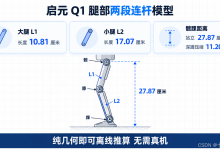
启元 Q1 腿部运动学逆解:Python 算站立下蹲关节角摘要 本文面向没有启元 PrimeBot Q1 真机的开发者,基于 q1_v3.urdf 的大腿 0.108046m 与小腿 0.170652m...admin2026-10-22服务器技术 阅读(2)评论(0)赞(0)
 admin