摘要
随着城市机动车保有量爆发式增长,平面停车资源极度紧缺,升降横移式智能立体车库凭借性价比高、空间利用率优成为商用主流方案。本文以西门子S7-1200 PLC为核心控制器,完整拆解智能立体车库控制系统硬件选型、电气设计、逻辑编程、组态监控、联调运维全流程,覆盖I/O分配、梯形图/ST语言编程、安全联锁、故障诊断等核心技术,无保留分享项目源码、电气CAD图纸、调试手册,适配自动化毕设、PLC项目开发、工控实战学习,一站式搞定智能立体车库控制系统设计,在分析了立体车库的框架和运行方式的情况下,设计了一款由PLC控制和触摸屏的升降横移式立体车库。整套系统是以PLC为核心,采用PROFIBUS-DP总线的网络形式,以S7-1200为核心,其他设备作为从站,运用HMI当作人机界面,来帮助用户自我操作,并且可以实时反应车库的状态。车库中的输入输出连接在分布式I/O模块上,将采集到的信号和需要发出的信号通过总线和CPU进行交换。系统的硬件组态,编写程序块的程序,选择变量都在博途中完成,组态硬件的时候,需要确定I/O模块的地址和设置主从站参数,触摸屏程序包括画面的组态,触摸屏和PLC的连接,即变量连接。
一、项目背景与总体设计方案
立体车库系统,是指一种集合了高智能技术、机器人技术、计算机网络等技术为一体的高智能、综合的立体化货物运输系统。停车库是指利用,除了车辆之外其它设备,带有动能的搬运,完成车辆停泊、储存等工作的整个装置。本文主要研究其控制系统。停车难问题是城市发展过程中不可避免的,解决该问题除了通过政策法规,限制路面停车,提高停车场的利用率,倡导使用公共交通出行,增加停车位等方法外,还可以建造机械式立体停车库,充分利用空间优势。因此,运用立体车库解决停车难问题光光有先进的技术是不够的,还应该有政府部门的重视和扶持,加强立法,对车库的建造到运营进行规范化管理。
本系统选定升降横移式立体车库为设计对象,该类型相较垂直循环式、垂直升降式等其他车库,具备空间利用率高、存取车便捷、造价合理的优势。如图: 其整体结构由钢结构框架、载车板、电子控制器、安全防护装置和传动装置组成,钢结构框架承担承重作用,载车板配备防滑定位装置用于车辆停放,电子控制器负责信号采集与处理,安全防护装置包含防坠、警报、急停装置,传动装置由升降和横移电机驱动载车板运动,控制系统以PLC为核心,搭建“PLC+触摸屏+上位机”的控制体系,传感器采集的信号作为数字量输入传给PLC,经CPU处理后通过输出模块驱动继电器、电机、电磁阀等执行机构,同时依托PROFIBUS-DP总线实现设备间的信号交换,系统开发环境选用博途V15软件,整体工作流程围绕用户存车、取车的核心需求,实现车位选择、载车板移动、复位的自动化控制。
二、硬件系统设计与电气选型
2.1、系统硬件设计
围绕控制器、人机交互设备、执行机构、检测元件及电路设计展开,核心控制器选用西门子S7-1200 CPU 1214C DC/DC/DC,该型号自带14路输入和10路输出,通过拓展1个16位输入模块和2个16位输出模块,满足系统27路输入、26路输出的硬件需求;触摸屏选用KTP700 Basic PN立式,实现人机交互与现场操作;执行机构采用三相异步电动机,升降电机选用Y1000L1-4(2.2KW)、横移电机选用Y80M1-4(0.55KW),均采用星三角启动方式降低启动电流。检测元件选用三类传感器,SK7311T限位开关实现车辆停放限位保护,E3F-DS10C4漫反射光电开关检测车位车辆有无及停放到位情况,霍尔式接近开关检测载车板位置和安全挂钩状态,各类传感器按功能布置于载车板边缘、四角及挂钩处,通过高低电平信号实现状态反馈。
2.2、I/O模块地址分配
需要在变量表里对PLC所有的变量进行编排地址,输入地址从I0.0开始到I3.7结束,输入模块是把传感器采集到的信号传给PLC,将传感器信号对应分配至指定输入地址。输出模块及控制模块,执行PLC发出的指令。PLC变量表如图所示: 对应控制电机运动、安全挂钩、声光报警等执行机构;电机控制电路由断路器QF、接触器KM和熔断器FU组成,通过两个KM的通断控制电机正反转,如图:
 实现载车板的升降、横移动作,同时完成PLC主电路、控制电路的电气原理图设计及拓展模块的硬件组态,当车库得电运行,断路器QF1闭合电源连通,如果要让载车板左移,需要将KM1闭合,使得电机正转,达到左移的目的。若要让载车板右移,则将KM2闭合,使得电机反转,达到右移的目的。升降电机运用的方法和横移电机相同,都是电机的正反转,只不过方向不同。PLC的电气原理图是由14路输入和10路的输出外加以太网接口和电源组成的,其中,14路输入包括三种传感器的符号,10路输出的话是不同的KM去带动不同的电机完成正反转。如图:

三、PLC程序开发与调试运行
工业自动化控制系统落地的核心环节是程序,是将抽象的控制需求转化为可执行的设备动作,并最终实现生产设备安全、稳定、高效自动化运行的完整工程过程,该过程紧密结合电气控制原理、软件编程逻辑与现场实操技术,覆盖从前期规划到后期运维的全生命周期。在正式开展程序编写前,必须完成严谨的前期准备工作,精准界定工艺逻辑,如顺序联动控制、设备间逻辑联锁、定时与计数控制、温度压力流量等模拟量闭环调节等核心要求,同时确定手动/自动切换模式、急停优先保护、故障声光报警、数据通讯传输、人机界面交互等辅助控制功能,严格遵循工业安全规范,设计急停优先、电机过载保护、设备动作互锁、异常工况自动停机等安全逻辑,这是程序开发的根本依据。由于PLC有记忆功能,为了避免故障的产生,需要每次在运行前先进行一次初始化,确保车库系统安全运行。我们要在PLC中设置初始化模块,主程序设计模块,位置检测、停车检测、挂钩到位检测、车辆停放安全检测模块,如图:


然后我们进行自动控制取车、选车位、车位已用、无车可取的模块,如图


然后另外我们设计手动控制安全挂钩控制,同时进行电机控制进行互锁,可以保护通电造成机械故障,如图:
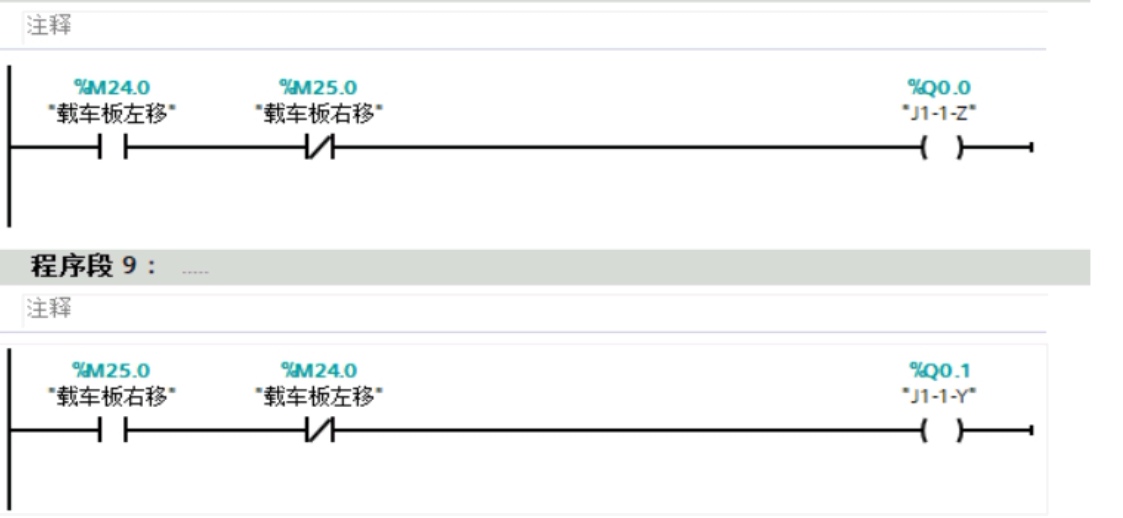 编写过程中需覆盖所有核心控制逻辑,首先编写初始化程序,实现PLC上电后寄存器复位、计数器清零、设备初始状态设定等功能,避免开机异常;其次编写手动控制程序,支持单按钮、单设备的独立动作控制,为后续单点调试提供基础;自动顺序程序则严格按照生产工艺时序,编写步进、顺控逻辑,实现设备全自动联动运行;联锁保护程序是核心安全环节,通过逻辑设计实现正反转互锁、安全门开启停机、设备限位保护等功能,杜绝误操作引发的事故;模拟量处理程序负责完成传感器工程量转换、PID闭环调节,实现温度、压力、液位等参数的精准控制;报警与故障程序实时采集故障信号,记录故障代码与发生时间,触发现场声光报警与人机界面提示;通讯程序则实现PLC与触摸屏、变频器、伺服驱动器、上位机之间的数据交互。同时,编程过程需严格遵守规范,为每段逻辑、每个点位添加完整功能注释,统一地址命名规则,杜绝地址悬空与重复使用,精简冗余逻辑,缩短PLC扫描周期,提升程序运行效率。程序编写完成后,无需接入现场硬件,即可通过编程软件开展离线仿真调试,这是提前排查逻辑漏洞的关键环节。
下一步我们启动软件仿真模式,搭建虚拟PLC运行环境,有初始化界面、待机界面、选择界面、控制界面,如图:

 通过强制输入DI、AI信号的方式,模拟现场传感器、按钮的动作,实时观察程序运行后DO、AO输出信号是否符合控制预期,逐一测试手动/自动模式切换、设备联锁、急停触发、故障报警等核心逻辑,精准定位时序错误、互锁失效、输出误动作等软件逻辑问题,反复修正优化,确保程序逻辑无漏洞后,再准备将程序下载至实物PLC,大幅减少现场调试的故障隐患。
四、项目总结与展望
首先是对立体车库的认识进行分析,并结合社会发展趋势,来决定出未来立体车库的走向,结合车库的优点,需要达到系统的功能要求,同时对输入输出模块进行分析,对I/O地址分配,对控制回路和主电路的设计;结合 PLC控制系统的设计方案,选定硬件,并对PLC,触摸屏,传感器进行简要概述,并对I/O模块进行分配,并设计车库的接线;配合系统硬件设计及功能需求,实现软件部分的设计,对系统进行组态;然后结合程序控制流程,编写PLC程序;接着依次对触控系统和进行画面设计和编辑;在系统硬件、软件设计结束后,需要进行仿真调试,一来可以验证系统的可行性,二来能够保证系统能够合理、安全、可靠。
面向智慧城市与智能制造发展趋势,该立体车库控制系统仍有广阔的升级空间。未来可结合数字孪生技术搭建车库虚拟模型,实现全流程虚拟调试与运行状态实时映射,降低现场调试与运维成本;引入AI路径优化算法,动态分配库位、规划最优存取轨迹,进一步缩短等待时间、提升设备运行效率;依托5G与物联网技术,接入云端管理平台,实现远程监控、故障预警、在线程序更新与多车库统一调度,打造无人化、少人化运维模式;同时可集成新能源汽车自动充电、车位预约、无感支付等功能,形成“停车+充电+管理”一体化解决方案,适配现代城市智慧交通与绿色出行需求,随着控制算法、通讯技术与安全标准的持续升级,基于S7-1200的立体车库系统将向更高精度、更高智能、更高可靠性方向发展,为缓解城市停车难题、推动静态交通智能化转型提供更成熟、更通用的技术方案。
非常感谢大家看到这里,如果有需要源码和仿真可以私信给我,同时如果有需要改进的地方也希望大家可以在评论区提出来,希望我们共同进步!