代码实现三维空间下的自适应交互多模型(Adaptive Interacting Multiple Model, AIMM)算法,用于目标跟踪和状态估计。该算法结合了CV(恒定速度)模型和CT(恒定转弯率)模型,通过Sage-Husa自适应滤波技术,实现了对复杂机动目标的高精度跟踪。 订阅专栏后,可直接查看源代码,粘贴到MATLAB空脚本中即可直接运行、得到结果
文章目录
- 运行结果
- MATLAB源代码
- 程序详解
-
- 核心特性
- 算法原理
- 仿真场景
- 性能评估指标
- 蒙特卡罗仿真
运行结果
轨迹真值与各方法估计值如下: 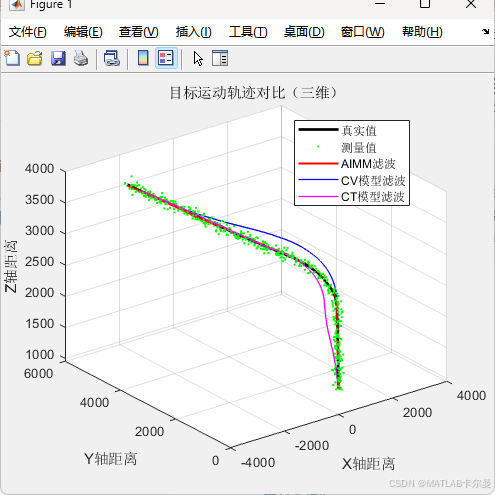 各轴误差曲线与CDF曲线(CDF曲线越靠近左上角表示误差越低):
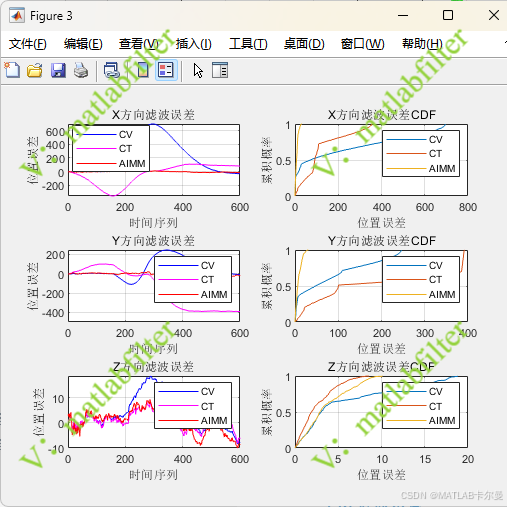 10次蒙特卡洛后,各轴RMSE如下:

命令行输出: 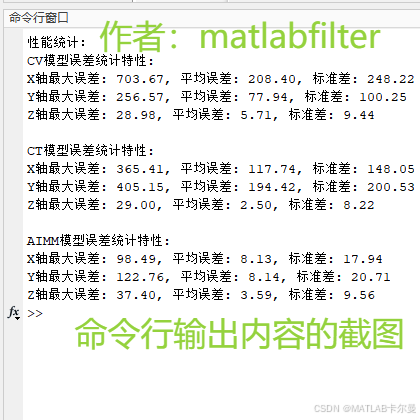
MATLAB源代码
完整代码如下:
% 自适应IMM算法(CV/CT模型),三维空间
% 观测噪声自适应,使用Sage-Husa EKF作为滤波主体,带误差统计特性输出