语义分割的损失函数设计是决定模型性能的关键环节。与图像分类不同,语义分割是像素级密集预测任务,面临类别不平衡、边界模糊、小目标难分割、区域连续性要求高等挑战。因此,损失函数需兼顾全局精度、局部细节、类别分布和拓扑结构。
一、基础损失函数
1.1 像素级交叉熵损失(Pixel-wise Cross-Entropy Loss)
最直接的损失函数,对每个像素独立计算:
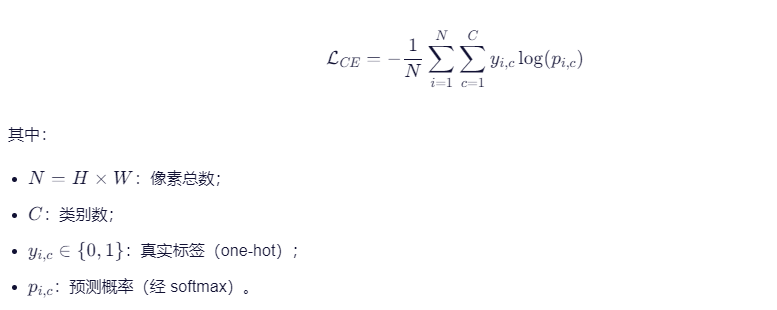
✅ 优点:简单、可微、广泛支持。 ❌ 缺点:
- 对类别极度不平衡敏感(如 Cityscapes 中“天空”占 40%,而“交通灯”<0.1%);
- 忽略空间上下文和边界连续性。
适用场景:类别均衡数据集(如 PASCAL VOC),或作为辅助损失。