《智能的理论》全书转至目录
不同AGI的研究路线对比简化版:《AGI(具身智能)路线对比》,欢迎各位参与讨论、批评或建议。
一.概述(Shumway-Cook 和Woollacott(著),刘浩等人(译),2021)
1.方向性和稳定性
Shumway-Cook与Woollacott将姿势控制定义为姿势定向和姿势平衡(保持姿势平衡)。姿势定向是指维持身体各部分的相对位置,以及在特定任务条件下,维持身体与环境相对位置的能力(如,在骑行过程中保持手臂与躯干的相对位置)。姿势平衡是指在支撑面(BOS)上控制身体质心(COM)稳定的能力。其中,COM位于人体总质量的中心位点,它是通过求出人体各节段COM的加权平均值来确定的。BOS指站立平面与双足接触形成的外周面积,与站立姿势有关。例如双脚自然分立时支撑面近似正方形;双脚并立时支撑面形成前宽后窄的梯形;而前后脚站立时支撑面变得长且狭窄。COM的垂直投影被定义为重心(COG)。当COG被控制在BOS内时,姿势处于稳定状态;当COG不能被稳定在BOS时,姿势需要重新调整恢复稳定。
所有任务都需要姿势控制。也就是说,每个任务都有一个方向成分和一个稳定性成分。然而,稳定性和方向性需求随任务和环境的变化而变化。有些任务重在维持适当的定向性而牺牲稳定性。在足球中,成功地阻挡一个进球需要球员始终保持相对于球的定向,有时跌可能会倒在地上来试图阻挡进球。相比之下,走钢丝者必须不惜一切代价保持稳定性,以防止跌倒和危及生命的伤害。坐在长椅上阅读的任务有保持头部和视线稳定并固定在阅读材料上的姿势定向要求。由椅背和座位的接触提供了一个相当大的BOS,主要的姿势控制要求是控制无支撑的头部重量。因此,该任务的稳定性要求是比较宽松的。站立阅读的任务对头部、眼睛、手臂和书本的姿势定向要求大致相同,但稳定性要求要严格得多,因为它B0S相对小很多。
2.系统框架
控制我们身体姿势的能力来自骨骼肌肉系统和神经系统的复杂的相互作用。肌肉骨骼成分包括关节活动范围、脊柱灵活性、肌肉特性和相连身体节段之间的生物力学关系。而姿势控制所必需的神经成分包括:(a)运动系统,包括组织全身肌肉形成肌肉协同的运动神经组织;(b)感觉系统,包括个体感觉系统(例如视觉系统、前庭觉系统和躯体感觉系统)和感觉整合过程;(c)更高层次的认知系统。
二.运动系统
1.概述(Shumway-Cook 和Woollacott(著),刘浩等人(译),2021)
按照触发条件的不同,姿势控制的运动系统可以分三种情况考虑,分为(a)静态姿势控制,是指在稳定状态下(如仅在重力作用下)控制姿势的能力。坐、安静的站立和恒定速度行走都属于静态姿势控制;(b)反应性姿势控制,指身体受到突如其来的干扰时所采用的反射性调整,并使姿势恢复稳定的能力。如站立时突然被人从后面推了一下。它主要使用闭环控制系统调整;和(c)预期性姿势控制,是指在潜在的不稳定随意运动之前,激活相应的肌肉来保持平衡的能力。例如,在抬起左腿作金鸡独立时,需要预先加强右腿的肌肉,并将COG转移至右脚上。它主要使用开环控制系统调整。在现实中,很多任务的姿势控制可能同时包含这3种控制。例如,站立时够取一个重物,在够取前先进行预期性姿势控制(加强腿部和腰部的肌肉),以防止在够取和提起过程中失去稳定性,如果物体重于预期以及抬起它导致失去平衡时,需要反应性平衡控制(进一步加强腿部和腰部肌肉)以恢复稳定性,最后在完成任务时又需要静态姿势控制。
平衡点理论(14-4:协同理论)是解释姿势控制中枢神经机制的一种理论模型,该理论认为,在姿势控制中,中枢神经给人体提供一个平衡目标姿势的位置参数。如果身体的实际姿势与中枢神经设定的参数值一致,则不会观察到肌肉的激活;如果身体相对目标姿势发生偏移,则姿势肌肉会根据预设的参数值进行调整,回到平衡点。
2.站姿静态姿势控制(Shumway-Cook 和Woollacott(著),刘浩等人(译),2021;张庆来,2017)
站立(仅在重力作用下,保持身体垂直的姿势)常被作为静态姿势控制的研究姿势。事实上,人类的站立并不是一个静止动作,而是有一系列连续的小幅度的晃动,这种晃动在肌紧张(反射)和各级反射(14-3:开环控制和闭环控制)的控制下获得稳定(COG保持在BOS中)。目前对于姿势晃动的作用存在两种观点。第一种观点认为姿势晃动没有任何功能,只是中枢神经控制姿势平衡时的副产品,另一种观点则认为姿势晃动可能反映了中枢神经探索身体稳定性极限的过程。(张芷,2014)
人体保持静态站立姿势的控制策略包括踝策略、髋策略和混合策略。
(1)踝策略
直立站姿下身体会出现一定的晃动(COM的晃动),踝策略将这种身体晃动看作单摆杆的倒钟摆模型(Peterka,2002),即以踝关节为倒立摆连接点,踝关节以上至头顶为摆杆(像一个倒立的摆钟一样),通过踝关节稳定姿势,如图1所示。有研究发现(文心灵,2018),在静态站立时,在矢状面内,人体围绕踝关节前后摇摆。正常成人摆动范围约为5-7mm;在冠状面内,同存在类似的现象,正常成人的摆动范围约为3-4mm。
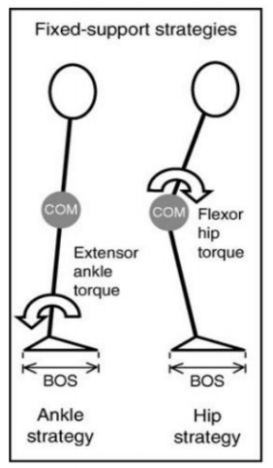
图1
关于踝策略的肌肉分析,以支撑脚为支点产生一个肌肉扭转力矩,支撑脚与地面接触会产生一个与晃动方向反向的力,致使COM减速或停止继续水平运动,控制COG在BOS的范围之内,完成姿势调节。图7(a)上图显示了身体向前晃动的与踝策略相关的典型协同肌肉活动。当出现某些导致个体向前摆动的干扰的90~100毫秒后,肌肉活动开始出现在腓肠肌中,随后20~30毫秒后出现腘绳肌的激活,最后出现脊旁肌的激活。腓肠肌激活产生的力矩降低了身体向前的运动,然后产生身体反向运动。腘绳肌和脊旁肌的激活维持髋关节和膝关节在伸展位置(保持身体伸直)。如果没有腘绳肌和脊旁肌的协同激活,将会导致躯干相对于下肢向前运动。图(a)下图显示了身体向后晃动的与踝策略相关的典型协同肌肉活动。其肌肉活动开始于远端的胫骨前肌,随后出现股四头肌和腹肌的激活。
(2)髋策略
但当姿势的晃动足够大或足够快时,导致踝部产生的力矩已不能与COM的移动相抗衡,单独使用踝策略已不能维持平衡,此时必须由髋策略使COM速度下降。如图所示,髋关节主要通过背部肌肉和腹部肌肉,使髋关节产生与踝关节相反的旋转方向来控制COM的运动,该转动的幅度较踝关节的更大。图7(b)上图显示身体向前晃动的与髋策略相关的典型协同肌肉活动。当出现某些导致个体向前摆动的干扰的90~100毫秒后,肌肉活动开始出现在腹部肌肉中,随后出现股四头肌的激活。图(b)下图显示与纠正向后摆动的髋策略相关的典型协同肌肉活动。
此外,姿势控制策略的选择也与支撑面的面积大小相关,如果支撑面相对于双足较窄时(如舞蹈演员仅用两脚尖支撑地面),髋策略取代踝策略。
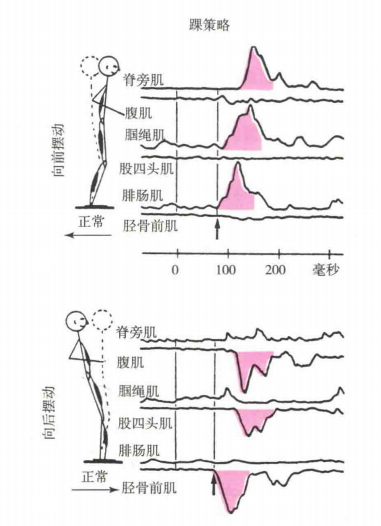
图2(a)
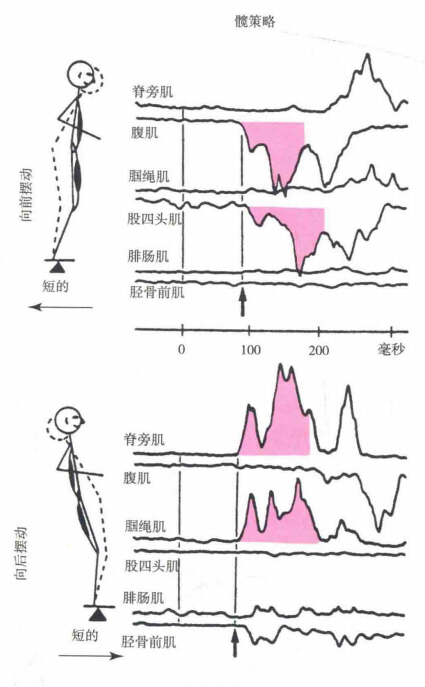
图2(b)
(3)混合策略
在日常身体活动中很少观察到“纯”的髋关节策略(除非实验中为了体现髋策略的作用,故意采取某些方法以限制被试使用踝策略)。这表明一个连续的姿势反应中,踝策略和髋策略不是独立运行的。一般来说,踝关节的趾长屈肌、腓肠肌、小腿三头肌等肌群的激活潜伏期较短,约为80ms至140ms,基本上是抵抗姿势扰动的第一道防线(Maki和McIlroy,1997)。因此,相比髋策略,踝策略的反应更快。当个体在应对幅度或速度增加的干扰时,实际上是从单纯的踝策略到踝策略加髋策略的连续运动策略,即产生一定的髋关节力矩添加到踝策略中作为混合策略完成姿势控制过程。
而协同理论认为(14-4:协同理论),这两种策略以线性加权的形式进行组合,即在姿势控制的过程中,两种策略总是并存的,只是不同情况和不同环境下两种策略的权重有所不同。如图3所示,COM控制器参与与协同相关的体重支撑和平衡两个目标。一种协同(S1)在静息站立时进行体重支撑。其他4种协同(S2-S5)以不同的激活程度应对不同方向的失稳(如维持前后稳定的肌群和维持左右稳定的肌群会同时起作用)。每种协同都与不同的肌肉组合(以连线表示组合关系,肌肉用圆圈表示,每个协同都控制多个肌肉,而同一块肌肉可能受到不同协同控制),这些肌肉的激活导致髋关节(H表示)、膝关节(K表示)和踝关节(A表示)产生力矩。3个关节的组合力矩产生一个足和地面之间的终点力量,从而控制平衡。因此,控制姿势的力量是很多协同产生力量的总和。
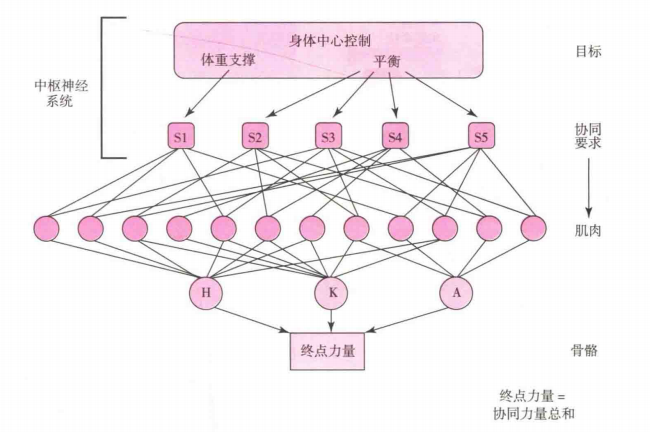
图3
(4)其他
姿势控制是一种全身运动,涉及到全身各个关节的活动(踝、膝、髋和颈)。其中,颈部对于维持人体平衡具有重要作用,其很大一部分原因在于头部(平衡觉)对重力方向的感知。(文心灵,2018)
3.站姿反应性姿势控制
(1)干扰类型
当遇到突发性干扰时,人体需要及时做出调整,才能保证身体的稳定。突发性干扰可以分为内部干扰和外部干扰,内部干扰来源于身体内部,是人们自身动作对姿势造成的干扰。例如突然的举臂或身体屈曲等自主动作;外部干扰来源于外界环境,通常是不为个体所知的突发性干扰。外部干扰又可以分为感觉干扰和机械干扰,感觉干扰是通过破坏视觉、前庭觉或本体感觉来干扰传入信息所产生的姿势干扰。比如坐着以第一视角观看赛车视频时视觉给身体带来的运动感;机械干扰是由于某种外部力量作用于身体某部位,从而产生的姿势干扰。比如,在静止站立时被人从背后一推。(张芷,2014)
(2)运动策略
根据运动策略的不同,可以将反应性姿势控制的可以分为两大类,(a)固定支撑面策略,顾名思义该策略的BOS不改变,它又分为踝策略和髋策略两种;(b)改变支持面策略,这种策略并不是通过对肌肉和关节的控制调节姿势,而是通过BOS的改变,它又分为迈步策略和够物-抓取策略两种,前者通过向外跨步来增大双脚支撑面积,使受到干扰而偏移过大的COM有所支撑,从而保证姿势稳定;后者则是通过抓握物体增加一个支持点改变BOS。如图4。一般来说,当人体受到较小扰动时,常使用踝策略维持姿势稳定性。而髋策略则是受到较大、较快的扰动时发生。但如果单靠固定支撑面策略不足以维持姿势平衡时(如受到较大干扰),在此种情况下就会使用改变支持面策略。
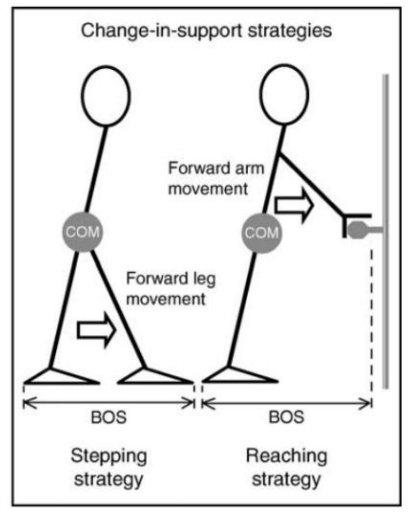
图4
随意运动也可以作出改变支持面的动作,比如有意识的抓握扶手。但反应性的改变支撑面策略与随意运动存在很大的不同。以迈步为例,相比随意自主性迈步,反应性迈步所需的时间更短,被试躯干、腿部肌肉最早会在干扰后的60ms被激活,而人们意识性动作的产生时间一般要在150~180ms以上,因此反应性迈步更像是反射性的、自动化的动作。另外,随意肢体运动能够被预先计划(先想好怎么“做”)。反应性改变支撑面策略的方向、幅度和速度必须程序化,以应对不可预测的身体运动(直接“做”,从而更快地反应不可预测干扰)。
当平衡受到干扰后,我们对干扰的预判也会影响反应性姿势调整。例如当个体对干扰的预期比实际受到的干扰更大时会出现过度反应。而在对干扰的预期较小时会出现反应不足。
(3)稳定极限(Shumway-Cook 和Woollacott(著),刘浩等人(译),2021)
稳定极限是指COM在水平面上相对身体中心晃动的最大角度范围,当COM超出稳定极限,却未及时建立新的支撑面(改变支持面策略)时,就会有跌倒风险,即稳定极限是必须使用改变支持面策略的临界点。稳定极限主要与两方面的因素有关,COM的速度和相对位置。当COM相对于身体中心位置和其速度的联合变化足够小时,COM不超过稳定界限,可以使用固定支持面策略稳定姿势。而当相对位置或者速度足够大时,就很容易使COM超过稳定极限,需要改变支持面策略恢复稳定。
4.站姿预期性姿势控制
(1)意义
在日常生活中,人们经常需要在直立姿势稳定的情况下,根据目的产生很多随意运动。随意运动是由身体内部主动产生并带有一定目的性的动作,在动作过程中身体各部位的肌肉和关节通常会分为两种成分,目标成分(定向性)和姿势成分(稳定性),其中目标成分是个体完成动作目标所涉及到的动作成分,而姿势成分则是完成该动作时起到稳定作用的动作成分(Bouisset和Do,2008)。有研究显示(冯祺,2018),一个目标动作的产生会给身体姿势带来一定的加速度和惯性,即肢体的移动会造成COM的偏移,而预期性姿势控制有助于抵消这种动作的加速度和由于肢体位置改变造成的身体COM的变化。这种调节之所以被称为“预期”,是因为它在目标动作对姿势稳定性造成干扰之前的短暂时间内,就对相应姿势肌肉进行了调节(通过预先产生的力对抗COM移动),从而保证了姿势的稳定和目标动作的完成。
(2)内部干扰和外部干扰
根据可预期姿势干扰的来源,预期姿势控制的研究范式分为内部干扰和外部干扰两种。
内部干扰是指由个体的自主动作引发的姿势干扰,如快速举臂运动范式。快速举臂范式要求被试在直立姿势下将手臂快速举起到达身体前方水平位置,并在这个过程中保持身体稳定。在向前举臂的过程中由于动作肌肉(以臂部三角肌为主)收缩,使手臂快速移动产生向前向上的力,姿势肌肉(竖脊肌、大肌、股二头肌、腓肠肌、腹直肌、股四头肌、胫骨前肌等)则需要产生相反方向的作用力以抵消掉举臂动作对姿势的干扰(Bouisset和Zattara,1990;Bleuse,Delval和Defebvre,2014)。有实验指出(Belen'kiĭ ,Gurfinkel'和Pal'tsev,1967),人体用于维持姿势的肌肉最早会在举臂之前的60~100ms产生肌电,而且举臂动作越快、力量越大,姿势肌肉的激活程度也会随之增大。
外部干扰则是指在外部环境与个体的相互作用下,产生对个体姿势的干扰,如突发载荷变化范式(酒保实验),分为减载(减重物)和加载(加重物)两种(张芷,2014)。该范式(Hugon等,1982)要求被试一侧上肢承受一定的负荷并需要被试维持固定姿势,在减载条件下,重物可由被试的另一侧手自主移去,也可由主试在被试不知情的情况下移去。同时,在“去重物”的前后测量两侧肱二头肌和肱三头肌的激活情况,结果发现被试自己执行去重物时,负重一侧的肱二头肌在去重物的0-30ms前肌电活动减小,而主试执行去负荷前则未有该现象发生,该结果提示自发动作情况下存在预期性姿势控制发生。
Bouisset等人(Bouisset和Zattara,1990)让被试根据信号进行快速举臂运动,同时在被试手上进行不同重量的负重,结果发现,当手上的重物重量越大时,姿势肌肉产生预期性肌电的时间固定(与准备举重时之间的时间间隔),但(举臂)动作肌肉肌电产生的时间会相应延迟。这说明,为了应对更大力量的姿势干扰,需要提前更长的时间来调整姿势。在这个过程中,人体需要在动作产生前对物体的重量做出估计,而这种估计通常依赖于日常经验。Bleuse等人(Bleuse,Delval和Defebvre,2014)在实验中让被试举起三种不同规格的盒子:小盒子(1kg),大盒子(4kg),大盒子(1kg)。结果发现,当被试对盒子的重量提前进行估计时,姿势肌肉会产生与该盒子重量相匹配的预期性肌电;但如果被试高估了物体重量,过大的预期调整也会成为干扰,个体会利用本体感觉和视觉反馈信息快速地纠正动作。
(3)反应性和预期性的结合
Belen'kii等人(Belen'kiĭ ,Gurfinkel'和Pal'tsev,1967)首次提出了姿势控制中反应性模式和预期性模式的存在。他们认为,姿势肌肉的活动方式可分为两部分。第一部分是预期性姿势控制,它在目标运动之前发生,以提前应对运动导致的可能的不稳定因素;第二部分是反应性姿势控制,在目标运动之后发生,这时姿势肌肉再次活动,使得身体进一步稳定。Santos等人使用重物摆范式对反应性和预期性姿势的作用进行研究,实验将重物以长绳悬挂在天花板下面,在其摆动到最低点时撞击被试的肩部,对其姿势进行干扰。根据是否让被试看到重物下摆的过程,将实验分为有预期和无预期两种条件,并记录这两种条件下腿部和躯干的姿势肌肉激活情况。结果发现,在有预期信息的条件下,被试姿势肌肉会在干扰到来之前150~200ms产生预期性肌电,并且会使干扰之后的反应性肌电较小。不仅如此,在预期条件下,干扰后COM位移也会显著减小。这说明在外部干扰条件下,预期性姿势控制可以有效调节姿势稳定,并减弱反应性姿势控制的调节作用。相反,在无预期的情况下,未发现预期性肌电,但发现较大的反应性肌电。
(4)运动策略
Santos等(Santos,Kanekar和Aruin,2010)在重物摆范式下研究了反应性和预期性的肌肉激活模式,发现当对姿势干扰无预期时,中枢神经使用从近到远的肌肉激活顺序(髋策略),以优先保持身体上部的位置和垂直朝向;当对姿势干扰有预期时,中枢神经则使用从远到近的肌肉激活顺序(踝策略),首先对支撑面施力以对抗干扰,然后再保持身体上部的位置。该研究结果提示对干扰无预期时个体倾向于使用较安全的髋策略,优先保证身体的平衡;而对干扰有预期时则倾向于使用效率较高的踝策略。
5.坐姿姿势控制(Shumway-Cook 和Woollacott(著),刘浩等人(译),2021)
对于坐姿势,摆动发生在髋关节周围。在这种模型下,头部、躯干和手臂被看成一个单一身体节段的倒立摆,并以髋关节为倒立摆连接点进行控制。
坐姿势下当受到意外的干扰时会引起个体的坐姿反应性姿势控制。在静息坐姿势下,固定支撑面策略是通过肌肉活动(此情况主要发生在躯干)支撑和稳定头部和躯干。在一项实验中,一个坐下的个体可能会受到8个不同方向的牵拉而失去平衡。图5显示了反应性姿势控制下,应对8个不同方向的干扰时腹部肌肉和背部肌肉的活动情况。对于向后方向的失稳,腹部肌肉激活最多。相反对于向前方向的失稳,背部肌肉激活最多(Masani,Sin,Vette和Thrasher等人,2009);当干扰太大导致固定支撑面策略无法保持坐姿平衡时,可以通过改变支撑面策略(够物-抓取策略)应对干扰(Gage,Zabjek,Hill和McIlroy,2007)。
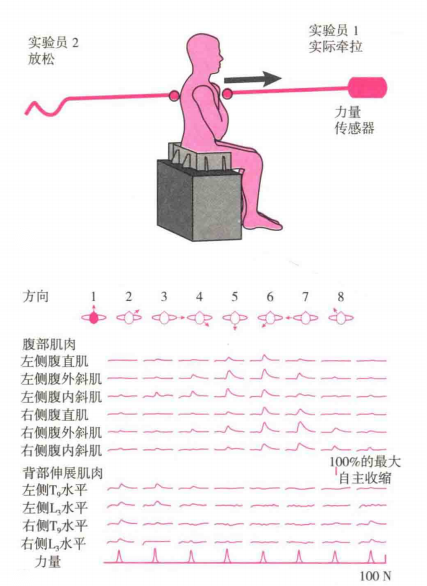
图5
预期性姿势的肌肉活动似乎取决于运动任务需求和姿势本身。如图6显示了站立姿势(图(a))或坐姿势(图(b))下,快速拾起手臂时的肌电活动情况。在站立姿势下,颈部、躯干和腿部的姿势性肌肉活动先于目标运动性肌肉活动出现。但在坐姿势下,腿部的姿势性肌肉活动是缺失的。(van der Fits,Klip,van Eykern和Hadders-Algra,1998)
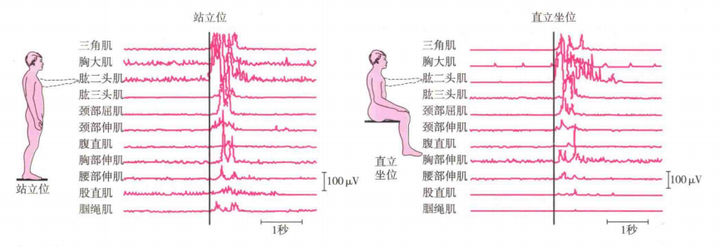
图6(a) 图6(b)
三.知觉系统(Shumway-Cook 和Woollacott(著),刘浩等人(译),2021)
视觉、躯体感觉和平衡觉是用以定位身体各部分相对位置以及相对于外部环境位置的主要感知觉信息输入。每种感觉都为姿势控制提供一定的帮助,中枢神经系统需要将这些来自于不同通道的感觉整合和结合起来,从而进行姿势控制。
1.视觉
视觉输入对于姿势控制来说是绝对必需的吗?答案是否定的,因为我们大多数人都能够闭上眼睛或在一间黑暗的房间中保持站立平衡。尽管视觉对于平衡控制不是绝对必需的,但它确实有助于控制平衡。例如与睁眼相比,闭眼时站立摆动幅度增加。视觉主要为姿势控制提供以下三种信息:(a)视觉输入提供关于头部相对于周围物体的位置信息,并且为垂直性提供了参照,因为很多围绕着我们的事物如窗户和门,都是垂直排列的;(b)视觉系统提供头部的运动信息(比如,你的头部向前运动时,周围的物体向相反“运动”)(9-10:运动感知),从而提供了身体晃动的方向和速度信息。在一项实验中,研究者让被试者站在地面固定的房间中,但是房间的墙和天花板可以向前或向后移动,造成被试视觉上自身在移动的错觉,这时被试身体更倾向于向房间运动的相反方向摆动(Lee和Lishman,1975);(c)当被试需要使用改变支撑面策略时,视觉为被试提供相关的环境信息,如无阻挡或平整的迈步空间或可以抓握的把手。
2.躯体感觉
躯体感觉主要为姿势控制提供以下信息:(a)身体的姿势信息(任意一身体节段与其他节段之间的关系);(b)提供支撑面的信息,如你站在水平面和斜面时的腿部脚底感觉是不同的;(c)身体在摆动时,肌肉的拉伸会提供相应的动觉(15-4:身体感觉:本体感觉);(d)触觉定位可以减少站立姿势的摆动。在一项实验中(Jeka,1997),被试在站立的情况下用手指轻轻接触一个接触板,并测试被试的晃动情况,结果发现,相比不接触的情况,被试在接触情况下的晃动要少得多。由于被试是轻轻触摸的,这排除了被试使用该手指作为支持点的可能。
3.平衡觉
源于前庭系统的信息也是姿势控制中的重要信息来源。前庭系统为中枢神经系统提供关于头部相对于重力方向信息(如头部是否垂直)和运动加速度信息(15-3:平衡觉)。
4.姿势控制中的多感觉加工(18-4:多感觉加工)
Nashner(Nashner,1976;1982)在实验中检验了在稳定姿势状态下中枢神经系统如何组织3种感觉输入。在Nashner的实验中,需要被试分别在6种不同的感觉输入条件下保持稳态站立,在第1~3种情况下,个体均站立在固定不动的支持面上,这3种条件的区别在于(a)睁眼(有视觉输入)、(b)闭眼(无视觉输入),(c)被试的头部被一个特制的盒子包绕,并且该盒子以相同的方向和速度随着个体姿势晃动而运动,使被试产生一种他没有运动的视觉错觉(输入错误的视觉信息)。对于第4~6条件,除了支撑平面会随身体摆动发生旋转外(输入错误的躯体感觉),它们与第1~3条件完全相同。6种条件的感觉输入情况如图7(a)所示。研究者分别在这6种条件下测量个体静息站立时身体的摆动情况。通过身体摆动幅度的差异,确定个体在不同感觉输入条件下维持平衡的能力。
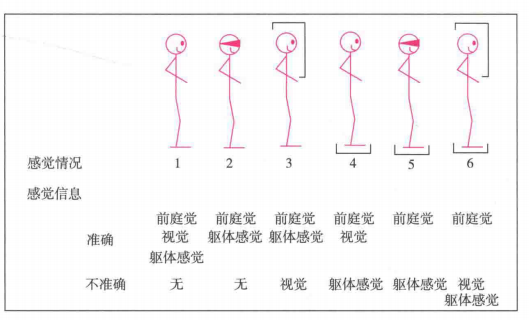
图7(a)
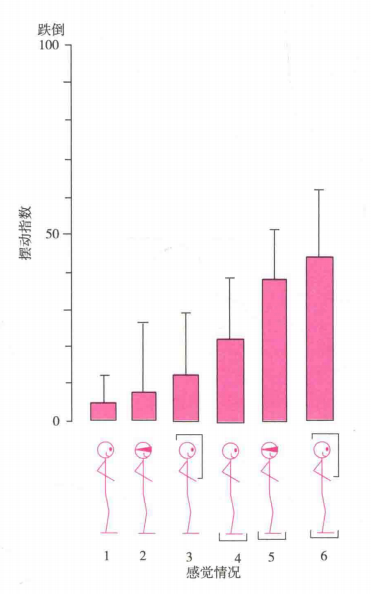
图7(b)
结果如图7(b)所示。躯体感觉对于姿势的稳定性有重要影响,条件1-3的成绩均高于条件4-6的。视觉对姿势稳定有一定影响,正常视觉输入优于没有视觉输入,更优于错误视觉输入。当提供错误的躯体感觉时,视觉的重要性更为明显(条件5和6的摆动远高于其他条件)。
在上述实验中,根据感觉整合理论,当3种感觉都存在时,每种感觉都对稳定的姿势控制有贡献。当一种感觉变得不靠谱时,感觉整合分配给这种感觉的权重就会减少,同时增加其他感觉的权重。例如躯体感觉变得不准确时,中枢神经系统减少躯体感觉的使用,而更多地依赖视觉和前庭觉(条件4)。当视觉也不可用或不准确时,会使被试的平衡性严重降低(条件5和6)。另外,有研究指出,视觉输入对站姿平衡的作用(其权重)取决于站立时支撑面的特性。当健康年轻人站在扁窄的支撑面(如双脚并拢)时,前庭觉或视觉的权重会更大。相反的是,站在比正常支撑面更宽的支撑面时,视觉的权重会很小。因为在健康的年轻成人中,睁眼和闭眼情况下的姿势摆动是相同的(Goodworth,Mellodge和Peterka,2014)。Lee和Lishman(1975)发现,当成人刚刚开始学习一项任务时视觉输入的权重会很大。随着任务变得更加自动化,用于姿势控制的视觉权重降低,而躯体感觉输入的权重增加。
躯体感觉在姿势控制中似乎非常重要,这可能是因为相比其他两种感觉,躯体感觉的潜伏期(从刺激呈现到作出反应)更短。有研究发现(Dietz,Trippel和Horstmann,1991;Nashner和Woollacott,1979),躯体感觉感受到平衡受到干扰后,肌肉反应在80~100毫秒的潜伏期被激活;与之相反的是,视觉对肌肉反应的潜伏期较为缓慢,大约为200亳秒。
也有研究认为,当受到干扰时,稳定姿势的早期反应可能很大程度的依赖于躯体感觉(因为它的反应速度更快),但在稳定姿势的后期,视觉和平衡觉可能更为重要。
在Peterka(2002)的实验中,被试需要站在一个不断向上或向下旋转的平面上,旋转的最大范围是8°。在实验的过程中,被试的眼睛被蒙上,以测量躯体感觉和平衡觉对姿势控制的相对贡献。被试包括健康年轻人(躯体感觉和平衡觉输入)和丧失前庭功能的人(仅有躯体感觉输入),如图8(a)所示。实验结果如图8(b)所示,在健康受试者中(红色线),平台摆动小于2°时,身体摆动幅度和平台转动幅度是一样的(与平台一起摆动)。当支撑面旋转幅度更大时,健康被者则保持更加直立的姿势,将身体摆动降到最小。在丧失前庭功能的被者中(灰色线),平台小幅度旋转时(小于2°)其模式与健康年轻被试类似,身体摆动幅度和平台转动幅度基本一样,能维持平衡(仅依赖躯体感觉),但是在平台大幅度旋转时不能维持平衡。这表明,在平台小幅度旋转时,提示被者使用躯体感觉,将身体轴线对支撑面进行定位,这时被试更依赖躯体感觉;而在平台大幅度旋转时,从健康被试更能保持直立姿势的模式可以看出,被试更多地依赖平衡觉而较少地依赖躯体感觉,如图8(c)。
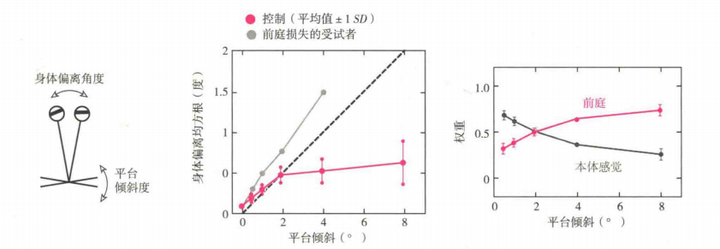
图8(a) 图8(b) 图8(c)
四.认知系统
传统上认为,正常的姿势控制是自动发生的,即便没有意识的努力仍然可以保持姿势稳定(例如在和朋友通电话时,保持站立平衡不需要刻意控制)。但一些研究人员通过双任务范式发现,姿势控制是受注意影响的。Kerr等人(Kerr ,Condon和Mcdonald,1985)的研究最早发现姿势控制是需要注意资源的,他采用双任务范式,主任务为保持坐姿或站姿,次任务为空间记忆任务(记住数字的空间位置),结果发现,相比平衡坐姿,平衡站姿下的空间记忆任务出现了更高的空间记忆错误率,且差异显著。这就说明,当被试完成空间记忆任务时,姿势控制是需要注意资源的。按照注意资源有限理论的观点(15:注意),如果姿势控制是需要注意资源的,那么在次任务中所分得的注意资源就会减少。且姿势控制所需的资源越多(站姿势需要的注意资源比坐姿势的多),分给次任务的注意资源就会越少,从而使其记忆绩效更低。但Riley等人(Riley,Baker,Schmit和Weaver,2005)却发现增加认知任务的难度,姿势晃动水平有下降的趋势,实验将短时记忆任务根据难易程度分为无难度、容易、困难,结果发现,随着短时记忆任务难度的增加,姿势晃动程度在下降,姿势控制越强。
五.预期姿势控制与任务的组织模式(张芷,2014)
人体执行随意运动时,肌肉收缩引发的内力以及支撑面的作用力共同作用于身体各节段,破坏姿势定位和平衡。预期姿势控制的目的正是在于尽可能最小化动作可能导致的姿势或平衡干扰。因此,任何运动的完成必须有姿势控制的高效协调配合。关于预期姿势控制和随意运动的协调模式,目前主要存在层级模式和平行模式两种观点。层级模式认为 预期姿势控制和目标动作控制属于同一个程序系统,即姿势控制和任务运动控制由中枢神经系统发出的同一运动指令控制(Aruin,Latash,1995)。相关动物实验支持了这一观点。对猫的大脑皮层进行刺激诱发相应肢体的屈曲运动,会触发姿势活动来代偿动作肢体屈曲运动产生的力的作用,即对运动皮层的电刺激同时诱发了运动和相关的姿势调节[7。另外,Aruin等(Aruin,Latash,1995;1996)发现,预期姿势控制和目标动作起始点的时间差是固定的,其强度与干扰的程度、姿势的不稳定性等相关,而与诱发干扰的动作本身无关。
平行模式认为预期姿势控制目标动作控制是两个相互独立的控制过程。中枢运动控制指令分别借由两条传出信息通路传达至动作肌肉和姿势肌肉,实现相应的动作控制和姿势控制(谢琳和王健,2013)。预期姿势控制依赖于动作的类型和幅度但本身具有一定程度的自主性。Schepens等(Schepens和Drew,2004)在动物实验中检测到两种类型的神经元放电。第一种皮层放电与“走”的信号相关(预期姿势控制活动),第二种放电的发生则与动作起始点相关(运动)。Nashner和Lee等(Nashner和Forssberg,1986;Lee和Buchanan,1987)的研究均发现预先知晓姿势干扰的发生时间和过程能够明显加快预期姿势控制的反应延时。
也有研究认为,预期姿势控制和肢体动作间的协作可能不是单一的策略,而是依赖于肌肉对于姿势稳定性的作用(Hodges和Richardson,1999)。Hodges等人研究了由视觉线索引导下手臂前举或外展时腹部不同姿势肌肉和动作肌肉之间的协作模式,发现举臂动作反应时变化时腹横肌反应延时不变,提示腹横肌的预期姿势控制活动指令与动作指令是平行的,而腹外斜肌、腹内斜肌和腹直肌反应延时随动作反应时变化而变化,提示了这三类肌肉的预期姿势控制与目标动作间的独立关系。此外,另一项研究发现,当于扰来自于外部时,平行模式与实验证据更为符合;当干扰来自于内部时,则层级模式更适用于解释预期姿势控制和随意运动的协调模式(谢琳和王健,2013)。