商用车多体动力学实战笔记|第4篇:转向系统动力学与EPS助力建模
开篇碎碎念
前段时间抽空回乡下老家,帮父亲修整家里农用三轮车的转向拉杆。老爷子蹲在车旁调了半个多小时,一边拧螺丝一边跟我说,这转向机构不能猛掰,拉杆里面有弹性,急打方向会滞后,得慢慢修正才顺。
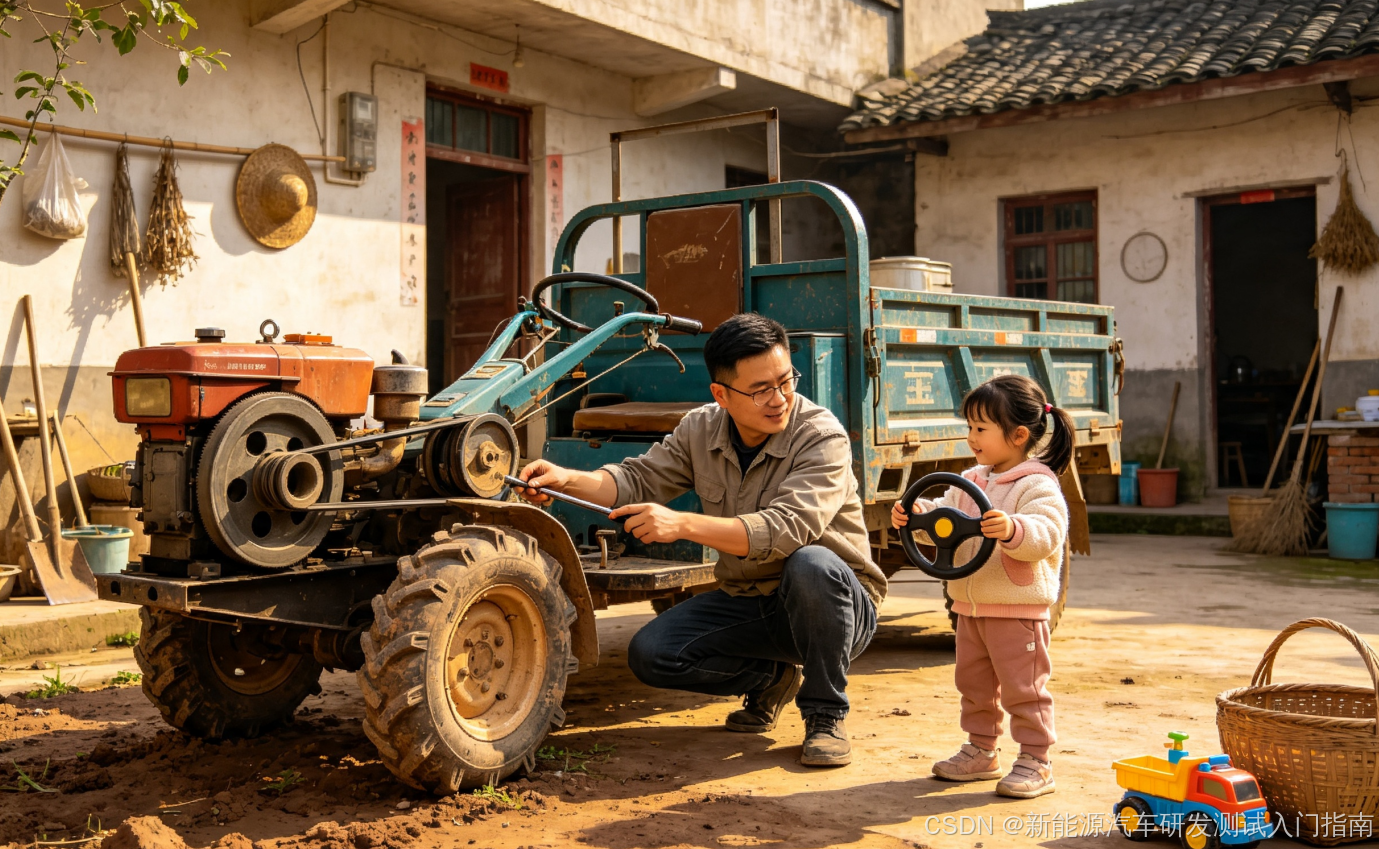
回城路上开家里家用车,小雯跟我感慨高速方向盘变沉、低速挪车很轻,这不就是电控助力的速度特性。后座朵朵攥着儿童玩具方向盘来回猛晃,模拟原地打死、快速回正,玩具里面松垮的间隙,刚好对应转向系统机械迟滞特性。
晚上回到书桌翻转向动力学手册,瞬间把农具拉杆、家用 EPS、儿童玩具的直观感受和整套转向建模逻辑串在了一起,今天完整拆解转向机构通用动力学模型,两种转向器、主销参数、EPS 二维查表、转向扭振迟滞全部讲透,建模、对标、HIL 台架直接落地。
同行共情
做底盘仿真、转向电控开发的同行,几乎都踩过下面这些转向建模大坑:
忽略转向二阶动态滞后,仿真快速打方向时,车辆转向响应超前实车,弯道轨迹完全对不上;
未区分循环球 / 齿轮齿条两种转向器拓扑,直接套用一套传动公式,商用车低速转向误差巨大;
3 主销内倾、后倾、横向偏移参数全部省略,高速回正力矩仿真完全失真;
EPS 只设置固定助力,没有车速 – 方向盘力矩二维查表,高速发飘、低速沉重现象复现不出来;
不计算转向等效广义质量,大刚度工况仿真数值持续发散,求解器报错。
转向是整车横向动力学核心执行机构,参数建模出现偏差,操纵稳定性、变道、侧翻仿真全部失效,很多人只调轮胎侧向力,却忽略转向底层动力学约束。
一、转向系统整体架构通用拓扑
整套转向模型输入为目标方向盘转角,分层完成动态滞后、管柱扭振、传动机构、车轮转角输出、EPS 助力耦合计算,包含核心模块:

方向盘二阶动态迟滞单元;
转向管柱刚度、阻尼、转动惯量;
两种转向器(齿轮齿条 / 循环球)传动映射;
主销几何(内倾、后倾、轮心偏移);
横拉杆 / 转向摇臂广义质量;
二维查表式 EPS 助力 + 一阶滞后延迟。

1 方向盘二阶动态迟滞模型
驾驶员输入目标转角δsw0\\delta_{sw0}δsw0,受机械间隙、管柱迟滞影响,真实方向盘转角满足二阶惯性系统:
δ¨sw=δsw0−δsw−2τswξoptδ˙swτsw2\\ddot{\\delta}_{sw}=\\frac{\\delta_{sw0}-\\delta_{sw}-2\\tau_{sw}\\xi_{opt}\\dot{\\delta}_{sw}}{\\tau_{sw}^2}δ¨sw=τsw2δsw0−δsw−2τswξoptδ˙sw
τsw\\tau_{sw}τsw:二阶系统时间常数;ξopt=0.707\\xi_{opt}=0.707ξopt=0.707固定阻尼比;
通过两次积分得到实时方向盘转角、角速度,作为后端传动输入。
2 转向管柱力矩计算
管柱由刚度、阻尼耦合产生传递力矩:
Tsw=kcol(δsw−kswstqst)+ccol(δ˙sw−kswstq˙st)T_{sw}=k_{col}(\\delta_{sw}-k_{sw_st}q_{st})+c_{col}(\\dot{\\delta}_{sw}-k_{sw_st}\\dot{q}_{st})Tsw=kcol(δsw−kswstqst)+ccol(δ˙sw−kswstq˙st)
kcolk_{col}kcol管柱角刚度;ccolc_{col}ccol管柱阻尼;kswstk_{sw_st}kswst方向盘 – 横拉杆传动比例;qstq_{st}qst转向广义位移(齿条位移 / 摇臂转角)。
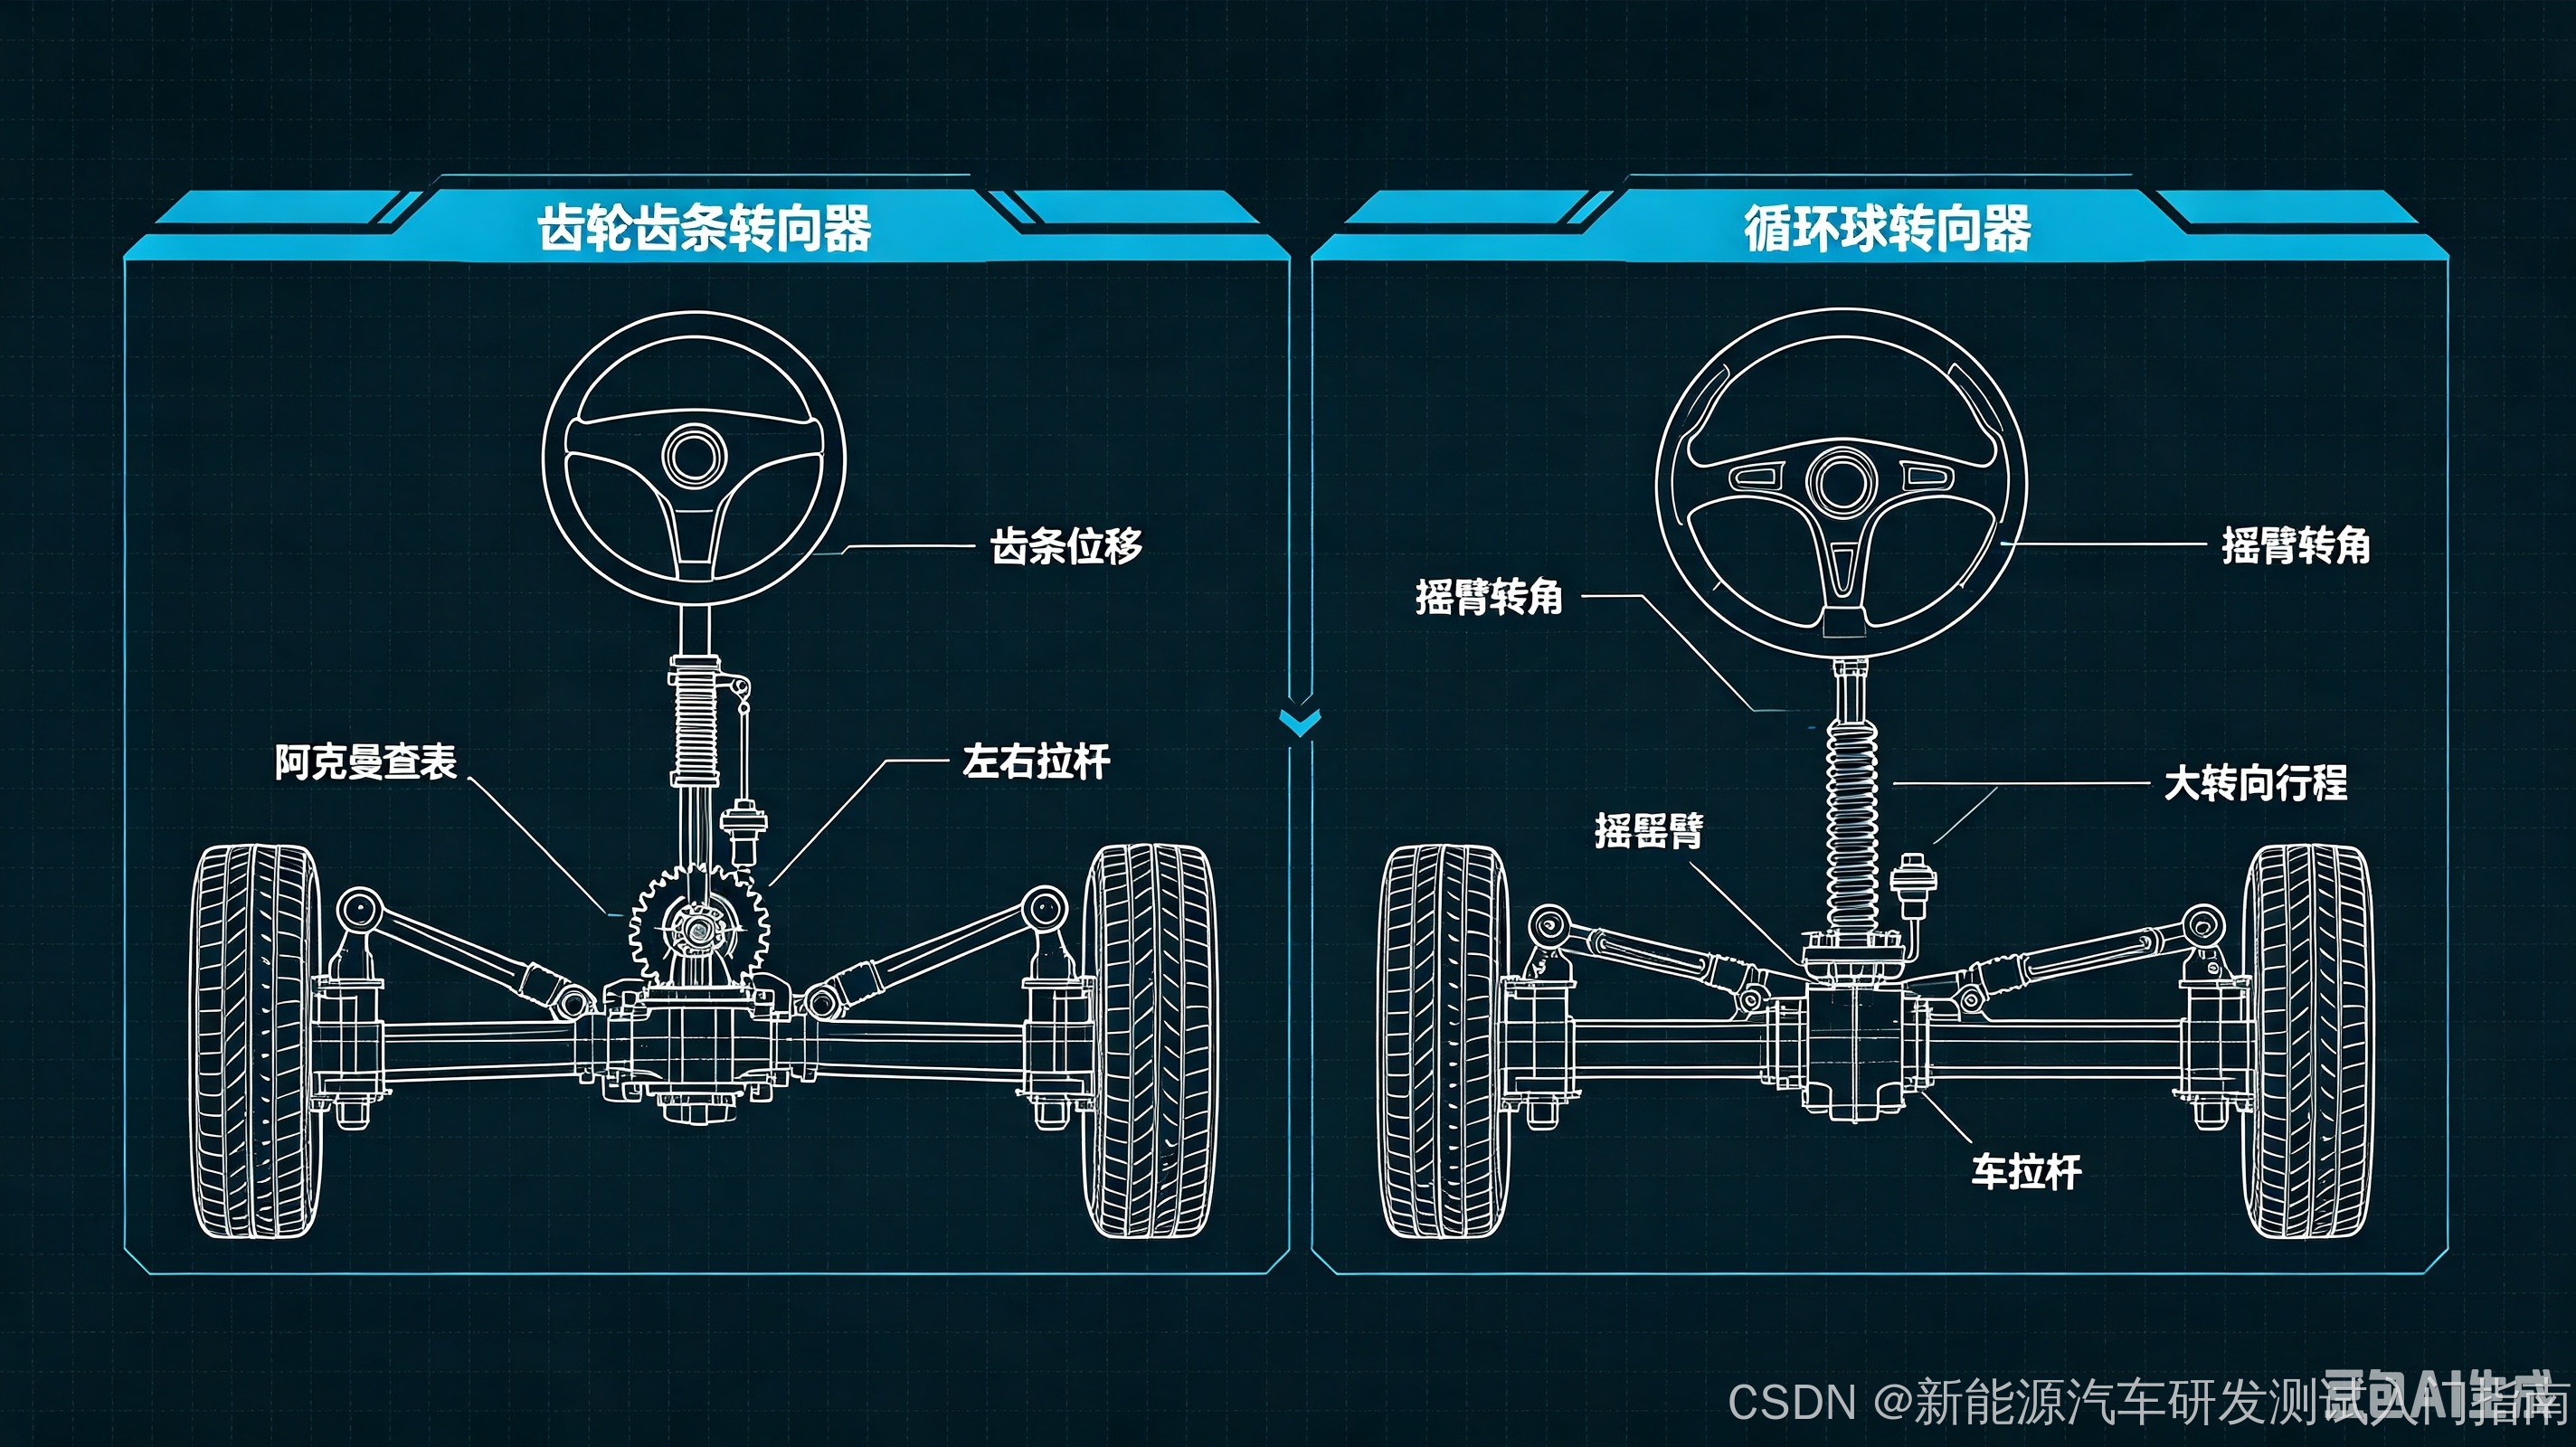
二、两类转向器建模区分
1 齿轮齿条转向器
广义坐标:齿条直线位移qstq_{st}qst
核心参数:齿条等效质量、齿条阻尼、方向盘 – 齿条位移映射表格(转向 K 特性);
左右轮转角由齿条位移查表输出,支持非对称阿克曼曲线。
2 循环球转向器
广义坐标:转向摇臂角位移qstq_{st}qst
核心参数:摇臂转动惯量、摇臂阻尼、方向盘 – 摇臂转角映射表;
通过摇臂转角查表得到左右前轮转角,适配重型商用车大转向行程工况。
转向广义质量MstM_{st}Mst计算
整合车轮、转向摇臂 / 齿条、管柱全部惯量与质量耦合:
同时附加稳定项Δmst,sta\\Delta m_{st,sta}Δmst,sta,解决大刚度数值发散问题。
转向广义加速度:q¨st=Frod+FstMst+Δmst,sta\\ddot{q}_{st}=\\frac{F_{rod}+F_{st}}{M_{st}+\\Delta m_{st,sta}}q¨st=Mst+Δmst,staFrod+Fst
FrodF_{rod}Frod:转向管柱 + EPS 等效合力;FstF_{st}Fst:轮胎力、悬架传递至转向反力。
三、主销几何参数建模(商用车关键)
所有前轮轮心坐标系姿态、车轮回正力矩依赖主销几何,核心标定参数:
主销横向偏移:主销轴线相对轮心左右偏移量;
主销内倾角:车轮向内倾斜角度,影响低速回正;
主销后倾角:主销向后倾斜角度,影响高速稳定回正;
建模时通过主销几何表格修正车轮转角与轮心姿态,直接改变轮胎接地力臂,大幅影响整车回正特性。

四、EPS 电动助力动力学建模
1 稳态助力二维查表
助力力矩是车速 + 管柱力矩二元函数:TEPS0=ftab,EPS(∣Tsw∣,Vx)T_{EPS0}=f_{tab,EPS}(|T_{sw}|,V_x)TEPS0=ftab,EPS(∣Tsw∣,Vx)
低速大助力、高速小助力,完美匹配家用 / 重型车手感。
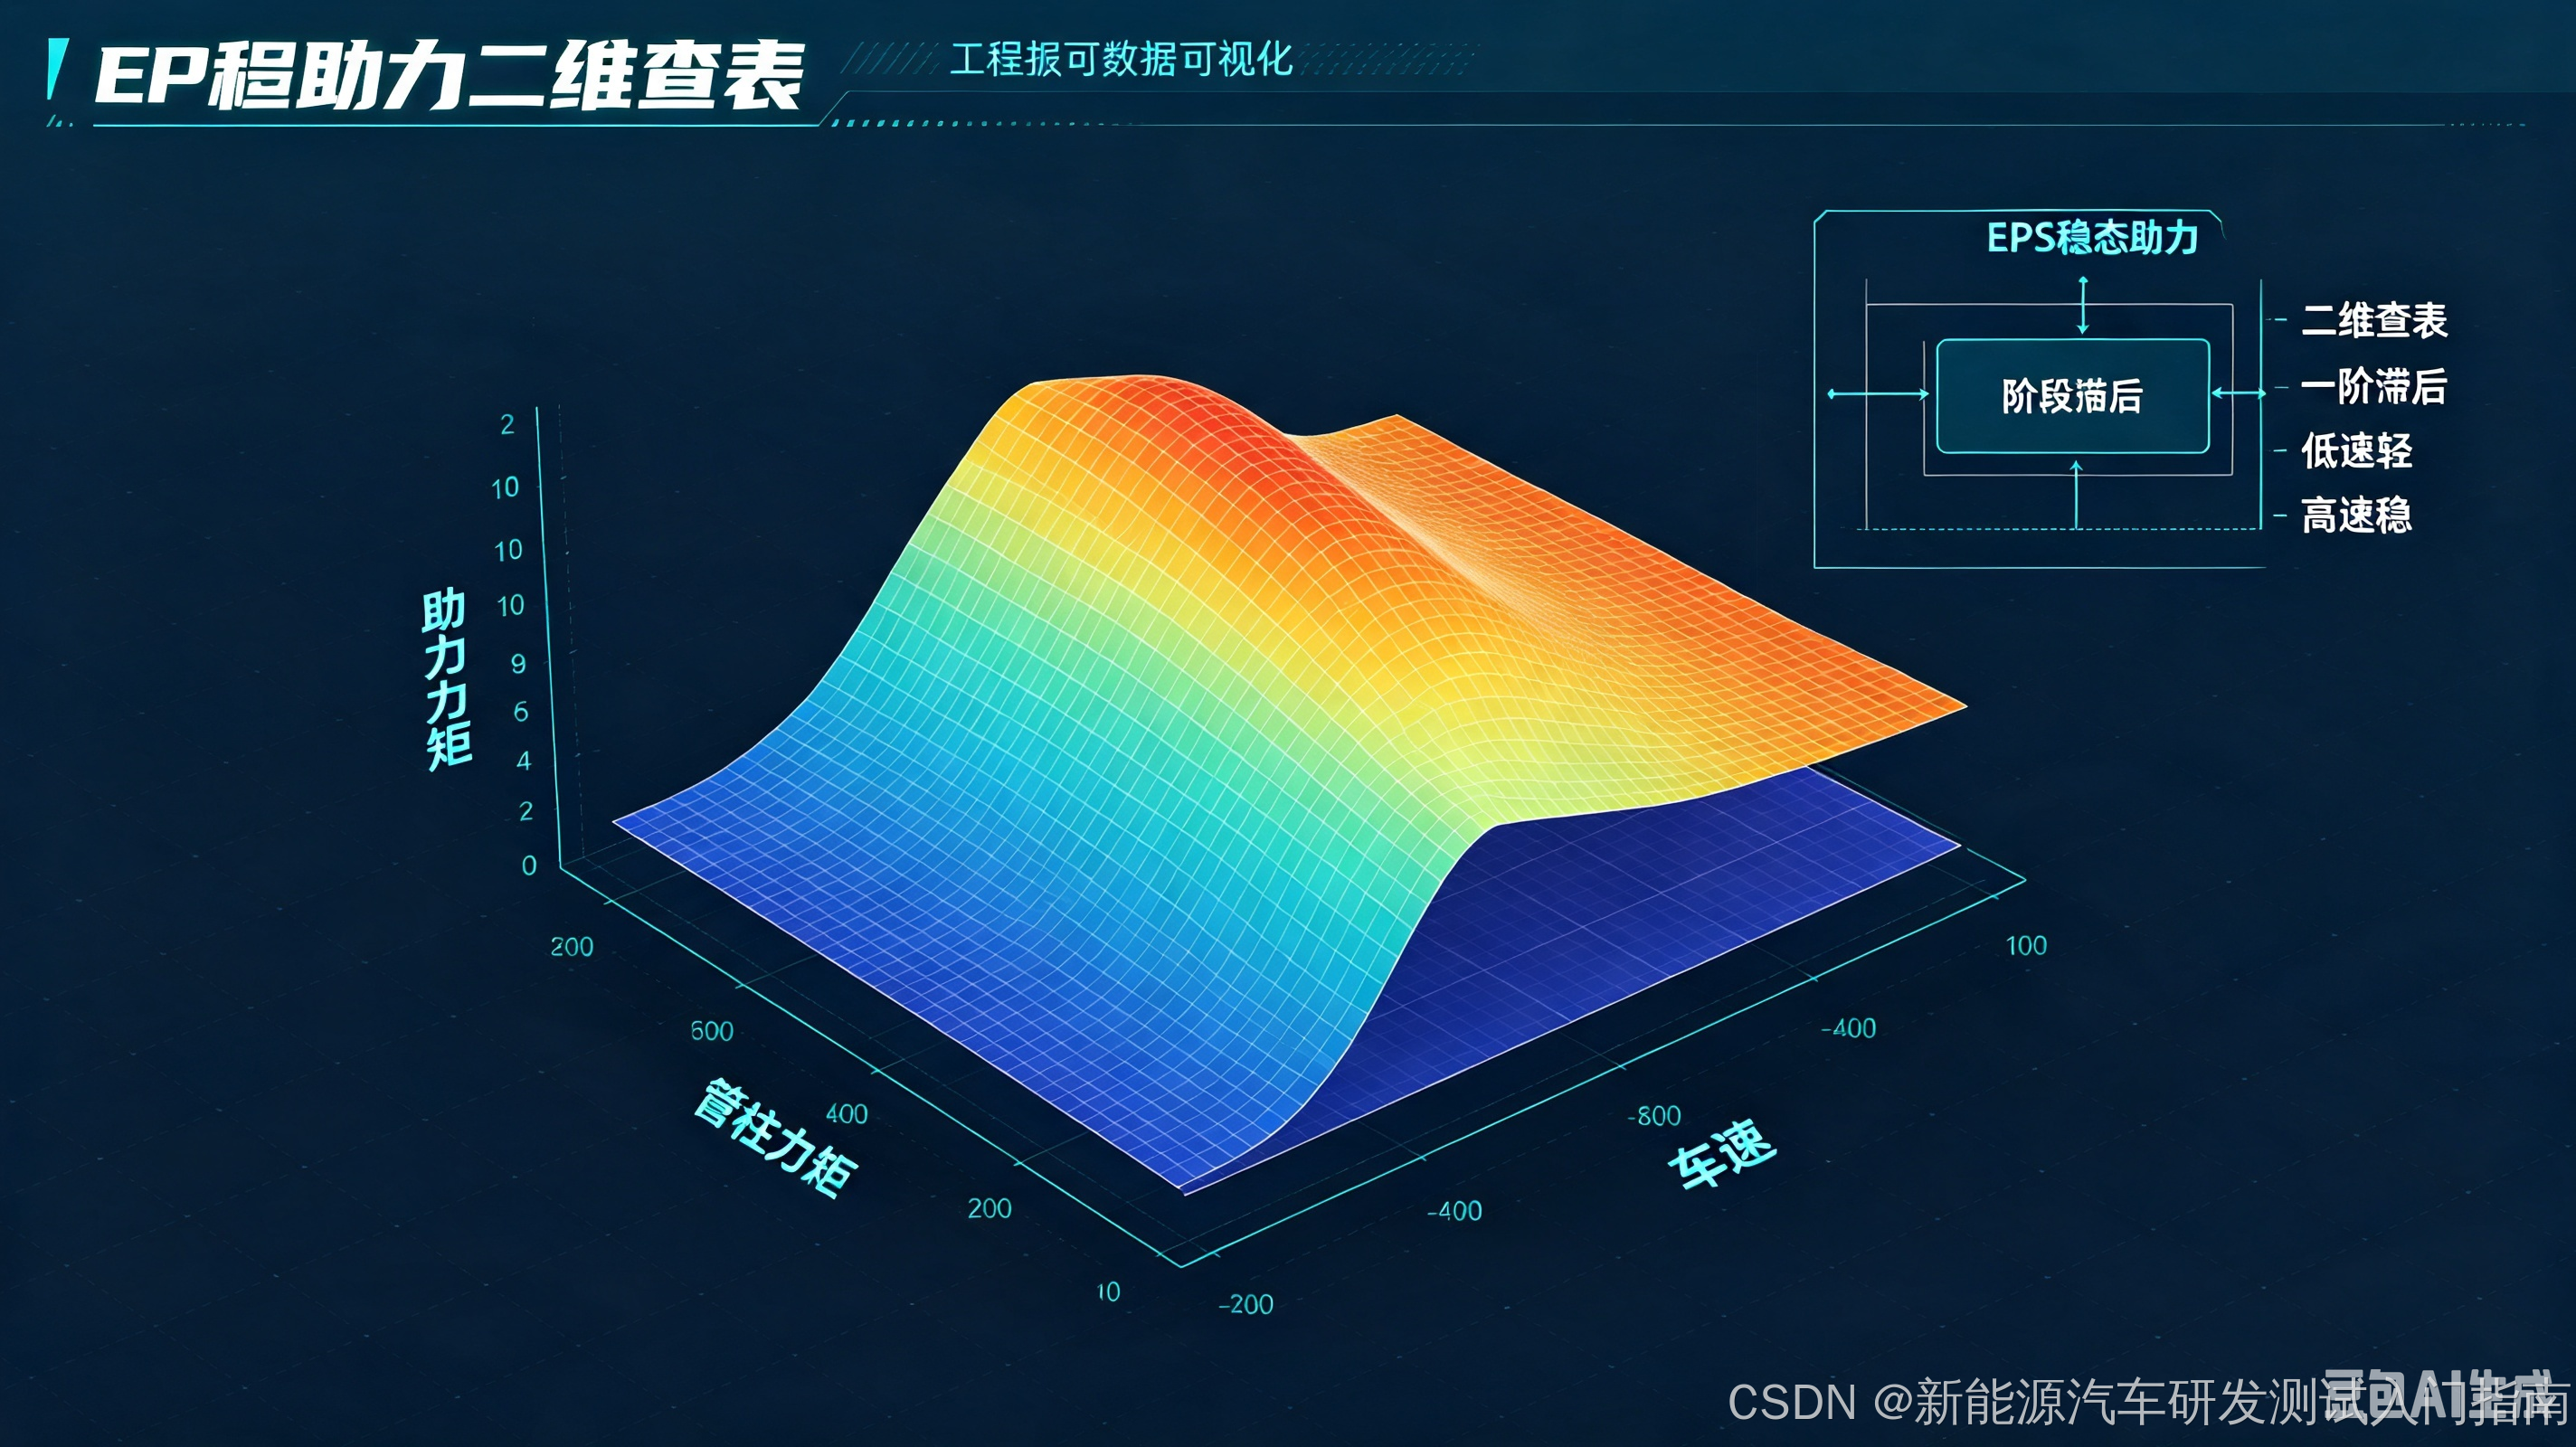
2 助力一阶滞后动态
助力电机响应存在延迟,采用一阶惯性环节模拟动态滞后:
TEPS=TEPS0τEPSs+1T_{EPS}=\\frac{T_{EPS0}}{\\tau_{EPS}s+1}TEPS=τEPSs+1TEPS0
τEPS\\tau_{EPS}τEPS为助力延迟时间常数。
3 转向总驱动力
管柱力矩 + 助力力矩换算为横拉杆 / 摇臂等效作用力:
Frod=(Tsw+TEPS)kswst−crodq˙stF_{rod}=(T_{sw}+T_{EPS})k_{sw_st}-c_{rod}\\dot{q}_{st}Frod=(Tsw+TEPS)kswst−crodq˙st
crodc_{rod}crod为齿条 / 摇臂运动阻尼。
五、一线建模实操避坑专栏(5 个高频错误)
省略方向盘二阶迟滞模型
快速换向仿真中,车辆转向响应远快于实车,变道轨迹对标完全失效;
解决:必须配置二阶系统时间常数,模拟机械滞后。
齿轮齿条 / 循环球模型混用参数
重型商用车直接套用乘用齿轮齿条传动表格,原地转向回正力矩偏差极大;
解决:根据车型转向结构选择对应拓扑,分开配置 K 特性表格。
主销参数全部填 0
高速行驶方向盘无自动回正力,仿真车辆持续跑偏;
解决:完整录入主销内倾、后倾、横向偏移三组几何参数。
EPS 仅设置单一固定助力,无二维查表
高速工况方向盘过轻、发飘,和实车手感完全不符;
解决:搭建车速 – 力矩二维助力表格,区分高低速助力区间。
不计算转向广义附加质量
转向系统刚度参数偏大时,仿真步内震荡、数值发散报错;
解决:开启附加稳定质量项,抑制高频数值震荡。
技术 + 生活双维度总结
技术总结
转向系统分方向盘迟滞、管柱扭振、转向器传动、EPS 助力四层耦合;
两种转向器拓扑分开建模,依靠查表实现阿克曼 K 特性;
主销几何是回正力矩核心来源,不可忽略;
EPS 采用二维查表 + 一阶滞后,精准复现随速助力手感;
广义质量 + 附加稳定项,解决转向系统数值发散问题。
生活小感悟
老家三轮车简陋转向拉杆和家用 EPS 方向盘底层逻辑相通,都存在弹性迟滞、力的传递规律。不管农具还是整车,机械系统都不能粗暴操作,循序渐进、缓慢修正才平稳。放到生活里也是同理,遇到难题别猛冲,分步微调、预留缓冲空间,反而少走弯路。
互动提问
你做转向对标时,主销后倾角一般标定多少?有没有遇到高速回正不足的仿真问题?评论区交流调参思路。
下集预告
第 5 篇:悬架 K&C 特性、多轴平衡悬架建模,全家山路满载出游小故事切入,详解商用车平衡悬架轴荷分配、弹簧阻尼、限位块全套建模方法。