NR下行同步是怎样完成的?从PSS、SSS到小区搜索
手机刚开机时并不知道基站的精确载频、OFDM符号从哪里开始、采用哪个波束,也不知道物理小区标识(PCI)。它只有射频前端输出的一串复采样。NR下行同步要解决的核心问题,就是从这串“没有坐标”的采样中建立时间、频率和小区身份坐标,继而解出PBCH中的MIB,找到承载SIB1的CORESET#0和SearchSpace#0。
这不是一次相关运算,而是一条逐步缩小不确定性的搜索链:
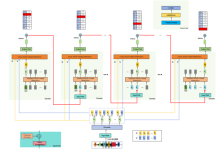
同步栅格扫描 → PSS捕获 → SSS检测与PCI恢复 → PBCH DM-RS检测 → PBCH/MIB译码 → SIB1获取。
3GPP对“小区搜索”的严格定义,是UE取得与小区的时间、频率同步并检测物理层小区ID;PSS、SSS和PBCH共同位于SS/PBCH Block(简称SSB)中。工程实现通常把后续PBCH/MIB和SIB1获取也接在同一条初始接入链路上,因此本文把它们一起讲清楚。3GPP TS 38.213 V18.8.0,第4.1节 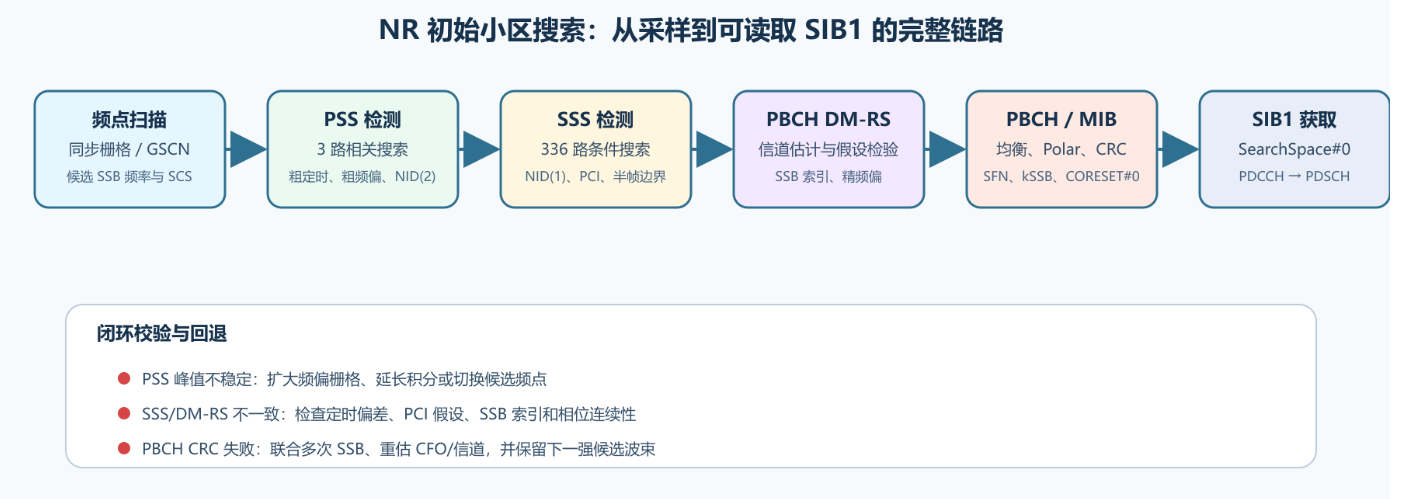
图1 NR初始小区搜索接收链路(作者绘制)。 每一步都利用前一步的结果减少下一步的搜索维度;任何一步校验失败,接收机都应回退到候选列表,而不是把单个峰值永久锁死。
一、先明确“同步成功”究竟意味着什么
同步结果不是一个布尔值,而是一组逐渐完善的状态量:
| PSS | 粗符号定时、粗载波频偏、
N ID ( 2 ) N_\\text{ID}^{(2)} NID(2) |
完整PCI、SSB索引、系统帧号 |
| SSS |
N ID ( 1 ) N_\\text{ID}^{(1)} NID(1)、完整PCI、半帧内相对时序 |
PBCH内容、精确SSB索引 |
| PBCH DM-RS | 信道估计、候选SSB索引/波束、残余相位 | MIB是否正确 |
| PBCH CRC通过 | MIB、SFN相关位、
k SSB k_\\text{SSB} kSSB、CORESET#0线索 |
SIB1中的完整小区接入信息 |
| SIB1解码 | PLMN、TAC、小区选择与公共接入配置等 | 后续随机接入尚未完成 |
因此,“检测到PSS”只表示发现了一个很像NR同步信号的候选;“得到PCI”也不等于已经读到系统信息;只有PBCH CRC通过,定时、频偏、PCI、SSB假设和信道估计才形成第一次强闭环。
本文采用复基带接收模型
r
[
n
]
=
h
[
n
]
s
[
n
−
n
0
]
e
j
2
π
Δ
f
n
T
s
+
w
[
n
]
,
r[n]=h[n]\\,s[n-n_0]e^{j2\\pi \\Delta f nT_s}+w[n],
r[n]=h[n]s[n−n0]ej2πΔfnTs+w[n],
其中
n
0
n_0
n0是待估计采样时刻,
Δ
f
\\Delta f
Δf是载波频偏,
T
s
T_s
Ts为采样间隔,
h
[
n
]
h[n]
h[n]包含信道和波束增益,
w
[
n
]
w[n]
w[n]是复高斯噪声。这里的SNR指接收天线端、同步信号所占RE上的平均信号功率与噪声功率之比;实际多天线接收机会在相关前或相关后做非相干/相干合并。
二、SSB是PSS、SSS和PBCH的共同容器
一个常规SSB在时域占4个连续OFDM符号,在频域占240个连续子载波。PSS位于SSB内
l
=
0
l=0
l=0、
k
=
56
,
…
,
182
k=56,\\ldots,182
k=56,…,182;SSS位于
l
=
2
l=2
l=2的同一组127个子载波;PBCH和PBCH DM-RS填充其余规定资源。该映射由TS 38.211 V18.8.0,第7.4.3.1节及表7.4.3.1-1规定。 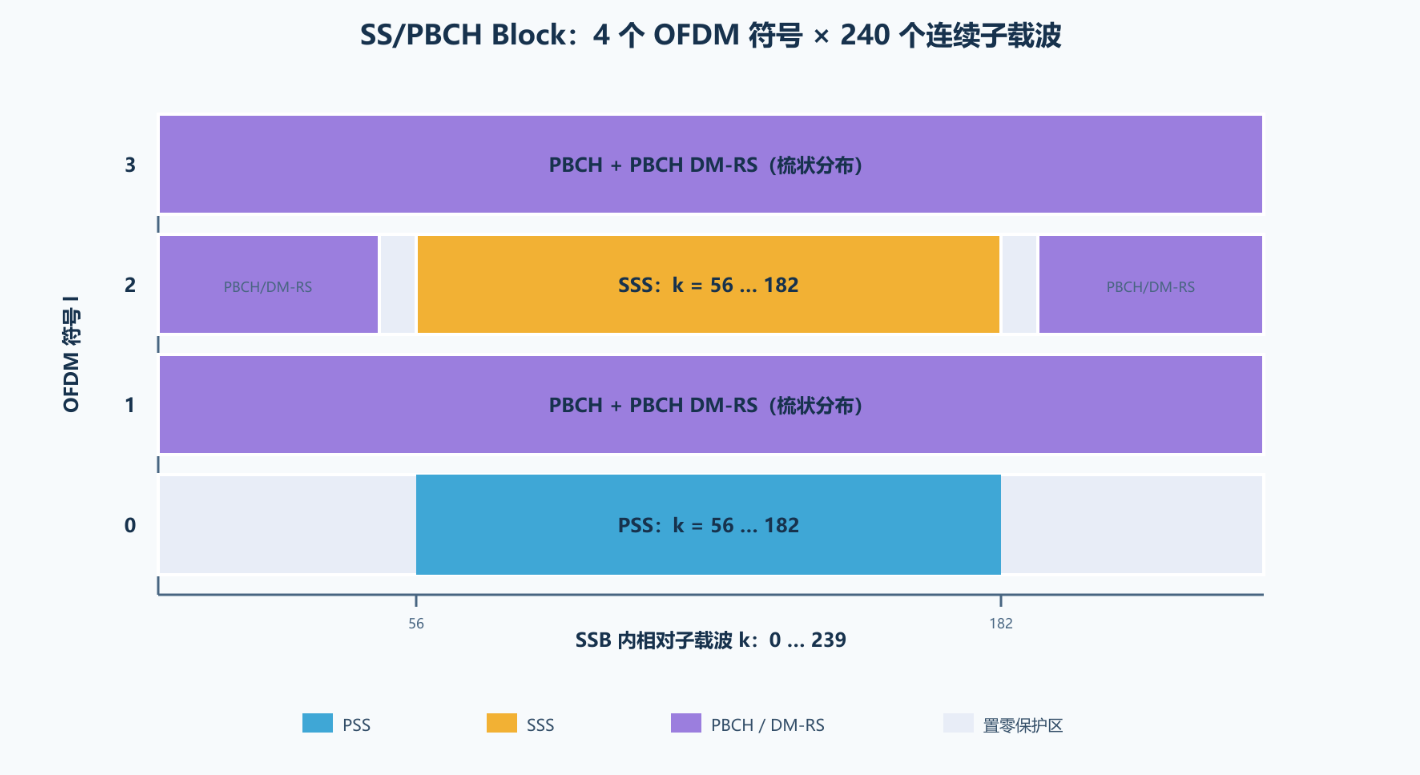
图2 SSB时频结构示意(作者根据TS 38.211表7.4.3.1-1重绘)。 关键点不是“把四个符号填满”,而是PSS和SSS位于不同符号但占用相同的127个中心子载波;一旦PSS给出粗定时,接收机便知道到哪里提取SSS和PBCH。 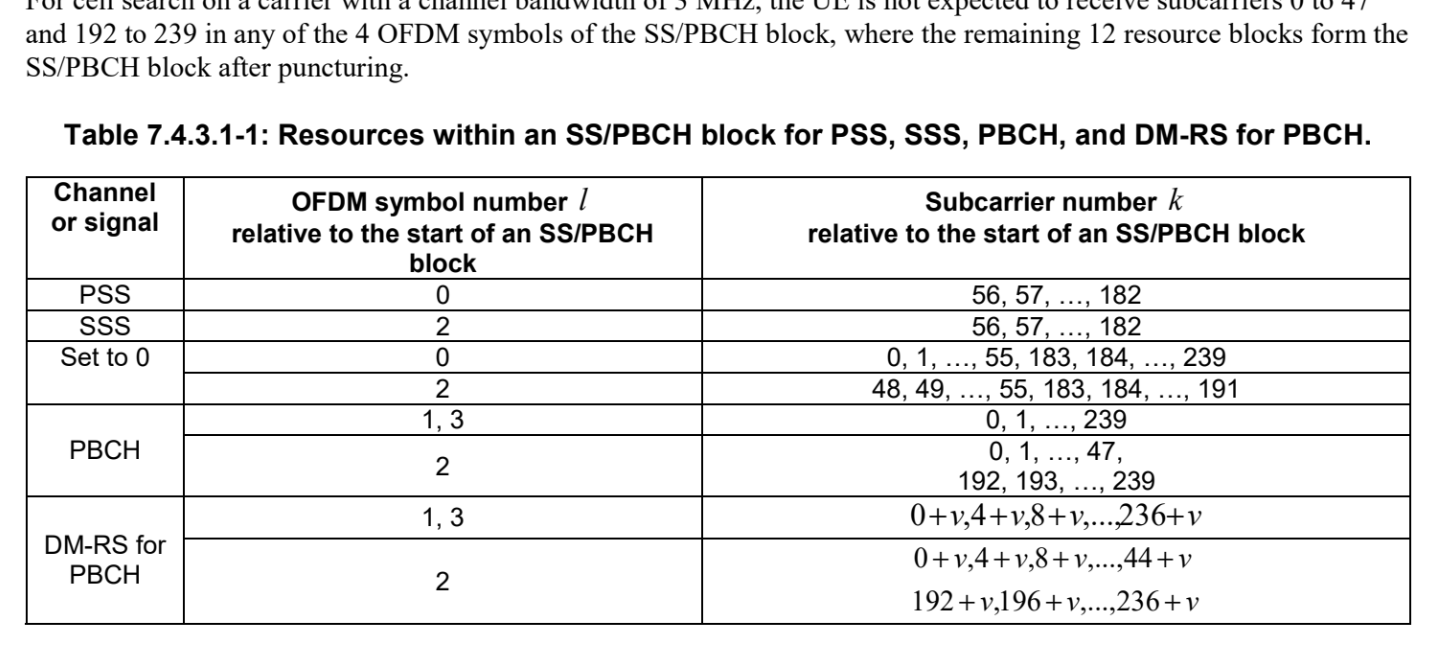 图3 协议证据:3GPP TS 38.211 V18.8.0,第7.4.3.1节,表7.4.3.1-1,PDF第147页;ETSI官方PDF。 截图保留了表号、行列定义和3 MHz带宽的相邻说明。表中的
v
=
N
ID
cell
m
o
d
4
v=N_\\text{ID}^\\text{cell}\\bmod4
v=NIDcellmod4决定PBCH DM-RS的梳状频移。
“SSB占240个子载波”并不等于UE可在载波内任意位置寻找它。初始搜索通常沿同步栅格扫描,频点以GSCN表达;不同频段允许的SSB子载波间隔和栅格位置由射频规范约束。这样做把连续频率搜索变成有限候选搜索。UE尚未得到MIB时也不知道网络实际配置的SSB周期;对初始小区选择,TS 38.213允许UE假定含SSB的半帧以20 ms周期出现,因此捕获窗口不能只覆盖一次短时快照。
三、PSS:先解决“哪里有信号”和三选一
NR定义3条PSS序列,对应
N
ID
(
2
)
∈
{
0
,
1
,
2
}
.
N_\\text{ID}^{(2)}\\in\\{0,1,2\\}.
NID(2)∈{0,1,2}.
PSS是长度127的BPSK m序列。按TS 38.211 V18.8.0,第7.4.2.2节,可写为
d
PSS
(
n
)
=
1
−
2
x
(
(
n
+
43
N
ID
(
2
)
)
m
o
d
127
)
,
0
≤
n
<
127.
d_\\text{PSS}(n)=1-2x\\!\\left((n+43N_\\text{ID}^{(2)})\\bmod127\\right),\\quad 0\\le n<127.
dPSS(n)=1−2x((n+43NID(2))mod127),0≤n<127.
它只携带3种可能性,而不是完整的1008个PCI。这样设计的工程价值是第一阶段假设很少:接收机只需对3个本地模板、若干候选频偏和候选时刻做相关。
以频域相关为例,去CP和FFT后,对候选时刻
τ
\\tau
τ、频偏假设
ν
\\nu
ν和PSS索引
q
q
q构造
M
PSS
(
τ
,
ν
,
q
)
=
∣
∑
k
=
0
126
Y
τ
,
ν
[
k
]
d
PSS
,
q
∗
[
k
]
∣
2
(
∑
k
∣
Y
τ
,
ν
[
k
]
∣
2
)
(
∑
k
∣
d
PSS
,
q
[
k
]
∣
2
)
.
M_\\text{PSS}(\\tau,\\nu,q)= \\frac{\\left|\\sum_{k=0}^{126}Y_{\\tau,\\nu}[k]d_{\\text{PSS},q}^{*}[k]\\right|^2} {\\left(\\sum_k|Y_{\\tau,\\nu}[k]|^2\\right)\\left(\\sum_k|d_{\\text{PSS},q}[k]|^2\\right)}.
MPSS(τ,ν,q)=(∑k∣Yτ,ν[k]∣2)(∑k∣dPSS,q[k]∣2)
∑k=0126Yτ,ν[k]dPSS,q∗[k]
2.
Y
τ
,
ν
[
k
]
Y_{\\tau,\\nu}[k]
Yτ,ν[k]是按候选窗口和频偏补偿后提取的127点频域样本,
∗
^*
∗表示复共轭。归一化使门限对输入增益更不敏感。最大峰给出粗定时
τ
^
\\hat\\tau
τ^、粗频偏
ν
^
\\hat\\nu
ν^和
N
^
ID
(
2
)
\\hat N_\\text{ID}^{(2)}
N^ID(2),峰均比或主峰/次峰比用于拒绝噪声假峰。
实际实现有两条常见路线:
PSS还可用于估计频偏,但要区分范围。利用重复结构或相邻时段相位得到的估计通常只在有限无模糊区间内有效;较大整数子载波偏移仍需通过频率假设搜索解决。故“相关峰出现”不代表频偏已完全消除。
时间同步其实有四层
接收机日志里常把所有时间量都叫“timing”,很容易掩盖问题。更准确地说,初始同步至少建立四层时间坐标。
第一层是采样级到达时刻。PSS相关峰给出SSB首符号的大致采样位置,但多径会产生多个相邻峰。把最大径直接作为FFT窗起点并不总是最优;工程实现通常在主峰前留出保护量,使主要信道能量落入循环前缀覆盖范围。
第二层是OFDM符号边界。完成CP去除和FFT之后,若窗口仍落在CP允许范围内,主要影响只是子载波相位斜率;一旦越出CP,便产生ISI和ICI,SSS、DM-RS和PBCH都会同时恶化。这解释了为什么“PSS相关很强”仍可能“PBCH完全解不出”:相关器可以容忍一定波形畸变,OFDM解调却要求更准确的窗位置。
第三层是SSB内符号编号。PSS位于
l
=
0
l=0
l=0,SSS位于
l
=
2
l=2
l=2,PBCH/DM-RS占
l
=
1
,
2
,
3
l=1,2,3
l=1,2,3。PSS一旦被确认,后续资源位置不再自由搜索,而是按这组固定相对关系提取。
第四层是半帧与系统帧坐标。SSB候选起始符号由SSB子载波间隔和Case A/B/C/D/E等时域模式限定,PBCH附加位和MIB再恢复半帧指示与10位SFN。也就是说,PSS提供“局部尺子”,PBCH把局部尺子挂到无线帧时间轴上。TS 38.213第4.1节给出了各Case的候选首符号位置;这是规范规则,而“先用短窗口扫描、失败后延长驻留时间”属于接收机策略。
频偏也要分成整数和小数部分
把频偏按SSB子载波间隔
Δ
f
SCS
\\Delta f_\\text{SCS}
ΔfSCS归一化:
ϵ
=
Δ
f
Δ
f
SCS
=
m
+
ϵ
f
,
\\epsilon=\\frac{\\Delta f}{\\Delta f_\\text{SCS}}=m+\\epsilon_f,
ϵ=ΔfSCSΔf=m+ϵf,
其中
m
m
m是整数子载波偏移,
ϵ
f
∈
[
−
0.5
,
0.5
)
\\epsilon_f\\in[-0.5,0.5)
ϵf∈[−0.5,0.5)为小数频偏。整数偏移主要表现为同步序列整体移到错误的FFT bin;小数频偏则造成符号间公共相位旋转和ICI。常见接收机先在有限的
m
m
m和粗
ϵ
f
\\epsilon_f
ϵf栅格上做PSS搜索,再用PSS到SSS、以及多个PBCH DM-RS符号之间的相位差精化
ϵ
f
\\epsilon_f
ϵf。
若在两个已知参考符号时刻
t
1
,
t
2
t_1,t_2
t1,t2上得到公共相位
ϕ
1
,
ϕ
2
\\phi_1,\\phi_2
ϕ1,ϕ2,忽略相位解缠错误时可写成
Δ
f
^
=
unwrap
(
ϕ
2
−
ϕ
1
)
2
π
(
t
2
−
t
1
)
.
\\widehat{\\Delta f}=\\frac{\\operatorname{unwrap}(\\phi_2-\\phi_1)}{2\\pi(t_2-t_1)}.
Δf
=2π(t2−t1)unwrap(ϕ2−ϕ1).
这里必须先说明无模糊范围:相位差只能模
2
π
2\\pi
2π观察,间隔越长估计越灵敏,但无模糊频偏范围越小。因此工程实现经常采用“短间隔粗估计 + 长间隔精估计”,并用频偏跟踪环维持后续符号的相位连续性。
四、SSS:从三选一扩展到完整PCI
PSS确定了
N
ID
(
2
)
N_\\text{ID}^{(2)}
NID(2)后,接收机在SSB内
l
=
2
l=2
l=2的位置提取SSS。NR共有336个
N
ID
(
1
)
∈
{
0
,
1
,
…
,
335
}
,
N_\\text{ID}^{(1)}\\in\\{0,1,\\ldots,335\\},
NID(1)∈{0,1,…,335},
完整PCI为
N
ID
cell
=
3
N
ID
(
1
)
+
N
ID
(
2
)
,
N_\\text{ID}^{\\text{cell}}=3N_\\text{ID}^{(1)}+N_\\text{ID}^{(2)},
NIDcell=3NID(1)+NID(2),
因此总计
336
×
3
=
1008
336\\times3=1008
336×3=1008个物理层小区标识。TS 38.211 V18.8.0,第7.4.2.1节
SSS同样是长度127的BPSK序列,但由两条m序列相乘形成:
d
SSS
(
n
)
=
[
1
−
2
x
0
(
(
n
+
m
0
)
m
o
d
127
)
]
⋅
[
1
−
2
x
1
(
(
n
+
m
1
)
m
o
d
127
)
]
,
d_\\text{SSS}(n)= \\big[1-2x_0((n+m_0)\\bmod127)\\big] \\cdot\\big[1-2x_1((n+m_1)\\bmod127)\\big],
dSSS(n)=[1−2x0((n+m0)mod127)]⋅[1−2x1((n+m1)mod127)],
其中
m
0
=
15
⌊
N
ID
(
1
)
112
⌋
+
5
N
ID
(
2
)
,
m
1
=
N
ID
(
1
)
m
o
d
112.
m_0=15\\left\\lfloor\\frac{N_\\text{ID}^{(1)}}{112}\\right\\rfloor+5N_\\text{ID}^{(2)},\\qquad m_1=N_\\text{ID}^{(1)}\\bmod112.
m0=15⌊112NID(1)⌋+5NID(2),m1=NID(1)mod112.
上式揭示了SSS同时依赖
N
ID
(
1
)
N_\\text{ID}^{(1)}
NID(1)和已知的
N
ID
(
2
)
N_\\text{ID}^{(2)}
NID(2)。工程上可直接对336个候选做匹配滤波,也可利用结构分级搜索。由于搜索量不大,许多实现更重视鲁棒性而不是追求极端的算术削减。
SSS检测前应使用PSS结果完成FFT窗校正和粗频偏补偿。否则PSS与SSS间隔两个OFDM符号,残余频偏积累出的公共相位和ICI会显著压低SSS相关峰。检测后还应做三项交叉检查:
- SSS相关峰是否在PSS预测的固定符号位置出现;
- PSS/SSS组合生成的PCI,是否与PBCH DM-RS的序列和频移一致;
- 多次SSB观测中,PCI、定时漂移和频偏轨迹是否连续。
这三项让接收机排除邻小区重叠、镜像频点和偶然噪声峰。
在多天线接收机中,PSS/SSS的合并时机也很关键。若各接收通道尚未完成相位校准,直接相干求和可能相互抵消;更稳健的初始做法是各天线分别计算相关复值,再对模平方做非相干合并。等到PBCH DM-RS给出每根天线的复信道估计后,便可以最大比合并PBCH软符号。规范只定义空口信号与UE应满足的行为,并不强制上述合并架构;它属于常见实现选择。
五、PBCH DM-RS:把“发现小区”变成“能解广播”
得到PCI后,接收机可以生成PBCH DM-RS候选序列。DM-RS承担两个任务:一是估计PBCH所在RE的复信道,二是帮助判定SSB候选索引。对于波束扫描,多个SSB可能具有同一PCI,却对应不同SSB索引和不同发射波束;因此PCI不是波束ID。
设DM-RS位置上的接收符号为
Y
[
k
]
Y[k]
Y[k],已知参考符号为
R
[
k
]
R[k]
R[k],最简单的LS估计为
H
^
[
k
]
=
Y
[
k
]
R
[
k
]
=
Y
[
k
]
R
∗
[
k
]
,
\\hat H[k]=\\frac{Y[k]}{R[k]}=Y[k]R^*[k],
H^[k]=R[k]Y[k]=Y[k]R∗[k],
因为DM-RS为单位模。再在频域和符号间对
H
^
[
k
]
\\hat H[k]
H^[k]插值,便可均衡PBCH数据RE。低SNR下可以对每个SSB索引假设计算DM-RS相关度,保留若干候选进入PBCH译码,而不应只保留最强一个。
工程上常在这一阶段精化:
- 残余CFO:观察不同PBCH符号的公共相位旋转;
- 采样时钟偏差:观察子载波相位随时间的斜率;
- 信道估计:对3个含PBCH/DM-RS的符号做二维平滑;
- 波束质量:分别保存SSB-RSRP、相关峰和PBCH译码置信度。
如果PSS强而DM-RS始终弱,优先检查PCI、FFT窗和SSB索引假设;如果DM-RS强而PBCH CRC失败,则更可能是PBCH解扰、速率恢复、极化码参数、SFN/SSB附加位假设或有限精度问题。
六、PBCH和MIB:第一次形成完整闭环
PBCH接收链为:资源解映射 → DM-RS信道估计 → 均衡 → QPSK软解调 → 解扰 → Polar速率恢复/译码 → CRC24C校验。TS 38.212规定PBCH使用Polar码,速率匹配输出长度
E
=
864
E=864
E=864,BCH传输块附加24位CRC。TS 38.212 V18.8.0,第7.1.3—7.1.5节
MIB本身包含6位SFN最高有效位、subCarrierSpacingCommon、ssb-SubcarrierOffset、dmrs-TypeA-Position、pdcch-ConfigSIB1、cellBarred、intraFreqReselection和1位spare。SFN的4个最低有效位作为PBCH附加时序位参与物理层编码,不在MIB ASN.1字段内部。TS 38.331 V18.8.0,第6.2.2节“MIB”
这一步为何是强闭环?因为CRC通过同时验证了:
MIB中的pdcch-ConfigSIB1由controlResourceSetZero和searchSpaceZero组成,UE结合SSB频率位置、公共子载波间隔及TS 38.213第13节的表格,确定CORESET#0的频域范围、符号数及SearchSpace#0监测时机,再在PDCCH上盲检由SI-RNTI加扰CRC的DCI 1_0,最后到相应PDSCH读取SIB1。至此,UE才获得PLMN、跟踪区、小区选择和公共接入所需的更完整信息。
还要注意“检测到SSB”与“该SSB提供SIB1”不是同义词。MIB中的ssb-SubcarrierOffset和pdcch-ConfigSIB1可能指示当前SSB不配置CORESET#0,并给出寻找另一个带SIB1的SSB所需线索。若接收机无条件在当前频点构造CORESET#0,就会出现PBCH持续成功而SIB1永远超时的典型问题。TS 38.331对MIB字段的说明明确区分了这两种情况。
七、把数字代进去:一次PCI恢复与DM-RS定位
假设接收机在某个同步栅格频点检测到第
q
=
1
q=1
q=1条PSS,得到
N
^
ID
(
2
)
=
1.
\\hat N_\\text{ID}^{(2)}=1.
N^ID(2)=1.
完成粗频偏补偿后,SSS匹配得到
N
^
ID
(
1
)
=
167.
\\hat N_\\text{ID}^{(1)}=167.
N^ID(1)=167.
于是物理层小区标识为
N
^
ID
cell
=
3
×
167
+
1
=
502.
\\hat N_\\text{ID}^{\\text{cell}}=3\\times167+1=502.
N^IDcell=3×167+1=502.
这个例子中,SSS两条m序列的循环移位为
m
0
=
15
⌊
167
112
⌋
+
5
×
1
=
20
,
m
1
=
167
m
o
d
112
=
55.
m_0=15\\left\\lfloor\\frac{167}{112}\\right\\rfloor+5\\times1=20,\\qquad m_1=167\\bmod112=55.
m0=15⌊112167⌋+5×1=20,m1=167mod112=55.
接收机用
m
0
=
20
,
m
1
=
55
m_0=20,m_1=55
m0=20,m1=55生成的SSS与接收符号相关,应在正确假设上形成明显峰值。接着由
v
=
N
ID
cell
m
o
d
4
=
502
m
o
d
4
=
2
v=N_\\text{ID}^{\\text{cell}}\\bmod4=502\\bmod4=2
v=NIDcellmod4=502mod4=2
得到PBCH DM-RS的梳状频移。以SSB内
l
=
1
l=1
l=1或
l
=
3
l=3
l=3为例,DM-RS位于
k
=
2
,
6
,
10
,
…
,
238
k=2,6,10,\\ldots,238
k=2,6,10,…,238。这给出了非常实用的一致性测试:如果PSS和SSS声称PCI为502,而接收机只在
v
=
0
v=0
v=0的DM-RS网格上看到强相关,至少一个假设、映射索引或频率位置存在错误。
随后接收机针对可能的SSB索引生成DM-RS序列,分别估计信道并解PBCH。假设某候选的CRC通过,恢复MIB中的SFN高6位,再与PBCH物理层附加的SFN低4位组合成完整10位SFN;同时解析pdcch-ConfigSIB1,查TS 38.213第13节相应表项,得到CORESET#0与SearchSpace#0。这个例子展示了链条中的每一步如何产生下一步需要的索引,而不是依靠一组彼此独立的“魔法参数”。
八、一个可落地的接收机状态机
可将实现组织成六个状态:
K
K
K峰。
复杂度最高的部分未必是336路SSS,而可能是跨频点、跨CFO、跨天线和跨波束的PSS二维搜索。若每个候选窗口含
N
N
N点、直接相关
Q
Q
Q个频偏假设,复杂度约为
O
(
3
Q
N
)
O(3QN)
O(3QN);FFT卷积可在长窗口下降低摊销成本,但引入缓存、重叠保存和峰值合并开销。硬件实现应把“算法乘加量”和“存储带宽/候选管理成本”分开预算。
固定点设计中,PSS相关累加器最容易溢出。字长不能凭经验拍定,应根据ADC位宽、最大输入增益、127项相干累加和天线合并数建立最坏情况范围;相关前块浮点缩放或右移要同时作用于信号能量项,避免归一化度量失真。PBCH软比特则需保留足够动态范围供Polar列表译码排序。
候选管理比“选最大值”更重要
真实网络中,邻小区和同一小区的不同波束可能同时产生多个峰。若第一阶段只输出全局最大峰,后续一次错误的SSS或PBCH判决就迫使接收机从头扫描。更稳妥的结构是维护Top-
K
K
K候选,每个候选保存频点、PSS时刻、
N
ID
(
2
)
N_\\text{ID}^{(2)}
NID(2)、CFO、天线相关度、SSS/PCI、SSB索引和累计置信度。
候选应按阶段更新分数,而不是简单用PSS功率排序。例如,一个PSS稍弱但SSS、DM-RS与PBCH CRC连续一致的候选,应优先于PSS很强却没有协议闭环的候选。这样既能处理波束切换,也能缓解窄带干扰在PSS频域附近制造的高能量假峰。
状态机还需要规定“何时合并观测”。网络可能周期性发送SSB,接收机可在已知时刻对多次PSS/SSS做非相干积累,或在CFO已跟踪时对PBCH软比特做相干/软合并。积累次数越多,灵敏度越高,但首次驻留时延也越大;产品应依据搜索场景、目标灵敏度和功耗预算设置早停条件,而不是固定等待最坏时长。
九、常见失败模式:看症状定位环节
| PSS主峰宽、位置漂移 | CFO大、采样钟偏、前端滤波过窄 | 扩大CFO栅格,画出二维相关热图 |
| PSS稳定但SSS无峰 | FFT窗偏、残余CFO、错误SCS | 检查PSS到SSS的固定符号间隔及公共相位 |
| PCI稳定但DM-RS弱 | SSB索引假设错、RE映射错 | 逐候选输出DM-RS相关度与
v = P C I m o d
4 v=PCI\\bmod4 v=PCImod4 |
| DM-RS强但PBCH CRC失败 | 解扰/附加位/Polar链错误 | 用浮点黄金向量逐级比对864个软比特 |
| PBCH成功但找不到SIB1 | CORESET#0表项或时隙换算错 | 记录MIB字段、CORESET频域起点和监测occasion |
| 只能锁定最强波束,移动后掉线 | 候选列表过早裁剪 | 保留次强SSB及其定时、CFO和质量历史 |
验证时不要只统计“最终能否驻留”。建议逐级记录PSS峰值与峰均比、
τ
^
\\hat\\tau
τ^、
Δ
f
^
\\hat{\\Delta f}
Δf^、SSS主次峰差、PCI、DM-RS EVM、PBCH LLR分布、Polar列表路径度量、CRC结果和MIB字段。把这些中间量与标准波形或可信黄金模型对齐,才能区分射频、同步、映射、信道估计和译码问题。
怎样设计一组真正有区分度的验证用例
仅用理想AWGN和零频偏验证,最多证明索引和基本公式没有写错。一个可发布的同步接收机至少应覆盖以下维度:
- 频偏扫描:从捕获范围负边界扫到正边界,分别记录PSS检出率、CFO均方误差和PBCH成功率,确认在整数子载波边界处没有性能断层。
- 定时与多径:改变首径、最强径和能量质心的相对位置,验证FFT窗选择不会越出CP,并检查相关器报告的是哪一种时延定义。
- 邻小区/多波束:构造同频不同PCI、同PCI不同SSB索引和强弱功率反转,验证候选列表不会把PCI误当波束标识。
- SCS与频段配置:至少覆盖产品支持的各SSB SCS和相应时域Case,检查采样率切换、CP长度、候选首符号和GSCN换算。
- 动态场景:加入多普勒、采样时钟偏差和相位噪声,观察粗捕获、精跟踪与重捕获的边界。
- 有限精度:把浮点黄金结果与目标定点实现逐级对齐,统计相关度、信道估计、LLR和Polar路径度量的量化损失。
指标也应分层:PSS检测概率
P
D
P_D
PD必须同时给定虚警概率
P
F
A
P_{FA}
PFA和搜索单元数;PCI正确率应在“已检出PSS”的条件下统计;PBCH成功率则应说明是单次SSB、固定次数合并还是规定时延内成功。否则两套算法即使给出相同的“同步成功率”,也可能衡量完全不同的东西。
十、三个最容易混淆的结论
第一,PSS不携带完整PCI。它只给出
N
ID
(
2
)
N_\\text{ID}^{(2)}
NID(2)的3种取值;SSS再给出336种
N
ID
(
1
)
N_\\text{ID}^{(1)}
NID(1),二者组合得到1008个PCI。
第二,SSB索引不是PCI。同一小区可以通过多个SSB做波束扫描,这些SSB共享PCI,但具有不同候选索引和空间方向。
第三,小区搜索不等于完成接入。PSS/SSS解决同步和PCI,PBCH/MIB告诉UE到哪里找最初的控制信道,SIB1给出公共接入信息,之后还要执行随机接入和RRC过程。
总结
NR下行同步的本质,是让不确定性逐级收敛:
- PSS用3个模板快速找到粗时频位置;
- SSS把小区身份扩展为完整1008个PCI;
- PBCH DM-RS验证PCI/SSB假设并提供信道估计;
- PBCH CRC把同步、映射、信道估计和译码闭环起来;
- MIB定位CORESET#0与SearchSpace#0,SIB1则把UE带到真正可接入的小区配置。
理解这条链路后,很多现场问题会变得有层次:先问“有没有可靠PSS峰”,再问“SSS和PCI是否一致”,然后检查“DM-RS是否支持当前SSB假设”,最后才进入PBCH和SIB1。同步不是一个神秘的黑盒,而是一串可以逐级观测、逐级证伪的估计与校验。
对接收机设计而言,最重要的架构原则是保留每一级的置信度和候选关系:相关器负责提出假设,协议结构负责交叉验证,CRC负责最终闭环。这样既能提高弱覆盖下的捕获概率,也能让失败日志真正指向可修复的模块。