在PCB压合制程中,板件需要按正确的层序进行堆叠和流转。层序错误一旦发生,轻则导致压合后板件报废,重则影响整批产品的层间可靠性。与此同时,压合工序对作业环境的洁净度有一定要求,粉尘和碎屑附着在板面上可能影响压合结合力。KPL-1240配套机针对压合制程的这两个核心需求,采用板码自动控制防层错、无尘模组横移取放、磁力轮传动和FFU洁净配置。本文基于设备资料,分析其技术实现。
板码自动控制防层错的逻辑
压合制程中,板件按层序排列,每一层对应特定的板件或半固化片。如果层序出现错误,压合后的板件内部结构将不符合设计要求。KPL-1240通过读板码自动控制防止层错。设备在取放板件时读取板件上的识别码,与当前工位应处理的层序信息进行比对。若板件与当前层序不匹配,设备可触发报警或暂停动作,避免错误板件进入压合工位。
这一机制将层序校验从人工目视确认转为系统数据比对。人工确认容易出现疏漏,尤其是在多品种切换或批次交接时。板码自动校验可以在每个流转节点进行层序确认,降低了层错风险。
无尘模组横移取放与FFU配置
压合制程对板面洁净度有一定要求。粉尘或碎屑附着在板面上,压合后可能形成结合力薄弱区域。KPL-1240采用无尘模组横移式取放板,模组结构对运动部件进行封闭,减少粉尘散逸。设备顶部配置FFU,对作业区域进行洁净空气循环。
无尘模组横移设计与FFU配置的配合,从两个层面控制粉尘:取放动作产生的粉尘被模组结构限制在内部,减少向板面扩散;FFU提供的洁净气流将区域内的微粒带走,维持局部洁净度。
磁力轮传动与封闭式拖链
设备采用磁力轮传动和封闭式拖链。磁力轮传动属于非接触式传动方式,没有齿轮啮合或链条摩擦产生的金属屑和粉尘。与常规齿轮传动相比,磁力轮在运行中不产生磨损碎屑,这对压合制程的洁净度要求较为契合。
封闭式拖链用于保护线缆和气管。拖链将线缆与外部环境隔离,减少线缆运动过程中可能产生的粉尘,同时也保护线缆免受外部粉尘侵入。
手臂自动旋转确保方向一致
设备手臂可自动旋转,确保板件方向一致。在压合制程中,板件的方向影响层间对位和后续加工。人工放置板件时,方向一致性依赖操作员目视确认。手臂自动旋转功能使设备在取放过程中将板件调整到预设方向,减少因方向错误导致的层序问题。
工位可定制与物流对接
KPL-1240的工位数量可根据产线需求定制,适配不同规模的压合线布局。设备支持AGV和推车兼容对接,可对接MES功能。板件在压合制程中的流转信息可上传至生产管理系统,形成工序追溯记录。
主要参数
| 设备型号 | KPL-1240 |
| 取放方式 | 无尘模组横移式 |
| 传动方式 | 磁力轮传动 |
| 洁净配置 | 封闭式拖链 / 顶部FFU |
| 板件厚度 | 0.05~3.2mm |
| 最大板件尺寸 | 622mm×724mm |
| 最小板件尺寸 | 304mm×304mm |
| 产速 | 10 Pcs/min |
| 工作高度 | 1200±50mm |
| 电源 | 1Ph 220V 50Hz |
| 气源 | 0.6MPa |
| 系统接口 | MES / AGV / 扫码识别 |
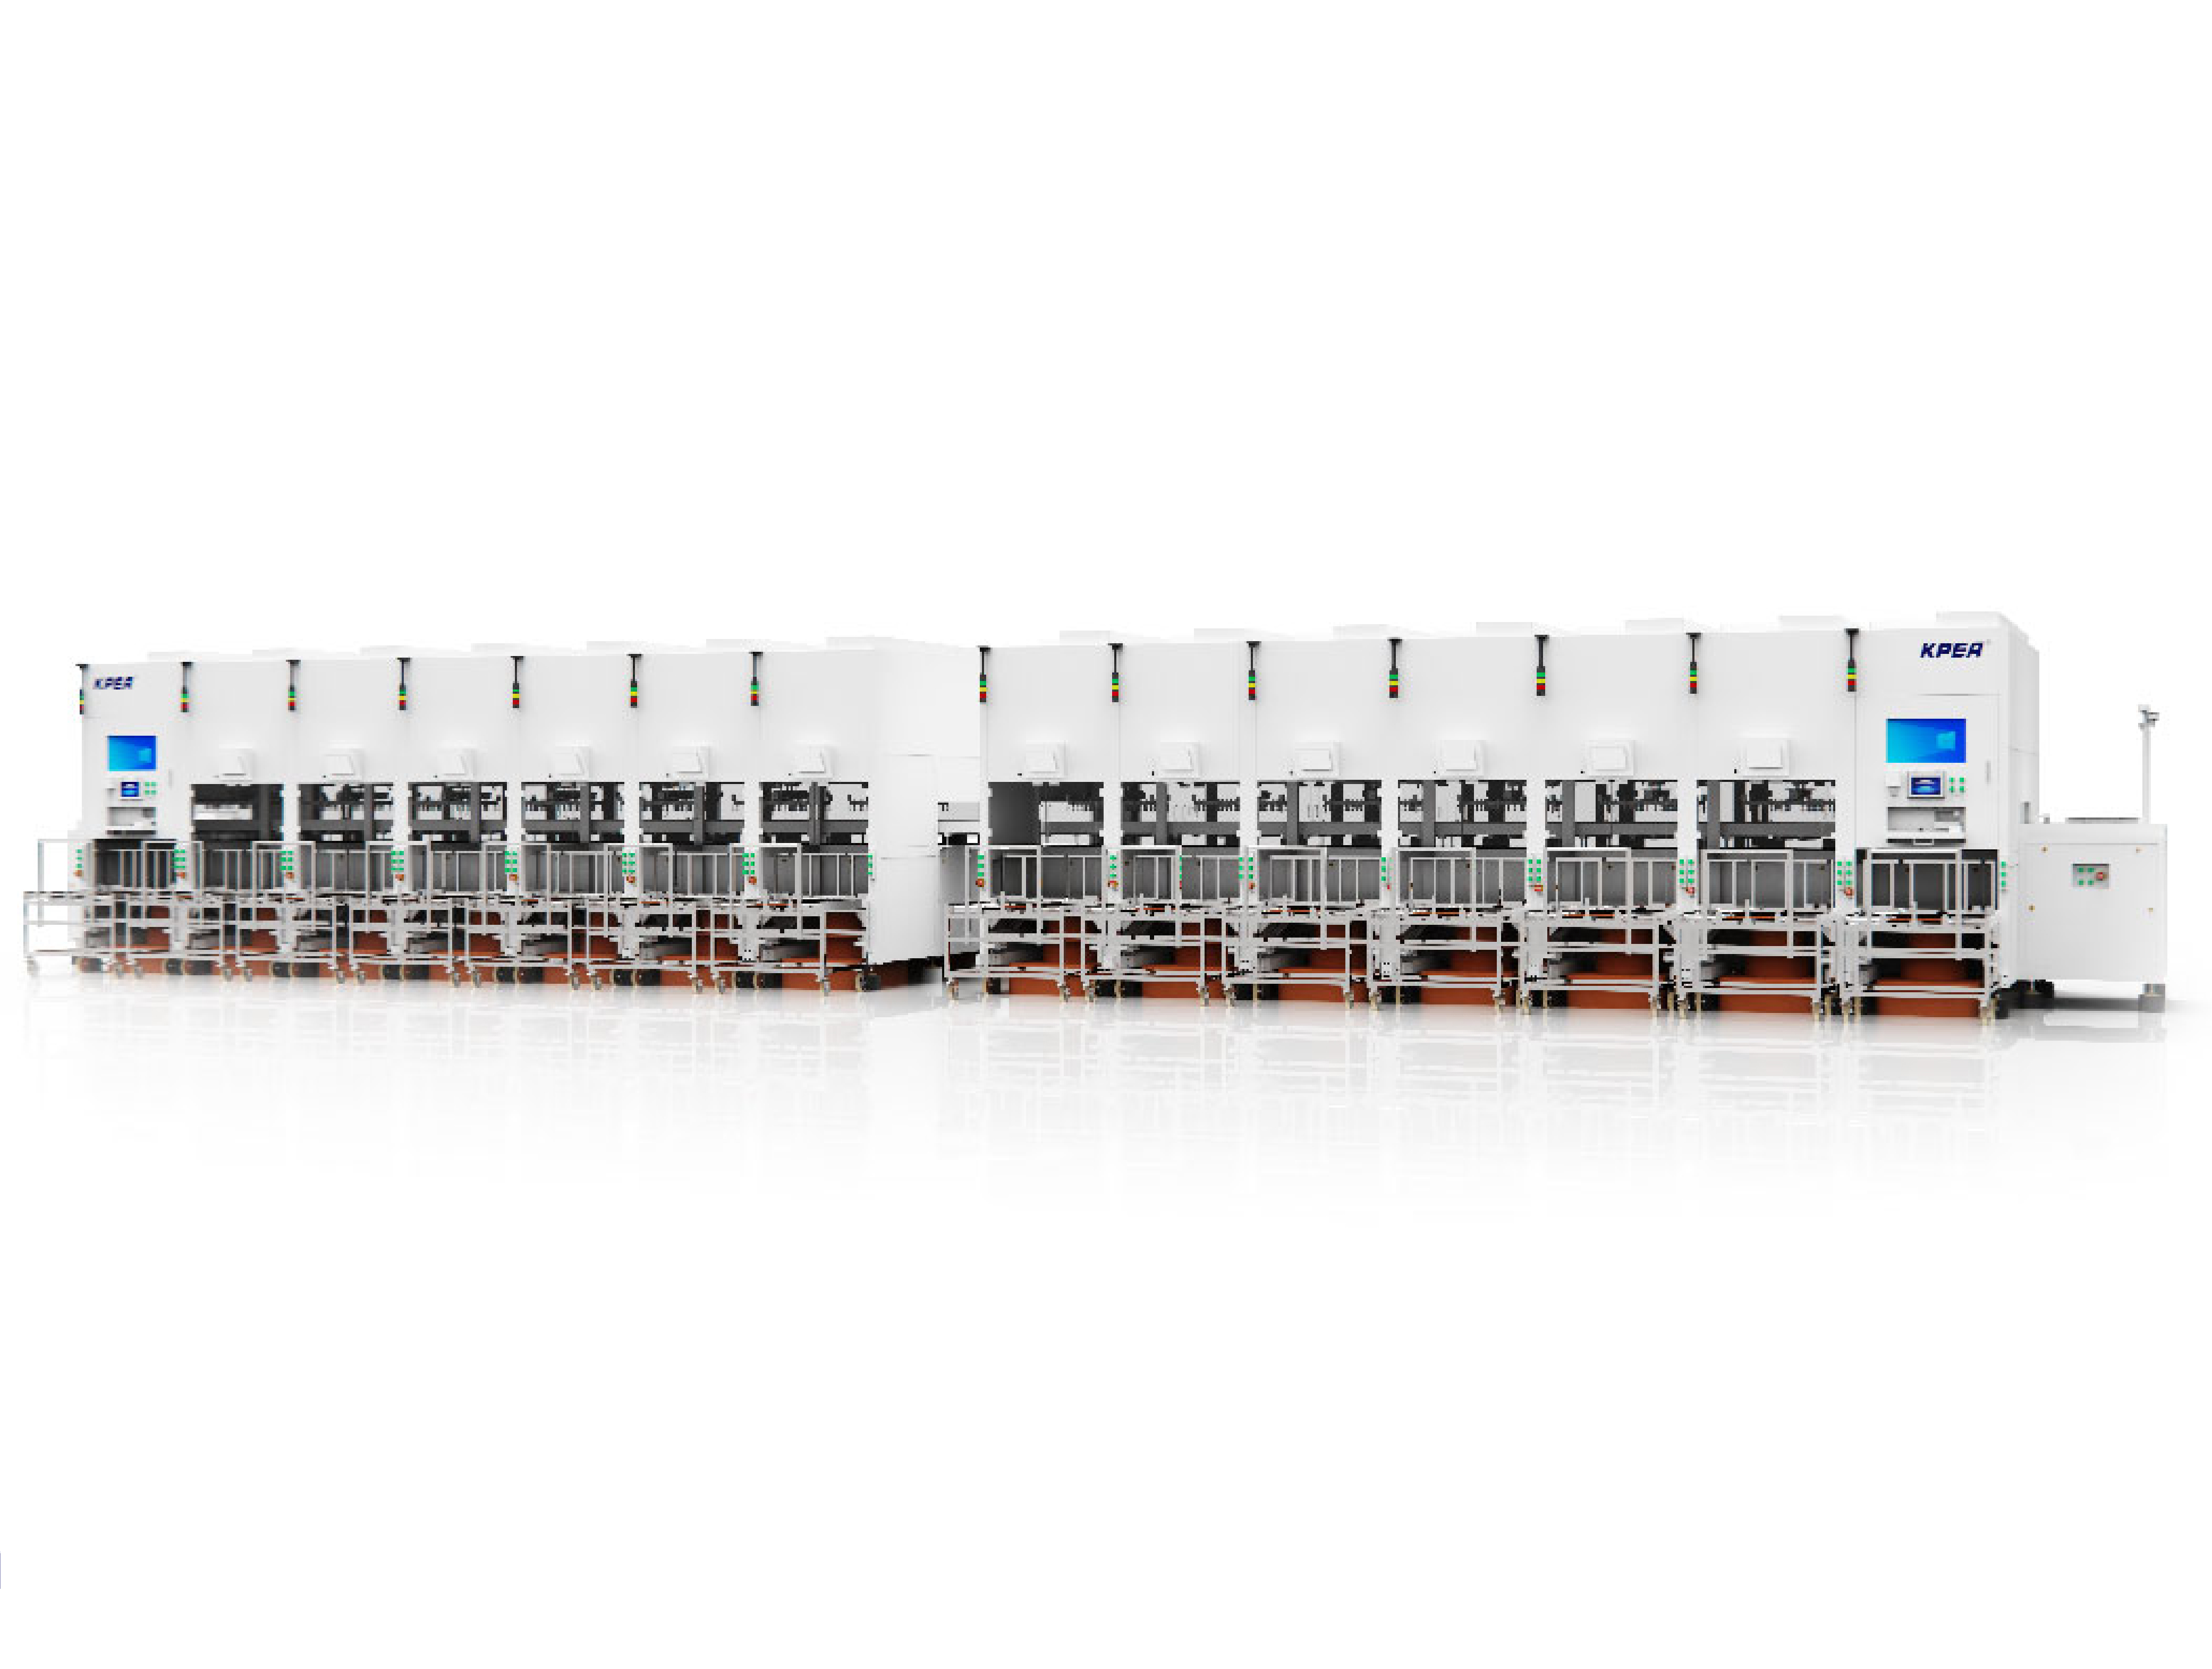
KPL-1240 配套机
适用制程
主要用于压合制程。
总结
KPL-1240通过板码自动控制实现层序校验,以无尘模组横移取放和FFU配置控制粉尘,以磁力轮传动和封闭式拖链减少磨损碎屑,以手臂自动旋转确保板件方向一致。这些设计围绕压合制程的防层错和洁净度需求展开,为压合工序的板件流转提供自动化实现路径。