本节导语
过去,完成一次力学仿真通常意味着:建立几何模型、划分网格、设置材料、施加载荷、提交计算、检查收敛、提取结果,再撰写报告。
现在,AI开始参与这些工作。
它可以理解工程需求、生成仿真脚本、调用有限元求解器、读取计算日志、整理结果,甚至根据错误信息提出修改建议。
这是否意味着以后只需要对AI说一句话,就能得到完全可信的仿真结论?
答案并没有这么简单。
本节将带你认识AI智能体力学仿真的完整工作方式,并通过一个真正的有限元小算例,理解AI、求解器与工程师之间应该如何分工。
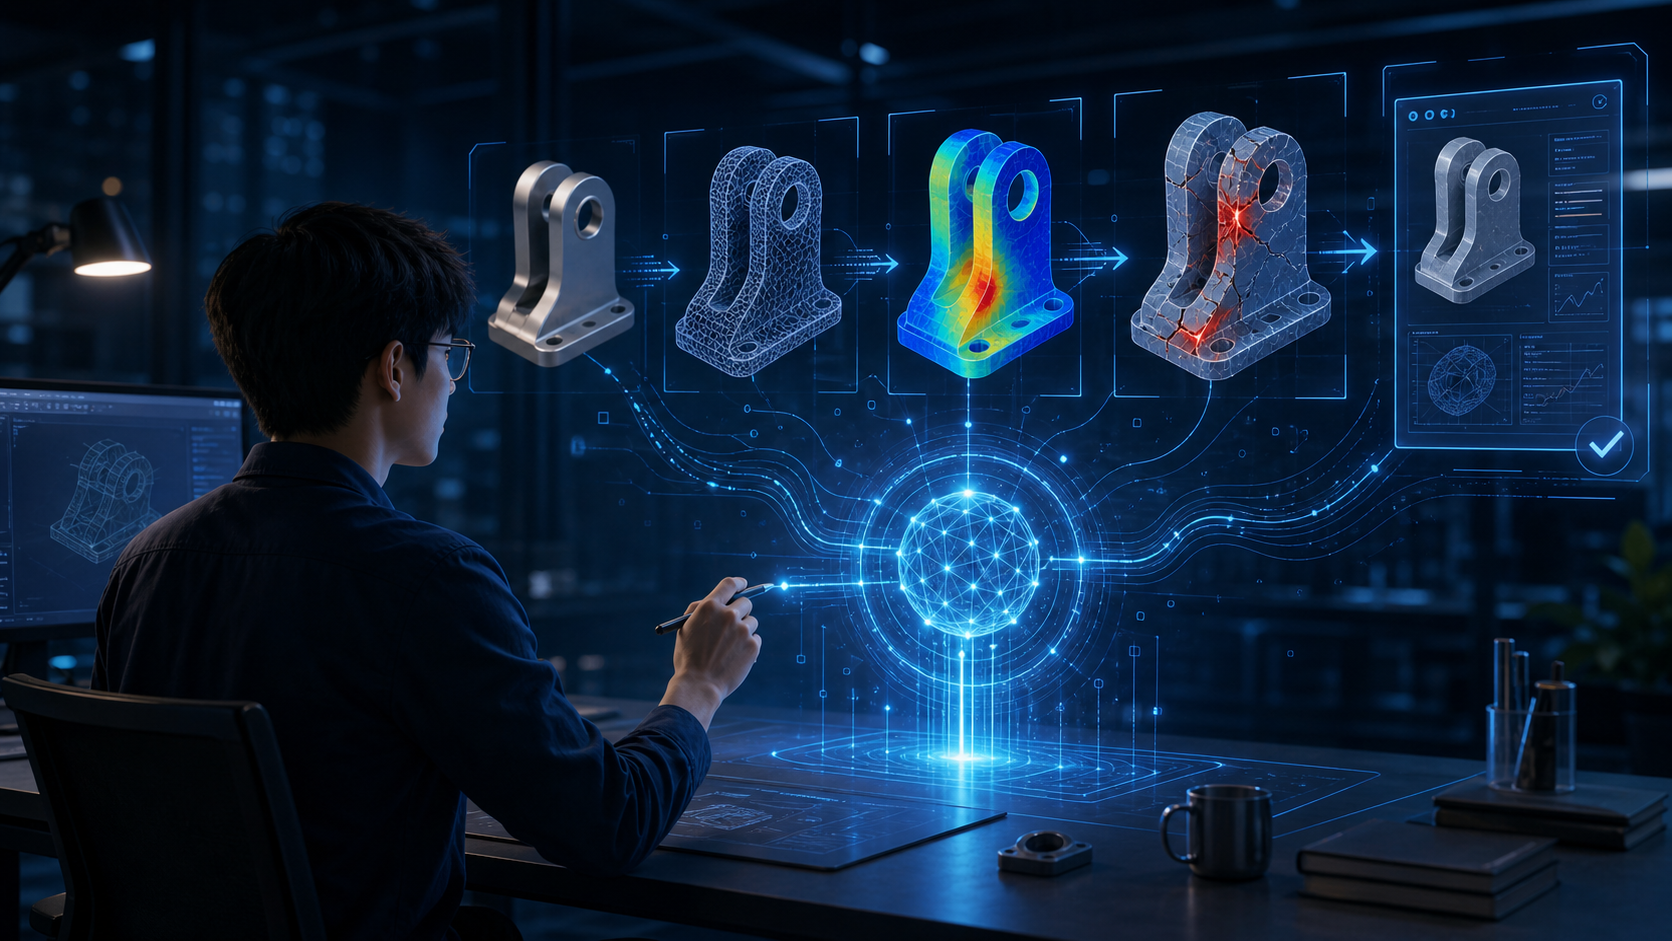
图1 AI智能体连接工程问题、有限元网格、应力分析、裂纹判断与结果报告。
一、学习目标
完成本节后,你将能够:
理解什么是AI智能体力学仿真;
区分机器学习模型、大语言模型和AI智能体;
认识完整有限元仿真的基本流程;
看懂一个两单元一维杆有限元模型;
理解结果验证为什么比“计算完成”更重要;
判断哪些仿真工作适合交给AI;
了解整门课程后续的学习路线。
二、开场故事:明早交报告,但还有75个工况没算
晚上10点,一名结构仿真工程师收到一项任务:
研究不同裂纹长度和载荷水平对金属板J积分的影响,第二天上午提交分析报告。
如果需要分析5种裂纹长度和15个载荷水平,就意味着至少需要完成75个有限元工况。
对于每个工况,工程师都可能需要:
-
修改裂纹长度;
-
调整载荷;
-
检查裂纹尖端网格;
-
提交计算作业;
-
监控求解状态;
-
打开结果文件;
-
提取J积分;
-
记录计算结果;
-
绘制变化曲线;
-
检查异常工况。
如果某些工况出现网格畸变或求解不收敛,还需要读取日志、修改模型并重新计算。
工程师于是对AI说:
请自动完成这些工况,并生成结果报告。
课前挑战
如果你是这个AI,第一步应该做什么?
A. 立即生成有限元脚本
B. 马上启动75个计算作业
C. 检查任务信息是否完整
D. 根据经验补全缺失参数
正确答案是C。
一个可靠的仿真智能体,首先需要确认:
-
板的长度、宽度和厚度;
-
裂纹长度指半裂纹长度还是裂纹总长度;
-
材料是线弹性还是弹塑性;
-
采用平面应力还是平面应变;
-
载荷采用力、压力还是位移控制;
-
使用什么单位制;
-
裂纹尖端如何划分网格;
-
J积分设置多少条围道;
-
是否需要进行网格收敛性分析;
-
结果达到什么标准才算通过。
如果问题定义不完整,自动化越高,批量产生错误结果的速度可能越快。
因此,本课程的第一个重要认识是:
AI智能体的价值不只是替人操作软件,而是帮助人理解、组织、执行和检查完整的仿真过程。
三、一次完整的力学仿真包含什么
力学仿真不是简单的“建立模型并点击计算”。
一个相对完整的仿真过程包括:
明确工程问题;
进行物理抽象;
选择材料模型;
确定载荷和边界条件;
建立几何与有限元网格;
调用求解器完成数值计算;
提取位移、应力或断裂参数;
检查数值计算是否稳定;
检查结果是否符合物理规律;
形成工程结论。
求解器只负责其中的数值计算环节。
即使求解器没有报错,也不代表:
-
材料参数正确;
-
单位制一致;
-
边界条件合理;
-
网格足够精细;
-
结果具有工程意义。
这也是为什么AI不能只学会“生成代码”,还必须具备任务澄清、工具调用和结果检查能力。
四、什么是AI智能体力学仿真
AI智能体力学仿真,是将以下能力组织在一起:
-
力学理论;
-
有限元或其他数值求解方法;
-
Python自动化程序;
-
机器学习和深度学习模型;
-
大语言模型;
-
工具调用机制;
-
结果验证规则;
-
人工审核节点。
其典型工作过程是:
工程需求 → AI规划 → 有限元建模 → 数值求解 → 结果检查 → 报告输出
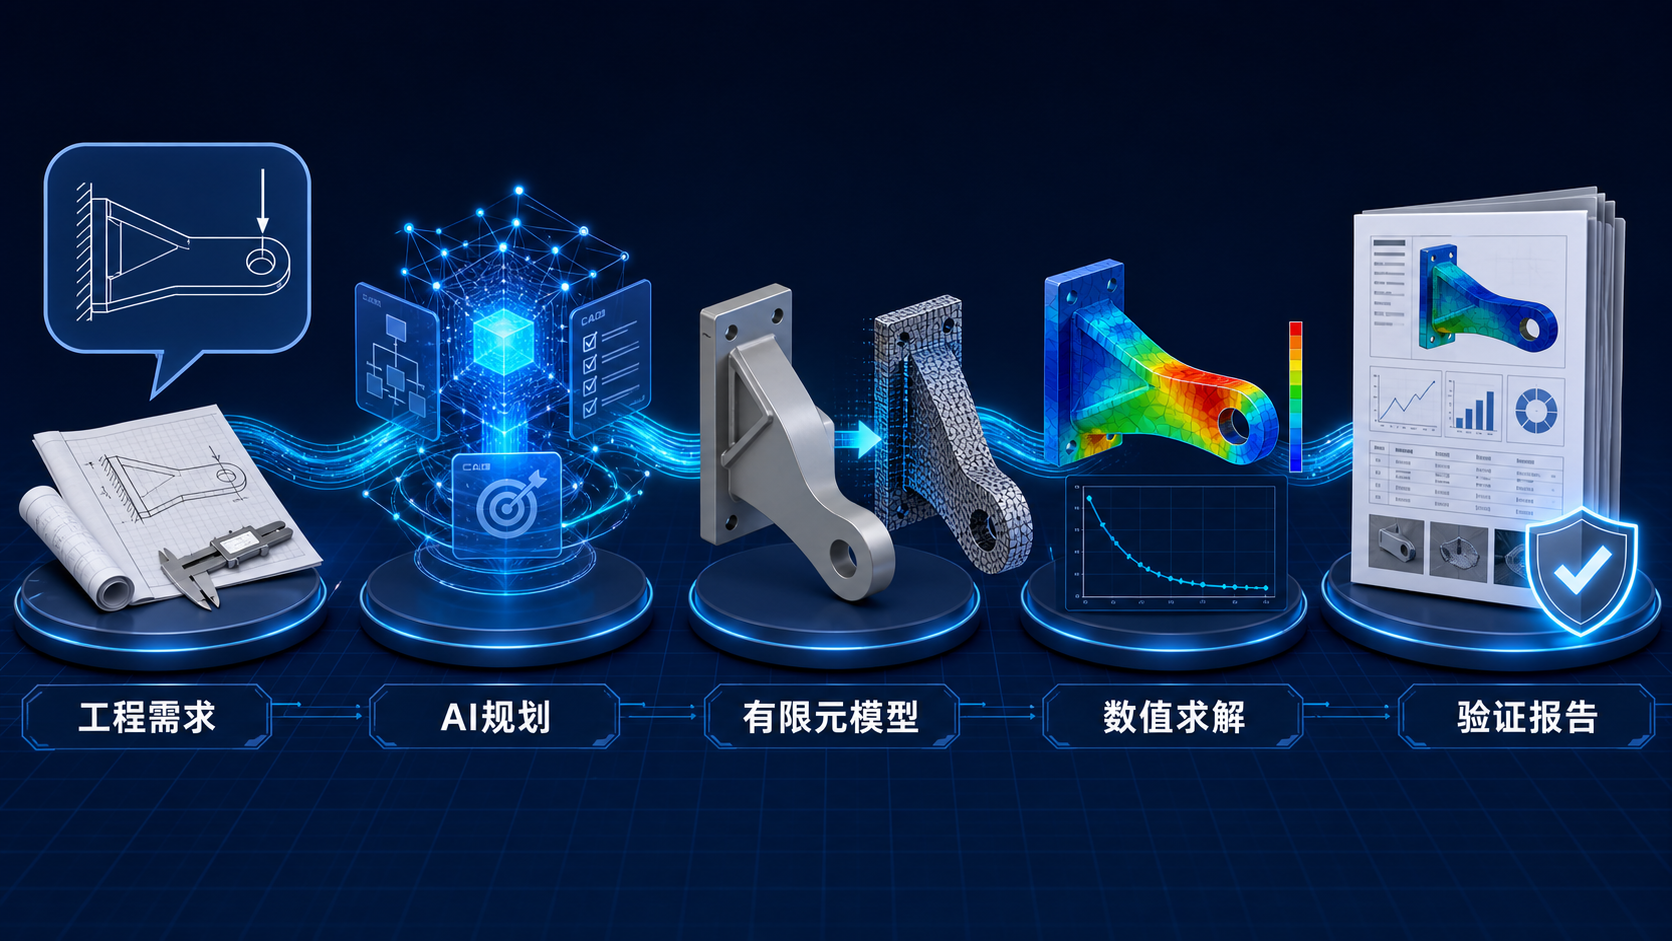
图2 从工程需求到验证报告的AI智能体仿真工作流。
图中的五个阶段分别代表:
1. 工程需求
用户使用自然语言描述需要解决的问题。
例如:
分析一个机械支架在竖向载荷下的最大位移和危险应力区域。
2. AI规划
智能体整理问题,识别缺失参数,并制定建模、求解和验证计划。
3. 有限元模型
智能体调用经过验证的脚本或建模工具,建立几何、材料、网格、载荷和边界条件。
4. 数值求解
求解器负责组装方程、执行迭代并输出位移、应力和其他结果。
5. 验证报告
智能体检查求解状态、反力平衡、网格收敛性和结果趋势,再生成图表与报告初稿。
这五个阶段中,任何一个环节出现错误,都可能影响最终结论。
五、机器学习、大语言模型与AI智能体有什么区别
三者经常同时出现,但承担的任务不同。
| 机器学习模型 | 从数据中学习映射关系 | 预测位移、应力、J积分或疲劳寿命 |
| 大语言模型 | 理解和生成语言及代码 | 整理需求、生成脚本、解释日志 |
| AI智能体 | 规划任务并调用工具 | 建模、求解、检查、修正和报告 |
1. 机器学习模型:负责预测
假设我们拥有大量有限元数据:
机器学习模型可以学习输入与输出之间的关系,并快速预测新工况。
它可以被理解为一个“从历史算例中学习规律的预测器”。
2. 大语言模型:负责理解和生成
大语言模型能够:
-
阅读自然语言需求;
-
整理建模参数;
-
生成Python代码;
-
解释错误信息;
-
总结计算结果;
-
撰写报告初稿。
但大语言模型可能遗漏参数、混淆单位或生成错误接口,因此输出必须经过执行和验证。
3. AI智能体:负责组织和执行
AI智能体在大语言模型基础上增加:
-
任务规划;
-
工具调用;
-
状态观察;
-
过程记忆;
-
错误诊断;
-
结果检查。
可以记住下面这句话:
机器学习模型负责预测,大语言模型负责理解与生成,AI智能体负责组织与执行,CAE求解器负责数值计算,工程师负责物理判断和最终决策。
六、第一次有限元实验:两单元一维杆
为了避免第一节只停留在概念层面,下面完成一个最小有限元实验。
这个算例虽然简单,但已经包含有限元分析的主要步骤:
建立几何模型;
划分单元;
定义材料和截面;
建立单元刚度矩阵;
组装整体刚度矩阵;
施加边界条件;
求解节点位移;
计算单元应力;
检查支座反力;
与理论解比较。
七、算例描述
考虑一根等截面钢杆:
-
总长度:
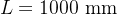 ;
-
截面面积:
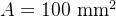 ;
-
弹性模量:
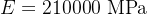 ;
-
左端固定;
-
右端施加拉力:
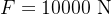 ;
-
将钢杆划分为两个长度相同的一维杆单元。
由于:
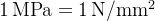
因此,这个算例采用统一的N-mm-MPa单位制。
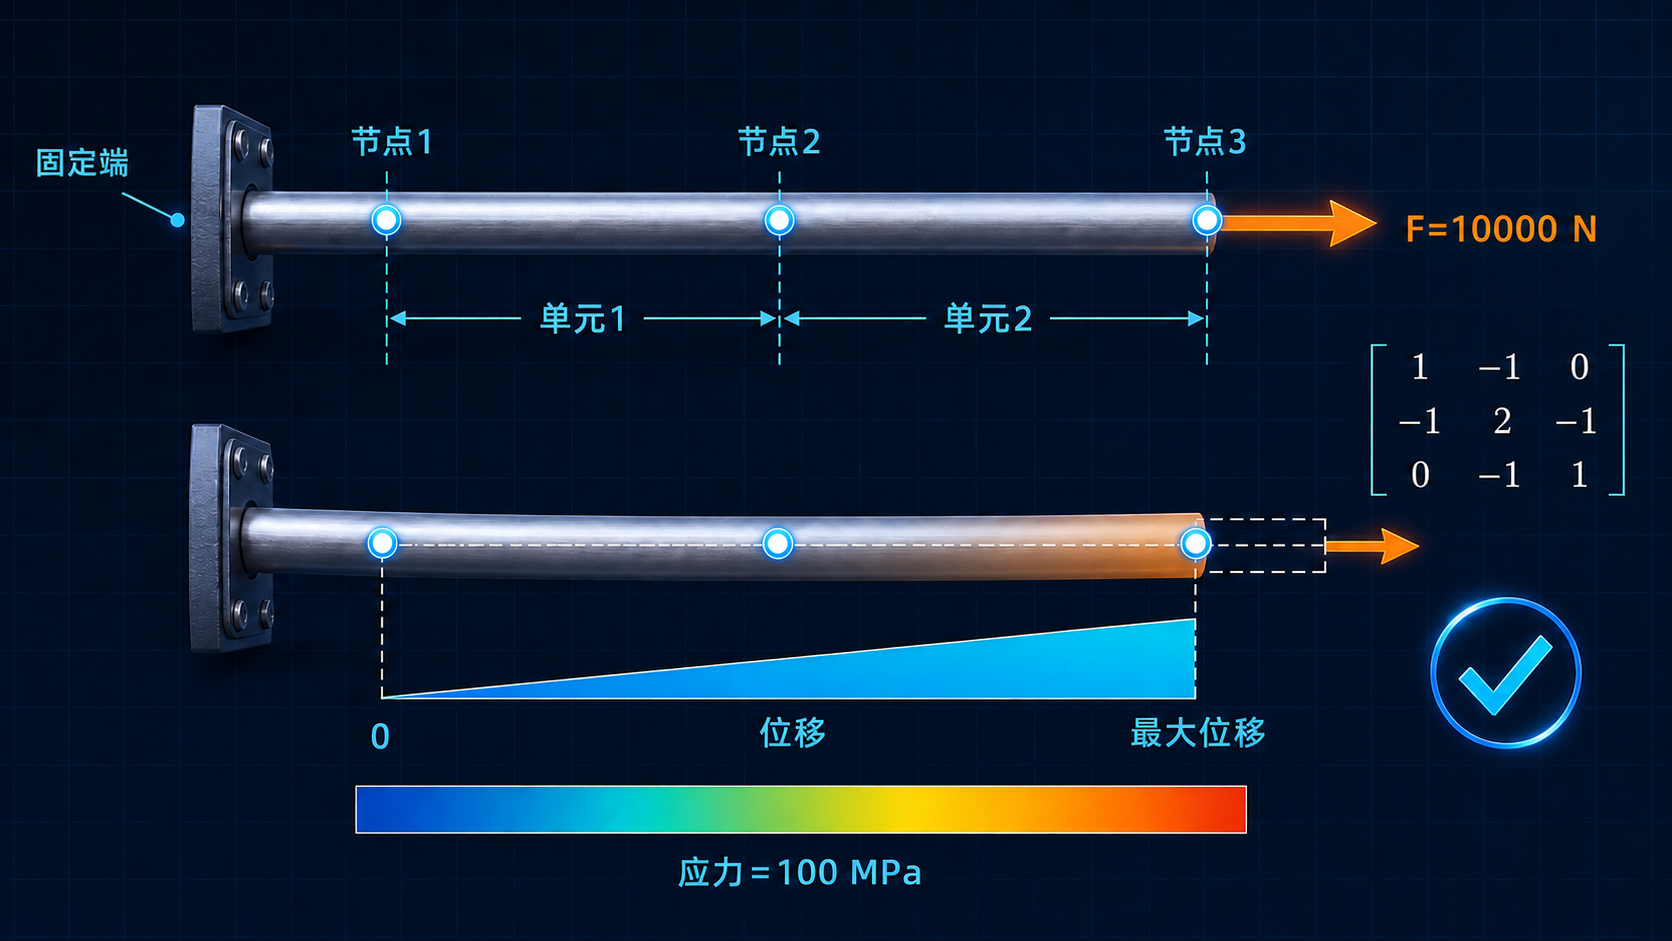
图3 两单元一维杆有限元模型、位移分布与应力结果示意。
从图中可以看到:
-
左端被固定,因此节点1位移为0;
-
杆被划分为单元1和单元2;
-
两个单元共有三个节点;
-
右端受到10000 N拉力;
-
位移从左向右逐渐增大;
-
均匀杆中的轴向应力保持一致。
八、建立单元刚度矩阵
每个单元的长度为:
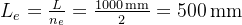
其中, 为杆的总长度,
 为单元数量,
 为单元长度
一维杆单元刚度矩阵为:
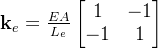
代入弹性模量、界面面积和单元长度:
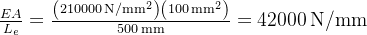
因此,单元刚度矩阵为:
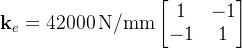
组装两个单元后,整体刚度矩阵为:
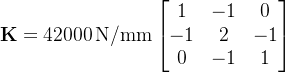
有限元基本方程为:

其中,节点位移向量为:

节点载荷向量为:
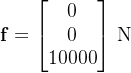
左端固定,因此:

求解后得到:


九、使用Python完成计算
下面是这个有限元算例的简化Python程序。
import numpy as np
# 材料、几何和载荷
elastic_modulus = 210_000.0 # MPa
area = 100.0 # mm²
element_length = 500.0 # mm
external_force = 10_000.0 # N
# 刚度系数
stiffness_factor = (
elastic_modulus
* area
/ element_length
)
# 整体刚度矩阵
global_stiffness = stiffness_factor * np.array(
[
[1.0, -1.0, 0.0],
[-1.0, 2.0, -1.0],
[0.0, -1.0, 1.0],
]
)
# 节点载荷向量
force = np.array(
[0.0, 0.0, external_force]
)
# 节点1固定,节点2和节点3自由
free_dofs = np.array([1, 2])
# 求解节点位移
displacement = np.zeros(3)
displacement[free_dofs] = np.linalg.solve(
global_stiffness[
np.ix_(free_dofs, free_dofs)
],
force[free_dofs],
)
# 计算支座反力
reaction = (
global_stiffness @ displacement
– force
)
# 计算两个单元的应变和应力
element_strain = np.diff(displacement) / element_length
element_stress = elastic_modulus * element_strain
print("节点位移/mm:", displacement)
print("支座反力/N:", reaction)
print("单元应力/MPa:", element_stress)
预期结果为:
节点位移/mm:
[0. 0.238095 0.476190]
支座反力/N:
[-10000. 0. 0.]
单元应力/MPa:
[100. 100.]
到这里,我们已经完成了一次真正的有限元计算。
十、结果是否可信:完成三项检查
程序能够输出结果,并不代表结果一定正确。
检查一:变形趋势
左端固定,右端受拉,因此节点位移应该满足:

计算结果符合这一规律。
检查二:外力与反力平衡
右端外力为:

左端反力为:

因此:

模型满足整体力平衡。
检查三:与理论解比较
均匀杆轴向拉伸的理论位移为:

代入参数:

有限元计算得到:
两者一致。
理论应力为:

代入参数:

有限元结果同样为

这个算例告诉我们:
可信的有限元结果应该能够通过变形趋势、平衡关系、理论解、试验或其他可靠证据进行验证。
十一、从一个算例升级为AI智能体任务
现在,将外力改为:

可以得到:
| 外力/N | 右端位移/mm | 杆内应力/MPa |
| 5000 | 0.238095 | 50 |
| 10000 | 0.476190 | 100 |
| 15000 | 0.714286 | 150 |
如果只有三个工况,可以手动修改参数。
如果需要同时研究:
-
50种载荷;
-
10种截面面积;
-
5种材料;
-
8种杆长;
就会产生:

个参数组合。
这时,AI智能体可以:
读取参数范围;
自动生成工况;
调用有限元计算程序;
检查矩阵是否奇异;
检查外力与反力是否平衡;
保存位移和应力结果;
标记异常工况;
绘制参数—响应曲线;
生成计算报告。
工程师仍需负责:
-
判断一维杆模型是否适用;
-
确认材料是否处于线弹性范围;
-
确认载荷和约束是否符合实际;
-
设定验证标准;
-
审核最终结论。
十二、并不是所有问题都需要AI
对于上面的一维杆问题,已经存在简单理论解:

使用机器学习预测这个结果通常没有必要。
但是,对于以下问题,可能很难得到方便使用的解析公式:
-
复杂几何结构;
-
非线性材料;
-
接触与大变形;
-
裂纹扩展;
-
多物理场耦合;
-
大规模参数优化。
这时,可以通过有限元生成数据,再使用机器学习建立代理模型。
选择AI方法时应遵循一个基本原则:
能用简单可靠方法解决的问题,不要为了使用AI而增加不必要的复杂度。
十三、AI最适合参与哪些仿真工作
1. 参数化建模
例如改变:
-
几何尺寸;
-
裂纹长度;
-
材料参数;
-
载荷水平;
-
网格尺寸。
2. 批量计算
自动提交多个工况并记录成功、失败和异常状态。
3. 数据处理
批量提取:
-
节点位移;
-
单元应力;
-
温度;
-
J积分;
-
能量;
-
反力。
4. 代理模型
根据有限元数据预测位移、应力、断裂参数或完整场分布。
5. 辅助诊断
读取日志并分析:
-
约束不足;
-
刚体运动;
-
网格畸变;
-
非线性不收敛;
-
接触设置异常;
-
参数数量级错误。
6. 报告整理
生成工况汇总、图表、异常清单和报告初稿。
十四、必须记住的“四个不等号”
代码能够运行,不等于模型正确
程序没有报错,材料、单位和边界条件仍可能错误。
求解顺利收敛,不等于结果可信
一个设置错误的模型也可能顺利完成计算。
测试误差很小,不等于外推安全
机器学习模型在训练范围内准确,不代表它能预测完全不同的结构和工况。
报告完整美观,不等于结论可靠
图表和文字不能替代物理依据和验证证据。
十五、整门课程将学习什么

图4 AI智能体力学仿真课程知识地图。
这张知识地图包含六项核心能力。
1. 力学基础
理解材料力学、弹性力学、有限元、断裂力学和材料本构。
2. 数据处理
使用NumPy、Pandas和可视化工具处理仿真数据。
3. 机器学习
建立位移、应力、J积分和完整力学场的预测模型。
4. 有限元求解
学习Python有限元、Abaqus自动化和FEniCSx开源求解。
5. AI智能体
学习任务规划、工具调用、MCP和多智能体协作。
6. 验证闭环
学习单位检查、反力平衡、网格收敛、理论验证和人工审核。
整门课程的最终目标不是简单掌握若干软件,而是形成一条完整能力链:
理解力学问题 → 建立数值模型 → 处理仿真数据 → 训练预测模型 → 构建仿真智能体 → 验证计算结果
十六、课堂互动:这个任务能否交给AI
任务1
将100个ODB文件中的最大位移提取到同一张表格。
判断:适合。
任务规则明确、重复性高,而且结果容易检查。
任务2
在没有实验和文献依据的情况下,让AI确定复合材料失效参数。
判断:不适合。
AI不能编造缺失的材料参数。
任务3
根据已经验证的模板,自动生成20个不同孔径的有限元模型。
判断:适合。
但应先验证一个基准工况,再开始批量计算。
任务4
根据一张应力云图,直接判断桥梁还可以安全服役多少年。
判断:不适合。
寿命判断还需要载荷谱、疲劳模型、材料退化、环境影响、检测数据和工程规范。
任务5
让AI读取求解器日志,归纳可能的收敛失败原因。
判断:适合作为辅助诊断。
但AI给出的原因不一定唯一,还需要检查模型实际状态。
十七、课后任务
选择一个你熟悉的力学问题:
-
悬臂梁弯曲;
-
带孔板拉伸;
-
圆柱压缩;
-
裂纹板断裂;
-
平板热传导。
填写下面的“仿真智能体任务卡”。
仿真智能体任务卡
工程目标:
希望解决什么问题?
输入参数:
需要哪些几何、材料、载荷、约束和单位信息?
建模工具:
准备使用Python、Abaqus、FEniCSx还是其他工具?
输出结果:
需要位移、应力、应变、温度还是断裂参数?
数值检查:
如何判断计算是否稳定?
物理检查:
如何判断结果是否合理?
人工审核点:
哪些决策不能完全交给AI?
十八、本节小结
完成本节后,需要记住以下六点:
AI智能体力学仿真是力学理论、数值方法、数据模型和自动化工具的组合;
机器学习模型负责预测,大语言模型负责理解与生成,AI智能体负责规划和调用工具;
有限元计算的基本过程包括离散、组装、约束、求解和后处理;
得到数值结果后,还要检查变形趋势、反力平衡和理论解;
AI适合处理规则明确、重复性高且结果可以验证的任务;
AI能够提高执行效率,但不能替代物理建模和工程审核。
如果只记住一句话,请记住:
可信的AI仿真,不是让AI自由计算,而是让AI在物理规则、验证标准和人工控制点内完成工作。
下节预告
下一节将搭建AI力学仿真的Python开发环境,认识Anaconda、VSCode、Jupyter和虚拟环境,并建立能够支持数据处理、有限元编程和智能体开发的标准项目结构。