CAN 总线协议深度解析:仲裁机制、错误帧处理与 SocketCAN 在 Linux 下的开发
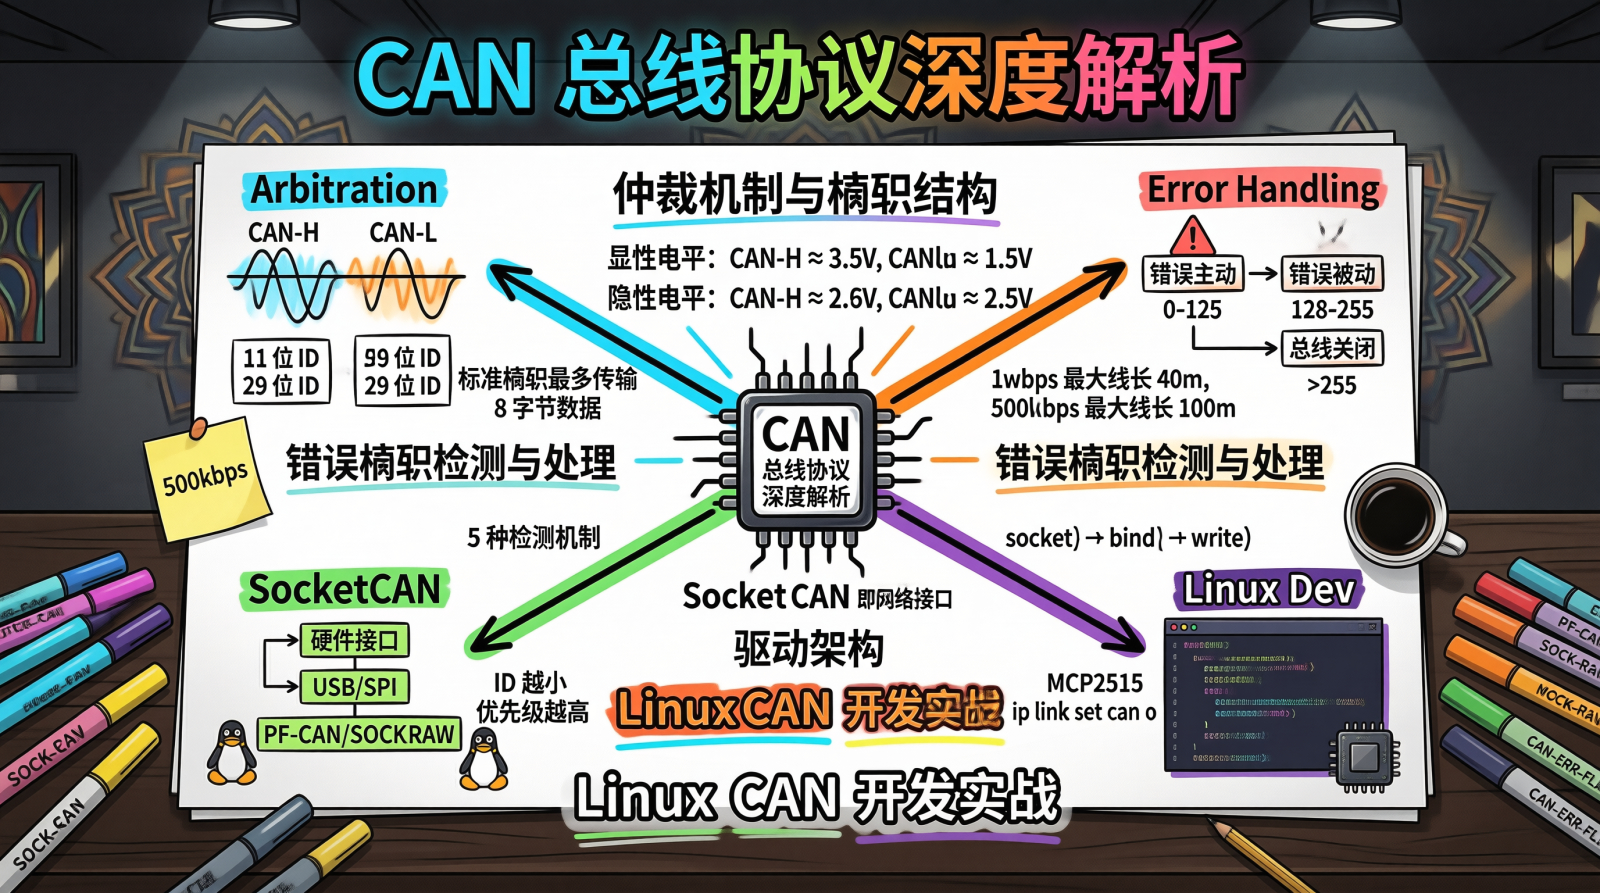
CAN(Controller Area Network)总线是工业控制和汽车电子领域最可靠的通信协议之一。它不需要主机调度,所有节点平等竞争总线,依靠硬件级的仲裁机制和错误检测,在嘈杂的电磁环境中依然能稳定传输。这篇文章从物理层到应用层,把 CAN 的底层机制掰开揉碎,最后给出 Linux 下 SocketCAN 的完整开发实践。
一、工业现场的通信痛点:为什么 CAN 总线能扛住最恶劣的环境
在工业自动化和汽车电子场景里,通信链路面临的挑战远比办公室里的以太网严苛。电磁干扰、地线漂移、长距离传输、多节点竞争——这些因素叠加在一起,会让普通的串行协议频繁出错。CAN 总线的设计初衷,就是要在这些极端条件下依然保持可靠。
1.1 传统串行协议在工业场景的致命缺陷
UART、RS-232、甚至 RS-485,在工业现场都有明显的短板:
- 单点故障传播:RS-485 虽然支持多节点,但一旦主机宕机,整个网络瘫痪。
- 错误检测薄弱:UART 只有奇偶校验,RS-485 通常依赖软件层的 CRC,硬件无法自动丢弃错误帧。
- 仲裁机制缺失:多节点同时发送时,需要软件层实现令牌轮询或 CSMA/CD,增加复杂度和延迟。
- 电气隔离不足:长距离传输时,地线电位差会导致通信失败,需要额外加隔离模块。
CAN 总线从物理层到数据链路层,针对这些问题做了系统性设计。
1.2 CAN 总线的核心优势
CAN 的可靠性来自三个层面的设计:
| 物理层 | 差分信号(CAN_H / CAN_L)、显性/隐性电平 | 抗电磁干扰、地线漂移 |
| 数据链路层 | 硬件仲裁、CRC-15、错误帧自动发送 | 多节点竞争、错误检测与传播 |
| 应用层 | 报文 ID 优先级、远程帧请求 | 灵活调度、无需主机 |
Register 趴在脚边,盯着示波器上 CAN_H 和 CAN_L 的差分波形。它看不懂,但每次波形正常时它都会摇尾巴——仿佛在说"这玩意儿挺靠谱的"。
二、CAN 总线底层机制:从物理层到仲裁逻辑的完整剖析
2.1 物理层:差分信号与显性/隐性电平
CAN 总线使用两根线:CAN_H 和 CAN_L。信号以差分形式传输,接收端通过两线电压差判断逻辑状态。
flowchart TD
A[发送节点] –> B[CAN_H 线]
A –> C[CAN_L 线]
B –> D[差分信号传输]
C –> D
D –> E[接收节点]
F[显性电平 Dominant] –> G[CAN_H = 3.5V, CAN_L = 1.5V]
H[隐性电平 Recessive] –> I[CAN_H = 2.5V, CAN_L = 2.5V]
G –> J[差分电压 ≈ 2V → 逻辑 0]
I –> K[差分电压 ≈ 0V → 逻辑 1]
显性电平(Dominant,逻辑 0):CAN_H ≈ 3.5V,CAN_L ≈ 1.5V,差分电压约 2V。显性电平会"覆盖"隐性电平——这是仲裁机制的基础。
隐性电平(Recessive,逻辑 1):CAN_H ≈ 2.5V,CAN_L ≈ 2.5V,差分电压约 0V。当总线空闲时,保持隐性状态。
这种差分设计让 CAN 总线在强电磁干扰下依然稳定。即使单根线受到干扰,差分电压的变化幅度依然能被接收端正确识别。
2.2 数据链路层:仲裁机制与错误检测
CAN 总线最精妙的设计是硬件级仲裁。多个节点同时发送时,不需要软件介入,硬件自动决定谁获得总线使用权。
仲裁原理:ID 越小,优先级越高
CAN 报文的 ID 字段(11 位标准帧或 29 位扩展帧)决定了优先级。仲裁过程发生在报文的前导码和 ID 字段传输期间:
// 仲裁过程示意(伪代码)
void can_arbitration_process(void)
{
uint32_t my_id = 0x123; // 本节点 ID
uint32_t bus_state;
for (int bit = 0; bit < 11; bit++) {
// 发送当前位
uint8_t my_bit = (my_id >> (10 – bit)) & 0x01;
can_send_bit(my_bit);
// 读取总线实际状态
bus_state = can_read_bus();
// 仲裁失败:发送隐性(1)但总线为显性(0)
if (my_bit == 1 && bus_state == 0) {
can_stop_transmission();
can_enter_receive_mode();
return; // 退出,等待下次机会
}
}
// 仲裁成功,继续发送数据字段
can_send_data_frame();
}
错误检测:CRC-15 与错误帧
CAN 总线有 5 种错误检测机制:
| 位错误 | 发送位与回读位不一致 | 立即发送错误帧 |
| 填充错误 | 连续 6 位相同电平 | 发送错误帧 |
| CRC 错误 | CRC-15 校验失败 | 发送错误帧 |
| 格式错误 | 固定字段位置错误 | 发送错误帧 |
| 应答错误 | 应答槽无显性电平 | 发送错误帧 |
当检测到错误时,节点会发送错误帧(Error Frame),强制所有节点丢弃当前报文并重新发送。错误帧由 6 个显性位(主动错误标志)或 6 个隐性位(被动错误标志)组成,紧接着是 8 个隐性位的错误界定符。
sequenceDiagram
participant NodeA as 发送节点 A
participant Bus as CAN 总线
participant NodeB as 接收节点 B
NodeA->>Bus: 发送数据帧
Bus->>NodeB: 传输数据帧
NodeB->>NodeB: CRC 校验失败
NodeB->>Bus: 发送错误帧(6 个显性位)
Bus->>NodeA: 错误帧传播
NodeA->>NodeA: 检测到错误,停止发送
NodeA->>Bus: 等待总线空闲后重发
2.3 报文结构:标准帧与扩展帧
CAN 报文有两种格式:标准帧(11 位 ID)和扩展帧(29 位 ID)。
标准帧结构(CAN 2.0A):
| 前导码 | 1 位 | 显性电平,同步所有节点 |
| 帧起始(SOF) | 1 位 | 显性电平,标志帧开始 |
| ID | 11 位 | 报文标识符,决定优先级 |
| RTR | 1 位 | 远程帧请求标志 |
| IDE | 1 位 | 标识符扩展标志(0=标准帧) |
| r0 | 1 位 | 保留位 |
| DLC | 4 位 | 数据长度(0-8 字节) |
| 数据字段 | 0-8 字节 | 实际传输的数据 |
| CRC | 15 位 | CRC 校验序列 |
| CRC 界定符 | 1 位 | 隐性电平 |
| ACK 槽 | 1 位 | 接收节点发送显性电平确认 |
| ACK 界定符 | 1 位 | 隐性电平 |
| 帧结束(EOF) | 7 位 | 7 个隐性位 |
扩展帧结构(CAN 2.0B):在标准帧基础上,ID 扩展到 29 位,增加了 SRR(替代远程请求)和 r1 保留位。
三、Linux 下 SocketCAN 开发实战:从驱动配置到应用层代码
Linux 内核从 2.6.25 版本开始引入 SocketCAN,把 CAN 总线抽象为网络接口,使用标准的 socket API 进行通信。这种设计让 CAN 开发变得像写 TCP/UDP 程序一样简单。
3.1 硬件与驱动配置
硬件选型
常用的 CAN 接口硬件:
| USB-CAN 适配器 | USB 接口 | 开发调试、便携测试 |
| SPI-CAN 控制器 | MCP2515 | 嵌入式 Linux 板卡 |
| 板载 CAN 控制器 | SoC 内置 | 工业主板、车载系统 |
以 MCP2515(SPI 接口 CAN 控制器)为例,硬件连接:
flowchart LR
A[Linux 主板] –> B[SPI 接口]
B –> C[MCP2515]
C –> D[CAN 收发器 TJA1050]
D –> E[CAN_H 线]
D –> F[CAN_L 线]
E –> G[CAN 总线网络]
F –> G
驱动加载
MCP2515 的驱动在 Linux 内核中已内置。加载驱动:
# 加载 SPI 和 CAN 驱动
modprobe spi-bcm2835
modprobe can-dev
modprobe mcp251x
# 配置 SPI 设备(树莓派示例)
# 在 /boot/config.txt 中添加:
dtoverlay=mcp2515-can0,oscillator=16000000,interrupt=25
# 重启后,CAN 接口会自动创建为 can0
3.2 SocketCAN 接口配置
CAN 接口配置使用 ip 命令,与以太网接口类似:
# 启用 CAN 接口,设置波特率 500kbps
ip link set can0 type can bitrate 500000
# 启动接口
ip link set can0 up
# 查看接口状态
ip -details link show can0
# 关闭接口
ip link set can0 down
常用波特率配置:
| 汽车电子 | 500kbps | 高速 CAN,动力系统 |
| 车身控制 | 125kbps | 低速 CAN,舒适系统 |
| 工业控制 | 250kbps | 中速 CAN,传感器网络 |
| 长距离传输 | 50kbps | 低速 CAN,抗干扰能力强 |
3.3 应用层代码:发送与接收 CAN 报文
SocketCAN 使用标准的 BSD socket API,协议族为 PF_CAN,类型为 SOCK_RAW。
发送 CAN 报文
#include <stdio.h>
#include <stdlib.h>
#include <string.h>
#include <unistd.h>
#include <sys/socket.h>
#include <sys/ioctl.h>
#include <linux/can.h>
#include <linux/can/raw.h>
#include <net/if.h>
int can_send_frame(const char *ifname, uint32_t can_id, uint8_t *data, uint8_t dlc)
{
int sockfd;
struct sockaddr_can addr;
struct ifreq ifr;
struct can_frame frame;
// 创建 socket
sockfd = socket(PF_CAN, SOCK_RAW, CAN_RAW);
if (sockfd < 0) {
perror("socket 创建失败");
return -1;
}
// 获取接口索引
strncpy(ifr.ifr_name, ifname, IFNAMSIZ – 1);
ioctl(sockfd, SIOCGIFINDEX, &ifr);
// 绑定地址
addr.can_family = AF_CAN;
addr.can_ifindex = ifr.ifr_ifindex;
bind(sockfd, (struct sockaddr *)&addr, sizeof(addr));
// 构造 CAN 帧
frame.can_id = can_id; // 标准 ID,最高有效位为 0
frame.can_dlc = dlc; // 数据长度
memcpy(frame.data, data, dlc);
// 发送帧
ssize_t nbytes = write(sockfd, &frame, sizeof(frame));
if (nbytes != sizeof(frame)) {
perror("发送失败");
close(sockfd);
return -1;
}
printf("发送成功: ID=0x%X, DLC=%d, Data=", can_id, dlc);
for (int i = 0; i < dlc; i++) {
printf("%02X ", data[i]);
}
printf("\\n");
close(sockfd);
return 0;
}
int main(void)
{
uint8_t data[8] = {0x01, 0x02, 0x03, 0x04, 0x05, 0x06, 0x07, 0x08};
can_send_frame("can0", 0x123, data, 8);
return 0;
}
接收 CAN 报文(阻塞模式)
#include <stdio.h>
#include <stdlib.h>
#include <string.h>
#include <unistd.h>
#include <sys/socket.h>
#include <sys/ioctl.h>
#include <linux/can.h>
#include <linux/can/raw.h>
#include <net/if.h>
int can_receive_loop(const char *ifname)
{
int sockfd;
struct sockaddr_can addr;
struct ifreq ifr;
struct can_frame frame;
// 创建 socket
sockfd = socket(PF_CAN, SOCK_RAW, CAN_RAW);
if (sockfd < 0) {
perror("socket 创建失败");
return -1;
}
// 获取接口索引
strncpy(ifr.ifr_name, ifname, IFNAMSIZ – 1);
ioctl(sockfd, SIOCGIFINDEX, &ifr);
// 绑定地址
addr.can_family = AF_CAN;
addr.can_ifindex = ifr.ifr_ifindex;
bind(sockfd, (struct sockaddr *)&addr, sizeof(addr));
// 接收循环
while (1) {
ssize_t nbytes = read(sockfd, &frame, sizeof(frame));
if (nbytes < 0) {
perror("接收失败");
continue;
}
// 检查是否为错误帧
if (frame.can_id & CAN_ERR_FLAG) {
printf("错误帧: ID=0x%X, 错误码=0x%X\\n",
frame.can_id & CAN_ERR_MASK, frame.data[0]);
continue;
}
// 检查是否为远程帧
if (frame.can_id & CAN_RTR_FLAG) {
printf("远程帧: ID=0x%X, DLC=%d\\n",
frame.can_id & CAN_EFF_MASK, frame.can_dlc);
continue;
}
// 正常数据帧
printf("数据帧: ID=0x%X, DLC=%d, Data=",
frame.can_id & CAN_EFF_MASK, frame.can_dlc);
for (int i = 0; i < frame.can_dlc; i++) {
printf("%02X ", frame.data[i]);
}
printf("\\n");
}
close(sockfd);
return 0;
}
int main(void)
{
can_receive_loop("can0");
return 0;
}
设置接收过滤器
CAN 总线上可能有大量报文,应用层通常只关心特定 ID 的报文。SocketCAN 提供了硬件级过滤器,减少 CPU 负载。
// 设置过滤器:只接收 ID 为 0x100-0x1FF 的报文
struct can_filter rfilter[1];
rfilter[0].can_id = 0x100; // 基准 ID
rfilter[0].can_mask = CAN_SFF_MASK; // 掩码:只匹配低 8 位
// 应用过滤器
setsockopt(sockfd, SOL_CAN_RAW, CAN_RAW_FILTER, &rfilter, sizeof(rfilter));
过滤器规则:(received_id & mask) == (can_id & mask) 时接收。
四、CAN 总线的边界条件与架构权衡(Trade-offs)
CAN 总线虽然可靠,但并非万能。在设计系统时,必须清楚它的边界条件和局限性。
4.1 波特率与线长的物理约束
CAN 总线的波特率与传输距离存在物理约束。波特率越高,信号上升时间越短,线长必须相应缩短,否则信号反射会导致通信失败。
| 1Mbps | 40m | 高速 CAN,短距离 |
| 500kbps | 100m | 汽车动力系统标准 |
| 250kbps | 250m | 工业控制常用 |
| 125kbps | 500m | 车身控制系统 |
| 50kbps | 1km | 长距离传输 |
设计建议:
- 线长超过 100m 时,必须使用终端电阻(120Ω × 2)消除信号反射。
- 总线拓扑必须是线性结构,禁止星形或环形连接。
- 分支长度不超过 1m,否则会引起信号畸变。
4.2 报文 ID 分配的优先级陷阱
CAN 的仲裁机制决定了 ID 越小优先级越高。如果 ID 分配不当,会导致低优先级节点长时间无法发送,甚至饿死。
错误示例:
- 将所有传感器报文 ID 设为 0x100-0x1FF
- 将所有控制报文 ID 设为 0x200-0x2FF
- 结果:传感器报文优先级高于控制报文,紧急控制指令可能被延迟
正确做法:
- 紧急控制报文:ID 0x000-0x0FF(最高优先级)
- 周期性状态报文:ID 0x100-0x1FF
- 低频日志报文:ID 0x200-0x2FF
4.3 错误处理与节点状态管理
CAN 控制器有三种错误状态:
| 错误主动 | 0-127 | 0-127 | 正常发送,检测到错误时发送主动错误帧 |
| 错误被动 | 128-255 | 128-255 | 检测到错误时发送被动错误帧(隐性) |
| 总线关闭 | >255 | – | 禁止发送,必须软件复位恢复 |
设计建议:
- 监控 TEC/REC 值,超过 100 时触发告警。
- 总线关闭后,必须记录故障日志并尝试恢复。
- 在高噪声环境中,使用屏蔽双绞线并增加隔离模块。
4.4 数据长度的限制
CAN 标准帧最多传输 8 字节数据。对于需要传输大量数据的场景(如传感器波形、图像数据),必须分帧传输,增加软件复杂度。
解决方案:
- 使用 CAN FD(Flexible Data-rate):数据字段扩展到 64 字节,波特率可达 8Mbps。
- 使用上层协议(如 CANopen、DeviceNet)的分帧机制。
- 对于大数据量场景,考虑使用以太网或其他高速总线。
五、总结
CAN 总线的设计哲学是"硬件负责可靠性,软件负责灵活性"。从物理层的差分信号到数据链路层的硬件仲裁,CAN 在最底层解决了工业现场最棘手的通信问题。Linux 的 SocketCAN 把这套机制抽象为标准 socket API,让开发者可以用熟悉的网络编程方式操作 CAN 总线。
落地路线建议:
CAN 总线不是最快的,也不是最简单的,但它是工业现场最可靠的。当你需要在嘈杂的电磁环境中传输关键数据时,CAN 总线依然是首选方案。
Register 已经叼着拖鞋过来了——它知道这篇文章写完了,该休息了。有问题评论区聊。