/* MD / 富文本中的 .toc(含博客园搬家等嵌套结构);.toc-box 在侧栏,不受影响 */
#content_views .toc,
/* 编辑器常在目录前后插入空 p(:empty 仍占 20px),一并去掉避免顶空隙 */
#content_views.markdown_views > p:empty:has(+ .toc),
#content_views.markdown_views > .toc + p:empty,
/* 富文本旧版目录标记 */
#content_views.htmledit_views #main-toc,
#content_views.htmledit_views #hr-toc,
#content_views.htmledit_views p[id*=\”-toc\”] {
display: none !important;
}
/* 目录去掉后,紧跟的首个标题不再多出一块上边距 */
#content_views.markdown_views > .toc + h1,
#content_views.markdown_views > .toc + h2,
#content_views.markdown_views > .toc + h3,
#content_views.markdown_views > .toc + h4,
#content_views.markdown_views > .toc + p:empty + h1,
#content_views.markdown_views > .toc + p:empty + h2,
#content_views.markdown_views > .toc + p:empty + h3,
#content_views.markdown_views > .toc + p:empty + h4 {
margin-top: 0 !important;
}
C++11 异步操作实现线程池
1.std::future
a.介绍
链接如下:
cplusplus.com/reference/future/future/
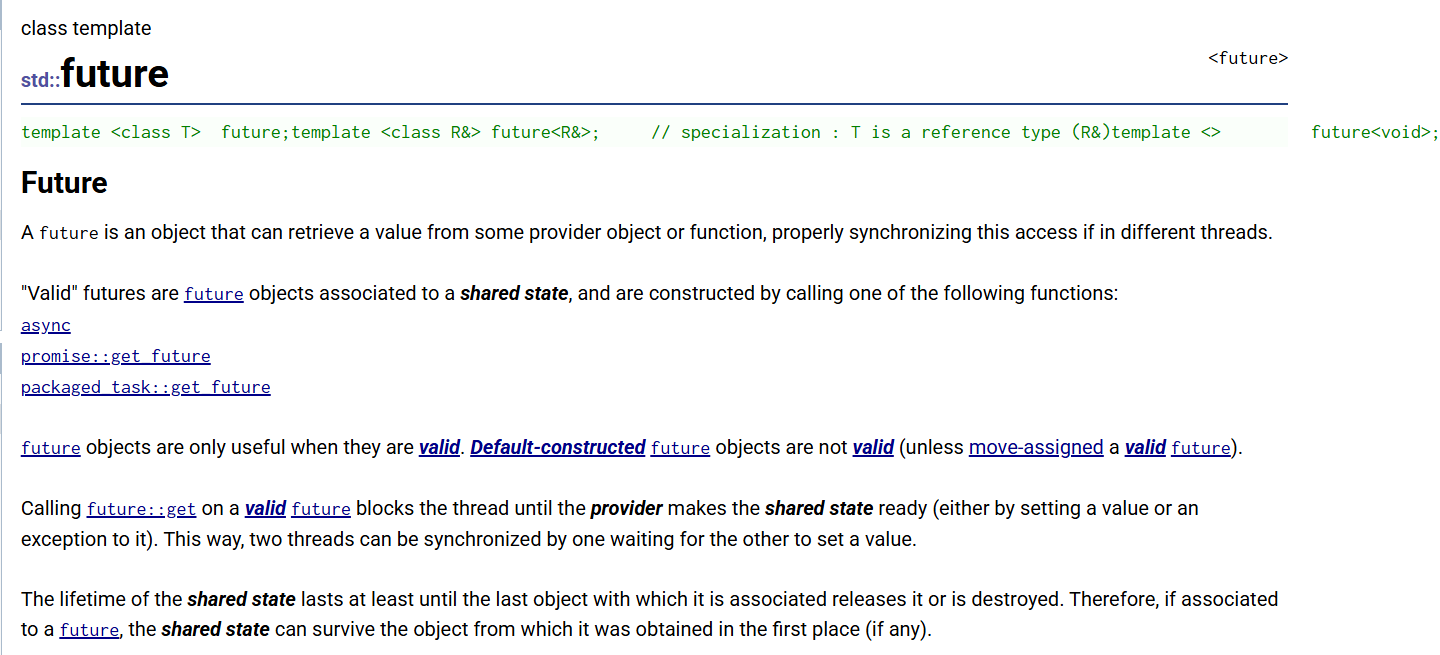
std::future 是 C++11 标准库中的一个模板类,它表示一个异步操作的结果。当我们在多线程编程中使用异步任务时,std::future 可以帮助我们在需要的时候获取任务的执行结果。std::future 的一个重要特性是能够阻塞当前线程,直到异步操作完成,从而确保我们在获取结果时不会遇到未完成的操作。
b.应用场景
- 异步任务: 当我们需要在后台执行一些耗时操作时,如网络请求或计算密集型任务等,std::future 可以用来表示这些异步任务的结果。通过将任务与主线程分离,我们可以实现任务的并行处理,从而提高程序的执行效率
- 并发控制: 在多线程编程中,我们可能需要等待某些任务完成后才能继续执行其他操作。通过使用 std::future,我们可以实现线程之间的同步,确保任务完成后再获取结果并继续执行后续操作
- 结果获取:std::future 提供了一种安全的方式来获取异步任务的结果。我们可以使用std::future::get()函数来获取任务的结果,此函数会阻塞当前线程,直到异步操作完成。这样,在调用 get()函数时,我们可以确保已经获取到了所需的结果
c.用法示例
- 使用 std::async 关联异步任务
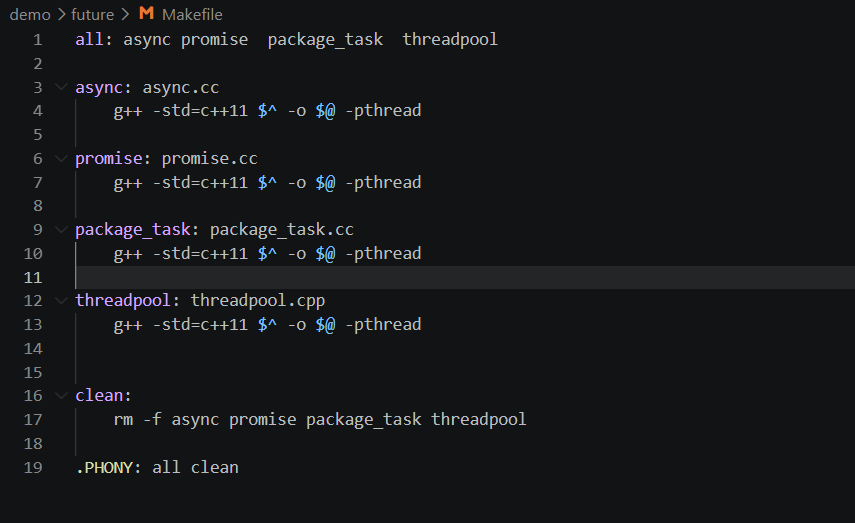
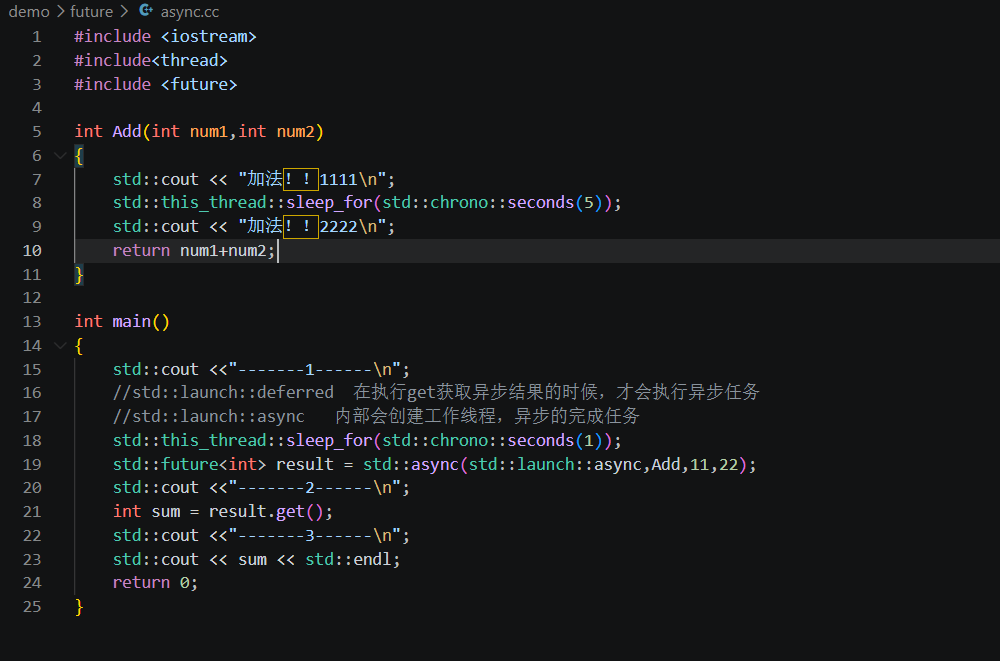
std::async 是一种将任务与 std::future 关联的简单方法。它创建并运行一个异步任务,并返回一个与该任务结果关联的 std::future 对象。默认情况下,std::async 是否启动一个新线程,或者在等待 future 时,任务是否同步运行都取决于你给的 参数。这个参数为 std::launch 类型: ○ std::launch::deferred 表明该函数会被延迟调用,直到在 future 上调用 get()或者 wait()才会开始执行任务 ○ std::launch::async 表明函数会在自己创建的线程上运行 ○ std::launch::deferred | std::launch::async 内部通过系统等条件自动选择策略
来看代码:
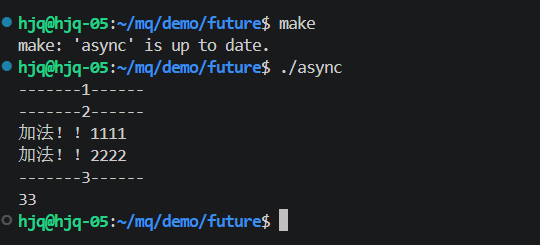
运行结果:
- 使用 std::packaged_task 和 std::future 配合
std::packaged_task 就是将任务和 std::future 绑定在一起的模板,是一种对任务的封装。我们可以通过 std::packaged_task 对象获取任务相关联的 std::future 对象,通过调用 get_future()方法获得。std::packaged_task 的模板参数是函数签名。可以把 std::future 和 std::async 看成是分开的, 而 std::packaged_task 则是一个整体。
来看代码:
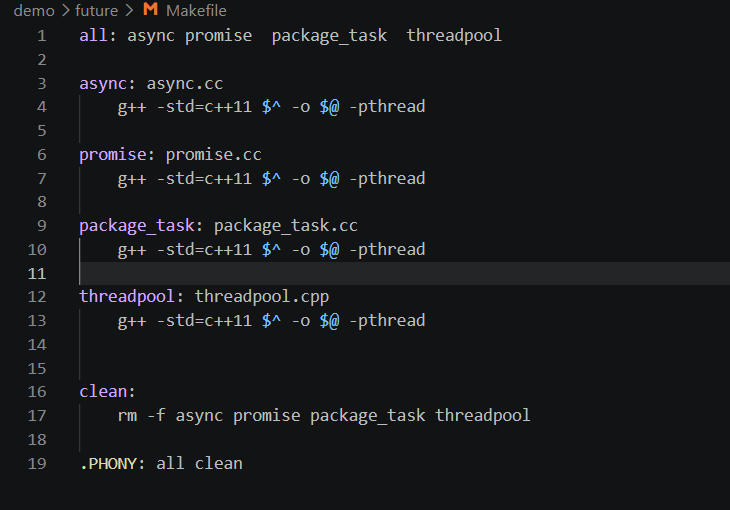
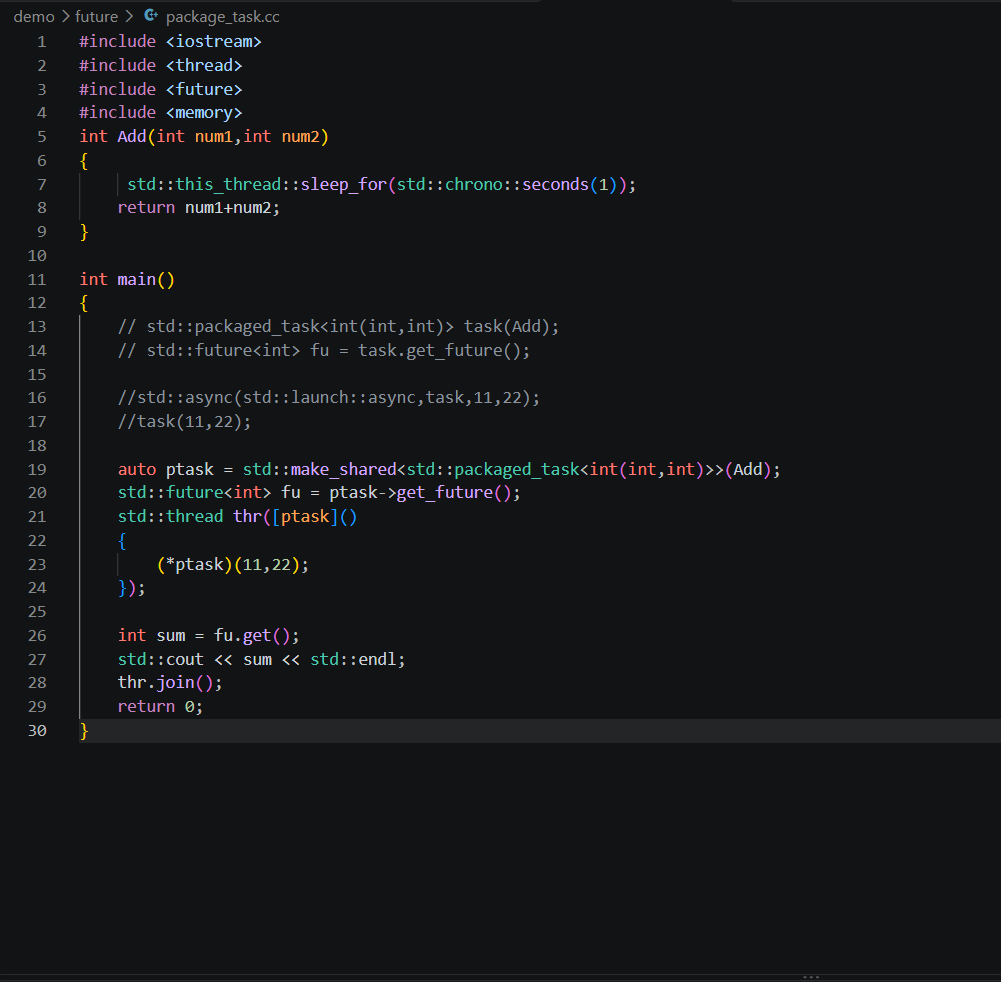
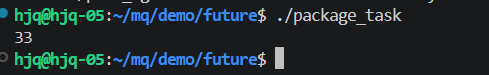
运行结果:
- 使用 std::promise 和 std::future 配合
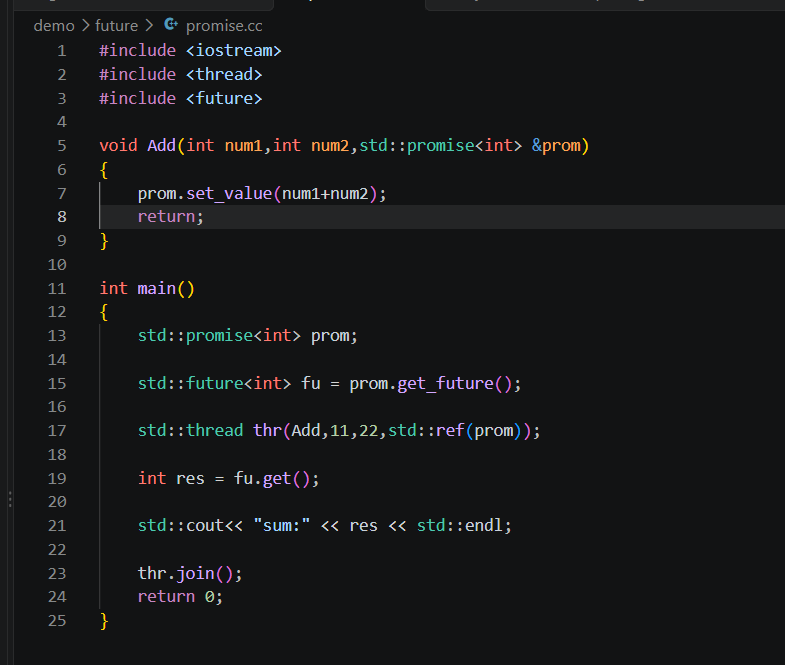
std::promise 提供了一种设置值的方式,它可以在设置之后通过相关联的 std::future 对象进行读取。换种说法就是之前说过 std::future 可以读取一个异步函数的返回值了, 但是要等待就绪,而 std::promise 就提供一种 方式手动让 std::future 就绪
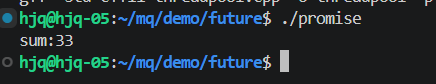
来看代码:
2.c++11 线程池实现
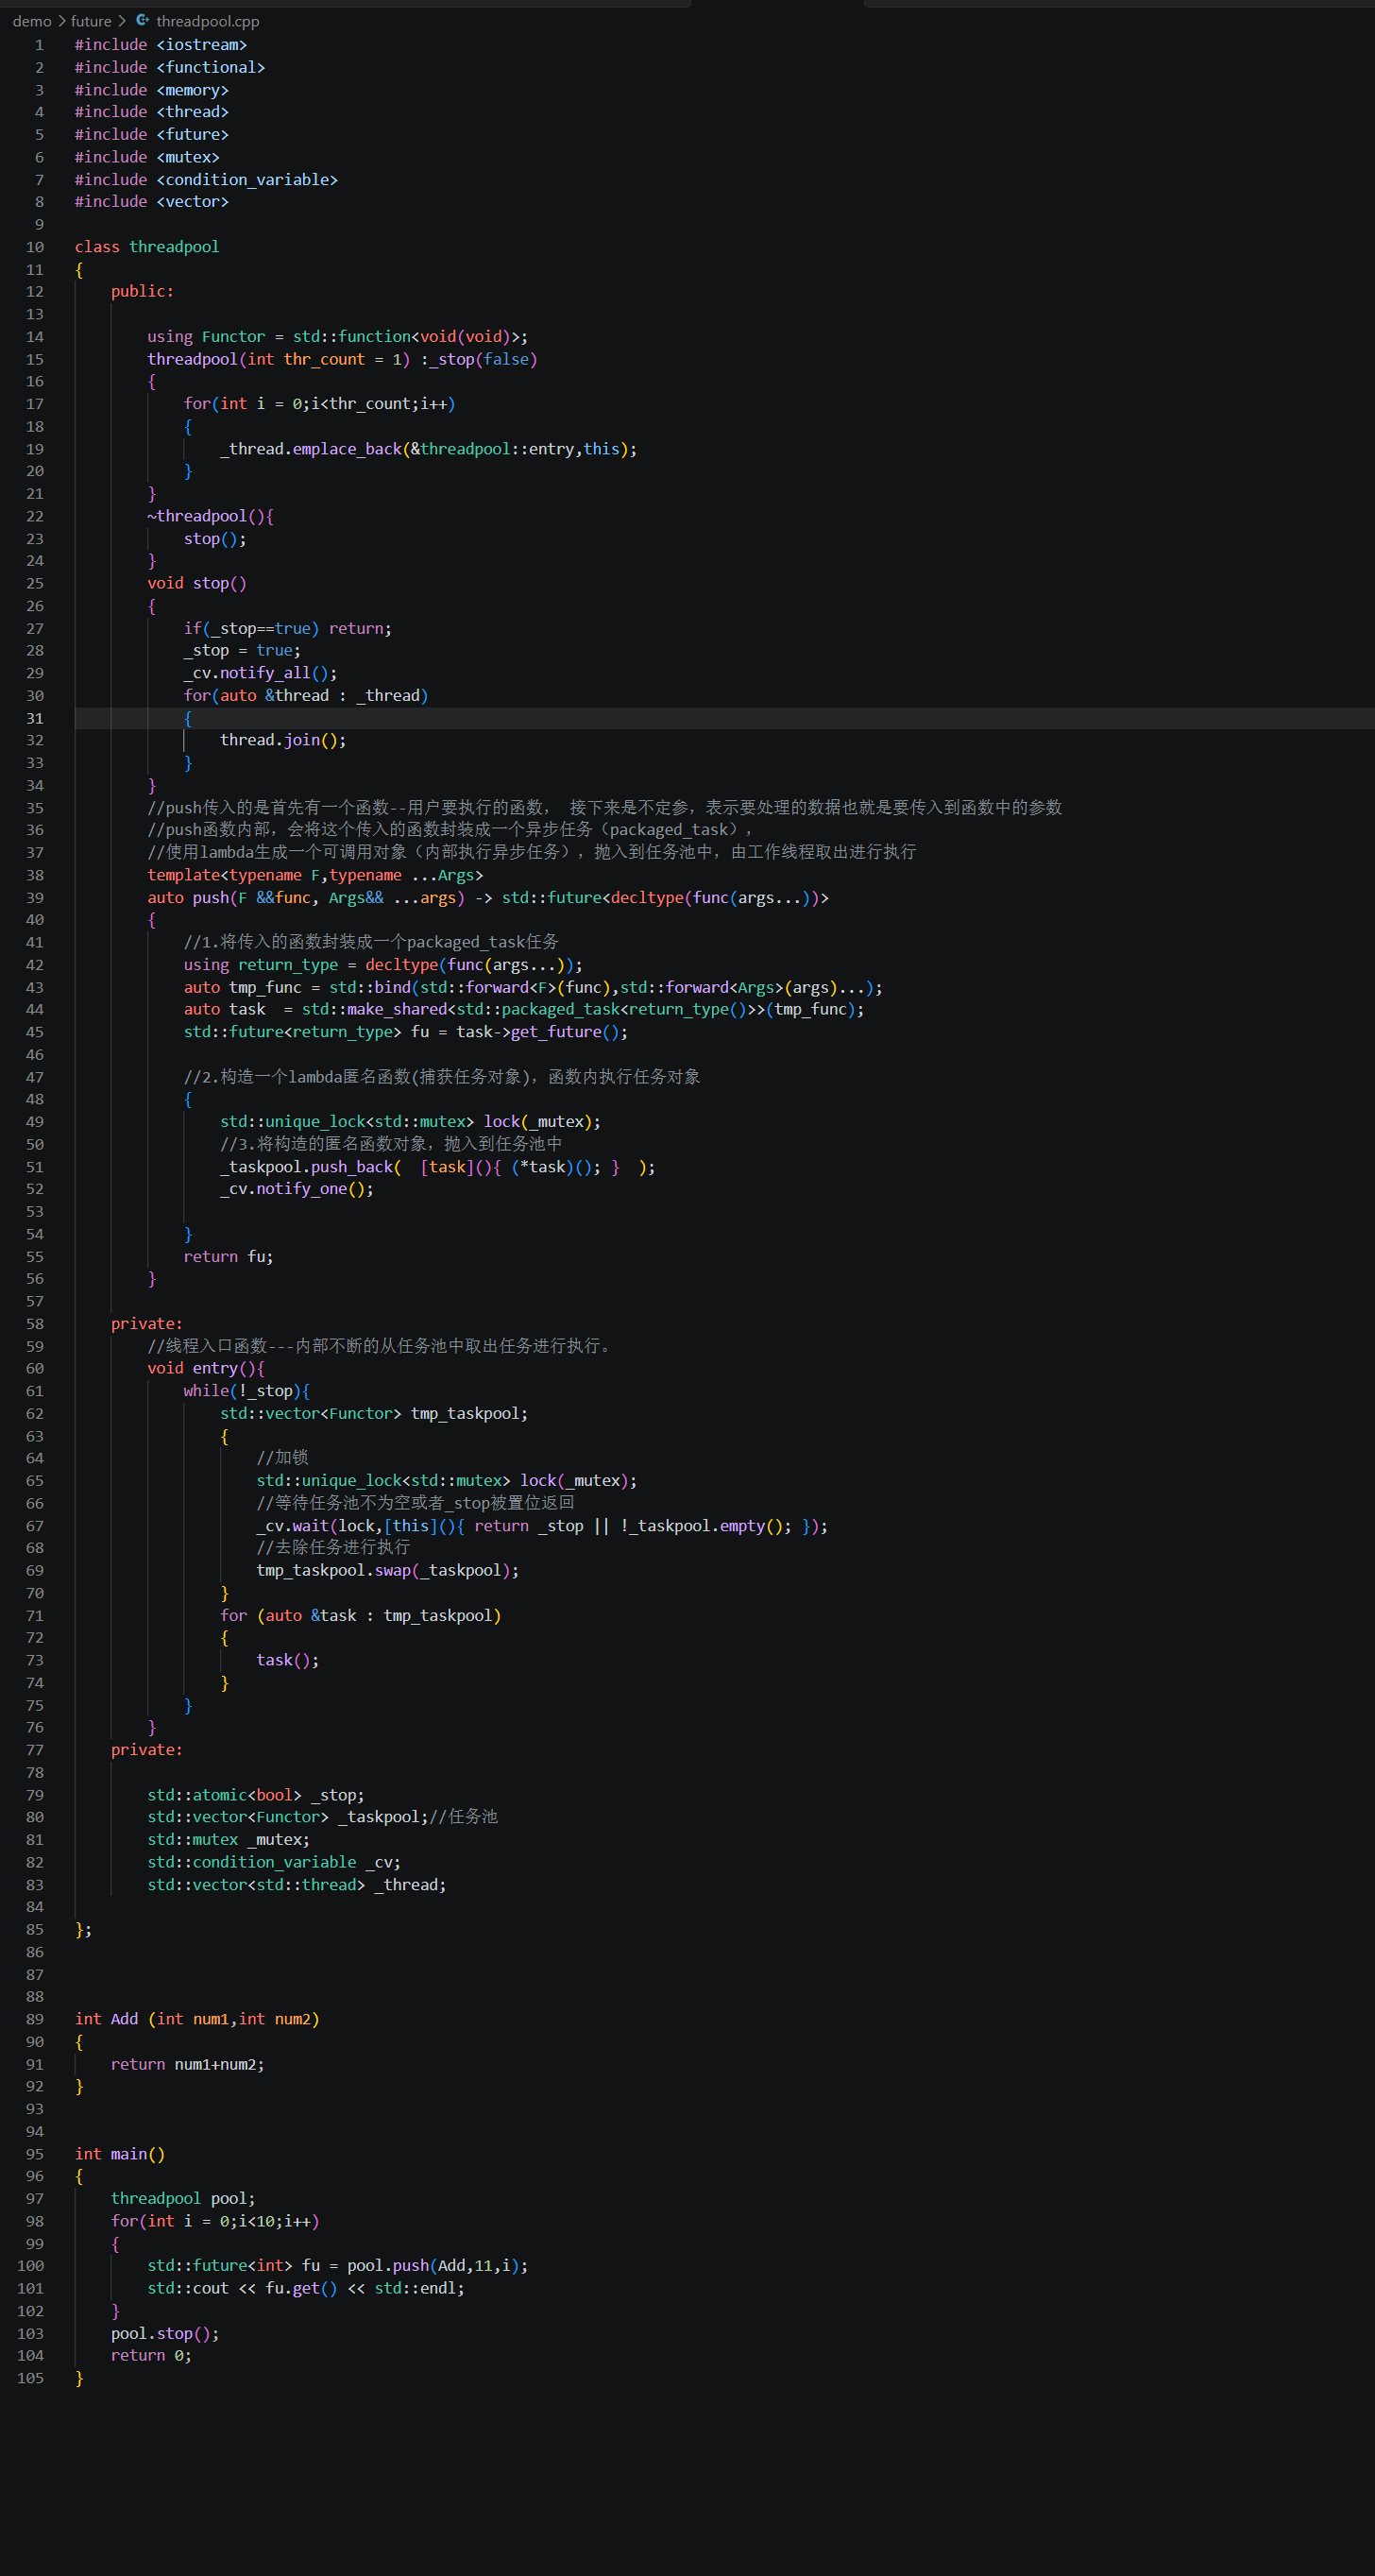
来看代码:
运行结果:
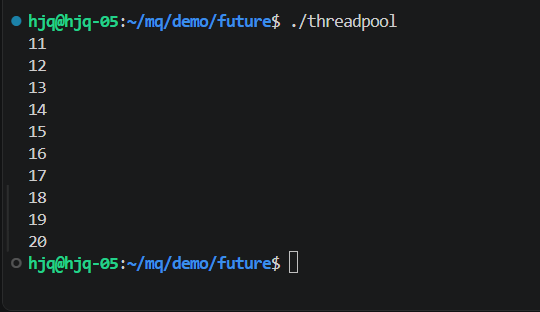
代码解析如下:
a.整体结构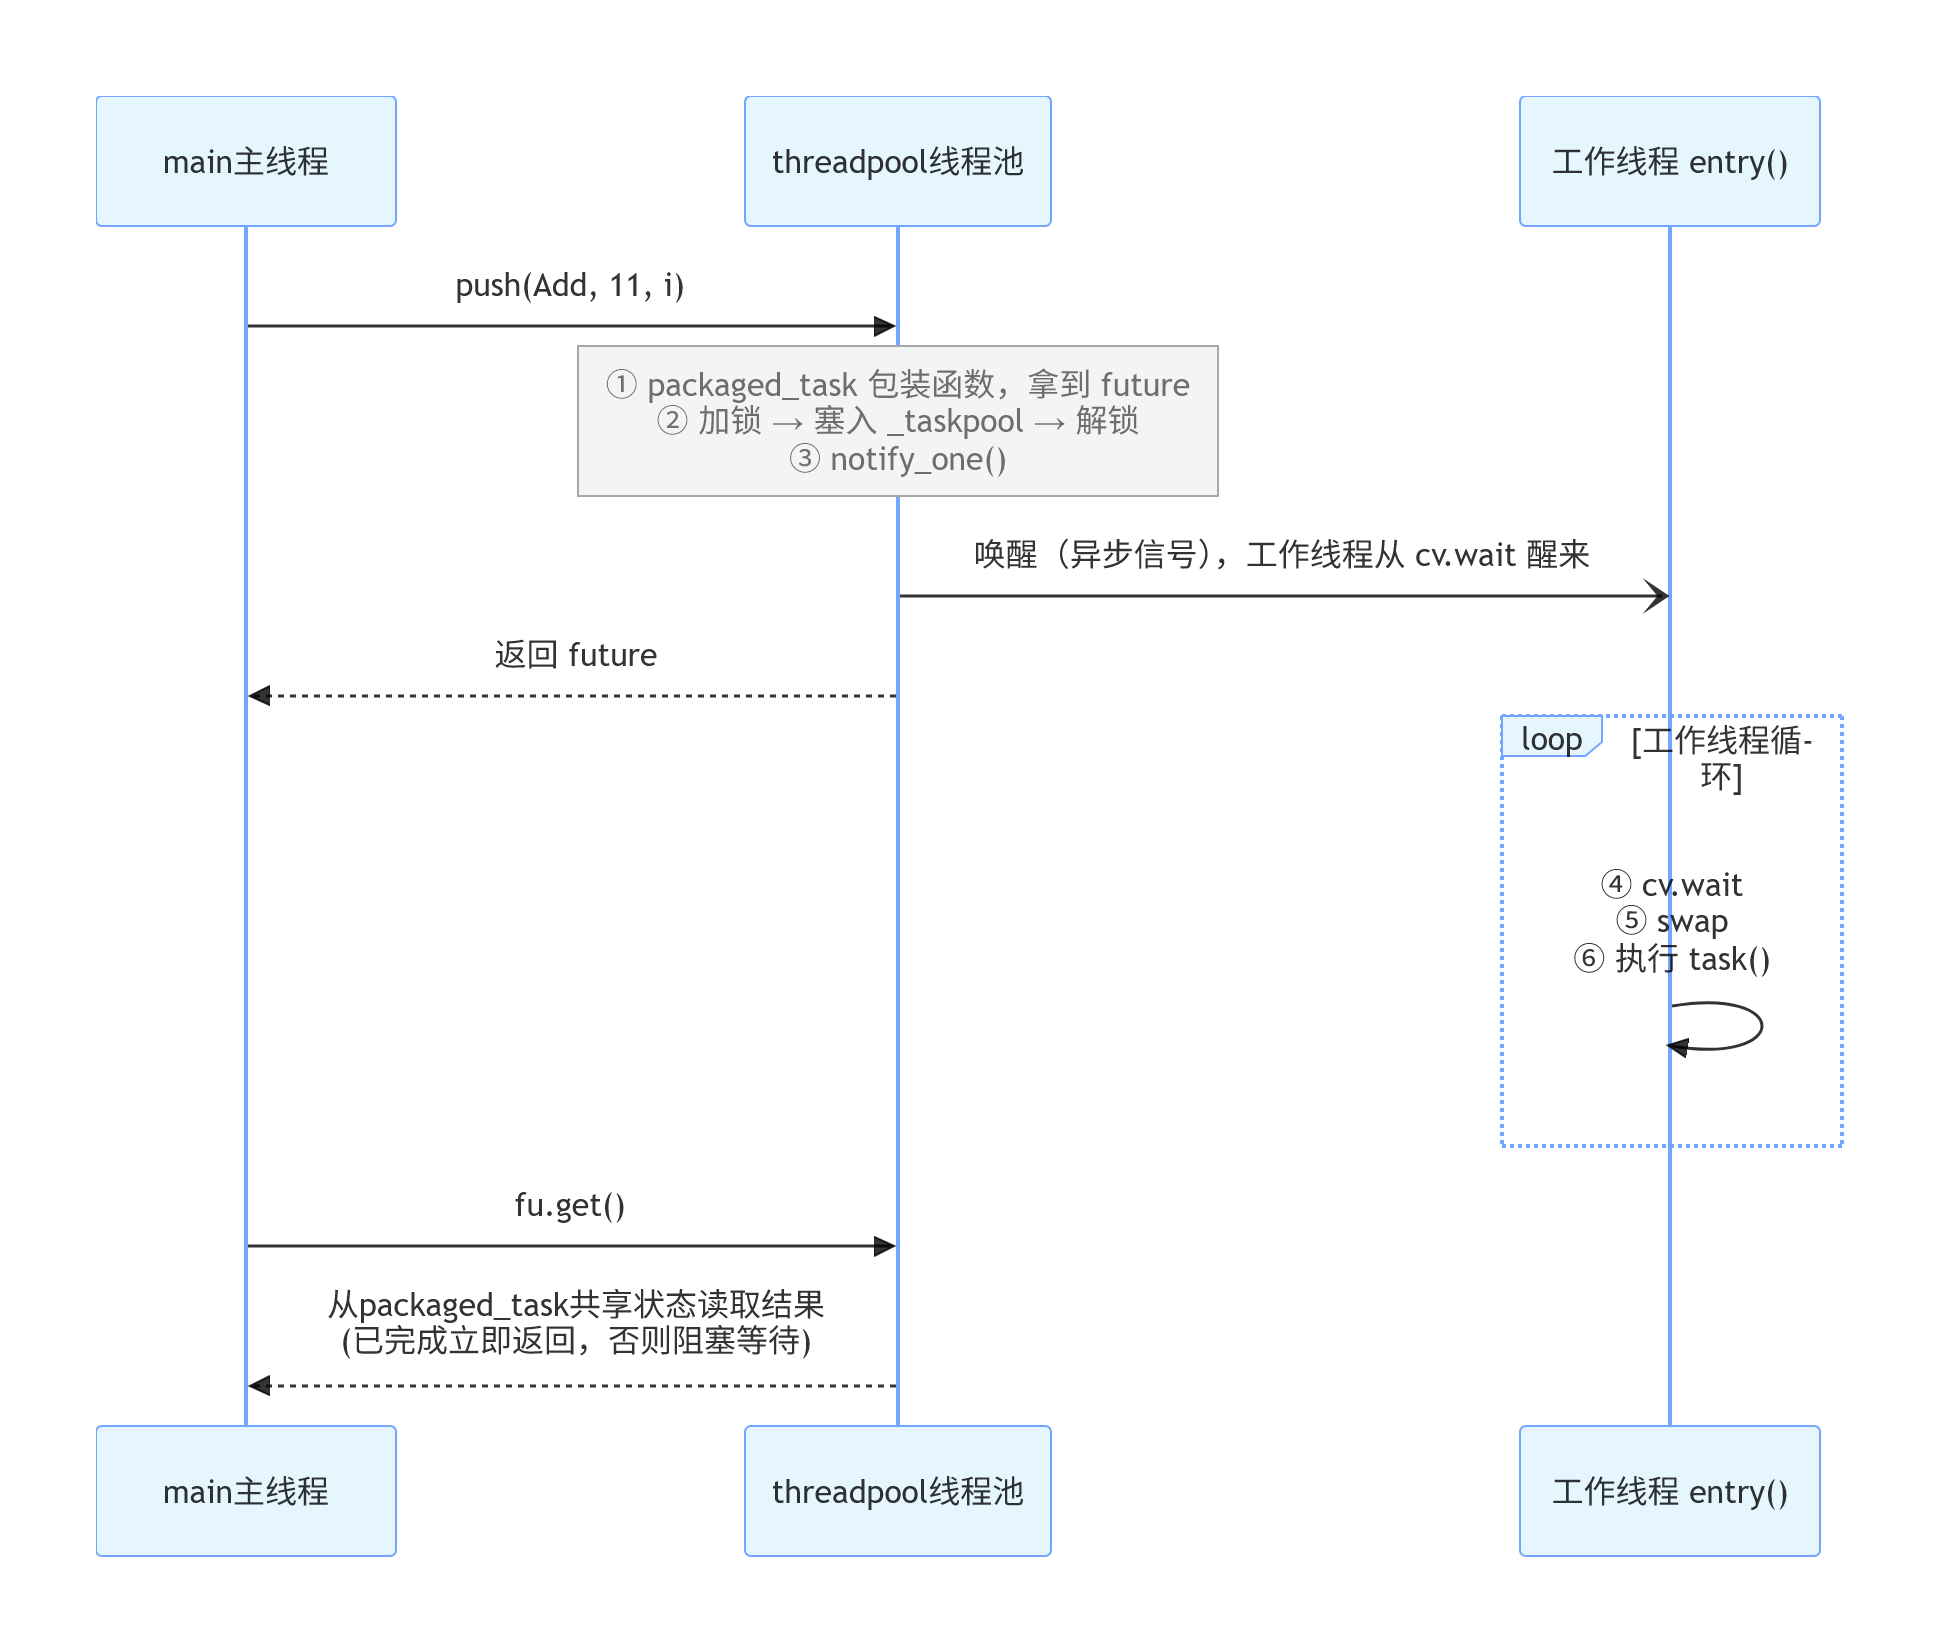
简答说就是:push 负责"交任务",工作线程负责"取任务执行",future 负责"传结果"。
b.核心流程
push() 的四步
template<typename F, typename …Args>
auto push(F &&func, Args&& …args) -> std::future<decltype(func(args…))>
{
// 1. 把函数 + 参数绑成一个整体,并推断返回类型
using return_type = decltype(func(args…));
auto tmp_func = std::bind(std::forward<F>(func), std::forward<Args>(args)…);
// 2. 用 packaged_task 包装它,并用 shared_ptr 持有
auto task = std::make_shared<std::packaged_task<return_type()>>(tmp_func);
std::future<return_type> fu = task->get_future(); // 取出配对凭证
// 3. 构造一个只捕获 shared_ptr 的 lambda,塞进队列
{
std::unique_lock<std::mutex> lock(_mutex);
_taskpool.push_back([task](){ (*task)(); });
_cv.notify_one(); // 叫醒一个工作线程
}
return fu; // 4. 把凭证交给调用方
}
entry() 的三步
void entry() {
while(!_stop)
{
std::vector<functor> tmp_taskpool;
{
std::unique_lock<std::mutex> lock(_mutex);
// 1. 等:任务池非空 或 要停了
_cv.wait(lock, [this](){ return _stop || !_taskpool.empty(); });
// 2. 把整批任务 swap 到本地
tmp_taskpool.swap(_taskpool);
}
// 3. 【锁已经释放】逐个执行
for (auto &task : tmp_taskpool) task();
}
}
c.四个关键设计
1. 为什么必须用 shared_ptr 包 packaged_task
这是整段代码最关键的一处,很多人写线程池就卡在这里:
std::vector<functor> _taskpool; // functor = std::function<void()>
std::function 要求存进去的可调用对象是可拷贝的。但 std::packaged_task 是 move-only(只能移动,不能拷贝):
std::packaged_task<int()> t1(…);
std::packaged_task<int()> t2 = t1; // 错误 拷贝构造被删除
_taskpool.push_back(task); // 错误 packaged_task 无法放进 std::function
解法:用 shared_ptr 包一层。shared_ptr 是可拷贝的,lambda 捕获它也只是增加引用计数:
auto task = std::make_shared<std::packaged_task<return_type()>>(tmp_func);
_taskpool.push_back([task](){ (*task)(); }); // 正确 shared_ptr 可拷贝
同时它还顺手解决了生命周期问题:
- task 被 lambda 捕获 –> 引用计数 +1
- 任务执行完,lambda 被销毁 –> 引用计数 -1 –> 自动释放
- 不用手动 delete,也不用担心"任务还在队列里对象就没了"
小结:shared_ptr 在这里干了两件事——让 move-only 的对象能被 std::function 持有,以及自动管理生命周期。
2.为什么要把任务 swap 到本地再执行
{
std::unique_lock<std::mutex> lock(_mutex);
tmp_taskpool.swap(_taskpool); // <- 只做这一件事,然后立刻解锁
}
for (auto &task : tmp_taskpool) task(); // <- 在锁【外面】执行
如果直接在锁里执行任务会怎样?
// 反例
{
std::unique_lock<std::mutex> lock(_mutex);
while(!_taskpool.empty()) {
_taskpool.front()(); // 执行任务可能耗时很久
_taskpool.pop_front();
}
}
后果:某个任务跑了 5 秒,这 5 秒内其他线程一个都 push 不进来(锁被占着)—— 线程池变成了"串行池"。
swap 的妙处:加锁的时间只有"交换两个 vector 指针"那么短(O(1)),任务的实际执行完全不持锁。
3. 为什么 wait 必须带谓词
_cv.wait(lock, [this](){ return _stop || !_taskpool.empty(); });
等价于:
while (!(_stop || !_taskpool.empty())) { // <— 必须用 while,不是 if
_cv.wait(lock);
}
两个原因:
| 虚假唤醒 | 条件变量可能无缘无故醒来,while 会重新检查条件,if 会带着错误的状态往下跑 |
| 丢失唤醒 | 如果不持锁检查条件,可能错过 notify_one —— 带谓词的 wait 会自动处理这件事 |
不带谓词的写法是错的:
_cv.wait(lock); // 错误的 醒来后不检查条件,可能任务池是空的
4. 为什么 _stop 要用 std::atomic<bool>
_stop 被多个线程同时读写(工作线程读、stop() 写),必须保证可见性和原子性:
std::atomic<bool> _stop; // 正确
bool _stop; // 错误 数据竞争,工作线程可能永远看不到变化
d.五个有待改进得问题
问题 1:main 里 push 完立刻 get,等于没有并发
for(int i = 0; i < 10; i++)
{
std::future<int> fu = pool.push(Add, 11, i);
std::cout << fu.get() << std::endl; // <– 立刻阻塞等待
}
每个任务都是"提交 –> 等它做完 –> 再提交下一个",线程池退化成单线程顺序执行。 想真正看到并发,应该先把任务都提交完,再统一取结果:
std::vector<std::future<int>> fus;
for (int i = 0; i < 10; i++)
fus.push_back(pool.push(Add, 11, i)); // 先全部提交
for (auto& f : fus)
std::cout << f.get() << std::endl; // 再统一取
这样 10 个任务能同时被多个工作线程并行处理。
问题 2:std::bind 会拷贝参数,丢失移动语义
auto tmp_func = std::bind(std::forward<F>(func), std::forward<Args>(args)…);
std::bind 存参数时会 decay(退化)——std::forward 白写了:
- 传进来的右值会被拷贝而不是移动;
- move-only 的参数(比如 unique_ptr、packaged_task)根本传不进去,直接编译报错。
C++14 起有更好的写法(lambda + 初始化捕获):
auto task = std::make_shared<std::packaged_task<return_type()>>(
[func = std::forward<F>(func), args = std::make_tuple(std::forward<Args>(args)…)]() mutable {
return std::apply(func, std::move(args));
});
(std::apply 是 C++17。你编译用 -std=c++11,所以 std::bind 是这个版本的标准做法,不算错,但要知道它的局限
问题 3:stop() 可能丢弃剩余任务
while(!_stop) // <– 工作线程在这里检查
{
…
_cv.wait(lock, [this](){ return _stop || !_taskpool.empty(); });
tmp_taskpool.swap(_taskpool);
…
}
如果 _stop 在工作线程执行完一批任务、准备回到 while 判断时被置位,而队列里还有新任务 —— 它会直接退出循环,那些任务永远不会被执行。
这个"丢任务"是静默的,不会报错。想保证"停之前把活干完",需要在退出前再清一次队列:
void entry() {
for (;;)
{
std::vector<functor> tmp;
{
std::unique_lock<std::mutex> lock(_mutex);
_cv.wait(lock, [this]{ return _stop || !_taskpool.empty(); });
tmp.swap(_taskpool);
// 只有在"要停 且 队列已空"时才退出
if (tmp.empty() && _stop) return;
}
for (auto &t : tmp) t();
}
}
(不过这里得 main 里是"push 一个 get 一个",退出时队列本来就是空的,所以实际不会触发。)
问题 4:stop() 的 check-then-set 不是原子的
if(_stop == true) return; // <– 检查
_stop = true; // <– 设置
两个线程同时调 stop(),可能都通过检查。更好的写法是:
if (_stop.exchange(true)) return; // 一步完成"检查并设置"
问题 5:tmp_taskpool 每轮循环都重建
while(!_stop)
{
std::vector<functor> tmp_taskpool; // <— 每次都重新分配内存
把它移到循环外面,就能复用已分配的内存(swap 之后 vector 的容量会保留在另一方):
std::vector<functor> tmp_taskpool; // 放外面
while(!_stop)
{
{ … tmp_taskpool.swap(_taskpool); }
for (auto &task : tmp_taskpool) task();
tmp_taskpool.clear();
}
e.运行结果
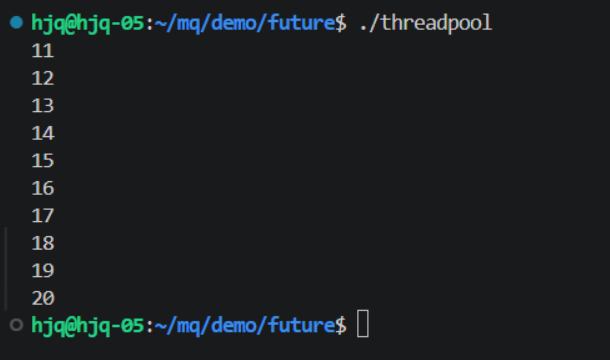
因为 main 是"push 一个、get 一个",所以顺序输出——这反而证明了 future.get() 的同步作用:每次 get 都会阻塞到对应任务执行完。想验证多线程真的在跑,可以在 Add 里打印线程 ID:
int Add(int a, int b) {
std::cout << "线程 " << std::this_thread::get_id() << " 处理任务\\n";
return a + b;
}
然后用上面"问题 1"里那个"先全部提交、再统一取结果"的写法——你会看到任务被不同线程接手。
f.小结
| shared_ptr<packaged_task> | 让 move-only 对象能被 std::function 持有 + 自动管理生命周期 |
| swap 到本地再执行 | 锁只保护队列操作,不保护任务执行,避免串行化 |
| wait 带谓词 | 防虚假唤醒、防丢失唤醒 |
| atomic<bool> _stop | 多线程可见性 |
| 析构调 stop() | RAII:忘了手动停也不会泄漏线程 |


