大家读完觉得有帮助记得关注和点赞!!!
摘要
工业物联网(IIoT)网络广泛采用以太网技术,如100BASE-TX,用于工业通信。随着工业网络的持续扩展,可靠的设备认证对于防止设备冒充和未授权访问变得越来越重要。物理层指纹识别(PLF)利用传输信号中依赖于设备的指纹特征,为终端认证提供了一种基于硬件的方法。然而,100BASE-TX物理层指纹所支持的可区分空间及其容量边界在很大程度上仍未得到探索。为分析物理层指纹的容量,本文提出了一种非线性和冲激响应模型(NAIM),该模型表征了100BASE-TX传输波形中依赖于设备的波形差异。非线性分量捕获稳态电平偏差,而冲激响应分量描述电平转换期间的过渡响应。100BASE-TX发射机波形要求、由噪声和模数转换(ADC)量化决定的观测分辨率以及目标误码率(BER)约束了可容许的指纹空间。在NAIM模型下,100BASE-TX终端的指纹空间容量被推导为大约2.96×10¹⁰个可区分状态。对在两种电缆条件下从48个NIC收集的信号进行的实验,从测量的设备间和设备内变化估计了高斯等效经验容量。在5米电缆条件下,经验容量和闭集识别一致地对三种NIC型号进行了排序,且较大的经验容量产生更高的识别准确率。这些结果表明,所提出的容量分析为IIoT中物理层指纹识别的部署前评估提供了一种方法。
索引词: 100BASE-TX,设备认证,指纹空间容量,工业物联网(IIoT),物理层指纹识别。
I 引言
在工业物联网(IIoT)的现场接入层,传感器、控制器和边缘终端通常通过100BASE-TX连接到工业网络[1], [2]。其成熟的协议生态系统和相对较低的部署成本使其在现有生产线和工业边缘设备中持续广泛使用。
然而,随着IIoT节点数量的增长和工业网络日益互联,可靠的设备认证对于保护网络接入变得至关重要。攻击者可以冒充合法设备并通过物理端口获得网络接入,从而绕过上层认证和逻辑隔离机制,窃取敏感数据、篡改控制命令或破坏工业操作[2]。这种有线入侵对IIoT系统的安全可靠运行构成了严重威胁。
现有的IIoT访问控制系统主要依赖于数字凭证,如MAC地址和数字证书。这些凭证认证的是软件呈现的身份,但无法可靠地验证凭证是否来自所声称的物理设备。如果凭证被克隆或泄露,访问控制系统因此可能接受冒充设备[2]。这种风险对于资源受限且广泛分布的、难以更新的工业终端尤其相关。这些局限性突显了对与连接设备的物理特性直接关联的认证机制的需求。
近年来,设备指纹识别通过利用传输信号中嵌入的依赖于设备的差异,已成为设备认证的一种有前景的方法。由于这些差异与物理设备绑定,设备指纹识别为传统软件凭证提供了一种基于硬件的补充。
Gerdes等人为有线以太网提供了早期的物理层识别框架[3];后续工作进一步从自适应滤波响应、频谱、接入波形和相关频谱中提取了设备相关信息[4], [5], [6], [7]。最近关于1000BASE-T的研究分别从可解释特征建模和开集拒绝的角度增强了有线指纹认证[8], [9]。这些研究共同确立了有线以太网信号包含可测量的设备依赖性变化,可用于物理层认证。随着工业网络的持续扩展,一个重要问题仍然存在:可用的指纹空间是否足够大,以容纳日益增长的连接设备数量。
现有的有线指纹研究主要表征了固定设备集上的识别性能。这种结果表征了测量的设备是否可以被区分,而指纹空间容量关注的是在指定观测条件下保持可区分的波形状态的规模。量化此容量需要表征设备依赖性波形变化如何在物理允许区域内分布,以及在实际观测条件下这些变化可以被分辨到多小。
因此需要一个显式波形模型来参数化此空间内的设备依赖性变化。100BASE-TX的MLT-3信号使用正电平、零电平和负电平。在实际网络接口卡(NIC)中,稳态电平偏离其理想值,而每个转换由模拟传输路径整形。NAIM通过稳态非线性映射和冲激响应表示分别表示这两种形式的变化。
100BASE-TX波形要求界定了可允许的参数变化,而观测分辨率设定了最小的可区分变化。由于同时发生的参数变化可以通过共同的输出波形相互作用,指纹空间容量由联合可行的参数组合决定,而非由独立的每个参数范围决定。
来自真实NIC的测量值进一步用于表征同一指纹坐标表示中的实际设备可分离性。相对于重复测量变化的设备间离散度用于估计高斯等效经验容量,而跨天闭集识别评估设备级可分离性。
因此,本文开发了一个基于模型的框架来分析100BASE-TX物理层指纹的容量。主要贡献如下:
我们为100BASE-TX物理层指纹开发了一个基于模型的容量分析框架,其中引入NAIM通过稳态电平和冲激响应分量来表示依赖于设备的波形变化。
我们通过联合考虑所选100BASE-TX波形要求所施加的可行参数范围、观测模型的分辨率以及多参数波形变化的联合可行性,来公式化指纹空间容量。
我们在两种电缆条件下对48个NIC评估了该框架,并通过高斯等效经验容量和多天闭集识别来表征测量的指纹变化。
在指定的波形和观测设置下,指纹空间包含大约2.96×10¹⁰个可区分状态。在两种电缆条件下从48个NIC进行的测量进一步通过经验容量报告了设备可分离性,并通过多天闭集识别评估了识别性能与经验容量之间的关系。这些结果表明,所提出的容量分析为在IIoT中应用物理层指纹识别提供了一种部署前评估。
II 相关工作
设备指纹识别通过传输信号中的硬件依赖性差异来区分网络终端。现有的有线以太网研究主要研究了这些差异如何表示为设备指纹,以及生成的指纹如何用于认证。相关研究也考察了物理层识别中的认证限制和容量。
II-A 有线设备指纹提取与建模
Gerdes等人为有线以太网提供了早期的物理层识别框架[3]。通过处理模拟传输信号,他们表明NIC之间可测量的差异可以支持物理层设备识别。这一结果确立了传输波形作为有线设备指纹的一个来源。
后续研究从传输的以太网信号中提取了频谱和相关频谱等指纹特征。例如,J. Liu等人从100BASE-TX信号中提取了频谱指纹[5];Y. Liu等人使用1000BASE-T信号的相关频谱构建设备特征[7];Suski等人从以太网物理层传输的信号中提取指纹[6]。这些方法共同从测量的以太网信号中推导出与设备相关的指纹特征,用于设备识别。
设备相关变化的不同表示可以从传输过程的响应中获得。Li等人使用自适应滤波从快速以太网信号中估计与设备相关的响应[4]。这种方法将指纹与传输过程的响应相关联,而不仅仅使用频谱或波形统计。
近期的有线研究进一步扩展了以太网物理层指纹的建模和构建方式。Zhong等人为1000BASE-T提出了一种可解释的高通滤波模型,并将其滤波器参数与波形形状相关联[8]。Y. Hu等人使用变分模态分解和希尔伯特-黄变换提取100 Mbps以太网指纹[10],后来使用以太网物理层信号构建了ES-PUF[11]。
II-B 认证评估与指纹空间容量
大多数有线研究在闭集中评估识别,其中每个测试设备都属于注册集[8]。开集识别额外要求系统拒绝未注册设备[9], [12]。无线射频指纹识别(RFF)研究也将接收机和信道变化视为一个独特的鲁棒性问题[13], [14], [15]。这些研究共同评估了在不同设备集和观测条件下的识别和拒绝能力。
从信息论角度来看,Gungor和Koksal研究了基于RF指纹认证的基本限制[16],而Wang等人引入了用户容量来表征无线物理层识别在指定识别要求下可以容纳的用户数量[17]。Wang等人还为无线物理层识别开发了建模和验证框架[18]。这些研究共同将物理层识别研究从实验识别性能扩展到理论限制和用户规模分析。
然而,对于100BASE-TX,现有的指纹研究主要集中于指纹提取和识别,而对可区分指纹空间规模的定量分析受到的关注有限。
III 100BASE-TX波形形成与非线性和冲激响应模型
为分析100BASE-TX可以支持多大的可区分指纹空间,本节首先追溯在标准数字编码之后持续存在的设备依赖性波形变化。这些变化以两种形式出现:稳态MLT-3电平之间的偏差和每次电平转换后的波形差异。这两种波形特征反映了模拟传输路径的不同方面。NAIM将它们分开建模,以便所得参数在稳态电平和转换动态方面保持直接解释。
III-A 100BASE-TX传输链与波形差异
如图1所示,100BASE-TX传输链路可以简化为两个阶段:标准数字编码和依赖设备的模拟路径。在数字域中,4B/5B编码、扰码、NRZI编码和MLT-3转换产生一个三电平符号序列,取值在{+1, 0, -1}。然后,产生的三电平序列进入依赖设备的模拟路径,该路径包括线路驱动器、输出整形和磁耦合,并确定在主动输出接口(AOI)处的传输波形,本工作考虑的波形要求是在100Ω差分负载下指定的[19]–[21]。

图1:简化的100BASE-TX传输链和波形形成。标准数字编码产生MLT-3符号序列;依赖设备的模拟路径然后在100Ω差分负载下在主动输出接口(AOI)处产生传输波形。)
[图描述:显示数字编码(4B/5B、扰码、NRZI、MLT-3)产生三电平符号,然后进入模拟路径(线路驱动器、输出整形、磁耦合)产生AOI波形。
100BASE-TX物理层标准在数字域中指定了4B/5B、扰码、NRZI和MLT-3操作;在兼容实现下,相同输入遵循相同的三电平符号规则[19], [21], [20]。设备依赖性波形差异因此主要源于随后的模拟路径。模拟路径的变化影响稳态输出电平和转换动态:线路驱动器行为反映在电平幅度中,而输出整形和磁耦合影响有限的上升/下降行为和转换后的建立。即使对于相同的MLT-3符号序列,这些变化也会在不同设备之间产生不同的传输波形。在波形层面,差异以两种形式出现:稳态电平偏差改变MLT-3平台的幅度和对称性,而转换响应变化改变每次转换后的上升、衰减和建立。
图2显示了第一天在0.5米条件下测量的48个NIC的这两种波形特征:图2(a)中的稳态电平和图2(b)中估计的有限冲激响应(FIR)。
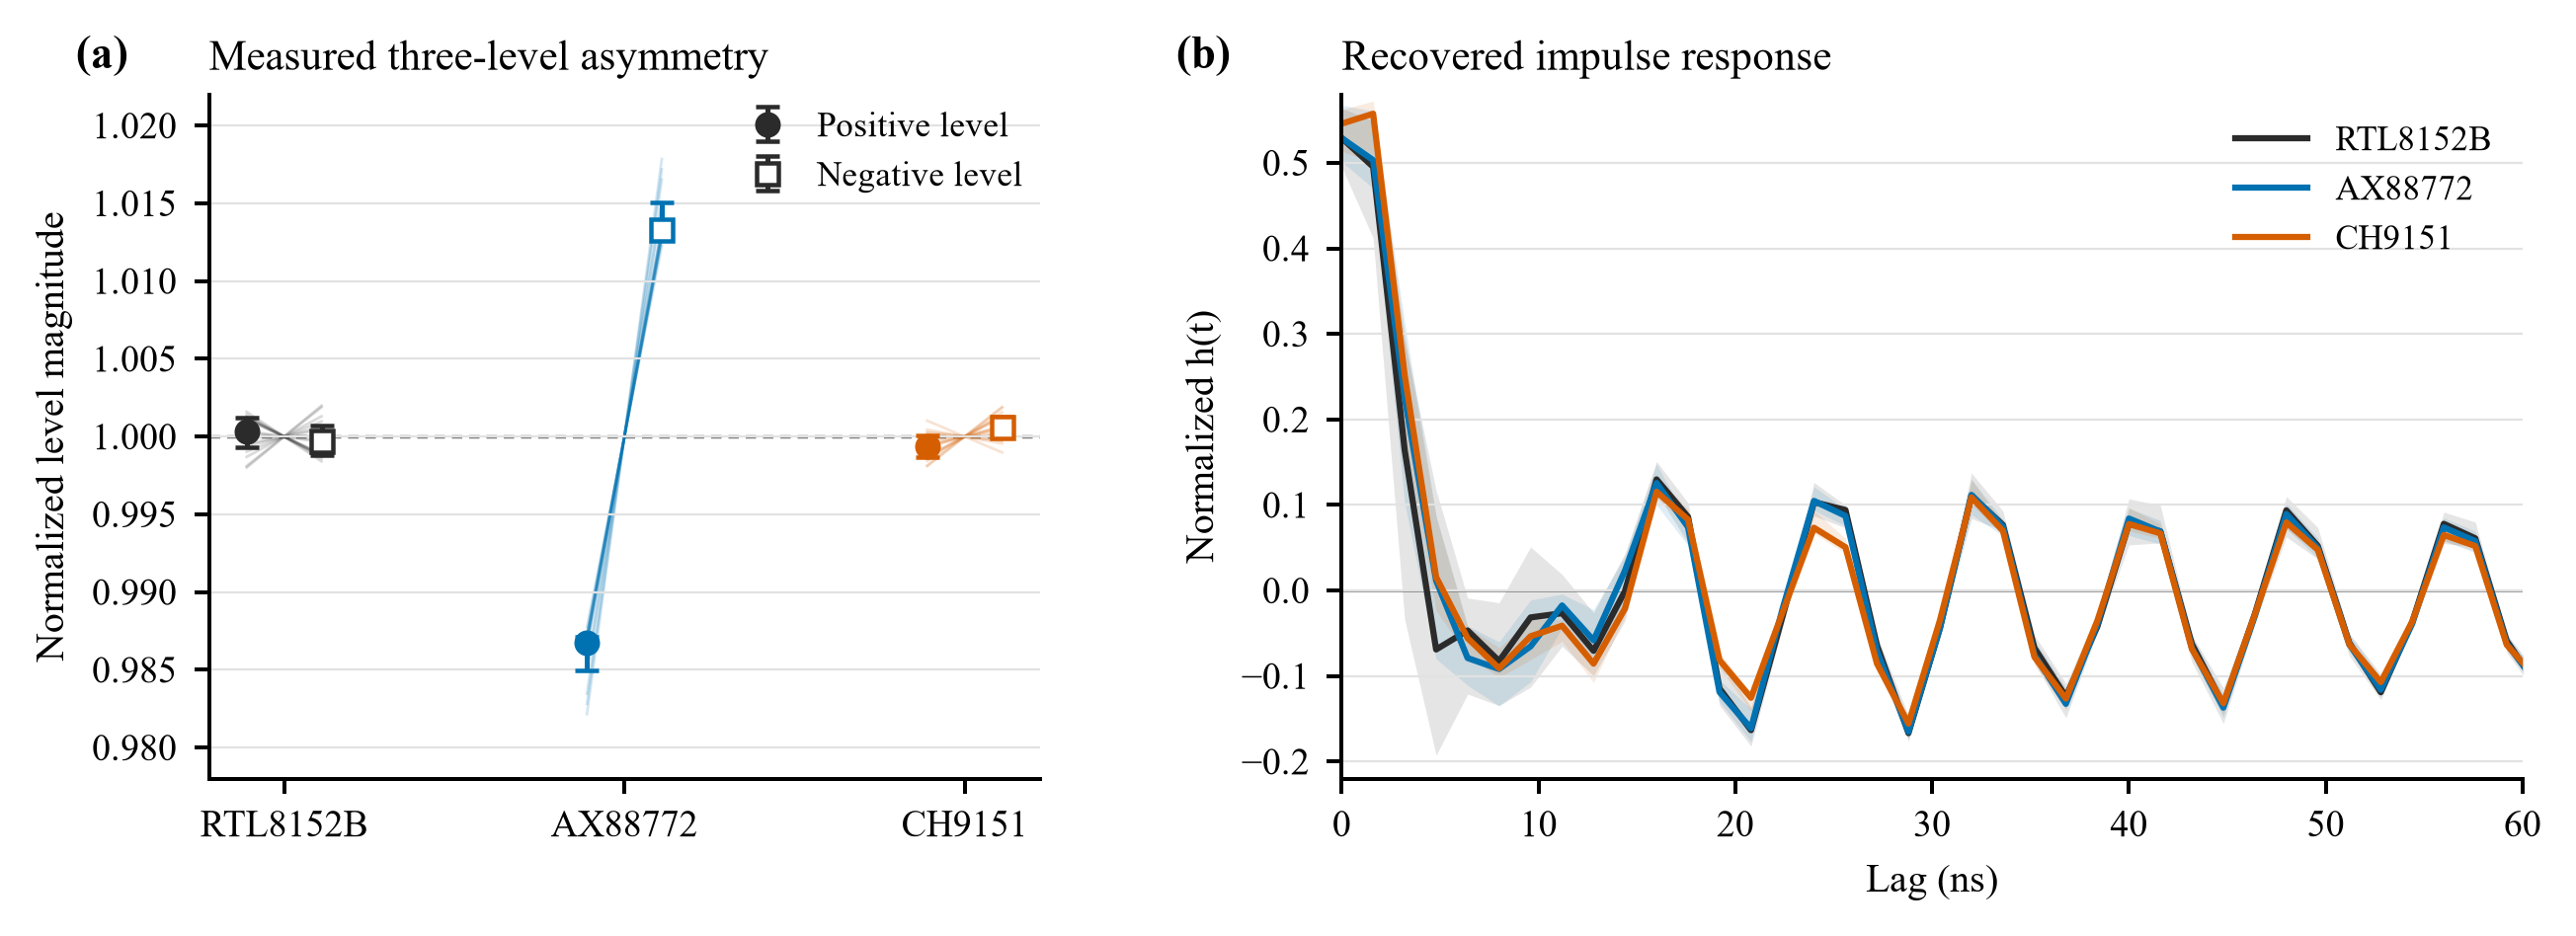
图2:测量的电平幅度和估计的FIR响应。(a) 正负电平幅度。(b) 估计的FIR响应。
[图描述:两个散点图。图2a显示每个NIC的正负电平幅度,显示AX88772的不对称性。图2b显示不同NIC的估计FIR响应,显示不同的峰值和建立行为。]
如图2(a)所示,正负平台并不完全对称,这种偏差对于AX88772尤其明显。图2(b)也显示了估计FIR响应之间的差异,特别是在其峰值后建立行为方面。这些观察结果激发了NAIM的两个组成部分:用于稳态幅度的非线性电平映射和用于转换动态的冲激响应模型。
因为稳态平台值取决于当前MLT-3电平,它由无记忆映射Γ(·)表示。相比之下,有限的上升/下降行为和随后的建立取决于先前的转换,并由冲激响应h[k]表示。这两个组成部分共同形成一个Hammerstein型NAIM[22]:Γ(·)确定设备依赖性电平序列,而h[k]描述转换动态。令x[k]为理想MLT-3电平序列,n[k]为观测噪声;则无噪声模型输出和观测波形为
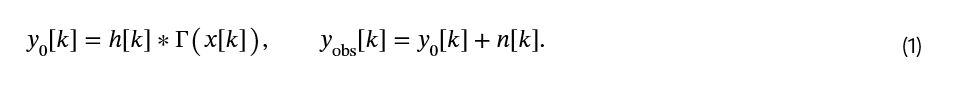
其中∗表示线性卷积,n[k]是观测噪声。
III-B MLT-3稳态电平映射
图2(a)中观察到的平台不对称性通常不能由单个线性增益表示,因为正负电平不需要关于中心对称。以中心平台为参考,我们因此通过多项式映射表示稳态电平依赖性
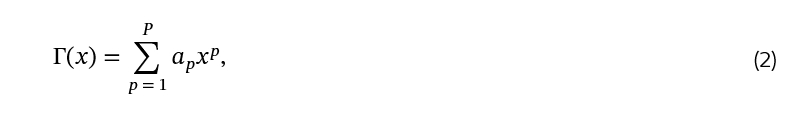
并要求Γ(0)=0。这里,x是相对于中心电平的理想MLT-3输入,取值在{+1, 0, -1};a_p是第p阶项的系数;P是多项式的截断阶数。约束Γ(0)=0表明,以中心平台为参考,零输入对应零相对输出。三个输入电平则对应
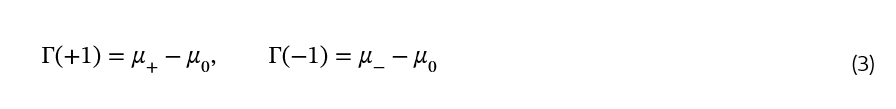
其中μ₊、μ₀和μ₋分别表示正平台、中心平台和负平台的稳态电平。
MLT-3字母表是x∈{-1, 0, +1}。在这三个点上,任何奇次幂满足x^{2r+1}=x,任何正偶次幂满足x^{2r}=x²。因此,(2)中的所有奇次项和偶次项可以分别合并为
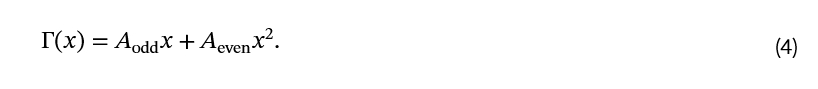
例如,当写到第五阶时,A_odd = a₁ + a₃ + a₅,A_even = a₂ + a₄;在三电平字母表上,更高阶的展开仍然合并为这两个系数。这种阶数缩减完全由三电平字母表决定,不需要关于设备电路多项式阶数的额外假设。
从(3)和(4),直接得出

三电平字母表因此将稳态映射缩减为两个具有直接波形解释的有效参数。A_odd是正负平台的差分幅度(半差);在三电平输入下,它吸收了线性增益和无法进一步分离的奇次项。A_even是正负电平中点相对于中心的偏移,反映了偶对称不平衡。这两个参数捕获稳态电平变化,而每次转换后的随时间波形变化由接下来开发的冲激响应分量表示。
III-C 冲激响应与波形参数向量
在稳态电平由Γ(·)设定后,剩余的转换后动态由冲激响应h[k]表示。在1-200 MHz分析频带上,h[k]使用一组固定的阻尼正弦候选展开,这些候选表示不同振荡时间尺度和衰减率的转换分量。对于第m个候选,f_m、Q_m和φ_m分别表示中心频率、品质因数和正交相位;其数值设置总结在表II中。候选瞬态波形定义为
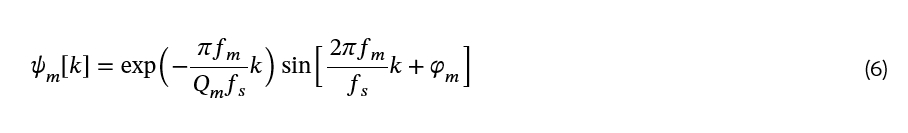
其中f_s是采样频率。
每个候选波形ψ_m[k]被移除均值、限制在1-200 MHz分析频带内,并归一化以获得固定基波形ψ̅_m[k]。生成的族形成带通分解,因为每个阻尼正弦波集中在其中心频率附近。这些基波形的非冗余子集在所有设备间共享;设备依赖性因此通过展开系数b_m进入,而基波形保持固定。
以h₀[k]表示所有设备共享的固定基线响应,建模的冲激响应为
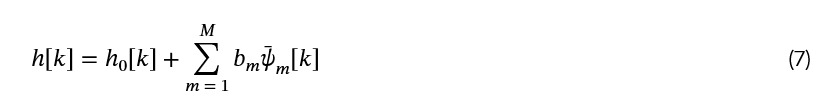
这里,b_m确定第m个基贡献的大小和符号。固定基线h₀[k]提供响应的公共单位增益分量,而零均值基波形表示转换形状中依赖于设备的变化。中心频率决定振荡时间尺度,Q_m控制衰减率,两个正交相位提供互补的瞬态分量。因此,中心频率、品质因数和相位定义了固定的基波形,而系数b_m携带设备依赖性的冲激响应变化。
对于每个记录的波形,通过岭回归估计FIR响应,并投影到固定基上以获得系数b_m。由于波形是在NIC、电缆、终端负载和测量链之后观察的,估计的响应反映了它们在相应观测条件下的联合效应。
收集稳态映射参数和冲激响应展开系数,我们得到
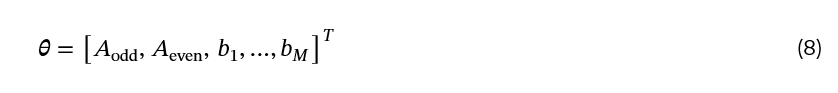
(8)将无记忆电平映射和冲激响应模型的参数收集到有限维NAIM参数化中。设备依赖性参数向量𝜽包含两个稳态参数和冲激响应系数,而固定基线h₀[k]被排除在𝜽之外。这种构造在保持两种波形分量不同的同时,将它们表示在共同的参数空间中,用于接下来开发的指纹空间分析。
IV 指纹空间容量估计
NAIM参数从记录的波形中估计,然后变化以生成输出波形。波形要求限制参数范围,而噪声和ADC分辨率限制可以观察到的差异。因为多个参数影响相同的输出波形,只有一起满足要求的组合才被计数。得到的可区分组合数量定义了指纹空间容量。
IV-A 指纹坐标构建
(8)中的参数向量包含两个稳态电平参数和带通(BP)系数。这两组并非独立变化:BP系数变化的一部分是电平参数变化的线性伴随。将两组视为独立坐标因此会重复计算该共享变化。
两组在训练数据上分别标准化,得到电平矩阵Z_NL = [Z_{A_odd}, Z_{A_even}]和BP矩阵Z_BP。BP坐标对电平坐标的线性回归移除了已被电平解释的BP变化:
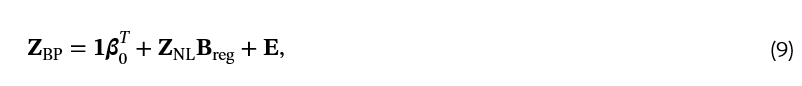
其中𝟏是全1列,𝜷₀是截距,B_reg是回归系数矩阵,E是残差矩阵。残差矩阵然后使用训练集均值和标准差进行标准化。令Z_tr(·)表示此变换:

Z_{BP,res}的行是残差冲激响应坐标;z_{BP,res}表示这样一行。将这些坐标与标准化的电平坐标结合,得到联合坐标𝐪:

此坐标接下来用于评估方向分辨率和可行范围。
IV-B 主动输出接口与波形要求
为确定𝐪的容许范围,NAIM输出波形受所选100BASE-TX发射机要求的约束,这些要求在主动输出接口(AOI)处定义。IEEE 802.3第25条通过引用纳入了ANSI INCITS 263-1995,并指定了相应的修改[19], [23];这里考虑的选定要求假设100Ω差分负载。实验波形在电缆和测量链之后的观测点记录,并用于估计NAIM参数。从标准派生的AOI要求然后应用于指纹空间计算中相应的NAIM输出波形。
评估这些波形要求需要将分析坐标𝐪映射回NAIM波形参数向量𝜽。反转标准化和回归关系得到原始模型参数向量
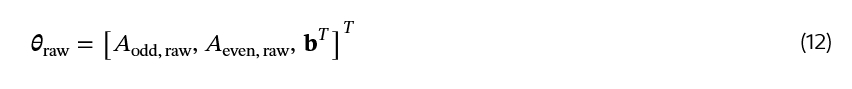
两个稳态分量然后使用第五节中定义的参考幅度A₀转换为伏特。令V₀=1 V,g = V₀/A₀。相应的参数映射为

只有两个稳态分量按g缩放;BP系数保持不变。将𝜽代入(1)得到用于评估选定AOI要求的无噪声波形。
主要波形要求由四组从标准派生的时域要求构建[19], [23]:
差分峰值输出为0.950-1.050 V;
过冲不超过5%,且任何过冲或下冲瞬态在转换开始后8 ns内衰减到稳态值的1%以内;
正负幅度之比为0.98-1.02;
上升/下降时间为3-5 ns,最大不匹配不超过0.5 ns。
容量计算使用这四组要求,因为它们直接约束NAIM输出波形的时域。回波损耗、变压器下垂、占空比失真(DCD)和抖动是额外的100BASE-TX发射机测试,表征了超出此处使用的四个波形约束之外的特性。观测分辨率然后确定计为可区分的参数变化的最小量。
用于方向步长、可行范围和状态计数的符号列于表I。
表I:指纹空间容量使用的符号
| 𝐪 | 联合坐标,𝐪 = [z_{A_odd}, z_{A_even}, z_{BP,res}^T]^T 在(11)中 |
| v_i | (16)中J̅_q的第i个右奇异向量 |
| δ_i(k_σ) | 方向步长,δ_i(k_σ) = k_σ σ_i 在(17)中 |
| r_i | 沿v_i的可行范围,r_i = α_{i,+} + α_{i,-} 在(19)中 |
| d | 保留的方向数 |
| ρ | B_d(ρ)的归一化扫描半径 |
| p_joint(ρ) | (21)中的联合可行性率 |
| N_axis | 具有独立方向的状态计数,(24) |
| N_space | 联合可行可区分状态数,(24) |
IV-C 观测分辨率与方向步长
波形可行性本身并不决定可区分状态的数量;观测模型也设定了计为可区分的最小参数变化。我们使用加性噪声和具有位深度B_ADC和满量程范围V_pp的模数转换器(ADC)的量化来建模此分辨率。对于指定的信噪比(SNR),信号和噪声功率满足
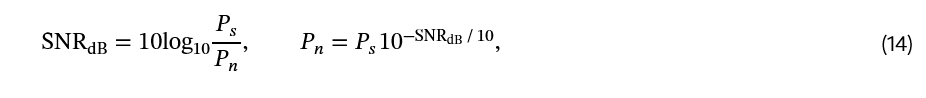
其中P_s是无噪声波形的平均功率,P_n是添加的白噪声的平均功率。遵循均匀量化模型[24],ADC量化步长为
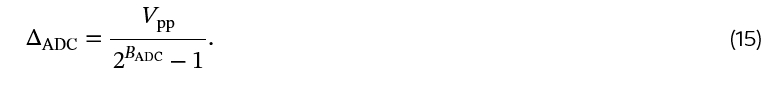
波形要求确定无噪声NAIM输出y₀是否可容许,而加性和量化噪声确定用于计数可区分状态的方向步长δ_i。相应的B_ADC、V_pp和SNR设置见第五节。
观测模型将加性噪声和量化误差视为具有共同方差的独立逐样本扰动。在此模型下,波形变化可以在通过标量观测噪声标准差归一化后直接比较。
令J_q为无噪声波形关于𝐪的雅可比矩阵,令σ_n² = P_n + Δ_ADC²/12表示观测噪声方差。噪声归一化的雅可比矩阵通过奇异值分解(SVD)获得
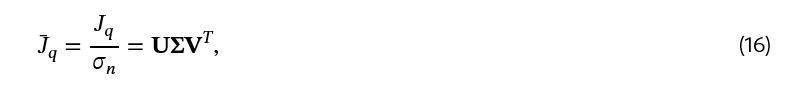
其中𝐔和𝐕分别包含左奇异向量和右奇异向量,𝚺的对角线元素按降序排列。
𝐕的列定义了𝐪坐标空间中的正交方向v_i,并按奇异值降序排列。对于沿v_i的单位扰动,对应的奇异值等于波形变化量经观测噪声标准差归一化后的范数。
对于每个方向,s_i = J_q v_i表示对应的波形扰动。将加性和量化噪声实现投影到s_i上得到用于确定(17)中步长的方向噪声标准差。
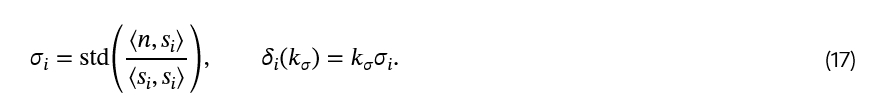
其中n是观测噪声实现,δ_i是方向步长,σ_i是对应的方向噪声标准差,k_σ是无量纲的分辨率乘数。k_σ的数值设置见第五节。
对于固定的定时偏移和采样相位,对于转换符号,到阈值±0.5 V的最小距离计算为m_min。在同一观测模型下的噪声标准差表示为σ_BER。高斯尾部函数Q(·)给出单侧阈值[25],而目标BER采用采用的BASE-T BER目标[26]。定义决策裕度比
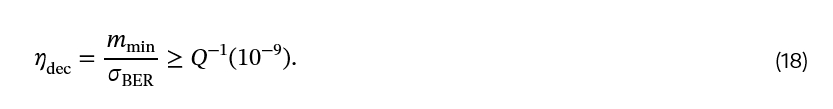
(18)提供了在第五节指定的定时和噪声假设下,可行波形是否保持目标决策裕度的辅助检查。
IV-D 联合可行状态与指纹空间容量
沿每个方向v_i,坐标𝐪在两个方向上位移,并检查得到的NAIM波形是否满足四个时域要求。最大可行幅度表示为α_{i,+}和α_{i,-}。一维范围为

当几个方向一起变化时,即使保持在每个一维范围内,组合仍可能违反波形要求,因为保留的方向通过相同的输出波形作用。
图3显示了此耦合的二维截面,其他坐标固定。

图3:联合可行区域的二维说明性截面。
图描述:一个二维图,显示一个倾斜的可行区域边界。灰色区域表示违反时域要求的组合。网格间距为一个步长δ_i。
在图3中,边界是倾斜的:沿一个方向的容许范围取决于另一个方向。灰色区域包含违反时域要求的组合。此截面中的主要边界对应于在转换开始后8 ns仍偏离稳态值超过1%的波形。网格间距为一个步长δ_i。因此,一维范围不能相乘得到联合可行状态的数量。指纹空间容量使用这些范围以及保持可行的组合比例。
当两个波形边界都是有限的并且其可行范围在参考分辨率下跨越多个分辨步长时,即r_i/δ_i(1)>1,一个方向进入容量计算。这些方向的SVD排序索引表示为𝒜,𝒜_d由𝒜的前d个条目组成。沿方向i的连续等效状态计数为

如果保留方向是独立的,这些计数将相乘得到N_axis。然而,波形要求通过共同的输出波形耦合这些方向。形成保留方向区间的笛卡尔积并按归一化扫描半径ρ缩放得到B_d(ρ)。F_d(ρ)是B_d(ρ)的可行子集。联合可行性率则为

联合可行性率通常没有闭式表达式,因此通过带扰乱的Sobol序列的随机拟蒙特卡洛(RQMC)采样估计[27]。每次扰乱将Sobol点从单位立方体映射到B_d(ρ),并测试生成的NAIM波形是否满足波形要求。对于第r次独立扰乱,可行点比例为

其中N_{Sobol,r}是第r次扰乱中的Sobol样本数,N_{feasible,r}是对应的联合可行样本数。R次独立扰乱的平均值为

在(24)中,max(1, ·)防止任何保留方向贡献少于一个状态。N_axis是当保留方向被视为独立时获得的状态计数。报告的N_space通过将RQMC估计p̂_joint(ρ)代入(24)获得。
令N_{space,NL}表示与两个稳态坐标相关的计数。包含残差冲激响应坐标将此计数增加了大约78倍。波形要求、观测分辨率和联合可行性率共同确定指纹空间容量。(18)用于检查可行状态的决策裕度。
V 实验设置与评估
实验使用从48个NIC收集的波形来评估NAIM重建,在两种电缆条件下估计经验容量,并在5米处进行闭集识别。指纹空间计算的数值设置在本节中给出。
V-A 实验平台与数据采集
实验使用三个型号的48个物理网络接口卡(NIC)——AX88772、CH9151和RTL8152B——每个型号16个设备。测量跨越四天。0.5米电缆条件的波形在第1、2和4天收集,5米条件的在第2、3和4天收集。第三次0.5米采集(第4天)使用了与前两次采集不同的物理电缆布置。对于每个设备、电缆条件和测量日,记录了两个连续的示波器捕获,A和B。
示波器记录两个单端探头并形成观测差分波形为

图4显示了用于在观测点采集差分波形的测量路径。

图4:实验测量设置。
[图描述:一个框图,显示主机 -> USB-100BASE-TX NIC -> 0.5m或5m Cat6 UTP电缆 -> 接口板 -> 两个探头 -> 示波器(CH1和CH2) -> 差分波形 -> 主机。]
主机驱动被测USB-100BASE-TX NIC。信号通过0.5米或5米Cat6 UTP电缆到达接口板,并由连接到Tektronix MSO44的CH1和CH2的两个探头采集。差分波形形成为CH1 – CH2,并读回同一主机。此观测包括NIC、电缆、终端负载和测量链的联合响应。
在此观测中记录的差分波形是用于模型重建、经验容量估计和闭集识别的数据。模型重建和经验容量估计使用每个电缆条件可用的所有三个测量日。闭集识别使用5米测量进行留一法日评估。捕获A和B提供日内的重复观测,而保留的日评估跨日变化。
表II总结了实验和数值设置。
表II:实验与数值设置
| 设备集 | 48个NIC;AX88772、CH9151和RTL8152B各16个 |
| 电缆日程 | 0.5米Cat6:第1、2、4天(第4天重新布线);5米Cat6:第2、3、4天;每个设备和每天两次捕获 |
| 采集 | Tektronix MSO44;CH1 – CH2;625 MS/s;500,000样本;每个捕获30个波形 |
| 响应模型 | 81抽头岭FIR;分析频带1-200 MHz;M=44 |
| 基字典 | 中心频率12.5-200 MHz,间隔12.5 MHz;Q∈{1.5, 2.5, 4, 7, 12, 20};两个正交相位;相关阈值0.995 |
| 观测模型 | 12位ADC;V_pp=2.5 V;SNR=23 dB;1,000个噪声实现 |
| 容量估计 | d=16,ρ=1,k_σ=1;8组扰乱Sobol × 32,768点;A₀=1.302×10⁴ counts,g=7.678×10⁻⁵ V/count |
| 决策裕度检查 | BER=10⁻⁹;偏移8 UI;采样相位0.4 UI |
| 经验容量 | 2,000次设备自助抽样;OAS用于池化设备内协方差 |
| 识别 | 5米;留一法日;OAS-马氏距离最近质心 |
V-B 冲激响应提取与模型配置
每个NIC型号使用单个定时偏移,在特征提取期间保持固定。令𝐗表示MLT-3卷积矩阵。通过岭回归从每个记录波形估计81抽头FIR响应,λ_ridge = 10⁻⁶ max[tr(𝐗^T𝐗)/81, 1],然后移除均值并归一化为单位ℓ₂范数。选定的分析频带保持在较窄的示波器通道带宽以下,同时排除DC分量和慢漂移。
基波形按其在带限参考响应和总平均估计响应上的岭投影系数大小排序。与已选波形强相关的候选被丢弃;在本研究中,相关阈值设为0.995。
冲激响应展开使用M=44个基项。在本研究中,M通过分析频带1-200 MHz上重建归一化均方误差(NMSE)的一标准差规则选择。令v表示捕获的估计FIR响应,h_M为使用M个基项的重建,ℱ{·}为傅里叶变换,ℬ为1-200 MHz内的频率仓集合。NMSE为

冲激响应展开(7)在此分析频带上编写:它包含选定的基波形和共享基线h₀。共享基线h₀是具有4 ns 10%-90%上升时间的单位增益高斯型核。然后每个估计FIR响应在此固定基上投影到1-200 MHz。相应的数值设置总结在表II中。
V-C 指纹空间与高斯等效经验容量
指纹空间容量量化了NAIM在选定波形要求和观测分辨率下允许的可区分波形状态。经验容量量化了测量设备集中相对于重复测量变化的设备间离散度。
指纹空间计算使用(11)中的坐标系来变化NAIM参数,并对产生的波形评估波形要求。两个稳态参数通过(13)转换为伏特,这需要由参考模型提供的参考幅度。参考模型由第一天0.5米测量构建,通过平均每个设备内的重复捕获,然后跨48个设备平均。得到的参考幅度A₀是此参考波形的正负阶跃幅度的平均值,等于1.302×10⁴ counts,给出对于V₀=1 V的g = V₀/A₀ = 7.678×10⁻⁵ V/count。此转换在(13)中使用。观测分辨率根据第IV-C节从加性和量化噪声评估,而决策裕度检查遵循(18)。观测、扫描和RQMC设置总结在表II中。
指纹空间估计使用SVD排序中的前d=16个活动方向。联合可行性估计的置信区间跨独立扰乱的Sobol集计算。
经验容量从测量波形的坐标(11)计算。经验容量从每个捕获的一个捕获级指纹向量𝐟_emp估计。令𝐪_r表示第r个波形的(11)中的坐标向量。捕获级指纹为

(9)-(11)中的映射在0.5米捕获级指纹上拟合,并原样应用于5米指纹。对于条件化坐标空间中的每个电缆条件,𝚺_dev描述设备质心的协方差,𝐖描述设备内的池化变化,包括跨三个测量日的变化,遵循经典的类间和类内统计公式[28]。Oracle近似收缩(OAS)应用于𝐖[29]。在多元高斯二阶近似下,高斯等效经验容量(以下简称经验容量)是可区分设备数

其中λ_i是协方差对(𝚺_dev, 𝐖)的广义特征值,乘积遍历所有此类特征值。等价地,

较大的N_eq表示相对于每个设备内的重复测量变化,设备间差异占据更宽的空间。不确定性通过2,000次对整个设备的自助重采样评估。相同的重采样设备索引用于两种电缆条件,为每个容量产生百分位数区间,并为5米/0.5米经验容量比产生配对区间[30]。自助重采样在保留数据集中观察到的测量日和电缆布置的同时重采样设备;其配对区间因此量化了此采集设计下该比率的不确定性。
V-D 跨天闭集识别
跨天闭集识别评估(11)中的坐标是否跨天保持设备级可分离性。使用OAS-马氏距离最近质心分类器来解释不等的坐标方差和相关性[29], [31]。
闭集识别在5米处使用留一法日协议:两天用于注册,剩余一天用于测试,每天作为测试日一次。特征提取应用第V-B节中描述的固定NIC型号定时偏移。
每折使用两个注册日来估计设备质心和类内协方差。对于设备j,训练波形被平均以获得质心𝐜_j。全局协方差𝐖_OAS从所有训练波形关于这些质心的偏差估计,然后进行OAS收缩[29]。平方马氏距离和最终的全局设备预测为

其中𝐳_A和𝐳_B分别是捕获A和B中30个波形的测试日捕获平均值,ℒ(j)是注册设备j的NIC型号。测试设备的真实型号不用于路由。
在预测型号内,𝐖_{ℓ̂,OAS}以相同方式从该型号16个注册设备的训练波形估计。局部距离和最终决策为

VI 实验结果
VI-A 非线性和冲激响应模型(NAIM)的重建结果
使用M=44,NAIM在两种电缆条件下重建了估计的1-200 MHz响应。表III总结了重建误差和估计FIR响应的带内能量。
表III:两种电缆条件下的模型重建性能
| 0.5米 | 288 | 0.023 [0.001, 0.046] | 72.2% |
| 5米 | 288 | 0.033 [0.002, 0.047] | 67.6% |
| 注:N是每个电缆条件的捕获数(48×2(A/B)×3=288);NMSE是中位数[四分位距];带内能量是中位数。 |
0.5米和5米的中位NMSE分别为0.023和0.033,上四分位数在两种情况下均不超过0.047;中位带内能量分别为72.2%和67.6%。图5显示了代表性捕获的时域和频域重建结果。

图5:时域和频域重建结果。(a) 代表性捕获在0.5米和5米电缆条件下的带限估计FIR响应和模型重建。(b) 对应的频谱。
图描述:两个子图。图5a显示估计响应和模型重建在时域紧密匹配。图5b显示频谱在1-200 MHz上匹配。
如图5(a)所示,重建在初始峰值、后续峰值位置和衰减方面跟随带限估计FIR响应。图5(b)显示在1-200 MHz上的主要频谱峰值和陷波的一致性。与表III一起,这些结果表明44个冲激响应参数在两种电缆条件下捕获了估计带内响应的主要时间和频谱结构。
VI-B 指纹空间容量与工业规模背景
前16个SVD方向占总平方奇异值之和的99.991%。在保留的16维子空间内,在ρ=1和k_σ=1下基于模型的估计约为2.96×10¹⁰个可区分状态:

忽略方向耦合产生大约1.86×10¹³个可区分状态,而强制执行联合波形可行性产生大约2.96×10¹⁰个可区分状态。这种大约628倍的缩减量化了方向耦合的影响:沿单个方向可容许的参数组合在联合变化时会违反波形要求。在表II的设置下,得到的联合可行状态也满足(18)中的决策裕度准则。
图6显示了在保留的16维子空间内,指纹空间容量如何随归一化扫描半径ρ变化。

图6:在保留的16维子空间中指纹空间容量与归一化扫描半径ρ的关系。曲线显示不同ρ值下的容量估计,星号表示在ρ=1处的主要结果。
图描述:一个折线图,显示容量随ρ增加而增加,在ρ=1处标记主要结果。
如图6所示,估计容量随ρ扩展扫描中包含的保留参数范围部分而增加。在ρ=1处,指纹空间容量约为2.96×10¹⁰个可区分状态。
八个RQMC估计产生[2.54×10¹⁰, 3.37×10¹⁰]个可区分状态的95%置信区间,保持在10¹⁰状态规模。所需的状态间分离具有更强的效果:要求2倍和3倍基线分离(k_σ=2和3)分别将容量减少到大约4.51×10⁵和687个可区分状态。
两个稳态电平坐标在ρ=1和k_σ=1下产生大约78个可区分状态。添加残差冲激响应坐标给出完整的指纹空间容量,约为2.96×10¹⁰个可区分状态。
作为工业参考的数量级,EtherCAT技术集团报告到2025年累计约1.052亿个EtherCAT节点,而PROFIBUS & PROFINET国际报告约8920万个累计PROFINET节点[32], [33]。这些部署都在10⁸节点量级,而基于模型的指纹空间估计约为2.96×10¹⁰个可区分状态。
VI-C 高斯等效经验容量与测量设备
表IV报告了在指定的波形和观测设置下的指纹空间容量,以及从48个测量设备的设备间离散度相对于设备内变化估计的经验容量。
表IV:指纹空间与经验容量估计
| N_space (d=16) | 2.96×10¹⁰ | 78 | [2.54, 3.37]×10¹⁰ |
| 经验容量,0.5米 | 1.63×10³ | 10.3 | [0.971, 2.21]×10³ |
| 经验容量,5米 | 2.44×10⁵ | 21.2 | [0.687, 3.21]×10⁵ |
| 配对比率,5米/0.5米 | 101 | — | [44.6, 219] |
| 注:容量条目为可区分状态数;经验容量为高斯等效。对于N_space,区间为跨8个RQMC扰乱的95% t区间;经验量使用95%设备自助百分位数区间。 |
表IV比较了基于模型的指纹空间规模与测量设备的实际可分离性。2.96×10¹⁰个可区分状态的指纹空间容量表征了NAIM在选定波形和观测设置下允许的可区分波形状态规模。1.63×10³和2.44×10⁵个可区分设备的经验容量表征了在两种采集条件下,相对于重复测量变化,在48个测量NIC中观察到的设备间离散度。数值差距反映了这些不同层次的表征以及有限的测量设备群体及其测量变化。
如表IV所示,0.5米和5米处的经验容量在高斯模型下分别约为1.63×10³和2.44×10⁵个可区分设备。配对自助产生中位5米-0.5米经验容量比约为101,95%区间为[44.6, 219]。
在原始测量分组下,5米数据表现出比0.5米数据更高的分离-变化比。两个数据集使用不同的日组成采集,且第三次0.5米采集在电缆重新连接后采集,使用了与前两次不同的物理电缆布置。0.5米估计对第三次采集特别敏感:省略它会使经验容量从约1.63×10³增加到2.05×10⁵个可区分设备,而省略前两天的任何一个对其变化不超过1.52倍。这些结果表明,不同的电缆环境,即使在相同接收机下,也会显著影响经验容量和实际识别性能。
VI-D 闭集识别与NIC型号比较
在5米观测条件下,跨天闭集Top-1准确率达到90.97%,每折准确率分别为89.58%、91.67%和91.67%。
为进一步比较三种NIC型号,图7可视化了5米观测条件下前两个主成分中的48个设备中心。

图7:5米条件下设备中心的主成分投影。
[图描述:散点图,显示三个NIC型号(AX88772、CH9151、RTL8152B)的设备中心。它们大部分占据不同区域,RTL8152B内部有两个子簇。]
如图7所示,三种NIC型号主要占据不同区域。RTL8152B内出现两个子簇。前两个主成分解释了约85.9%的方差。此投影说明了三种NIC型号间设备中心的分布。经验容量和闭集Top-1准确率的定量比较报告在表V中。
表V:5米条件下的经验容量与跨天闭集识别
| 所有设备 | 48 | 2.44×10⁵ | 90.97% |
| RTL8152B | 16 | 3.98×10³ | 97.92% |
| AX88772 | 16 | 813 | 95.83% |
| CH9151 | 16 | 20 | 79.17% |
| 注:所有设备行总结了完整的48设备集;NIC型号比较指三个型号特定行。 |
RTL8152B、AX88772和CH9151在经验容量和跨天Top-1准确率上表现出相同的排序。这种一致性建立了经验容量和识别性能之间的直接实验联系。它表明经验容量捕获了跨天保持的设备可分离性,并提供了每个NIC群体识别能力的定量度量。
VII 结论
本文研究了用于IIoT认证的100BASE-TX物理层指纹的指纹空间容量。通过分析其生成,开发了一种非线性和冲激响应模型(NAIM)。基于该模型,在发射机波形要求、观测分辨率和目标BER下推导了100BASE-TX终端的指纹空间容量。
指纹空间包含大约2.96×10¹⁰个可区分状态,显著大于报告的约10⁸节点的工业以太网库存。这一结果为使用物理层指纹进行IIoT接入认证提供了基础。在5米电缆条件下对48个NIC的实验表明,经验容量和闭集识别一致地对三种NIC型号进行了排序,表明所提出的容量分析为物理层指纹识别的部署前评估提供了一种方法,并可指导NIC型号的选择。
相同的分析适用于其他工业链路(如PLC、RS-485和CAN)的指纹空间容量,只需重新陈述相应的约束。未来工作将检查温度变化、长期漂移和电缆长度变化,并将分析扩展到更大的设备群体。