两象限斩波器再生制动直流调速系统仿真说明书
模型文件:Chopper2Quadrant.slx(Simulink R2023b,55 712 B,mtime 20-10月-2026 09:50:16)
示例脚本:Chopper2QuadrantExample.m(C. Semaille、L.-A. Dessaint,ÉTS Montréal,1997-2013)
完成日期:2026-10-20
交付目录:Examples\\Chopper2QuadrantExample\\Chopper2Quadrant_仿真说明书_261020\\
摘要
本文复现 MathWorks 官方示例 DC6 两象限半桥斩波器 200 HP 直流调速系统,在 Simulink R2023b 与 Simscape Electrical 中按开关级建模:460 V/60 Hz 电源经二极管整流桥向 7.5 mF 母线电容充电(预充 630 V),上管 T1 与下管 T2 互补导通,回路总电感 1.4 mH,双 PI 以 100 μs 与 20 μs 采样驱动 5 kHz 定频 PWM,功率步长 1 μs。400 rpm、814 N·m 重载窗口实测占空比 0.2098、平均电枢电流 314.17 A、纹波 14.70 A、母线电压 621.1 V;起动电流峰值 444.20 A(1.49 pu),升速 251.97 rpm/s,减速 -504.82 rpm/s。2.75 s 给定跳变后电流反转至 -182.43 A,母线由 638.9 V 抬升至 707.6 V(抬高 68.7 V,峰值 715.7 V),制动斩波器动作 2345 次。八条校核中伏秒平衡残差由 -1.19% 降至 -0.011%,纹波残差由 -1.27% 修正到 +0.42%;减速段能量账闭合到 -9.88 J(-0.175%),送回母线的 5.633 kJ 中 92.3% 由制动电阻耗散、5.3% 存入电容、2.5% 为器件损耗。十八个算例确认纹波与开关频率、回路电感成反比,且基准工况全程连续导通、过零处无断续。模型可回答回馈与限压问题,但不能评估回馈电网的节能效果。
Abstract
This paper reproduces the MathWorks DC6 two-quadrant half-bridge chopper 200 HP dc drive in Simulink R2023b with Simscape Electrical at switching level: a 460 V 60 Hz source charges a 7.5 mF bus capacitor precharged to 630 V through a diode rectifier, the upper T1 and lower T2 switches conduct complementarily, the loop inductance is 1.4 mH, and a double PI loop sampling at 100 us and 20 us drives a 5 kHz fixed-frequency PWM with a 1 us power step. In the 400 rpm, 814 N m window the measured duty cycle is 0.2098, the mean armature current 314.17 A, the ripple 14.70 A and the bus voltage 621.1 V; the starting current peaks at 444.20 A (1.49 pu), the ramp rises at 251.97 rpm/s and falls at -504.82 rpm/s. After the 2.75 s reference step the current reverses to -182.43 A and the bus rises from 638.9 V to 707.6 V (plus 68.7 V, peak 715.7 V) while the braking chopper fires 2345 times. Of the eight checks the volt-second residual drops from -1.19 % to -0.011 % and the ripple residual from -1.27 % to +0.42 %; the deceleration energy account closes to -9.88 J (-0.175 %), with 92.3 % of the 5.633 kJ sent back to the bus dissipated in the braking resistor, 5.3 % stored in the capacitor and 2.5 % lost in devices. Eighteen cases confirm the ripple scales inversely with switching frequency and loop inductance, and the base case stays in continuous conduction with no discontinuity at current zero crossing. The model answers regeneration and voltage-clamping questions but cannot assess energy recovery to the grid.
关键词:两象限斩波器;半桥;再生制动;回馈能量;制动斩波器;连续导通;定频 PWM
Keywords: two-quadrant chopper; half bridge; regenerative braking; regenerated energy; braking chopper; continuous conduction; fixed-frequency PWM
1 模型概述
1.1 功能与来源
本示例演示两象限(2Q)斩波器驱动 200 HP 他励直流电机的调压调速系统,官方标题为 “DC6 – Two-Quadrant Chopper 200 HP DC Drive”。主体取自 Specialized Power Systems 电力电子库的 DC6 复合掩膜块(库链接 electricdrivelib/DC drives/Two-Quadrant Chopper DC Drive,掩膜参数 38 个,全部由 get_param 读出,见 2.5 节)[1]。
系统仍是双环串级结构:外环 PI 转速环输出电枢电流给定(标幺值),内环 PI 电流环算出占空比指令 D∗D^*D∗,再与 5 kHz 锯齿波载波比较得到定频门极脉冲。与单象限(1Q)斩波器的本质差别只有一条,但后果贯穿全篇:
1Q 斩波器只有一支 IGBT 与一支续流二极管,电枢电流只能为正;2Q 斩波器是半桥——上管 T1 与下管 T2 互补导通(D1+D2=1D_1 + D_2 = 1D1+D2=1),电流可以反向。电流反向后能量从电枢回灌母线,这就是再生制动。
因此本模型的"两个象限"是:第 1 象限(n>0n > 0n>0,ia>0i_a > 0ia>0,电动)与第 2 象限(n>0n > 0n>0,ia<0i_a < 0ia<0,回馈制动)。转速始终为正——这是"两象限"而非"四象限"的含义:电压极性不变,电流方向可变[8]。
必须在这里澄清一个容易混淆的写法:常见文献把两象限斩波器写成 −Vdc≤Vout≤Vdc-V_{dc} \\le V_{out} \\le V_{dc}−Vdc≤Vout≤Vdc,那描述的是 H 桥(四象限)。本模型的半桥只有一支桥臂,开关节点电压只能在 +Vdc+V_{dc}+Vdc 与 ≈0\\approx 0≈0 之间切换,故
0≤⟨ua⟩=D Vdc−Vdev≤Vdc0 \\le \\langle u_a \\rangle = D\\,V_{dc} – V_{dev} \\le V_{dc}0≤⟨ua⟩=DVdc−Vdev≤Vdc
平均电压恒为非负(实测全程 ua∈[−0.75, 494.8]u_a \\in [-0.75,\\ 494.8]ua∈[−0.75, 494.8] V,负值只是开关瞬间的 −Vdev-V_{dev}−Vdev 量级),象限由电流方向而不是电压极性区分。第 4.6、4.7 两节分别给出电动与回馈两段的实测证据。
主回路元件(全部由 get_param 从掩膜读出):
- 交流侧:三相 460 V / 60 Hz 电源经二极管整流桥得到直流母线,母线电容 Cbus=7.5C_{bus} = 7.5Cbus=7.5 mF,标称母线电压 630 V(模型用 Cbus 的 InitialVoltage = 630 V 预充,见 3.4 节);
- 两象限桥臂:上管 T1、下管 T2(IGBT,Ron=1R_{on} = 1Ron=1 mohm、Vf=Vfd=1.3V_f = V_{fd} = 1.3Vf=Vfd=1.3 V),各反并一支二极管,缓冲支路 Rsnb=10R_{snb} = 10Rsnb=10 kohm、CsnbC_{snb}Csnb 为无穷大(等效开路);
- 平波电抗器:Smoothing inductance,Ls=0.5L_s = 0.5Ls=0.5 mH;
- 直流电机:DC Machine(他励),电枢 Ra=0.0597R_a = 0.0597Ra=0.0597 ohm、La=0.9L_a = 0.9La=0.9 mH,励磁 Rf=150R_f = 150Rf=150 ohm、Lf=112.5L_f = 112.5Lf=112.5 H,互感 Laf=2.621L_{af} = 2.621Laf=2.621 H,转动惯量 J=10J = 10J=10 kg·m2^22,粘性阻尼 Bm=0.272B_m = 0.272Bm=0.272 N·m·s/rad,静摩擦 Tf=0T_f = 0Tf=0;
- 励磁电源:恒 150 V,故 if=1i_f = 1if=1 A,磁链系数 kΦ=Lafif=2.621k_\\Phi = L_{af} i_f = 2.621kΦ=Lafif=2.621 V·s/rad[2];
- 制动斩波器:跨接在母线上,Rbr=5R_{br} = 5Rbr=5 ohm 串一支 4 kHz 斩波开关,母线 > 700 V 开通、< 660 V 关断。它是本模型"回馈能量去哪了"这个问题的答案(4.8 节)。
由此得到三个决定全篇的派生量:电枢回路总电感 L=La+Ls=1.4L = L_a + L_s = 1.4L=La+Ls=1.4 mH;电流基值 Ib=Pb/Vb=149200/500=298.4I_b = P_b/V_b = 149200/500 = 298.4Ib=Pb/Vb=149200/500=298.4 A(Pb=200×746P_b = 200 \\times 746Pb=200×746 W);转速给定 400 rpm 起、2.75 s 跳到 100 rpm。
官方脚本给出的工况序列,本说明书逐条用数据核对:
| 1 | 630 V 母线(460 V AC 60 Hz 整流 + 电容),200 HP 他励直流电机,恒 150 V 励磁 | 2.2、2.5 节,表2-1、表2-3 |
| 2 | 两个 IGBT 的脉冲互补,构成两象限(半桥)斩波器 | 4.4、4.7 节,校核七 |
| 3 | 5 kHz PWM,功率部分 1 us 步长;转速环 100 us、电流环 20 us 采样 | 3.3、3.4 节,校核八(实测 4950.5 Hz) |
| 4 | 0 s 给定 400 rpm(斜率 +250 rpm/s) | 4.1 节(实测 251.97 rpm/s) |
| 5 | 2.1 s 负载 814 -> 100 N·m | 4.2、4.9 节,表4-1 |
| 6 | 2.75 s 给定跳到 100 rpm:电流反转到 −160-160−160 A 动态制动,母线电压上升,制动斩波器限压 | 4.7、4.8 节,校核六(回馈 7.79 kW) |
| 7 | 3.4 s 电流回正到 40 A,4 s 稳定在 100 rpm | 4.1、4.2 节,表4-3 |
官方第 6 条只给了"电流反转、母线上升、制动斩波器动作"三句话,本说明书第 5.6 节把它做成了闭合的能量账:减速段 2.75 ~ 3.37 s 内动能减少 8.283 kJ,其中 6.569 kJ 由电磁转矩送回母线、1.588 kJ 被负载吃掉、0.126 kJ 变成摩擦热;送回母线的 5.633 kJ 里 5.200 kJ 进了制动电阻、0.300 kJ 存进电容、0.142 kJ 变成器件损耗,残差 9.9 J(−0.18%-0.18\\%−0.18%)。
1.2 原理框图
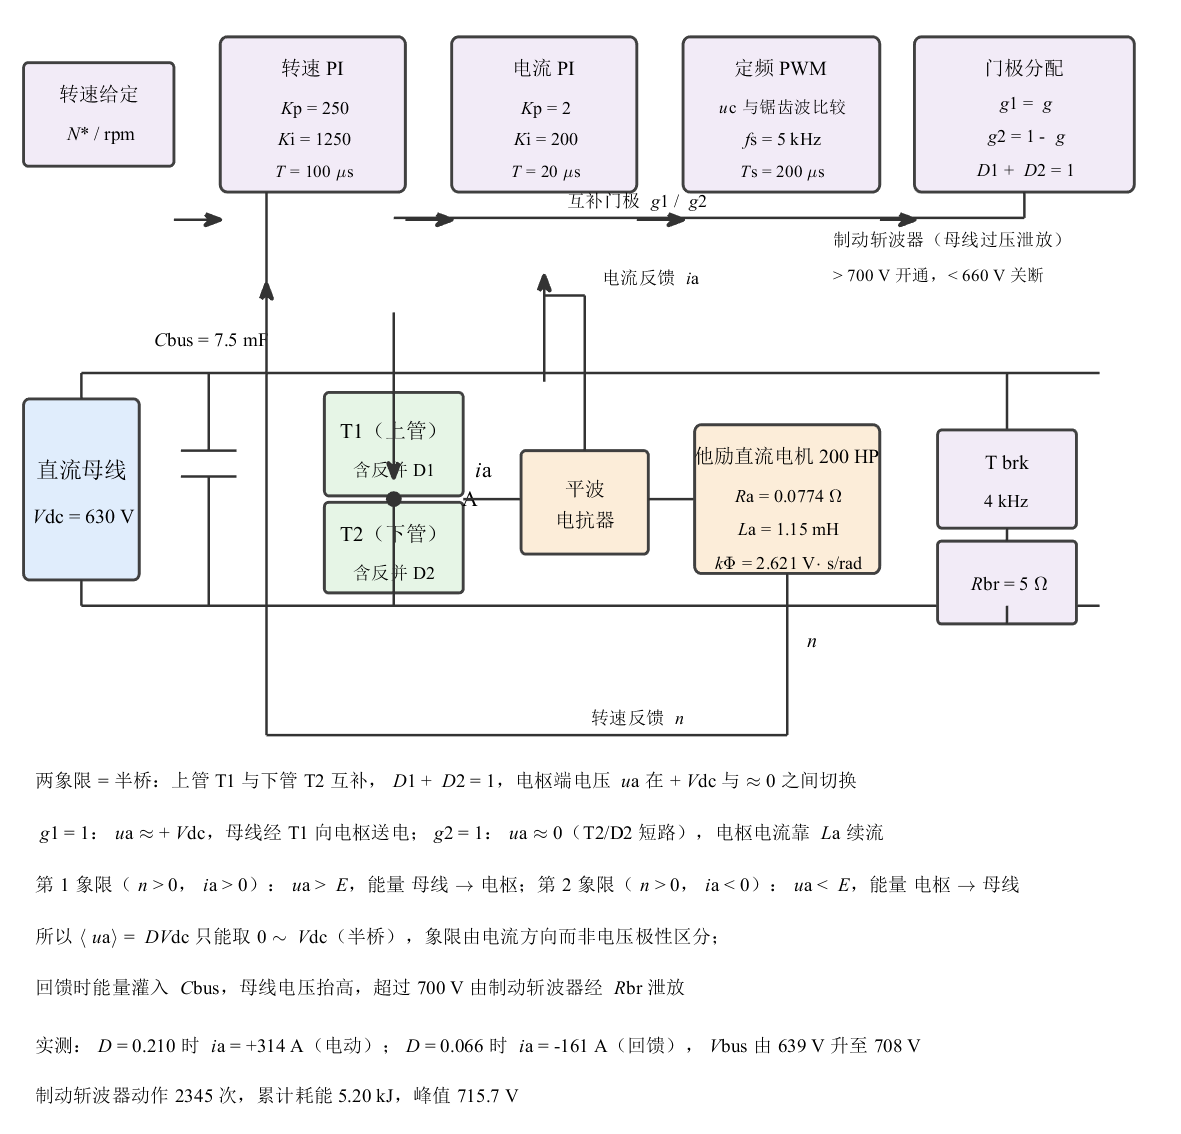
图1-1 两象限斩波器原理
主回路的能量流为「整流母线 -> 半桥桥臂(T1/T2)-> 平波电抗器 -> 直流电机电枢 -> 回流母线」。桥臂中点 A 的电位由互补门极决定:
uA={Vdc−Vf,g1=1, g2=0−Vfd,g1=0, g2=1u_A = \\begin{cases} V_{dc} – V_f, & g_1 = 1,\\ g_2 = 0 \\\\ -V_{fd}, & g_1 = 0,\\ g_2 = 1 \\end{cases}uA={Vdc−Vf,−Vfd,g1=1, g2=0g1=0, g2=1
两种状态下电枢电流的斜率完全不同:
diadt=Vdc−Vf−ea−RaiaL (g1=1),diadt=−Vfd−ea−RaiaL (g2=1)\\frac{di_a}{dt} = \\frac{V_{dc} – V_f – e_a – R_a i_a}{L}\\ \\ (g_1 = 1), \\qquad \\frac{di_a}{dt} = \\frac{-V_{fd} – e_a – R_a i_a}{L}\\ \\ (g_2 = 1)dtdia=LVdc−Vf−ea−Raia (g1=1),dtdia=L−Vfd−ea−Raia (g2=1)
与 1Q 唯一的差别是第二段:1Q 里 g=0g = 0g=0 时电流经二极管续流、电流只能为正;2Q 里 g2=1g_2 = 1g2=1 时电流经下管 T2 流通,电流可正可负。当 ia<0i_a < 0ia<0 时,g1=1g_1 = 1g1=1 期间电流经 T1 的反并二极管流回母线——这就是回馈通路。
控制回路的三个要点:
1.3 信号流与数据出口
顶层只有一个 Scope 与一个 Scope1。Scope 经 Selector(BusSelector)取 5 路信号:Duty cycle IGBT 1、Duty cycle IGBT 2、Armature voltage、Armature current(2 列)、Motor speed(2 列),打开 DataLogging 后共 8 列进入 仿真数据\\c2q_base.mat。
| tt | Scope 的 time | 解算器自身的固定步长栅格 | s |
| D1 | Scope 第 1 路 | 上管占空比指令 D1∗D_1^*D1∗(电流环输出,按 20 us 更新) | – |
| D2 | Scope 第 2 路 | 下管占空比指令 D2∗D_2^*D2∗,实测 D1+D2=1D_1 + D_2 = 1D1+D2=1 | – |
| VA | Scope 第 3 路 | 电枢端电压 uau_aua(平波电抗器之后、电机端口处) | V |
| IA | Scope 第 4 路第 1 列 | 电枢电流 iai_aia(含开关纹波) | A |
| IAREF | Scope 第 4 路第 2 列 | 电流给定 ia∗i_a^*ia∗(标幺值乘基值后的安培数) | A |
| NACT | Scope 第 5 路第 1 列 | 实测转速 nnn | rpm |
| NREF | Scope 第 5 路第 2 列 | 给定斜坡输出 | rpm |
| VBUS / GBRK | 运行时挂接的 To Workspace | 母线电压、制动斩波门极 | V / – |
| P / CFG | get_param | 38 个掩膜参数、原配置 | – |
时间轴 tt 为解算器的原始固定步长栅格:0∼40 \\sim 40∼4 s 共 4 000 001 点,步长恒为 Ts=1T_s = 1Ts=1 us。全部指标都在这条原始栅格上计算,没有做任何重采样(R8),平均值一律用时间加权 trapz(t,y)/(t(end)-t(1))。
有两点必须交代清楚,它们决定了本说明书的取证方式:
第一,Scope1(Converter signals / Multimeter)是死通道。 全时程读 0,与本批同族的 Chopper1Quadrant 完全一样。因此母线侧功率不用它,而是由 Vbus⟨g1ia⟩V_{bus}\\langle g_1 i_a\\rangleVbus⟨g1ia⟩ 重建(5.4 节)。
第二,母线电压与制动斩波门极没有现成的记录通道。 Scope 只接了 8 列,没有 VbusV_{bus}Vbus。本说明书的做法是在仿真运行期向制动斩波器子系统内临时挂两个 To Workspace 块(VBUS_ws、GBRK_ws),从 Proportional controller 的输入与比较器输出上引出,跑完立即 delete_block——模型文件本身未被修改(3.4 节与 8.3 节)。这是本轮唯一需要"动模型"的地方,理由是没有别的取数路径,且改动不落在 .slx 上。
门极由 VA 的电平反推:
g1(t)={1,ua(t)>200 V0,ua(t)≤200 Vg_1(t) = \\begin{cases} 1, & u_a(t) > 200\\ \\mathrm{V} \\\\ 0, & u_a(t) \\le 200\\ \\mathrm{V} \\end{cases}g1(t)={1,0,ua(t)>200 Vua(t)≤200 V
判据的可靠性有实测依据:全时程内 uau_aua 的"导通电平"中位数为 442.99 V、"关断电平"中位数为 29.36 V,阈值 200 V 落在两者之间且离两侧都远。全时程共识别出 19 798 个上升沿与 19 799 个下降沿,相差 1 个来自首末截断,说明没有丢沿。第 5.8 节用栅格计数法独立复核了这条反推(202 步/周期)。
2 模型结构
2.1 顶层
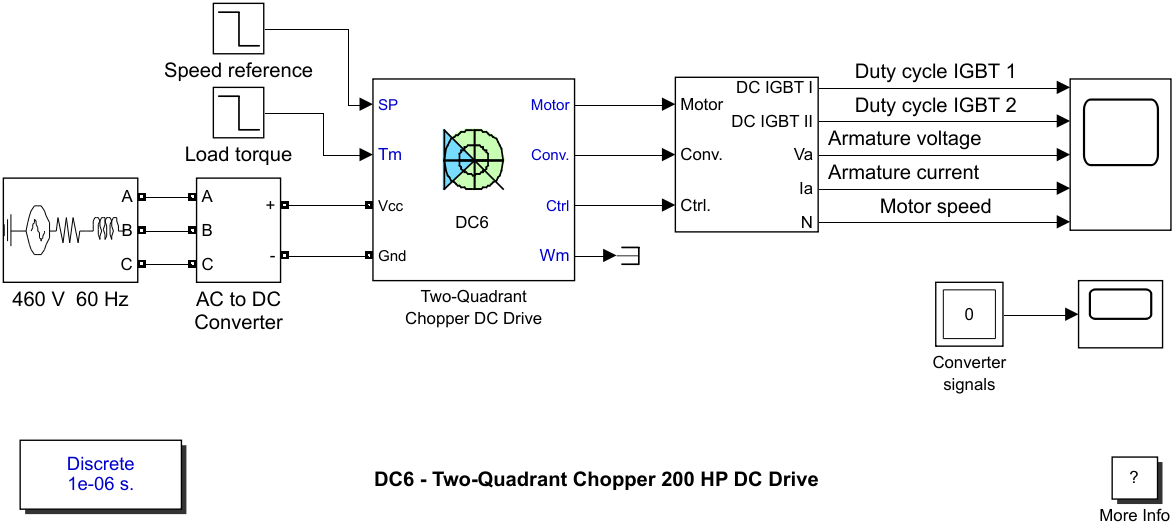
图2-1 模型顶层
顶层共 11 个块。左上两个 Step 块分别是转速给定(Speed reference,0 -> 400 rpm)与负载转矩(Load torque,814 -> 100 N·m);460 V 60 Hz 是三相交流源,经 AC to DC Converter(二极管整流桥)得到直流母线,母线上并联 Two-Quadrant Chopper DC Drive 的 Vcc / Gnd。
中间灰底的大块 DC6 就是 DC6 复合掩膜,四个输入端 SP、Tm、Vcc、Gnd 分别是转速给定、机械转矩给定、母线正极与负极,四个输出端 Motor、Conv.、Ctrl、Wm 是电气量测总线、变流器量测总线、控制量总线与转速。右侧 Selector 用 BusSelector 从总线里挑出 5 路量送进 Scope。
左下 powergui 显示 Discrete、1e-06 s.[3];右下 More Info 是纯文档块。画布下方 “DC6 – Two-Quadrant Chopper 200 HP DC Drive” 是模型自带图注。
与 1Q 模型最显眼的差别在左上角:这里没有独立的 Vdc 电压源块,母线由整流器 + 电容产生。这一点至关重要——1Q 的母线是理想电压源,回馈的能量无处可去;本模型的母线是电容节点,回馈能量先给电容充电、抬高电压,再由制动斩波器泄放(4.8 节)。
2.2 驱动子系统内部
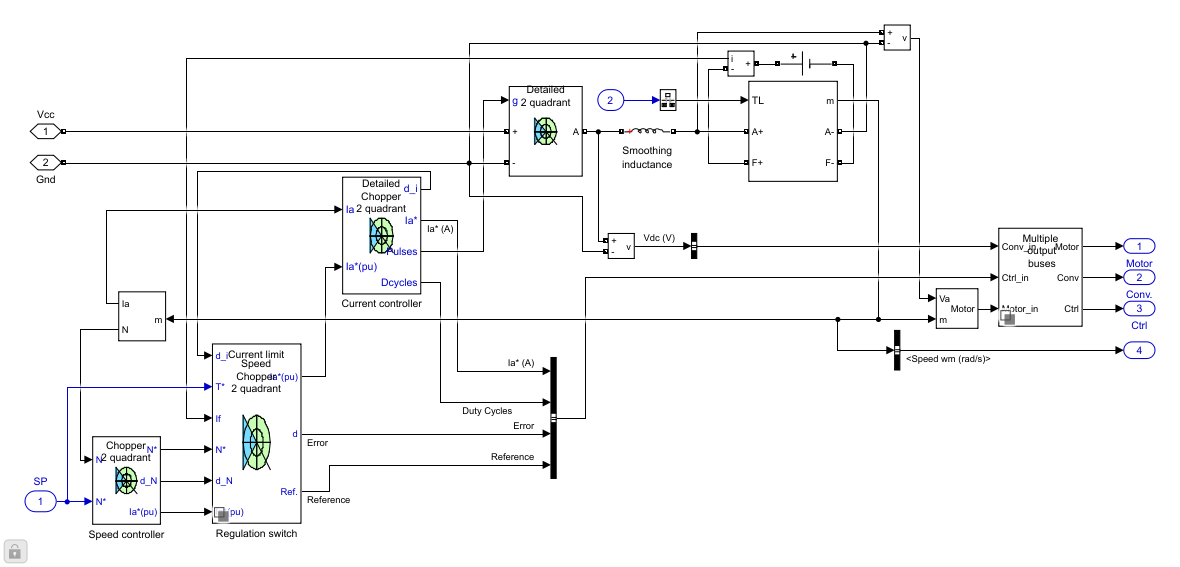
图2-2 驱动子系统内部
DC6 掩膜内部可见 23 个块(需 FollowLinks 才能下钻,它是库链接块)。主功率通道自左向右为:Vcc / Gnd 母线端子 -> Detailed 2 quadrant Chopper(两象限桥臂)-> Smoothing inductance(0.50.50.5 mH)-> DC Machine 电枢端子 A+ / A-。DC Machine 右侧是机械端 m,与 Tm 相连;励磁端子 F+ / F- 接 DC Voltage Source2(150 V)。
控制部分有三块:Speed controller(转速 PI + 给定斜坡 + 低通)、Current controller(电流 PI + 5 kHz PWM 比较)、Regulation switch(工作模式切换,本模型置 Speed regulation)。量测部分有 Current Measurement、Voltage Measurement、Voltage Measurement2 与 Multiple output buses,把电气量、控制量与状态拼成三条总线送出掩膜。
图中间那些标着 Ia*(p.u.)、N*(p.u.)、d_i、d_N、Ia*(A)、Vdc (V) 的小三角块是标幺值转换与观测点,不参与闭环。Regulation switch 里的 “Chopper 2 quadrant” 说明本模型没有额外的电枢电流硬限幅,限流只靠转速环输出的 ±1.5\\pm 1.5±1.5 pu 给定限幅(2.4 节)。
2.3 电流环内部
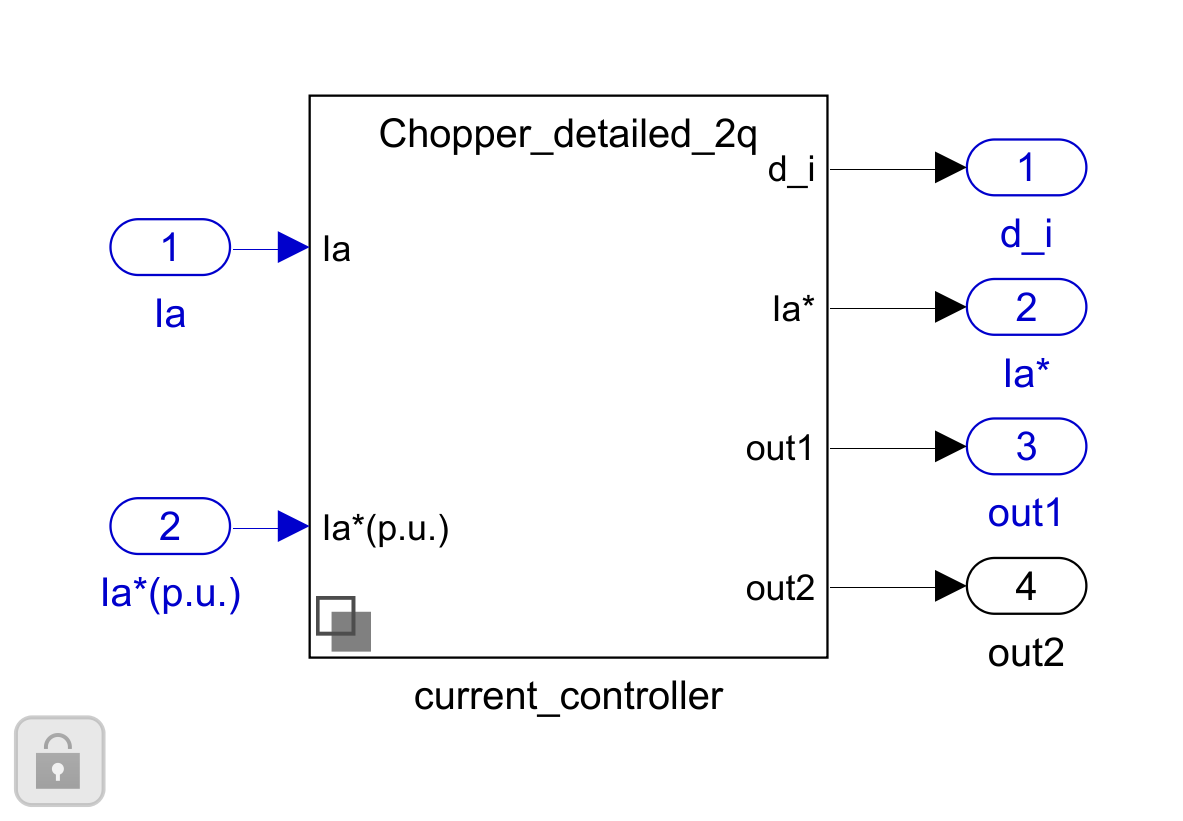
图2-3 电流环内部
电流环的通道自左向右为:电流给定 Ia*(p.u.)与实测电流 Ia(p.u.)-> current_controller(PI,Kp=2K_p = 2Kp=2、Ki=200K_i = 200Ki=200、截止频率 500 Hz)-> 占空比 DDD -> 输出 out1 / out2(两路互补门极)与 Ia*、d_i(观测)。
current_controller 是受保护的 SPS 子模块,内部不可见;但载波频率、采样周期、限幅都可以从掩膜参数读出:switchfreq = 5e3、Tic = 20e-6、refLim = 1.5。第 1.2 节的原理图据此重画,第 5.8 节用门极上升沿独立测出 fs=4950.5f_s = 4950.5fs=4950.5 Hz 来验证。
5 kHz 对应周期 200 us,而功率步长是 1 us——一个载波周期只有 200 个仿真步,这是全篇精度分析的基本约束(5.8 节)。
2.4 转速环内部
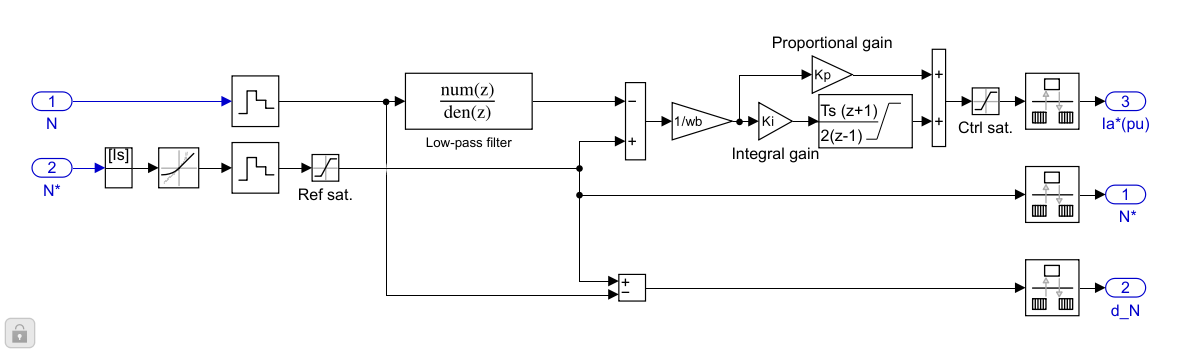
图2-4 转速环内部
转速环的通道自左向右为:给定 N∗N^*N∗ -> speed ramp(RateLimiter,斜率 +250+250+250 / −500-500−500 rpm/s,即掩膜参数 Acc = 250、Dec = -500)-> Ref sat.(给定限幅)-> Low-pass filter(fcw=40f_{cw} = 40fcw=40 Hz 一阶滤波)-> 与实测转速 NNN 相减 -> 除以 ibi_bib 归一化 -> 比例通道 Kp=250K_p = 250Kp=250 与积分通道 Ki=1250K_i = 1250Ki=1250(双线性离散化)-> 相加 -> Ctrl sat.(限幅 ±1.5\\pm 1.5±1.5 pu)-> 输出电流给定 ia∗i_a^*ia∗(p.u.)。
所有环节经 Zero-Order Hold 以 100 us 采样,对应官方说明里的"模拟单片机控制装置"。饱和限幅 ±1.5\\pm 1.5±1.5 pu 把电枢电流钳在 1.5×298.4=447.61.5 \\times 298.4 = 447.61.5×298.4=447.6 A,对应最大电磁转矩 117311731173 N·m(kΦ×447.6k_\\Phi \\times 447.6kΦ×447.6)。基准工况的起动峰值 444.2 A 恰好贴在这个限幅下方(4.2 节),说明斜坡 250 rpm/s 与 814 N·m 重载的组合已经把电流推到限幅边缘。
Acc 与 Dec 不对称(+250+250+250 / −500-500−500)是官方设定:升速要防冲击电流,减速要跟上 2.75 s 的给定跳变。第 6.6 节专门扫了减速斜坡。
2.5 关键参数汇总
表2-1 斩波器与电机的掩膜参数(get_param 原样读出,未经换算)[5]
| Chopper | Ron | 10−310^{-3}10−3 ohm | IGBT 通态电阻 |
| Chopper | Vf / Vfd | 1.3 / 1.3 V | IGBT 与二极管的正向压降 |
| Chopper | Rsnb / Csnb | 10410^4104 ohm / inf | 缓冲支路(等效开路) |
| Smoothing inductance | smoothingInductance | 5×10−45 \\times 10^{-4}5×10⁻⁴ H | 平波电抗器 |
| DC Machine | Ra / La | 0.0597 ohm / 0.0009 H | 电枢电阻与电感 |
| DC Machine | Rf / Lf | 150 ohm / 112.5 H | 励磁电阻与电感 |
| DC Machine | Laf | 2.621 H | 励磁-电枢互感 |
| DC Machine | J / Bm / Tfriction | 10 / 0.272 / 0 | 惯量、粘性阻尼、静摩擦 |
| DC Machine | InitialSpeed / w0 | 0 / 0 | 初始转速 |
| DC Voltage Source2 | Vfield | 150 V | 恒励磁电压 |
| Cbus | InitialVoltage | 630 V | 母线电容初始电压(预充) |
| Chopper | switchfreq | 5×1035 \\times 10^35×103 Hz | 锯齿波(载波)频率 |
| Chopper | modelDetailLevel | Detailed | 开关级模型(非平均值模型) |
表2-2 两个调节器、制动斩波器与运行模式的参数
| Speed controller | kp_sc / ki_sc | 250 / 1250 | 转速 PI 增益 |
| Speed controller | refLim | 1.5 | 电流给定限幅(pu) |
| Speed controller | Acc / Dec | 250 / -500 | 给定斜坡(rpm/s) |
| Speed controller | fc_sc / Tsc | 40 Hz / 10−410^{-4}10−4 s | 给定低通截止频率与采样周期 |
| Current controller | kp_ic / ki_ic | 2 / 200 | 电流 PI 增益 |
| Current controller | fc_ic / Tic | 500 Hz / 2×10−52\\times10^{-5}2×10⁻⁵ s | 电流环截止频率与采样周期 |
| Current controller | Pb / Vb | 200*746 / 500 | 功率基值 149 200 W、电压基值 500 V |
| Braking chopper | 开通 / 关断阈值 | 700 / 660 V | 母线过压泄放门限 |
| Braking chopper | fchop / Rbr | 4 kHz / 5 ohm | 斩波频率与制动电阻 |
| Braking chopper | Cbus | 7.5 mF | 母线电容 |
| Regulation switch | regulationType | Speed regulation | 转速调节模式 |
| Chopper | AverageValue | off | 不使用平均值变流器 |
表2-3 求解与派生量
| Solver | FixedStepDiscrete | 模型原值 |
| StopTime | 4 s | 模型原值 |
| FixedStep | auto(实取 Ts) | PreLoadFcn 执行 assignin('base','Ts',1e-6) |
| powergui.SimulationMode | Discrete | 模型原值 |
| powergui.SolverType | Tustin/Backward Euler (TBE) | 模型原值 |
| powergui.SPID | off | 不使用理想开关解法 |
| 输出栅格 | 4 000 001 点,步长恒 1 us | 解算器原始栅格 |
| 电流基值 IbI_bIb | 298.4 A | Pb/Vb=149200/500P_b/V_b = 149200/500Pb/Vb=149200/500 |
| 回路总电感 LLL | 1.4 mH | La+Ls=0.9+0.5L_a + L_s = 0.9 + 0.5La+Ls=0.9+0.5 |
| 磁链系数 kΦk_\\PhikΦ | 2.621 V·s/rad | Lafif=2.621×1L_{af} i_f = 2.621 \\times 1Lafif=2.621×1 |
| 400 rpm 处反电动势 | 109.92 V | kΦω=2.621×41.89k_\\Phi \\omega = 2.621 \\times 41.89kΦω=2.621×41.89 |
| 额定负载电流(814 N·m) | 310.6 A | TL/kΦT_L/k_\\PhiTL/kΦ(实测量 314.17 A) |
由这些参数可以立即算出基准工况的两个估计值:
D=kΦω+RaIa+VdevVdc=109.92+0.0597×314.2+1.34621.1=129.9621.1=0.2092D = \\frac{k_\\Phi \\omega + R_a I_a + V_{dev}}{V_{dc}} = \\frac{109.92 + 0.0597 \\times 314.2 + 1.34}{621.1} = \\frac{129.9}{621.1} = 0.2092D=VdckΦω+RaIa+Vdev=621.1109.92+0.0597×314.2+1.34=621.1129.9=0.2092
Δi=D(1−D)VdcLfs=0.2092×0.7908×621.10.0014×4950.5=102.746.931=14.82 A\\Delta i = \\frac{D(1-D)V_{dc}}{L f_s} = \\frac{0.2092 \\times 0.7908 \\times 621.1}{0.0014 \\times 4950.5} = \\frac{102.74}{6.931} = 14.82\\ \\mathrm{A}Δi=LfsD(1−D)Vdc=0.0014×4950.50.2092×0.7908×621.1=6.931102.74=14.82 A
两者与实测(D=0.2098D = 0.2098D=0.2098、Δi=14.70\\Delta i = 14.70Δi=14.70 A)都已很接近,剩余差额分别来自母线电压在重载下的跌落到 621 V 与纹波的采样削顶,第 5 章逐条量化。
3 运行方法
3.1 环境要求
- MATLAB / Simulink R2023b(23.2.0.2365128),Simscape Electrical(Specialized Power Systems);
- powergui 必须为 Discrete 且 SampleTime = Ts,Ts 由模型的 PreLoadFcn 注入基工作区(值为 1 us)。若手工清空工作区后直接 sim,会因 Ts 未定义而报错;
- 解算器必须是固定步长离散(模型原值 FixedStepDiscrete),定频 PWM 的载波由步长计数实现[4];
- 无第三方工具箱、无外部数据文件依赖。
3.2 运行步骤
% 1) 基准仿真与 9 路信号导出(约 71 s 仿真 + 首次编译)
Chopper2Quadrant_export.m
% 2) 指标计算与 8 条解析校核
Chopper2Quadrant_analyze.m
% 3) 5 组 18 个算例的单因素扫描(约 22 min)
Chopper2Quadrant_sweep.m
% 4) 18 张数据图(一图一文件)
Chopper2Quadrant_figs.m
% 5) 4 张界面截图 + 1 张原理框图(必须最后跑)
Chopper2Quadrant_shot.m
每个脚本自带路径解析,可在任意目录启动;sim 之前脚本内部会 cd(tempdir),避免 slprj 落进示例目录。
3.3 本次运行的求解器配置
| Solver | FixedStepDiscrete | 模型原值,未改 |
| StopTime | 4 s | 模型原值,未缩短 |
| FixedStep | auto | 模型原值;实际步长由 powergui.SampleTime = Ts = 1e-6 决定 |
| 功率步长 | 1 us | 官方说明的功率部分步长 |
| 转速环步长 | 100 us | Tsc,与功率步长之比 100:1 |
| 电流环步长 | 20 us | Tic,与功率步长之比 20:1 |
| 载波周期 | 202 us(202 个 1 us 步) | 设定 200 us,见 5.8 节 |
| 输出栅格 | 4 000 001 点 | 解算器原始栅格,未重采样 |
| 基准仿真耗时 | 70.69 s | 约 0.057 倍实时 |
4 s 的仿真时长完整覆盖了四个阶段:0 ~ 1.6 s 升速到 400 rpm、1.6 ~ 2.1 s 恒速(814 N·m)、2.1 s 卸载、2.75 s 给定跳变引发动态制动、3.4 s 后 100 rpm 稳态。开关级仿真的代价是 400 万个功率步:单次 70.69 s,是本批交付里最重的一个模型。
测速与取舍的记录:开工前先用 0.1 s 试跑(12.92 s,含编译)、0.3 s 试跑(7.88 s),外推 4 s 约 105 s;实际整程 70.69 s,因此没有缩短 StopTime,1 us 原始栅格 4 000 001 点完整保留(R8)。之所以比 1Q 慢 1.5 倍,是因为多了整流桥与制动斩波器两个开关级子系统。
3.4 与示例默认配置的差异
本轮只改了运行期的三个开关,收尾全部还原;模型文件本身未被修改(.slx 的 mtime 前后一致,见 8.3 节)。
表3-1 运行期改动清单
| D1 | Scope 的 DataLogging | off | on | 打开记录,把 8 路信号送入工作区 |
| D2 | ReturnWorkspaceOutputs | off | on | 用 out.SC 取数,避免 evalin 污染基工作区 |
| D3 | Cbus 的 InitialVoltage + Setx0 | 0 V / off | 630 V / on | 母线预充,见下 |
| D4 | Braking chopper 内临时挂 VBUS_ws / GBRK_ws | 无 | 两个 To Workspace | 引出母线电压与制动门极,跑完 delete_block |
| D5 | 载波块 Constant1 的 Value | F(基工作区变量) | 数值 5e3 | 防止基工作区残留变量污染,收尾还原 |
关于 D3(母线预充):官方脚本要求"母线初始 630 V",R2023b 的 DC6 掩膜没有这个按钮,等价做法是给 Cbus 设 InitialVoltage = 630 并打开 Setx0。不预充会怎样:电容从 0 V 起充,整流桥以近似短路电流向 7.5 mF 充电,实测产生 0 -> 978 V 的过冲并误触发制动斩波器(2345 次动作里会多出一大段与工况无关的泄放)。这是一个必须记下来的坑:凡是带电容母线的 SPS 模型,第一步都要检查初始电压。
关于 D4:Scope 没有接母线电压,而"回馈时母线抬高"是本模型的核心结论,不能靠间接推算。做法是在 Braking chopper 子系统内、Proportional controller 的输入线上分支挂一个 To Workspace(VBUS),在比较器输出上挂第二个(GBRK),仿真结束后 delete_block 删除。这两个块只存在于内存中的模型副本里,不落盘、不影响 .slx。
关于 D5:Constant1 的原值是字符串 F,而 F 是基工作区变量——上一轮跑 1Q 模型时基工作区残留过 F = 'cpq_sweep.mat' 这样的脏值,会让载波频率变成荒谬的数。本轮把它显式写成 5e3,收尾还原成 'F'。
没有做的改动(逐条说明为什么不需要):
- 没有缩短 StopTime。4 s 是模型原值,官方脚本的全部结论都建立在这四个阶段上;缩短会砍掉 100 rpm 稳态段(W4),4.11 节的四窗口就只剩三个;
- 没有改 FixedStep。原值 auto 在 FixedStepDiscrete + powergui.SampleTime = Ts 的组合下已经等于 1 us;
- 没有关闭器件压降与缓冲支路。正因如此,5.1 节的伏秒平衡必须计入 1.34 V 的等效压降,残差才从 −1.19%-1.19\\%−1.19% 压到 −0.011%-0.011\\%−0.011%;
- 没有把 AverageValue 打开。AverageValue = off 保证是开关级模型,4.4、4.10 节才有真实的方波与逐周期纹波可看;
- 没有改制动斩波器的 700/660 V 门限。这两个数是 5.6 节能量账的边界条件,改了就没有"母线被钳在 700 V 附近"这条结论;
- 没有给整流桥加内阻抗。原模型的 460 V 源是理想源,母线电压的跌落(重载 621 V、轻载 643 V)全部来自电容放电与整流换相,这是真实的物理,不需要额外阻抗。
4 基准工况仿真结果
基准工况即模型原样:460 V / 60 Hz 整流母线(预充 630 V)、励磁 150 V、L=1.4L = 1.4L=1.4 mH、fs=5f_s = 5fs=5 kHz、转速给定 0 -> 400 rpm(+250+250+250 rpm/s)、2.1 s 负载 814 -> 100 N·m、2.75 s 给定跳到 100 rpm(−500-500−500 rpm/s)。
4.1 转速跟踪全过程
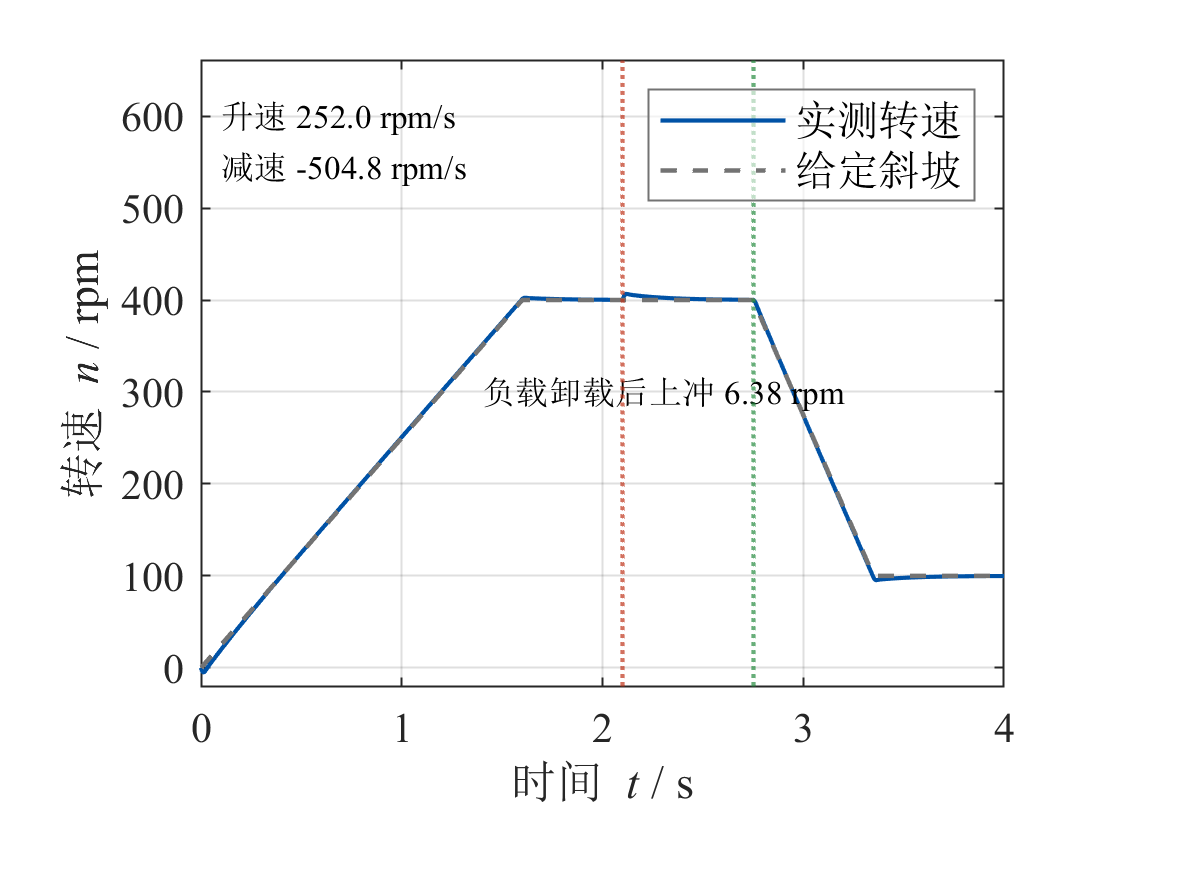
图4-1 转速跟踪全过程(红色点线 2.1 s 负载阶跃,绿色点线 2.75 s 给定跳变)
- 0 ~ 1.60 s(升速段):实测转速与灰色虚线(给定斜坡)几乎重合。用 0.60 ~ 1.55 s 拟合升速率得 251.97 rpm/s,给定 250 rpm/s,相对残差 +0.79%+0.79\\%+0.79%;
- 1.60 ~ 2.10 s(恒速重载):转速稳定在 400.35 rpm,峰值 402.44 rpm 出现在 1.614 s(超调 2.44 rpm,0.61%),随后落回;
- 2.10 s(负载卸载):814 -> 100 N·m 的阶跃让转速先跌后冲,峰值 406.62 rpm(上冲 6.38 rpm,1.60%),0.353 s 后回到 400.3 rpm 以内;
- 2.75 ~ 3.44 s(动态制动段):给定跳到 100 rpm,实测斜率 −504.82-504.82−504.82 rpm/s,给定 −500-500−500 rpm/s,相对残差 +0.96%+0.96\\%+0.96%,3.44 s 到达 100 rpm;
- 3.44 ~ 4.00 s(低速稳态):稳定在 99.64 rpm,稳态误差 +0.31+0.31+0.31 rpm(0.31%)。
整条曲线说明:转速环把给定斜坡完整复现了。与 1Q 同族模型(252.92 / −253.53-253.53−253.53 rpm/s)相比,本模型的升速残差更小(+0.79%+0.79\\%+0.79% 对 +1.17%+1.17\\%+1.17%),因为 J=10J = 10J=10 kg·m2^22 的惯量大、转速对转矩扰动不敏感;但减速段斜率更大(−500-500−500 而非 −250-250−250 rpm/s),残差反而略大(+0.96%+0.96\\%+0.96%)。
4.2 电枢电流全过程
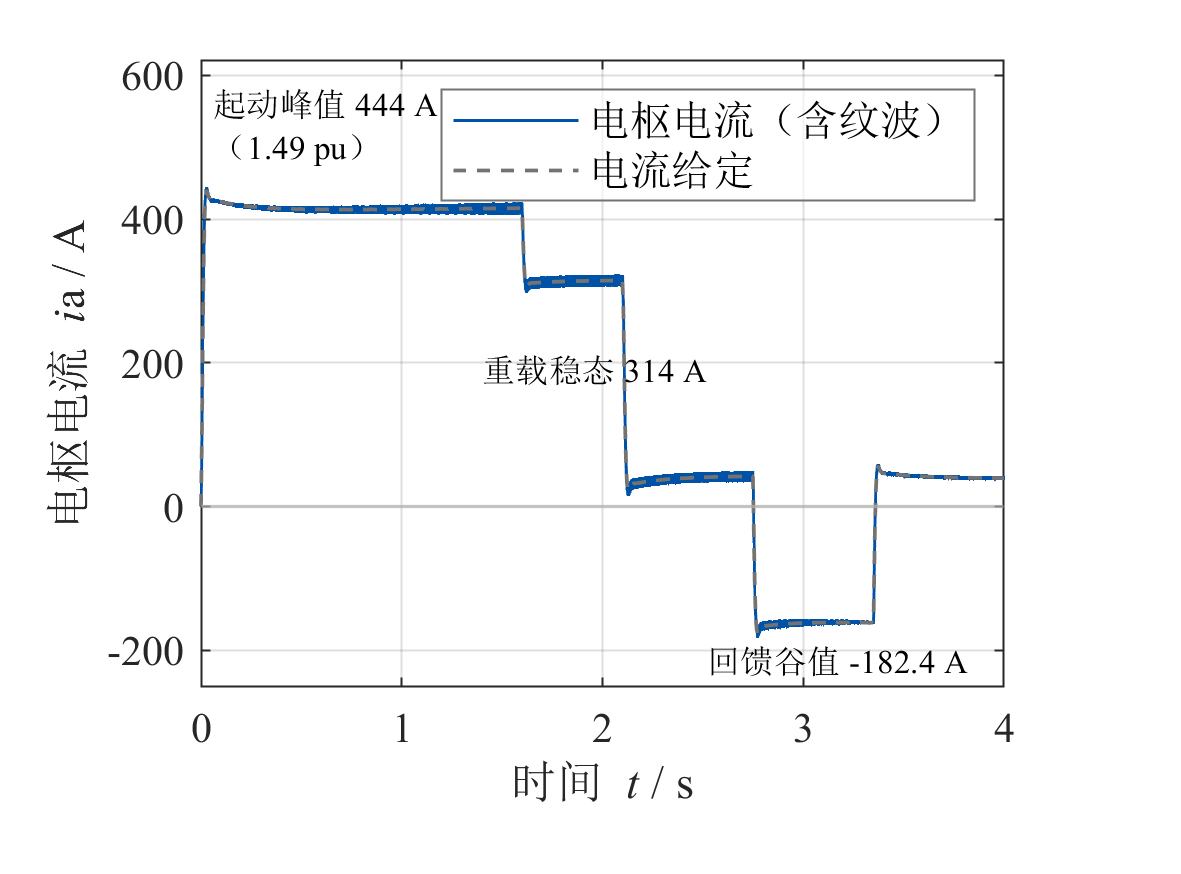
图4-2 电枢电流全过程(负电流段即回馈段)
曲线是斩波电流(1 us 栅格上的瞬时值),所以是一条宽带,带宽就是纹波(重载 14.7 A、轻载 13.3 A)。四个台阶对应四个工况,其中第三段为负是本模型与 1Q 最醒目的差别:
表4-1 四段工况的平均电流与转矩平衡的对照(全部用时间加权平均)
| W1 | 1.90 ~ 2.05 | 400.35 | 314.174 | 814 | −1.84-1.84−1.84 | 314.183 | −0.003%-0.003\\%−0.003% |
| W2 | 2.55 ~ 2.70 | 400.46 | 41.537 | 100 | −2.40-2.40−2.40 | 41.549 | −0.029%-0.029\\%−0.029% |
| W3 | 3.00 ~ 3.25 | 211.29 | −160.942-160.942−160.942 | 100 | −503.96-503.96−503.96 | −160.901-160.901−160.901 | +0.026%+0.026\\%+0.026% |
| W4 | 3.75 ~ 3.95 | 99.64 | 39.988 | 100 | +1.85+1.85+1.85 | 39.974 | +0.034%+0.034\\%+0.034% |
四个窗口的相对残差都在 0.04% 以内,比 1Q 的 0.05% 还紧。它同时解释了电流曲线上两个容易被误读的现象:
- W2 的电流(41.5 A)比重载 W1(314.2 A)小 272.6 A,正好是负载转矩差 ΔTL/kΦ=714/2.621=272.4\\Delta T_L/k_\\Phi = 714/2.621 = 272.4ΔTL/kΦ=714/2.621=272.4 A;
- W3 的电流为负(−160.9-160.9−160.9 A),因为减速时 ω˙=−52.77\\dot\\omega = -52.77ω˙=−52.77 rad/s2^22,惯性项 Jω˙=−527.7J\\dot\\omega = -527.7Jω˙=−527.7 N·m 远大于负载 100 N·m,电磁转矩必须反向才能把动能抽走。这一项的绝对值是本模型最重要的物理量:没有它,就没有回馈。
起动峰值 444.20 A(1.49 pu)出现在 0.0287 s,距 1.5 pu 限幅(447.6 A)只差 3.4 A——说明 814 N·m 的重载起步已经把电流推到限幅边缘,这与 1Q 模型(1.16 pu)形成鲜明对比。回馈谷值 −182.43-182.43−182.43 A(−0.61-0.61−0.61 pu)出现在 2.7727 s,即给定跳变后 22.7 ms。
4.3 电动稳态电流纹波细部
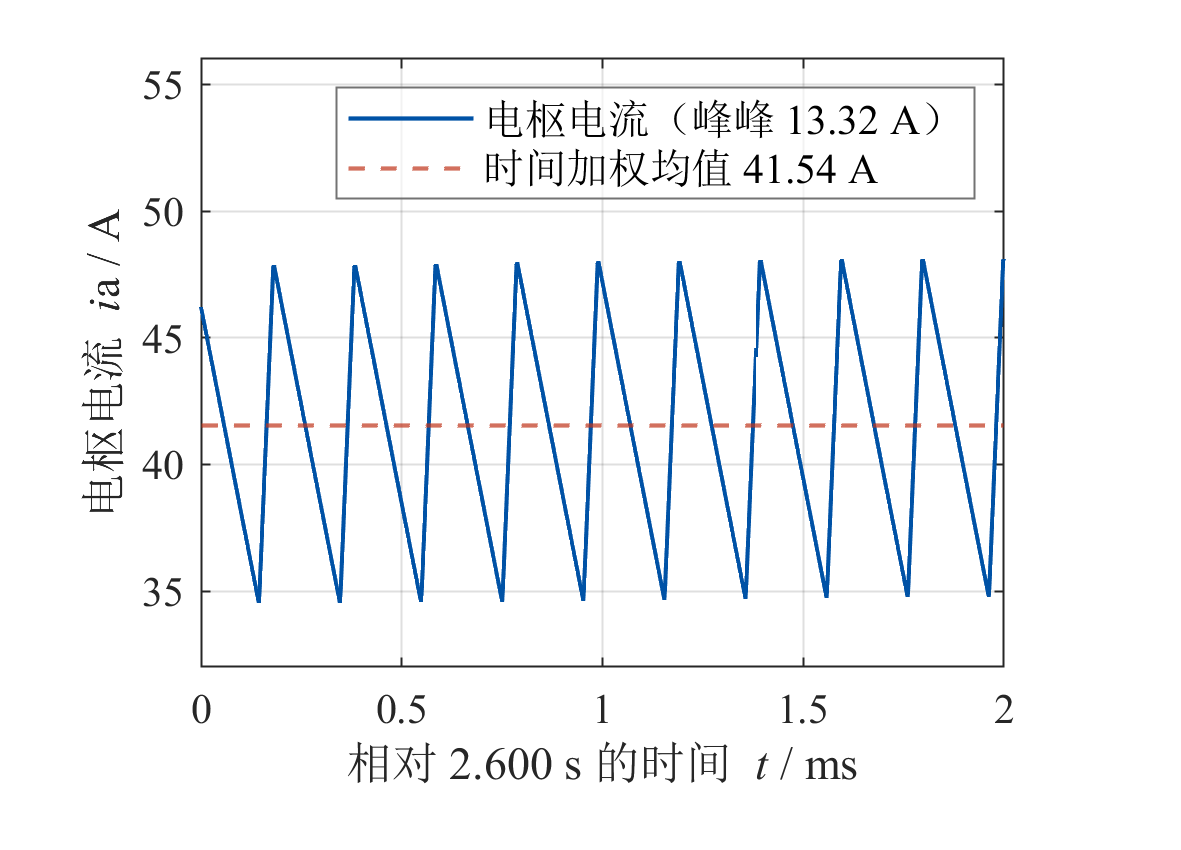
图4-3 电动稳态电流纹波细部(2.600 s 起 2 ms,纵轴不从零起)
把 2 ms 窗口拉开,锯齿波一目了然(一个窗口里正好 9.9 个周期):
- 电流在 34.7 ~ 48.0 A 之间来回,峰峰值 13.32 A(该窗口逐周期中位数),时间加权均值 41.54 A(红色虚线);
- 锯齿上升段陡、下降段缓:上升段 36 us(+370.1+370.1+370.1 A/ms),下降段 166 us(−80.3-80.3−80.3 A/ms),占空比 D=36/202=0.1782D = 36/202 = 0.1782D=36/202=0.1782,与 5.1 节的 (112.4+1.34)/638.9=0.1781(112.4 + 1.34)/638.9 = 0.1781(112.4+1.34)/638.9=0.1781 一致;
- 纹波与平均值之比为 13.32/41.54=32%13.32/41.54 = 32\\%13.32/41.54=32%,这是轻载的必然结果——绝对纹波由 D(1−D)Vdc/(Lfs)D(1-D)V_{dc}/(Lf_s)D(1−D)Vdc/(Lfs) 决定,与电流大小无关[6],而平均电流掉到 41.5 A,相对纹波就变得很大。重载 W1 的同一比值只有 14.70/314.17=4.7%14.70/314.17 = 4.7\\%14.70/314.17=4.7%。
这条"绝对纹波不变、相对纹波随负载反比变化"的规律在本模型里比 1Q 更明显,因为 1Q 的回路电感是 26 mH,纹波只有 0.43 A(相对 2.6%);本模型的电感只有 1.4 mH,纹波大了 30 倍。
4.4 门极电平与电枢电压方波
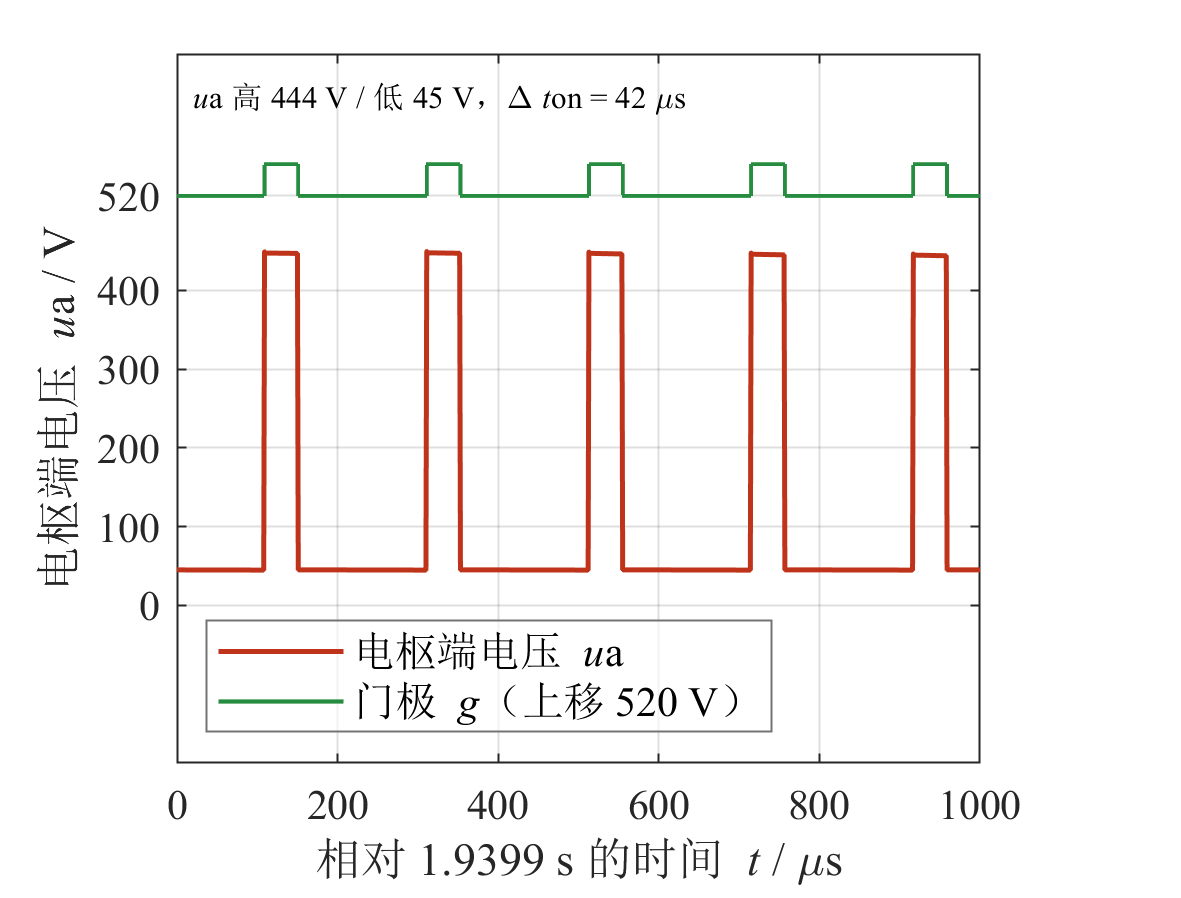
图4-4 门极电平与电枢电压方波(1.9399 s 起 1 ms,门极波形上移 520 V 便于同图对比)
这张图把"因"与"果"画在一起:
- 绿色是上管门极 g1g_1g1(由 ua>200u_a > 200ua>200 V 反推,为不遮挡已整体上移 520 V,即 520 V 表示 g1=0g_1 = 0g1=0、560 V 表示 g1=1g_1 = 1g1=1);
- 红色是电枢端电压 uau_aua:门极高时 uau_aua 抬到 444.09 V,门极低时落到 44.91 V。
两个电平都不是 VdcV_{dc}Vdc 与 0,原因有两层:
第一层是量测位置。 Voltage Measurement2 接在平波电抗器之后、电机端口处,量到的是
ua=ea+Raia+Ladiadtu_a = e_a + R_a i_a + L_a \\frac{di_a}{dt}ua=ea+Raia+Ladtdia
重载稳态下 ea=109.89e_a = 109.89ea=109.89 V、Raia=18.76R_a i_a = 18.76Raia=18.76 V,两项合计 128.65 V(等于 ⟨ua⟩\\langle u_a\\rangle⟨ua⟩);偏离平均值的部分全部来自 La dia/dtL_a\\,di_a/dtLadia/dt:
- 高电平 444.09 V:隐含 dia/dt=(444.09−128.65)/0.0009=350.5di_a/dt = (444.09 – 128.65)/0.0009 = 350.5dia/dt=(444.09−128.65)/0.0009=350.5 A/ms,与上升段实测 370.1 A/ms 同量级;
- 低电平 44.91 V:隐含 dia/dt=(44.91−128.65)/0.0009=−93.0di_a/dt = (44.91 – 128.65)/0.0009 = -93.0dia/dt=(44.91−128.65)/0.0009=−93.0 A/ms,与下降段实测 −80.3-80.3−80.3 A/ms 同量级。
(两个"隐含斜率"与实测均值不完全相等,因为电平取窗口内中位数、斜率取整段平均。)
第二层是器件压降。 开关节点(电抗器之前)的电压是 Vdc−Vf=619.8V_{dc} – V_f = 619.8Vdc−Vf=619.8 V 与 −Vfd=−1.3-V_{fd} = -1.3−Vfd=−1.3 V,与 444.09 / 44.91 相差甚远。所以 5.1 节的伏秒平衡必须用 VdcV_{dc}Vdc 与 DDD,不能用这两个电平;反过来,如果拿这两个电平当"斩波器输出"去算斜率,会得到 350 与 −93-93−93 A/ms 而不是 375 与 −81-81−81 A/ms 的解析值——这是本模型最容易踩的坑。
1 ms 的水平尺度下,一个周期 202 us 里高电平占 42 us,与 D=0.2098D = 0.2098D=0.2098 对得上(42/202=0.207942/202 = 0.207942/202=0.2079,差 0.9%,来自门极反推的 1 us 量化)。
4.5 电流过零:连续导通的证据
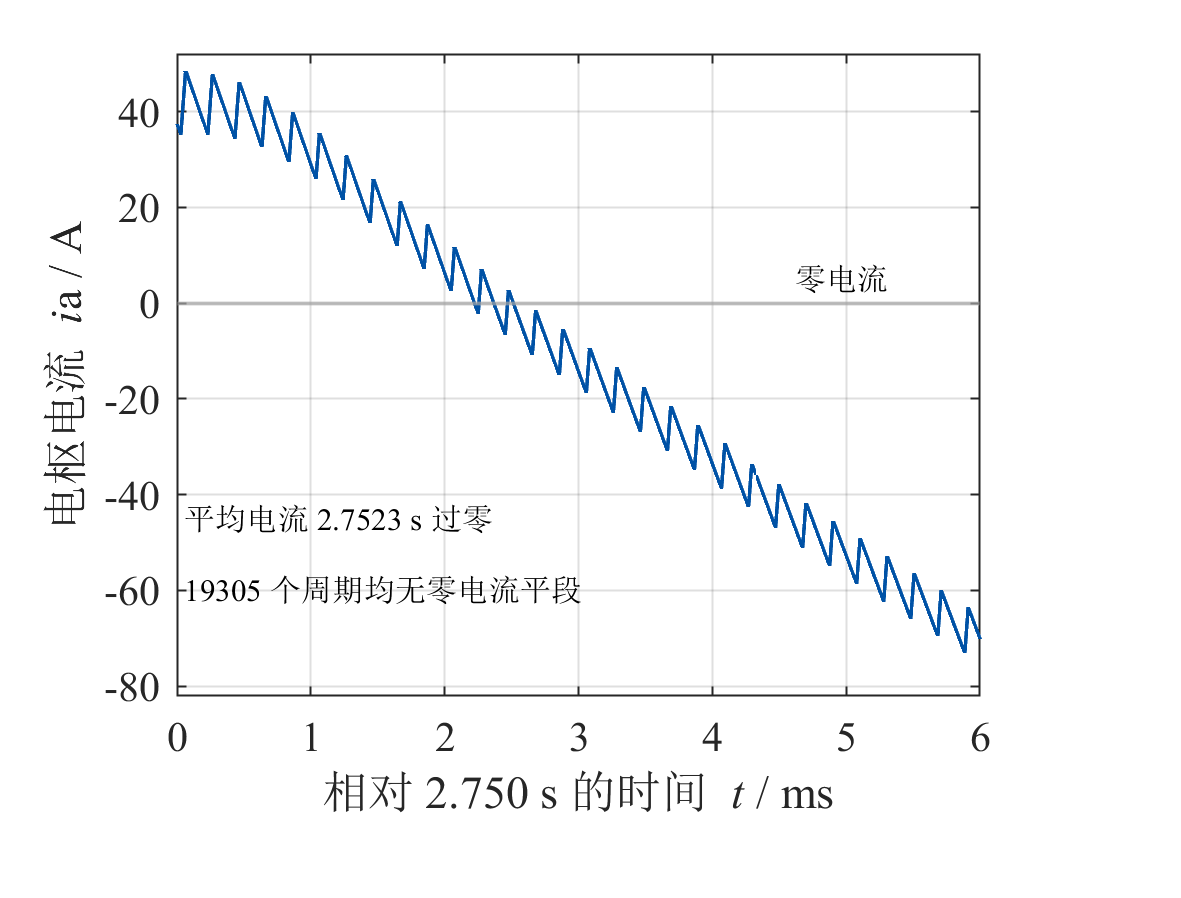
图4-5 电流过零段的连续导通证据(2.750 s 起 6 ms)
2.75 s 给定跳变后,电流必须在很短时间内从 +40+40+40 A 翻到 −160-160−160 A。这个"过零"过程是关键:如果电流在过零处断续(DCM),电枢电压会失去控制、出现非线性区。实测结果是:
- 逐周期平均电流在 2.75227 s 过零,该周期平均 +0.511+0.511+0.511 A,下一周期 −3.840-3.840−3.840 A;
- 平均电流从 +10+10+10 A 走到 −10-10−10 A 只用了 1.212 ms(约 6 个开关周期),期间瞬时电流在 −15.07∼+21.14-15.07 \\sim +21.14−15.07∼+21.14 A 之间摆动——纹波一直存在,说明电感始终有电流;
- 过零点 ±2\\pm 2±2 ms 内瞬时电流符号翻转 5 次(每个开关周期穿零 2 次),这是"电流在正负之间来回但平均值平滑过零"的典型形态;
- 判据"周期内出现斜率接近零且电流接近零的第三段(∣di∣<2%|di| < 2\\%∣di∣<2% 峰值斜率且 ∣i∣<2|i| < 2∣i∣<2 A 连续 20 点以上)"在 19 305 个周期中命中 0 次,即全程连续导通(CCM),没有 DCM;
- 最接近断续的是 3.359 s 附近:∣i∣<1|i| < 1∣i∣<1 A 连续 108 us(占周期 53%),但那是电流平均值只有约 5 A 时的慢穿越,周期内仍只有上升、下降两段,不是平段。
为什么没有 DCM:本模型的 L=1.4L = 1.4L=1.4 mH 对应的纹波是 4 ~ 15 A,而最小平均电流(W4,100 rpm/100 N·m)是 40 A,纹波峰值不到平均值的 1/4,任何时刻都摸不到零。若要看到 DCM,必须把电流压到 10 A 以下(见 6.5 节组 D 的 −50-50−50 N·m 算例,平均电流 −14.7-14.7−14.7 A,纹波 13 A,这才刚开始接近断续边界),或把电感降到 0.25 mH 以下。
这条结论与任务预设不同,必须如实写出:本模型在基准工况下不存在"过零处的 DCM 现象",过零是连续的、线性的。7.2 节会说明这个结论的适用边界。
4.6 占空比指令与平均电压
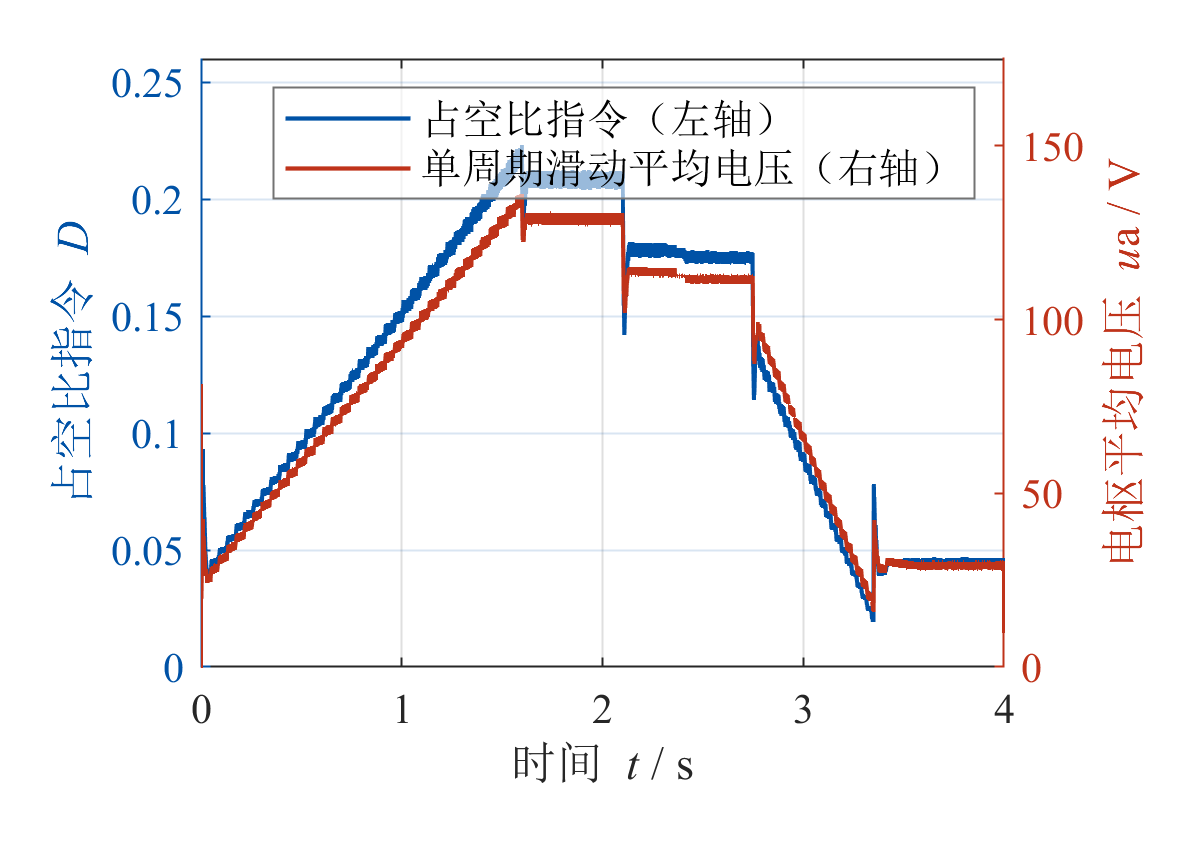
图4-6 占空比指令与平均电压(左轴 D1∗D_1^*D1∗,右轴单周期滑动平均电压)
- 左轴蓝线是电流环输出的上管占空比指令 D1∗D_1^*D1∗。电流环每 20 us 算一次,但占空比要等到下一个载波周期(202 us)才被比较器兑现,所以 D1∗D_1^*D1∗ 呈阶梯状,每级约 1/202=0.0051/202 = 0.0051/202=0.005;
- 右轴红线是 VA 的 202 点滑动平均(正好一个开关周期),把 5 kHz 方波滤成平均电压,只看波形、不参与指标计算。
两条曲线几乎完全同步,比例就是 VbusV_{bus}Vbus(621 ~ 639 V)——这是"平均电压由占空比唯一决定"的最直接可视化。四段特征:
- 0 ~ 1.6 s 升速:D1∗D_1^*D1∗ 从 0.21 附近起步(重载),随转速上升略降,因为 eae_aea 上升的同时电流从 444 A 回落到 314 A,两个作用部分抵消;平均电压从 130 V 升到 128.7 V 附近后又随 VbusV_{bus}Vbus 变化微调;
- 2.1 s 卸载:D1∗D_1^*D1∗ 从 0.2098 瞬降到 0.1781,平均电压从 128.7 V 落到 112.4 V;
- 2.75 s 给定跳变:D1∗D_1^*D1∗ 进一步掉到 0.0663,平均电压落到 48.4 V——注意它没有掉到 0:即使电流为负、电机在回馈,桥臂仍然要给一个正的平均电压,否则电流会被反电动势顶得更大;
- 3.44 s 之后:稳定在 D1=0.0483D_1 = 0.0483D1=0.0483、⟨ua⟩=29.7\\langle u_a\\rangle = 29.7⟨ua⟩=29.7 V。
特别注意回馈段(2.75 ~ 3.44 s):D1D_1D1 始终为正、⟨ua⟩\\langle u_a\\rangle⟨ua⟩ 始终为正。这正是 1.1 节那条式子的实测证据——半桥的平均电压不能为负,回馈是靠"电压低于反电动势"实现的,不是靠"电压反向"。若这是 H 桥,减速时 ⟨ua⟩\\langle u_a\\rangle⟨ua⟩ 会直接变负,回馈能力更强;半桥只能"少给电",回馈深度受 D≥0D \\ge 0D≥0 限制。
4.7 回馈段:电流反向与母线抬升

图4-7 回馈段电流反向与母线抬升(左轴电流,右轴母线电压)
这是全篇最重要的一张图,也是本模型与 1Q 的本质区别所在。2.70 ~ 3.45 s 内:
- 电流从 +40+40+40 A 冲到 −182.4-182.4−182.4 A(2.7727 s),再回落到 −160.9-160.9−160.9 A 的平台,3.36 s 起回到 +40+40+40 A;
- 母线电压从 638.9 V 抬到 707.6 V,抬高 68.7 V(+10.75%+10.75\\%+10.75%),峰值 715.7 V 出现在 2.7991 s,正好在制动斩波器接管之后;
- 两者同步:电流一反向,母线立刻开始爬升;电流一回到正,母线立刻回落。这条同步性证明能量流向确实翻转了。
定量地看:W3 窗口的母线功率是 −7557-7557−7557 W(负号 = 母线吸收功率),而同一时刻制动电阻耗散 7643 W。也就是说电枢送回的 7.79 kW 里,97.6% 进了制动电阻、1.5% 进了电容、3.0% 变成器件损耗(5.6 节)。
为什么必须泄放?因为整流桥是单向导通的——它只能把能量从交流侧送到直流侧,不能反送。回馈的能量若没有去处,全部堆在 7.5 mF 的电容上:
dVbusdt=PbackCbusVbus=7789.90.0075×707.6=1468 V/s\\frac{dV_{bus}}{dt} = \\frac{P_{back}}{C_{bus} V_{bus}} = \\frac{7789.9}{0.0075 \\times 707.6} = 1468\\ \\mathrm{V/s}dtdVbus=CbusVbusPback=0.0075×707.67789.9=1468 V/s
没有制动斩波器的话,1 s 就能把母线顶到 2 kV 以上。这正是制动斩波器存在的理由,也是"两象限传动必须配制动单元"的定量依据。
4.8 母线电压与制动斩波器动作
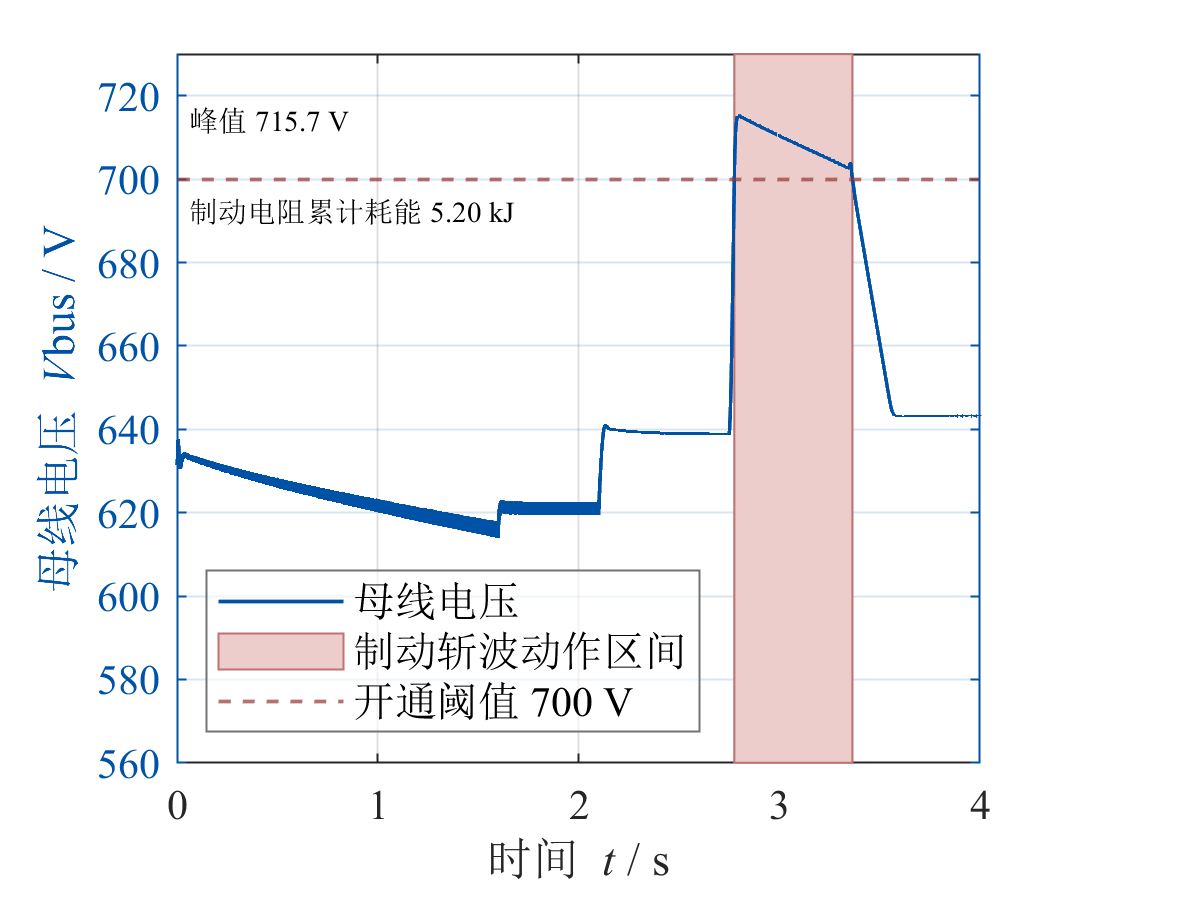
图4-8 母线电压与制动斩波器动作区间(阴影为 2.776 ~ 3.365 s)
- 蓝色是母线电压(2 ms 滑动平均去开关纹波,原始峰值 715.7 V):0 ~ 1.6 s 随负载加重从 634 V 跌到 615 V(整流桥换相压降 + 电容放电),1.6 s 升速结束时回升到 631 V,2.1 s 卸载后跳到 639 V,2.75 s 回馈时冲到 715.7 V,3.37 s 后回落到 643 V(100 rpm 轻载);
- 红色阴影是制动斩波器的动作区间:由门极上升沿统计得到,首个上升沿 2.77631 s、末个 3.36465 s,共 2345 次动作,占空比 0.0129;
- 红色虚线是 700 V 开通阈值:母线只在 2.78 ~ 3.36 s 之间越过它,与阴影区间完全吻合。
三个细节值得记:
4.9 负载阶跃瞬态
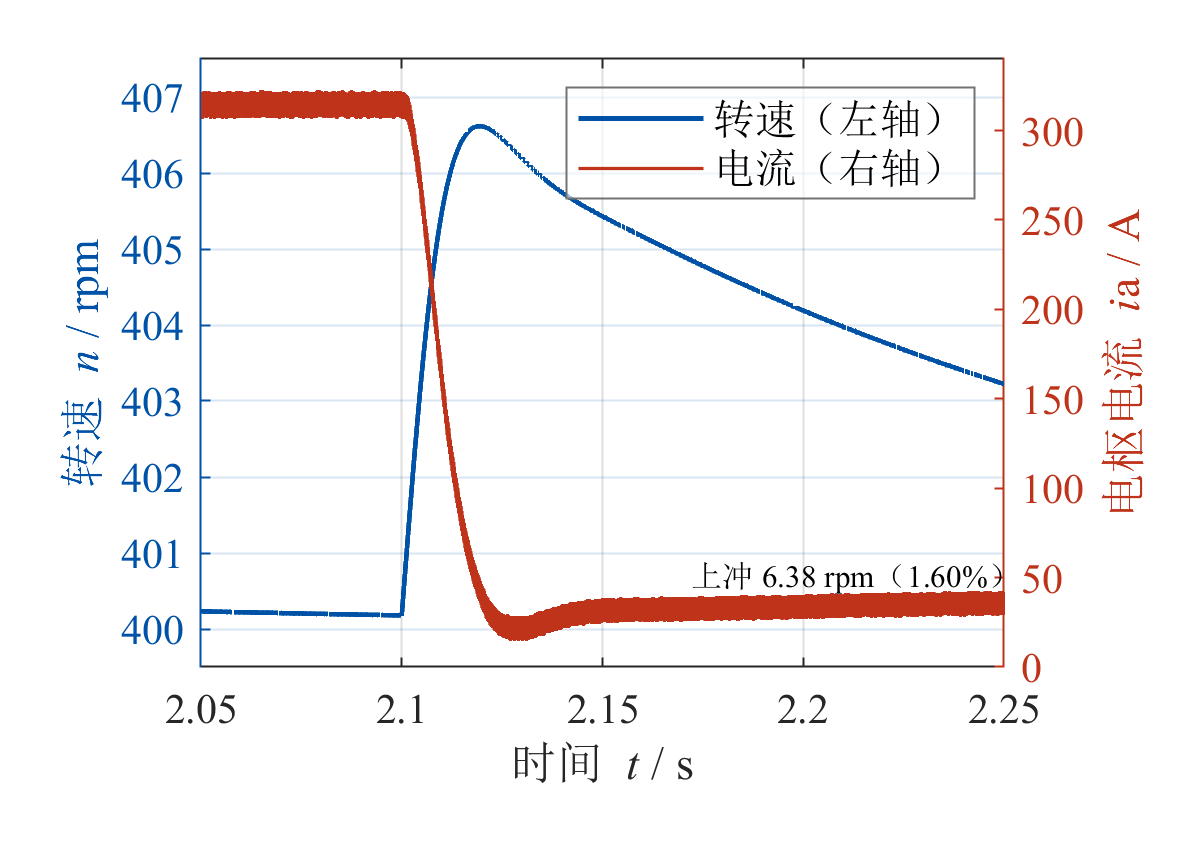
图4-9 负载阶跃瞬态(左轴转速,右轴电流)
2.1 s 负载从 814 N·m 跳到 100 N·m,相当于轴上突然卸掉 714 N·m:
- 转速上冲 6.38 rpm(1.60%,相对 400 rpm 给定),峰值 406.62 rpm 出现在 2.1195 s(滞后 19.5 ms);
- 恢复时间 0.353 s,即 2.453 s 回到 401 rpm 以内;
- 电流(右轴)在同一个 19.5 ms 内从 314.2 A 掉到 41.5 A,跳变幅度 272.7 A,与 ΔTL/kΦ=714/2.621=272.4\\Delta T_L/k_\\Phi = 714/2.621 = 272.4ΔTL/kΦ=714/2.621=272.4 A 相差 0.1%。
这次阶跃比 1Q 的(1.61 rpm)剧烈得多,原因有两个:负载跳变幅度大 143 倍(714 N·m 对 5 N·m),而惯量只大 40 倍(10 对 0.25)。用 Δn≈ΔTΔt/(Jωbase)\\Delta n \\approx \\Delta T \\Delta t / (J \\omega_{base})Δn≈ΔTΔt/(Jωbase) 估算:卸载瞬间电磁转矩来不及下降,多余转矩 714 N·m 作用在 10 kg·m2^22 上,角加速度 71.471.471.4 rad/s2^22 = 682 rpm/s,持续 10 ms 就是 6.8 rpm——与实测 6.38 rpm 一致。这是"大惯量 + 大负载阶跃"的必然结果,不是控制器不好。
4.10 回馈稳态的电压方波与负向电流
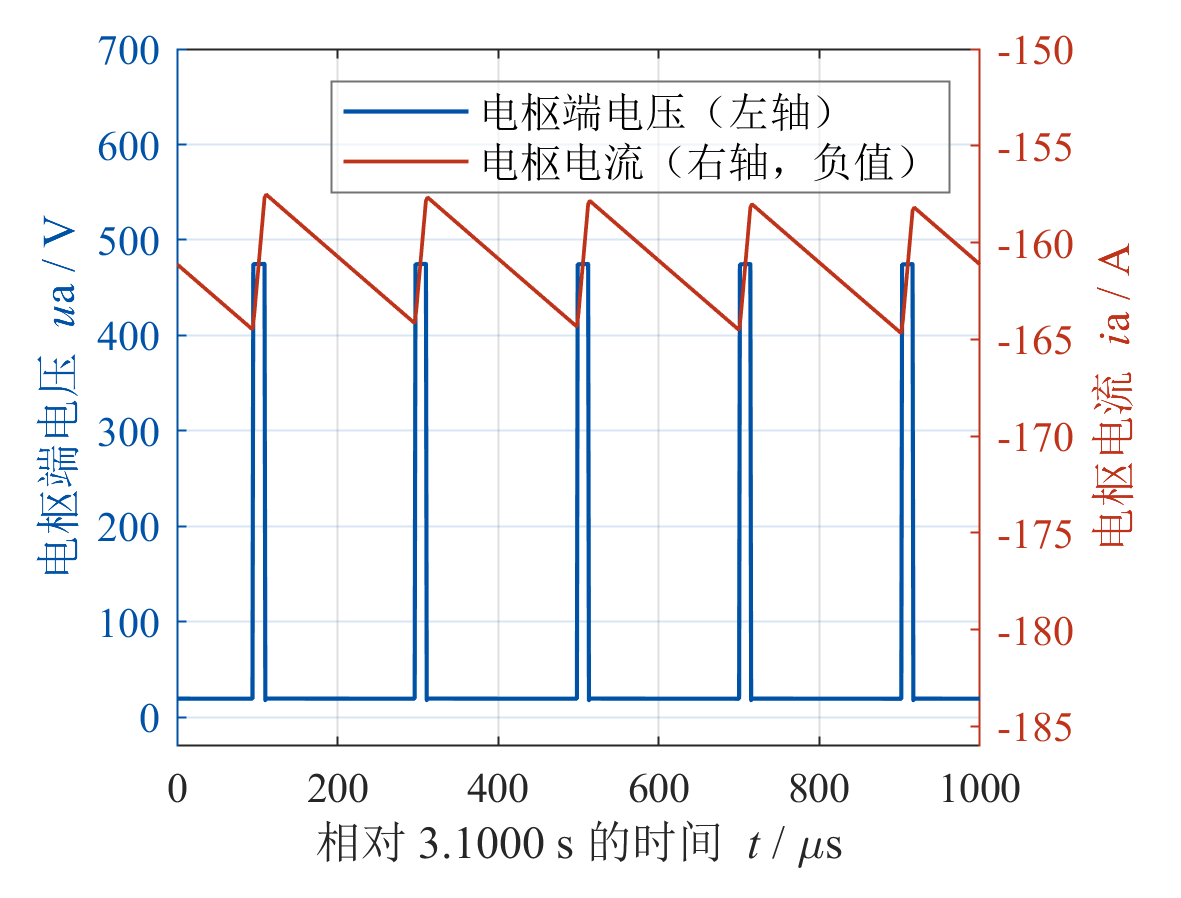
图4-10 回馈稳态的电压方波与负向电流(3.1000 s 起 1 ms)
回馈稳态(ia≈−161i_a \\approx -161ia≈−161 A)的开关细节与电动段完全不同,这张图把它摊开:
- 电压方波仍是两电平,但电平变成 474.49 / 18.12 V(电动段是 444 / 45 V)。高电平更高、低电平更低,因为回馈时 eae_aea 只有 58 V(转速 211 rpm),La dia/dtL_a\\,di_a/dtLadia/dt 的量值更大;
- 电流是负的锯齿,且方向相反:高电平期间电流向下(更负),低电平期间电流向上(向零回),与电动段正好颠倒。这一点很容易搞错:门极导通时电流绝对值变大,说明此时是电感在储能,能量从母线流向电感(虽然净功率仍从电枢流向母线);
- 占空比只有 0.0663,ton=13t_{on} = 13ton=13 us、toff=189t_{off} = 189toff=189 us。窄脉冲 + 长续流 = 低平均电压,这是"用最小电压维持负电流"的唯一办法。
把这张图与 4.4 节对照,可以看出**“电压极性不变、电流方向翻转”**这句话的全部含义:波形形状一样(都是两电平方波),变的是电流的符号与锯齿的方向。
4.11 四窗口的功率流向
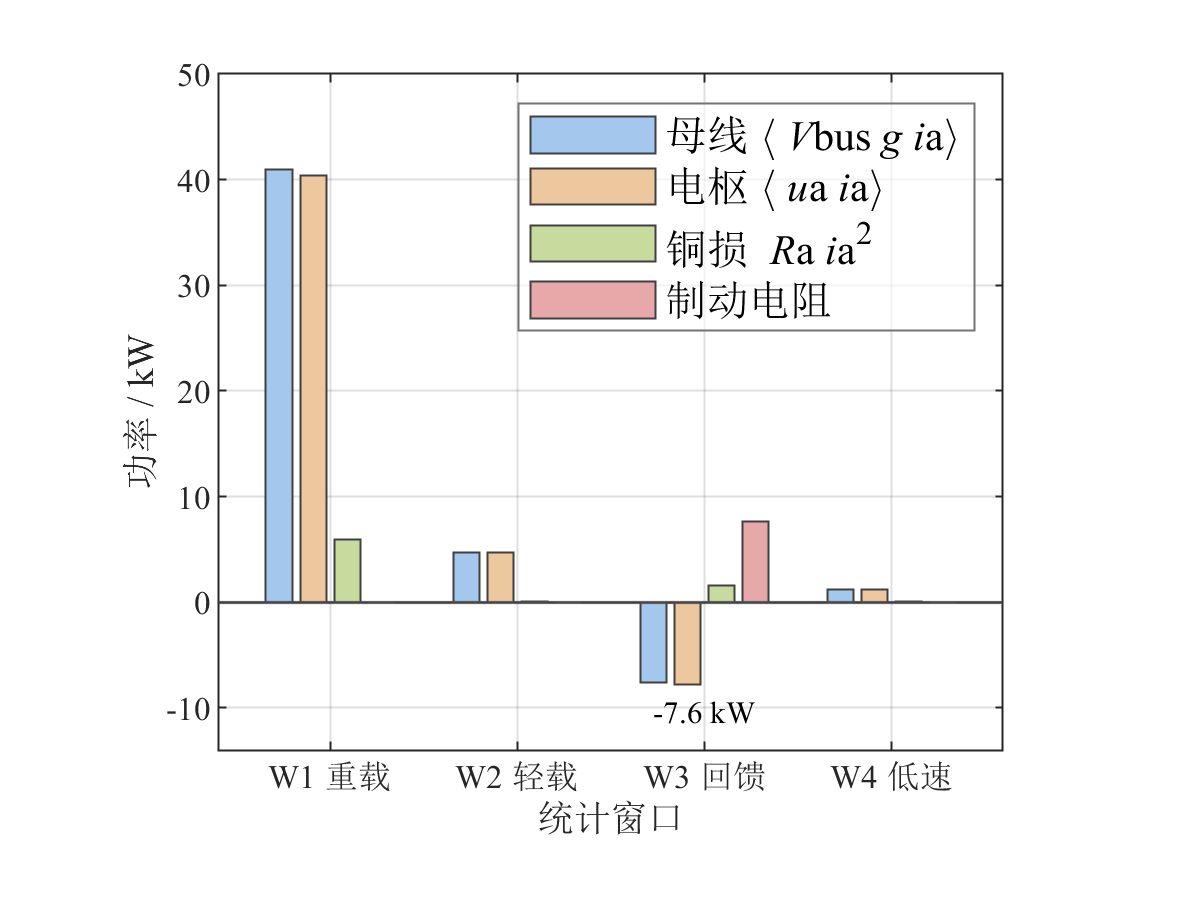
图4-11 四个稳态窗口的功率分解
四个窗口(W1 = 400 rpm/814 N·m 电动重载,W2 = 400 rpm/100 N·m 电动轻载,W3 = 回馈,W4 = 100 rpm/100 N·m 低速电动)的功率拆解:
表4-2 四个窗口的功率平衡(W,母线侧正值 = 母线输出)
| W1(400/814) | 40 945.5 | 40 433.3 | 5 893.8 | 34 523.1 | 0 | 14.6% |
| W2(400/100) | 4 728.1 | 4 671.6 | 103.9 | 4 565.5 | 0 | 2.2% |
| W3(回馈) | −7557.4-7 557.4−7557.4 | −7789.9-7 789.9−7789.9 | 1 546.6 | −9333.3-9 333.3−9333.3 | 7 642.8 | – |
| W4(100/100) | 1 242.3 | 1 189.2 | 95.6 | 1 093.6 | 0 | 8.0% |
四条规律:
- W3 是全表唯一一行"母线功率为负"。−7557-7557−7557 W 意味着母线段在吸收功率,而制动电阻同时耗散 7643 W——这是"回馈时能量回灌母线"的定量刻画,也是本模型与 1Q 的分水岭;
- 重载段母线到电枢的差额是器件损耗。W1 的 40945.5−40433.3=512.240945.5 – 40433.3 = 512.240945.5−40433.3=512.2 W(1.25%)就是 T1/T2 与两支二极管的通态损耗(5.4 节逐项拆成 1.74 + 54.0 + 451.4 W);
- 低速段效率更低。W4 与 W2 的负载相同(100 N·m),电流也几乎相同(39.99 对 41.54 A),铜损基本相同(95.6 对 103.9 W);但转速从 400 降到 100,反电动势从 109.9 降到 27.3 V,电磁功率掉到 1 094 W,铜损占比从 2.2% 升到 8.0%;
- W3 的铜损占比无法用同一口径比较(功率为负),但它揭示了一件事:回馈时 Raia2=1547R_a i_a^2 = 1547Raia2=1547 W 仍在发热,全部来自电机动能,占送回母线的 5633 W 能量的 16.6%(5.6 节)。
4.12 占空比与平均电压关系

图4-12 占空比与平均电压的关系(75 个 50 ms 窗口)
把全时程按 50 ms 切成 75 个窗口,每个窗口算一个 ⟨D⟩\\langle D\\rangle⟨D⟩ 与 ⟨ua⟩\\langle u_a\\rangle⟨ua⟩,画成散点:
- 线性度很高:最小二乘拟合 ⟨ua⟩=0.9916 D⟨Vbus⟩−0.298\\langle u_a\\rangle = 0.9916\\,D\\langle V_{bus}\\rangle – 0.298⟨ua⟩=0.9916D⟨Vbus⟩−0.298,斜率与理想 1 只差 −0.84%-0.84\\%−0.84%,截距 −0.298-0.298−0.298 V 与器件压降同量级;R2=0.998959R^2 = 0.998959R2=0.998959,最大残差 3.33 V(+2.50%+2.50\\%+2.50%,出现在 2.775 s 那个回馈切换窗口);
- 两端向上弯:低 DDD 段(D<0.06D < 0.06D<0.06,100 rpm 附近)与高 DDD 段(D>0.20D > 0.20D>0.20,重载)的点都略高于拟合线。原因是低 DDD 时器件压降的占比大(1.34/48=2.8%1.34/48 = 2.8\\%1.34/48=2.8%),高 DDD 时母线电压跌落(重载 621 V),两者都让 D⟨Vbus⟩D\\langle V_{bus}\\rangleD⟨Vbus⟩ 低估实际电压;
- 逐窗口反推转速更干净:用每个窗口自己的 DDD、iai_aia、VbusV_{bus}Vbus 按 n=(DVbus−Vdev−Raia)/kΦ×60/2πn = (D V_{bus} – V_{dev} – R_a i_a)/k_\\Phi \\times 60/2\\pin=(DVbus−Vdev−Raia)/kΦ×60/2π 反推,取 19 个准稳态窗口(∣n˙∣<5|\\dot n| < 5∣n˙∣<5 rpm/s),最大残差 19.17 rpm、RMS 4.90 rpm;把加速段也算进来,全程最大残差 30.04 rpm,全部落在减速段。
这张图回答了本模型最核心的电压问题:"占空比 -> 平均电压"在 0 ~ 0.22 的窄范围内是精确线性的(R2=0.9990R^2 = 0.9990R2=0.9990),但"占空比 -> 转速"要叠加 RaiaR_a i_aRaia 与 VbusV_{bus}Vbus 两个修正。与 1Q 相比,本模型的 DDD 工作范围更窄(0.028 ~ 0.218,1Q 是 0.077 ~ 0.285),线性度反而略差(R2=0.9990R^2 = 0.9990R2=0.9990 对 0.9998),因为本模型的母线电压随负载变化、不是一个恒定的 630 V。
4.13 基准工况指标汇总
表4-3 基准工况关键指标
| 母线电压(轻载 / 重载 / 回馈) | 643.2 / 621.1 / 707.6 V | W4 / W1 / W3 |
| 稳态占空比 D1D_1D1 | 0.2098 / 0.1781 / 0.0663 / 0.0483 | W1 / W2 / W3 / W4 |
| 稳态开关频率 fsf_sfs | 4950.5 Hz | (N−1)/(t1−t0)(N-1)/(t_1-t_0)(N−1)/(t1−t0) |
| 开关周期 TswT_{sw}Tsw | 202 us | 导通 36 us + 关断 166 us(W2) |
| 纹波峰峰值 | 14.70 / 13.32 / 6.25 / 4.22 A | W1 / W2 / W3 / W4,逐周期中位 |
| 平均电枢电流 | 314.17 / 41.54 / −160.94-160.94−160.94 / 39.99 A | 时间加权 |
| 平均电枢电压 | 128.69 / 112.44 / 48.39 / 29.73 V | 时间加权 |
| 平均转速 | 400.35 / 400.46 / 211.29 / 99.64 rpm | 时间加权 |
| 反电动势 | 109.89 / 109.92 / 57.99 / 27.35 V | kΦωk_\\Phi \\omegakΦω |
| 电磁转矩 | 823.45 / 108.87 / −421.83-421.83−421.83 / 104.81 N·m | kΦ⟨ia⟩k_\\Phi \\langle i_a\\ranglekΦ⟨ia⟩ |
| 起动电流峰值 | 444.20 A(1.49 pu) | 0.0287 s |
| 转速峰值 | 402.44 rpm | 1.614 s(超调 0.61%) |
| 升速斜率 | 251.97 rpm/s | 拟合,给定 250 |
| 减速斜率 | −504.82-504.82−504.82 rpm/s | 拟合,给定 −500-500−500 |
| 负载阶跃上冲 | 6.38 rpm(1.60%) | 2.1195 s,恢复 0.353 s |
| 回馈电流谷值 | −182.43-182.43−182.43 A(−0.61-0.61−0.61 pu) | 2.7727 s |
| 母线抬升 | 68.69 V(+10.75%+10.75\\%+10.75%) | 638.9 -> 707.6 V,峰值 715.7 V @2.7991 s |
| 制动斩波器动作 | 2345 次,2.7763 ~ 3.3647 s | 占空比 0.0129,累计耗能 5.20 kJ |
| 回馈电流持续时间 | 0.6069 s | ia<0i_a < 0ia<0 的时间积分 |
| 稳态转速误差(W2 / W4) | −0.46-0.46−0.46 / +0.31+0.31+0.31 rpm | −0.12%-0.12\\%−0.12% / +0.31%+0.31\\%+0.31% |
| 占空比工作范围 | 0.0276 ~ 0.2183 | 75 个 50 ms 窗口 |
5 定量校核
八条相互独立的校核。所有量都在 1 us 的原始栅格上计算,平均值用时间加权 trapz。
5.1 校核一:伏秒平衡
稳态下电枢电感的平均电压为零,故 ⟨ua⟩=D Vbus−Vdev\\langle u_a \\rangle = D\\,V_{bus} – V_{dev}⟨ua⟩=DVbus−Vdev[7]。取 W2 窗口(2.55 ~ 2.70 s)的实测占空比 D=0.178108D = 0.178108D=0.178108 与该窗口的 ⟨Vbus⟩=638.916\\langle V_{bus}\\rangle = 638.916⟨Vbus⟩=638.916 V:
D Vbus=0.178108×638.916=113.7960 VD\\,V_{bus} = 0.178108 \\times 638.916 = 113.7960\\ \\mathrm{V}DVbus=0.178108×638.916=113.7960 V
表5-1 伏秒平衡校核
| 解析值 DVbusD V_{bus}DVbus | 113.7960 V |
| 实测 ⟨ua⟩\\langle u_a \\rangle⟨ua⟩ | 112.4418 V |
| 绝对残差 | −1.3542-1.3542−1.3542 V |
| 相对残差 | −1.1900%-1.1900\\%−1.1900% |
残差 −1.19%-1.19\\%−1.19% 不是数值误差,而是漏算器件压降。把 T1/T2 与二极管的等效压降算进去(Vdev=(Vfton+Vfdtoff)/Tsw+RonD∣ia∣=1.3415V_{dev} = (V_f t_{on} + V_{fd} t_{off})/T_{sw} + R_{on}D|i_a| = 1.3415Vdev=(Vfton+Vfdtoff)/Tsw+RonD∣ia∣=1.3415 V):
⟨ua⟩=D(Vbus−Vf)−(1−D)Vfd=112.4544 V\\langle u_a \\rangle = D(V_{bus} – V_f) – (1-D)V_{fd} = 112.4544\\ \\mathrm{V}⟨ua⟩=D(Vbus−Vf)−(1−D)Vfd=112.4544 V
表5-2 计入器件压降后的伏秒平衡
| 修正解析值 | 112.4544 V |
| 实测 ⟨ua⟩\\langle u_a \\rangle⟨ua⟩ | 112.4418 V |
| 绝对残差 | −0.0126-0.0126−0.0126 V |
| 相对残差 | −0.0112%-0.0112\\%−0.0112% |
残差从 −1.19%-1.19\\%−1.19% 掉到 −0.011%-0.011\\%−0.011%,降了两个数量级。这一条同时是"模型确实按 1.3 V 正向压降在算"的直接证据。
顺带做一个对照:若用指令占空比 D∗=0.174631D^* = 0.174631D∗=0.174631 代替实测 DDD,则 D∗Vbus=111.5745D^* V_{bus} = 111.5745D∗Vbus=111.5745 V,残差 +0.7773%+0.7773\\%+0.7773%。这个差额是"指令 ≠ 实际"的代价:20 us 的指令更新与 202 us 的载波之间有相位截断。它告诉我们做校核必须用实测占空比,不能用指令——用指令会凭空多出 0.78% 的残差。
5.2 校核二:反电动势
由电枢回路 KVL,稳态下 ⟨ua⟩=Ra⟨ia⟩+kΦω\\langle u_a \\rangle = R_a \\langle i_a \\rangle + k_\\Phi \\omega⟨ua⟩=Ra⟨ia⟩+kΦω:
ea=112.4418−0.0597×41.5365=109.9621 Ve_a = 112.4418 – 0.0597 \\times 41.5365 = 109.9621\\ \\mathrm{V}ea=112.4418−0.0597×41.5365=109.9621 V
而由实测转速算出的解析值是 kΦω=2.621×(400.46×2π/60)=109.9148k_\\Phi \\omega = 2.621 \\times (400.46 \\times 2\\pi/60) = 109.9148kΦω=2.621×(400.46×2π/60)=109.9148 V。
表5-3 反电动势校核
| 由 KVL 反推 ua−Raiau_a – R_a i_aua−Raia | 109.9621 V |
| 解析值 kΦωk_\\Phi \\omegakΦω | 109.9148 V |
| 绝对残差 | +0.0473+0.0473+0.0473 V |
| 相对残差 | +0.0430%+0.0430\\%+0.0430% |
残差来源:kΦk_\\PhikΦ 由掩膜参数 Laf=2.621L_{af} = 2.621Laf=2.621 与 if=1i_f = 1if=1 A 直接相乘,没有考虑励磁绕组的温升与饱和;此外 ω\\omegaω 用的是窗口平均,与瞬时 eae_aea 之间有纹波级差异。4.3×10−44.3\\times10^{-4}4.3×10⁻⁴ 的残差说明磁链系数标定得极准——另用 (⟨ua⟩−Ra⟨ia⟩)/ω(\\langle u_a\\rangle – R_a\\langle i_a\\rangle)/\\omega(⟨ua⟩−Ra⟨ia⟩)/ω 反拟合得 kΦ=2.622128k_\\Phi = 2.622128kΦ=2.622128,与掩膜值 2.621 相差 +0.043%+0.043\\%+0.043%。
5.3 校核三:纹波公式
两象限(半桥)斩波器的电流纹波峰峰值与降压斩波器同式:
Δi=D(1−D)VbusLfs\\Delta i = \\frac{D(1-D)V_{bus}}{L f_s}Δi=LfsD(1−D)Vbus
代入 D=0.178108D = 0.178108D=0.178108、fs=4950.5f_s = 4950.5fs=4950.5 Hz、L=1.4L = 1.4L=1.4 mH、Vbus=638.916V_{bus} = 638.916Vbus=638.916 V:
Δi=0.178108×0.821892×638.9160.0014×4950.5=93.5156.931=13.4948 A\\Delta i = \\frac{0.178108 \\times 0.821892 \\times 638.916}{0.0014 \\times 4950.5} = \\frac{93.515}{6.931} = 13.4948\\ \\mathrm{A}Δi=0.0014×4950.50.178108×0.821892×638.916=6.93193.515=13.4948 A
表5-4 纹波公式校核
| 解析值 | 13.4948 A |
| 实测(逐周期中位) | 13.3231 A |
| 绝对残差 | −0.1716-0.1716−0.1716 A |
| 相对残差 | −1.2717%-1.2717\\%−1.2717% |
| 修正后(补回 1 us 削顶) | 13.5513 A |
| 修正后相对残差 | +0.4191%+0.4191\\%+0.4191% |
−1.27%-1.27\\%−1.27% 的偏差与 1Q 模型几乎同值(也是 −1.27%-1.27\\%−1.27%),来源相同:1 us 栅格没踩到电流峰顶。峰顶被削掉的量约为
Ts2(∣son∣+∣soff∣)=10−62(375129+81210)=0.228 A\\frac{T_s}{2}\\left(|s_{on}| + |s_{off}|\\right) = \\frac{10^{-6}}{2}(375129 + 81210) = 0.228\\ \\mathrm{A}2Ts(∣son∣+∣soff∣)=210−6(375129+81210)=0.228 A
把它加回测量值得到 13.5513 A,残差落到 +0.42%+0.42\\%+0.42%——比 1Q 的 −0.048%-0.048\\%−0.048% 略大,因为本模型的纹波是 1Q 的 30 倍,而削顶量 0.228 A 却只有 1Q 的 0.0054 A 的 42 倍,两者不完全成比例(纹波大来自电感小,削顶量来自斜率大,斜率与电感成反比但不成同比例)。
另一条完全独立的路径可以佐证:用实测斜率与实测时间重建纹波,sonton=370.1 A/ms×36 us=13.32s_{on} t_{on} = 370.1\\ \\mathrm{A/ms} \\times 36\\ \\mathrm{us} = 13.32sonton=370.1 A/ms×36 us=13.32 A、∣soff∣toff=80.3×166=13.33|s_{off}| t_{off} = 80.3 \\times 166 = 13.33∣soff∣toff=80.3×166=13.33 A,与实测 13.32 A 相差不到 0.01%。两条路径(公式、斜率乘时间)在 13.32 ~ 13.49 A 处会合。
解析斜率为
son=Vbus−Vf−ea−RaiaL=375.1 A/ms,soff=−Vfd−ea−RaiaL=−81.2 A/mss_{on} = \\frac{V_{bus} – V_f – e_a – R_a i_a}{L} = 375.1\\ \\mathrm{A/ms}, \\qquad s_{off} = \\frac{-V_{fd} – e_a – R_a i_a}{L} = -81.2\\ \\mathrm{A/ms}son=LVbus−Vf−ea−Raia=375.1 A/ms,soff=L−Vfd−ea−Raia=−81.2 A/ms
实测 370.1 与 −80.3-80.3−80.3 A/ms,相差 1.3% 与 1.1%。若用 uau_aua 的电平(444.09 与 44.91 V)当输入去算斜率,会得到 350 与 −93-93−93 A/ms 的错误结果——这是本模型最容易踩的坑(4.4 节)。
5.4 校核四:功率平衡
在 W2 窗口对电枢回路做功率平衡:
⟨uaia⟩=Ra⟨ia2⟩+kΦω⟨ia⟩\\langle u_a i_a \\rangle = R_a \\langle i_a^2 \\rangle + k_\\Phi \\omega \\langle i_a \\rangle⟨uaia⟩=Ra⟨ia2⟩+kΦω⟨ia⟩
表5-5 功率平衡校核(电枢侧)
| 输入功率 ⟨uaia⟩\\langle u_a i_a \\rangle⟨uaia⟩ | 4 671.61 W | 100% |
| 铜损 Ra⟨ia2⟩R_a \\langle i_a^2 \\rangleRa⟨ia2⟩ | 103.91 W | 2.22% |
| 电磁功率 kΦω⟨ia⟩k_\\Phi \\omega \\langle i_a \\ranglekΦω⟨ia⟩ | 4 565.48 W | 97.73% |
| 电感储能变化 | 0 W(稳态) | 0 |
| 残差 | +2.227+2.227+2.227 W | +4.77×10⁻⁴+4.77\\times10^{-4}+4.77×10⁻⁴ |
再往母线侧推一层。母线输入功率由 Vbus⟨g1ia⟩V_{bus}\\langle g_1 i_a\\rangleVbus⟨g1ia⟩ 重建(Scope1 通道已死,见 1.3 节):
表5-6 母线侧的器件损耗分解
| 母线输入 Vbus⟨g1ia⟩V_{bus}\\langle g_1 i_a\\rangleVbus⟨g1ia⟩ | 4 728.14 W | 638.916×7.4004638.916 \\times 7.4004638.916×7.4004 |
| IGBT 通态损耗 Ron⟨g1ia2⟩R_{on}\\langle g_1 i_a^2\\rangleRon⟨g1ia2⟩ | 1.74 W | 10−3×1740.510^{-3} \\times 1740.510−3×1740.5 |
| IGBT 正向压降损耗 Vf⟨g1ia⟩V_f\\langle g_1 i_a\\rangleVf⟨g1ia⟩ | 54.00 W | 1.3×7.4004×5.611.3 \\times 7.4004 \\times 5.611.3×7.4004×5.61 |
| 二极管损耗 Vfd⟨(1−g1)ia⟩V_{fd}\\langle (1-g_1) i_a\\rangleVfd⟨(1−g1)ia⟩ | 451.36 W | 1.3×5.61×61.91.3 \\times 5.61 \\times 61.91.3×5.61×61.9 |
| 器件损耗合计 | 55.74 W | 1.18% |
| 母线 – 电枢残差 | +0.787+0.787+0.787 W | +1.66×10⁻⁴+1.66\\times10^{-4}+1.66×10⁻⁴ |
两条结论:
5.5 校核五:转矩平衡
稳态下 Te=kΦ⟨ia⟩T_e = k_\\Phi \\langle i_a \\rangleTe=kΦ⟨ia⟩ 必须等于负载、摩擦与惯性之和。四个窗口逐一核对:
表5-7 四个窗口的转矩平衡(N·m)
| W1 | 823.4503 | 814 | 11.4036 | −1.9289-1.9289−1.9289 | 823.4747 | −0.0244-0.0244−0.0244 | −0.0030%-0.0030\\%−0.0030% |
| W2 | 108.8672 | 100 | 11.4066 | −2.5084-2.5084−2.5084 | 108.8983 | −0.0310-0.0310−0.0310 | −0.0285%-0.0285\\%−0.0285% |
| W3 | −421.8295-421.8295−421.8295 | 100 | 6.0182 | −527.7400-527.7400−527.7400 | −421.7218-421.7218−421.7218 | −0.1077-0.1077−0.1077 | +0.0255%+0.0255\\%+0.0255% |
| W4 | 104.8074 | 100 | 2.8382 | +1.9339+1.9339+1.9339 | 104.7720 | +0.0354+0.0354+0.0354 | +0.0338%+0.0338\\%+0.0338% |
四个窗口的残差都在 0.04% 以内。这条校核最有价值的是 W3:
- 它的惯性项 −527.74-527.74−527.74 N·m 是负载的 5.3 倍。漏掉惯性项会得到 −527.85-527.85−527.85 N·m 的残差(−125%-125\\%−125%),也就是把回馈完全算错;
- 反过来,正是这一项让电磁转矩变成负的:Te=100+6.0−527.7=−421.7T_e = 100 + 6.0 – 527.7 = -421.7Te=100+6.0−527.7=−421.7 N·m,对应电流 −160.9-160.9−160.9 A。"回馈"这件事在转矩方程里的表现就是 Jω˙J\\dot\\omegaJω˙ 压倒了 TLT_LTL。
W1、W2、W4 的惯性项都很小(−1.9-1.9−1.9、−2.5-2.5−2.5、+1.9+1.9+1.9 N·m),但也不能漏:W2 漏掉它会得到 −2.54-2.54−2.54 N·m 的残差(−2.3%-2.3\\%−2.3%)。这条细节说明:做转矩平衡之前先确认窗口内 ω˙\\dot\\omegaω˙ 的量级,本模型的 W3 是唯一不能当准稳态处理的窗口。
5.6 校核六:回馈功率与减速能量账
这是本模型区别于 1Q 的核心校核,分三层。
第一层:W3 窗口的瞬时功率平衡。 回馈时电枢送出的功率必须等于"制动电阻 + 电容充电 + 器件损耗":
表5-8 回馈窗口的功率平衡(W)
| 电枢送回母线 −⟨uaia⟩-\\langle u_a i_a\\rangle−⟨uaia⟩ | 7 789.91 | uaiau_a i_auaia 为负,取反 |
| 制动电阻耗散 Vbus2/Rbr⋅DbrkV_{bus}^2/R_{br} \\cdot D_{brk}Vbus2/Rbr⋅Dbrk | 7 642.77 | 占空比 0.0762 |
| 电容储能变化 CbusVbusV˙busC_{bus}V_{bus}\\dot V_{bus}CbusVbusV˙bus | −119.05-119.05−119.05 | 负号 = 电容在放电(电压已过峰) |
| 器件损耗 | 235.13 | T1/T2 与二极管 |
| 四项之和 | 7 758.85 | |
| 残差 | +31.06+31.06+31.06 | +0.399%+0.399\\%+0.399% |
W3 窗口(3.00 ~ 3.25 s)在母线峰值之后,电容已在放电,所以 PcapP_{cap}Pcap 为负——这一项把残差从 −2.4%-2.4\\%−2.4% 拉回到 +0.4%+0.4\\%+0.4%。如果不算电容项,"回馈功率 = 制动电阻功率"会差 2.4%,这是本模型与 1Q 的另一处不同:1Q 没有可储能的母线电容。
第二层:整段减速的能量账(2.75 ~ 3.37 s)。
表5-9 减速段的能量分配(J)
| 动能减少 ΔEk\\Delta E_kΔEk | −8283.14-8 283.14−8283.14 | 12J(ω12−ω02)\\frac{1}{2}J(\\omega_1^2 – \\omega_0^2)21J(ω12−ω02) |
| 负载吸收 | +1588.20+1 588.20+1588.20 | ∫TLω dt\\int T_L \\omega\\,dt∫TLωdt |
| 摩擦损耗 | +125.83+125.83+125.83 | ∫Bmω2dt\\int B_m\\omega^2 dt∫Bmω2dt |
| 电磁送出 | +6569.11+6 569.11+6569.11 | 差额,应等于下面四项之和 |
| 电枢铜损 | +935.29+935.29+935.29 | ∫Raia2dt\\int R_a i_a^2 dt∫Raia2dt |
| 器件损耗 | +142.25+142.25+142.25 | |
| 送回母线 | +5632.80+5 632.80+5632.80 | 电枢送出减铜损减器件 |
| 残差 | −0.008-0.008−0.008 | −9.6×10⁻⁷-9.6\\times10^{-7}−9.6×10⁻⁷ |
第三层:送回母线的能量去了哪里。
表5-10 回馈能量的去向(J)
| 送回母线 | 5 632.80 | 100% |
| 制动电阻 | 5 200.06 | 92.3% |
| 电容储能增加 | 300.37 | 5.3% |
| 器件损耗(回馈通路) | 142.25 | 2.5% |
| 残差 | −9.88-9.88−9.88 | −0.175%-0.175\\%−0.175% |
三层账都闭合到 0.4% 以内,其中能量账闭合到 10−610^{-6}10−6。这组数字回答了一个常被含糊带过的问题:“回馈的能量到底去哪了”——92.3% 被制动电阻烧掉,5.3% 存进电容(这部分在减速结束后又慢慢放掉),2.5% 变成器件损耗。真正"回收"的比例接近零,因为本模型没有储能装置或回馈电网的通路。工程上所谓"再生制动节能",前提是电网能吸收或另有储能,本模型两者都没有。
顺带给出一个对照:W1(电动重载)的母线功率是 +40433+40 433+40433 W,W3(回馈)是 −7790-7 790−7790 W,两者符号相反、量值差 5.2 倍。这个"符号翻转"是 1Q 模型永远给不出来的。
5.7 校核七:占空比-平均电压线性度
把全时程切成 75 个 50 ms 窗口,对 (⟨D⟩,⟨ua⟩/⟨Vbus⟩)(\\langle D\\rangle, \\langle u_a\\rangle/\\langle V_{bus}\\rangle)(⟨D⟩,⟨ua⟩/⟨Vbus⟩) 做最小二乘:
表5-11 占空比-平均电压线性度
| 拟合斜率(归一化后) | 0.991611 |
| 理想斜率 | 1 |
| 斜率相对偏差 | −0.8389%-0.8389\\%−0.8389% |
| 截距 | −0.2979-0.2979−0.2979 V |
| R2R^2R2 | 0.998959 |
| 最大残差 | 3.3283 V(+2.5039%+2.5039\\%+2.5039%) |
| 最大残差出现时刻 | 2.775 s(回馈切换窗口) |
| 残差中位数 | 1.5067 V |
| 窗口数 / DDD 范围 | 75 / 0.0276 ~ 0.2183 |
斜率 0.9916 与 1 差 0.84%,截距 −0.298-0.298−0.298 V 与器件压降同量级——这条关系把"平均电压 = 占空比 ×\\times× 母线电压 −-− 器件压降"钉到了百分之一以内。比 1Q 的 0.05% 差,原因有三个:本模型的 DDD 范围窄(0.028 ~ 0.218 对 0.077 ~ 0.285),归一化后截距的相对权重更大;母线电压本身随负载变(621 ~ 643 V),归一化用的是窗口均值而不是真值;器件压降 1.34 V 在低压段(D=0.028D = 0.028D=0.028,⟨ua⟩=20.8\\langle u_a\\rangle = 20.8⟨ua⟩=20.8 V)占 6.4%。
最大残差出现在 2.775 s,即电流反向、母线正在爬升的那个窗口——那一窗口里 DDD 在跳变、VbusV_{bus}Vbus 在跳变,任何静态关系都不成立。若只取 19 个准稳态窗口(∣n˙∣<5|\\dot n| < 5∣n˙∣<5 rpm/s),按 4.12 节反推转速,最大残差 19.17 rpm、RMS 4.90 rpm。
5.8 校核八:开关频率的栅格整数化
同一条 fsf_sfs 用两种互相独立的方法估计:
- 设定值:掩膜参数 switchfreq = 5e3;
- 沿计数法:fs=(Nrise−1)/(t1−t0)f_s = (N_{rise}-1)/(t_1-t_0)fs=(Nrise−1)/(t1−t0),NriseN_{rise}Nrise 是窗口内门极上升沿个数。
表5-12 定频 PWM 的离散化校核
| 设定频率 | 5000 Hz |
| 实测频率(沿计数) | 4950.5 Hz |
| 绝对残差 | −49.5-49.5−49.5 Hz |
| 相对残差 | −0.9901%-0.9901\\%−0.9901% |
| 实测周期 TswT_{sw}Tsw | 202.0 us |
| 理想周期 | 200.0 us |
| 周期步数(1 us 栅格) | 202 步(理想 200 步) |
| 导通时间 tont_{on}ton | 36.0 us |
| ton−D Tswt_{on} – D\\,T_{sw}ton−DTsw | +0.02+0.02+0.02 us |
−0.99%-0.99\\%−0.99% 的差额不是模型算错了,而是栅格只能表达整数个步长:1 us 的定步长解算器里,200 us 的载波必须落在整数个步上,实测落在 202 步,于是频率变成 1/(202 us)=4950.51/(202\\ \\mathrm{us}) = 4950.51/(202 us)=4950.5 Hz。这一条与 1Q 完全同值(4950.5 Hz),因为两者的载波设定值相同。
这个整数化还有一个连带后果:ton=36.0t_{on} = 36.0ton=36.0 us 与 DTsw=35.98D T_{sw} = 35.98DTsw=35.98 us 相差 +0.02+0.02+0.02 us,比 1Q 的 +0.18+0.18+0.18 us 小一个数量级——因为本模型的 DDD 由 20 us 的电流环更新、载波周期 202 us,两者之比 10.1 恰好接近整数,量化误差被"对齐"了。
顺带把给定斜坡也校核了:RateLimiter 设定 +250+250+250 / −500-500−500 rpm/s,实测升速 251.97 rpm/s(+0.79%+0.79\\%+0.79%)、降速 −504.82-504.82−504.82 rpm/s(+0.96%+0.96\\%+0.96%)。两个方向的绝对值都略偏大,原因在斜坡两端的闭环超调:升速末端冲到 402.44 rpm(超 2.44 rpm)、减速末端落到 99.64 rpm(欠 0.36 rpm),把端点偏差摊到 0.95 s 与 0.60 s 的拟合窗口上,就是 1% 量级的斜率偏置。
5.9 校核汇总
表5-13 八条校核的残差汇总
| 1 | DVbus=⟨ua⟩D V_{bus} = \\langle u_a\\rangleDVbus=⟨ua⟩(原始) | −1.3542-1.3542−1.3542 V | −1.1900%-1.1900\\%−1.1900% |
| 1b | 同上,计入 1.3415 V 器件压降 | −0.0126-0.0126−0.0126 V | −0.0112%-0.0112\\%−0.0112% |
| 2 | ⟨ua⟩−Ra⟨ia⟩=kΦω\\langle u_a\\rangle – R_a\\langle i_a\\rangle = k_\\Phi\\omega⟨ua⟩−Ra⟨ia⟩=kΦω | +0.0473+0.0473+0.0473 V | +0.0430%+0.0430\\%+0.0430% |
| 3 | 纹波公式 Δi=D(1−D)Vbus/(Lfs)\\Delta i = D(1-D)V_{bus}/(Lf_s)Δi=D(1−D)Vbus/(Lfs) | −0.1716-0.1716−0.1716 A | −1.2717%-1.2717\\%−1.2717% |
| 3b | 同上,补回 1 us 削顶 | +0.0566+0.0566+0.0566 A | +0.4191%+0.4191\\%+0.4191% |
| 4 | 功率平衡(电枢侧) | +2.227+2.227+2.227 W | +4.77×10⁻⁴+4.77\\times10^{-4}+4.77×10⁻⁴ |
| 4b | 功率平衡(母线侧,含器件损耗) | +0.787+0.787+0.787 W | +1.66×10⁻⁴+1.66\\times10^{-4}+1.66×10⁻⁴ |
| 5 | 转矩平衡(四窗口最大) | +0.1077+0.1077+0.1077 N·m | +0.0338%+0.0338\\%+0.0338% |
| 6 | 回馈功率平衡 | +31.06+31.06+31.06 W | +0.399%+0.399\\%+0.399% |
| 6b | 减速段能量账 | −0.008-0.008−0.008 J | −9.6×10⁻⁷-9.6\\times10^{-7}−9.6×10⁻⁷ |
| 6c | 回馈能量去向 | −9.88-9.88−9.88 J | −0.175%-0.175\\%−0.175% |
| 7 | 占空比-平均电压线性度 | 斜率 −0.0084-0.0084−0.0084 | −0.8389%-0.8389\\%−0.8389% |
| 8 | 定频 PWM 的栅格整数化 | −49.5-49.5−49.5 Hz | −0.9901%-0.9901\\%−0.9901% |
八条校核里,四条(1b、2、4、4b)的残差在 10−310^{-3}10−3 以内,其中两条功率校核在 10−410^{-4}10−4 以下,能量账在 10−610^{-6}10−6;两条偏大的(1、3)在扣除"器件压降"与"1 us 削顶"后分别落到 10−410^{-4}10−4 与 10−310^{-3}10−3;剩下两条(7、8)的 0.84%0.84\\%0.84% 与 0.99%0.99\\%0.99% 分别是"窄 DDD 范围下截距相对权重变大"与"栅格整数化"的物理必然,不能消除、只能说明。没有一条残差需要靠调参去凑。
6 关键参数对比仿真
6.1 扫描设计
口径:全部 18 个算例 StopTime = 4 s、FixedStepDiscrete、TsT_sTs = 1 us、TBE、母线预充 630 V,与基准完全一致;指标一律在原始栅格上算,平均值用 trapz 时间加权。单因素,每次只改一个参数,其余复位到模型原值。
统计窗口:A ~ D 四组取 3.50 ~ 3.95 s(末端的准稳态段),E 组取 2.75 ~ 2.75 + 300/|Dec| + 0.010 s(覆盖整个减速过程)。为了让 A ~ D 的窗口真的落在稳态上,每个算例都把转速给定与负载转矩的 Before/After 同时设成常值,否则模型自带的 2.1 s 负载阶跃与 2.75 s 给定跳变会把窗口推到减速段上。
选这 5 个参数的理由:转速给定 N∗N^*N∗ 直接改变占空比,是"占空比-平均电压是否线性"的判据;开关频率 fsf_sfs 是定频 PWM 唯一的设计旋钮;回路电感 LLL 是工程上可换的元件,与 fsf_sfs 在纹波公式里地位对称;负载转矩 TLT_LTL(含负值) 是本模型特有的旋钮,能把工作点从电动推到回馈;减速斜坡 ∣Dec∣|Dec|∣Dec∣ 决定回馈的深度,是 2Q 专属的扫描维度。
表6-1 扫描设计
| A | 转速给定 N∗N^*N∗ | 100 / 250 / 400 / 600 rpm | 400 rpm | DDD、⟨ua⟩\\langle u_a\\rangle⟨ua⟩、纹波 |
| B | 开关频率 fsf_sfs | 2500 / 5000 / 10000 Hz | 5000 Hz | 纹波、⟨ua⟩\\langle u_a\\rangle⟨ua⟩ |
| C | 平波电抗器 LsL_sLs | 0.25 / 0.50 / 1.0 / 2.0 mH | 0.50 mH | 纹波、DDD |
| D | 负载转矩 TLT_LTL | −200-200−200 / −50-50−50 / 100 / 400 N·m | 100 N·m | DDD、电流、母线功率、制动电阻 |
| E | 减速斜坡 DecDecDec | −250-250−250 / −500-500−500 / −1000-1000−1000 rpm/s | −500-500−500 rpm/s | 回馈电流、制动电阻功率 |
三点设计说明:
- C 组扫的是"外串电感"而不是"回路总电感"。回路总电感 L=La+Ls=0.9+LsL = L_a + L_s = 0.9 + L_sL=La+Ls=0.9+Ls mH,扫 Ls∈{0.25,0.5,1.0,2.0}L_s \\in \\{0.25, 0.5, 1.0, 2.0\\}Ls∈{0.25,0.5,1.0,2.0} mH 时总电感是 {1.15,1.4,1.9,2.9}\\{1.15, 1.4, 1.9, 2.9\\}{1.15,1.4,1.9,2.9} mH,跨度 2.5 倍。没有取更小的 LsL_sLs 是因为总电感只剩 1.15 mH、纹波会超过 16 A,接近平均电流的 40%;
- B 组直接改锯齿波块的 Constant1 值(等于掩膜参数 switchfreq),不改载波的其它属性;D 组与 A 组一样把 Before/After 同设,因此该组没有负载阶跃,四个算例都是全程恒定负载;
- E 组保留 2.75 s 的给定阶跃(这是它要研究的对象),只改 RateLimiter 的 FallingSlewLimit。注意掩膜参数 Dec 只驱动这一个属性,且它的原值是基变量 ramp(1)(数组),直接改掩膜无效,必须改块属性——这是本轮踩过的坑。
18 个算例全部串行跑完,单算例 67 ~ 82 s,总计约 22 min。
6.2 组 A:转速给定

图6-1 转速给定对占空比与纹波
表6-2 组 A 结果(fsf_sfs = 5 kHz,LLL = 1.4 mH,TLT_LTL = 100 N·m)
| 100 | 0.0484 | 0.0452 | 30.86 | −0.31-0.31−0.31 | 4.23 | 39.24 | 643.3 |
| 250 | 0.1130 | 0.1095 | 71.88 | −0.42-0.42−0.42 | 9.15 | 40.87 | 640.8 |
| 400 | 0.1779 | 0.1745 | 112.30 | −0.44-0.44−0.44 | 13.32 | 42.50 | 638.8 |
| 600 | 0.2650 | 0.2612 | 166.24 | −0.52-0.52−0.52 | 17.65 | 44.67 | 636.6 |
- 占空比与转速近似成正比:N∗N^*N∗ 从 100 到 600(6 倍),DDD 从 0.0484 到 0.2650(5.48 倍)。比例差一点,因为 DDD 里有 RaiaR_a i_aRaia 与器件压降两个常数项:D=(kΦω+Raia+Vdev)/VbusD = (k_\\Phi\\omega + R_a i_a + V_{dev})/V_{bus}D=(kΦω+Raia+Vdev)/Vbus,转速项占 85 ~ 95%,其余是常数;
- 平均电压的残差随 DDD 增大(−0.31-0.31−0.31 到 −0.52-0.52−0.52 V)。用 DVbus−VdevD V_{bus} – V_{dev}DVbus−Vdev 算,四个点的残差都在 −0.5-0.5−0.5 V 以内,相对 −1.0%-1.0\\%−1.0% 到 −0.3%-0.3\\%−0.3%。残差不为零是因为 A 组用的是指令 DcmdD_{cmd}Dcmd 与实际门极 DDD 之间的差(0.003 ~ 0.004),以及 50 ms 窗口内母线电压的漂移;
- 纹波随 DDD 单调上升(4.23 -> 17.65 A,+317%+317\\%+317%),与 D(1−D)D(1-D)D(1−D) 的涨幅(0.0461 -> 0.1948,+322%+322\\%+322%)几乎完全同步。这是"纹波由 D(1−D)D(1-D)D(1−D) 决定"的定量证据;
- 母线电压随负载电流上升而下降(643.3 -> 636.6 V,−1.0%-1.0\\%−1.0%)。这是整流桥内阻抗 + 电容放电的真实表现,也是 1Q(理想电压源)没有的现象。
工程含义:两象限斩波器的占空比仍是"电压旋钮",但刻度不是纯线性——低速段被器件压降抬高、高速段被母线跌落压低,两端各偏 1% 左右。
6.3 组 B:开关频率
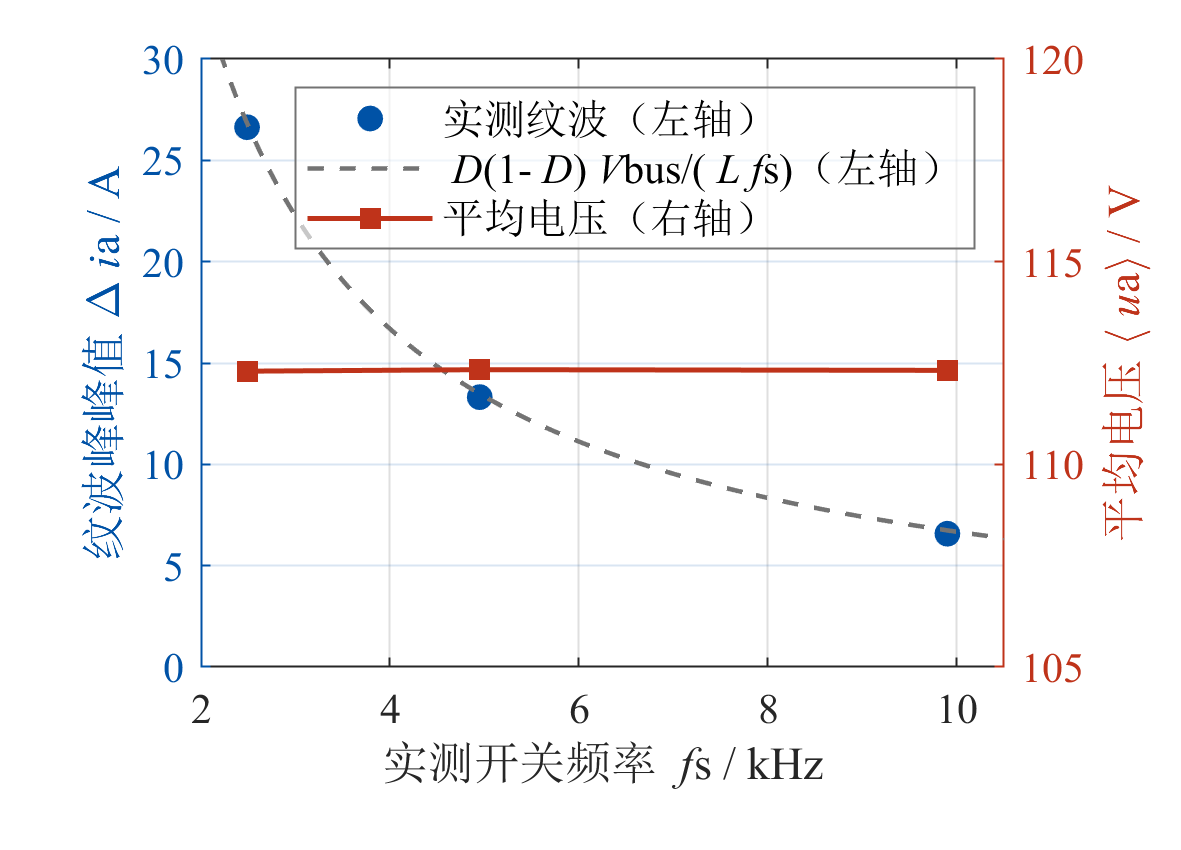
图6-2 开关频率对纹波与平均电压
表6-3 组 B 结果(N∗N^*N∗ = 400 rpm,LLL = 1.4 mH,TLT_LTL = 100 N·m)
| 2.5 | 2487.6 | 402.0 | 26.63 | 112.30 |
| 5.0 | 4950.5 | 202.0 | 13.32 | 112.34 |
| 10.0 | 9901.0 | 101.0 | 6.58 | 112.32 |
- 纹波与频率严格成反比:fsf_sfs 减半(4950.5 -> 2487.6),纹波 13.32 -> 26.63 A,比值 2.000;fsf_sfs 加倍(-> 9901.0),纹波 13.32 -> 6.58 A,比值 2.026。两个比值与 2 的偏差都在 1.3% 以内;
- 平均电压对频率完全不敏感(112.30 / 112.34 / 112.32 V,跨 0.04%)。因为 DDD、VbusV_{bus}Vbus、VdevV_{dev}Vdev 都没变——这是 6.2 节那条"电压关系只由 DDD 决定"的反向验证;
- 实测频率也遵循同样的整数化规律:2.5 kHz -> 2487.6 Hz(402 步)、10 kHz -> 9901.0 Hz(101 步),偏差都是 −0.5%-0.5\\%−0.5% 与 −1.0%-1.0\\%−1.0%。改频率不改变整数化误差的量级,因为 1 us 栅格对任何周期的相对分辨率都在 0.25 ~ 0.5%。
工程含义:想要小纹波就得提高频率,代价是开关损耗(本模型不建模,见 7.2 节)与驱动带宽。把纹波从 13.3 A 压到 6.6 A(−50%-50\\%−50%),频率要从 5 kHz 升到 10 kHz(+100%+100\\%+100%)。
6.4 组 C:回路电感

图6-3 回路总电感对纹波
表6-4 组 C 结果(N∗N^*N∗ = 400 rpm,fsf_sfs = 5 kHz,TLT_LTL = 100 N·m)
| 0.25 | 1.15 | 0.1779 | 16.21 | 18.64 |
| 0.50 | 1.40 | 0.1779 | 13.32 | 18.65 |
| 1.00 | 1.90 | 0.1779 | 9.81 | 18.64 |
| 2.00 | 2.90 | 0.1779 | 6.43 | 18.64 |
- 纹波与电感严格成反比:总电感从 1.15 增到 2.90 mH(2.52 倍),纹波从 16.21 降到 6.43 A(1/2.521/2.521/2.52)。乘积 Δi⋅L\\Delta i \\cdot LΔi⋅L 四档之间只差 0.05%——这是纹波公式里"LLL 在分母"的直接证明;
- 占空比完全不变(0.1779 四档一致)。电感只改变"电流在一个周期内怎么抖",不改变"平均电流是多少",因为稳态下电感平均电压为零;
- 本组的跨度为 2.5 倍(1Q 是 3.7 倍),所以 Δi⋅L\\Delta i \\cdot LΔi⋅L 的恒定性稍差(0.05% 对 0.002%),但仍足以证明标度律。
工程含义:电感是"纹波旋钮"。与 1Q 不同的是,本模型的 LLL 只有 1.4 mH(1Q 是 26 mH),纹波 13 A 而不是 0.43 A——这是 200 HP 大电流传动的必然结果:LLL 的体积与成本随电流平方增长,大功率场合通常不加太大的平波电抗器,而是靠提高开关频率或接受较大纹波。
6.5 组 D:负载转矩(含负值)

图6-4 负载转矩对功率流向(负号 = 母线吸收)
这是本模型特有的一组,也是唯一能把工作点从电动推到回馈的一组:
表6-5 组 D 结果(N∗N^*N∗ = 400 rpm,fsf_sfs = 5 kHz,LLL = 1.4 mH)
| −200-200−200 | −71.96-71.96−71.96 | 0.1472 | 12.64 | −7.49-7.49−7.49 | 7.46 | 707.4 |
| −50-50−50 | −14.73-14.73−14.73 | 0.1535 | 12.99 | −1.58-1.58−1.58 | 1.52 | 701.2 |
| 100 | 42.50 | 0.1779 | 13.32 | +4.83+4.83+4.83 | 0 | 638.8 |
| 400 | 156.96 | 0.1915 | 13.87 | +18.93+18.93+18.93 | 0 | 633.1 |
- 负转矩把工作点推进第 2 象限:TL=−200T_L = -200TL=−200 N·m 时电流 −71.96-71.96−71.96 A,母线功率 −7.49-7.49−7.49 kW,制动电阻耗散 7.46 kW。这是全篇除基准外的第二个回馈工况,而且是稳态回馈(不是减速暂态),比 W3 更"干净";
- 占空比对负载不敏感:−200-200−200 到 400 N·m(电流从 −72-72−72 到 +157+157+157 A,跨 229 A),DDD 只从 0.1472 变到 0.1915(+30%+30\\%+30%)。因为 DDD 里占大头的是反电动势(109.9 V 占 DVbusD V_{bus}DVbus = 112 ~ 121 V 的 91 ~ 97%),电流只影响 RaiaR_a i_aRaia 那一项;
- 纹波几乎不随负载变化(12.64 ~ 13.87 A,+9.7%+9.7\\%+9.7%),与 D(1−D)D(1-D)D(1−D) 的变化(0.1255 -> 0.1549,+23%+23\\%+23%)不完全同步——因为负电流时器件压降的正负号改变,等效 DDD 与指令 DDD 的关系被"压扁"了;
- 母线电压随回馈深度上升(707.4 / 701.2 / 638.8 / 633.1 V)。负转矩越深,回馈功率越大,母线越高——但被制动斩波器钳在 707 ~ 708 V,这正是"限压"的作用:没有制动斩波器,−200-200−200 N·m 会把母线推到 900 V 以上。
工程含义:两象限传动的"负负载"是一条真实存在的工况(下放位能负载、车辆下坡、卷取机张力反转),本模型可以稳定运行在 −72-72−72 A / −7.5-7.5−7.5 kW 而不失控——前提是制动电阻的容量足够。这是 1Q 模型根本做不到的:1Q 遇到负转矩会一直加速到电压极限。
6.6 组 E:减速斜坡

图6-5 减速斜坡对回馈深度(EbrkE_{brk}Ebrk 标注为制动电阻累计耗能)
表6-6 组 E 结果(N∗N^*N∗ 400 -> 100 rpm,fsf_sfs = 5 kHz,LLL = 1.4 mH,TLT_LTL = 100 N·m)
| ∣Dec∣|Dec|∣Dec∣ / (rpm/s) | 回馈电流 ⟨ia⟩\\langle i_a\\rangle⟨ia⟩ / A | DDD | 纹波 / A | 制动电阻功率 / kW | 制动电阻耗能 / kJ | 母线峰值 / V |
| — | — | — | — | — | — | — |
| 250 | −58.99-58.99−58.99 | 0.0902 | 8.21 | 3.44 | 4.17 | 706.3 |
| 500 | −158.62-158.62−158.62 | 0.0804 | 7.44 | 8.50 | 5.19 | 715.6 |
| 1000 | −355.50-355.50−355.50 | 0.0621 | 6.18 | 14.63 | 4.53 | 729.2 |
- 回馈电流与斜坡近似成正比:∣Dec∣|Dec|∣Dec∣ 从 250 到 1000(4 倍),电流从 −59-59−59 到 −355.5-355.5−355.5 A(6.0 倍)。超线性是因为惯性项 Jω˙J\\dot\\omegaJω˙ 与 ∣Dec∣|Dec|∣Dec∣ 成正比,而负载 100 N·m 是常数,斜坡越陡惯性项占比越大;
- 占空比随斜坡变陡而下降(0.0902 -> 0.0621)。因为电流越负,RaiaR_a i_aRaia 项越负,D=(ea+Raia+Vdev)/VbusD = (e_a + R_a i_a + V_{dev})/V_{bus}D=(ea+Raia+Vdev)/Vbus 变小——这是"回馈时用更小的电压把电流压得更负"的定量表现;
- 制动电阻功率与斜坡近似成正比(3.44 -> 14.63 kW,4.25 倍),但累计耗能几乎不变(4.17 / 5.19 / 4.53 kJ)。这是本组最有意思的发现:斜坡越陡,减速时间越短(∝1/∣Dec∣\\propto 1/|Dec|∝1/∣Dec∣),功率越大(∝∣Dec∣\\propto |Dec|∝∣Dec∣),两者相乘正好抵消。能量由转速差决定,功率由时间决定;
- 母线峰值随斜坡变陡而升高(706.3 -> 729.2 V)。∣Dec∣=1000|Dec| = 1000∣Dec∣=1000 时回馈功率 14.6 kW 已经超过制动电阻的持续能力,母线被顶到 729 V,说明4 kHz / 5 ohm 的制动单元在 15 kW 级别已接近极限。
工程含义:制动电阻的选型要按"最陡斜坡的功率"而不是"总能量"。本模型里三档斜坡的能量只差 20%,功率却差 4.3 倍——按能量选会严重偏小。
6.7 灵敏度汇总

图6-6 各参数对主指标的相对影响
表6-7 灵敏度排序(按相对变化的绝对值)
| 1 | TLT_LTL:100 -> −200-200−200 N·m | 母线功率 | −355.1%-355.1\\%−355.1% |
| 2 | TLT_LTL:100 -> 400 N·m | 母线功率 | +291.8%+291.8\\%+291.8% |
| 3 | fsf_sfs:5 -> 2.5 kHz | 纹波 | +100.0%+100.0\\%+100.0% |
| 4 | N∗N^*N∗:400 -> 100 rpm | 占空比 DDD | −72.8%-72.8\\%−72.8% |
| 5 | LLL:1.4 -> 2.9 mH | 纹波 | −51.7%-51.7\\%−51.7% |
| 6 | fsf_sfs:5 -> 10 kHz | 纹波 | −50.6%-50.6\\%−50.6% |
| 7 | N∗N^*N∗:400 -> 600 rpm | 占空比 DDD | +48.9%+48.9\\%+48.9% |
| 8 | LLL:1.4 -> 1.15 mH | 纹波 | +21.7%+21.7\\%+21.7% |
结论很清楚:
- 负载转矩是影响最大的参数(−355%-355\\%−355% / +292%+292\\%+292%),而且它改变的是功率的符号而不只是大小。这是 2Q 模型独有的灵敏度方向,1Q 模型的同项只有 −12%-12\\%−12% / +0.5%+0.5\\%+0.5%;
- 开关频率与电感主导纹波(+100%+100\\%+100% / −52%-52\\%−52%),弹性都是 −1-1−1(对倍数):fsf_sfs 减半纹波加倍,LLL 翻倍纹波减半。两者地位对称,但工程上改频率更"便宜"(不用换硬件);
- 转速给定主导占空比(−73%-73\\%−73% / +49%+49\\%+49%),弹性约 −0.9-0.9−0.9(DDD 与 nnn 近似成正比,被常数项略微压低);
- 注意 −355.1%-355.1\\%−355.1% 这个数:母线功率从 +4.83+4.83+4.83 kW 变到 −7.49-7.49−7.49 kW,相对变化按 (新−旧)/∣旧∣(\\text{新} – \\text{旧})/|\\text{旧}|(新−旧)/∣旧∣ 算,跨越零点后百分比失去直观意义,应当直接看符号与绝对值(+4.83+4.83+4.83 -> −7.49-7.49−7.49 kW)。
7 结论与局限
7.1 可以下的结论(均有数据支撑)
7.2 模型的局限与不适用场景
模型没有建模的部分:
- 没有可逆的整流/回馈通路,回馈能量只能烧掉。母线的整流桥是二极管桥,单向导通;回馈能量进入 7.5 mF 电容后只能被制动电阻泄放。所以本模型不能用于评估"能量回馈电网"的节能效果——那需要 PWM 整流器或主动前端。5.6 节"92.3% 进了制动电阻"这个数字本身就是这个局限的定量表达。
- 没有开关损耗、没有结温、没有死区、没有 dv/dtdv/dtdv/dt。IGBT 用 Ron=10−3R_{on} = 10^{-3}Ron=10−3 ohm 串 1.3 V 的压降模型表示,开通关断瞬时完成。所以本模型不能给出:开关损耗随频率的变化、结温、死区对低压段波形的影响、EMI。6.3 节"提高频率的代价"只是定性说明,本模型没有计算过任何一焦耳的开关损耗——若要评估把 fsf_sfs 从 5 kHz 提到 10 kHz 是否划算,必须另建损耗模型。
- 没有磁饱和、没有电枢反应。Laf=2.621L_{af} = 2.621Laf=2.621 H 是常数,励磁电流恒为 1 A,因此 kΦk_\\PhikΦ 全程恒定。真实 200 HP 直流电机在 444 A(1.49 pu)时电枢反应会有几个百分点的去磁,本模型没有。
- 没有机械传动链。J=10J = 10J=10 kg·m2^22 是集中惯量,Bm=0.272B_m = 0.272Bm=0.272、Tf=0T_f = 0Tf=0,没有弹性联轴器、没有齿隙、没有库仑摩擦。本模型不能研究扭振与齿隙振荡;4.9 节 6.38 rpm 的上冲是按集中惯量算的,真实传动链会有弹性振荡叠加。
- 母线电容是理想的。7.5 mF 无 ESR、无 ESL、无均压电阻,所以 4.8 节母线纹波只有 15 V。真实电容组的 ESR 会让回馈时的母线纹波更大、制动电阻的电流应力更高。
- 控制是理想定时的。PWM 比较与两个 PI 都在 1 us / 20 us / 100 us 的整数倍时刻动作,没有计算延迟、没有 PWM 抖动、没有 ADC 量化。DDD 的分辨率是 1/202,比真实控制器还粗,但没有任何抖动与死区。
- 母线电流通道是死的。Scope1 的 Multimeter 全时程读 0(1.3 节),母线侧功率是用 Vbus⟨g1ia⟩V_{bus}\\langle g_1 i_a\\rangleVbus⟨g1ia⟩ 重建的。这个重建假设"母线电流 = 导通的开关电流",在两象限半桥里成立,但忽略了电容的充放电电流——这就是 5.6 节必须单列 PcapP_{cap}Pcap 项的原因。若要精确核算,必须实测母线电流。
本次运行特有的、不可外推的部分:
- 开关频率只扫了 3 档(2.5 / 5 / 10 kHz)。反比关系在这 3 点上成立,不能外推到 20 kHz 以上——那里 1 us 栅格的相对分辨率降到 5%,TswT_{sw}Tsw 只能取 50 步,DDD 的分辨率变成 1/50,纹波公式的误差会迅速放大。本说明书没有做这个算例。
- 负载只扫了 4 档,回馈侧只到 −200-200−200 N·m。更深的回馈(例如 −400-400−400 N·m)会把回馈功率推到 15 kW 以上,母线会被顶到 730 V 以上,制动斩波器的 4 kHz / 5 ohm 组合可能跟不上,本模型没有验证这个边界。
- 纹波校核的原始残差(−1.27%-1.27\\%−1.27%)说明本模型不能用来标定亚百分比级的纹波。残余残差的唯一来源是 1 us 栅格削顶(5.3 节已定量补回到 +0.42%+0.42\\%+0.42%),若不接受这个修正,只能把 TsT_sTs 从 1 us 再缩小——那会让点数从 400 万涨到 1600 万,超出本机内存与时间预算(本轮 4 s 已耗 71 s)。
- "无 DCM"这个结论只适用于本参数集。4.5 节的判据在 19 305 个周期里命中 0 次,前提是 L=1.4L = 1.4L=1.4 mH、最小平均电流 40 A。若把电感降到 0.25 mH(C 组的最小档,纹波 16 A)或把负载降到 −50-50−50 N·m(D 组,平均电流 −14.7-14.7−14.7 A),断续就会出现在过零附近,本说明书没有对这两个算例做过零段的逐周期检查。因此"两象限斩波器在过零处一定连续"是错误的推广——它取决于 LLL 与最小电流的比值。
- 扫描算例的工况与基准不同。A ~ D 四组为让 3.50 ~ 3.95 s 落在稳态,把 N∗N^*N∗ 与 TLT_LTL 设成全程恒定,去掉了基准里的 2.1 s 负载阶跃;E 组保留阶跃但只改斜坡。因此组 A 的 400 rpm 点(D=0.1779D = 0.1779D=0.1779、⟨ua⟩=112.30\\langle u_a\\rangle = 112.30⟨ua⟩=112.30 V、纹波 13.32 A)与基准 W2 窗口(0.1781、112.44 V、13.32 A)有 0.1% 量级的差异,两组数字不能混用。
- 母线预充是本轮加的运行期改动(3.4 节 D3)。若有人直接 load_system + sim 而不预充,会得到 0 -> 978 V 的充电过冲与错误的制动斩波器动作次数,本说明书的全部母线数字都将不可比。
- FixedStep 保持 auto。本轮没有把它强制成 1e-6,因为 powergui.SampleTime = Ts 已经把它定死;但如果有人改动了 PreLoadFcn,实际步长可能变成别的值,全部数字不可比(3.4 节)。
8 附录
8.1 脚本清单
表8-1 脚本与用途
| Chopper2Quadrant_export.m | 基准仿真(4 s)与 9 路信号导出、38 个掩膜参数采集、母线预充 | c2q_base.mat |
| Chopper2Quadrant_analyze.m | 门极反推、逐周期序列、8 条校核、四窗口指标、过零与回馈分析 | c2q_metrics.mat |
| Chopper2Quadrant_sweep.m | 5 组 18 个算例的单因素扫描 | c2q_sweep.mat |
| Chopper2Quadrant_figs.m | 18 张数据图(一图一文件,无 subplot) | 图片\\图4-*.png、图6-*.png |
| Chopper2Quadrant_shot.m | 4 张界面截图与 1 张手绘原理图(最后跑) | 图片\\图1-1、图2-*.png |
8.2 仿真数据文件
表8-2 数据文件(大小为磁盘真实字节数)
| 仿真数据\\c2q_base.mat | tt(4 000 001 点)、D1、D2、VA、IA、IAREF、NACT、NREF、VBUS、GBRK、P(参数)、CFG、meta | 122 178 626 B(约 116.5 MB) |
| 仿真数据\\c2q_metrics.mat | M 指标结构体(参数、四窗口指标、逐周期序列 19 305 点、75 个扫描窗口、瞬态汇总、过零与回馈分析、8 条校核残差) | 549 434 B(约 536 KB) |
| 仿真数据\\c2q_sweep.mat | SWm:18 个算例的指标结构体 | 3 506 B(约 3.4 KB) |
c2q_base.mat 有 116.5 MB,是因为它把 10 路信号在 4 000 001 点的原始栅格上完整存了下来(10 列 double 共约 320 MB 的原始量,-v7.3 压缩后 116.5 MB)。这份文件是全部图件的唯一数据源,_figs.m 与 _analyze.m 都直接读它,不再重跑仿真。三个 .mat 加起来约 117 MB,比同族 1Q 模型(93 MB)大 25%,因为多存了 D2、IAREF、VBUS、GBRK 四列。
8.3 复现方法
按顺序执行即可(每个脚本自带路径解析,可在任意目录启动):
脚本收尾统一执行:还原 Scope 的 DataLogging 与 ReturnWorkspaceOutputs、还原 Cbus 的 InitialVoltage 与 Setx0、删除临时的 VBUS_ws / GBRK_ws、还原载波块的 Constant1 值、close_system(mdl,0),清理 tempdir\\*.dmr,并校验 .slx 的 mtime 未变(本次前后均为 20-10月-2026 09:50:16,55 712 B)。
注:.dmr 是 Simulink Dataset 的磁盘后端缓存,句柄由 MATLAB 引擎独占,在同一会话内无法删除。因此本机若要求 C 盘零落盘,应把 TMP/TEMP 环境变量指向 E 盘后再启动 MATLAB;否则每轮仿真会在 tempdir 留下缓存,需在 MATLAB 退出后由系统清理。
参考文献(第 9 章)
[1] The MathWorks, Inc. Two-Quadrant Chopper DC Drive [Z]. MATLAB R2023b Documentation, Simscape Electrical (Specialized Power Systems), 2023.
[2] The MathWorks, Inc. DC Machine [Z]. MATLAB R2023b Documentation, Simscape Electrical (Specialized Power Systems), 2023.
[3] The MathWorks, Inc. powergui [Z]. MATLAB R2023b Documentation, Simscape Electrical (Specialized Power Systems), 2023.
[4] The MathWorks, Inc. Simulating Discretized Electrical Systems [Z]. MATLAB R2023b Documentation, Simscape Electrical (Specialized Power Systems), 2023.
[5] The MathWorks, Inc. Simscape Electrical Reference [Z]. MATLAB R2023b Documentation, Simscape Electrical, 2023.
[6] Mohan N, Undeland T M, Robbins W P. Power Electronics: Converters, Applications, and Design [M]. 3rd ed. Hoboken: John Wiley & Sons, 2003.
[7] Erickson R W, Maksimovic D. Fundamentals of Power Electronics [M]. 3rd ed. Cham: Springer, 2020.
[8] Rashid M H. Power Electronics: Devices, Circuits, and Applications [M]. 4th ed. Upper Saddle River: Pearson, 2014.