/* MD / 富文本中的 .toc(含博客园搬家等嵌套结构);.toc-box 在侧栏,不受影响 */
#content_views .toc,
/* 编辑器常在目录前后插入空 p(:empty 仍占 20px),一并去掉避免顶空隙 */
#content_views.markdown_views > p:empty:has(+ .toc),
#content_views.markdown_views > .toc + p:empty,
/* 富文本旧版目录标记 */
#content_views.htmledit_views #main-toc,
#content_views.htmledit_views #hr-toc,
#content_views.htmledit_views p[id*=\”-toc\”] {
display: none !important;
}
/* 目录去掉后,紧跟的首个标题不再多出一块上边距 */
#content_views.markdown_views > .toc + h1,
#content_views.markdown_views > .toc + h2,
#content_views.markdown_views > .toc + h3,
#content_views.markdown_views > .toc + h4,
#content_views.markdown_views > .toc + p:empty + h1,
#content_views.markdown_views > .toc + p:empty + h2,
#content_views.markdown_views > .toc + p:empty + h3,
#content_views.markdown_views > .toc + p:empty + h4 {
margin-top: 0 !important;
}
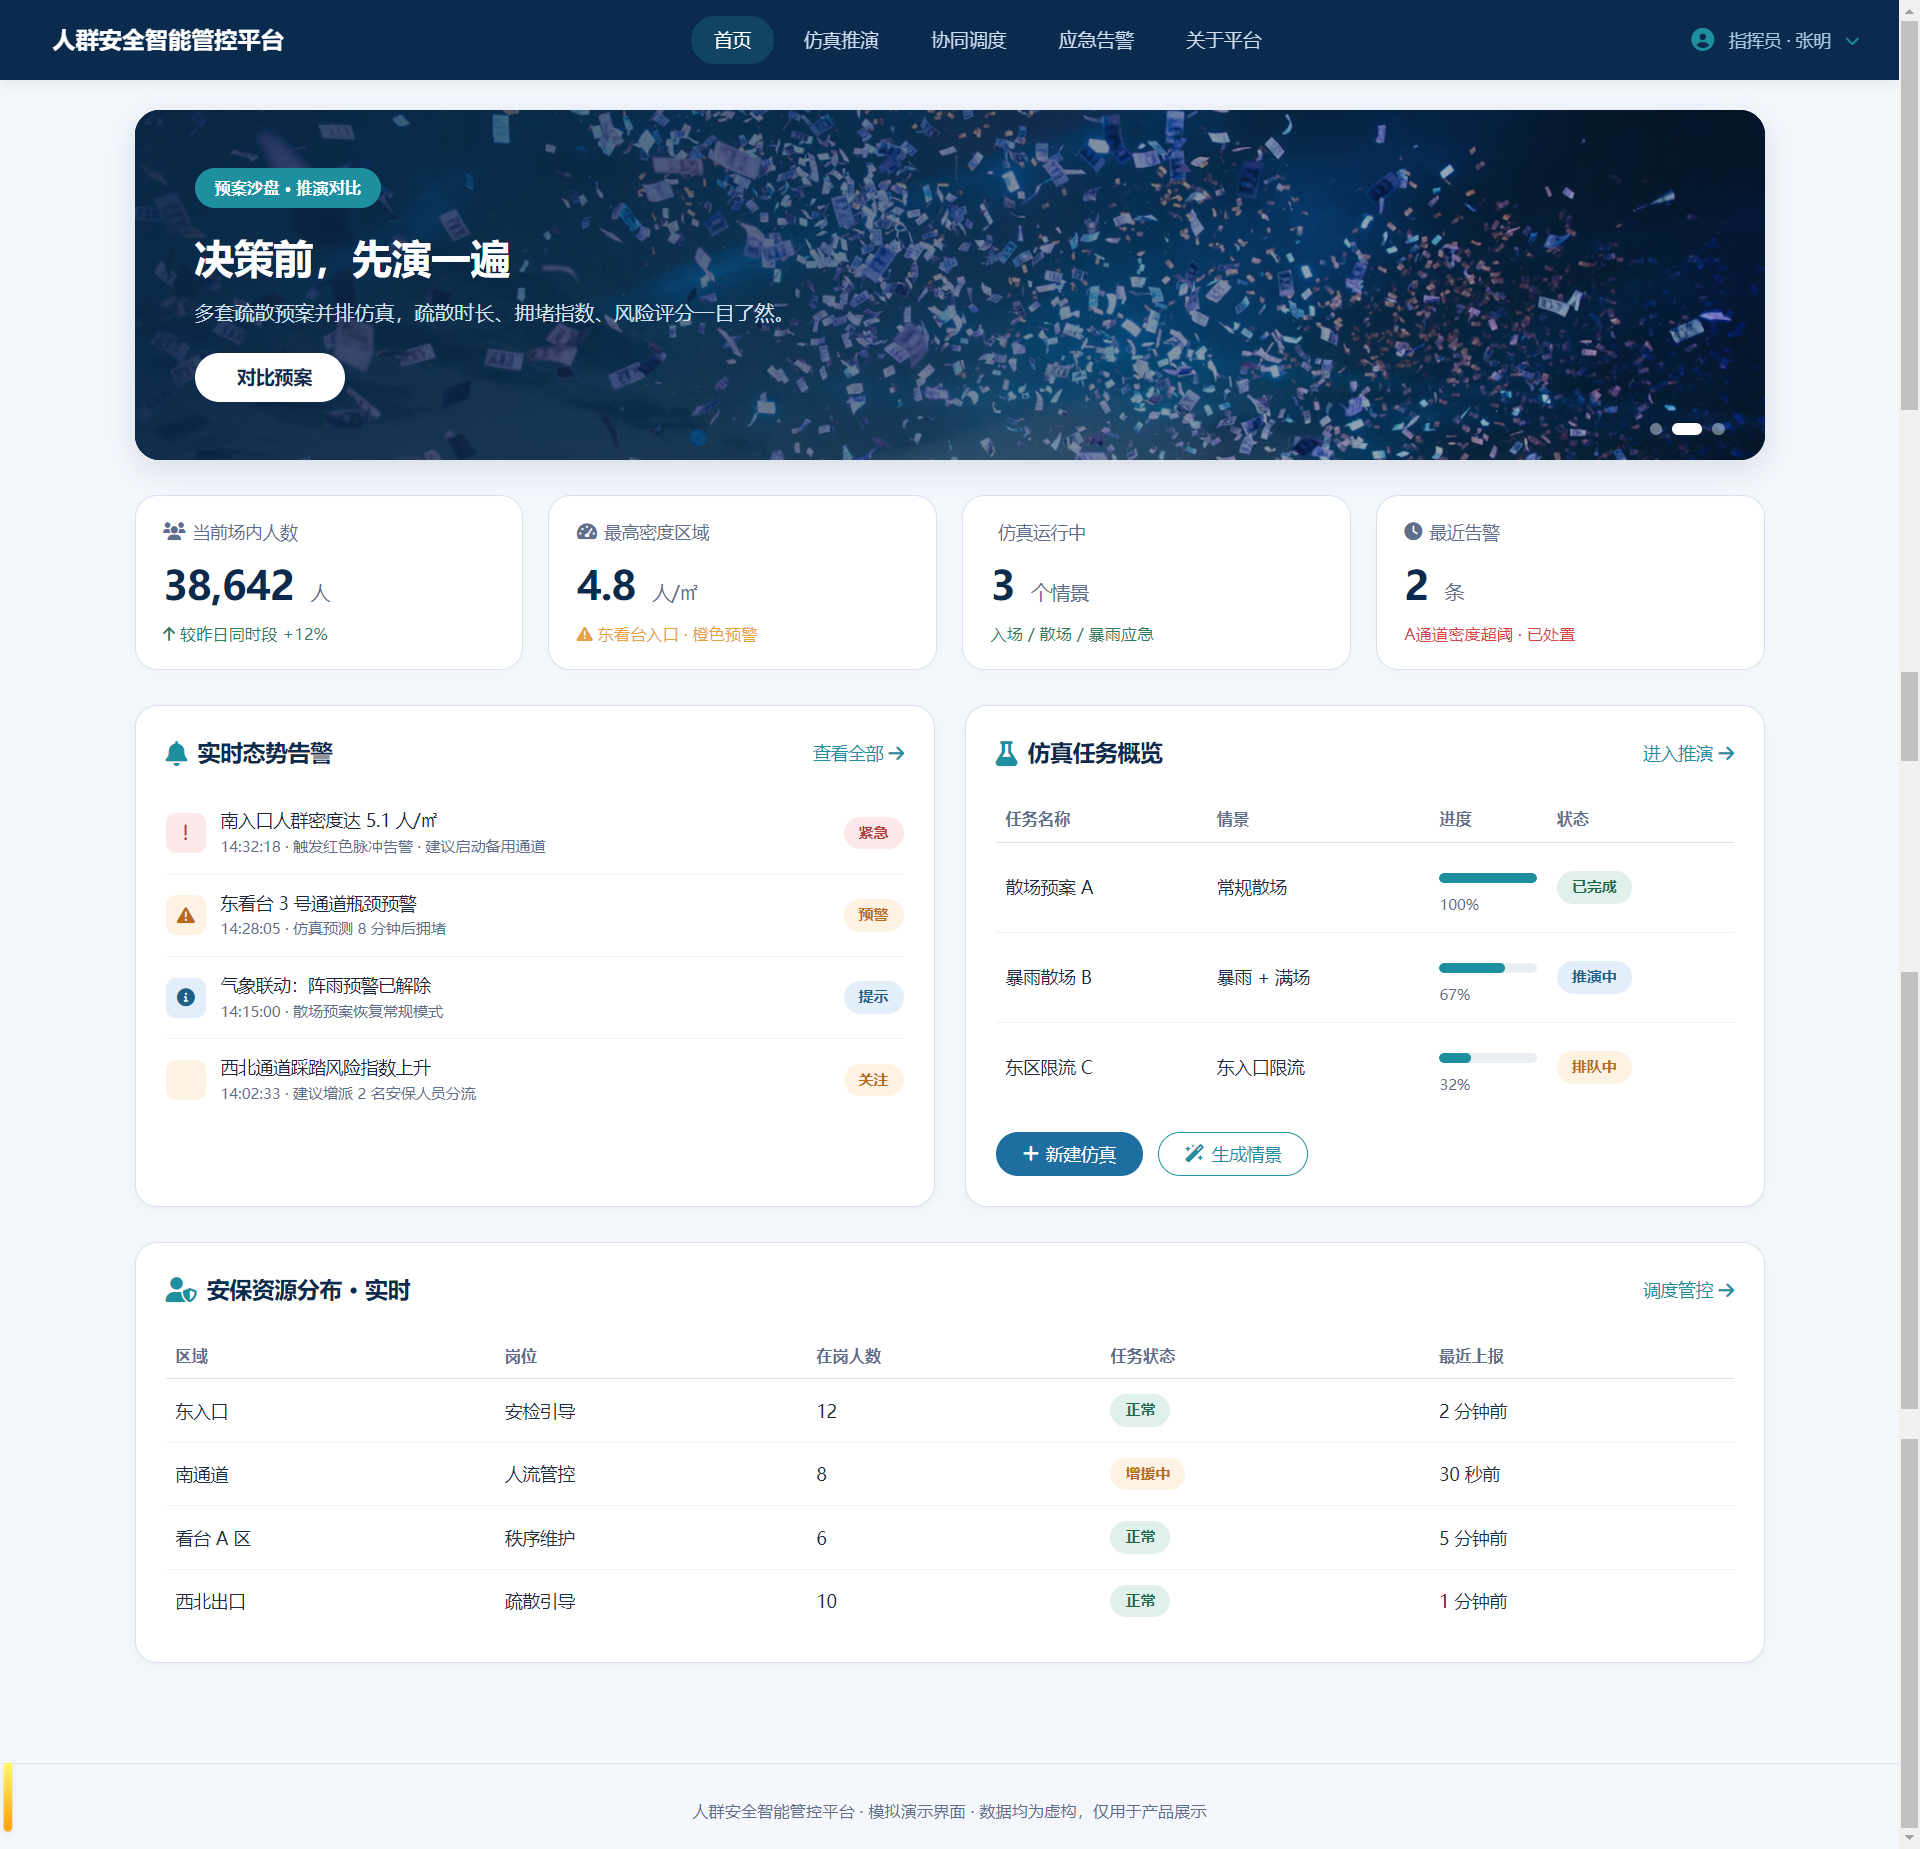
1. 平台定位:从"看热力图"到"演一遍再决策"
大型活动人群安全管控长期存在三个痛点:看不见(只有二维热力图,缺乏空间感)、算不准(统计模型无法刻画个体行为)、来不及(预案靠经验,事发才反应)。
本平台以个体级人群行为仿真为核心,叠加三维数字孪生沙盘与多智能体协同,把"事后处置"前移为"事前推演"。一句话概括:决策之前,先在三维沙盘里演一遍。
| 人群建模 | 网格密度统计 | 个体级智能体(社会力模型) |
| 态势呈现 | 二维热力图 | 三维孪生 + 高度场热力 |
| 预案验证 | 经验判断 | 三维沙盘并排推演对比 |
| 指令下达 | 电话/对讲 | 三维场景点击指派 + 可视化流转 |
| 现场作业 | 纸质方案 | AR 实景叠加 + 移动端三维任务 |
2. 总体架构
#mermaid-svg-9RfeI9E1dBYHvffq{font-family:\”trebuchet ms\”,verdana,arial,sans-serif;font-size:16px;fill:#333;}@keyframes edge-animation-frame{from{stroke-dashoffset:0;}}@keyframes dash{to{stroke-dashoffset:0;}}#mermaid-svg-9RfeI9E1dBYHvffq .edge-animation-slow{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 50s linear infinite;stroke-linecap:round;}#mermaid-svg-9RfeI9E1dBYHvffq .edge-animation-fast{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 20s linear infinite;stroke-linecap:round;}#mermaid-svg-9RfeI9E1dBYHvffq .error-icon{fill:#552222;}#mermaid-svg-9RfeI9E1dBYHvffq .error-text{fill:#552222;stroke:#552222;}#mermaid-svg-9RfeI9E1dBYHvffq .edge-thickness-normal{stroke-width:1px;}#mermaid-svg-9RfeI9E1dBYHvffq .edge-thickness-thick{stroke-width:3.5px;}#mermaid-svg-9RfeI9E1dBYHvffq .edge-pattern-solid{stroke-dasharray:0;}#mermaid-svg-9RfeI9E1dBYHvffq .edge-thickness-invisible{stroke-width:0;fill:none;}#mermaid-svg-9RfeI9E1dBYHvffq .edge-pattern-dashed{stroke-dasharray:3;}#mermaid-svg-9RfeI9E1dBYHvffq .edge-pattern-dotted{stroke-dasharray:2;}#mermaid-svg-9RfeI9E1dBYHvffq .marker{fill:#333333;stroke:#333333;}#mermaid-svg-9RfeI9E1dBYHvffq .marker.cross{stroke:#333333;}#mermaid-svg-9RfeI9E1dBYHvffq svg{font-family:\”trebuchet ms\”,verdana,arial,sans-serif;font-size:16px;}#mermaid-svg-9RfeI9E1dBYHvffq p{margin:0;}#mermaid-svg-9RfeI9E1dBYHvffq .label{font-family:\”trebuchet ms\”,verdana,arial,sans-serif;color:#333;}#mermaid-svg-9RfeI9E1dBYHvffq .cluster-label text{fill:#333;}#mermaid-svg-9RfeI9E1dBYHvffq .cluster-label span{color:#333;}#mermaid-svg-9RfeI9E1dBYHvffq .cluster-label span p{background-color:transparent;}#mermaid-svg-9RfeI9E1dBYHvffq .label text,#mermaid-svg-9RfeI9E1dBYHvffq span{fill:#333;color:#333;}#mermaid-svg-9RfeI9E1dBYHvffq .node rect,#mermaid-svg-9RfeI9E1dBYHvffq .node circle,#mermaid-svg-9RfeI9E1dBYHvffq .node ellipse,#mermaid-svg-9RfeI9E1dBYHvffq .node polygon,#mermaid-svg-9RfeI9E1dBYHvffq .node path{fill:#ECECFF;stroke:#9370DB;stroke-width:1px;}#mermaid-svg-9RfeI9E1dBYHvffq .rough-node .label text,#mermaid-svg-9RfeI9E1dBYHvffq .node .label text,#mermaid-svg-9RfeI9E1dBYHvffq .image-shape .label,#mermaid-svg-9RfeI9E1dBYHvffq .icon-shape .label{text-anchor:middle;}#mermaid-svg-9RfeI9E1dBYHvffq .node .katex path{fill:#000;stroke:#000;stroke-width:1px;}#mermaid-svg-9RfeI9E1dBYHvffq .rough-node .label,#mermaid-svg-9RfeI9E1dBYHvffq .node .label,#mermaid-svg-9RfeI9E1dBYHvffq .image-shape .label,#mermaid-svg-9RfeI9E1dBYHvffq .icon-shape .label{text-align:center;}#mermaid-svg-9RfeI9E1dBYHvffq .node.clickable{cursor:pointer;}#mermaid-svg-9RfeI9E1dBYHvffq .root .anchor path{fill:#333333!important;stroke-width:0;stroke:#333333;}#mermaid-svg-9RfeI9E1dBYHvffq .arrowheadPath{fill:#333333;}#mermaid-svg-9RfeI9E1dBYHvffq .edgePath .path{stroke:#333333;stroke-width:2.0px;}#mermaid-svg-9RfeI9E1dBYHvffq .flowchart-link{stroke:#333333;fill:none;}#mermaid-svg-9RfeI9E1dBYHvffq .edgeLabel{background-color:rgba(232,232,232, 0.8);text-align:center;}#mermaid-svg-9RfeI9E1dBYHvffq .edgeLabel p{background-color:rgba(232,232,232, 0.8);}#mermaid-svg-9RfeI9E1dBYHvffq .edgeLabel rect{opacity:0.5;background-color:rgba(232,232,232, 0.8);fill:rgba(232,232,232, 0.8);}#mermaid-svg-9RfeI9E1dBYHvffq .labelBkg{background-color:rgba(232, 232, 232, 0.5);}#mermaid-svg-9RfeI9E1dBYHvffq .cluster rect{fill:#ffffde;stroke:#aaaa33;stroke-width:1px;}#mermaid-svg-9RfeI9E1dBYHvffq .cluster text{fill:#333;}#mermaid-svg-9RfeI9E1dBYHvffq .cluster span{color:#333;}#mermaid-svg-9RfeI9E1dBYHvffq div.mermaidTooltip{position:absolute;text-align:center;max-width:200px;padding:2px;font-family:\”trebuchet ms\”,verdana,arial,sans-serif;font-size:12px;background:hsl(80, 100%, 96.2745098039%);border:1px solid #aaaa33;border-radius:2px;pointer-events:none;z-index:100;}#mermaid-svg-9RfeI9E1dBYHvffq .flowchartTitleText{text-anchor:middle;font-size:18px;fill:#333;}#mermaid-svg-9RfeI9E1dBYHvffq rect.text{fill:none;stroke-width:0;}#mermaid-svg-9RfeI9E1dBYHvffq .icon-shape,#mermaid-svg-9RfeI9E1dBYHvffq .image-shape{background-color:rgba(232,232,232, 0.8);text-align:center;}#mermaid-svg-9RfeI9E1dBYHvffq .icon-shape p,#mermaid-svg-9RfeI9E1dBYHvffq .image-shape p{background-color:rgba(232,232,232, 0.8);padding:2px;}#mermaid-svg-9RfeI9E1dBYHvffq .icon-shape .label rect,#mermaid-svg-9RfeI9E1dBYHvffq .image-shape .label rect{opacity:0.5;background-color:rgba(232,232,232, 0.8);fill:rgba(232,232,232, 0.8);}#mermaid-svg-9RfeI9E1dBYHvffq .label-icon{display:inline-block;height:1em;overflow:visible;vertical-align:-0.125em;}#mermaid-svg-9RfeI9E1dBYHvffq .node .label-icon path{fill:currentColor;stroke:revert;stroke-width:revert;}#mermaid-svg-9RfeI9E1dBYHvffq :root{–mermaid-font-family:\”trebuchet ms\”,verdana,arial,sans-serif;}
实时反馈
应用层
指挥员端
现场安保端
观众端
管理员端
智能体层
人群仿真智能体
调度管控智能体
问答研判智能体
仿真引擎层
社会力模型
智能体寻路
GPU并行仿真
数据层
票务数据
视频监控
WiFi探针
物联设备
BIM/GIS模型
3. 四类角色端能力矩阵
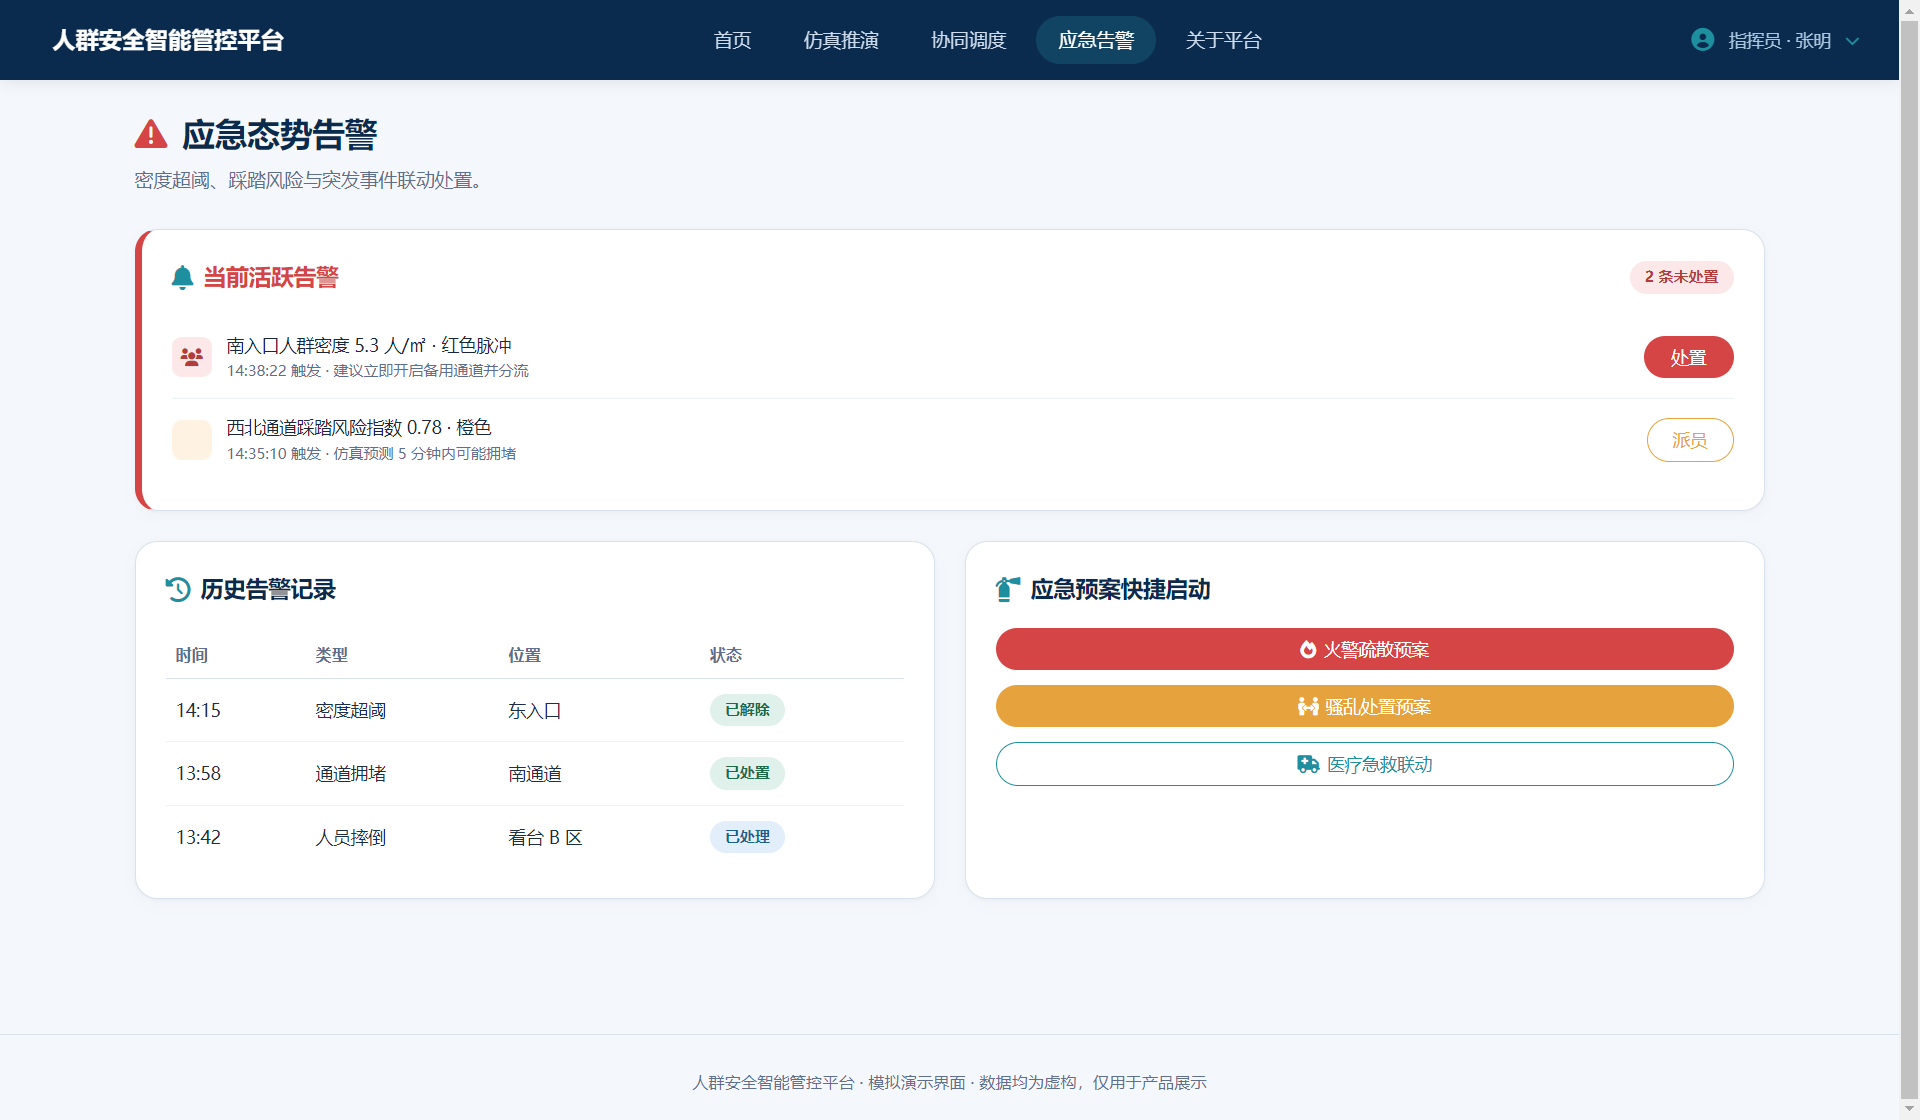
| 指挥员 | 全局态势与决策 | 三维驾驶舱、沙盘推演、协同调度、应急告警 | 散场前 30 分钟预演限流方案 |
| 现场安保 | 快速到位与执行 | AR 实景辅助、移动端三维任务、安全协同 | 通道拥堵点 AR 导航到位 |
| 观众 | 引导与避险 | 三维导航、避堵建议、紧急疏散指引 | 散场避堵路线推荐 |
| 管理员 | 平台治理 | 孪生底座管理、生成式情景、权限审计 | 一句话生成极端情景并批量仿真 |
4. 指挥员端:三维态势驾驶舱
4.1 核心能力
- 场馆三维孪生底座(看台 / 通道 / 出入口 / 舞台 / 周边道路)
- 个体级人群行为仿真(社会力模型 + 智能体寻路)
- 人群密度三维热力渲染(色阶 + 高度场)
- 瓶颈点自动识别与三维脉冲高亮
- 时间轴推演(入场 / 散场 / 突发三态切换)
4.2 密度分级与响应策略
| 舒适 | < 1.0 | 蓝色低矮热力 | 常规监测 |
| 关注 | 1.0 ~ 2.0 | 黄色热力抬升 | 加密视频巡检 |
| 预警 | 2.0 ~ 3.5 | 橙色高度场 + 脉冲 | 启动分流预案 |
| 危险 | > 3.5 | 红色脉冲 + 柱状动画 | 强制限流 + 应急联动 |
4.3 沙盘推演对比示例
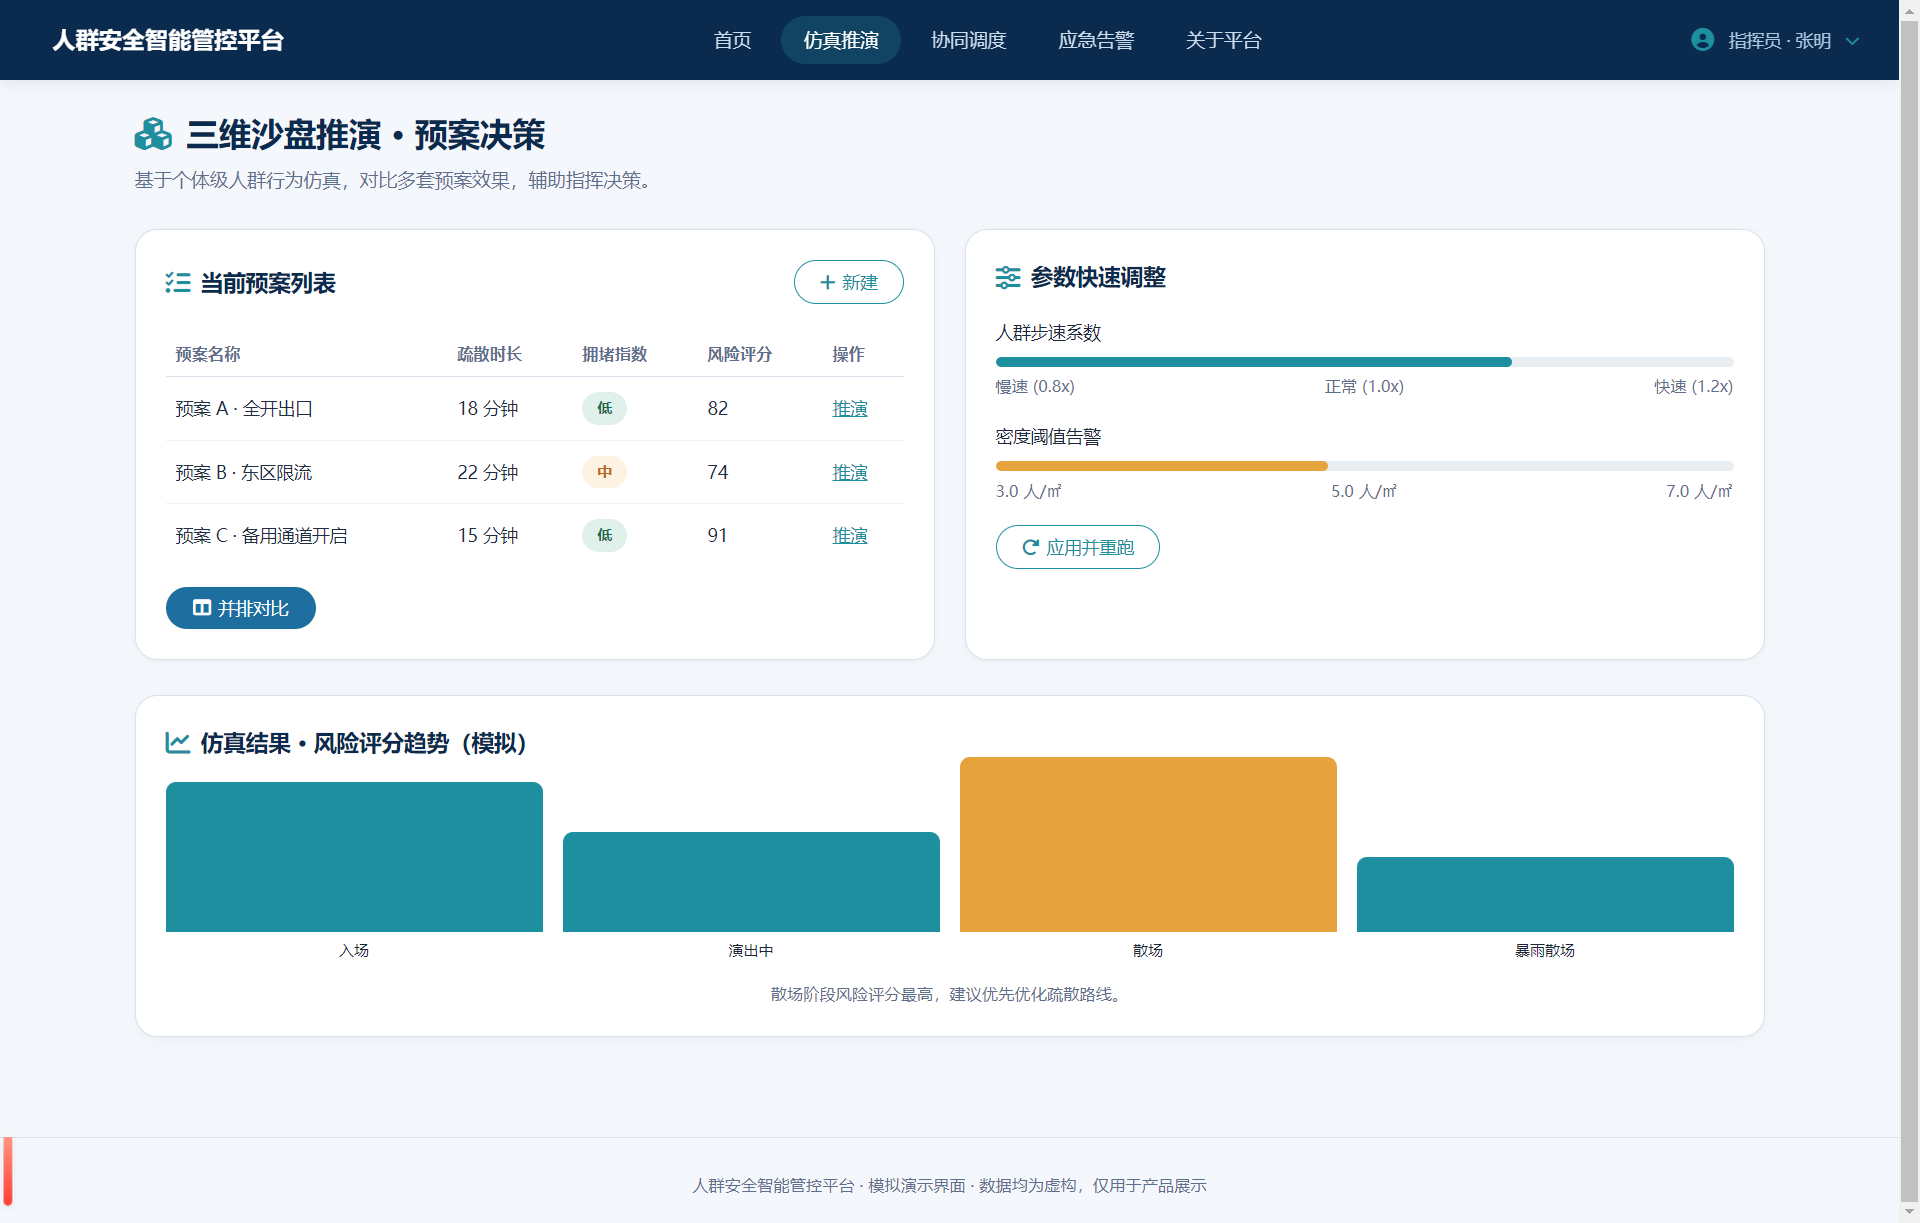
| A:全开 8 个出口 | 12 min | 北侧主通道 | 62 | 可用 |
| B:分批放行 + 6 出口 | 15 min | 无明显瓶颈 | 38 | 推荐 |
| C:单向循环引导 | 18 min | 东侧楼梯 | 55 | 备选 |
5. 现场安保端:AR 实景管控
// AR 实景叠加:将仿真密度数据锚定到真实空间
async function overlayDensityOnAR(anchorId, densityData) {
const anchor = await arSession.resolveAnchor(anchorId);
const layer = new DensityLayer({
position: anchor.position,
colorScale: ['#2E86FF', '#FFD400', '#FF7A00', '#FF2D2D'],
heightField: true,
pulseThreshold: 3.5
});
layer.update(densityData);
arSession.addLayer(layer);
return layer.id;
}
| AR 密度叠加 | 手机位姿 + 仿真数据 | 实景热力层 | < 300 ms |
| AR 导航 | 目标管控点 | 实景箭头 + 距离 | < 500 ms |
| 事件上报 | 拍照 + 定位 | 三维标注事件 | 实时 |
| 人流计数 | 现场计数 | 仿真联动更新 | < 2 s |
6. 观众端:三维引导与避险
| 入场找座 | 三维场馆导航 | 票务座位 + 孪生模型 |
| 散场避堵 | 动态路线规划 + AR 步行指引 | 实时密度仿真 |
| 紧急疏散 | 三维指引 + 语音播报 | 应急预案推演结果 |
| 事件上报 | 拍照 + 位置标注 | 观众端上报 |
7. AI 智能体层
# 问答研判智能体:自然语言 → 三维高亮回答
class SituationQAAgent:
def __init__(self, twin, simulator, llm):
self.twin = twin
self.simulator = simulator
self.llm = llm
def answer(self, question: str, context: dict):
intent = self.llm.parse_intent(question, context)
if intent.type == "bottleneck_query":
result = self.simulator.predict_bottleneck(
time_window=intent.time_window,
region=intent.region
)
return {
"text": self.llm.summarize(result),
"highlight": result.region_ids, # 三维高亮区域
"camera": result.suggest_camera # 自动运镜
}
return {"text": "暂不支持该问题类型"}
| 人群仿真智能体 | 票务/人流阈值触发 | 多情景推演 + 风险评级 | 三维仿真结果 + 建议 |
| 调度管控智能体 | 自然语言指令 | 多目标优化调度 | 三维动画预演 |
| 问答研判智能体 | 语音/文本提问 | 多轮指代理解 | 三维高亮 + 简报 |
| 多模态交互 | 语音 + 手势 | 驾驶舱操控 | 三维标注反馈 |
8. 技术支撑与创新点
8.1 技术栈
| 仿真引擎 | 社会力模型、智能体寻路、GPU 并行 |
| 三维渲染 | 实时热力高度场、光追阴影、粒子流动 |
| 数字孪生 | BIM + GIS + 视频 + 物联融合 |
| 生成式 | 大模型驱动情景与预案生成 |
| 空间计算 | AR 空间锚定、虚实叠加 |
8.2 创新点
- 个体级仿真:每个人都是智能体,而非统计热力图上的一个像素
- 生成式情景:一句话生成"满场 + 暴雨散场"等极端情景并推演
- 沙盘对比决策:多套预案并排 3D 对比,决策前先"演一遍"
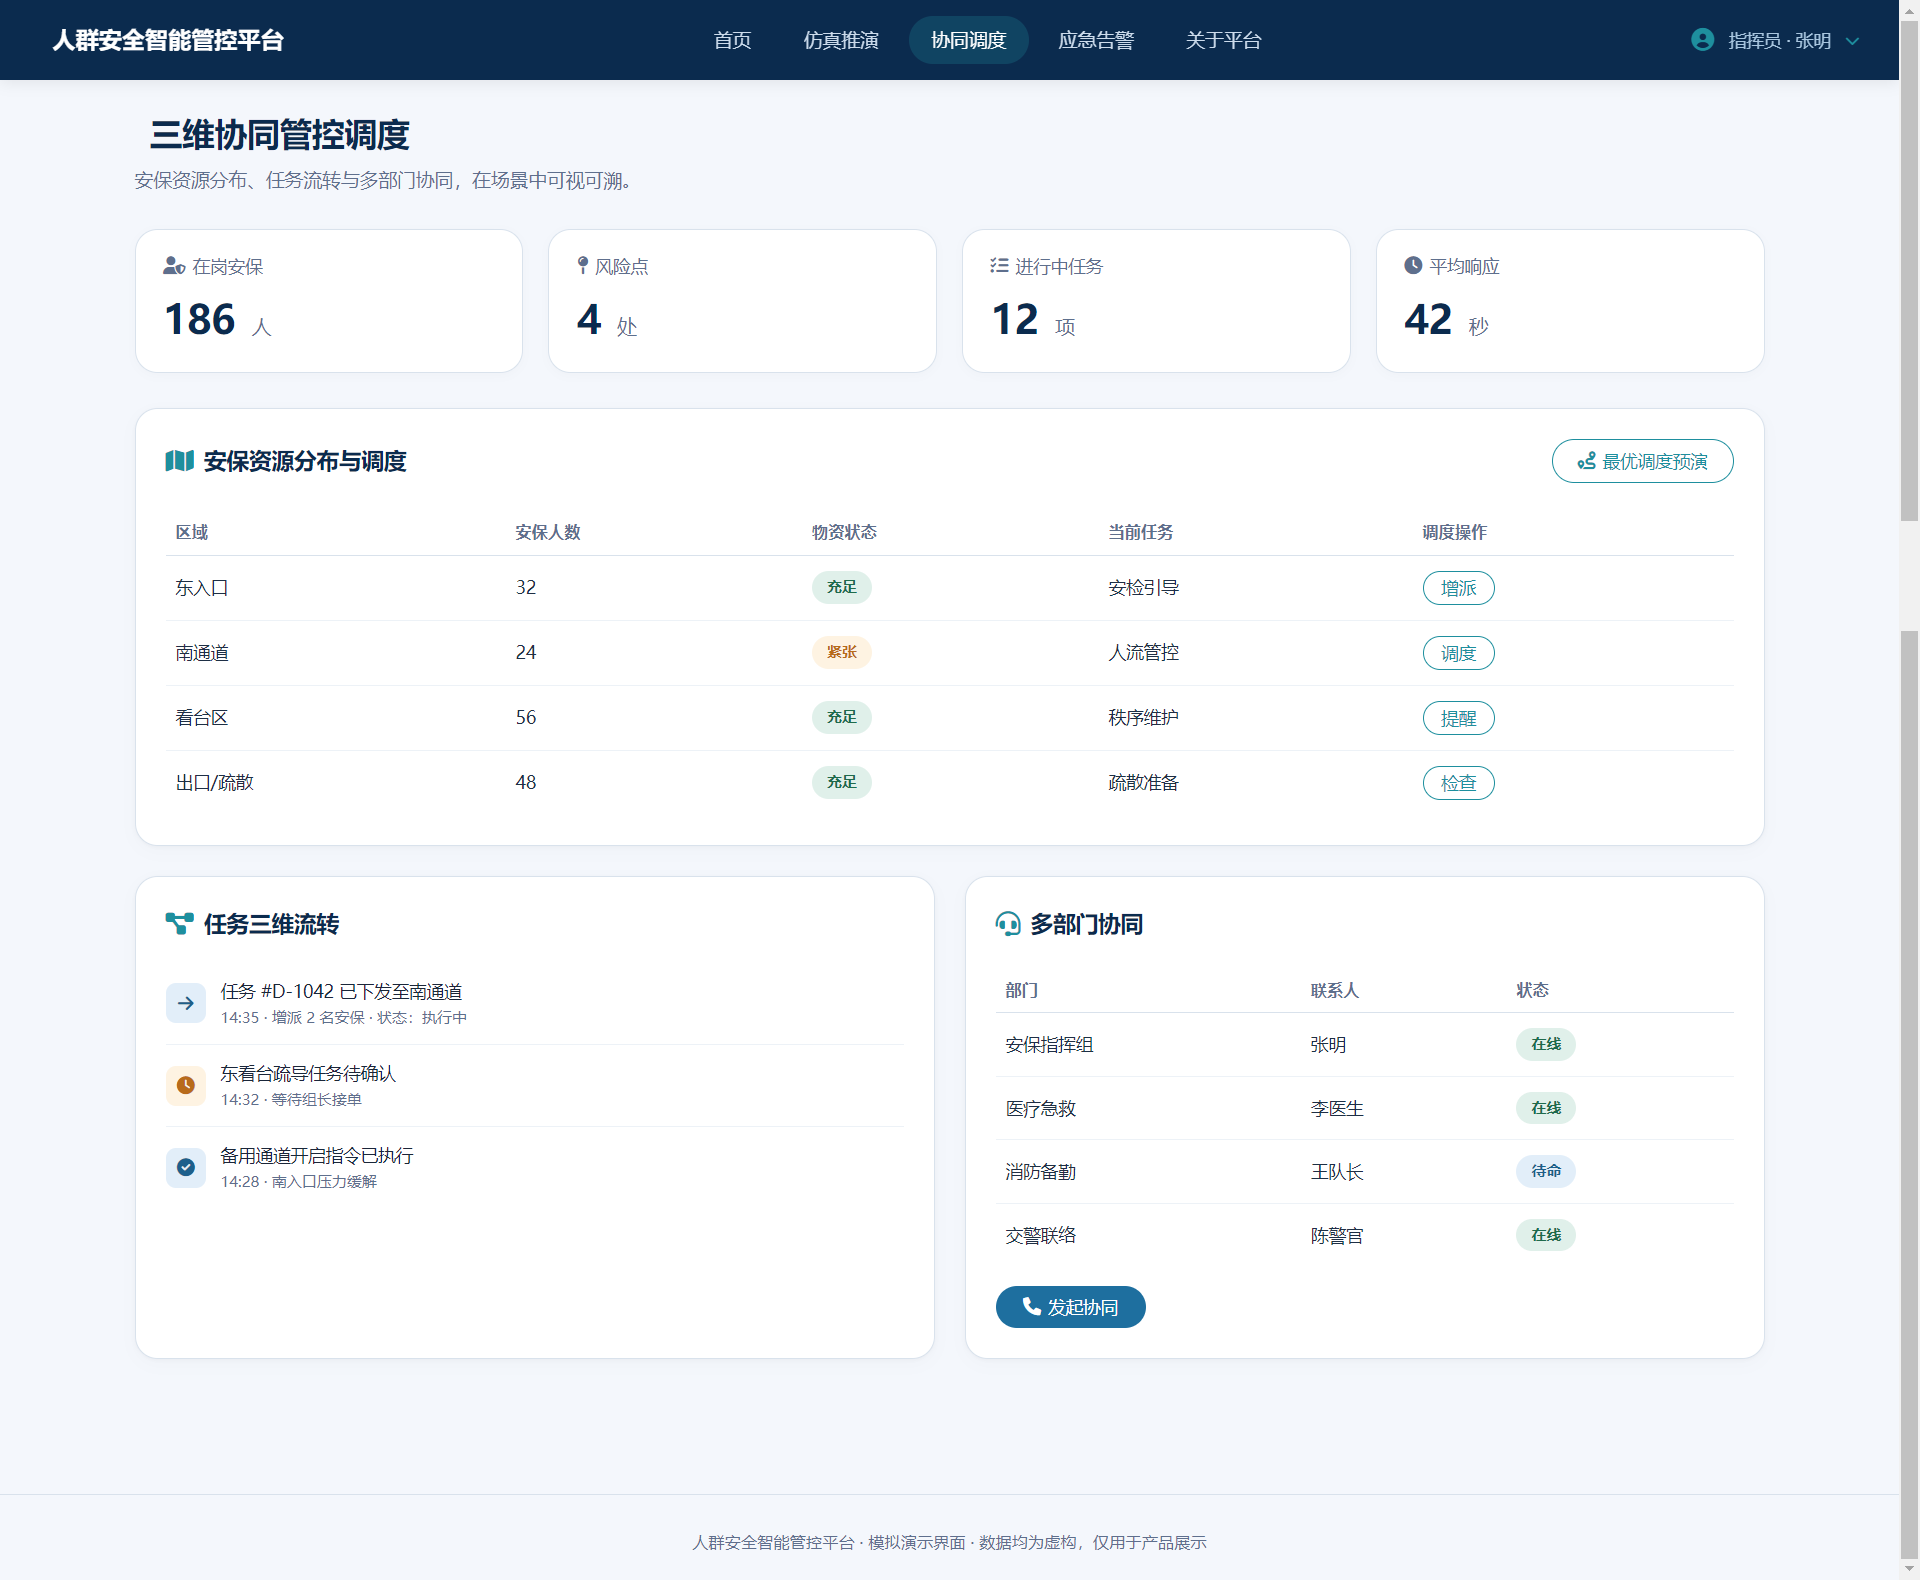
- 三维协同管控:任务在场景中流转,可视可溯
- AR 实景管控:虚实叠加辅助一线作业
9. 总结
平台以仿真为脑、孪生为眼、智能体为手,把大型活动人群安全管控从"被动响应"升级为"主动推演"。核心价值在于:让每一次决策,都先在三维沙盘里安全地失败一次。