在 Linux 系统上安装 MuJoCo 的完整步骤如下:
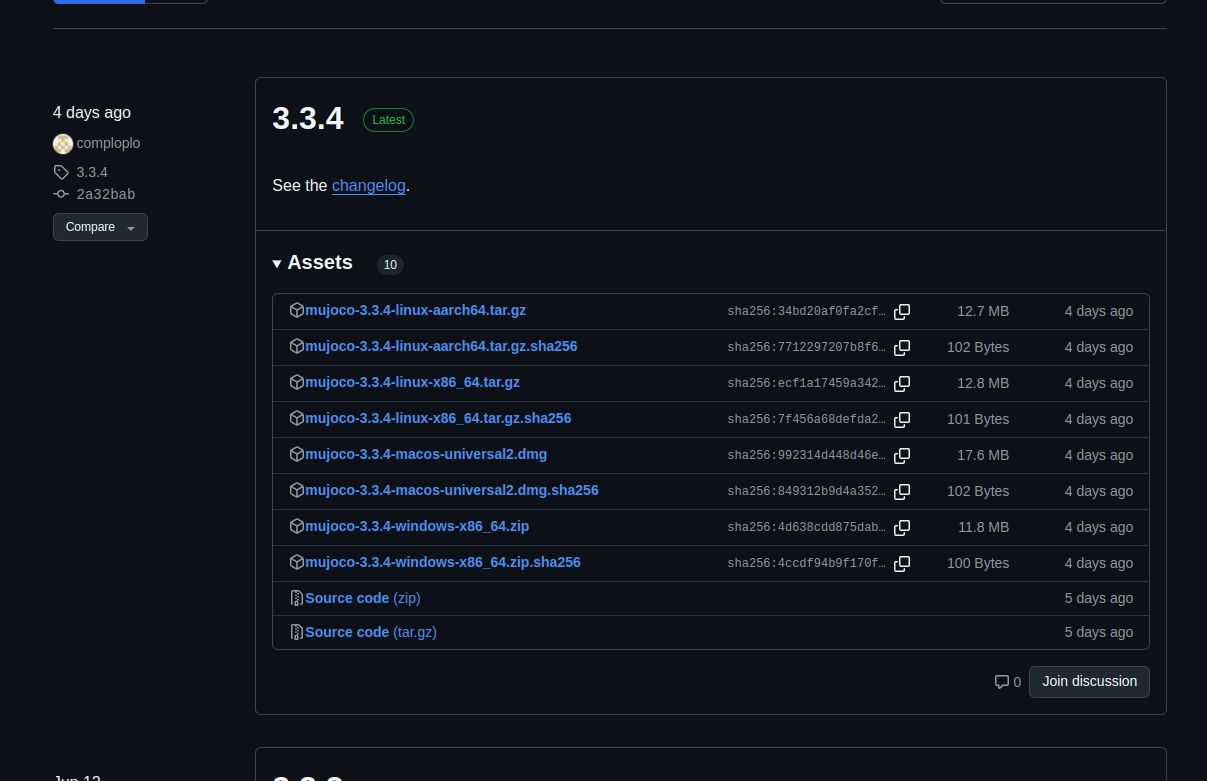
1. 下载 MuJoCo
2. 安装准备
# 创建 MuJoCo 目录
mkdir -p ~/.mujoco
mkdir -p ~/.mujoco/mujoco-3.3.4
# 解压下载的文件
tar -xzf mujoco-3.3.4-linux-x86_64.tar.gz -C ~/.mujoco/mujoco-3.3.4
# 验证文件完整性
echo "ecf1a17459a342…" > expected.sha256 # 替换为官方提供的完整校验值
sha256sum ~/.mujoco/mujoco-3.3.4/bin/libmujoco.so | diff – expected.sha256
3. 设置环境变量
编辑 ~/.bashrc 或 ~/.zshrc:
echo "export LD_LIBRARY_PATH=$LD_LIBRARY_PATH:$HOME/.mujoco/mujoco-3.3.4/bin" >> ~/.bashrc
echo "export MUJOCO_PY_MUJOCO_PATH=$HOME/.mujoco/mujoco-3.3.4" >> ~/.bashrc
source ~/.bashrc
4. 安装 Python 接口(可选)
pip install mujoco
5. 测试安装
运行可视化界面:
cd ~/.mujoco/mujoco-3.3.4/bin
./simulate ../model/humanoid.xml
或通过 Python 测试:
import mujoco
model = mujoco.MjModel.from_xml_path("~/.mujoco/mujoco-3.3.4/model/humanoid.xml")
print("安装成功!")
6. 安装常见问题解决
| libglew 缺失 | sudo apt install libglew-dev |
| 权限问题 | chmod -R 755 ~/.mujoco |
| GLFW 错误 | pip install glfw |
7. 高级配置
- 获取更多模型: git clone https://github.com/google-deepmind/mujoco_menagerie.git ~/.mujoco/models
- ROS 集成:安装 mujoco_ros 包
完成以上步骤后,就可以在 Linux 上使用 MuJoCo 进行物理仿真了!如需使用 Franka 机器人模型,可以参考 mujoco_menagerie 中的示例。