具身智能的进化分水岭:GPT-6-Astra踏进能力门,却卡在实用门——商汤联合团队开源RoboRSI:Harness递归改进能否填平这道落地鸿沟?
一句话总结:商汤联合团队(SenseNova ACE Robotics Ropedia 南洋理工大学 东京大学等...
一句话总结:商汤联合团队(SenseNova ACE Robotics Ropedia 南洋理工大学 东京大学等...
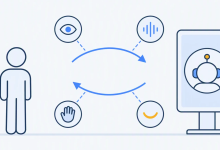
最近,魔珐星云端到端具身交互智能正式上线。 AI 正在从对话框里走出来,进入屏幕、机器人,也进入门店、展厅、医院、政...
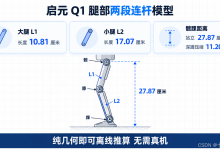
摘要 本文面向没有启元 PrimeBot Q1 真机的开发者,基于 q1_v3.urdf 的大腿 0.108046m 与小腿 0.170652m...
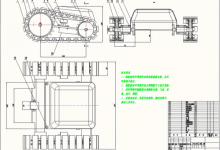
摘要 爬壁机器人有多种吸附方案,选错一个,机器人在墙上工作三分钟就掉下来。本文对比真空吸附、电磁吸附、永磁吸附三条路线,...
想象这样一个场景:在展厅里,一台服务机器人正在为游客介绍展品。突然,右后方有人喊了一声:“你好ÿ...
主题: 模型之外的脚手架成了主战场,机器人的评价口径从演示转向可核查 编制时间: 2026-10-19 本期看点&#x...
在企业微信二次开发里,客户连续发多条消息是很常见的情况。 如果系统只看当前这一条消息,很容易出现“上下文断掉”的问题。星云API在...
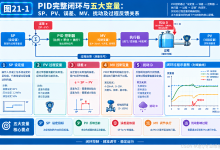
第21章 PID到底在控制什么 21.1 为什么工业控制离不开PID? 在前面的章节中,我们已经建立了工业控制系统的完整链路: 输入: Physical...
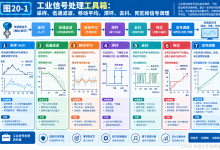
第20章 信号滤波与动态处理 20.1 为什么工业控制需要信号处理? 在前面的章节中,我们建立了完整的数据链: 输入: Physical World →...
“Arduino BLDC 之上肢外骨骼机器人感知-调度-执行柔顺助力闭环”可以理解为:上肢外骨骼通过 IMU、编码器、力/力矩传感器、EMG 等...
 admin