【VLA与模仿学习】UniAD论文精读:面向规划的端到端自动驾驶
一句话定位 输入 6 路环视相机视频,一个网络依次完成「检测跟踪 → 在线建图 → 他车轨迹预测 → 占用预测 → 自车规划」,各模...
一句话定位 输入 6 路环视相机视频,一个网络依次完成「检测跟踪 → 在线建图 → 他车轨迹预测 → 占用预测 → 自车规划」,各模...
Junyan Ye、Jun He、Weijia Li 等中山大学与上海人工智能实验室的研究者提出 SkyDiffusion,首次将“曲面 BEV ...
Junyan Ye、Jun He、Weijia Li 等中山大学与上海人工智能实验室的研究者提出 SkyDiffusion,首次将“曲面 BEV ...
Junyan Ye、Jun He、Weijia Li 等中山大学与上海人工智能实验室的研究者提出 SkyDiffusion,首次将“曲面 BEV ...
从零训练PETRV2-BEV模型:Python全流程代码解析 1. 为什么选择PETRV2-BEV进行实战训练 在自动驾驶感知领域,...
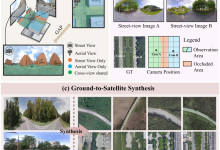
Junyan Ye、Jun He、Weijia Li 等中山大学与上海人工智能实验室的研究者提出 SkyDiffusion,首次将“曲面 BEV ...
 admin