Gazebo 窗口打不开或黑屏的解决办法
1.停止旧进程先在原来的启动终端按 CtrlC,再清理残留进程:pkill -TERM -x gzclient pki...
1.停止旧进程先在原来的启动终端按 CtrlC,再清理残留进程:pkill -TERM -x gzclient pki...
这一章把 C 对象模型放进真实 ROS2 数据流。 先分清三条线: 对象关系 谁指向谁控制流 哪个函数调用哪个函数数据流 数据到底从哪里变到哪...
在刚开始学习 ROS2 C 的 Publisher / Subscriber 时,我一直有一个疑问:[this](std_msgs:...
39.1 从变量到对象最初:double angle 30; double speed 10;数据散着放。后来:struct J...
39.1 从变量到对象最初:double angle 30; double speed 10;数据散着放。后来:struct J...
39.1 从变量到对象最初:double angle 30; double speed 10;数据散着放。后来:struct J...
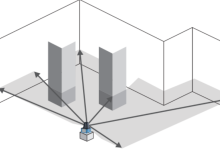
第7章 ROS2中的SLAM环境建图7.1 SLAM原理“SLAM”,英文全称是“Simultaneous Localization And Ma...
你可能遇到过这样的情况:Service 服务端明明已经处理请求,客户端却一直等不到结果;Action 已经开始执行&#...
ROS 2(Robot Operating System 2)是机器人开发的重要框架,而 Humble Hawksbi...
目录 摘要 一、为什么底盘控制代码要做算法封装? 1.1 底盘控制不是简单发布 /cmd _vel 1.2 为什么不能所有代码都写在一个回...
 admin