具身智能的进化分水岭:GPT-6-Astra踏进能力门,却卡在实用门——商汤联合团队开源RoboRSI:Harness递归改进能否填平这道落地鸿沟?
一句话总结:商汤联合团队(SenseNova ACE Robotics Ropedia 南洋理工大学 东京大学等...
一句话总结:商汤联合团队(SenseNova ACE Robotics Ropedia 南洋理工大学 东京大学等...
第三课标准答案:Robot Dataset1. 为什么 100 个 Episode 不代表只有 100 个训练样本?因为...
第一课先不碰 ACT、Diffusion Policy、OpenVLA、π0 这些具体模型,而是只解决最基础的一条链:Camera ...

一个纯文本、无视觉的商业 API,正在被人接进控制回路。它凭什么接上、接在哪一层、错了会怎样——这三个问题恰好落在计算、信息、误差三种结构上。而机...
【VLA工程】(3)—— 运行时的动作限幅与安全停 文章目录【VLA工程】(3)—— 运行时的动作限幅与...
\"不是训练更强的VLA,而是学习如何驾驭它。\"当端到端VLA在扰动面前脆弱得像一张薄纸,当LLM Agent的解析原语面对不规则...
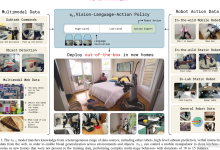
π0.5 要解决的不是让机器人在熟悉场景里把某个动作做得更漂亮,而是一个更难落地的问题:机器人换到从未见过的厨房或卧室,...
写在前面 【从零走向AGI】旨在深入了解通用人工智能(AGI)的发展路径,从最基础的概念起,逐步构建完...
写在前面 【从零走向AGI】旨在深入了解通用人工智能(AGI)的发展路径,从最基础的概念起,逐步构建完...
写在前面 【从零走向AGI】旨在深入了解通用人工智能(AGI)的发展路径,从最基础的概念起,逐步构建完...
 admin