实习加工作大概三年时间,最近感觉之前的知识有些已经遗忘,所以开个博客记录自己的一些工作。博客内容由GPT和我共同编辑,主要目的是为了记录,防止自己遗忘,也希望博客的内容有些能对大家有所帮助。
#*******************************************************************************************#
特别说明:如有侵权告知删除,谢谢。
言归正传:
声源定位(Sound Source Localization, SSL)里最基础、最常用的基线方法之一,就是 CBF(Conventional Beamforming),也叫 Delay-and-Sum Beamforming(延时求和波束形成)。它的思想:假设一个方向是声源方向,把各通道按这个方向的理论时延对齐后相加;对齐得越好,叠加后的能量越大。扫描所有方向(或网格点)后,就能得到一张“空间能量图”,峰值位置对应声源。
1. 为什么 CBF 有用:延时对齐 + 叠加增益
考虑一个由 M个麦克风组成的阵列。一个声源发出的波到达不同麦克风会产生不同的传播时延。如果我们猜测声源来自某个方向 θ:
-
对于“猜对的方向”,各麦克风的信号在该方向对应的时延补偿后会同相叠加,输出能量明显变大;
-
对于“猜错的方向”,补偿不正确,叠加时相位/时序错乱,会相互抵消,输出能量较小。
于是我们可以构造一个方向函数 P(θ)(空间谱/波束图),取最大值方向作为定位结果。这就是 CBF 的核心逻辑:扫描 → 对齐 → 求和 → 算能量 → 找峰值。
2. 信号模型(时域):每个通道是“延迟版声源 + 噪声”
最经典的时域模型是:
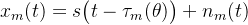
3. 时延计算:阵列几何 + 声速
3.1 远场(平面波):用方向向量算时延
当声源离阵列足够远(相对阵列孔径而言),可近似为平面波。令:
-
第 m 个麦克风位置向量为 rm
-
声源方向单位向量为 u(θ)
-
声速为 c
则相对时延可写为:
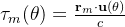
二维平面里常用参数化:
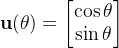
三维则用方位角/俯仰角构造 u。
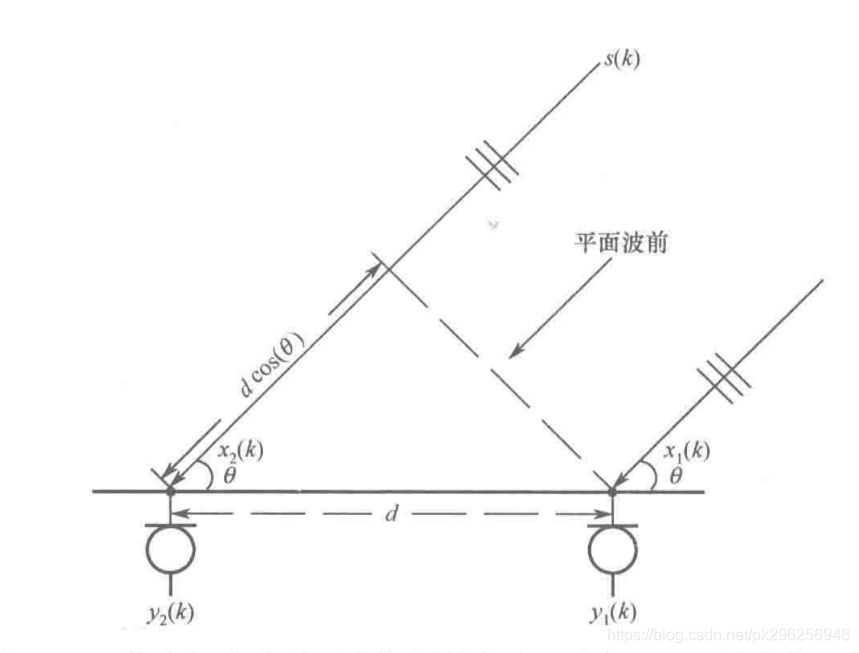
附网上示意图
3.2 近场(球面波)
若声源距离与阵列孔径同量级,需要近场模型,用“距离差/声速”算时延,例如对空间点 p:
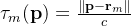
这时扫描的是“空间点 p”而不是方向 θ。
4. CBF 核心公式(时域):Delay-and-Sum
对假设方向 θ,把各通道按τm(θ) 做延时补偿并相加:
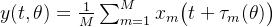
接着定义空间谱(能量):
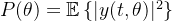
离散实现常用平均能量:
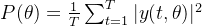
最终定位就是找峰值:
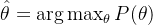
5. 频域推导:导向向量 + 协方差矩阵
在工程实现里,CBF 很常在频域上做,因为:
-
延时在频域是相位项
-
能天然做窄带/多带融合
-
更方便做稳健平均(协方差估计)
5.1 导向向量(steering vector)
对频率 f和方向 θ:
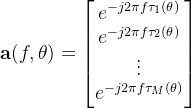
把各通道频域观测写成向量:
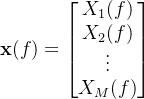
5.2 协方差矩阵
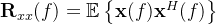
5.3 CBF 空间谱(窄带)
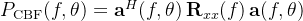
如果是宽带信号,可在多个频点上累加/平均:
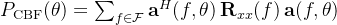
F 可选在信噪比较好的频带范围内。
6. 实现步骤(算法流程)
以“远场二维角度扫描”为例(θ∈[−180°,180°]):
输入:多通道音频 xm[n],采样率 fs,麦克风坐标 rm
设定扫描角:θk(例如每 1° 或 2° 一点)
对每个 θk
-
计算 τm(θk)
-
做延时补偿并求和得到 y[n,θk],或算导向向量并形成空间谱
-
计算能量 P(θk)
输出: