1. 核心矛盾与解决思路
1.1 SAS的固有矛盾
在合成孔径成像中,存在一个著名的物理限制:
- 高分辨率要求小孔径发射(波束宽,覆盖范围大)。
- **高测绘速率(不出现栅瓣)**要求沿航迹向的采样点足够密(满足空间奈奎斯特采样定理)。
- 限制公式:v≤D2⋅PRFv \\le \\frac{D}{2} \\cdot \\text{PRF}v≤2D⋅PRF
其中 vvv 是航速,DDD 是发射孔径,PRFPRFPRF 是脉冲重复频率。- 如果要跑得快(vvv大),就需要提高PRFPRFPRF。
- 但提高PRFPRFPRF会导致最大探测距离(Rmax=c/2⋅PRFR_{max} = c / 2 \\cdot PRFRmax=c/2⋅PRF)变短。
- 结论:单基元SAS要么跑得慢,要么看得近。
1.2 多子阵的解决之道
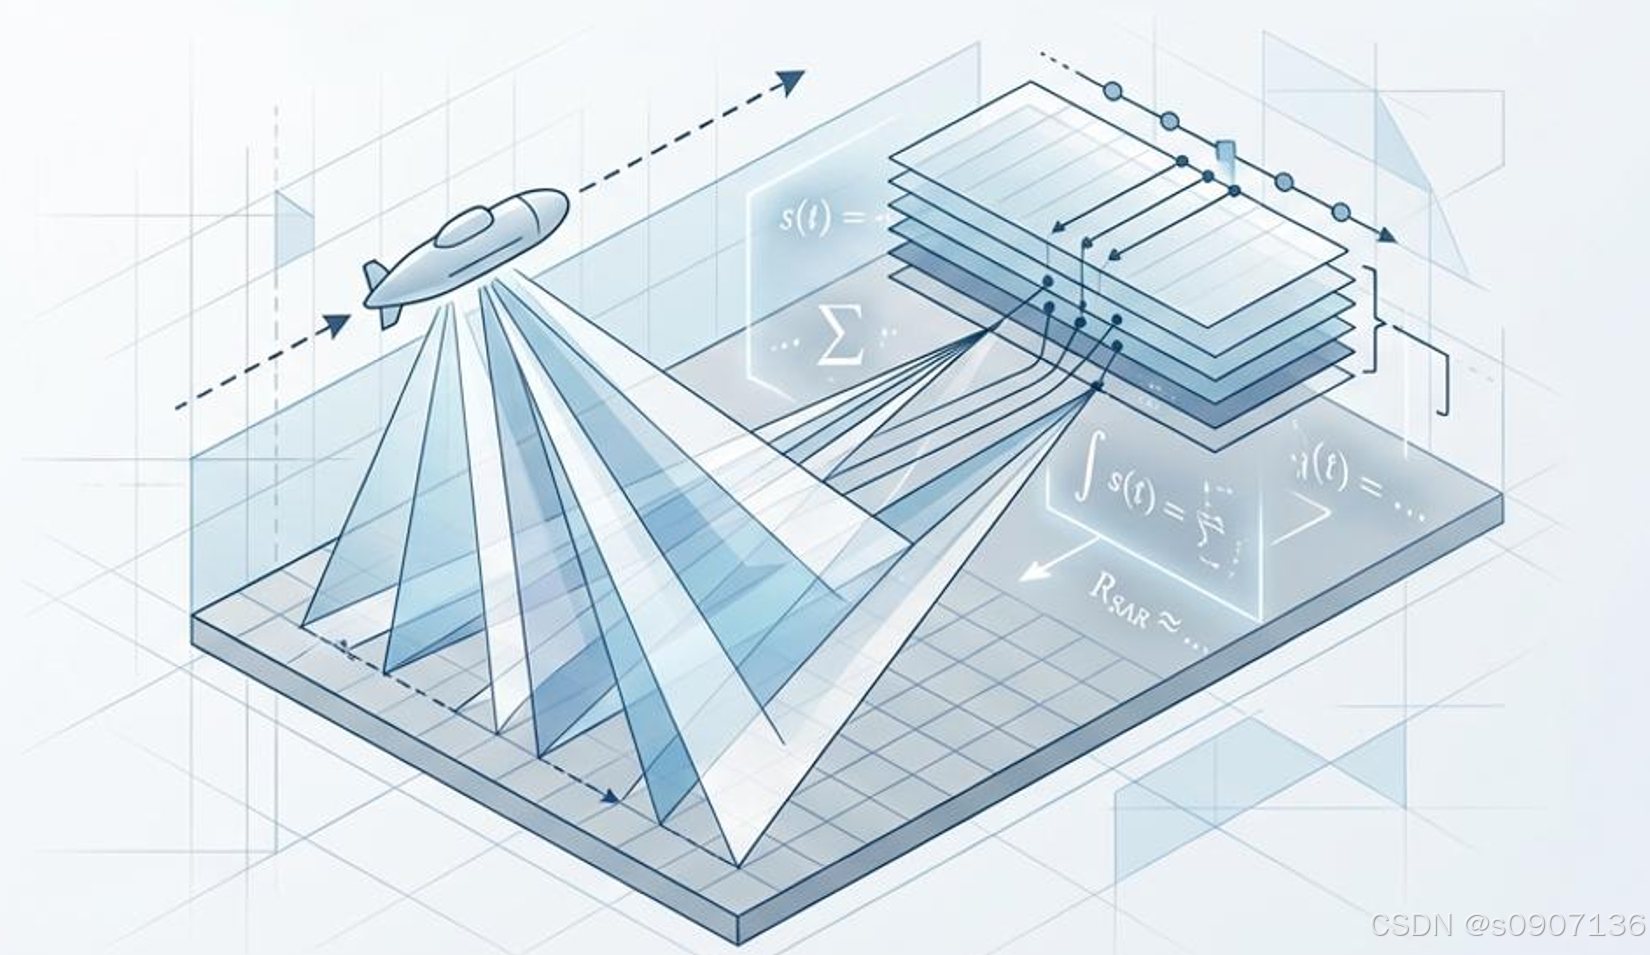
多子阵SAS采用**“单发多收”**(SIMO)模式。
- 发射:使用一个小尺寸换能器发射宽波束。
- 接收:沿航迹向排列多个接收子阵(例如32个)。
- 效果:发射一次脉冲,平台前进了较长的距离,但因为接收阵列很长,我们在空间上同时获得了多个采样点。这相当于把最大允许航速提高了 NNN 倍(NNN为接收子阵数)。
2. 算法核心概念:等效相位中心 (EPC)
多子阵SAS处理的第一步是几何模型的转换。因为发射机(Tx)和接收机(Rx)位置不同(双基/多基模型),直接处理很复杂。
- 物理模型:发射机位于 xtxx_{tx}xtx,第 iii 个接收机位于 xrx,ix_{rx,i}xrx,i。
- 等效相位中心 (Effective Phase Center, EPC):
根据相位中心近似原理,收发分置(Bistatic)的信号可以等效为在位置 xepc,ix_{epc,i}xepc,i 处的收发合置(Monostatic)信号。
xepc,i=xtx+xrx,i2 x_{epc,i} = \\frac{x_{tx} + x_{rx,i}}{2} xepc,i=2xtx+xrx,i
这意味着,一个物理长度为 LLL 的接收阵列,其等效采样的空间跨度仅为 L/2L/2L/2。
3. 多子阵SAS成像算法流程
完整的处理流程通常分为四个阶段:预处理、运动补偿、多波束合成/重采样、方位成像。
阶段一:距离向压缩 (Range Compression)
对每一个接收子阵的原始数据进行独立的脉冲压缩。
- 操作:匹配滤波(Matched Filtering)。
- 目的:提高距离向分辨率,获得高信噪比的脉冲响应。
阶段二:多子阵相位中心偏置与运动误差估计 (DPCA)
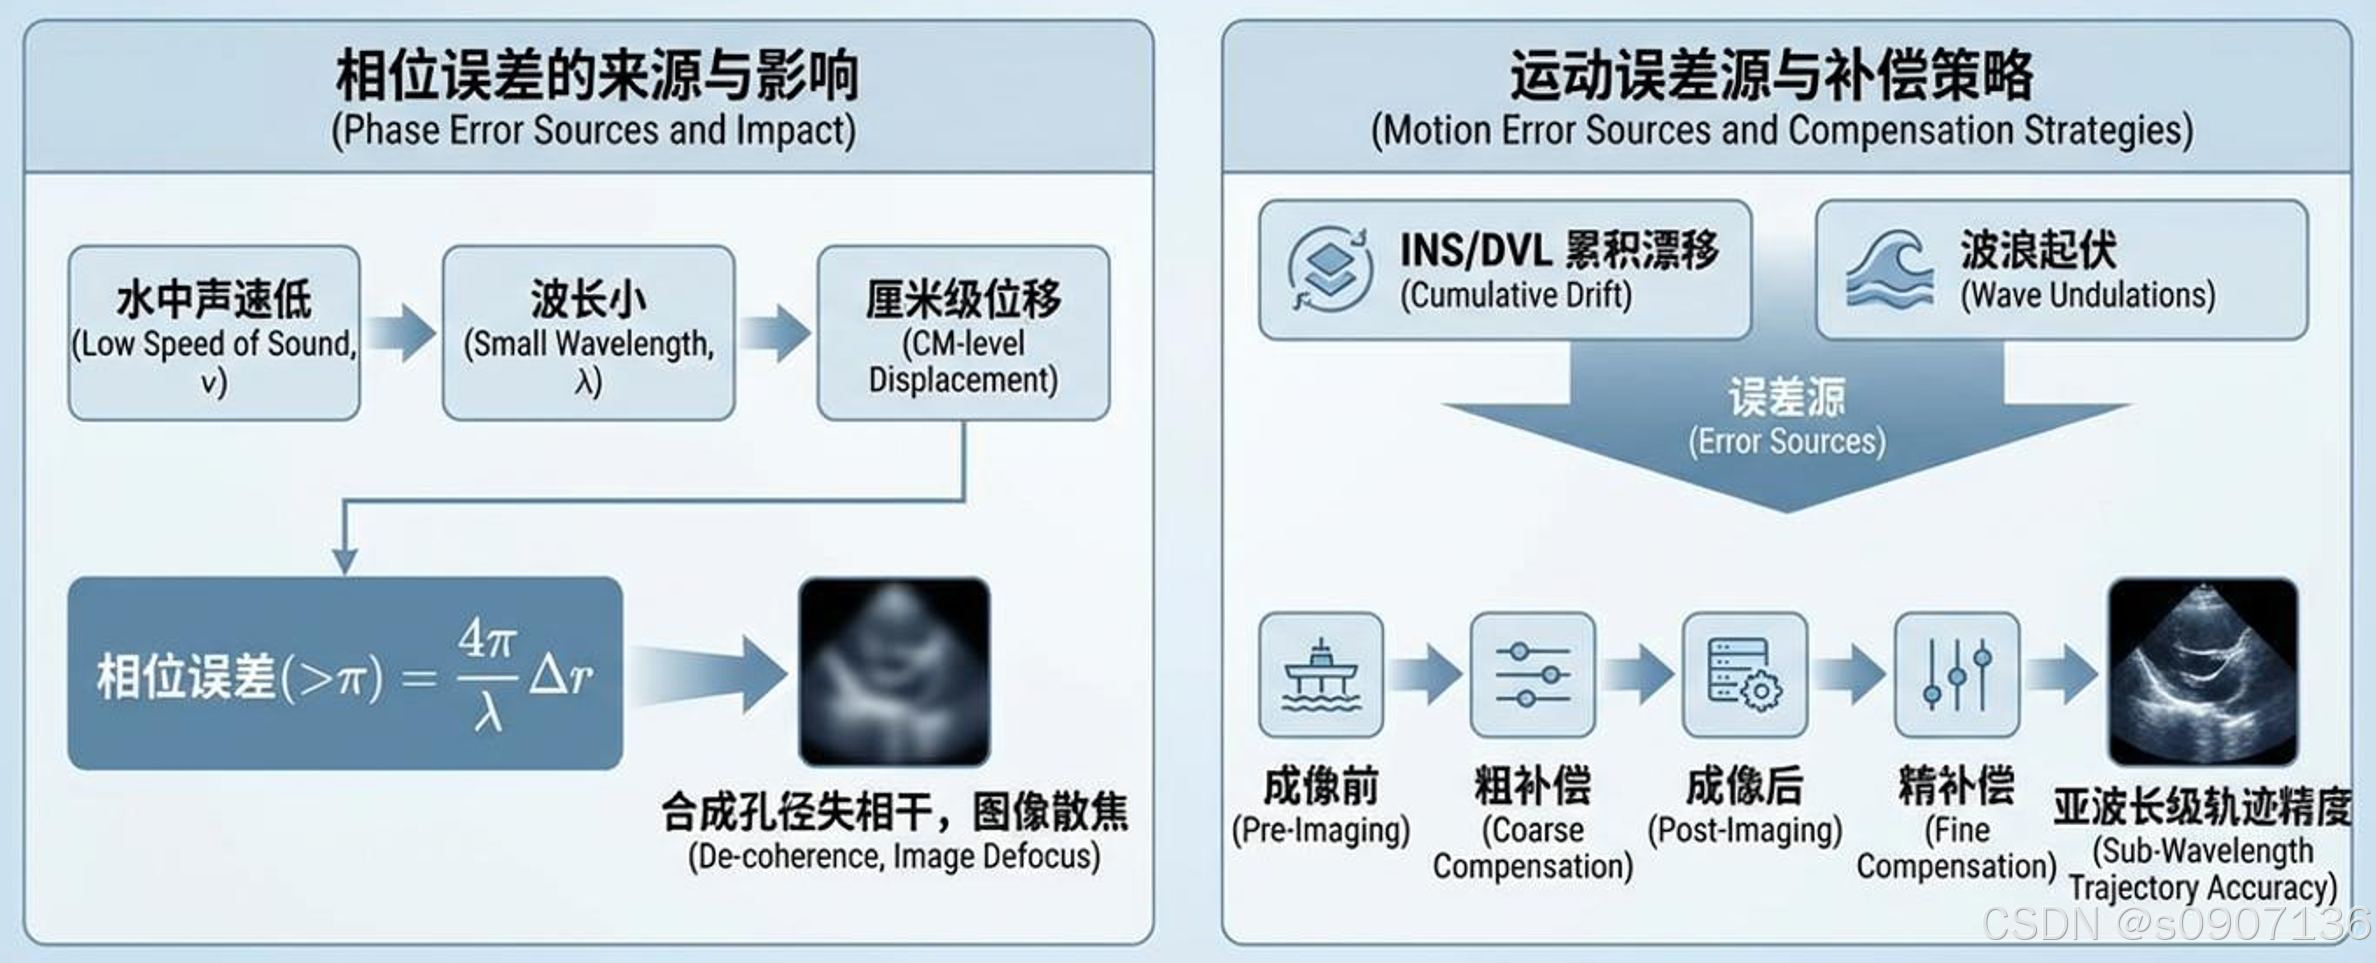
这是多子阵SAS最关键的步骤之一,用于微导航(Micronavigation)。
- 原理:利用**DPCA(Displaced Phase Center Antenna)**技术。
假设航速为 vvv,脉冲间隔为 TTT。如果 v⋅Tv \\cdot Tv⋅T (移动距离)恰好等于某些子阵间距的整数倍,那么:- Ping NNN 的后几个子阵记录的空间位置。
- 恰好与 Ping N+1N+1N+1 的前几个子阵记录的空间位置重叠。
- 算法:
- 提取前后两Ping重叠相位中心的数据。
- 进行**互相关(Cross-Correlation)**运算。
- 相关峰的时间偏移对应距离向位移(Sway)。
- 相关峰的相位偏移对应方位向位移(Surge)。
- 输出:精确的平台运动轨迹误差曲线。
阶段三:收发分置转收发合置 (Bistatic to Monostatic Conversion)
将多通道数据融合为单通道数据流,或者为BP算法做准备。
难点:非停-走-停 (Non-Stop-and-Hop) 效应
在声纳中,声速相对较慢。在声波传播过程中,平台还在移动。
- 发射时刻平台在 uuu。
- 接收时刻平台已经移动到了 u+v⋅tu + v \\cdot tu+v⋅t。
- 这导致简单的 EPC 近似((Tx+Rx)/2(Tx+Rx)/2(Tx+Rx)/2)会产生相位误差。
处理算法:
通常在波数域(w-k 域)或通过逐点相位校正来消除双基误差。
Φerr(k)=k⋅(xtx−xrx)24R0 \\Phi_{err}(k) = k \\cdot \\frac{(x_{tx} – x_{rx})^2}{4 R_0} Φerr(k)=k⋅4R0(xtx−xrx)2
通过乘以共轭相位因子 exp(−jΦerr)\\exp(-j \\Phi_{err})exp(−jΦerr),将双基数据校正为理想的单基数据。
阶段四:方位向成像 (Azimuth Processing)
数据经过校正后,就可以使用经典的SAR/SAS算法进行聚焦。目前主要有两类流派:
流派 A:时域反向投影算法 (Back-Projection, BP)
这是多子阵SAS的黄金标准,尤其适合宽波束和非直线轨迹。
- 原理:对图像网格中的每一个像素点 (x,y)(x, y)(x,y):
- 遍历所有Ping和所有子阵。
- 精确计算该像素点到发射机和第 iii 个接收机的双程距离 Rbi=Rtx+Rrx,iR_{bi} = R_{tx} + R_{rx,i}Rbi=Rtx+Rrx,i。
- 根据距离计算延时,从插值后的回波数据中取值。
- 相干累加。
- 优点:精度最高,无视几何畸变,完全适应任意运动轨迹。
- 缺点:计算量巨大(O(N3)O(N^3)O(N3)),通常需要GPU或FPGA集群。
流派 B:频域算法 (w-k / CSA / RDA)
为了实时性,常采用频域算法。但在多子阵宽波束条件下,传统的RDA(距离多普勒算法)精度不够。
- 常用算法:w-k 算法 (Omega-K / Range Migration Algorithm)。
- 步骤:
- Stolt 映射 (Stolt Mapping):这是核心。通过变量代换,将波数域的数据网格从扭曲状态拉伸为直角坐标系。这步操作解决了距离弯曲和距离依赖性问题。
- 二维 IFFT:直接得到聚焦后的图像。
- 多子阵适配:需要先将多子阵数据在方位向进行重采样(Resampling),交织成一个均匀采样的长合成孔径数据流,然后再送入 w-k 算法。
4. 关键数学模型详解
4.1 信号模型
发射信号为线性调频信号(LFM),第 iii 个接收阵元接收到的回波信号(解调后)可以表示为:
si(τ,η)=σ⋅wr(τ−R(η)c)⋅wa(η)⋅exp{−j2πf0c(Rtx(η)+Rrx,i(η))} s_i(\\tau, \\eta) = \\sigma \\cdot w_r(\\tau – \\frac{R(\\eta)}{c}) \\cdot w_a(\\eta) \\cdot \\exp\\left\\{ -j \\frac{2\\pi f_0}{c} (R_{tx}(\\eta) + R_{rx,i}(\\eta)) \\right\\} si(τ,η)=σ⋅wr(τ−cR(η))⋅wa(η)⋅exp{−jc2πf0(Rtx(η)+Rrx,i(η))}
其中:
- η\\etaη:方位向慢时间。
- τ\\tauτ:距离向快时间。
- Rtx,Rrx,iR_{tx}, R_{rx,i}Rtx,Rrx,i:分别为发射和接收距离。
- 注意相位项是 Rtx+Rrx,iR_{tx} + R_{rx,i}Rtx+Rrx,i,这是多子阵处理的核心。
4.2 方位向重采样与均匀化
由于航速的变化,多子阵采样在空间上往往是不均匀的。
- 理想情况:v⋅T=Larray/2v \\cdot T = L_{array} / 2v⋅T=Larray/2。此时采样点完美拼接。
- 实际情况:航速波动导致采样重叠或稀疏。
- 算法处理:
通常利用 Sinc插值 或 样条插值,根据DPCA计算出的精确位置,将非均匀的采样数据重映射到均匀的空间网格上。
5. 总结:多子阵SAS算法链
一个成熟的多子阵SAS算法处理链如下:
- 计算相邻Ping重叠相位中心的互相关。
- 解算 dx,dy,dzdx, dy, dzdx,dy,dz 及 偏航角 yawyawyaw。
- 基于计算出的误差,对回波相位进行补偿。
- 将 NNN 个子阵的数据,结合航速信息,交织(Interleave)并插值成一条连续的、均匀采样的单通道虚拟数据流。
- 输入:均匀化的虚拟单通道数据。
- 执行:w-k 算法 或 BP 算法。
6. 技术难点提示
- 栅瓣抑制:如果接收子阵间距大于 λ/2\\lambda/2λ/2(通常为了增大孔径会这样做),在宽带成像中容易出现栅瓣。需要通过多通道波束形成技术进行加权抑制。
- 介质不均匀性:水声声速 ccc 随深度和温度变化,会导致聚焦模糊。高级算法会包含**自动聚焦(Autofocusing, 如PGA算法)**步骤来反演相位误差。
通过以上算法,多子阵SAS实现了在高速拖曳(如 4-6 节航速)的同时,获得厘米级的恒定横向分辨率。