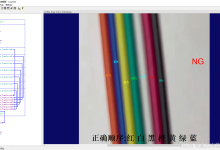
在光纤通信、光纤传感和工业检测等领域,光纤的视觉特征提取是一项关键技术。传统的RGB颜色空间在处理颜色相关特征时存在局限性,特别是在光照变化、阴影干扰等复杂环境下。HSV(Hue, Saturation, Value)颜色空间将颜色信息(色调)、纯度(饱和度)和亮度(明度)分离,更符合人类对颜色的感知方式,因此在图像处理中具有独特优势。
本文将详细介绍基于HSV颜色空间的光纤特征提取方法,包括HSV空间的基本原理、预处理步骤、特征提取策略以及实际应用案例。
1. HSV颜色空间基础
1.1 HSV模型概述
HSV颜色模型由三个分量组成:
- H(色调):表示颜色类型,取值范围通常为0°-360°(或0-1),对应色环上的角度。
- S(饱和度):表示颜色的纯度或鲜艳程度,取值范围0-1,值越大颜色越纯。
- V(明度):表示颜色的亮度,取值范围0-1,值越大越亮。
与RGB空间相比,HSV空间将亮度信息(V)与颜色信息(H、S)分离,这使得它对光照变化具有更好的鲁棒性。
1.2 RGB到HSV的转换
在OpenCV等图像处理库中,RGB到HSV的转换公式如下:
import cv2
import numpy as np
def rgb_to_hsv_opencv(rgb_image):
"""
将RGB图像转换为HSV图像(OpenCV实现)
"""
# OpenCV中HSV范围:H:0-180, S:0-255, V:0-255
hsv_image = cv2.cvtColor(rgb_image, cv2.COLOR_RGB2HSV)
return hsv_image
# 手动实现转换(理解原理)
def rgb_to_hsv_manual(r, g, b):
"""
手动实现RGB到HSV转换
r, g, b取值范围:0-255
返回:h(0-360), s(0-1), v(0-1)
"""
r, g, b = r/255.0, g/255.0, b/255.0
cmax = max(r, g, b)
cmin = min(r, g, b)
delta = cmax – cmin
# 计算色调H
if delta == 0:
h = 0
elif cmax == r:
h = 60 * (((g – b) / delta) % 6)
elif cmax == g:
h = 60 * (((b – r) / delta) + 2)
else: # cmax == b
h = 60 * (((r – g) / delta) + 4)
# 计算饱和度S
s = 0 if cmax == 0 else delta / cmax
# 计算明度V
v = cmax
return h, s, v
2. 光纤图像的HSV特征提取流程
2.1 整体处理流程
基于HSV空间的光纤特征提取通常遵循以下流程:
#mermaid-svg-gsll9CXs4dwkCTqT{font-family:\”trebuchet ms\”,verdana,arial,sans-serif;font-size:16px;fill:#333;}@keyframes edge-animation-frame{from{stroke-dashoffset:0;}}@keyframes dash{to{stroke-dashoffset:0;}}#mermaid-svg-gsll9CXs4dwkCTqT .edge-animation-slow{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 50s linear infinite;stroke-linecap:round;}#mermaid-svg-gsll9CXs4dwkCTqT .edge-animation-fast{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 20s linear infinite;stroke-linecap:round;}#mermaid-svg-gsll9CXs4dwkCTqT .error-icon{fill:#552222;}#mermaid-svg-gsll9CXs4dwkCTqT .error-text{fill:#552222;stroke:#552222;}#mermaid-svg-gsll9CXs4dwkCTqT .edge-thickness-normal{stroke-width:1px;}#mermaid-svg-gsll9CXs4dwkCTqT .edge-thickness-thick{stroke-width:3.5px;}#mermaid-svg-gsll9CXs4dwkCTqT .edge-pattern-solid{stroke-dasharray:0;}#mermaid-svg-gsll9CXs4dwkCTqT .edge-thickness-invisible{stroke-width:0;fill:none;}#mermaid-svg-gsll9CXs4dwkCTqT .edge-pattern-dashed{stroke-dasharray:3;}#mermaid-svg-gsll9CXs4dwkCTqT .edge-pattern-dotted{stroke-dasharray:2;}#mermaid-svg-gsll9CXs4dwkCTqT .marker{fill:#333333;stroke:#333333;}#mermaid-svg-gsll9CXs4dwkCTqT .marker.cross{stroke:#333333;}#mermaid-svg-gsll9CXs4dwkCTqT svg{font-family:\”trebuchet ms\”,verdana,arial,sans-serif;font-size:16px;}#mermaid-svg-gsll9CXs4dwkCTqT p{margin:0;}#mermaid-svg-gsll9CXs4dwkCTqT .label{font-family:\”trebuchet ms\”,verdana,arial,sans-serif;color:#333;}#mermaid-svg-gsll9CXs4dwkCTqT .cluster-label text{fill:#333;}#mermaid-svg-gsll9CXs4dwkCTqT .cluster-label span{color:#333;}#mermaid-svg-gsll9CXs4dwkCTqT .cluster-label span p{background-color:transparent;}#mermaid-svg-gsll9CXs4dwkCTqT .label text,#mermaid-svg-gsll9CXs4dwkCTqT span{fill:#333;color:#333;}#mermaid-svg-gsll9CXs4dwkCTqT .node rect,#mermaid-svg-gsll9CXs4dwkCTqT .node circle,#mermaid-svg-gsll9CXs4dwkCTqT .node ellipse,#mermaid-svg-gsll9CXs4dwkCTqT .node polygon,#mermaid-svg-gsll9CXs4dwkCTqT .node path{fill:#ECECFF;stroke:#9370DB;stroke-width:1px;}#mermaid-svg-gsll9CXs4dwkCTqT .rough-node .label text,#mermaid-svg-gsll9CXs4dwkCTqT .node .label text,#mermaid-svg-gsll9CXs4dwkCTqT .image-shape .label,#mermaid-svg-gsll9CXs4dwkCTqT .icon-shape .label{text-anchor:middle;}#mermaid-svg-gsll9CXs4dwkCTqT .node .katex path{fill:#000;stroke:#000;stroke-width:1px;}#mermaid-svg-gsll9CXs4dwkCTqT .rough-node .label,#mermaid-svg-gsll9CXs4dwkCTqT .node .label,#mermaid-svg-gsll9CXs4dwkCTqT .image-shape .label,#mermaid-svg-gsll9CXs4dwkCTqT .icon-shape .label{text-align:center;}#mermaid-svg-gsll9CXs4dwkCTqT .node.clickable{cursor:pointer;}#mermaid-svg-gsll9CXs4dwkCTqT .root .anchor path{fill:#333333!important;stroke-width:0;stroke:#333333;}#mermaid-svg-gsll9CXs4dwkCTqT .arrowheadPath{fill:#333333;}#mermaid-svg-gsll9CXs4dwkCTqT .edgePath .path{stroke:#333333;stroke-width:2.0px;}#mermaid-svg-gsll9CXs4dwkCTqT .flowchart-link{stroke:#333333;fill:none;}#mermaid-svg-gsll9CXs4dwkCTqT .edgeLabel{background-color:rgba(232,232,232, 0.8);text-align:center;}#mermaid-svg-gsll9CXs4dwkCTqT .edgeLabel p{background-color:rgba(232,232,232, 0.8);}#mermaid-svg-gsll9CXs4dwkCTqT .edgeLabel rect{opacity:0.5;background-color:rgba(232,232,232, 0.8);fill:rgba(232,232,232, 0.8);}#mermaid-svg-gsll9CXs4dwkCTqT .labelBkg{background-color:rgba(232, 232, 232, 0.5);}#mermaid-svg-gsll9CXs4dwkCTqT .cluster rect{fill:#ffffde;stroke:#aaaa33;stroke-width:1px;}#mermaid-svg-gsll9CXs4dwkCTqT .cluster text{fill:#333;}#mermaid-svg-gsll9CXs4dwkCTqT .cluster span{color:#333;}#mermaid-svg-gsll9CXs4dwkCTqT div.mermaidTooltip{position:absolute;text-align:center;max-width:200px;padding:2px;font-family:\”trebuchet ms\”,verdana,arial,sans-serif;font-size:12px;background:hsl(80, 100%, 96.2745098039%);border:1px solid #aaaa33;border-radius:2px;pointer-events:none;z-index:100;}#mermaid-svg-gsll9CXs4dwkCTqT .flowchartTitleText{text-anchor:middle;font-size:18px;fill:#333;}#mermaid-svg-gsll9CXs4dwkCTqT rect.text{fill:none;stroke-width:0;}#mermaid-svg-gsll9CXs4dwkCTqT .icon-shape,#mermaid-svg-gsll9CXs4dwkCTqT .image-shape{background-color:rgba(232,232,232, 0.8);text-align:center;}#mermaid-svg-gsll9CXs4dwkCTqT .icon-shape p,#mermaid-svg-gsll9CXs4dwkCTqT .image-shape p{background-color:rgba(232,232,232, 0.8);padding:2px;}#mermaid-svg-gsll9CXs4dwkCTqT .icon-shape .label rect,#mermaid-svg-gsll9CXs4dwkCTqT .image-shape .label rect{opacity:0.5;background-color:rgba(232,232,232, 0.8);fill:rgba(232,232,232, 0.8);}#mermaid-svg-gsll9CXs4dwkCTqT .label-icon{display:inline-block;height:1em;overflow:visible;vertical-align:-0.125em;}#mermaid-svg-gsll9CXs4dwkCTqT .node .label-icon path{fill:currentColor;stroke:revert;stroke-width:revert;}#mermaid-svg-gsll9CXs4dwkCTqT :root{–mermaid-font-family:\”trebuchet ms\”,verdana,arial,sans-serif;}
原始光纤图像RGB格式
RGB转HSV
HSV分量分离H, S, V通道
预处理滤波与增强
特征提取策略
基于色调H的颜色特征提取
基于饱和度S的纯度特征提取
基于明度V的亮度特征提取
特征融合与优化
结果输出光纤位置/缺陷/类型
2.2 图像预处理
在特征提取前,需要对HSV图像进行预处理以提高特征质量:
import cv2
import numpy as np
from matplotlib import pyplot as plt
def preprocess_fiber_image(hsv_image):
"""
光纤图像预处理函数
"""
# 分离HSV三个通道
h_channel = hsv_image[:, :, 0]
s_channel = hsv_image[:, :, 1]
v_channel = hsv_image[:, :, 2]
# 1. 中值滤波去除椒盐噪声
h_filtered = cv2.medianBlur(h_channel, 3)
s_filtered = cv2.medianBlur(s_channel, 3)
v_filtered = cv2.medianBlur(v_channel, 3)
# 2. 直方图均衡化增强对比度(对V通道)
v_equalized = cv2.equalizeHist(v_filtered)
# 3. 自适应阈值处理(对S通道)
s_threshold = cv2.adaptiveThreshold(
s_filtered, 255,
cv2.ADAPTIVE_THRESH_GAUSSIAN_C,
cv2.THRESH_BINARY, 11, 2
)
# 重新合并通道
processed_hsv = cv2.merge([h_filtered, s_threshold, v_equalized])
return processed_hsv, h_filtered, s_threshold, v_equalized
3. 基于HSV的光纤特征提取方法
3.1 颜色特征提取(H通道)
光纤的颜色特征可以反映其材料、涂层类型或温度状态(在热成像中)。
def extract_color_features(h_channel, fiber_color_ranges):
"""
基于色调通道提取光纤颜色特征
参数:
– h_channel: 色调通道图像
– fiber_color_ranges: 光纤颜色范围字典
例如:{'blue': [(100, 130)], 'red': [(0, 10), (170, 180)]}
返回:
– color_masks: 各颜色区域的二值掩码
– color_stats: 各颜色的统计特征
"""
color_masks = {}
color_stats = {}
for color_name, ranges in fiber_color_ranges.items():
# 创建该颜色的掩码
mask = np.zeros_like(h_channel, dtype=np.uint8)
for h_min, h_max in ranges:
# 处理色调的环形特性(0°和360°相邻)
if h_min <= h_max:
color_mask = cv2.inRange(h_channel, h_min, h_max)
else:
# 处理跨越0°的情况(如红色:350-10°)
mask1 = cv2.inRange(h_channel, h_min, 180)
mask2 = cv2.inRange(h_channel, 0, h_max)
color_mask = cv2.bitwise_or(mask1, mask2)
mask = cv2.bitwise_or(mask, color_mask)
color_masks[color_name] = mask
# 计算该颜色区域的统计特征
if np.any(mask):
masked_pixels = h_channel[mask > 0]
color_stats[color_name] = {
'area_pixels': np.sum(mask > 0),
'mean_hue': np.mean(masked_pixels),
'std_hue': np.std(masked_pixels),
'min_hue': np.min(masked_pixels),
'max_hue': np.max(masked_pixels)
}
return color_masks, color_stats
3.2 纯度特征提取(S通道)
饱和度通道可以用于区分光纤主体与背景,或检测光纤表面的污染、缺陷。
def extract_purity_features(s_channel, v_channel):
"""
基于饱和度通道提取光纤纯度特征
返回:
– fiber_mask: 光纤区域二值掩码
– purity_features: 纯度相关特征
"""
# 1. 自适应阈值分割光纤区域
# 光纤通常具有较高的饱和度
_, fiber_mask = cv2.threshold(s_channel, 0, 255,
cv2.THRESH_BINARY + cv2.THRESH_OTSU)
# 2. 形态学操作优化掩码
kernel = np.ones((3, 3), np.uint8)
fiber_mask = cv2.morphologyEx(fiber_mask, cv2.MORPH_CLOSE, kernel)
fiber_mask = cv2.morphologyEx(fiber_mask, cv2.MORPH_OPEN, kernel)
# 3. 连通区域分析
num_labels, labels, stats, centroids = cv2.connectedComponentsWithStats(
fiber_mask, connectivity=8
)
# 4. 提取纯度特征
purity_features = {
'fiber_mask': fiber_mask,
'num_regions': num_labels – 1, # 减去背景
'region_stats': [],
'avg_saturation': np.mean(s_channel[fiber_mask > 0]) if np.any(fiber_mask > 0) else 0,
'saturation_variance': np.var(s_channel[fiber_mask > 0]) if np.any(fiber_mask > 0) else 0
}
# 为每个连通区域计算特征
for i in range(1, num_labels): # 跳过背景(标签0)
region_mask = (labels == i).astype(np.uint8) * 255
region_pixels = s_channel[region_mask > 0]
region_features = {
'area': stats[i, cv2.CC_STAT_AREA],
'centroid': (centroids[i, 0], centroids[i, 1]),
'mean_saturation': np.mean(region_pixels) if len(region_pixels) > 0 else 0,
'bbox': (stats[i, cv2.CC_STAT_LEFT],
stats[i, cv2.CC_STAT_TOP],
stats[i, cv2.CC_STAT_WIDTH],
stats[i, cv2.CC_STAT_HEIGHT])
}
purity_features['region_stats'].append(region_features)
return purity_features
3.3 亮度特征提取(V通道)
明度通道可用于检测光纤的弯曲、断裂或表面划痕等缺陷。
def extract_brightness_features(v_channel, fiber_mask):
"""
基于明度通道提取光纤亮度特征
参数:
– v_channel: 明度通道图像
– fiber_mask: 光纤区域掩码
返回:
– brightness_features: 亮度相关特征
– defect_mask: 缺陷区域掩码
"""
# 1. 提取光纤区域的亮度信息
fiber_v = v_channel.copy()
fiber_v[fiber_mask == 0] = 0 # 只保留光纤区域
# 2. 计算亮度统计特征
brightness_features = {
'mean_brightness': np.mean(fiber_v[fiber_mask > 0]) if np.any(fiber_mask > 0) else 0,
'brightness_std': np.std(fiber_v[fiber_mask > 0]) if np.any(fiber_mask > 0) else 0,
'min_brightness': np.min(fiber_v[fiber_mask > 0]) if np.any(fiber_mask > 0) else 0,
'max_brightness': np.max(fiber_v[fiber_mask > 0]) if np.any(fiber_mask > 0) else 0,
'brightness_histogram': cv2.calcHist([fiber_v], [0], fiber_mask, [256], [0, 256])
}
# 3. 缺陷检测:亮度异常区域
# 使用局部亮度对比度检测缺陷
if np.any(fiber_mask > 0):
# 计算局部平均亮度
kernel_size = 15
local_mean = cv2.blur(fiber_v, (kernel_size, kernel_size))
# 计算局部标准差
local_sq_mean = cv2.blur(fiber_v**2, (kernel_size, kernel_size))
local_std = np.sqrt(np.maximum(local_sq_mean – local_mean**2, 0))
# 检测异常点(亮度与局部均值差异过大)
diff = np.abs(fiber_v – local_mean)
threshold = 2.5 * local_std
defect_mask = (diff > threshold) & (fiber_mask > 0)
defect_mask = defect_mask.astype(np.uint8) * 255
# 形态学处理缺陷掩码
kernel = np.ones((3, 3), np.uint8)
defect_mask = cv2.morphologyEx(defect_mask, cv2.MORPH_CLOSE, kernel)
brightness_features['defect_mask'] = defect_mask
brightness_features['defect_area'] = np.sum(defect_mask > 0)
brightness_features['defect_ratio'] = brightness_features['defect_area'] / np.sum(fiber_mask > 0)
else:
brightness_features['defect_mask'] = np.zeros_like(v_channel, dtype=np.uint8)
brightness_features['defect_area'] = 0
brightness_features['defect_ratio'] = 0
return brightness_features
4. 特征融合与优化
4.1 多特征融合策略
将HSV三个通道的特征进行有效融合,可以提高光纤检测的准确性和鲁棒性。
class HSVFiberFeatureExtractor:
"""
HSV光纤特征提取器
"""
def __init__(self, config=None):
self.config = config or {
'color_ranges': {
'fiber_core': [(20, 40)], # 假设光纤核心呈黄色调
'fiber_cladding': [(100, 140)], # 假设包层呈蓝色调
'background': [(0, 180)] # 全范围(需进一步筛选)
},
'saturation_threshold': 50,
'brightness_threshold': 30,
'min_fiber_area': 100
}
def extract_all_features(self, rgb_image):
"""
从RGB图像提取所有HSV特征
"""
# 1. 转换为HSV
hsv_image = cv2.cvtColor(rgb_image, cv2.COLOR_RGB2HSV)
# 2. 预处理
processed_hsv, h_channel, s_channel, v_channel = preprocess_fiber_image(hsv_image)
# 3. 提取各通道特征
# 颜色特征
color_masks, color_stats = extract_color_features(
h_channel, self.config['color_ranges']
)
# 纯度特征
purity_features = extract_purity_features(s_channel, v_channel)
fiber_mask = purity_features['fiber_mask']
# 亮度特征
brightness_features = extract_brightness_features(v_channel, fiber_mask)
# 4. 特征融合
fused_features = {
'hsv_image': processed_hsv,
'color_features': {
'masks': color_masks,
'stats': color_stats
},
'purity_features': purity_features,
'brightness_features': brightness_features,
'fiber_mask': fiber_mask,
'fiber_detected': purity_features['num_regions'] > 0
}
# 5. 后处理:基于融合特征优化光纤掩码
if fused_features['fiber_detected']:
optimized_mask = self._optimize_fiber_mask(fused_features)
fused_features['optimized_mask'] = optimized_mask
# 计算最终光纤特征
final_features = self._calculate_final_features(fused_features, optimized_mask)
fused_features['final_features'] = final_features
return fused_features
def _optimize_fiber_mask(self, features):
"""
基于多特征优化光纤掩码
"""
# 获取各通道信息
color_masks = features['color_features']['masks']
purity_mask = features['purity_features']['fiber_mask']
brightness_mask = features['brightness_features'].get('defect_mask',
np.zeros_like(purity_mask))
# 初始融合:颜色+纯度
fused_mask = np.zeros_like(purity_mask)
# 融合策略:像素需同时满足颜色和纯度条件
for color_name, color_mask in color_masks.items():
if color_name != 'background':
# 颜色掩码与纯度掩码的交集
color_purity = cv2.bitwise_and(color_mask, purity_mask)
fused_mask = cv2.bitwise_or(fused_mask, color_purity)
# 去除缺陷区域(可选)
if np.any(brightness_mask > 0):
fused_mask = cv2.bitwise_and(fused_mask, cv2.bitwise_not(brightness_mask))
# 形态学优化
kernel = np.ones((5, 5), np.uint8)
fused_mask = cv2.morphologyEx(fused_mask, cv2.MORPH_CLOSE, kernel)
fused_mask = cv2.morphologyEx(fused_mask, cv2.MORPH_OPEN, kernel)
# 面积过滤
num_labels, labels, stats, _ = cv2.connectedComponentsWithStats(fused_mask, 8)
optimized_mask = np.zeros_like(fused_mask)
for i in range(1, num_labels):
if stats[i, cv2.CC_STAT_AREA] >= self.config['min_fiber_area']:
optimized_mask[labels == i] = 255
return optimized_mask
def _calculate_final_features(self, features, optimized_mask):
"""
计算最终光纤特征
"""
h_channel = features['hsv_image'][:, :, 0]
s_channel = features['hsv_image'][:, :, 1]
v_channel = features['hsv_image'][:, :, 2]
# 提取优化掩码区域的像素
f
### 4.2 性能优化与注意事项
在实际应用中,基于HSV的光纤特征提取算法需要在不同环境条件下保持鲁棒性,同时兼顾计算效率。本节将讨论算法在不同光照和噪声条件下的表现,以及优化策略和部署建议。
#### 4.2.1 环境鲁棒性分析
##### 光照变化的影响与应对
HSV颜色空间对光照变化具有一定的鲁棒性,但仍需注意以下问题:
1. **低光照条件**:
– **问题**:V(明度)通道值偏低,可能导致饱和度计算不准确
– **解决方案**:
```python
# 自适应亮度增强
def adaptive_brightness_enhancement(v_channel):
# 计算图像整体亮度
mean_brightness = np.mean(v_channel)
if mean_brightness < 50: # 低光照阈值
# 使用CLAHE(限制对比度自适应直方图均衡化)
clahe = cv2.createCLAHE(clipLimit=2.0, tileGridSize=(8, 8))
enhanced = clahe.apply(v_channel)
return enhanced
return v_channel
```
2. **不均匀光照**:
– **问题**:图像不同区域光照差异大,影响阈值分割
– **解决方案**:使用局部自适应阈值而非全局阈值
```python
# 局部自适应阈值处理
def local_adaptive_threshold(s_channel, block_size=31, C=10):
return cv2.adaptiveThreshold(
s_channel, 255,
cv2.ADAPTIVE_THRESH_GAUSSIAN_C,
cv2.THRESH_BINARY, block_size, C
)
```
3. **色温变化**:
– **问题**:不同光源色温影响H(色调)通道
– **解决方案**:动态调整颜色范围
```python
def dynamic_color_range_adjustment(h_channel):
# 基于图像统计动态调整颜色范围
h_mean = np.mean(h_channel)
h_std = np.std(h_channel)
# 自适应调整颜色范围
fiber_core_range = [
(max(0, int(h_mean – 2*h_std)),
min(180, int(h_mean + 2*h_std)))
]
return {'fiber_core': fiber_core_range}
```
##### 噪声干扰的鲁棒性
1. **高斯噪声**:
– **影响**:主要影响V通道,可能导致缺陷误检
– **应对**:增加中值滤波核大小或使用双边滤波
```python
# 双边滤波保留边缘
denoised = cv2.bilateralFilter(v_channel, d=9, sigmaColor=75, sigmaSpace=75)
```
2. **椒盐噪声**:
– **影响**:在S通道产生异常高/低值点
– **应对**:形态学开闭运算组合
```python
def remove_salt_pepper_noise(channel):
# 中值滤波去除椒盐噪声
filtered = cv2.medianBlur(channel, 5)
# 形态学操作进一步清理
kernel = np.ones((3, 3), np.uint8)
cleaned = cv2.morphologyEx(filtered, cv2.MORPH_OPEN, kernel)
cleaned = cv2.morphologyEx(cleaned, cv2.MORPH_CLOSE, kernel)
return cleaned
```
3. **运动模糊**:
– **影响**:降低边缘清晰度,影响特征提取精度
– **应对**:使用图像锐化或去模糊算法
```python
def sharpen_image(channel):
kernel = np.array([[–1, –1, –1],
[–1, 9, –1],
[–1, –1, –1]])
return cv2.filter2D(channel, –1, kernel)
```
#### 4.2.2 计算效率优化策略
##### 多尺度处理
对于高分辨率图像,全分辨率处理计算量大。可采用多尺度策略:
```python
def multi_scale_processing(rgb_image, scales=[1.0, 0.5, 0.25]):
"""
多尺度特征提取
"""
all_features = []
for scale in scales:
# 缩放图像
if scale != 1.0:
width = int(rgb_image.shape[1] * scale)
height = int(rgb_image.shape[0] * scale)
scaled_img = cv2.resize(rgb_image, (width, height))
else:
scaled_img = rgb_image
# 提取特征
features = extract_features(scaled_img)
all_features.append((scale, features))
# 特征融合与上采样
return fuse_multi_scale_features(all_features)
并行计算优化
通道并行处理:
from concurrent.futures import ThreadPoolExecutor
def parallel_channel_processing(hsv_image):
"""
并行处理HSV三个通道
"""
h, s, v = cv2.split(hsv_image)
with ThreadPoolExecutor(max_workers=3) as executor:
# 并行处理三个通道
h_future = executor.submit(process_h_channel, h)
s_future = executor.submit(process_s_channel, s)
v_future = executor.submit(process_v_channel, v)
h_processed = h_future.result()
s_processed = s_future.result()
v_processed = v_future.result()
return cv2.merge([h_processed, s_processed, v_processed])
区域分块处理:
def block_based_processing(image, block_size=256):
"""
将图像分块并行处理
"""
height, width = image.shape[:2]
results = []
with ThreadPoolExecutor() as executor:
futures = []
for y in range(0, height, block_size):
for x in range(0, width, block_size):
# 提取图像块
y_end = min(y + block_size, height)
x_end = min(x + block_size, width)
block = image[y:y_end, x:x_end]
# 提交处理任务
future = executor.submit(process_block, block, x, y)
futures.append(future)
# 收集结果
for future in futures:
block_result, block_x, block_y = future.result()
results.append((block_result, block_x, block_y))
# 合并结果
return merge_blocks(results, (height, width))
算法级优化
提前终止策略:
def early_stopping_feature_extraction(image, confidence_threshold=0.8):
"""
基于置信度的提前终止
"""
# 快速初步检测
quick_features = quick_extract(image)
confidence = calculate_confidence(quick_features)
if confidence > confidence_threshold:
return quick_features # 提前返回
# 完整精细检测
return detailed_extract(image)
缓存优化:
from functools import lru_cache
@lru_cache(maxsize=100)
def cached_color_range_lookup(h_value):
"""
缓存颜色范围查找结果
"""
# 预定义的颜色范围映射
color_ranges = {
'red': [(0, 10), (170, 180)],
'yellow': [(20, 40)],
'green': [(50, 80)],
'blue': [(100, 130)]
}
for color_name, ranges in color_ranges.items():
for r_min, r_max in ranges:
if r_min <= h_value <= r_max:
return color_name
return 'unknown'
4.2.3 实际部署参数调优建议
参数自适应调整
动态阈值调整:
class AdaptiveThresholdConfig:
def __init__(self):
self.base_saturation_threshold = 50
self.base_brightness_threshold = 30
self.learning_rate = 0.1
def update_thresholds(self, image_stats):
"""
根据图像统计动态更新阈值
"""
# 基于图像亮度调整饱和度阈值
if image_stats['mean_brightness'] < 100:
self.base_saturation_threshold *= 0.8 # 低光照下降低阈值
elif image_stats['mean_brightness'] > 200:
self.base_saturation_threshold *= 1.2 # 高光照下提高阈值
# 基于噪声水平调整亮度阈值
noise_level = image_stats['brightness_std'] / image_stats['mean_brightness']
if noise_level > 0.3:
self.base_brightness_threshold *= 1.5 # 高噪声下提高阈值
环境感知参数配置:
def environment_aware_config(lighting_condition, noise_level, image_resolution):
"""
根据环境条件自动配置参数
"""
config = {
'color_ranges': {},
'saturation_threshold': 50,
'brightness_threshold': 30,
'min_fiber_area': 100,
'morphology_kernel_size': 3
}
# 根据光照条件调整
if lighting_condition == 'low':
config['saturation_threshold'] = 40
config['brightness_threshold'] = 20
elif lighting_condition == 'high':
config['saturation_threshold'] = 60
config['brightness_threshold'] = 40
# 根据噪声水平调整
if noise_level == 'high':
config['morphology_kernel_size'] = 5
config['min_fiber_area'] = 150 # 提高面积阈值过滤噪声
# 根据分辨率调整
if image_resolution > 1920 * 1080: # 高清图像
config['min_fiber_area'] = 200
return config
性能监控与调优
实时性能指标:
class PerformanceMonitor:
def __init__(self):
self.processing_times = []
self.memory_usage = []
self.accuracy_history = []
def log_processing_time(self, stage, time_ms):
"""记录各阶段处理时间"""
self.processing_times.append({
'stage': stage,
'time_ms': time_ms,
'timestamp': time.time()
})
def suggest_optimizations(self):
"""基于历史数据提供优化建议"""
suggestions = []
# 分析瓶颈阶段
avg_times = {}
for record in self.processing_times[–100:]: # 最近100条记录
stage = record['stage']
avg_times[stage] = avg_times.get(stage, []) + [record['time_ms']]
for stage, times in avg_times.items():
avg_time = np.mean(times)
if avg_time > 100: # 超过100ms的阶段需要优化
suggestions.append(f"优化{stage}阶段,当前平均耗时{avg_time:.1f}ms")
return suggestions
A/B测试框架:
def ab_test_parameters(image_batch, param_sets):
"""
对不同参数集进行A/B测试
"""
results = []
for param_name, param_values in param_sets.items():
for value in param_values:
# 使用不同参数值处理图像
extractor = HSVFiberFeatureExtractor(config={param_name: value})
metrics = {
'param_name': param_name,
'param_value': value,
'accuracy': [],
'processing_time': [],
'memory_usage': []
}
for img in image_batch:
start_time = time.time()
features = extractor.extract_all_features(img)
end_time = time.time()
# 计算评估指标
accuracy = evaluate_accuracy(features, ground_truth)
metrics['accuracy'].append(accuracy)
metrics['processing_time'].append(end_time – start_time)
metrics['memory_usage'].append(get_memory_usage())
results.append(metrics)
# 找出最优参数
best_params = analyze_ab_test_results(results)
return best_params
4.2.4 部署最佳实践
硬件选择建议:
- CPU密集型场景:选择高主频多核CPU,利用并行计算
- 内存受限场景:采用分块处理,减少单次内存占用
- 实时性要求高:考虑GPU加速或FPGA硬件加速
软件优化:
- 使用OpenCV的IPP(集成性能基元)加速
- 启用OpenMP多线程支持
- 使用内存池减少内存分配开销
质量控制:
class QualityControl:
def check_feature_quality(self, features, image_metadata):
"""检查特征提取质量"""
quality_score = 1.0
# 检查特征完整性
if not features.get('fiber_detected', False):
quality_score *= 0.5
# 检查置信度
confidence = self.calculate_confidence(features)
quality_score *= confidence
# 检查处理时间(超时扣分)
processing_time = features.get('processing_time', 0)
if processing_time > self.timeout_threshold:
quality_score *= 0.8
return quality_score
错误处理与恢复:
def robust_feature_extraction(rgb_image, max_retries=3):
"""带重试机制的鲁棒特征提取"""
for attempt in range(max_retries):
try:
# 尝试特征提取
features = extractor.extract_all_features(rgb_image)
# 质量检查
if quality_control.check_feature_quality(features) > 0.7:
return features
else:
# 质量不达标,调整参数重试
extractor.adjust_parameters()
except Exception as e:
logger.warning(f"特征提取失败(尝试{attempt+1}): {e}")
if attempt == max_retries – 1:
# 最后一次尝试失败,返回降级结果
return get_degraded_features(rgb_image)
return None
4.2.5 总结
基于HSV的光纤特征提取方法在实际应用中需要综合考虑:
通过上述优化措施,可以在保证特征提取精度的同时,显著提升算法在不同环境下的稳定性和处理效率,满足工业检测等实际应用场景的需求。