从 4 个角点算倾角,以及一个被"整数"吃掉的 bug
一、为什么板子要算倾角
我们检测装甲板的时候,光知道"它在哪、是哪一类"是不够的,还得知道它歪了多少度,下一步才好决定打不打。
比如倾角太大就不打了,或者说打的风险太大了。不只是打装甲板,像无人机自主降落、机械臂抓取这些,都得先识别出位姿才能做下一步判断。
这一章用不到上一篇标定的相机内参,我先把前面几篇的关系捋一下,免得混。
标定是把相机的参数提前测出来。前面说过,相机跟外界打交道,靠的就是这些参数搭起来的桥。桥搭好了,后面不管做什么识别都会更准。
ROS2 就简单了,它只负责把算完的结果(或者视频图像)发到话题上,谁需要谁去订阅读。
倾角算出来呢,是给云台这些下位机做后续控制的。
这里有个地方我自己一开始也绕进去了:算倾角不需要内参,但 PnP 解算必须要内参。PnP 就是靠内参才能求出外参(板子相对相机的位置和姿态)。内参标定好放在那儿不动,等到做 PnP 的时候直接拿来用。这一章不碰它,不代表它没用。
二、4 个角点的顺序不能乱
前面说过,关键点的顺序是:
左上 → 左下 → 右下 → 右上
left_top, left_bottom, right_bottom, right_top
这个顺序必须和前面函数输出的一致,不然数据就对不上。顺序错了,后面算出来的一切都是错的。
三、角度是这么算出来的
我们取左边灯条的两个端点,来算它的方向角度:
dx = x₂ − x₁ dy = y₂ − y₁
angle = atan2(dx, dy)
我们默认"竖直的时候是 0 度"当基准。 所以板子立正的时候,dx 差不多是 0,dy 是大于 0 的,算出来 angle 约等于 0,很直观。
要是反过来写成 atan2(dy, dx) 呢?竖直的时候算出来是 90 度。这没毛病,也是事实,但你观察数据变化的时候就很难受了。我们习惯拿 0 当标准,数据往哪边偏一眼就看出来。
dx 和 dy 都是下面的点减上面的点。你想想三角形的角度关系就明白了:左边灯条的上端往左歪的时候,灯条和竖直方向夹的那个锐角,就是我们要的角度。用 tan 求出比例,再转成角度打印出来。
其实左右两个灯条是对称的,取哪一个都行。
四、代码就这几行,顺便聊聊 auto
位置在 02-onnx-inference/draw_refactored.cpp 的 processFrame 函数里:
// 4 个角点(除以 scale 还原到原图坐标)
auto left_top = cv::Point2f(dets[idx].kpts[0]/scale, dets[idx].kpts[1]/scale);
auto left_bottom = cv::Point2f(dets[idx].kpts[2]/scale, dets[idx].kpts[3]/scale);
// right_bottom / right_top 同理
auto dx = left_bottom.x – left_top.x;
auto dy = left_bottom.y – left_top.y;
auto angle_rad = atan2(dx, dy);
auto angle_deg = angle_rad * 180 / CV_PI;
这个 auto 我也是从同学和别人的代码里学来的。一开始用着挺爽的,根本不用管类型,auto auto auto 完事。
但你写了 auto,你就不知道这个参数到底是什么类型了,这是它最大的坏处。我这次函数写得多,参数类型又乱,排查的时候特别难受。所以我不太建议全都用 auto,C++ 本来就是强类型语言,类型本身就是信息。
还有 atan2 出来的是弧度,我们看数据统一用角度,所以要乘 180 / CV_PI 转一下。
五、先拿一张图片试错,别直接跑视频
我是先把一张图片跑通的。
因为视频说白了就是循环播放的图片,图片跑通了,套上循环就是视频。前提是你要分清楚:哪些东西得放在循环里反复用,哪些只要在循环外面打开一次就够了(比如模型、视频对象)。
而且代价差太多了。跑一张图片几秒钟,跑一整段视频好久。要是一上来就直接跑视频,报错了还贼麻烦。所以先用图片把范围缩小,看看到底是哪儿的问题。
六、打开 CSV,我人傻了
跑了之后才知道有问题。打开 CSV 一看,有一堆全是 0。
很多 0。而且最要命的是,0 和 1 之间是空白的,一个其他数据都没有。
我当时就猜到可能是 int 类型没改成 float,而且是 point 的问题。
为什么这么想?因为计算机算数是不会那么凑巧的。视频里的画面一直在动,理论上总该有一点倾角。如果要是一段视频里只有极个别几个 0,那能解释成"板子那会儿确实立正了",正常。但大多数都是 0,那就不是巧合了。
更关键的是"0 到 1 度之间整段空白"这件事——一个连续变化的量,不可能刚好在 0 和 1 之间一个数都不出现。这个我没法解释。
七、往回查:Point 把小数吞掉了
顺着前面 auto 那个坏处,我回到代码里一路往回查,看到计算的时候全是 Point,输出就是整数 int,小数部分全被吞掉了。cv::Point 就是 Point_<int>。
这时候才发现,前面那一堆 auto 根本看不出问题,只能盯着等号右边看。查下去才知道,后面的数据全被污染了。
怎么证明是它?我把 CSV 里的角度拿去做反推。
如果真是整数截断,那每一个角度都应该能由两个整数算出来。我挑了几个高频的角度值去试:
| -1.363930 | dx = -1, dy = 42 | atan2(-1,42) = -1.363928 |
| 0.000000 | dx = 0, dy = 1 | 0.000000 |
| -1.397180 | dx = -1, dy = 41 | -1.397181 |
| 1.332220 | dx = 1, dy = 43 | 1.332220 |
| -4.184920 | dx = -3, dy = 41 | -4.184916 |
| -2.726310 | dx = -1, dy = 21 | -2.726311 |
| -6.340190 | dx = -1, dy = 9 | -6.340192 |
| -2.792700 | dx = -2, dy = 41 | -2.792702 |
8 个全中,误差都在 0.00001 度以内。
这就实锤了:dx 和 dy 都是整数,那角度怎么可能不是被算出来的离散值。
八、我以为改好了,结果白高兴一场
我把 cv::Point 改成了 cv::Point2i,重新跑了一遍,然后看 CSV——一点变化都没有。
我第一反应是不是没保存。重新编译、重新运行,再看结果还是没变。然后去查了一下才知道:
Point2i 和 Point 是同一个东西,都是 int 类型,只是一个别名。
笑到我了。Point2f 才是浮点类型。
九、改完之后,数据变成什么样
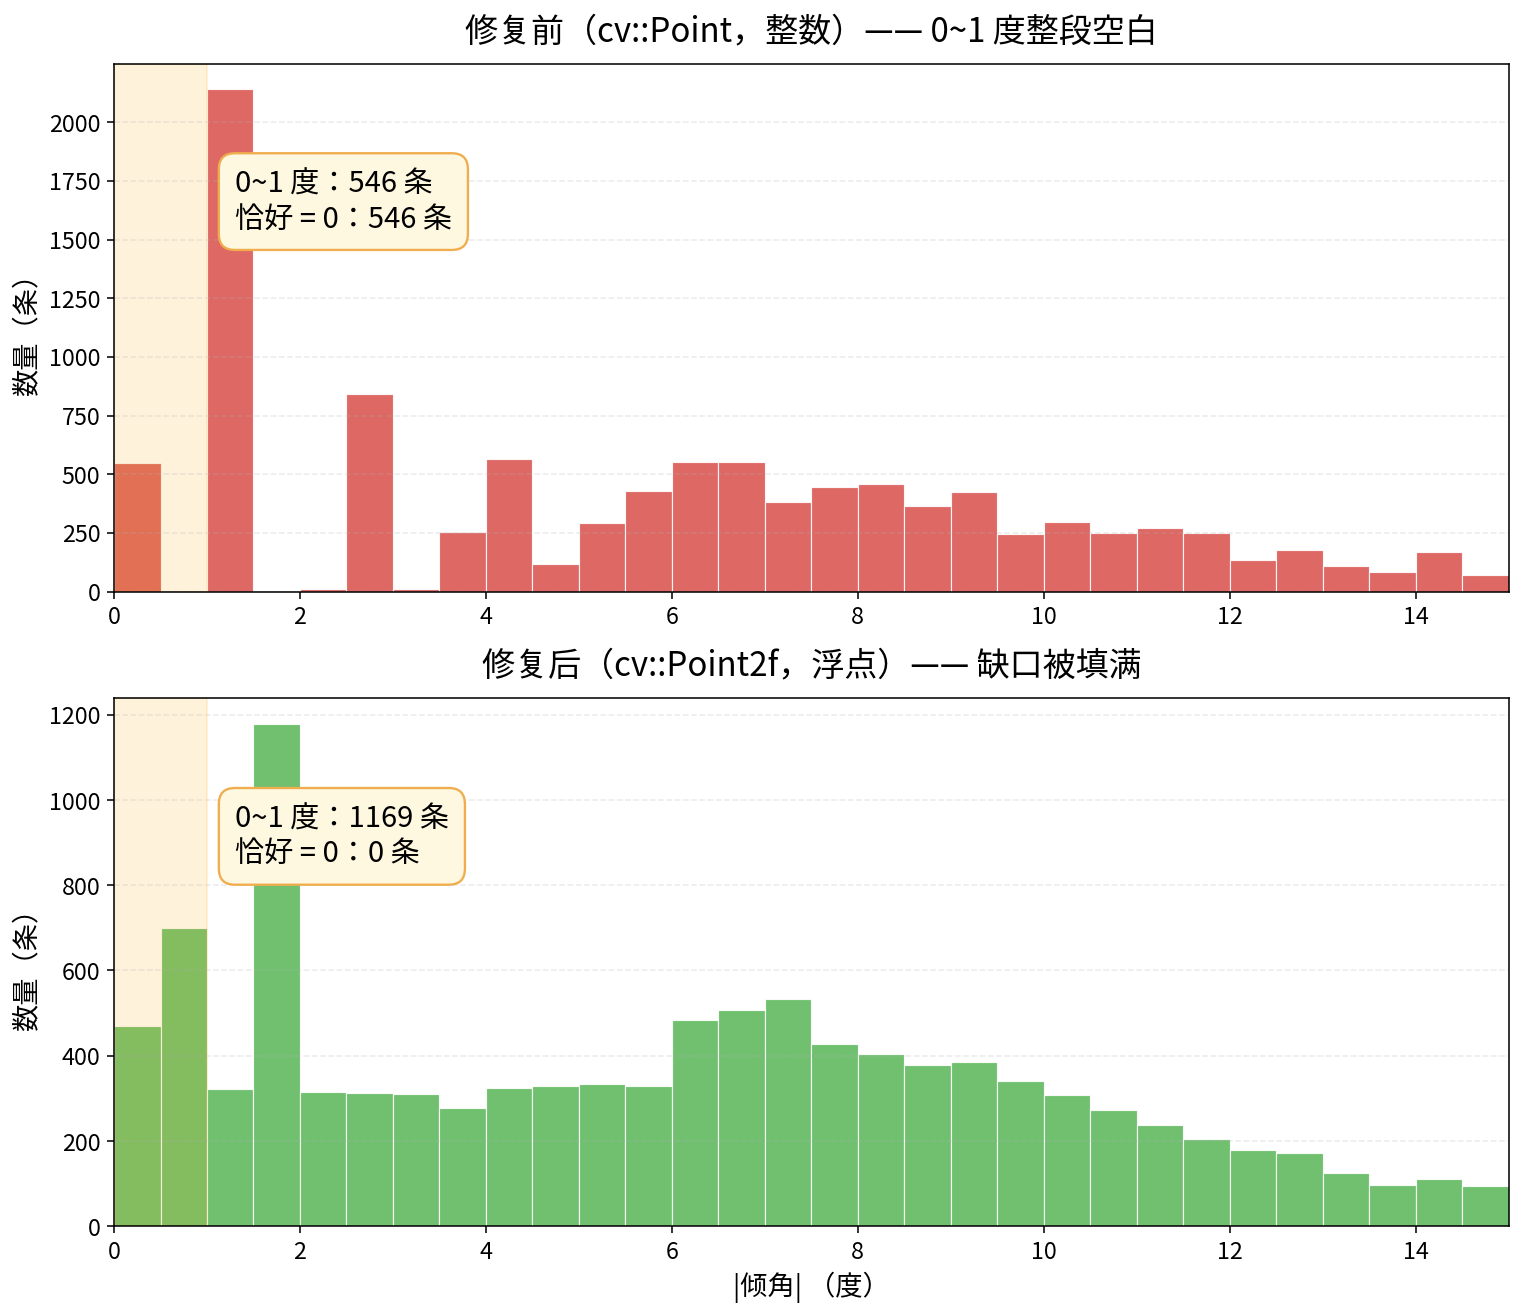
| 恰好 == 0 | 546 条(5.05%) | 0 条 |
| 0 ~ 1 度 | 0 条(整段空白) | 1169 条(10.81%) |
| 最小非零角度 | 1.245360 度 | 0.000083 度 |
| 不同取值的个数 | 359 个 | 10774 个 |
不同取值的个数从 359 涨到 10774,数据一下子细了很多。
int 类型没有小数点,float 有,改完之后一眼就能看出来之前是量化(截断)出的问题。这个结论是从数据变化里看出来的,不是靠猜。
十、这件事我学到了什么
看到数据里有"空白",就可以顺着往下想:是不是丢了东西?丢的是什么?在哪儿丢的?什么时候丢的?是代码里的问题,还是别的原因?是逻辑错了吗——逻辑没错。那是数据堆积了吗——是。
然后从报错的地方,回到打印数据的那一处,重新看数据是怎么处理的。
这时候 auto 就有点烦了,排查数据类型的时候特别麻烦,你从变量名上根本看不出它是什么类型。
还有个教训是:程序能跑通,不代表没问题。要看图、看警告、看数据。程序就算上线了也只是测试版本,你永远不知道哪儿还藏着问题。程序能跑但是结果不对,这个才是最恐怖的。
后来我给自己定了一套"数据体检",专门用来看这种不报错但结果不对的问题,四句话:
这四句话不用改代码,打开 CSV 十秒就能看完。
十一、想自己复现一下
这个 bug 是可以复现的,而且只要改一个类型:
# 1. 把 draw_refactored.cpp 第 214~217 行的 cv::Point2f 改成 cv::Point(或 Point2i,等价)
# 2. 编译(记得核对二进制时间戳,必须比源码新)
bash build.sh
# 3. 跑同一个视频(约 4 分钟)
./draw_refactored best.onnx test.mp4
# 4. 看分布
awk -F, 'NR>1{n++; a=$7+0; if(a<0)a=-a;
if(a==0)b0++; else if(a<1)b1++} END{
printf "总数 %d | 恰好0: %d (%.2f%%) | 0~1度: %d (%.2f%%)\\n", n,b0,100*b0/n,b1,100*b1/n}' angles.csv
跑出来你会看到 0~1度: 0 (0.00%),而"恰好 0"那一项突然冒出一千多条。
复现完记得改回 Point2f 再编译一次,不然后面全是整数角度。
十二、这一章我踩的坑
下一篇:让 NMS 把分组信息暴露出来,做到一个目标只留一条观测,再加一道几何二次验证。