RoboBallet:我看到的机器人群体协同新范式
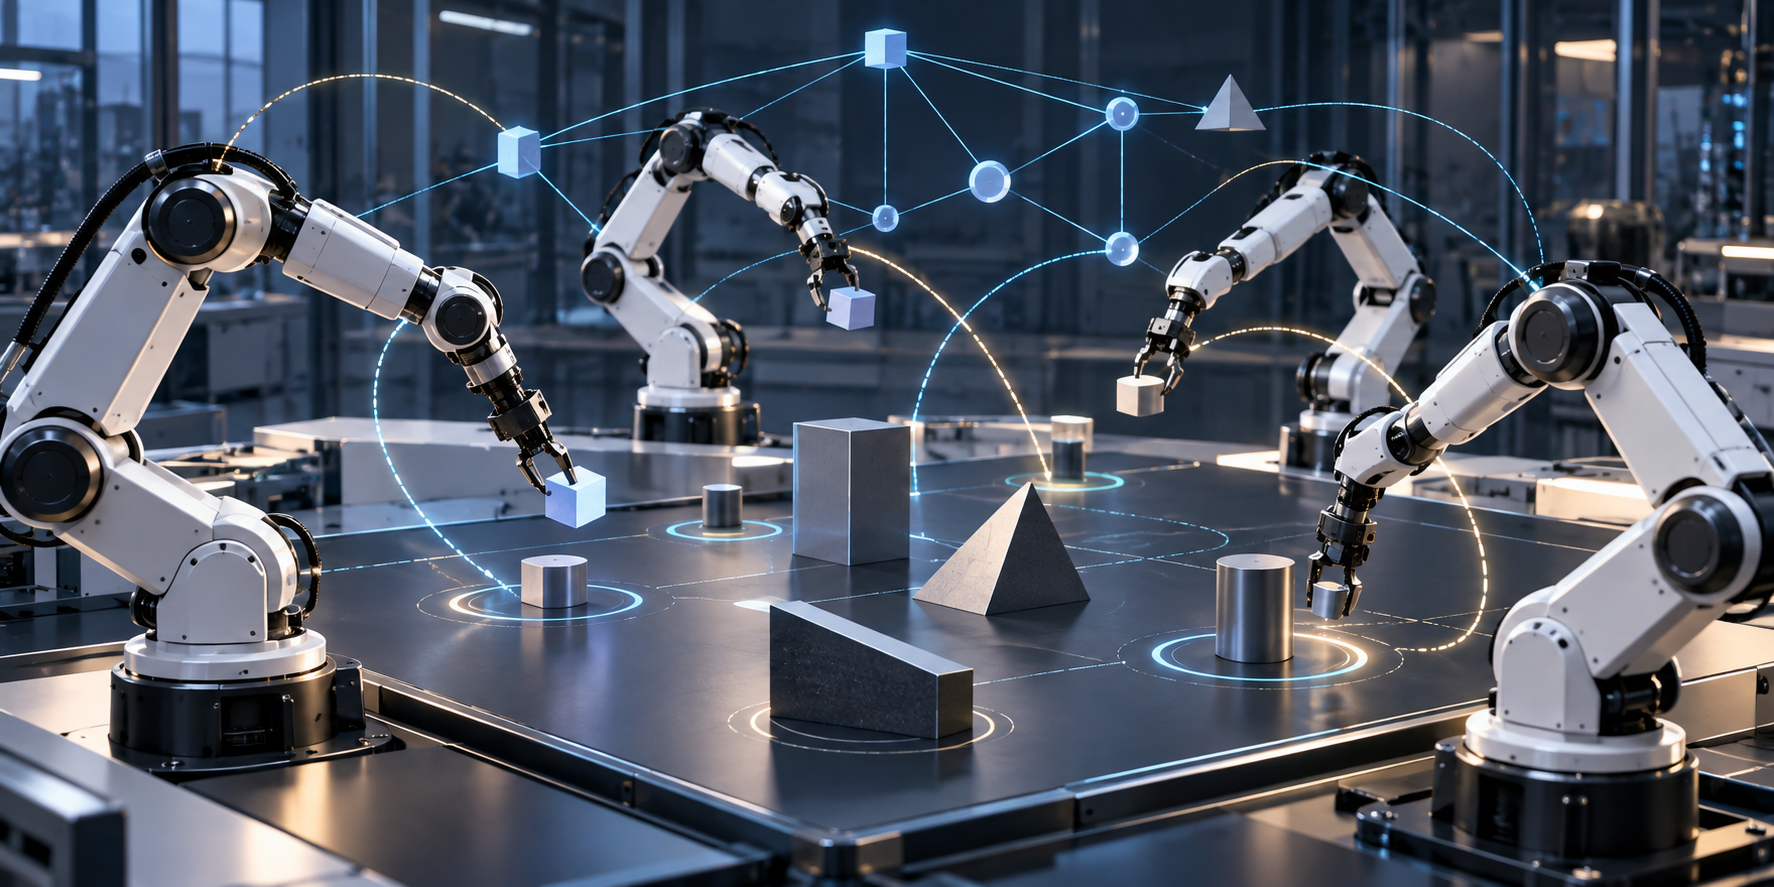
多机器人系统真正难的地方,不是让单个机械臂会动,而是让一群机械臂在同一个空间里像舞团一样协同。
在工业制造里,机械臂经常要完成焊接、装配、喷涂、搬运等任务。单个动作看起来并不复杂:把末端执行器移动到目标位姿即可。但一旦把多个机械臂放进同一个工作站,问题立刻变得很硬:谁去做哪个任务?先做哪个、后做哪个?路径会不会撞到别人?如果障碍物、工件位置或机器人布局变化了,能不能快速重新规划?
我认为 RoboBallet 有意思的地方就在这里:它没有把任务分配、调度和运动规划拆成一堆手工规则,而是把整个工作站表示成一张图,再让图神经网络和强化学习一起学会协同。
一,为什么多机器人规划这么难?
传统机器人规划常常可以处理单个机械臂,或者少量机械臂。但高密度多机械臂场景会遇到组合爆炸。
原因很简单:每增加一个机器人,系统状态维度都会上升;每增加一批任务,分配和排序的可能性都会膨胀;每加入一个障碍物,路径约束也会更多。任务分配、调度、逆运动学解选择、避碰路径规划之间还互相影响,不能简单分开独立求解。
工业里常见做法是靠工程师手动设计轨迹和互锁逻辑。这种方式可靠,但代价高、周期长,也很难适应在线变化。只要工件位置变了、障碍物变了、某个机器人临时故障,原有方案可能就要重新调整。
我的理解是,RoboBallet 想解决的不是“让机器人规划更优雅”这么表面的事,而是让多机器人规划从人工编排走向自动生成。
二,把工作站变成一张图
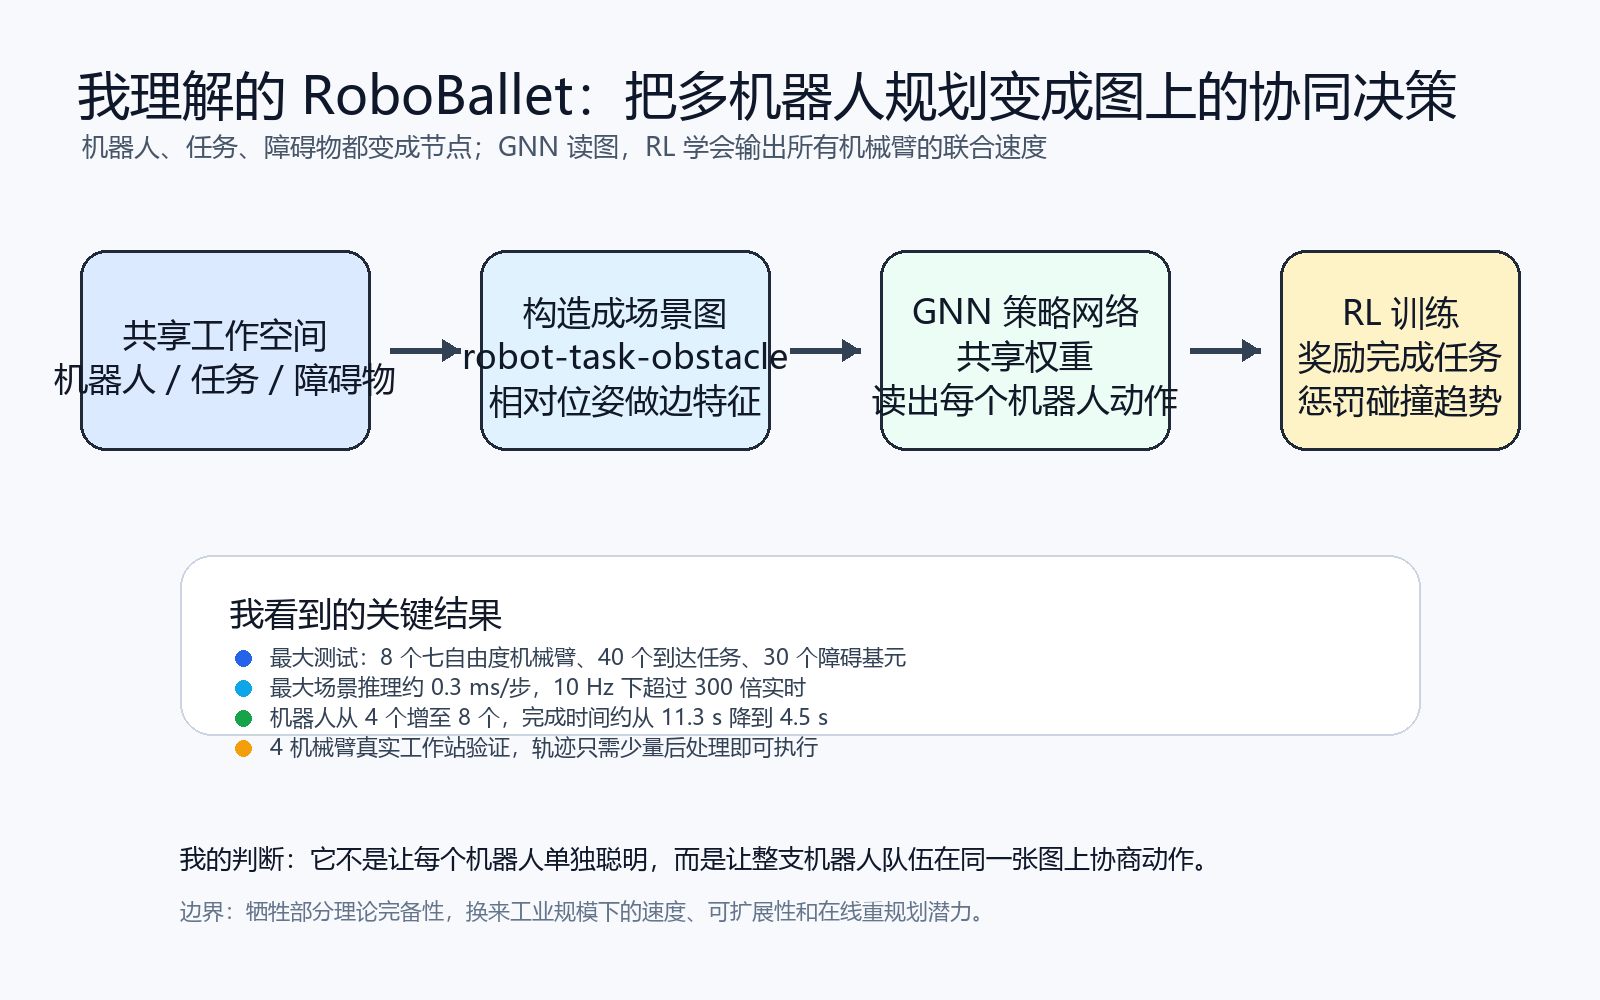
RoboBallet 的核心表示很自然:机器人、任务、障碍物都变成图里的节点。
– 机器人节点记录关节角、关节速度、任务停留时间等状态;
– 任务节点记录任务是否已经完成;
– 障碍物节点描述工作空间里的碰撞基元;
– 边特征记录相对位姿,例如机器人到任务、机器人到障碍物、机器人之间的空间关系。
这样做的好处是,图神经网络可以复用同一套权重处理不同数量的机器人、任务和障碍物。换句话说,它不是死记一个固定工作站,而是在学习“机器人 – 任务 – 障碍物”之间的关系模式。
这点对我很关键。因为真实制造场景最麻烦的就是变化:机器人位置会变,任务数量会变,障碍物布局会变。用图来表示场景,天然比固定长度向量更适合泛化。
三,强化学习负责学会“怎么动”
有了图表示之后,策略网络输出的是所有机器人关节的目标速度。环境会推进仿真,每一步相当于 0.1 秒。如果某个动作会导致机器人与自身、其他机器人或环境发生碰撞,环境会把对应机器人的速度置零,让它在这一步停住。
奖励设计也很直接:
– 完成任务给奖励;
– 接近任务给辅助奖励;
– 产生碰撞趋势给惩罚;
– 通过 hindsight experience replay 提供更丰富的学习信号。
我喜欢这个设计的地方是,它没有让网络凭空“想象安全”。安全约束被放进环境交互里,碰撞动作会被阻止,同时策略又会被惩罚,从而逐渐学会更顺滑、更少停顿的协同动作。
四,最大亮点:速度和规模
RoboBallet 测试了一个相当有挑战性的场景:8 个七自由度机械臂、40 个到达任务、30 个障碍基元。任务可以由任意机器人完成,顺序也不预先固定。
我注意到几个很有含金量的数据:
– 最大场景中,每个规划步约 0.3 毫秒;
– 在 10 Hz 控制节奏下,规划速度超过 300 倍实时;
– 加上整场碰撞检查后约 30 毫秒,仍然快于实时要求;
– 4 个机器人执行 20 个任务时约 11.3 秒,扩展到 8 个机器人后约 4.5 秒,完成时间降低约 60%;
– 4 机械臂真实工作站中,生成轨迹经过少量后处理即可执行。
这些结果让我觉得它的价值不只是“能规划”,而是“能快到支持在线应用”。如果规划本身很慢,再聪明也只能离线使用;如果能接近实时甚至超过实时,就可以支持工件姿态变化、机器人故障后的快速重规划、工作站布局优化等更实际的工业需求。
五,和传统规划相比,我看到的取舍
传统采样式规划方法有一个优势:在某些条件下能提供概率完备性,也就是只要时间足够,理论上有机会找到可行解。但在大规模多机械臂场景里,这种理论优势经常会被计算成本吃掉。
RoboBallet 的路线更偏工程现实:不追求完整搜索所有可能,而是把大量计算前移到训练阶段,推理阶段快速给出高质量方案。
这是一种很典型的 AI 式取舍:
```python
scene_graph = build_graph(robots, tasks, obstacles)
while unfinished_tasks:
joint_velocities = gnn_policy(scene_graph)
scene_graph = simulator.step(joint_velocities)
```
传统方法像是在每次新任务来时从头推导;RoboBallet 更像是提前训练出一种“群体协调直觉”,遇到新场景时快速读图、出动作、继续修正。
六,我认为它最适合的场景
我不会把 RoboBallet 理解成所有机器人规划问题的万能答案。它最适合的是这样一类场景:
1. 工作站结构相似,但任务和障碍物经常变化;
2. 机器人数量较多,手工轨迹编排成本很高;
3. 需要快速生成可执行方案,而不是离线慢慢求最优;
4. 任务主要是到达类动作,例如焊点、装配位姿、喷涂点位、检测点位。
如果任务之间存在复杂装配依赖、机器人需要抓取物体并处理物体碰撞,或者需要严格的理论完备性,那还需要额外扩展。
七,结论
RoboBallet 给我的最大启发是:多机器人协同不应该只靠人为排队和互锁规则来维持秩序。真正有潜力的方式,是让机器人群体在同一张图上感知彼此、任务和障碍物,然后共同生成动作。
它像是把机器人规划从“逐个安排演员走位”推进到“整支舞团实时编舞”。单个机器人未必更聪明,但整个系统变得更会协作。
未来工厂如果要支持更柔性的生产线、更快的换型、更低的人工调试成本,这种图神经网络加强化学习的规划思路,很可能会成为重要基础设施。
参考资料:Lai et al., Sci. Robot. 10, eads1204 (2025)