LinuxCNC终极指南:从零开始搭建开源数控系统的完整教程
【免费下载链接】linuxcnc LinuxCNC controls CNC machines. It can drive milling machines, lathes, 3d printers, laser cutters, plasma cutters, robot arms, hexapods, and more.  项目地址: https://gitcode.com/gh_mirrors/li/linuxcnc
你是否想控制铣床、车床或3D打印机,却苦于商业数控系统的高昂成本?LinuxCNC为你提供了完美的开源解决方案!作为一款功能强大的开源数控系统,LinuxCNC能够精确控制各种工业设备,从简单的三轴铣床到复杂的五轴加工中心,甚至是激光切割机和工业机器人。本文将带你从零开始,通过"准备-搭建-调试-实战"四个阶段,掌握LinuxCNC的完整配置流程。
第一阶段:准备工作与系统环境搭建
在开始LinuxCNC之旅前,你需要确保硬件和软件环境都准备就绪。这一阶段的目标是创建一个稳定可靠的实时计算环境。
硬件要求与兼容性检查
LinuxCNC对硬件有一定要求,特别是实时性能方面。以下是推荐的最低配置:
| 处理器 | 双核1.5GHz | 四核2.5GHz+ | 实时计算核心 |
| 内存 | 2GB RAM | 8GB RAM | 系统运行与缓存 |
| 存储 | 10GB可用空间 | SSD 256GB | 系统与程序文件 |
| 显卡 | 集成显卡 | 独立显卡 | 图形界面显示 |
| 运动控制卡 | 并行端口 | Mesa PCIe卡 | 硬件接口控制 |
关键检查步骤:
实时内核安装与验证
LinuxCNC依赖实时内核来保证精确的运动控制。Debian/Ubuntu用户可以通过以下步骤安装:
# 1. 添加实时内核仓库
sudo apt-get update
sudo apt-get install linux-image-rt-amd64
# 2. 安装LinuxCNC必要组件
sudo apt-get install linuxcnc-uspace
# 3. 验证实时内核
uname -r # 查看内核版本,应包含"rt"字样
安装完成后,运行延迟测试来验证系统实时性能:
latency-test
这个测试会显示系统的延迟情况,绿色和蓝色曲线分别代表基础线程和伺服线程的延迟分布。理想情况下,最大延迟应控制在50微秒以内,标准差小于1微秒。
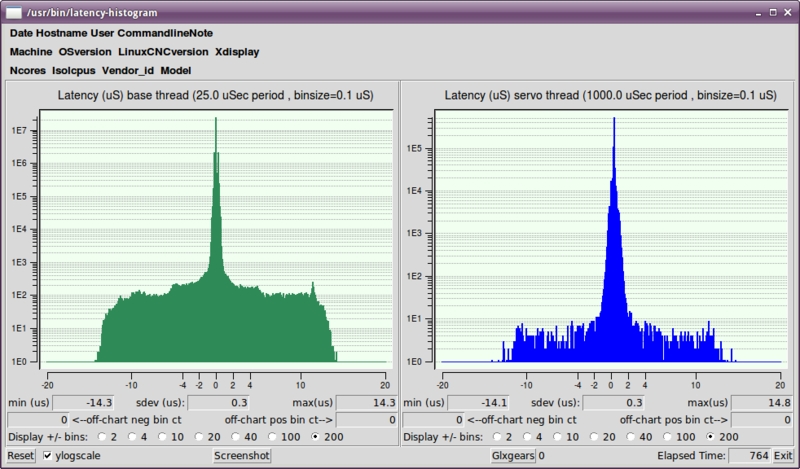
LinuxCNC延迟测试界面,用于验证系统实时性能
第二阶段:LinuxCNC系统安装与基础配置
现在你已经准备好了环境,接下来让我们安装并配置LinuxCNC系统。
源码编译安装(推荐方式)
虽然可以通过包管理器安装,但源码编译能提供更好的定制性和兼容性:
# 1. 克隆仓库
git clone https://gitcode.com/gh_mirrors/li/linuxcnc
# 2. 进入项目目录
cd linuxcnc
# 3. 生成配置脚本
./autogen.sh
# 4. 配置编译选项
./configure –with-realtime=uspace
# 5. 编译安装
make
sudo make setuid
编译选项说明:
- –with-realtime=uspace:用户空间实时模式,适合大多数用户
- –with-realtime=rtai:RTAI内核实时模式,需要特定内核支持
- –enable-build-documentation:生成完整文档
理解LinuxCNC系统架构
在深入配置之前,了解LinuxCNC的架构非常重要。系统采用分层设计,将用户界面、运动控制和硬件接口分离:
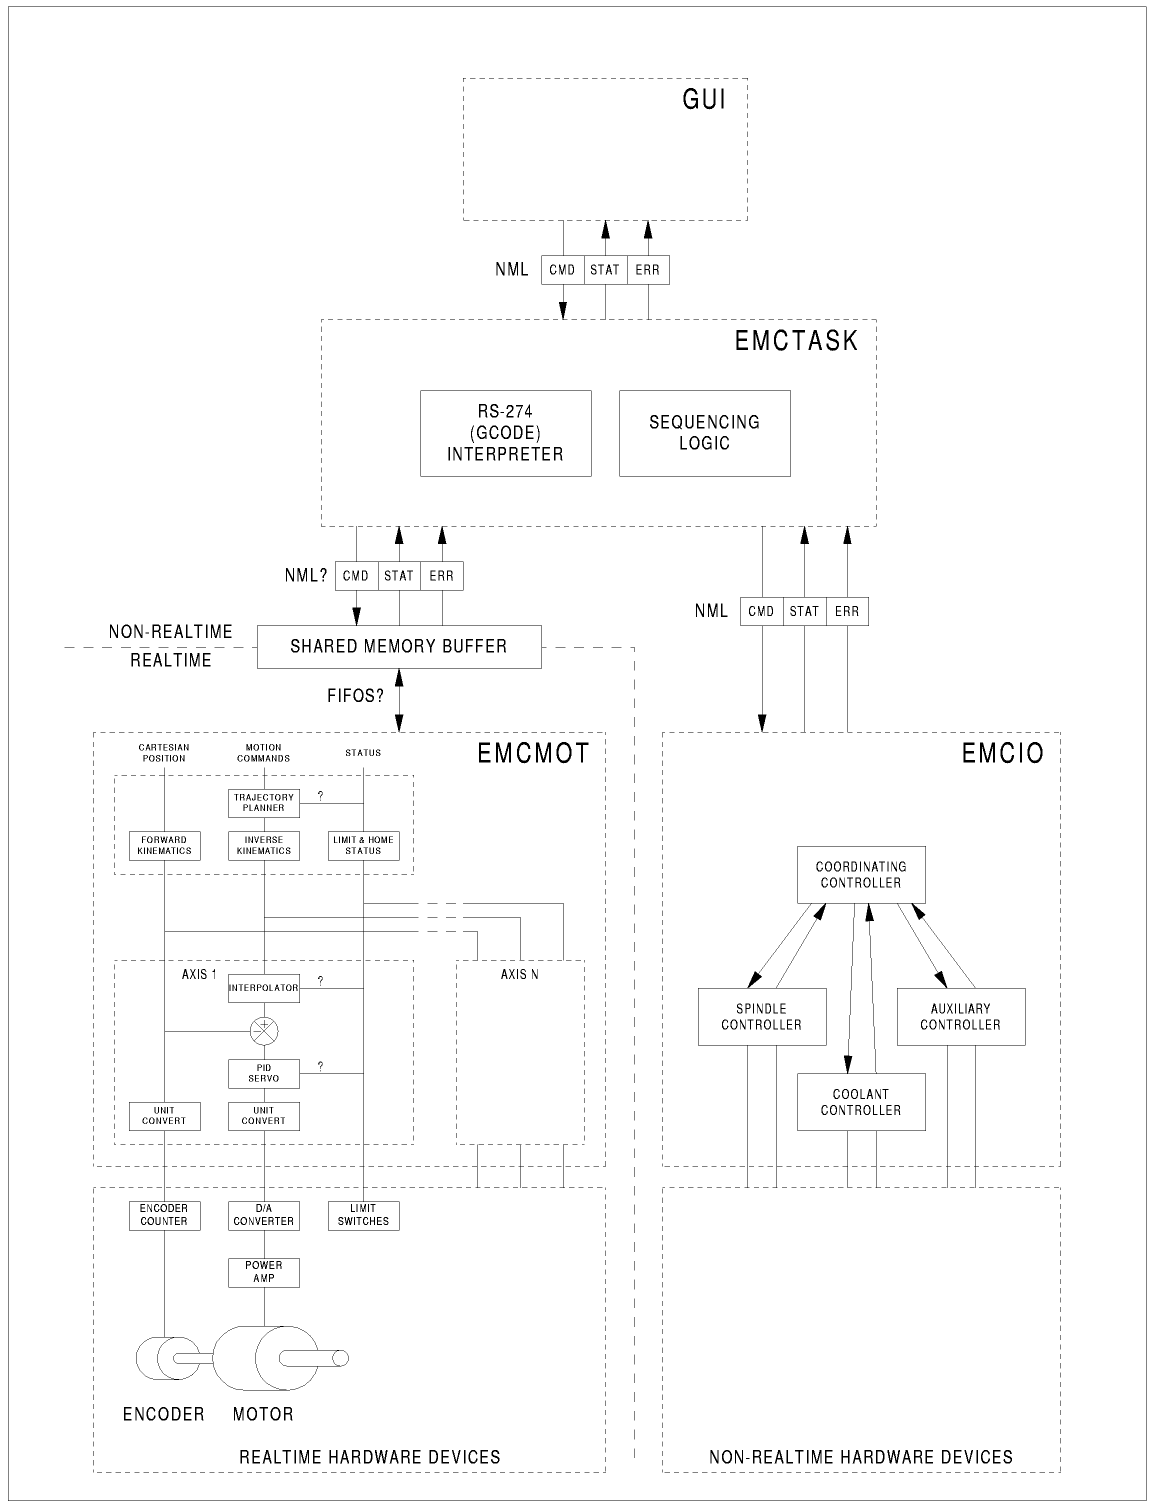
LinuxCNC模块化系统架构,展示从GUI到硬件控制的数据流
核心组件:
创建你的第一个配置文件
LinuxCNC的配置主要存储在INI文件中。让我们从最简单的三轴铣床配置开始:
# configs/sim/axis/axis.ini 基础配置示例
[EMC]
MACHINE = MyFirstCNC
DEBUG = 0
[AXIS_0]
TYPE = LINEAR
HOME = 0
MAX_VELOCITY = 50
MAX_ACCELERATION = 500
SCALE = 4000
[AXIS_1]
TYPE = LINEAR
HOME = 0
MAX_VELOCATION = 50
MAX_ACCELERATION = 500
SCALE = 4000
[AXIS_2]
TYPE = LINEAR
HOME = 0
MAX_VELOCITY = 30
MAX_ACCELERATION = 300
SCALE = 4000
[TRAJ]
COORDINATES = X Y Z
LINEAR_UNITS = MM
ANGULAR_UNITS = DEG
关键参数说明:
- MAX_VELOCITY:轴的最大移动速度(mm/s)
- MAX_ACCELERATION:轴的最大加速度(mm/s²)
- SCALE:每毫米对应的步数,与驱动器设置匹配
- HOME:归零位置坐标
第三阶段:硬件连接与运动系统调试
配置好软件后,现在是连接硬件并进行调试的时候了。
硬件抽象层(HAL)配置
HAL是LinuxCNC的核心,它将硬件细节抽象化,让你可以用统一的方式控制不同设备。让我们看一个简单的并行端口配置:
# configs/by_interface/parport/parport.ini 示例片段
[HAL]
TWOPASS = on
[HMOT]
LOADRT = [hal] parport cfg="0x378"
ADD parport.0
常见硬件接口配置:
轴校准与限位设置
正确的轴校准是保证加工精度的关键。以下是校准步骤:
机械回零设置:
[AXIS_0]
HOME_SEQUENCE = 1
HOME_OFFSET = 0.0
HOME_SEARCH_VEL = 25.0
HOME_LATCH_VEL = 5.0
限位开关配置:
[AXIS_0]
MIN_LIMIT = -500
MAX_LIMIT = 500
反向间隙补偿:
[AXIS_0]
BACKLASH = 0.01
使用探针进行工件校准
LinuxCNC内置了强大的探针功能,可以自动校准工件坐标系:

探针界面用于工件坐标系自动校准
探针校准步骤:
第四阶段:高级功能与实战应用
掌握了基础配置后,让我们探索LinuxCNC的高级功能。
五轴加工配置
五轴加工需要更复杂的运动学配置。LinuxCNC支持多种五轴机床类型:
# 五轴配置示例
[KINEMATICS]
KINEMATICS = trivkins
JOINTS = 5
CHANNELS = 1
[AXIS_3] # A轴(旋转)
TYPE = ANGULAR
MAX_VELOCITY = 180
MAX_ACCELERATION = 300
[AXIS_4] # B轴(倾斜)
TYPE = ANGULAR
MAX_VELOCITY = 180
MAX_ACCELERATION = 300
五轴加工注意事项:
- 确保机械结构刚度足够
- 使用RT_PREEMPT内核以获得更好的实时性能
- 配置合适的旋转中心偏移
- 测试时从低速开始,逐步增加
NURBS曲线加工
对于复杂曲面加工,LinuxCNC支持NURBS插补功能:

NURBS编辑器用于创建和编辑复杂曲线
NURBS加工优势:
启用NURBS需要在配置文件中添加:
[RS274NGC]
NURBS_ENABLE = 1
NURBS_TOLERANCE = 0.001
自定义用户界面开发
LinuxCNC支持多种界面,你也可以创建自己的定制界面:
可用界面选项:
创建自定义界面的基本步骤:
# 简单界面示例
import linuxcnc
import tkinter as tk
class MyCNCInterface:
def __init__(self):
self.command = linuxcnc.command()
self.status = linuxcnc.stat()
def jog_axis(self, axis, speed):
self.command.jog(linuxcnc.JOG_CONTINUOUS, axis, speed)
第五阶段:故障排除与性能优化
即使配置正确,也可能遇到问题。这里是一些常见问题的解决方案。
常见问题诊断表
| 轴不移动 | 驱动器未使能 | 检查使能信号连接 |
| 位置误差大 | 反向间隙未补偿 | 调整BACKLASH参数 |
| 系统延迟高 | 实时内核问题 | 运行latency-test检查 |
| G代码错误 | 语法或格式问题 | 使用内置G代码检查器 |
| 界面卡顿 | 图形驱动问题 | 更新显卡驱动 |
性能优化技巧
实时性能优化:
# 调整CPU调度参数
echo 950000 > /proc/sys/kernel/sched_rt_runtime_us
# 隔离CPU核心给实时任务
isolcpus=1,2
内存管理优化:
# 减少内存交换
echo 10 > /proc/sys/vm/swappiness
磁盘I/O优化:
# 使用noop调度器
echo noop > /sys/block/sda/queue/scheduler
系统监控与日志分析
LinuxCNC提供了丰富的调试工具:
- halmeter:实时监控HAL信号
- halscope:信号示波器
- halcmd show:显示所有HAL组件状态
- 系统日志:/var/log/linuxcnc.log
实用配置模板与资源
快速启动配置模板
根据你的设备类型,可以直接使用以下模板:
社区资源与学习路径
官方资源:
- 完整文档:docs/src/目录
- 示例配置:configs/各子目录
- 测试用例:tests/目录
学习建议:
总结与下一步
通过本文的"准备-搭建-调试-实战"四个阶段,你已经掌握了LinuxCNC从安装到高级应用的全过程。记住,开源数控系统的优势在于其灵活性和可定制性——你可以根据自己的需求调整每一个细节。
下一步建议:
LinuxCNC不仅仅是一个软件,它是一个完整的生态系统。无论你是DIY爱好者还是专业工程师,它都能为你提供强大的数控解决方案。现在就开始你的开源数控之旅吧!
【免费下载链接】linuxcnc LinuxCNC controls CNC machines. It can drive milling machines, lathes, 3d printers, laser cutters, plasma cutters, robot arms, hexapods, and more. 项目地址: https://gitcode.com/gh_mirrors/li/linuxcnc
创作声明:本文部分内容由AI辅助生成(AIGC),仅供参考