完整代码,附下载链接。包运行成功
文章目录
- 总述
-
- 实现流程
- 输出说明
- 运行结果
- MATLAB源代码
总述
采用表贴式永磁同步电机模型,满足 Ld=Lq=p.L。通过已知αβ电压驱动机电状态预测,以αβ电流为量测修正电流、机械转速和电角度。 扩展卡尔曼滤波利用离散模型雅可比近似传播局部状态误差
实现流程
输出说明
result.time为1×N时间;truth、estimate、error为状态数×N矩阵;observation和voltage为2×N矩阵。result.stateNames明确状态顺序:[i_alpha, i_beta, omega_m, theta_e],第5维为负载转矩 T_L。
result.metrics保存统计指标;result.diagnostic保存新息、NIS及案例专属诊断。初始样本尚未量测更新,相关新息以NaN表示。
电压第k列驱动[t(k),t(k+1)]区间,电流第k列对应t(k);最后一列电压复制前一列,仅为输出长度一致,不用于额外传播。
各图窗的主题见“运行结果”。命令行仅输出该节列出的指标,其余误差和数值诊断从 result.metrics 与 result.diagnostic 读取。 转速和电角度主指标统计后80%仿真区间;电角度误差先按圆周环绕处理,再计算RMSE。
result.statistics.full 保存全时段误差统计,post 保存分区间统计,均含样本数、RMSE、均值、方差、标准差、平均绝对误差和最大绝对误差。方差采用N归一化;均值表示估计偏差。电角度先环绕再统计,参数使用物理量而非对数状态。current 对比相同有效时刻的观测和滤波误差,缺失电流不计入观测统计。全时段包含初始样本;角度不参加信号算术均值/方差比较。
运行结果
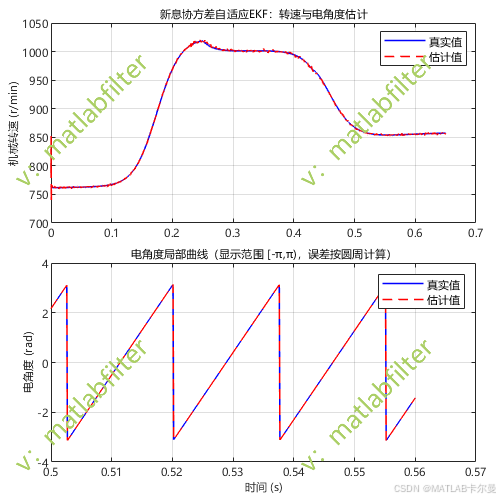
转速与位置估计图:对比真实与估计机械转速,并放大展示电角度局部曲线;机械转速以r/min显示,电角度以rad显示。
估计误差图:显示机械转速与环绕处理后的电角度误差,用于观察收敛过程和变速响应。

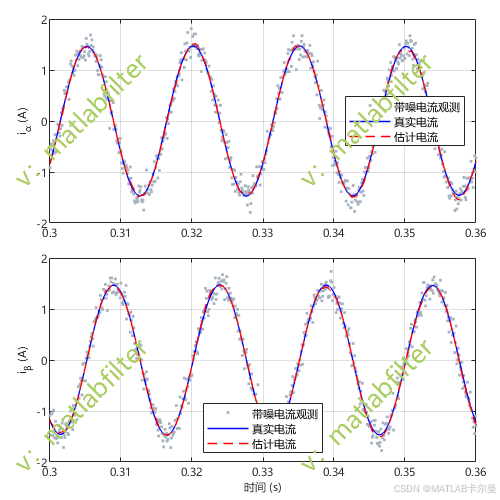
电流观测与估计图:分别展示α、β电流的真值、带噪观测和滤波估计,观察电流平滑与跟踪情况。
负载转矩估计图:对比负载转矩真值和估计值,并给出负载估计误差,展示负载阶跃跟踪。

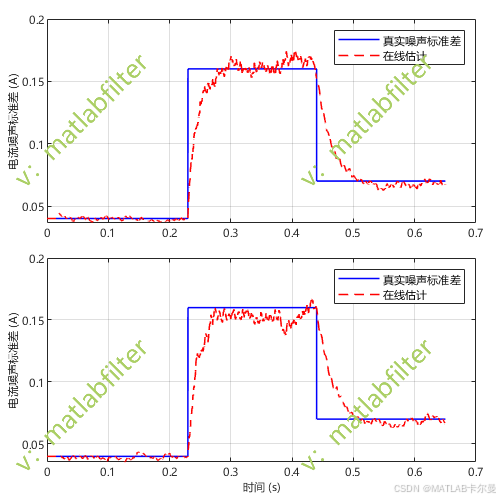
测量噪声自适应图:对比两个电流通道的真实噪声标准差和在线估计值,展示噪声强度变化时的适应过程。
命令行输出: 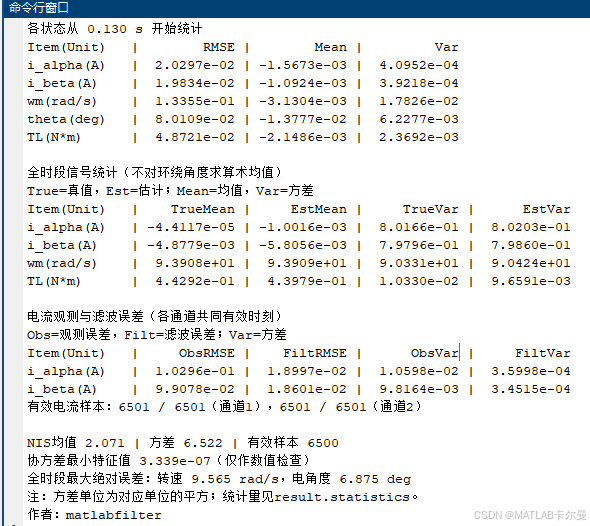
完整统计量保存在MATLAB工作区的 result.statistics,原有指标保存在 result.metrics,可自行查看。
MATLAB源代码
部分代码如下:
% PMSM新息协方差自适应EKF:独立MATLAB例程
% 2026-09-20/Ver1,作者:matlabfilter,V同号,可获取代码定制、讲解等
% 直接点击“运行”。只依赖基础 MATLAB;本文件末尾包含全部局部函数。
% 固定随机种子0,直接运行并绘图;主输出为工作区中的 result。
clear; clc; close all;
rng(0);
%% 集中参数:SI单位;wm为机械角速度,theta为电角度
p.Rs = 0.45; p.L = 3e-3; p.psi = 0.075;
p.pairs = 4; p.J = 2e-3; p.B = 5e-4;
p.dt = 1e-4; p.duration = 0.65; p.ratedSpeed = 150;
t = 0:p.dt:p.duration; count = numel(t);
%% 真值与观测生成(理想有编码器驱动台架,独立于待验证估计器)
% 台架的理想电流/速度闭环只用于生成物理一致的电压、电流数据。
% 估计器不使用台架的真实角度、转速、速度给定或未知负载。
% 本例验证无位置传感器“估计”,并不声称实现无传感器闭环启动。
nx = 5;
plant = [0; 0; 80; 0.3];
truth = zeros(nx,count); voltage = zeros(2,count);
currentObs = zeros(2,count); loadTrue = zeros(1,count);
noiseStd = 0.04*ones(2,count); outlierMask = false(1,count);
speedReference = 80 + 25*(1+tanh((t–0.16)/0.035))/2 …
– 15*(1+tanh((t–0.44)/0.035))/2;
loadTrue(:) = 0.35;
loadTrue(t>=0.25)=0.60; loadTrue(t>=0.43)=0.42;
noiseStd(:,t>=0.23 & t<0.44)=0.16; noiseStd(:,t>=0.44)=0.07;
truth(1:4,1) = plant;
if nx==5, truth(5,:) = loadTrue; end
currentObs(:,1) = plant(1:2) + noiseStd(:,1).*randn(2,1);
speedIntegral = 0;
for k = 2:count
% 真实台架:有编码器FOC等效电压源;电压限幅为±60 V。
wm = plant(3); angle = plant(4);
rot = [cos(angle),sin(angle);–sin(angle),cos(angle)];
idq = rot*plant(1:2);
speedError = speedReference(k–1)–wm;
speedIntegral = max(–8,min(8,speedIntegral+p.dt*speedError));
iqRef = max(–10,min(10,0.28*speedError+3.0*speedIntegral+0.8));
udq = [p.Rs*idq(1)–p.pairs*wm*p.L*idq(2); …
p.Rs*idq(2)+p.pairs*wm*(p.L*idq(1)+p.psi)] …
+ 2.8*([0;iqRef]–idq);
u = max(–60,min(60,rot'*udq));
voltage(:,k–1) = u;
% 真值采用4个RK4子步,未知负载只传给真实电机。
for sub = 1:4
h = p.dt/4;
a = motorODE(plant,u,p,loadTrue(k–1));
b = motorODE(plant+h*a/2,u,p,loadTrue(k–1));
c = motorODE(plant+h*b/2,u,p,loadTrue(k–1));
d = motorODE(plant+h*c,u,p,loadTrue(k–1));
plant = plant+h*(a+2*b+2*c+d)/6;
end
plant(4) = wrapAngle(plant(4));
truth(1:4,k) = plant;
currentObs(:,k) = plant(1:2)+noiseStd(:,k).*randn(2,1);
end
voltage(:,end) = voltage(:,end–1);
available = true(1,count);
currentObs(:,~available) = NaN;
%% EKF初始化(故意设置初始误差,不从真值数组初始化)
完整代码: https://download.csdn.net/download/callmeup/93496948
如需帮助,或有滤波相关的MATLAB代码定制需求,可从个人主页左侧联系我
