文章目录
- 20 个相关毕业设计备选题目
- 项目研究背景
- 摘要
- 总体方案
-
- 系统总体架构
- 硬件方案
- 核心功能
-
- (一)基础功能
- (二)核心功能
- (三)辅助功能
- 技术路线
- 开题报告
-
- 一、选题依据
-
- (一)研究背景
- (二)研究的意义
- (三)国内外研究现状
- (四)参考文献
- 二、设计或研究内容、预期目标及拟解决的关键问题
-
- (一)研究内容
- (二)预期目标
- (三)拟解决的关键问题
- 三、研究方案
-
- (一)技术路线
- (二)关键技术
- 四、设计或研究计划进度
- 五、设计(论文)的预期成果与特色或创新之处
-
- (一)预期成果
- (二)创新之处
- 项目演示
- 关于我们
-
- 项目案例
- 源码获取
================================================================= 直接 点我 获取学长联系方式的名片!
================================================================= 直接 点我 获取学长联系方式的名片!
================================================================= 直接 点我 获取学长联系方式的名片!
=================================================================
博主介绍:✌️码农一枚 ,专注于大学生项目实战开发、讲解和毕业🚢文撰写修改等。全栈领域优质创作者,博客之星、掘金/华为云/阿里云/InfoQ等平台优质作者、专注于单片机,Java、小程序技术领域和毕业项目实战 ✌️技术范围:单片机,STM32,52/51单片机、小程序、SpringBoot、SSM、JSP、Vue、PHP、Java、python、爬虫、数据可视化、大数据、物联网、机器学习等设计与开发。 主要内容:免费开题报告、任务书、中期检查PPT、代码编写、🚢文编写和辅导、🚢文降重、长期答辩答疑辅导、一对一专业代码讲解辅导答辩、模拟答辩演练、和理解代码逻辑思路。 🍅文末获取源码联系或点击下方⬇️🍅 👉👉👉点击找到我们👈👈👈 👉👉👉请点我👈👈👈 累计帮助2000+完成优秀毕设 感兴趣的可以先收藏起来,还有大家在毕设选题,项目以及🚢文编写等相关问题都可以给我留言咨询,希望帮助更多的人
20 个相关毕业设计备选题目
项目研究背景
随着微电子技术、传感器技术与嵌入式系统的快速发展,以单片机为核心的智能装置已广泛应用于工业、教学与日常生活。近年来,物联网、人工智能与自动控制等技术不断渗透,智能小车凭借结构紧凑、成本可控、易于二次开发的特点,成为高校电子信息与计算机类专业的重要实践载体。本课题所研究的蓝牙遥控智能小车,正是面向“自主循迹避障 + 无线远程操控”这一需求而提出的。当前市场上的同类产品或教学装置,大多只能通过按键或旋钮在小车上进行本地操作,缺乏远程控制手段;部分产品即便支持遥控,也往往缺少运行数据的回传,操作者无法实时掌握小车状态。此外,现有产品普遍存在通信稳定性差、控制延迟明显、功能集成度低等问题,难以满足灵活操控与远程演示的需求。综上,设计一套功能完整、智能化程度较高、交互友好的智能小车系统,既契合当前技术发展趋势,也具有明确的教学与应用价值,本课题的研究因此具有较强的必要性。
摘要
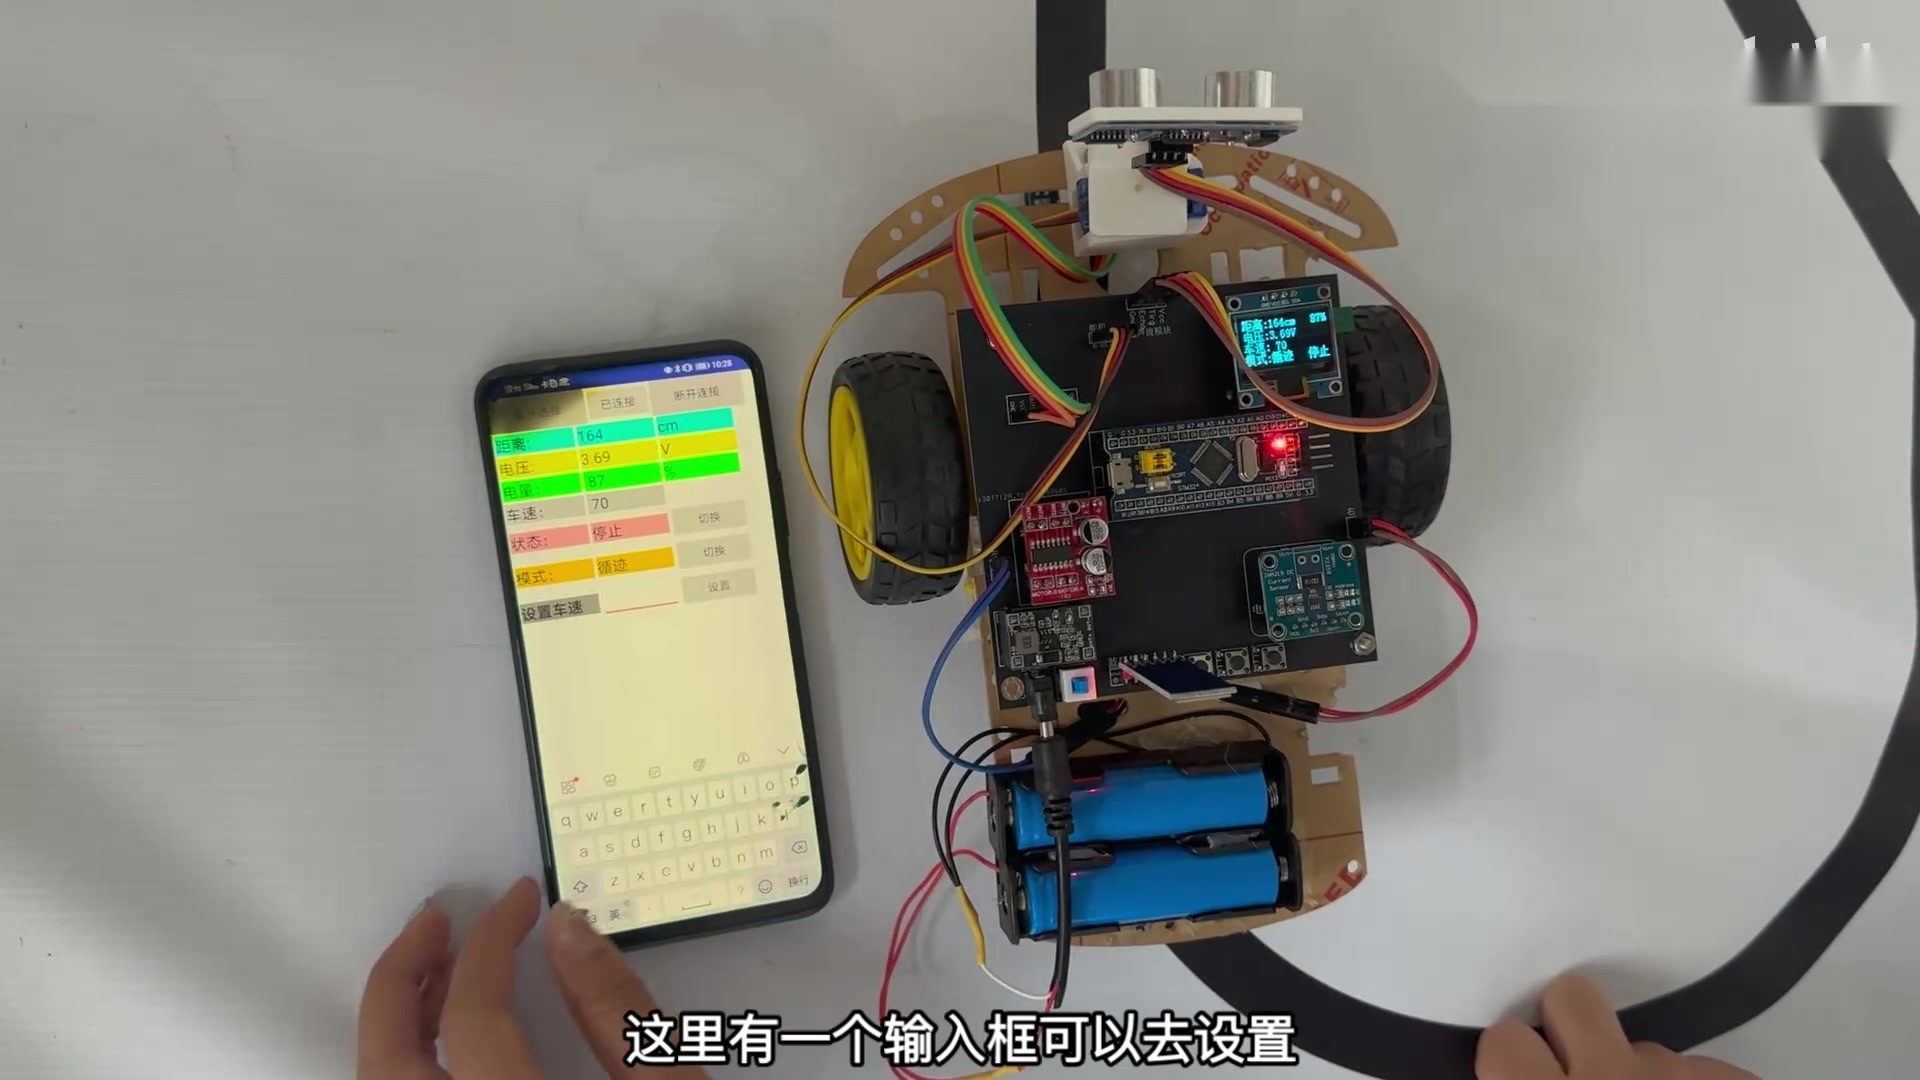
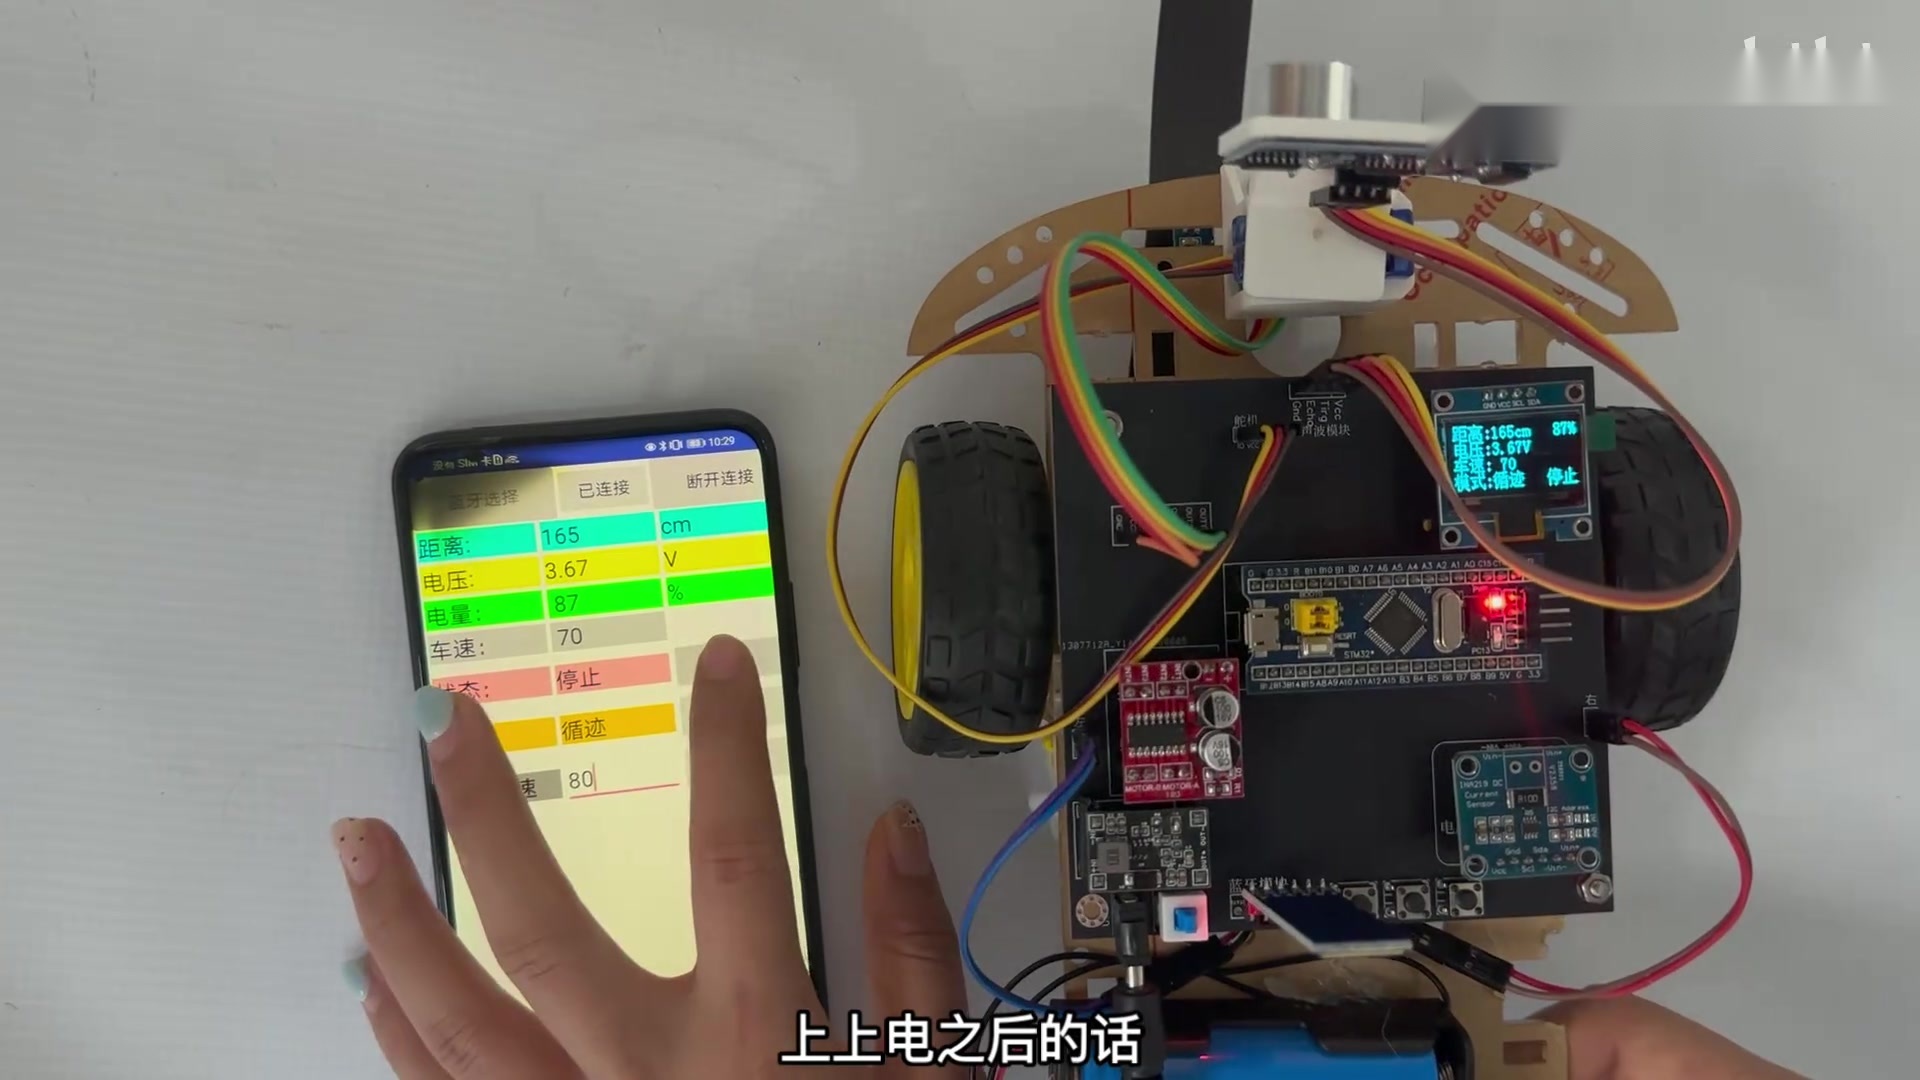
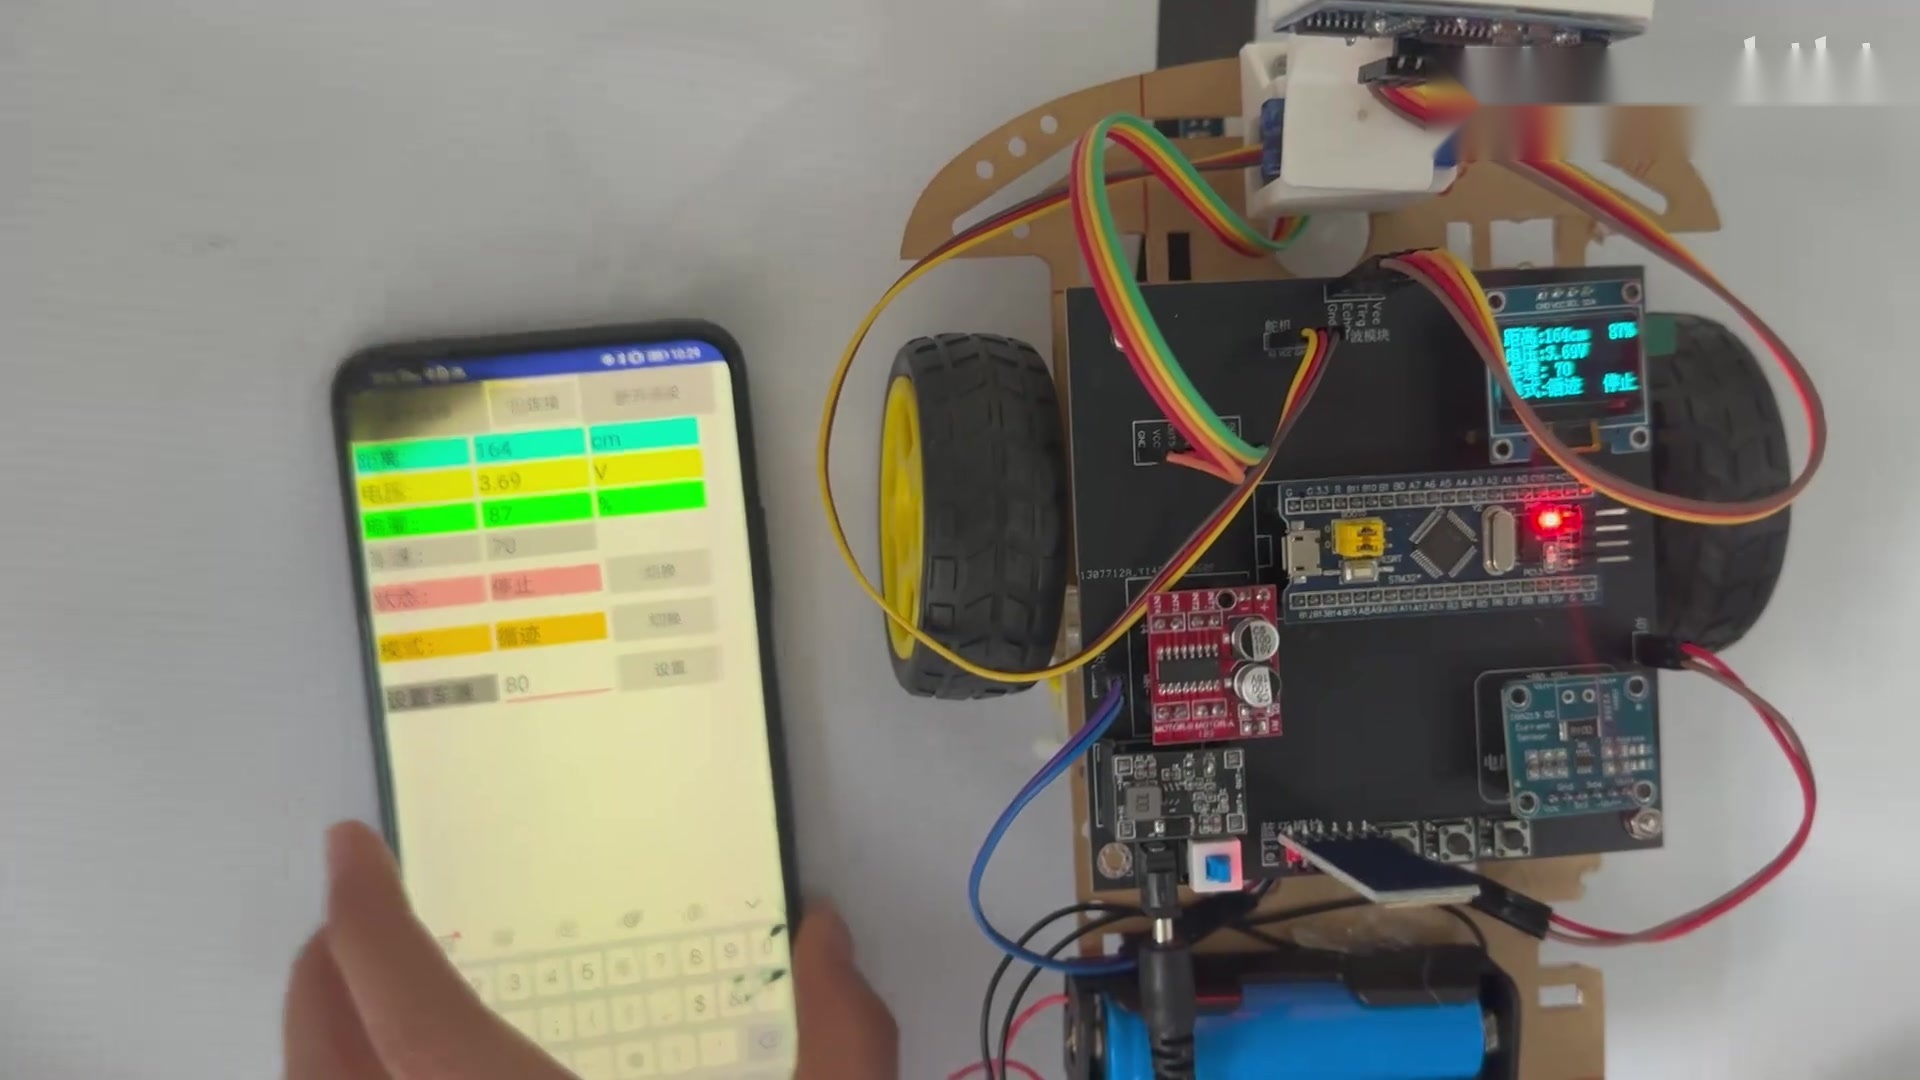
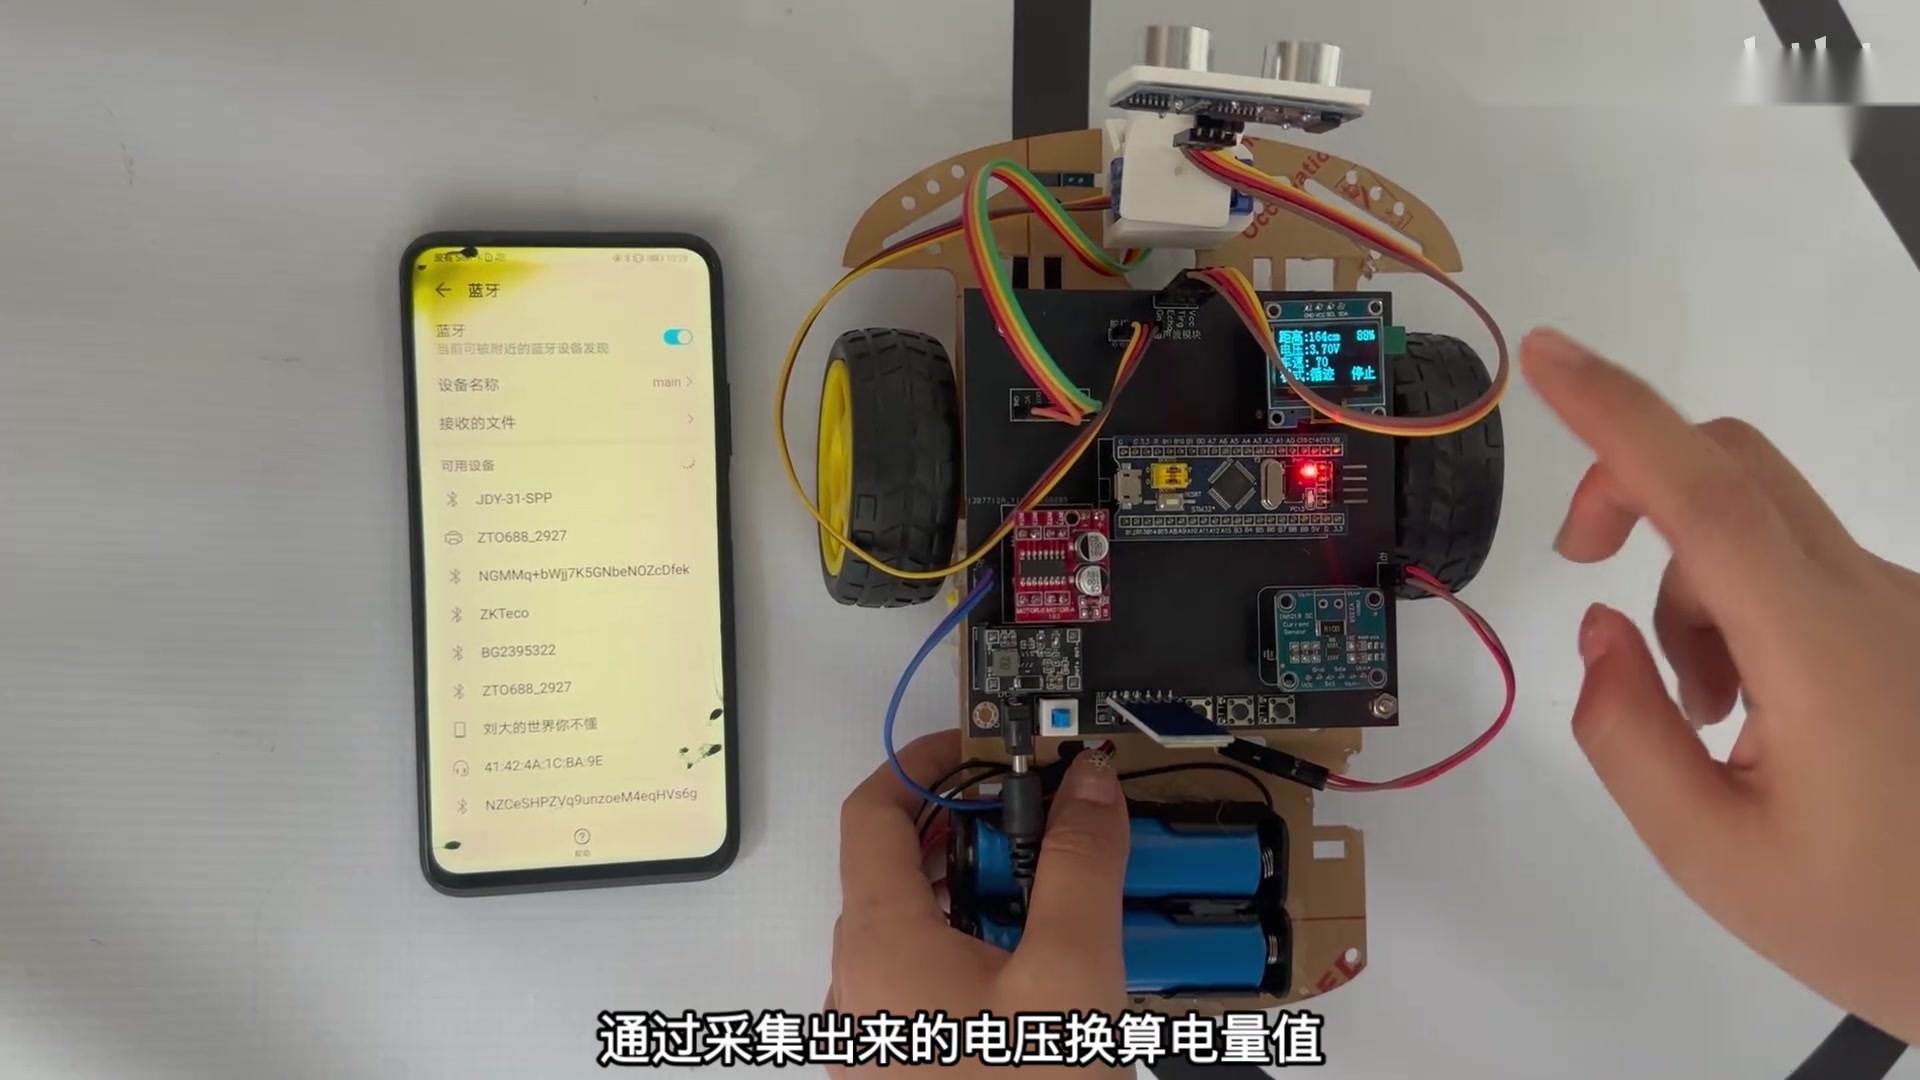
本文设计了一套以单片机为核心、支持蓝牙遥控的循迹避障智能小车系统。系统在超声波避障、循迹行驶、电压电量检测、按键调速与状态显示的基础上,增加了蓝牙通信模块与手机端控制功能。小车可将运行数据通过蓝牙发送至手机端,用户也可通过手机蓝牙界面远程控制小车前进、后退、左转与右转。系统采用模块化与中断相结合的程序架构,通信稳定、控制及时,测试表明各项功能均达到预期目标。实现过程涵盖电路设计、程序开发与整机联调等环节,整体方案成熟可行。
总体方案
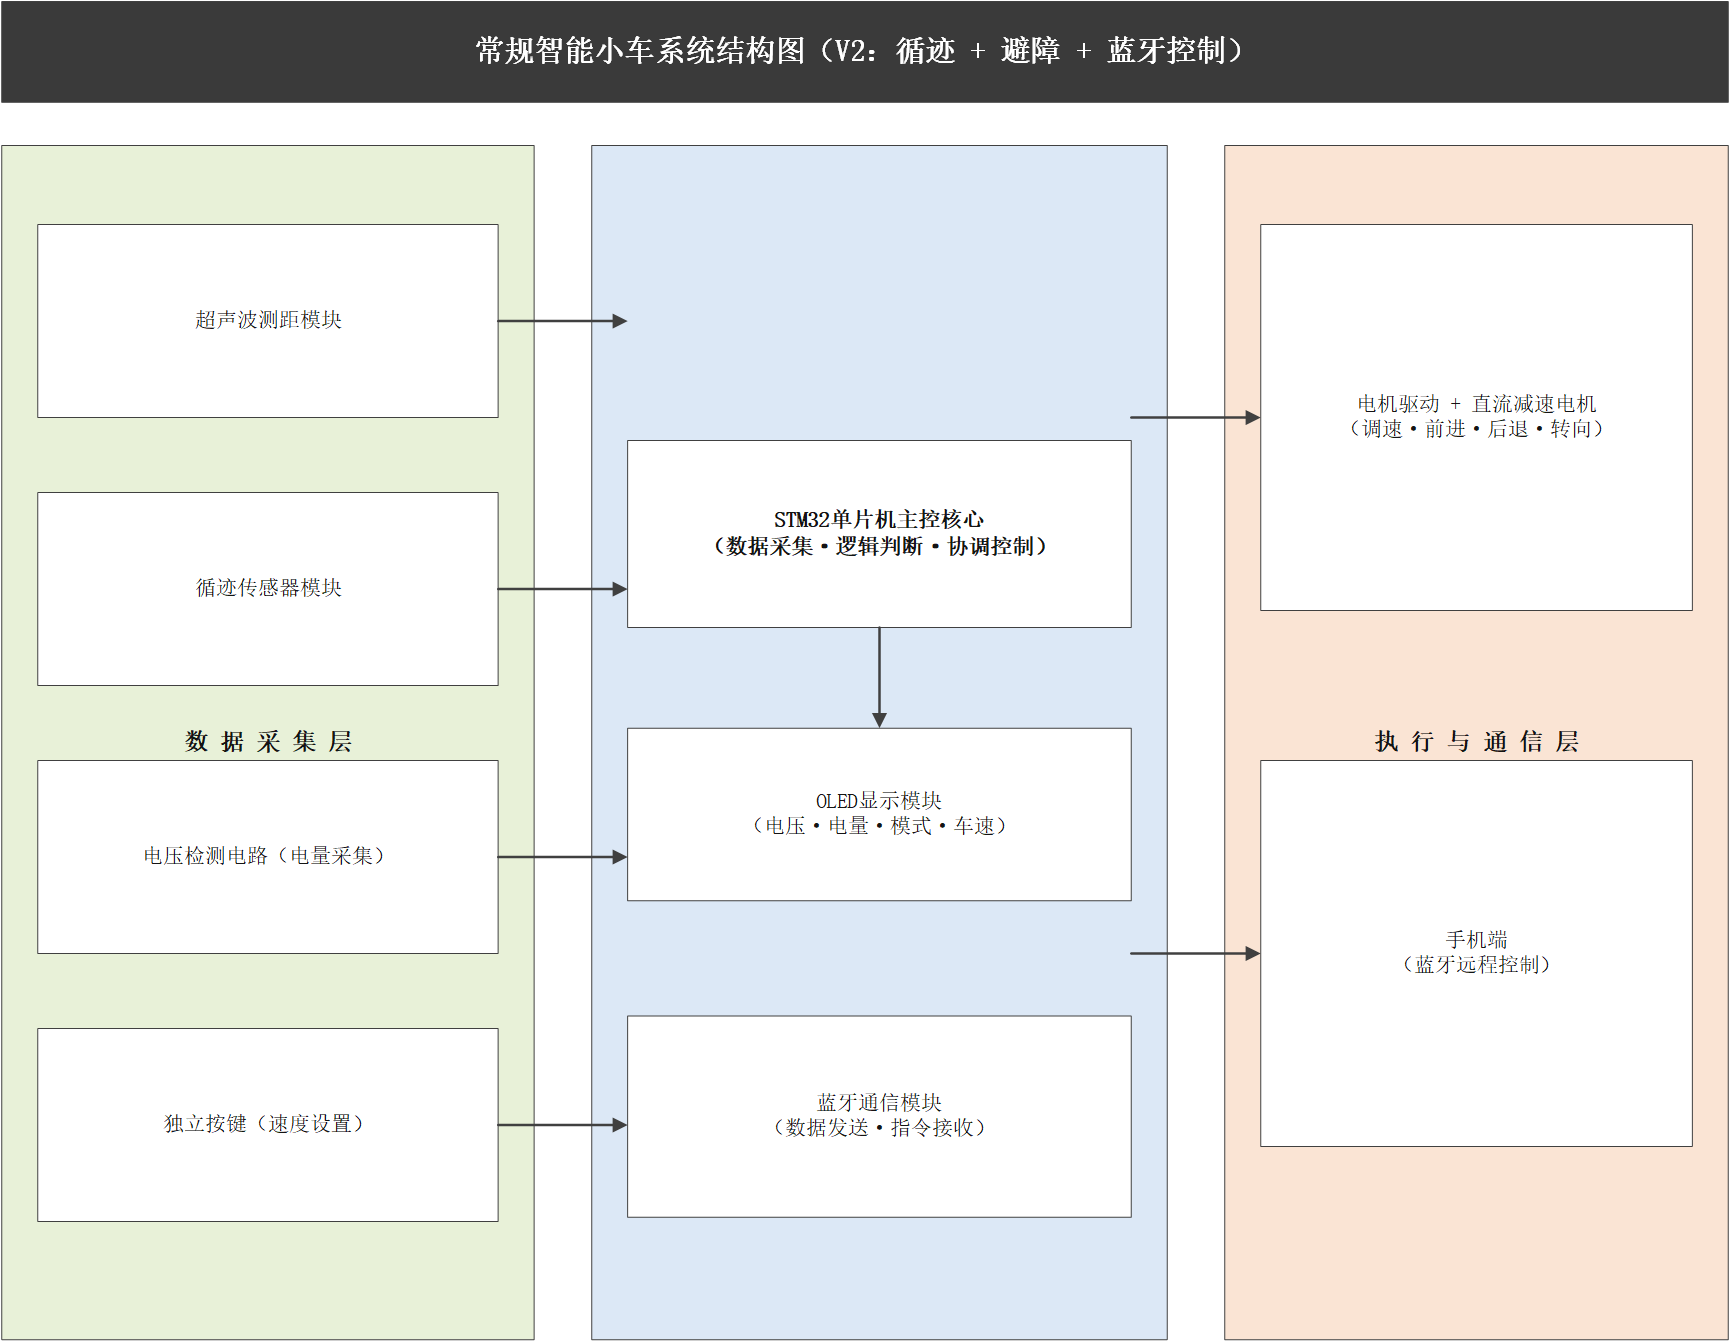
本课题所设计的蓝牙遥控智能小车系统,采用模块化设计、串口通信协议设计与软硬件协同开发的总体思路,按数据采集层、主控与显示层、执行与通信层三个层次进行架构设计。系统整体分为数据采集层、主控与显示层、执行与通信层三个层次:数据采集层由超声波测距模块、循迹传感器模块、电压检测电路与速度设置按键构成,负责环境信息、电量信息与人机输入的获取;主控与显示层以单片机为控制核心,负责数据处理、速度控制、电量估算、显示驱动与蓝牙通信管理;执行与通信层由电机驱动、直流减速电机与手机端组成,负责小车行走控制与远程指令交互。整体架构清晰,兼顾自主功能与远程操控。
系统总体架构
硬件方案
核心功能
(一)基础功能
(二)核心功能
(三)辅助功能
技术路线
| 编程语言 | C语言 | 编写主控程序,实现循迹、避障与蓝牙遥控 | 嵌入式开发主流语言,执行效率高 |
| 开发环境 | Keil MDK | 单片机工程编译、下载与调试 | ARM Cortex-M 系列标准开发工具 |
| 硬件设计软件 | Altium Designer / 立创EDA | 电路原理图与 PCB 设计 | 设计规范,便于打板 |
| 通信技术 | 蓝牙串口模块(HC-05) | 手机端与控制板之间的数据与指令传输 | 连接方便,兼容主流手机 |
| 传感器技术 | 超声波测距 / 红外循迹 / 电压分压采集 | 避障、轨迹跟踪与电量监测 | 成本低、可靠性高 |
| 执行控制 | L298N驱动 / 直流减速电机 | 小车行走、调速与转向驱动 | 驱动能力强,响应快 |
| 上位机开发 | Android 蓝牙控制 APP | 发送控制指令并显示小车状态 | 交互直观,操作简单 |
| 调试工具 | ST-Link / 串口调试助手 / 蓝牙调试助手 | 程序下载与通信链路验证 | 定位问题高效 |
| 设计软件 | Visio | 绘制系统功能结构图与流程图 | 图形规范,便于文档呈现 |
开题报告
一、选题依据
(一)研究背景
随着微电子技术、自动控制技术与传感器技术的快速发展,智能移动机器人已从实验室走向工业生产、公共安全与日常生活的诸多场景。单片机作为嵌入式系统的核心控制器,凭借其体积小、功耗低、成本可控、实时性强的特点,成为各类智能小车、智能装置的首选控制平台。近年来,随着物联网、无线通信与嵌入式技术等技术的普及,以单片机为核心、融合多传感器感知与执行机构协同的智能系统,逐渐成为高校电子信息、自动化与计算机类专业教学与毕业设计的重要方向。 本课题围绕基于蓝牙控制的循迹避障智能小车设计与实现展开研究。系统以单片机为核心,在循迹与避障的基础上增加蓝牙通信与手机端无线控制功能,实现小车行驶数据的回传与远程遥控。该类系统在高校实践教学与课程设计、智能小车无线遥控演示、科普展示与娱乐互动等场景中具有明确的现实需求。然而,目前市面上同类装置或教学产品仍存在若干不足:其一,功能相对单一,多数产品仅能实现基础的行驶或遥控,缺乏多传感器融合的自主决策能力;其二,智能化程度不足,环境感知与执行动作之间缺乏联动,难以在动态环境中自主完成任务;其三,人机交互方式有限,状态信息不直观、操作繁琐,用户难以实时掌握系统运行情况;其四,系统稳定性与续航管理较为薄弱,缺少必要的状态监测与保护机制。这些问题在一定程度上制约了智能小车在教学演示与实际应用中的推广。 基于上述背景,本课题拟以单片机为核心控制器,结合传感器技术、电机驱动技术与嵌入式软件开发方法,设计并实现一套蓝牙遥控智能小车系统。通过多传感器数据采集、主控逻辑判断与执行机构协同控制,实现OLED 显示、超声波避障、循迹行驶、电压检测与电量显示、按键调速、蓝牙数据发送与手机蓝牙远程控制等功能,并对系统的稳定性与实用性进行优化。本课题的研究既有助于深入理解嵌入式系统的软硬件协同设计方法,也能为相关智能装置的设计提供可借鉴的实现思路,具有较强的教学价值与应用意义。
(二)研究的意义
从理论层面看,本课题综合运用了单片机原理、传感器技术、自动控制与嵌入式软件工程等多门专业课程知识,研究过程有助于系统地巩固与融会贯通所学内容,加深对嵌入式系统整体架构与软硬件协同设计思想的理解。 从实践层面看,本课题以真实可运行的实物系统为载体,涵盖电路设计、程序开发、传感器标定与系统联调等完整流程,能够切实锻炼工程实践能力与问题解决能力。系统所实现的OLED 显示、超声波避障、循迹行驶、电压检测与电量显示、按键调速、蓝牙数据发送与手机蓝牙远程控制等功能,可直接应用于高校实践教学与课程设计、智能小车无线遥控演示、科普展示与娱乐互动等场景,具备一定的实用价值与推广前景。此外,本课题所采用的技术方案成熟、器件易得、成本可控,适合作为本科阶段的综合性设计课题,能够为后续的深入学习与项目开发奠定坚实基础。
(三)国内外研究现状
在国外,智能移动机器人的研究起步较早,技术积累较为深厚。以美国、日本及欧洲部分国家为代表,相关研究已在自动驾驶、仓储物流机器人、服务机器人等领域取得了大量成果,形成了较为完善的环境感知、路径规划与自主控制理论体系。这类系统通常采用高性能处理器、激光雷达、视觉相机等高端传感器,配合复杂的算法实现自主导航,性能优异但成本较高,难以在教学与低成本场景中普及。 在国内,随着嵌入式技术与传感器产业的快速发展,以单片机为核心的智能小车研究日益活跃。众多高校与企业围绕循迹、避障、遥控等基础功能开展了大量实践,产品形态日趋丰富,在智能玩具、教学实验平台与科普展示等领域得到了广泛应用。但总体来看,现有产品和方案仍以单一功能实现为主,在多传感器融合、自主决策与远程交互等方面存在明显短板:部分产品避障与循迹功能彼此割裂,缺乏统一的任务调度;部分产品状态显示简单、人机交互体验欠佳;面向蓝牙无线遥控方向的针对性设计则更为少见。因此,设计一套功能完整、层次清晰、交互友好的蓝牙遥控智能小车系统,具有一定的研究价值与现实意义。
(四)参考文献
[1] 刘火良, 杨森. STM32库开发实战指南[M]. 北京: 机械工业出版社, 2013. [2] 张洋, 刘军, 严汉宇. 原子教你玩STM32[M]. 北京: 北京航空航天大学出版社, 2015. [3] 谭浩强. C程序设计(第五版)[M]. 北京: 清华大学出版社, 2017. [4] 王田苗, 陶永. 我国工业机器人技术现状与产业化发展战略[J]. 机械工程学报, 2014, 50(9): 1-13. [5] 李磊, 叶涛, 谭民, 等. 移动机器人技术研究现状与未来[J]. 机器人, 2002, 24(5): 475-480. [6] 蔡自兴. 机器人学(第三版)[M]. 北京: 清华大学出版社, 2015. [7] 高焕堂. 嵌入式系统设计与实例开发[M]. 北京: 清华大学出版社, 2013. [8] 周立功. ARM嵌入式系统基础教程(第2版)[M]. 北京: 北京航空航天大学出版社, 2008. [9] 徐爱钧. 单片机原理与应用[M]. 北京: 电子工业出版社, 2016. [10] 邹益民, 张健, 曹雪梅. 基于单片机的智能小车控制系统设计[J]. 电子设计工程, 2018, 26(3): 89-93. [11] 陈曦, 李伟. 基于多传感器融合的移动机器人避障方法研究[J]. 传感器与微系统, 2019, 38(6): 45-48. [12] 赵鹏, 王磊. 基于STM32的智能循迹小车设计[J]. 现代电子技术, 2020, 43(11): 120-123. [13] 孙强, 刘洋. 基于物联网的智能小车远程控制系统设计[J]. 计算机测量与控制, 2021, 29(4): 210-214. [14] 吴敏, 郑宇. 嵌入式系统中多任务调度方法研究[J]. 计算机工程与设计, 2019, 40(8): 2287-2292. [15] 郑凯, 郭伟. 基于无线通信的智能小车控制系统设计[J]. 电子技术应用, 2022, 48(2): 78-82.
二、设计或研究内容、预期目标及拟解决的关键问题
(一)研究内容
本课题以单片机为核心控制器,围绕基于蓝牙控制的循迹避障智能小车设计与实现展开设计与实现,主要研究内容包括以下几个方面:
(二)预期目标
本课题预期实现一套能够稳定运行的蓝牙遥控智能小车系统,具体目标如下:
同时,完成毕业设计论文的撰写,系统阐述课题的研究背景、总体方案、硬件设计、软件设计与测试结果,并整理出规范的电路原理图、程序流程图与测试数据,形成完整的课题成果资料。
(三)拟解决的关键问题
三、研究方案
(一)技术路线
本课题采用模块化设计、串口通信协议设计与软硬件协同开发的总体思路,按照“需求分析 → 方案设计 → 硬件实现 → 软件开发 → 系统联调 → 优化完善”的流程逐步推进。 在硬件方面,以单片机最小系统为核心,外围连接电源模块、传感器模块、驱动模块与执行机构,构成完整的硬件平台;在软件方面,采用模块化设计思想,将传感器采集、数据处理、执行控制与逻辑调度分别封装为独立模块,通过主循环与中断相结合的方式协调运行。 具体实现上,首先完成各功能模块的独立调试,验证传感器数据的准确性与执行机构的响应正确性;随后进行模块集成,编写主控调度程序,实现多功能的协同工作;最后通过反复测试,对关键参数进行标定与优化,提升系统的整体性能。
(二)关键技术
四、设计或研究计划进度
| 1 | 第1—2周 | 查阅国内外相关文献资料,明确课题任务与技术要求,完成需求分析,撰写开题报告。 |
| 2 | 第3—4周 | 确定系统总体设计方案,完成硬件选型与电路原理图设计,绘制系统结构框图。 |
| 3 | 第5—7周 | 完成硬件电路搭建与各功能模块的独立调试,验证传感器与执行机构的可用性。 |
| 4 | 第8—10周 | 编写嵌入式主控程序,实现各功能模块的软件驱动与主控逻辑调度。 |
| 5 | 第11—13周 | 进行系统整体联调,对关键参数进行标定与优化,完善各项功能。 |
| 6 | 第14—16周 | 整理测试数据与设计资料,撰写毕业设计论文,准备答辩。 |
五、设计(论文)的预期成果与特色或创新之处
(一)预期成果
(二)创新之处
项目演示
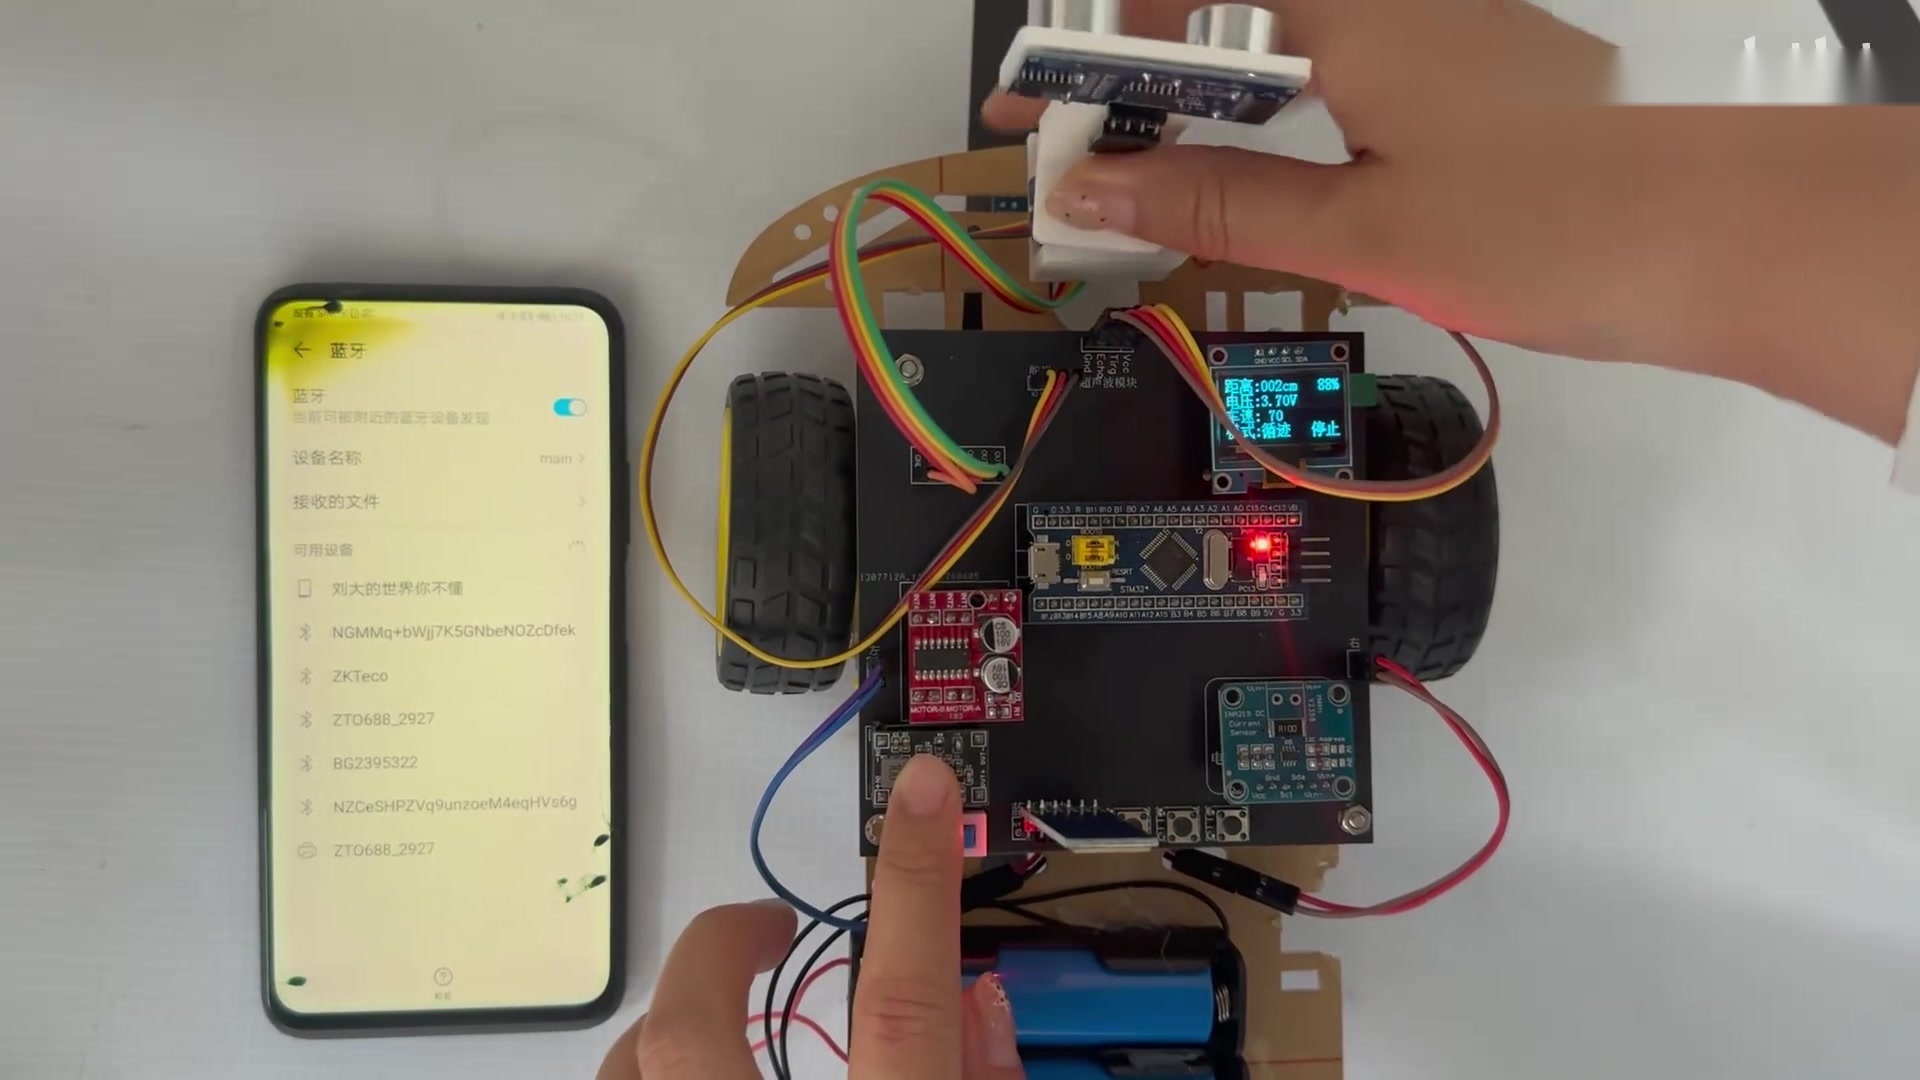
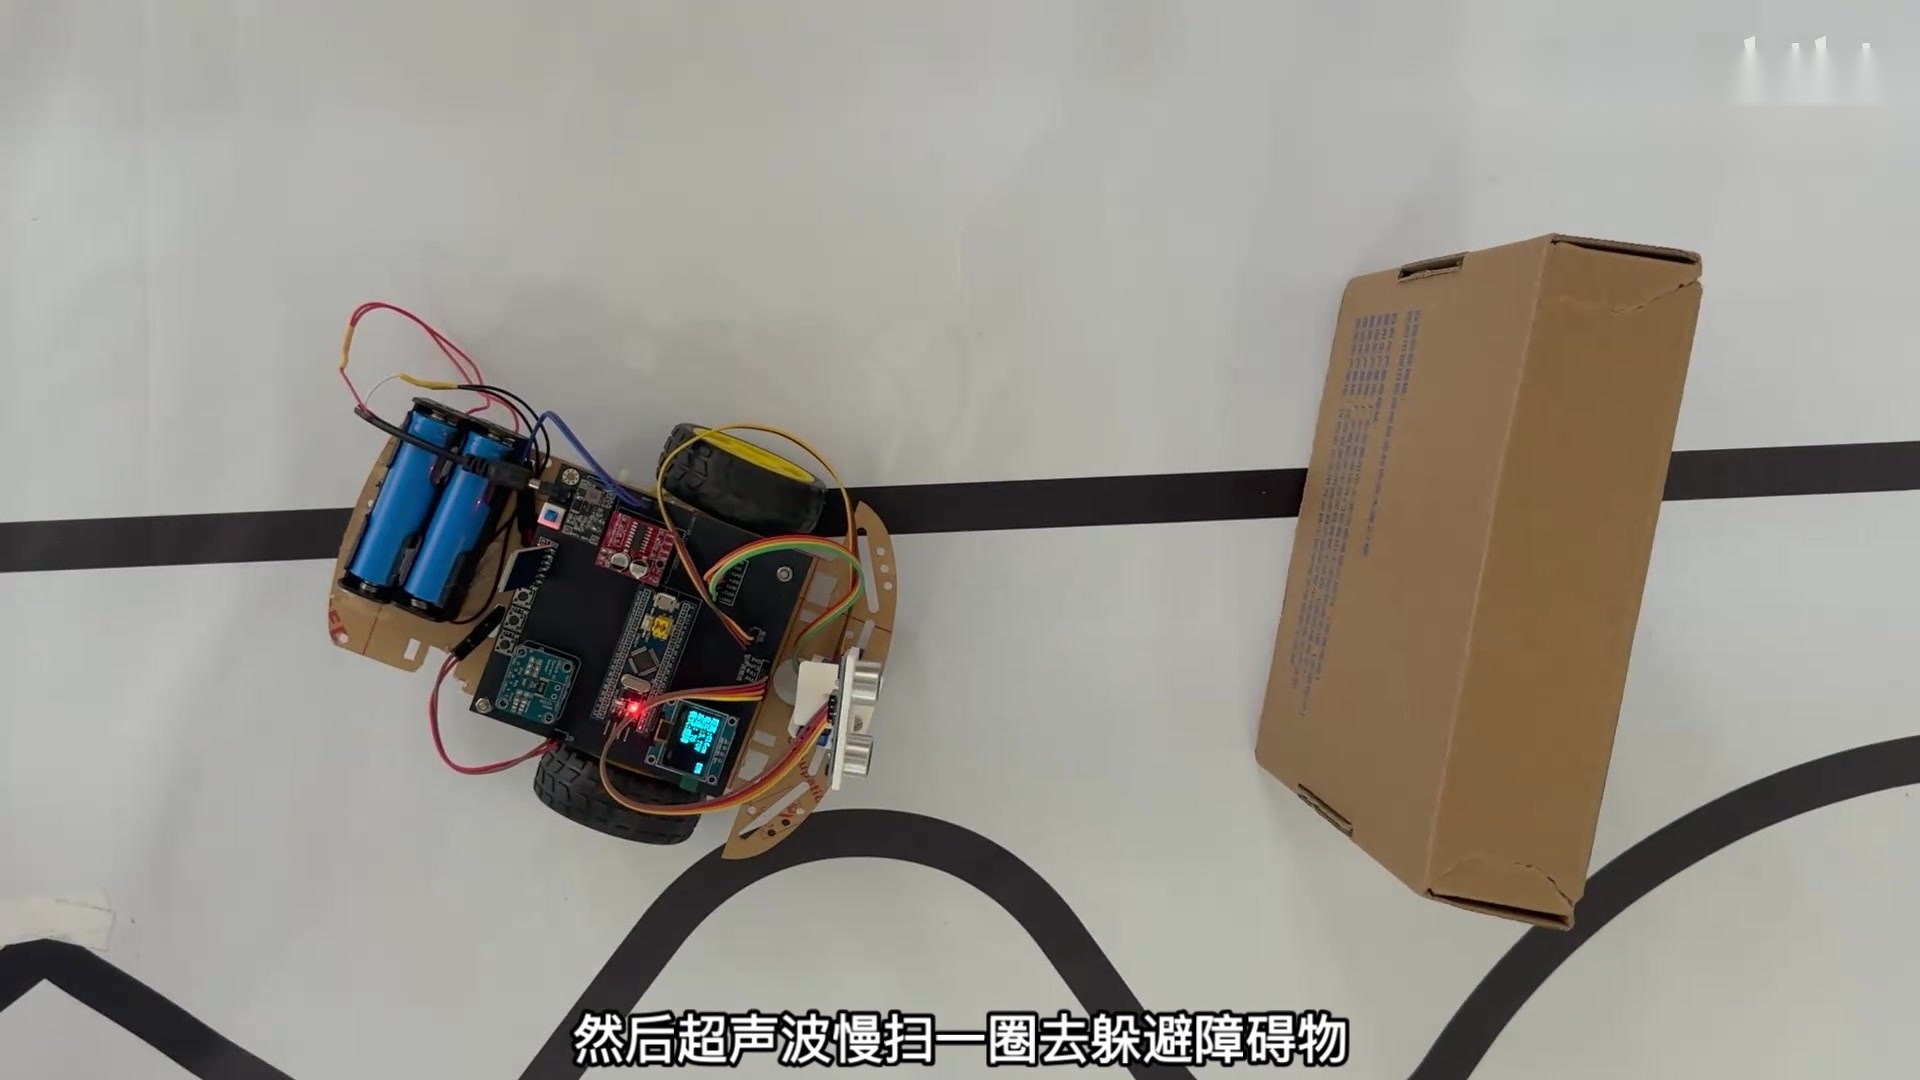
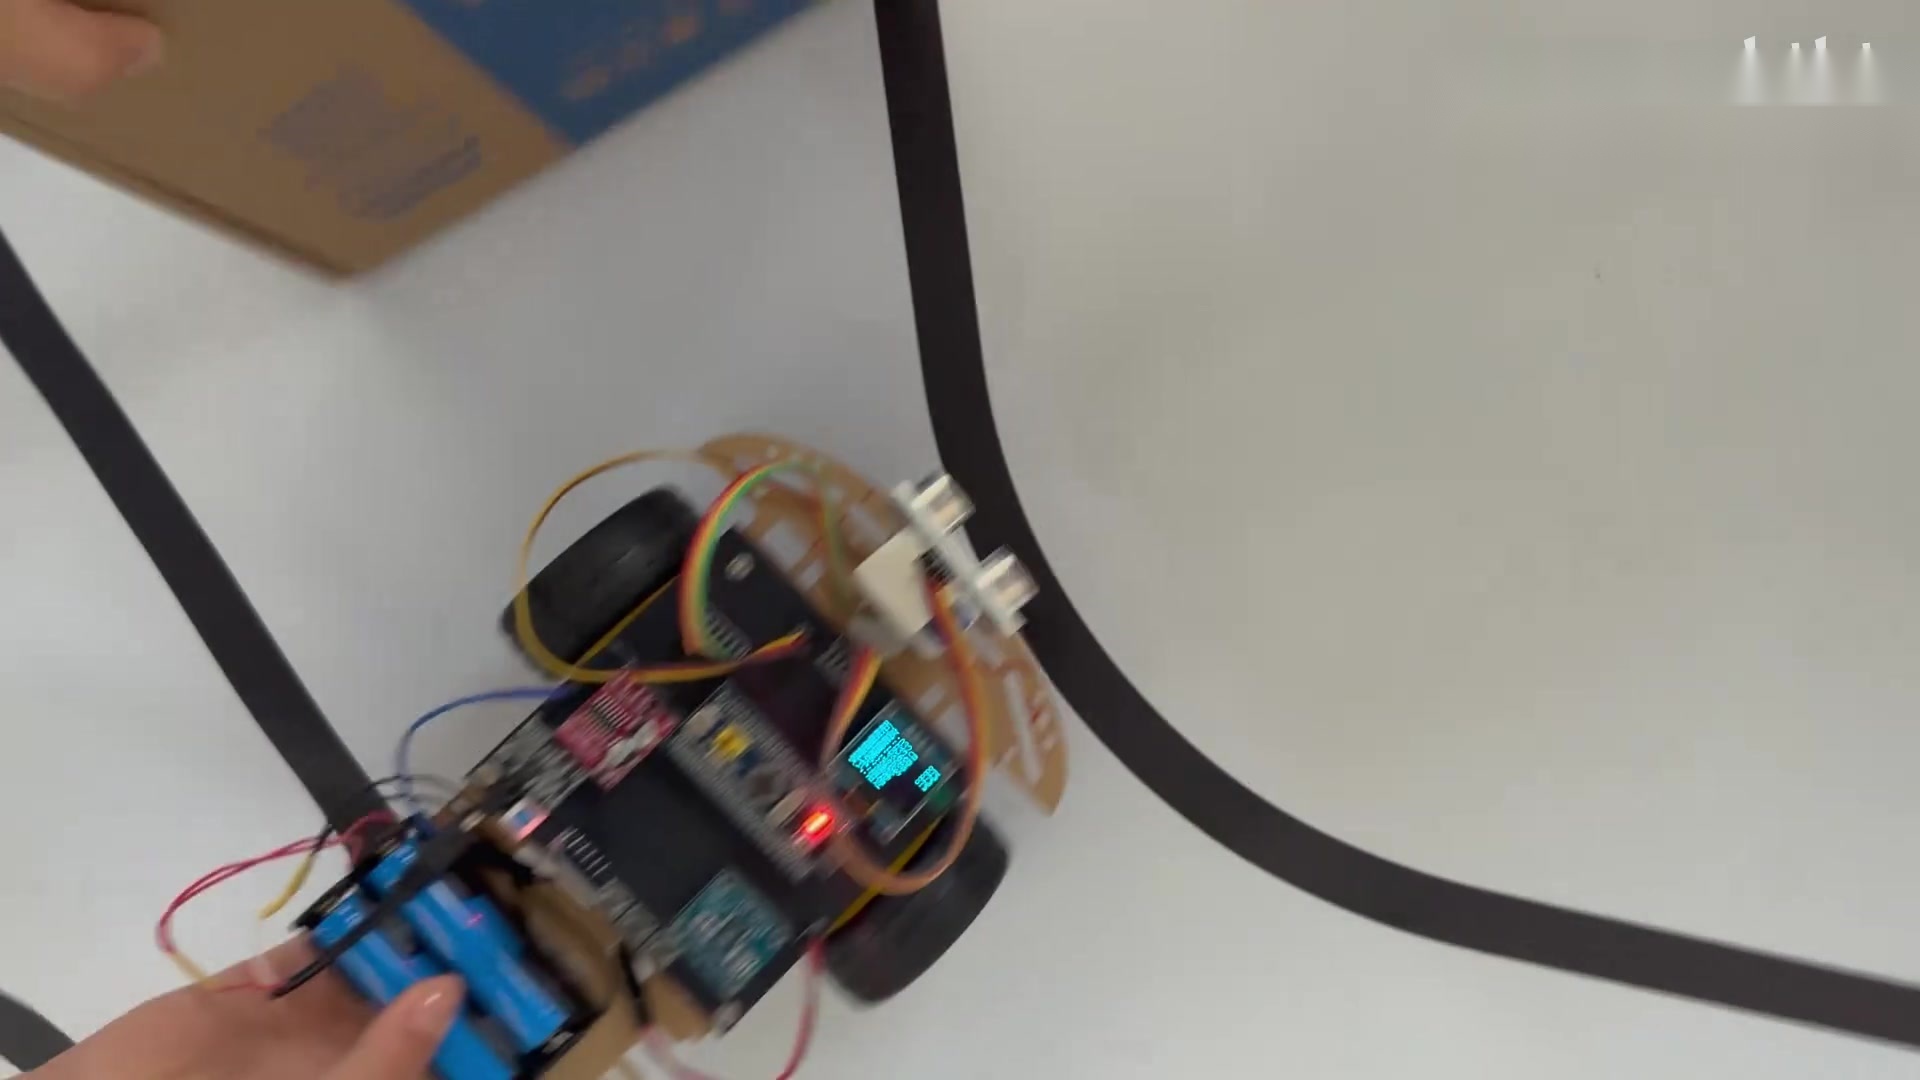
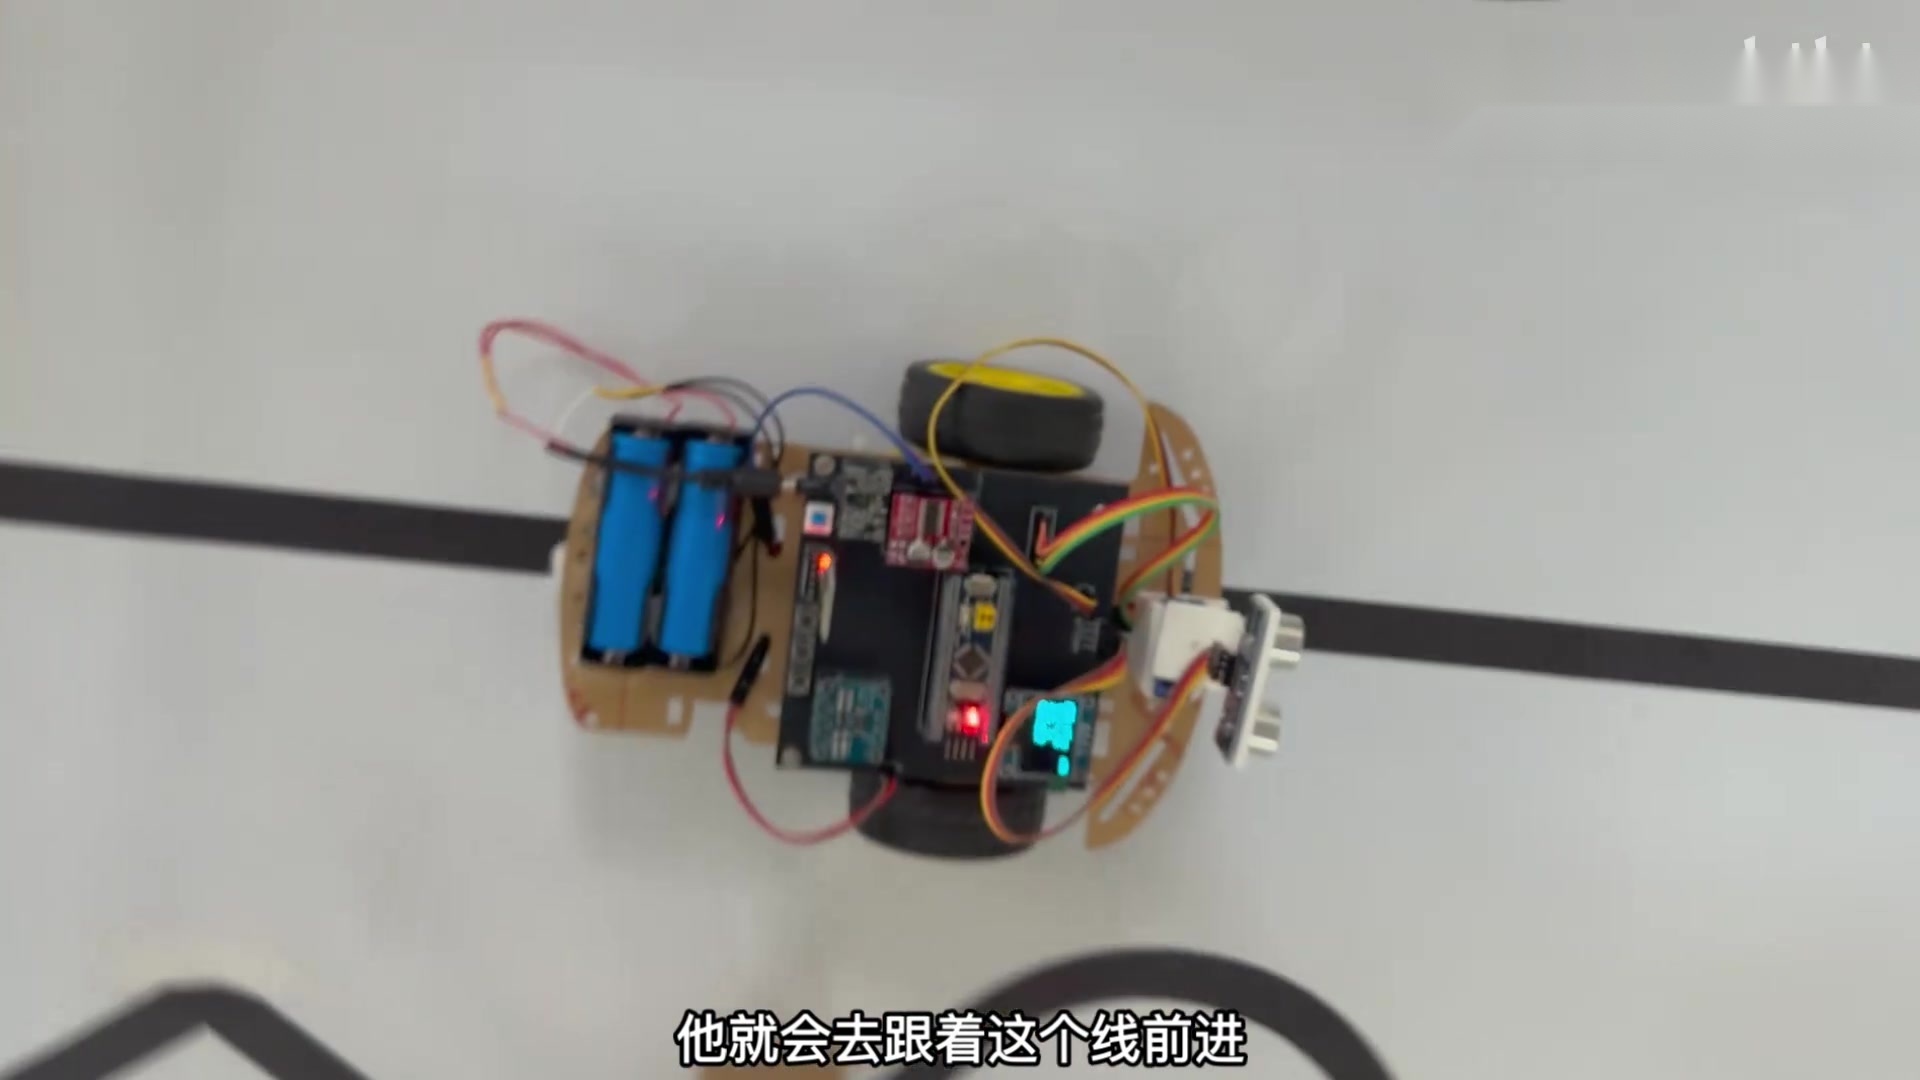
关于我们
博主本身从事开发软件开发和硬件开发、有丰富的编程能力和水平、累积给上千名同学进行辅导、有自己的独立工作室,目前只专注做自己专业领域的事。团队人员有多年架构师设计经验、多人有参加校企合作经验,被多个学校常年聘为校外企业导师,指导学生毕业设计并参与学生毕业答辩指导,有较为丰富的相关经验。期待与各位高校教师、企业讲师以及同行交流合作。
项目案例
下面是我们团队最新的定制开发的项目平台,广受到大家客户的喜爱!大家看看我们开发出来的部分效果图吧!!! 


源码获取
⬇️⬇️⬇️ 整理不易,欢迎点击下方大家一起交流学习⬇️⬇️⬇️
👉👉👉点击交流👈👈👈