如需帮助,或有导航、定位滤波相关的代码定制需求,可从个人主页左侧联系我
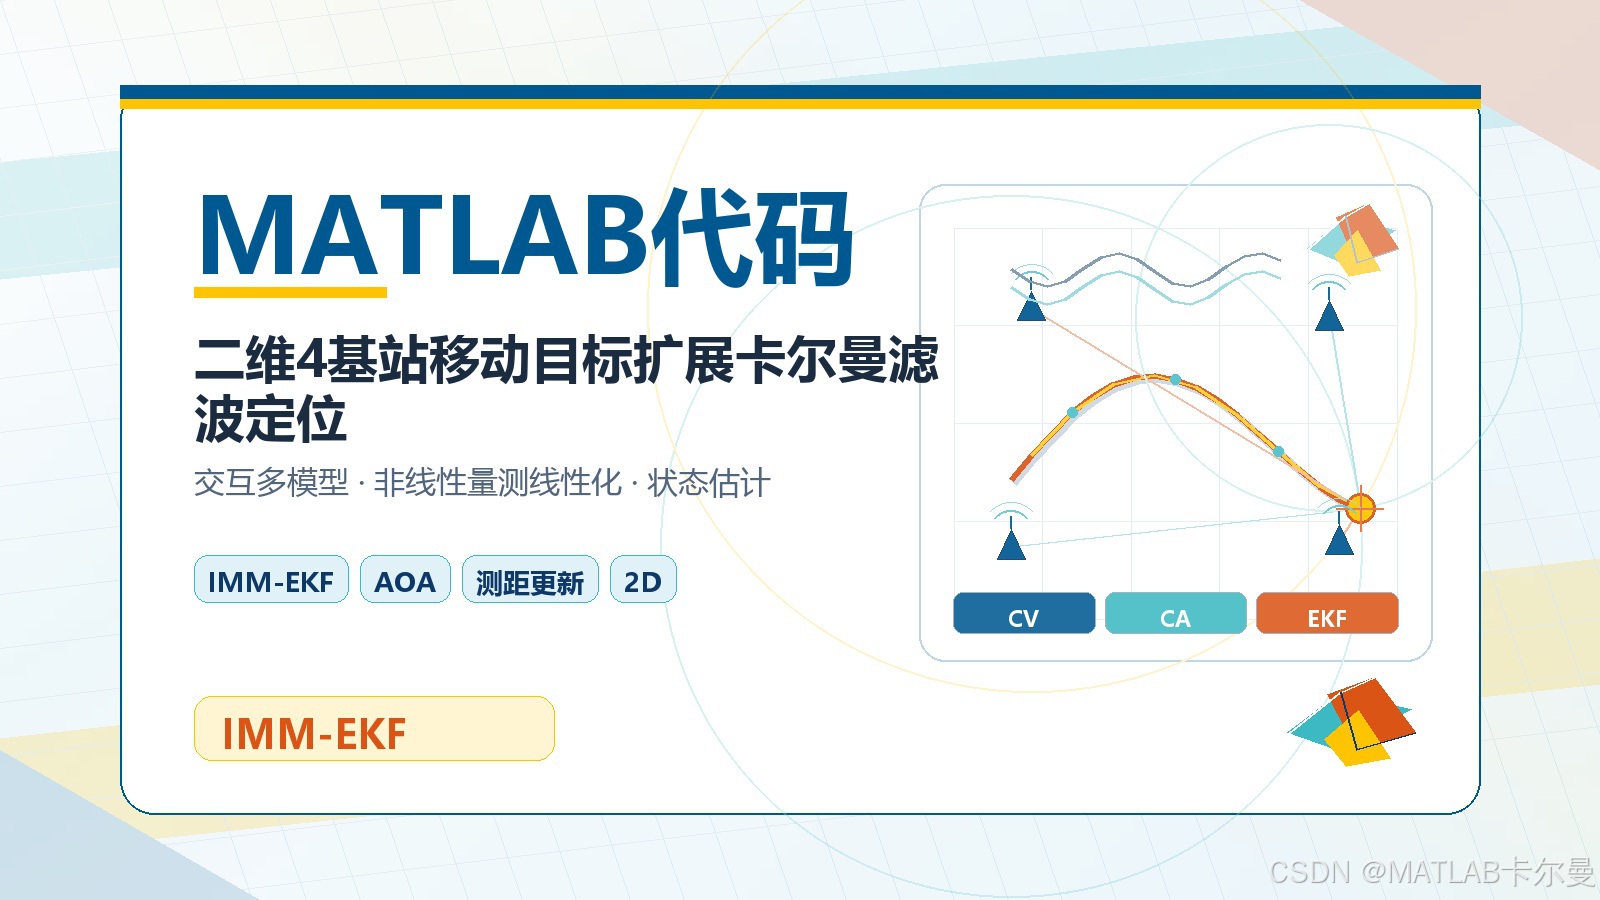
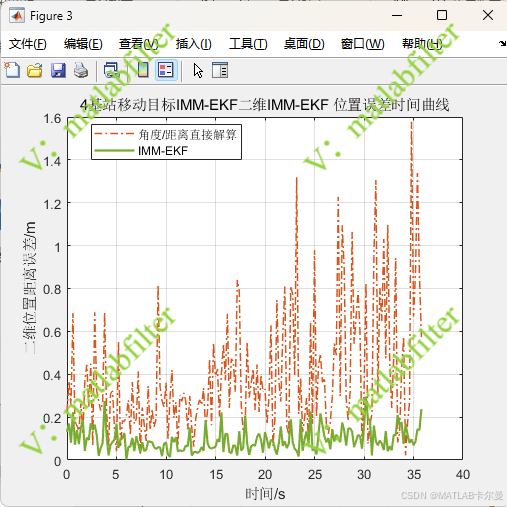
程序基于四基站二维移动目标定位模型,采用交互式多模型与扩展卡尔曼滤波(IMM-EKF)融合AOA角度和距离测量,实现机动目标的位置与速度联合估计。绘制二维轨迹、位置误差、速度误差及IMM模型概率等曲线,对比直接解算与IMM-EKF的定位效果,输出均方根误差(RMSE)、最大误差等指标。基站数量、测量噪声、模型转移概率及滤波参数均可自行调整。 订阅专栏后,可直接查看源代码,粘贴到MATLAB空脚本中即可直接运行、得到结果
文章目录
- 运行结果
- MATLAB源代码
- 程序详解
-
- 算法与仿真设置
- 结果分析
- 程序特点与适用方向
运行结果
轨迹和锚点位置绘图: 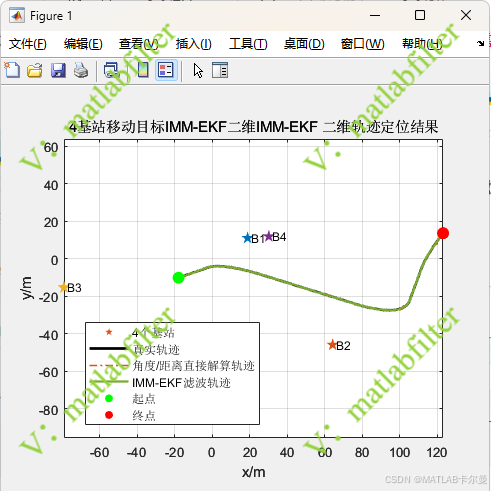 XY轴状态曲线:
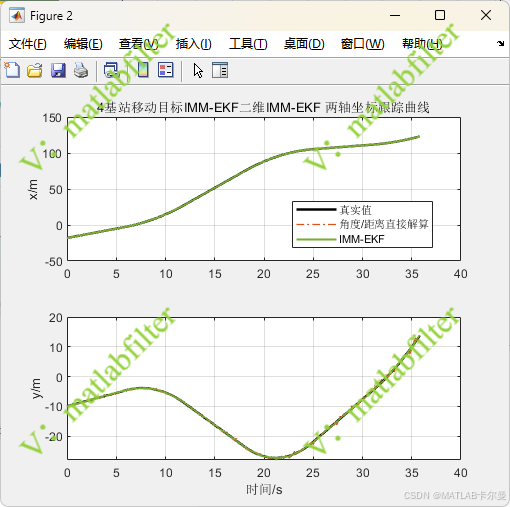 位置误差曲线:
IMM中各模型的概率曲线: 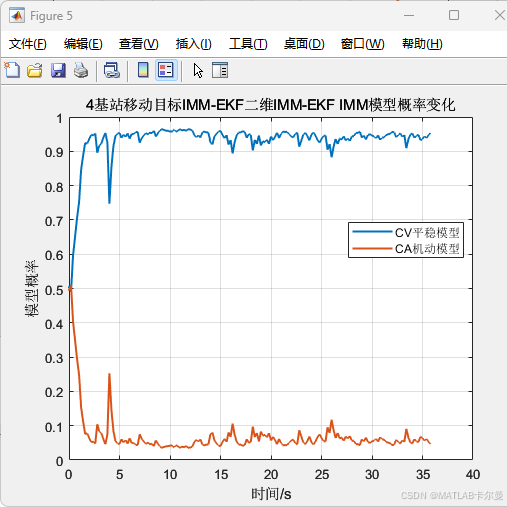
MATLAB源代码
完整代码如下:
% 二维移动目标IMM-EKF定位,AOA定位为主、测距辅助
% 作者微信:matlabfilter(可联系获取完整例程、个性化定制和讲解)
% 2026-10-24/2D: