/* MD / 富文本中的 .toc(含博客园搬家等嵌套结构);.toc-box 在侧栏,不受影响 */
#content_views .toc,
/* 编辑器常在目录前后插入空 p(:empty 仍占 20px),一并去掉避免顶空隙 */
#content_views.markdown_views > p:empty:has(+ .toc),
#content_views.markdown_views > .toc + p:empty,
/* 富文本旧版目录标记 */
#content_views.htmledit_views #main-toc,
#content_views.htmledit_views #hr-toc,
#content_views.htmledit_views p[id*=\”-toc\”] {
display: none !important;
}
/* 目录去掉后,紧跟的首个标题不再多出一块上边距 */
#content_views.markdown_views > .toc + h1,
#content_views.markdown_views > .toc + h2,
#content_views.markdown_views > .toc + h3,
#content_views.markdown_views > .toc + h4,
#content_views.markdown_views > .toc + p:empty + h1,
#content_views.markdown_views > .toc + p:empty + h2,
#content_views.markdown_views > .toc + p:empty + h3,
#content_views.markdown_views > .toc + p:empty + h4 {
margin-top: 0 !important;
}
问题现象
现场部署 AI 视频分析任务时,常见的“看似配置完成,实则无法落地”的问题集中在以下四类:
-
告警风暴:未配置或错误配置去重时间,导致人员在后厨操作台滞留 1 分钟时抛出 60 条重复告警,塞爆业务系统数据库。
-
ROI 坐标偏移与误报:画面分辨率切换(如 1080P 切换为 720P)后,坐标未等比例缩放,导致“后厨越界检测”框选到了墙壁或无关区域。
-
特殊算法漏报:在储物区/卸货通道配置“叉车识别”等违规设备闯入任务时,由于模型阈值(threshold)设定过高(>0.85)或采样帧率过低,导致快速移动的叉车未被捕捉。
-
回调超时丢包:算法引擎推理出告警事件,但因平台鉴权失败(401/403)或网络超时,导致业务层无法接收告警结构化数据。
环境假设
本文基于标准的边缘私有化部署架构进行配置演示,硬件与软件版本假设如下:
| 维度 | 环境要求 / 选型参数 |
| 摄像头点位 | 明厨亮灶 5 大核心区域:后厨、操作台、消毒区、储物区(含货物卸货口)、出餐口 |
| 视频流协议/编码 | RTSP / H.264 / H.265 / 1080P @ 25 FPS |
| 硬件与操作系统 | Ubuntu 22.04 LTS, NVIDIA RTX 4090 (24GB VRAM) / T4 (16GB VRAM) |
| 容器与驱动 | Docker 24.0+, NVIDIA Driver 535.129, CUDA 12.2, nvidia-container-toolkit |
| 分析平台版本 | AI 视频分析平台 Platform Engine v2.4.0 |
| 网络环境 | 摄像头与分析服务器处于同一千兆局域网 VLAN(延迟 < 5ms) |
数据流说明
在配置算法任务前,须明确视频流与结构化告警数据的传输链路,避免盲目排查:
[ IPC 摄像头 (后厨/操作台/储物区) ]
│ (RTSP 视频流)
▼
[ 视频接入网关 (Media Gateway) ]
│ (NVDEC 硬件解码 / 帧缓冲区)
▼
[ 算法推理引擎 (DeepStream/TensorRT) ] ◄── 加载 [ 模型仓库 (Model Store) ]
│ (命中 ROI / 达到阈值 / 去重过滤)
▼
[ 告警引擎 (Alarm Engine) ]
│ (HTTP Webhook / JSON + Base64 截图)
▼
[ 明厨亮灶业务系统 (Business API) ]
配置步骤
按照“视频源注册 -> 算法绑定 -> 规则过滤 -> 回调验证”的标准化顺序操作:
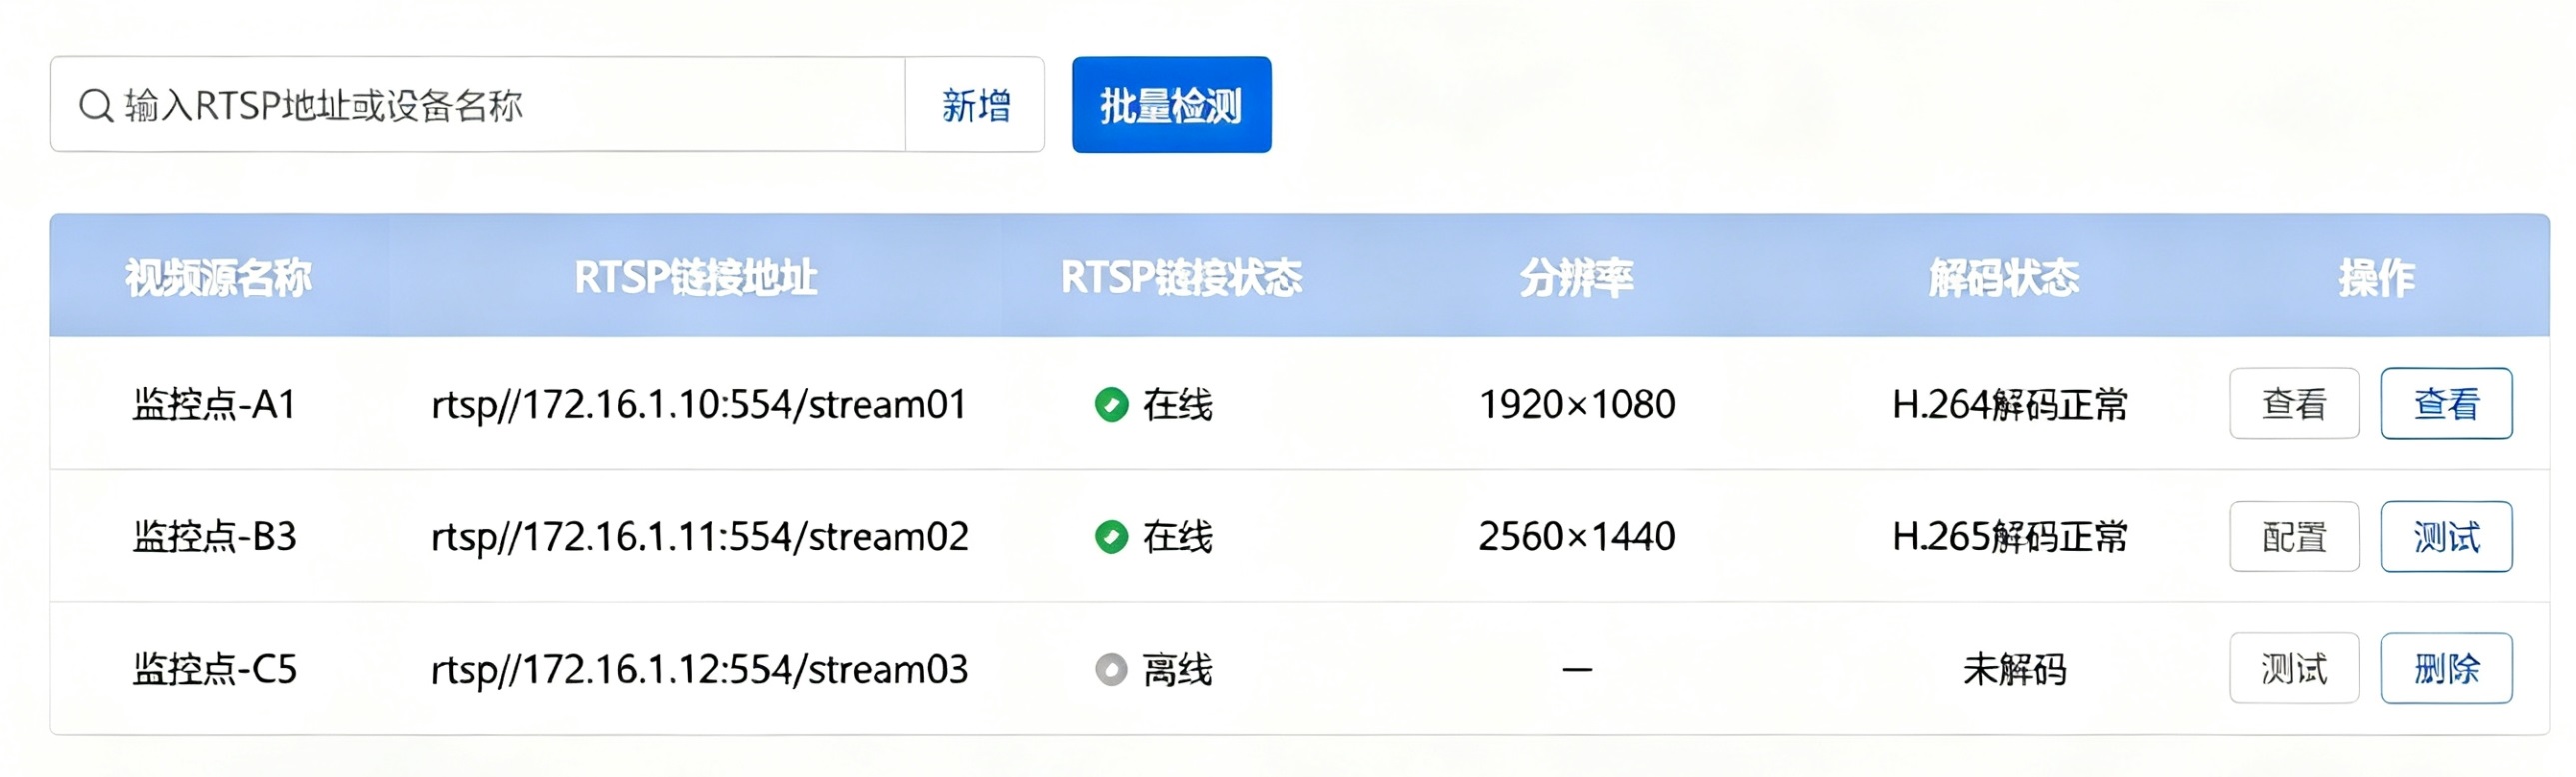
1.步骤 1:视频源接入与编码校验:目的:验证 RTSP 可靠性与硬件解码。
在平台后台注册摄像机点位。添加后,通过平台预览功能校验视频帧率与编码格式。
2.步骤 2:绘制 ROI 动态多边形与警戒线:目的:限定检测范围,降低无效计算。
针对不同区域画定规则:
-
操作台/后厨:绘制多边形 ROI(厨帽/口罩佩戴检测)。
-
储物区/卸货口:绘制“叉车识别与违规进入”的绊线与多边形闭合区。
-
出餐口:绘制防护区域越界检测 ROI。
3.步骤 3:绑定算法模型与任务 ID:目的:分配计算资源并设定置信度。
创建算法任务,生成唯一的 task_id,绑定对应区域的模型权重(如 forklift_detect_v1.2.engine),设置初始检测阈值 threshold = 0.65。
4.步骤 4:设置告警时间与去重策略:目的:消除高频重复告警,避免告警风暴。
-
连续持续时间 (alarm_time):设定目标进入 ROI 后持续存在多长时间触发告警(如操作台未戴帽持续 3 秒)。
-
去重间隔 (dedup_interval):设定同一目标在指定时间内不重复报告警(如储物区叉车违规停放去重间隔设为 300 秒)。
5.步骤 5:配置 Webhook 回调与鉴权:目的:确保结构化数据顺畅写入业务层。
填写业务系统的回调接收地址 callback_url,并配置请求头中的 Bearer Token 鉴权信息,开启“告警带有图”选项。
6.步骤 6:仿真触发与日志抽样排查:目的:闭环验证全链路可运行。
在现场或用测试视频流模拟“储物区叉车闯入”或“操作台人员违规”动作,检查平台日志与业务系统接收记录。
参数/配置表
以下是构建明厨亮灶 AI 任务时的核心配置参数标准规范:
| 参数分类 | 参数名称 (Parameter) | 建议配置 / 示例值 | 作用与配置说明 |
| 视频源参数 | stream_url | rtsp://admin:pass@192.168.1.100:554/h264/main/ch1 | RTSP 视频流拉流地址 |
| protocol | RTSP / RTMP / WebRTC | 传输协议,建议私有化优先 RTSP | |
| codec | H.264 / H.265 | 建议优先使用 H.264,兼容性更佳 | |
| resolution | 1920×1080 | 推荐 1080P,切勿使用 4K(暴增解码开销) | |
| fps | 25 (输入) / 5 (抽帧推理) | 平台抽帧策略,明厨亮灶分析建议抽帧至 5 FPS | |
| 算法配置 | task_id | task_kitchen_storage_004 | 任务全局唯一标识符 |
| roi | [[0.1, 0.2], [0.8, 0.2], [0.8, 0.9], [0.1, 0.9]] | 归一化多边形坐标列表 (0.0~1.0) | |
| threshold | 0.65 (通用) / 0.70 (叉车识别) | 模型置信度阈值,低于此值舍弃 | |
| 过滤与告警 | alarm_time | 3s | 持续存在阈值,避开瞬时误报 |
| dedup_interval | 60s (通用) / 300s (区域停放) | 告警去重冷却时间 | |
| callback_url | [http://192.168.1.200:8080/api/v1/alarms](http://192.168.1.200:8080/api/v1/alarms) | 接收事件推送的 HTTP API 接口 |
常见问题排查
现场部署过程中,如遇异常请按照下表逐一排查:
| 现象 (Phenomenon) | 可能原因 (Cause) | 检查方法 (Inspection) | 处理建议 (Solution) |
| 1. 视频源黑屏/预览失败 | RTSP 地址错误、密码含未转义特殊字符、网络不通 | 使用 ffprobe -i "stream_url" 命令行测试拉流 | 检查摄像头网络连通性;将密码中的 @、# 替换为百分号 URL 编码 |
| 2. CPU 利用率飙高至 100% | NVDEC 硬件解码失效,退化为 CPU 软解码 | 运行 nvidia-smi dmon 查看 dec 列利用率是否为 0 | 确认镜像中已正确配置 FFmpeg NVDEC 支持及 Docker nvidia 运行时 |
| 3. 目标进入 ROI 不告警 | 坐标未归一化、分辨率变更、置信度阈值过高 | 查看日志中 detection_boxes 原始数值及 score 得分 | 将绝对像素坐标转换为 0~1 归一化坐标;适当调低 threshold 至 0.55 测试 |
| 4. 短时间收到大量重复告警 | 去重策略未生效或 dedup_interval 设置为 0 | 检查任务 JSON 中的 dedup_interval 字段配置 | 将去重间隔调整为大于等于 60s;确认算法引擎开启了 Target Tracking (目标跟踪) |
| 5. 储物区叉车识别漏报 | 移动速度过快被抽帧过滤,或模型未包含叉车角度 | 检查抽帧设置及模型类别映射文件 (labels.txt) | 将叉车检测通道采样率调高至 10-15 FPS;重新补充大视角/近距离叉车样本训练 |
| 6. 告警推送失败 (Webhook 报错) | 业务接口超时、鉴权失败、数据包过大 | 查看平台告警推送日志中的 HTTP Response Code | 校验 callback_url Token;将告警图片传输方式由 Base64 改为 URL 异步下载 |
| 7. 启动算法任务报 OOM 错误 | GPU 显存溢出,多路并发超限 | 运行 nvidia-smi 查看显存剩余容量 | 降低并发路数;对模型进行 TensorRT INT8 量化以压缩显存占用 |
| 8. 画面延迟随时间越来越高 | RTSP 拉流缓存积压,重连机制频繁触发 | 查看网络丢包率,检查平台 RTSP 接收 Buffer 策略 | 将流媒体缓存模式设为 Zero-Latency(零延迟),开启丢帧追帧策略 |
上线检查
在项目交付准备上线前,请确认以下性能与安全规范已落实到位:
抽帧与码率控制:确保非高频安防通道(如消毒区)已开启抽帧(推荐 2~5 FPS),单路分析码率建议控制在 2Mbps~4Mbps 内。
端到端延迟:从摄像头画面发生变动到业务系统弹窗告警,全链路延迟应控制在 1.5 秒以内。
安全与权限管理:
-
RTSP 凭据与数据库密码严禁明文硬编码在脚本中。
-
分析服务器与摄像头需运行于专用内部网段(VLAN 隔离),禁止暴露 554/8554 端口到公网。
日志清理策略:配置 logrotate 或 Docker 日志上限(如 max-size: "500m"),防止长时间运行导致磁盘满溢崩溃。
延伸阅读/平台能力补充
在明厨亮灶、智慧工厂或园区等复杂场景落地 AI 视频分析时,标准化平台能大幅提升部署交付效率。若需进一步了解相关技术架构与能力,可参阅以下资料:
-
掌握多路视频流高效接入与解码调度机制:[AI视频分析平台接入能力]
-
了解边缘盒子与私有云混合组网架构:[私有化部署方案]
-
获取包含后厨规范、叉车识别、烟火检测等现成算法:[算法商城能力清单]