ROS 通信机制(一):Topic 发布-订阅与消息结构(三)
通用基础优先 · 第三篇|ROS 通识系列|Docker 实战
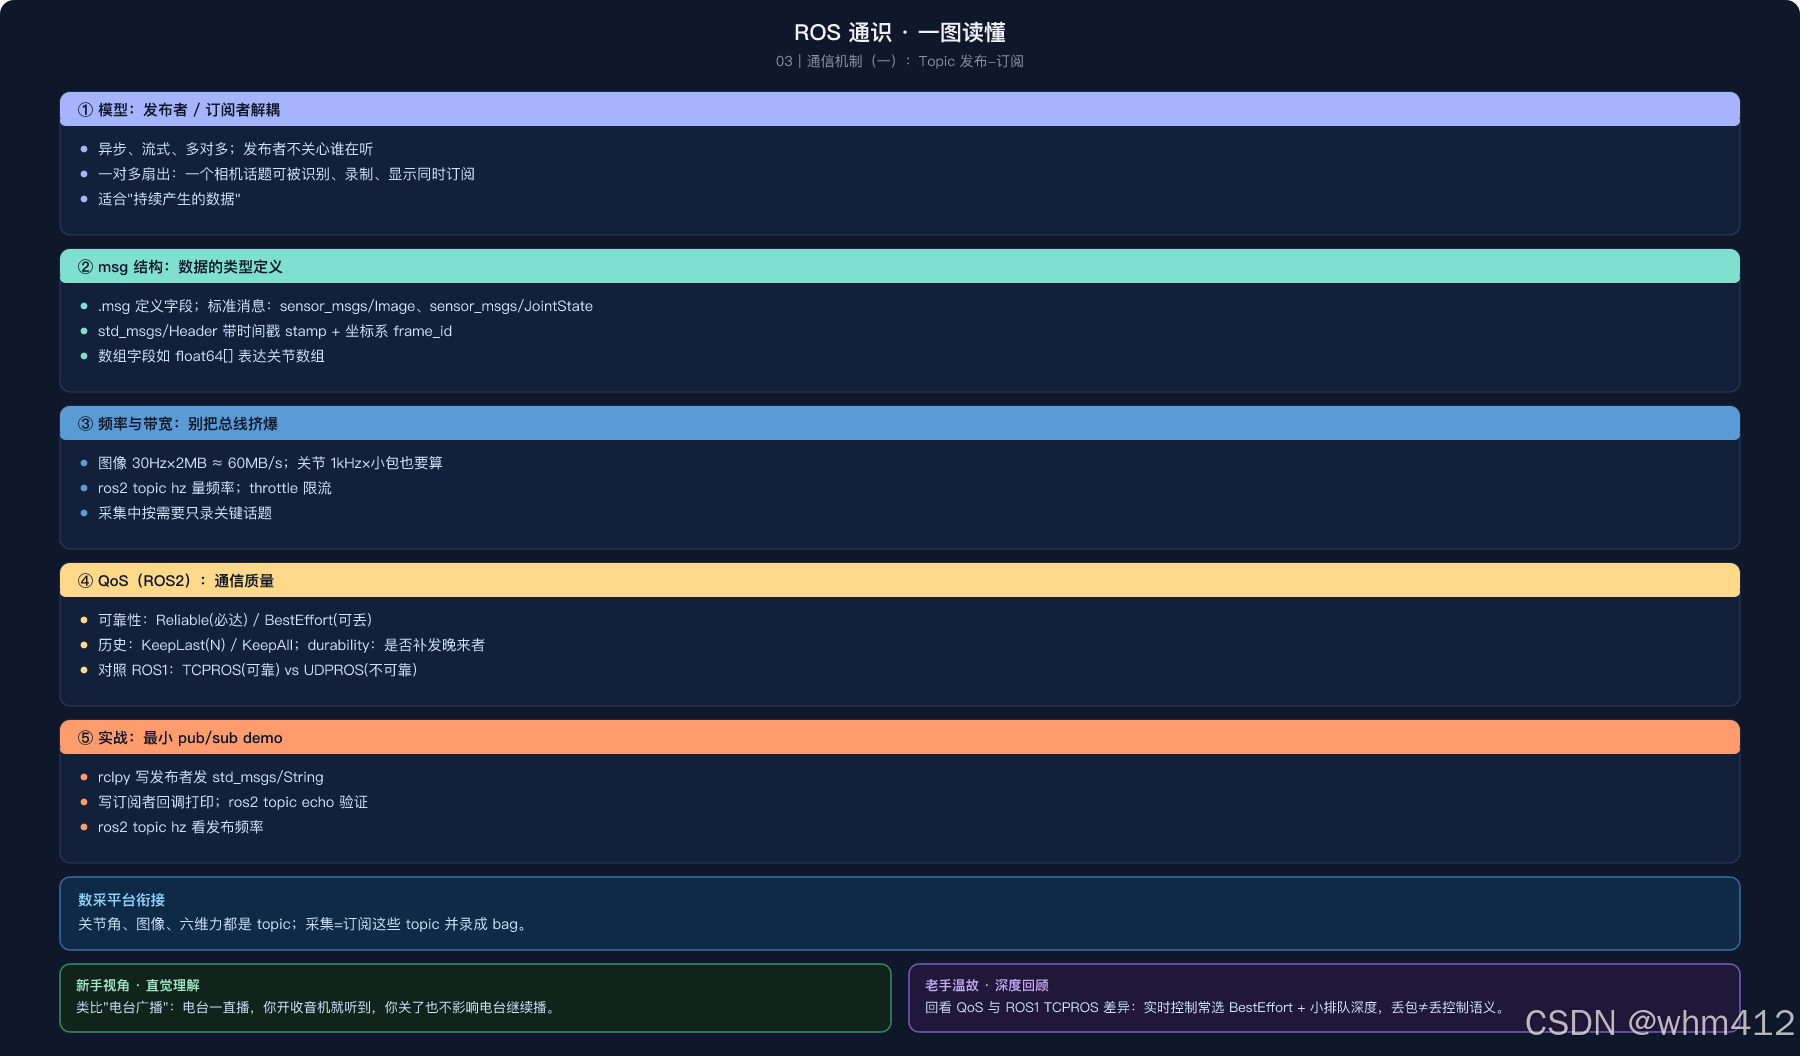
一图读懂本文:pub/sub 模型 → 消息结构 → 动手写节点 → QoS 契约 → 接回数采。
上一篇我们用命令行"看见"了 Topic 在广播。这一篇把它拆到底:Topic 上传的到底是什么、怎么用 Python 写自己的发布/订阅节点、以及 ROS 2 才有的 QoS 为什么重要。
一、Topic 的本质:异步、流式、多对多
把 Topic 想成一个广播电台:
- 发布者(Publisher)只管往频道里发,不关心谁在听;
- 订阅者(Subscriber)只管听,不关心谁在发;
- 一个频道(Topic)可以有多个发布者、多个订阅者——天然的一对多、多对多;
- 发布和订阅解耦且异步:订阅者没起来,发布者照样发(只是没人收)。
这正好匹配机器人:相机节点持续发图像,识别节点、录制节点、显示节点各取所需,彼此不阻塞。
二、Message(消息):Topic 上跑的"数据类型"
Topic 里传的不是裸字节,而是有结构的 .msg 接口。ROS 内置大量标准消息,常用的:
| std_msgs/msg/String | 字符串 | 状态文本、日志 |
| sensor_msgs/msg/Image | 图像 | RGB / 深度相机帧 |
| sensor_msgs/msg/JointState | 关节名/位置/速度/力矩 | KUAVO 关节角、力矩(采集核心) |
| geometry_msgs/msg/PoseStamped | 带时间戳的位姿 | 末端执行器位姿 |
| sensor_msgs/msg/PointCloud2 | 点云 | 深度/激光三维数据 |
JointState 是数采的命根子——我们录 bag,主要就是录它(配合 Image、IMU)。
新手视角 · 读懂 JointState 的四个字段:name=关节叫什么(如 left_shoulder_pitch);position=关节转到哪个角度;velocity=转多快;effort=用了多大力气。一条 JointState 就是机器人在某一瞬间"全身姿势 + 速度 + 出力"的自拍。采集时它通常 100Hz-1kHz 连拍,是训练数据里最核心的一条流。
算一笔带宽账(数采设计前必做):2 个 RGB 相机 + 1 个深度相机:图像 3 × 640×480×3B × 30Hz ≈ 83 MB/s;JointState 42 关节 × 8B × 1kHz ≈ 0.34 MB/s——图像才是存储大头,关节角几乎可以忽略。所以采集设计要提前回答:录原始图像还是压缩?每个相机多少 Hz?这些直接决定一天能采多少条 episode、硬盘能撑几天。
三、动手:用 Python 写发布/订阅节点
ROS 2 的 Python 客户端库叫 rclpy。下面两个最小节点,一个每秒发递增数字,一个打印收到的值。
# ———- publisher_node.py ———-
import rclpy
from rclpy.node import Node
from std_msgs.msg import Int32
class Pub(Node):
def init(self):
super().init(‘my_pub’)
self.pub = self.create_publisher(Int32, ‘count’, 10)
self.t = self.create_timer(1.0, self.cb) # 1Hz
self.n = 0
def cb(self):
msg = Int32(); msg.data = self.n; self.n += 1
self.pub.publish(msg)
self.get_logger().info(f’发布了 {msg.data}')
rclpy.init(); rclpy.spin(Pub()); rclpy.shutdown()
import rclpy
from rclpy.node import Node
from std_msgs.msg import Int32
class Sub(Node):
def init(self):
super().init(‘my_sub’)
self.create_subscription(Int32, ‘count’, self.cb, 10)
def cb(self, msg):
self.get_logger().info(f’收到了 {msg.data}')
rclpy.init(); rclpy.spin(Sub()); rclpy.shutdown()
运行(容器内两个终端,各自 source 后):
python3 subscriber_node.py # 终端 A
python3 publisher_node.py # 终端 B
概念验证:发布者根本不知道订阅者存在;两边通过 Topic 名 'count' 自动对接。
四、QoS:ROS 2 才有的"通信质量契约"
ROS 1 的通信是"尽力而为",丢就丢了。ROS 2 引入 QoS(Quality of Service),让你可以声明通信的可靠性与历史策略:
| Reliability | RELIABLE / BEST_EFFORT | 可靠(重传)/ 尽力 | 关节角、图像选 RELIABLE,别丢关键帧 |
| History | KEEP_LAST(n) / KEEP_ALL | 只留最近 n 个 / 全留 | 录制一般 KEEP_LAST 足够 |
| Durability | TRANSIENT_LOCAL / VOLATILE | 晚来的订阅者能否拿历史 | 静态数据(如地图)用 TRANSIENT_LOCAL |
坑点:发布者和订阅者的 QoS 必须兼容才能通信。一个 RELIABLE 一个 BEST_EFFORT,两端连不上——这是 ROS 2 新手最常见的"为什么收不到数据"。
老手温故 · 官方预设的 sensor data QoS:相机/雷达驱动常用 qos_profile_sensor_data(BEST_EFFORT + KEEP_LAST(5))——图像本就"下一帧更新",重传旧帧没有意义;而关节指令这类"丢一帧会出事"的数据用 RELIABLE。注意兼容方向:发布端 BEST_EFFORT 时,订阅端必须 ≤ BEST_EFFORT——你用默认 RELIABLE 去订阅相机话题会连不上。调试利器:ros2 topic info /话题名 –verbose,直接看两端 QoS 声明是否匹配。
五、接回数采平台
我们真实采集时,本质就是:机器人本体(KUAVO)的驱动节点持续 发布 JointState / Image / Imu,我们的采集节点订阅这些 Topic 并录成 bag。Topic 名、消息类型、QoS,就是跨品牌适配层要先对齐的"接口契约"。
六、小结与下篇
- Topic = 异步广播,多对多,适合流式传感器数据;
- 传输的是结构化 .msg,常用 JointState/Image/PoseStamped;
- 用 rclpy 几十行就能写发布/订阅;
- QoS 是 ROS 2 必修课:可靠性/历史/持久性,且两端必须兼容;
- 下一篇:Service 与 Action——什么时候"广播"不够,要"问答"和"带进度的长任务"。
参考资料:ROS 2 官方 Tutorials(Writing a simple publisher and subscriber,Python);rclpy API;QoS 策略 docs.ros.org/en/jazzy/Concepts/About-Quality-of-Service-Settings。示例基于 ros:jazzy / rclpy。