AVL树
- 1. 引言:为什么需要 AVL 树?
-
- ⭐ AVL 树的核心设计原则
- 2. AVL 树的节点结构与三叉链设计
- 3. 插入算法(Insert)分段拆解与答疑
-
- 3.1 步骤 1:空树特判
- 3.2 步骤 2:迭代查找落脚点并记录父节点
- 3.3 步骤 3:开辟新节点与物理挂接
- 3.4 步骤 4:向上回溯更新平衡因子与失衡调整
- 3.5 Insert 接口完整代码展示
- 4. 四大旋转机制深度剖析【重点/难点📌】
-
- 4.1 右单旋(RotateR:左高右旋转)
-
- 步骤 1:记录相关关键节点指针
- 步骤 2:将 subLR 挂接在 parent 的左孩子位置
- 步骤 3:将 parent 降为 subL 的右孩子
- 步骤 4:链接上层父节点并更新平衡因子
- RotateR 完整接口展示
- 4.2 左单旋(RotateL:右高左旋转)
-
- 步骤 1:记录指针与转移 subRL
- 步骤 2:建立父子关联(降级 parent)
- 步骤 3:重连根节点/上层节点并复位平衡因子
- 4.3 左右双旋(RotateLR:先左旋后右旋)
-
- 步骤 1:记录关键节点与平衡因子
- 步骤 2:先后调用左单旋与右单旋
- 步骤 3:根据原本的 bf 精准修正平衡因子
- 4.4 右左双旋(RotateRL:先右旋后左旋)
-
- 步骤 1:记录关键节点与平衡因子
- 步骤 2:先后调用右单旋与左单旋
- 步骤 3:根据原本的 bf 精准修正平衡因子
- 4.5 旋转机制微总结📌
- 5. 查找与平衡校验接口详解
-
- 5.1 查找接口(Find)
- 5.2 平衡性验证接口(IsBalanceTree)剖析
1. 引言:为什么需要 AVL 树?
我们曾学过普通二叉搜索树(BST)。它的核心特性是“左子树所有节点小于等于根节点,右子树所有节点大于等于根节点”。 但在实际应用中,如果我们向二叉搜索树中连续插入一组有序数据(例如 1, 2, 3, 4, 5, 6),树就会彻底退化成一根单向的“单支树”(类似于链表)。此时,它的查找效率会从理想的
O
(
log
2
N
)
O(\\log_2 N)
O(log2N) 直接暴跌到
O
(
N
)
O(N)
O(N)。
为了解决普通二叉搜索树退化的问题,两位苏联数学家 Adelson-Velsky 和 Landis 在 1962 年的论文《An algorithm for the organization of information》中提出了一种经典的高度平衡二叉搜索树——AVL 树(以两人名字缩写命名)。
⭐ AVL 树的核心设计原则
≤
1
\\le 1
≤1)。
O
(
log
N
)
O(\\log N)
O(logN),增删查改的效率也保持在
O
(
log
N
)
O(\\log N)
O(logN)
💡思考:为什么 AVL 树要求高度差不超过 1,而不是做到高度差为 0? 不是不想做到高度差为 0(绝对平衡),而是客观上无法做到!例如当节点总数为 2 或 4 时,一棵满二叉树需要满足
2
k
−
1
2^k – 1
2k−1 个节点,在节点数不满足满二叉树要求时,高度差最小只能维持在 1。
2. AVL 树的节点结构与三叉链设计
为了方便在插入新节点后向上回溯、更新平衡因子以及进行旋转调整,AVL 树的节点设计采用了三叉链结构(即包含左孩子、右孩子以及父节点指针)。
template<class K, class V>
struct AVLTreeNode
{
pair<K, V> _kv; // 键值对
AVLTreeNode<K, V>* _left; // 左孩子指针
AVLTreeNode<K, V>* _right; // 右孩子指针
AVLTreeNode<K, V>* _parent; // 父亲节点指针(三叉链,便于向上回溯)
int _bf; // 平衡因子 (Balance Factor)
// 节点构造函数
AVLTreeNode(const pair<K, V>& kv)
:_kv(kv)
, _left(nullptr)
, _right(nullptr)
, _parent(nullptr)
, _bf(0) // 新节点初始平衡因子为 0
{ }
};
template<class K, class V>
class AVLTree
{
typedef AVLTreeNode<K, V> Node;
public:
// …
private:
Node* _root = nullptr;
};
⭐ 语法细节与行为机制:
平衡因子(_bf):定义为 右子树高度减去左子树高度(_bf = 右子树高度 – 左子树高度)。 因此,AVL 树中所有节点的 _bf 值只能是 -1、0 或 1。一旦绝对值达到 2(变为 2 或 -2),就代表树失去了平衡,必须触发旋转!
3. 插入算法(Insert)分段拆解与答疑
AVL 树的插入逻辑非常严密,我们可以将其拆解为 4 个步骤 逐步进行解析:
函数声明为:
bool Insert(const pair<K, V>& kv);
3.1 步骤 1:空树特判
// 1. 空树特判
if (_root == nullptr)
{
_root = new Node(kv);
return true;
}
⭐ 语法细节与行为机制: 当树为空(_root == nullptr)时,没有父节点可供链接。此时直接开辟新节点作为整棵树的根节点即可完成插入。
3.2 步骤 2:迭代查找落脚点并记录父节点
Node* cur = _root;
Node* parent = nullptr;
while (cur)
// cur要找到空位置插入
{
// 记录父亲节点,子节点继续走
// 新插入大于原节点,右边走
if (cur->_kv.first < kv.first)
{
parent = cur;
cur = cur->_right;
}
else if (cur->_kv.first > kv.first)
{
parent = cur;
cur = cur->_left;
}
else
{
return false; // 已存在相同的 Key,不允许冗余,插入失败
}
}
⭐ 语法细节与行为机制:
Parent 追踪:利用 parent 实时记录 cur 的父节点指针,因为当 while(cur) 循环结束时,cur 已经为 nullptr,无法直接通过 cur 修改上级节点的指针,必须依赖 parent。
去重校验:按二叉搜索树规则查找,若遇到相同 key,直接返回 false。
3.3 步骤 3:开辟新节点与物理挂接
// 创造新节点
cur = new Node(kv);
if (parent->_kv.first < kv.first)
{
parent->_right = cur;
}
else
{
parent->_left = cur;
}
cur->_parent = parent;// 链接父亲
⭐ 语法细节与行为机制: 新节点 new 出来后,除了更新 parent 的 _left 或 _right 指向 cur,还必须建立反向链接:cur->_parent = parent,这是三叉链结构维持后续向上更新的核心。
3.4 步骤 4:向上回溯更新平衡因子与失衡调整
// 更新平衡因子
while (parent)// 为什么?
// 一旦parent为空,则cur达到了根部,更新结束
{
// 新插入节点 插在左边 —
if (cur == parent->_left)
parent->_bf—;
else
parent->_bf++;
if (parent->_bf == 0)
{
// 更新结束
break;
}
else if (parent->_bf == 1 || parent->_bf == –1)
{
// 向上更新
cur = parent;
parent = parent->_parent;
}
else if (parent->_bf == 2 || parent->_bf == –2)
{
if (parent->_bf == –2 && cur->_bf == –1)
{
// 左高右旋转
RotateR(parent);
}
else if (parent->_bf == 2 && cur->_bf == 1)
{
// 右高左旋转
RotateL(parent);
}
else if (parent->_bf == –2 && cur->_bf == 1)
{
// 孩子右高,父亲左高
// 孩子左旋,父亲右旋
RotateLR(parent);
}
else if (parent->_bf == 2 && cur->_bf == –1)
{
RotateRL(parent);
}
else
{
assert(false);
}
// 旋转结束退出循环!
break;
}
else
{
assert(false);
}
}
return true;
⭐ 语法细节与行为机制:
平衡因子更新规则: 新增节点在 parent 的左边,parent->_bf–;在右边,parent->_bf++。
🤔 疑问:为什么需要循环向上更新? 插入新节点后,直接受影响的是 parent。但 parent 高度发生变化后,可能会进一步影响祖先节点:
-
parent->_bf == 0:说明插入前 parent->_bf 是 1 或 -1,新节点填平了矮的一侧,子树整体高度没有改变,不会影响上层祖先,break 停止更新。
-
parent->_bf == ±1:说明插入前 parent->_bf 是 0,新节点导致子树高度增加了一层,会改变上层祖先节点的平衡因子,必须 cur = parent; parent = parent->_parent; 继续向上回溯。
-
parent->_bf == ±2:说明打破了平衡,需要触发旋转。旋转会将子树高度降回插入前的水平,不再影响上层,旋转后直接 break 结束。
-
当更新到根节点时,parent 变为 nullptr,循环自然结束。
3.5 Insert 接口完整代码展示
bool Insert(const pair<K, V>& kv)
{
// 步骤 1:空树特判
if (_root == nullptr)
{
_root = new Node(kv);
return true;
}
// 步骤 2:迭代查找落脚点
Node* cur = _root;
Node* parent = nullptr;
while (cur)
{
if (cur->_kv.first < kv.first)
{
parent = cur;
cur = cur->_right;
}
else if (cur->_kv.first > kv.first)
{
parent = cur;
cur = cur->_left;
}
else
{
return false;
}
}
// 步骤 3:开辟新节点与建立物理挂接
cur = new Node(kv);
if (parent->_kv.first < kv.first)
{
parent->_right = cur;
}
else
{
parent->_left = cur;
}
cur->_parent = parent;
// 步骤 4:向上更新平衡因子与调整
while (parent)
{
if (cur == parent->_left)
parent->_bf—;
else
parent->_bf++;
if (parent->_bf == 0)
{
break;
}
else if (parent->_bf == 1 || parent->_bf == –1)
{
cur = parent;
parent = parent->_parent;
}
else if (parent->_bf == 2 || parent->_bf == –2)
{
if (parent->_bf == –2 && cur->_bf == –1)
{
RotateR(parent);
}
else if (parent->_bf == 2 && cur->_bf == 1)
{
RotateL(parent);
}
else if (parent->_bf == –2 && cur->_bf == 1)
{
RotateLR(parent);
}
else if (parent->_bf == 2 && cur->_bf == –1)
{
RotateRL(parent);
}
else
{
assert(false);
}
break;
}
else
{
assert(false);
}
}
return true;
}
4. 四大旋转机制深度剖析【重点/难点📌】
旋转的核心目的是:在保持二叉搜索树“左小右大”性质的前提下,降低失衡子树的高度,恢复平衡。
4.1 右单旋(RotateR:左高右旋转)
💡 触发场景与具体示例 当 parent->_bf == -2 且 cur->_bf == -1 时,说明新节点插入在了左孩子的左子树中(左左过高,直线结构)。
假设初始树如下,插入节点 1 导致失衡: 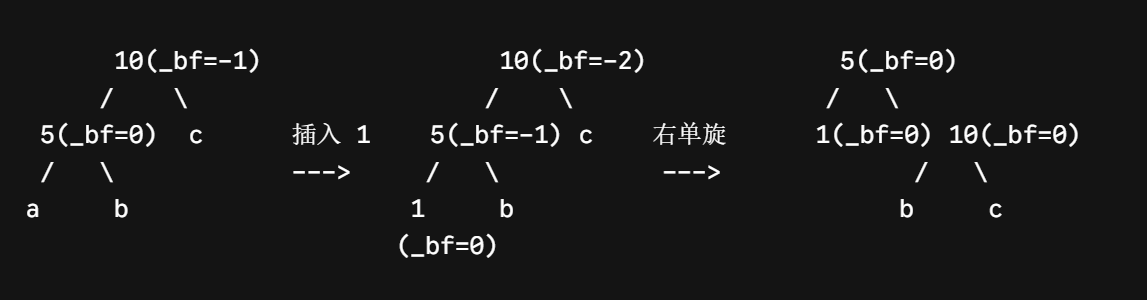
-
失衡原因: 在 5 的左子树插入新节点 1,使得 5 的平衡因子变为 -1,顺着父节点向上回溯导致 10 的平衡因子变为 -2,触发右单旋。
-
旋转效果: 以 10 为旋转轴向右压,5 提升为新根,10 降为 5 的右孩子,5 的右子树 b 挂到 10 的左侧。旋转后树的高度恢复平衡,且 5 和 10 的平衡因子全部复位为 0。
函数声明为:
void RotateR(Node* parent);
步骤 1:记录相关关键节点指针
为了防止指针修改导致丢失节点,先定义并记录 subL(左孩子)、subLR(左孩子的右子树)以及 pParent(parent 的上层父节点):
Node* subL = parent->_left;
Node* subLR = subL->_right;
Node* pParent = parent->_parent; // 提前记录父亲节点
步骤 2:将 subLR 挂接在 parent 的左孩子位置
根据 BST 特性,subLR 的值介于 subL 与 parent 之间,旋转后挂在 parent 的左侧:
parent->_left = subLR;
if (subLR)
subLR->_parent = parent;
🤔 疑问:为什么需要连接 subLR 与 parent,且必须判断 subLR 不为空?
性质原因:subLR 作为 subL 的右子树,其值大于 subL 但小于 parent。旋转后 parent 降为 subL 的右孩子,subLR 必须重新挂接在 parent 的左孩子位置,以维持二叉搜索树的“左小右大”性质。
防御原因:subL 并不一定拥有右子树(subLR 可能为 nullptr)。若不判空直接访问 subLR->_parent,会引发空指针解引用崩溃。
步骤 3:将 parent 降为 subL 的右孩子
维持双向链表属性,将 parent 挂接为 subL 的右子树:
subL->_right = parent;
parent->_parent = subL; // 父亲也要改
步骤 4:链接上层父节点并更新平衡因子
判断 parent 原先是整棵树的根节点还是局部子树的根节点:
if (parent == _root)
{
_root = subL;
_root->_parent = nullptr; // 根节点无父亲
}
else
{
if (pParent->_left == parent)
{
pParent->_left = subL;
}
else
{
pParent->_right = subL;
}
subL->_parent = pParent; // subL 也要连接父亲
}
// 更新平衡因子
subL->_bf = parent->_bf = 0;
RotateR 完整接口展示
void RotateR(Node* parent)
{
// 步骤 1:记录相关关键节点指针
Node* subL = parent->_left;
Node* subLR = subL->_right;
Node* pParent = parent->_parent;
// 步骤 2:挂接 subLR 到 parent 的左侧
parent->_left = subLR;
if (subLR)
subLR->_parent = parent;
// 步骤 3:降 parent 为 subL 的右孩子
subL->_right = parent;
parent->_parent = subL;
// 步骤 4:处理上层父节点链接与平衡因子更新
if (parent == _root)
{
_root = subL;
_root->_parent = nullptr;
}
else
{
if (pParent->_left == parent)
{
pParent->_left = subL;
}
else
{
pParent->_right = subL;
}
subL->_parent = pParent;
}
subL->_bf = parent->_bf = 0;
}
4.2 左单旋(RotateL:右高左旋转)
💡 触发场景与具体示例 当 parent->_bf == 2 且 cur->_bf == 1 时,说明新节点插入在了右孩子的右子树中(右右过高,直线结构)。
假设初始树如下,插入节点 20 导致失衡: 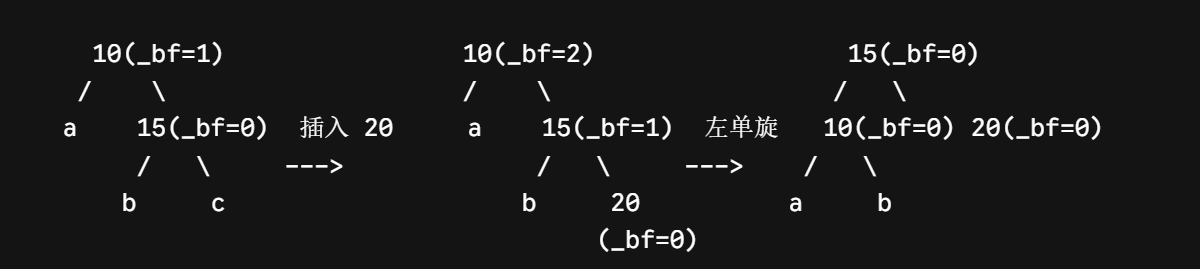 函数声明为:
void RotateL(Node* parent)
步骤 1:记录指针与转移 subRL
首先记录关键节点 subR(右孩子)、subRL(右孩子的左子树)。将 subRL 挂接到 parent 的右边:
// 1. 记录右孩子及其左子树
Node* subR = parent->_right;
Node* subRL = subR->_left;
// 2. 将 subRL 移交挂接到 parent 的右侧
parent->_right = subRL;
// 3. 若 subRL 存在,维护其双向父指针(注意防范空指针)
if (subRL)
subRL->_parent = parent;
步骤 2:建立父子关联(降级 parent)
记录 parent 的上层父节点 pParent,并将 parent 降格挂接为 subR 的左孩子:
// 1. 记录 parent 原本的父节点
Node* pParent = parent->_parent;
// 2. 将 parent 降为 subR 的左孩子,并修改其父指针
subR->_left = parent;
parent->_parent = subR;
步骤 3:重连根节点/上层节点并复位平衡因子
判断 parent 原先是否为整棵树的根节点。如果是根节点,直接更新 _root;如果是局部子树,则让上层父节点接管 subR:
if (parent == _root)
{
_root = subR;
_root->_parent = nullptr; // 根节点没有父亲
}
else
{
// 让上层父节点连接新的子树根 subR
if (pParent->_left == parent)
{
pParent->_left = subR;
}
else
{
pParent->_right = subR;
}
subR->_parent = pParent; // subR 建立向上的链接
}
// 4. 旋转完成后,复位平衡因子
subR->_bf = parent->_bf = 0;
4.3 左右双旋(RotateLR:先左旋后右旋)
💡 触发场景与具体示例 当 parent->_bf == -2 且 cur->_bf == 1 时,说明新节点插入在了左孩子的右子树中(左右过高,呈折线形态)。
单纯的单旋无法解决折线问题,必须通过两次旋转组合完成:
先对左孩子 parent->_left 做左单旋(将折线拉直成纯左斜线);
再对父节点 parent 做右单旋(整体降低高度恢复平衡)。
示例图解(以 subLR 插入在左侧为例):
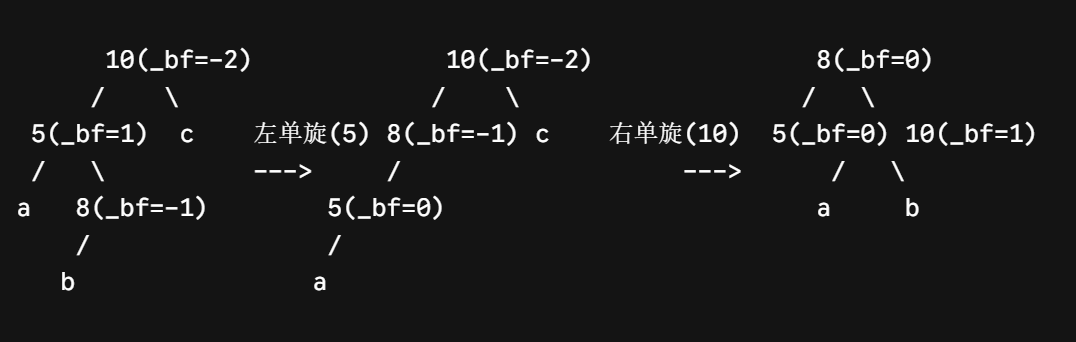
失衡原因: 新节点插在 5 的右孩子 8 的左子树中,导致 5 的平衡因子为 1(孩子右高),而 10 的平衡因子变为 -2(父亲左高),呈折线形。
旋转效果: 通过左旋 5 再右旋 10,8 被提升为新根。
精修平衡因子: 双旋后各个节点的平衡因子需要根据旋转前 subLR(即 8)原本的 _bf 来精准修补。
函数声明为:
void RotateLR(Node* parent);
步骤 1:记录关键节点与平衡因子
在单旋修改平衡因子之前,必须提前保存 subLR->_bf,因为它是最后决定各个节点平衡因子如何赋值的关键依据:
// 1. 记录左孩子及其右子树
Node* subL = parent->_left;
Node* subLR = subL->_right;
// 2. 提前保存 subLR 原本的平衡因子
int bf = subLR->_bf;
步骤 2:先后调用左单旋与右单旋
通过两次单旋组合调整结构:
// 1. 先对左孩子进行左单旋(拉直折线)
RotateL(parent->_left);
// 2. 再对父节点进行右单旋(恢复平衡)
RotateR(parent);
步骤 3:根据原本的 bf 精准修正平衡因子
根据插入前 subLR 的平衡因子状态(bf == -1, 1, 或 0),分情况精细更新各个节点的 _bf:
if (bf == –1)
{
subLR->_bf = 0;
subL->_bf = 0;
parent->_bf = 1;
}
else if (bf == 1)
{
subLR->_bf = 0;
subL->_bf = –1;
parent->_bf = 0;
}
else if (bf == 0)
{
subLR->_bf = 0;
subL->_bf = 0;
parent->_bf = 0;
}
else
{
// 防御性编程:若走到这里说明平衡因子记录出错
assert(false);
}
4.4 右左双旋(RotateRL:先右旋后左旋)
💡 触发场景与具体示例 当 parent->_bf == 2 且 cur->_bf == -1 时,说明新节点插入在了右孩子的左子树中(右左过高,呈折线形态)。
单纯的单旋无法解决折线问题,必须通过两次旋转组合完成:
先对右孩子 parent->_right 做右单旋(将折线拉直成纯右斜线);
再对父节点 parent 做左单旋(整体降低高度恢复平衡)。
示例图解:
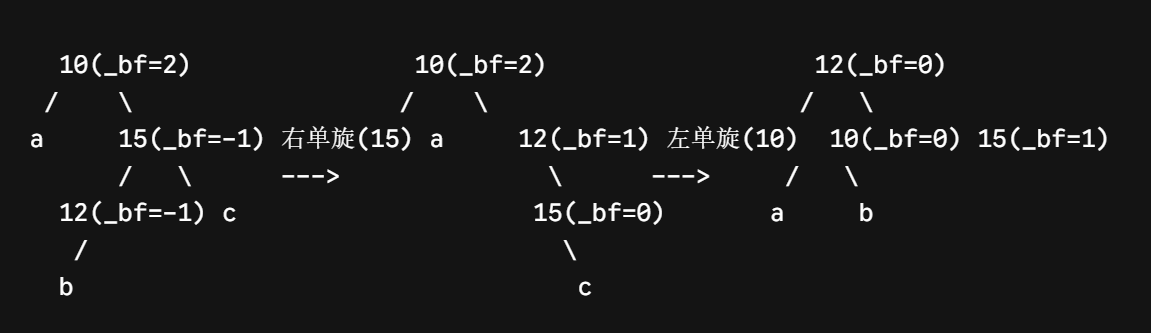 失衡原因: 新节点插在 15 的左孩子 12 的左侧,引发 15 平衡因子变为 -1(孩子左高),而 10 的平衡因子变为 2(父亲右高),呈折线形。
旋转效果: 通过右旋 15 再左旋 10,12 被提升为新根。
精修平衡因子: 双旋后各个节点的平衡因子需要根据旋转前 subRL(即 12)原本的 _bf 来精准修补。
函数声明为:
void RotateRL(Node* parent);
步骤 1:记录关键节点与平衡因子
在旋转修改平衡因子之前,必须提前保存 subRL->_bf,因为它是最后决定各个节点平衡因子如何赋值的关键依据:
// 1. 记录右孩子及其左子树
Node* subR = parent->_right;
Node* subRL = subR->_left;
// 2. 提前保存 subRL 原本的平衡因子
int bf = subRL->_bf;
步骤 2:先后调用右单旋与左单旋
通过两次单旋组合调整结构:
// 1. 先对右孩子进行右单旋(拉直折线)
RotateR(parent->_right);
// 2. 再对父节点进行左单旋(恢复平衡)
RotateL(parent);
步骤 3:根据原本的 bf 精准修正平衡因子
根据插入前 subRL 的平衡因子状态(bf == -1, 1, 或 0),分情况精细更新各个节点的 _bf:
if (bf == –1)
{
subRL->_bf = 0;
subR->_bf = 1;
parent->_bf = 0;
}
else if (bf == 1)
{
subRL->_bf = 0;
subR->_bf = 0;
parent->_bf = –1;
}
else if (bf == 0)
{
subR->_bf = 0;
subRL->_bf = 0;
parent->_bf = 0;
}
else
{
// 防御性编程:若走到这里说明平衡因子记录出错
assert(false);
}
4.5 旋转机制微总结📌
学完四大旋转,我们可以把它们归纳为一个清晰的记忆口诀:
直线失衡(单旋解决):
- 左左高 (-2, -1)
→
\\rightarrow
→ 右单旋(RotateR)。 - 右右高 (2, 1)
→
\\rightarrow
→ 左单旋(RotateL)。
折线失衡(双旋解决):
- 左右高 (-2, 1)
→
\\rightarrow
→ 左右双旋(RotateLR)(先左旋子树,再右旋父亲)。 - 右左高 (2, -1)
→
\\rightarrow
→ 右左双旋(RotateRL)(先右旋子树,再左旋父亲)。
核心重点:双旋的核心在于“先拉直,后整体压平衡”,并且必须根据插入点位置(即孙子节点的平衡因子)来精准修正各个节点的 _bf。
5. 查找与平衡校验接口详解
在写完 AVL 树的核心增删改结构后,我们需要提供对应的查找接口来对外提供数据检索,以及提供平衡校验接口来验证我们写的 AVL 树是否真正符合高度平衡的规范。
5.1 查找接口(Find)
剖析查找逻辑与普通二叉搜索树完全一致,利用“左小右大”的有序性进行二分路径排除,时间复杂度为
O
(
log
N
)
O(\\log N)
O(logN)。
函数声明为:
Node* Find(const K& key);
代码解析:
Node* Find(const K& key)
{
Node* cur = _root; // 从根节点开始遍历
while (cur)
{
if (cur->_kv.first == key)
return cur; // 找到了,直接返回该节点的指针
else if (cur->_kv.first < key)
{
cur = cur->_right; // 目标 key 大于当前节点,向右子树查找
}
else if (cur->_kv.first > key)
{
cur = cur->_left; // 目标 key 小于当前节点,向左子树查找
}
else
{
assert(false);
}
}
return nullptr; // 遍历到空仍未找到,返回空指针
}
5.2 平衡性验证接口(IsBalanceTree)剖析
为了确保我们在旋转和平衡因子更新过程中没有出现逻辑漏洞,必须写一个自动化检测工具来反向验证整棵树是否满足 AVL 树的要求:
任意节点的左右子树高度差绝对值不超过 1。
节点内部记录的 _bf 平衡因子必须与其实际计算出来的高度差(右子树高度 – 左子树高度)完全吻合。
函数声明为:
bool IsBalanceTree();
代码解析: 我们可以通过递归后序遍历的方式来实现检验:
public:
// 对外暴露的公有校验接口
bool IsBalanceTree()
{
return _IsBalanceTree(_root);
}
private:
// 递归计算子树高度
int _Height(Node* root)
{
if (root == nullptr)
return 0;
int leftH = _Height(root->_left);
int rightH = _Height(root->_right);
return leftH > rightH ? leftH + 1 : rightH + 1;
}
// 递归检查是否为合格的 AVL 树(采用后序遍历,自底向上校验)
bool _IsBalanceTree(Node* root)
{
// 空树也是合法的 AVL 树
if (root == nullptr)
return true;
// 1. 分别计算左右子树的实际高度
int leftH = _Height(root->_left);
int rightH = _Height(root->_right);
int diff = rightH – leftH;
// 2. 检查高度差绝对值是否超过 1
if (abs(diff) > 1)
{
cout << "错误:节点 " << root->_kv.first << " 高度差异常,实际高度差为: " << diff << endl;
return false;
}
// 3. 检查节点内部记录的平衡因子 _bf 是否与实际高度差匹配
if (root->_bf != diff)
{
cout << "错误:节点 " << root->_kv.first << " 平衡因子异常,当前记录: " << root->_bf << ",实际应为: " << diff << endl;
return false;
}
// 4. 递归检查其左子树和右子树是否也满足 AVL 树
return _IsBalanceTree(root->_left) && _IsBalanceTree(root->_right);
}
#pragma once
#include <assert.h>
#include <iostream>
#include <cmath>
using namespace std;
// 1. AVL 树节点定义
template<class K, class V>
struct AVLTreeNode
{
pair<K, V> _kv; // 键值对
AVLTreeNode<K, V>* _left; // 左孩子指针
AVLTreeNode<K, V>* _right; // 右孩子指针
AVLTreeNode<K, V>* _parent; // 父亲节点指针(三叉链,便于向上回溯)
int _bf; // 平衡因子 (Balance Factor = 右子树高度 – 左子树高度)
// 节点构造函数
AVLTreeNode(const pair<K, V>& kv)
:_kv(kv)
, _left(nullptr)
, _right(nullptr)
, _parent(nullptr)
, _bf(0)
{ }
};
// 2. AVL 树类定义
template<class K, class V>
class AVLTree
{
typedef AVLTreeNode<K, V> Node;
public:
// —————————————–
// 插入接口(Insert)
// —————————————–
bool Insert(const pair<K, V>& kv)
{
// 步骤 1:空树特判
if (_root == nullptr)
{
_root = new Node(kv);
return true;
}
Node* cur = _root;
Node* parent = nullptr;
// 步骤 2:迭代查找落脚点
while (cur)
{
if (cur->_kv.first < kv.first)
{
parent = cur;
cur = cur->_right;
}
else if (cur->_kv.first > kv.first)
{
parent = cur;
cur = cur->_left;
}
else
{
return false; // 不允许插入相同的 Key
}
}
// 步骤 3:开辟新节点与物理挂接
cur = new Node(kv);
if (parent->_kv.first < kv.first)
{
parent->_right = cur;
}
else
{
parent->_left = cur;
}
cur->_parent = parent; // 建立双向父子链接
// 步骤 4:向上回溯更新平衡因子并处理失衡
while (parent)
{
// 新增在左边,平衡因子–;新增在右边,平衡因子++
if (cur == parent->_left)
parent->_bf—;
else
parent->_bf++;
if (parent->_bf == 0)
{
// 说明子树高度没变,更新结束
break;
}
else if (parent->_bf == 1 || parent->_bf == –1)
{
// 子树高度增加,继续向上回溯更新祖先
cur = parent;
parent = parent->_parent;
}
else if (parent->_bf == 2 || parent->_bf == –2)
{
// 触发失衡,根据失衡形态选择对应的旋转策略
if (parent->_bf == –2 && cur->_bf == –1)
{
RotateR(parent); // 左左:右单旋
}
else if (parent->_bf == 2 && cur->_bf == 1)
{
RotateL(parent); // 右右:左单旋
}
else if (parent->_bf == –2 && cur->_bf == 1)
{
RotateLR(parent); // 左右:左右双旋
}
else if (parent->_bf == 2 && cur->_bf == –1)
{
RotateRL(parent); // 右左:右左双旋
}
else
{
assert(false);
}
// 旋转后子树高度恢复,直接退出循环
break;
}
else
{
assert(false);
}
}
return true;
}
// —————————————–
// 右单旋(RotateR)
// —————————————–
void RotateR(Node* parent)
{
Node* subL = parent->_left;
Node* subLR = subL->_right;
parent->_left = subLR;
if (subLR)
subLR->_parent = parent;
Node* pParent = parent->_parent;
subL->_right = parent;
parent->_parent = subL;
if (parent == _root)
{
_root = subL;
_root->_parent = nullptr;
}
else
{
if (pParent->_left == parent)
{
pParent->_left = subL;
}
else
{
pParent->_right = subL;
}
subL->_parent = pParent;
}
subL->_bf = parent->_bf = 0;
}
// —————————————–
// 左单旋(RotateL)
// —————————————–
void RotateL(Node* parent)
{
Node* subR = parent->_right;
Node* subRL = subR->_left;
parent->_right = subRL;
if (subRL)
subRL->_parent = parent;
Node* pParent = parent->_parent;
subR->_left = parent;
parent->_parent = subR;
if (parent == _root)
{
_root = subR;
_root->_parent = nullptr;
}
else
{
if (pParent->_left == parent)
{
pParent->_left = subR;
}
else
{
pParent->_right = subR;
}
subR->_parent = pParent;
}
subR->_bf = parent->_bf = 0;
}
// —————————————–
// 左右双旋(RotateLR)
// —————————————–
void RotateLR(Node* parent)
{
Node* subL = parent->_left;
Node* subLR = subL->_right;
int bf = subLR->_bf;
RotateL(parent->_left);
RotateR(parent);
if (bf == –1)
{
subLR->_bf = 0;
subL->_bf = 0;
parent->_bf = 1;
}
else if (bf == 1)
{
subLR->_bf = 0;
subL->_bf = –1;
parent->_bf = 0;
}
else if (bf == 0)
{
subLR->_bf = 0;
subL->_bf = 0;
parent->_bf = 0;
}
else
{
assert(false);
}
}
// —————————————–
// 右左双旋(RotateRL)
// —————————————–
void RotateRL(Node* parent)
{
Node* subR = parent->_right;
Node* subRL = subR->_left;
int bf = subRL->_bf;
RotateR(parent->_right);
RotateL(parent);
if (bf == –1)
{
subRL->_bf = 0;
subR->_bf = 1;
parent->_bf = 0;
}
else if (bf == 1)
{
subRL->_bf = 0;
subR->_bf = 0;
parent->_bf = –1;
}
else if(bf == 0)
{
subR->_bf = 0;
subRL->_bf = 0;
parent->_bf = 0;
}
else
{
assert(false);
}
}
// —————————————–
// 查找接口(Find)
// —————————————–
Node* Find(const K& key)
{
Node* cur = _root;
while (cur)
{
if (cur->_kv.first == key)
return cur;
else if (cur->_kv.first < key)
cur = cur->_right;
else
cur = cur->_left;
}
return nullptr;
}
// —————————————–
// 中序遍历接口
// —————————————–
void InOrder()
{
_InOrder(_root);
cout << endl;
}
// —————————————–
// 平衡性验证接口(IsBalanceTree)
// —————————————–
bool IsBalanceTree()
{
return _IsBalanceTree(_root);
}
int Height()
{
return _Height(_root);
}
int Size()
{
return _Size(_root);
}
private:
Node* _root = nullptr;
void _InOrder(Node* root)
{
if (root == nullptr)
return;
_InOrder(root->_left);
cout << root->_kv.first << ":" << root->_kv.second << endl;
_InOrder(root->_right);
}
int _Height(Node* root)
{
if (root == nullptr)
return 0;
int leftH = _Height(root->_left);
int rightH = _Height(root->_right);
return leftH > rightH ? leftH + 1 : rightH + 1;
}
bool _IsBalanceTree(Node* root)
{
if (root == nullptr)
return true;
int leftH = _Height(root->_left);
int rightH = _Height(root->_right);
int diff = rightH – leftH;
if (abs(diff) > 1)
{
cout << "高度差异常" << endl;
return false;
}
if (root->_bf != diff)
{
cout << "平衡因子异常" << endl;
return false;
}
return _IsBalanceTree(root->_left) && _IsBalanceTree(root->_right);
}
int _Size(Node* root)
{
if (root == nullptr)
return 0;
return _Size(root->_left) + _Size(root->_right) + 1;
}
};