机器人定位技术在自动驾驶领域的深度应用
摘要 在现代移动机器人系统中,精确定位技术是实现智能导航的关键所在。本文将深入探讨扩展卡尔曼滤波器(EKF)与无迹卡尔曼滤波器(UKF) 在机器人定位中的核心...
摘要 在现代移动机器人系统中,精确定位技术是实现智能导航的关键所在。本文将深入探讨扩展卡尔曼滤波器(EKF)与无迹卡尔曼滤波器(UKF) 在机器人定位中的核心...
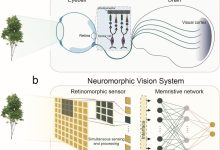
面向逻辑思维的程序设计方法——类脑大模型大脑视觉五个子网联合处理设计冯胤清 (河南 三门峡 472000) 摘要:小脑...
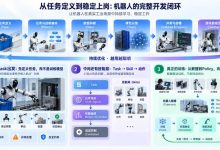
机器人智能技术正在快速演进:今年1月,Figure发布Helix 02,用一个统一神经系统直接连接视觉、触觉、本体状态...
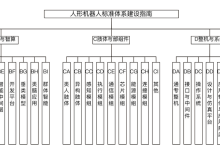
主要规范支撑人形机器人自主感知、逻辑推理、决策执行与群体协同的类脑智算、数据资源、模型体系及开发应用核心模块,包括BA 智能计算、BB 数据、BC...

长期被认为\"天生不适合做实时\"的 Linux,在合理调试配置与核心隔离之后,也能获得接近裸机级的确定性。本文用一套可复现的 TS...
2026 年 9 月 10 日,智元在官方英文发布中介绍了 GE-Act 2.0:一款将未来状态预测与动作生成结合的世界—动作模型。...
机器人调度通讯,UDP 还是 MQTT?选型踩坑实录做机器人调度平台,第一个绕不开的问题:机器人和云端之...
摘要:本文系统梳理脆性薄片搬运柔性末端执行器的结构分类、核心组成、参数整定与维护要点。内容涵盖接触式(多分区真空吸盘阵列、陶瓷叉指托...

为什么选择这个方案?目前公司的售后数据主要维护在 WPS 表格中,已经形成了现有的办公习惯,因此不希望为了接入 AI ...
降价、造芯、机器人破纪录:AI竞赛从模型卷到了算力底层 这个八月最后一周,AI圈最热闹的不是谁又刷了benchmark,...
 admin