【VLA与模仿学习】UniAD论文精读:面向规划的端到端自动驾驶
一句话定位 输入 6 路环视相机视频,一个网络依次完成「检测跟踪 → 在线建图 → 他车轨迹预测 → 占用预测 → 自车规划」,各模...
一句话定位 输入 6 路环视相机视频,一个网络依次完成「检测跟踪 → 在线建图 → 他车轨迹预测 → 占用预测 → 自车规划」,各模...
VINS-Fusion 官方只有 ROS1 版。现以其 Humble 版( zinuok/VINS-Fusion-ROS2)为底座完...
声明:本文仅为思想脚手架推演,不具备直接现实落地能力,不可替代硬件安全兜底。如有现实落地需求,请使用者自...
我是AI时代的无业游民,我游荡在现实与意念之间比亚迪自研4纳米智驾芯片爆火背后:自动驾驶的“大脑”到底该怎么选? 最近...
我是AI时代的无业游民,我游荡在现实与意念之间比亚迪自研4纳米智驾芯片爆火背后:自动驾驶的“大脑”到底该怎么选? 最近...
声明:本文仅为思想脚手架推演,不具备直接现实落地能力,不可替代硬件安全兜底。如有现实落地需求,请使用者自...
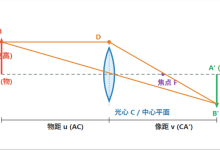
【自动驾驶传感器专题】车载摄像头硬核入门指南:从光学组件、CMOS/拜耳阵列到LVDS传输链路与车规要求前言:在自动驾驶...
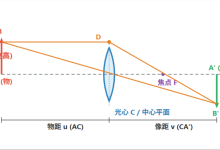
【自动驾驶传感器专题】车载摄像头硬核入门指南:从光学组件、CMOS/拜耳阵列到LVDS传输链路与车规要求前言:在自动驾驶...
Pixel2GeoCameraGraph双引擎驱动:人脸识别×身体指纹×跨镜追踪构建移民局全域无感通关空间智能底座发布单位:镜像视界...
Pixel2GeoCameraGraph双引擎驱动:人脸识别×身体指纹×跨镜追踪构建移民局全域无感通关空间智能底座发布单位:镜像视界...
 admin