【一看就会】nav2源码解析系列第一篇—nav2源码框架讲解
文章目录前言一、基础算法实现类(23个)定位(2个)感知(2个)全局规划&#...
文章目录前言一、基础算法实现类(23个)定位(2个)感知(2个)全局规划&#...
一、引言 2025年初,Andrej Karpathy提出“Vibe Coding”时,AI编程尚处于“手动挡”阶段——开发者通过多...
目录 一、前言 二、传统自动驾驶Tier1经典模式拆解与底层崩塌原因 2.1 传统Tier1成熟商业运作体系 2.2 传统模式五大底层致命缺陷(物理AI...
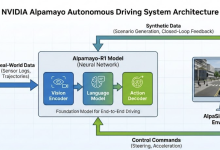
基于5090D服务器的NVIDIA Alpamayo体验Alpamayo项目概述项目简介VLA与因果推理主要功能与特点开源生态与开发者支持系统环境要求硬件要求软...
目录 一、前言 二、自动驾驶异构模态原生痛点与统一表征核心价值 2.1 多模态原生三大异构矛盾 2.2 统一时序表征核心落地价值 三、跨模态时序统一表...
前言 在前两篇文章中,我们分别探讨了数字空间的像素级对抗攻击(FGSM与PGD)和物理世界攻击的四大流派。本专栏的核...
先明确一个前提:原始 LOAM 的点云畸变来自“同一帧中的点并非同一时刻采到”。LiDAR 在扫描这一圈期间持续运动,早采到的点和晚...
FAST-LIVO2 源码精读(十七):建图保存、COLMAP 对接与全局一致性 本文是「FAST-LIVO2 激光-惯性-视觉里程计源码精读」专栏第十七篇。上...
一、当前AI研究缺少什么今天的人工智能研究,主要围绕一个核心范式展开:让AI从数据中学习。更大的模型、更多的数据、更强的算力——这条...
FAST-LIVO2 源码精读(十八):实时性优化、漂移排查与工程落地 本文是「FAST-LIVO2 激光-惯性-视觉里程计源码精读」专栏第十八篇,也是终篇。上...
 admin