今天就把前面我发的四篇文章全部串起来,一次性给大伙打通架构。很多人学 ROS2、做机器人项目,基本都会碰到一个通病:学得特别散,Demo 能跑起来,真要搭工程就懵圈,想用的时候根本串不起来。要么系统不稳,要么逻辑混乱,怎么都拼不成一个能用的完整项目。接下我们以第一篇《通用智能系统核心引擎(未来完)》为主线,结合《通用智能系统神经底座:Python+ROS2 全链路闭环实战 》《一篇吃透 ROS 2 全栈 学完直接上岗》《Python 全栈 实战精讲:从0基础到上岗,全打通,应聘就是资深老手》从最底层原理,到实际项目落地,整套闭环一次性讲透。不讲虚的,全是能直接用、能直接跑的实战内容。
一、整体架构总览:
我这套系统整体分成四层,结构非常清晰:
1. 工业级通信底座,保证系统稳定可靠。
2. 通用智能系统核心引擎,负责整体逻辑与决策。
3. Python 全栈能力,做数据处理、可视化和工具支持。
4. ROS2 全栈整合,让项目规范化、能直接落地。四层互相配合,从头到尾形成一条完整链路。不管是学习、毕设还是真实项目,都可以直接套用。
二、工业级通信底座:
一个系统好不好用,首先看稳不稳。ROS2 默认的示例,在真实环境里很容易出问题:网络稍微波动就丢包,节点一报错直接崩,根本不敢在实际场景用。我这套通信底座,就是专门解决这些问题:稳定传输、异常保护、心跳保活,先把底层稳住。基础打牢了,上面的引擎、功能、界面才能正常跑起来。通信不稳,一切白搭。这是机器人系统最不能省的一层。

三、通用智能系统核心引擎:
通信稳定之后,必须有一个核心引擎来统一调度。它就是整个系统的大脑,负责收数据、做判断、发指令、管状态、处理异常。没有核心引擎,所有模块都是散的;有了核心引擎,系统才能真正跑起来、形成闭环。这也是我整套内容最关键的主线。
核心引擎状态机代码(运行)

简单说:没有复杂嵌套,所有逻辑都收敛在状态机里,系统不乱、不崩、不卡死。
四、Python 全栈赋能
ROS2 负责底层通信和控制,但想让系统好用、好展示、好交付,还是得靠 Python。数据处理、界面展示、调试工具、配置管理、第三方对接,这些用 Python 都能轻松实现。有了这一层,系统不只是能跑,而是真正实用、能落地、能交付。
Python 在这套系统里主要做三件事:
1. 订阅 ROS2 话题,做数据解析与计算
2. 做可视化面板、状态监控、日志记录
3. 对接网页、数据库、云端,实现远程控制。ROS2 全栈整合与落地,最后把所有部分整合到一起,做成标准ROS2 工程项目:结构规范、启动方便、便于移植、方便扩展。不管是自己学习、做毕设,还是用到真实项目里,都完全没问题。
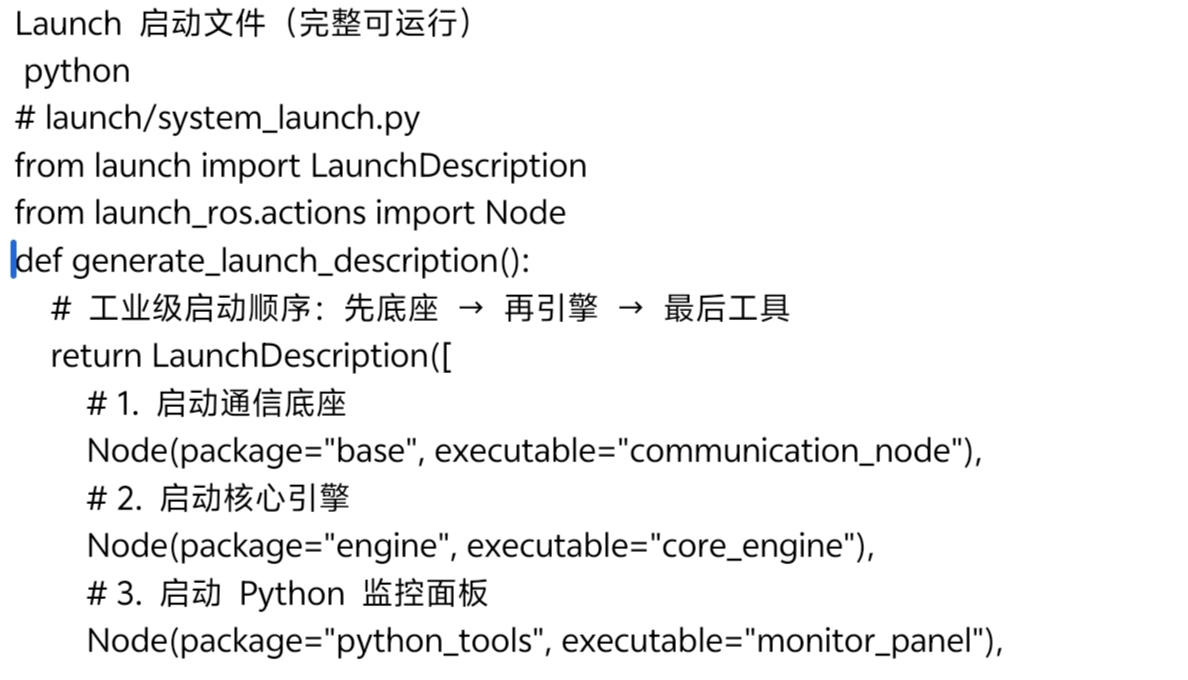
到这里,整套系统就彻底闭环了:能跑、能调、能用、能改、能直接上线。
五、真实场景演练:机器人遇到障碍物,四层如何协同?
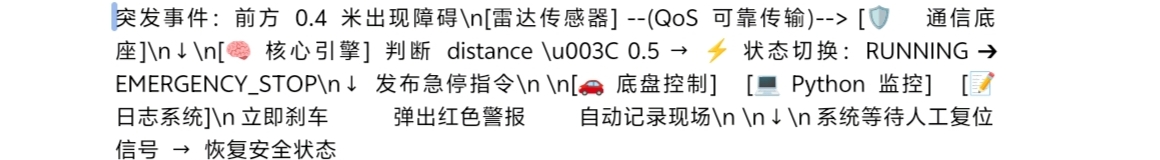
看到了吗?
整个流程全自动、有保护、不崩溃、可回溯。
这就是架构的力量:把不可控的风险,变成可控的流程。
六、四篇内容整体串联总结
我之前的四篇文章,单看是独立知识点,合在一起就是一套完整项目:
1. 工业级通信底座 —— 底层稳定
2. 通用智能系统核心引擎 —— 系统大脑
3. Python 全栈实战 —— 功能扩展
4. ROS2 全栈上岗 —— 项目落地
以核心引擎为中心,Python + ROS2 双支撑,从底层到上层,全部打通,一套成型。
七、不同人群怎么用这套框架?
学生 / 毕设党
直接拿这套架构当毕设框架,状态机、通信架构、可视化面板都是论文高分亮点,结构清晰、逻辑完整,答辩直接加分。
工程师 / 企业开发
通信稳定、引擎解耦、工程规范,可直接上工业现场、AGV、机器人项目,不用再拼零散 Demo,减少 80% 调试时间。
这篇文章把我之前四篇实战内容彻底打通,形成了一套真实可用、能直接跑、能直接落地的智能架构体系。下期更新
1. 手把手教你写 ROS2 工业级状态机
2. Python Web 监控大屏实战
3. AGV 自主导航完整项目落地
不管你是入门学习、做毕设,还是做机器人开发,这套框架都能让你少走两年弯路。有用的话,点赞+收藏+关注,我们下期继续更实战!