随着人形机器人从实验室走向商业化落地的元年,其硬件系统的核心——控制器的选型,成为了决定整机性能上限与稳定性的关键。人形机器人不同于传统的工业机械臂,它需要同时处理复杂的环境感知、AI决策以及高动态的全身运动控制。因此,为其选配工控机(或称主控计算单元),本质上是在为机器人寻找一个兼具强大“大脑”(通用算力与AI推理)和敏捷“小脑”(实时运动控制)的完美载体。
算力架构:打造“大脑”与“小脑”的协同生态
人形机器人的算力需求呈现出明显的双峰特征。一方面,视觉感知、语音交互、大模型推理等任务需要澎湃的通用算力与AI算力;另一方面,维持双足行走的动态平衡、多关节的柔顺力控,则对实时性有着极其苛刻的要求。
在“大脑”层面,为了支撑复杂的多模态交互与AI算法,工控机通常采用“高性能CPU + 独立GPU/NPU”的异构计算架构。例如,搭载Intel酷睿i7/i9系列处理器提供强大的通用计算能力,同时配备NVIDIA RTX系列显卡或集成NPU的处理器,以满足3D环境建模、物体识别等大算力需求。
在“小脑”层面,运动控制是绝对不能妥协的底线。人形机器人必须搭载支持硬实时操作系统(RTOS)的工控机,确保底层指令的调度延迟控制在微秒级。目前行业主流要求整机控制延迟需≤10ms,执行频率≥1KHz。如果实时性不达标,机器人在行走或交互时就会出现步态失稳、动作卡顿,甚至引发安全事故。
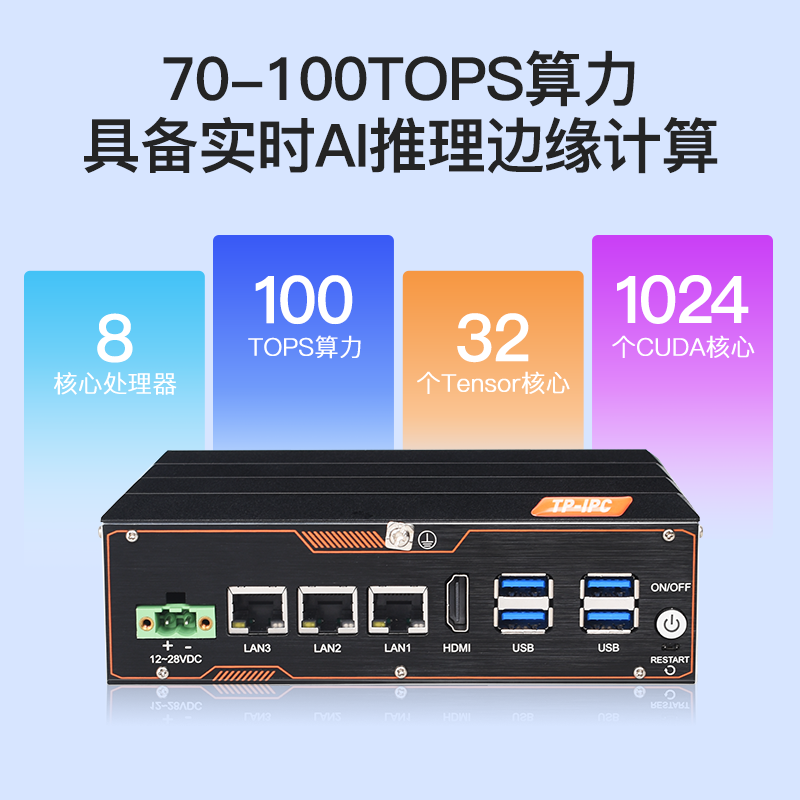
接口拓扑:构建高带宽、低延迟的神经网络
人形机器人全身遍布着数十个关节电机、力觉传感器、激光雷达以及多目视觉相机,这对工控机的接口数量与通信协议兼容性提出了极高要求。
在运动控制总线方面,工业级场景通常标配EtherCAT总线,其通信周期可≤1ms,同步精度≤1μs,能够完美适配多关节的高精度协同控制;而在部分对成本敏感的场景,CAN FD总线也是常见的选择。因此,工控机必须原生支持这些主流工业总线协议,并预留足够的接口数量(如双路CAN总线)。
在感知接口方面,为了满足实时3D环境建模与视觉SLAM(即时定位与地图构建),工控机需要配备至少2个以上的千兆或2.5G以太网口(建议采用Intel网卡以保证低丢包率),以及多个USB 3.0接口,用于连接深度相机、激光雷达等高速传感器。此外,RS232/RS485串口、GPIO等基础接口也是连接各类力控传感器与执行器的必备选项。
形态与可靠性:在极致紧凑中寻求平衡
与传统固定式的工业设备不同,人形机器人的本体空间寸土寸金,且自身在运动时会产生持续的震动。这就要求工控机必须在算力、功耗与体积之间找到完美的平衡。
在形态上,人形机器人的工控机通常要求采用紧凑型设计(如120x120mm甚至更小),以便轻松嵌入狭小的控制柜或机身内部。在散热与抗震方面,必须采用全封闭的无风扇设计与板载内存/硬盘工艺。这不仅能杜绝风扇吸入灰尘导致过热死机,还能将抗震动能力提升数倍,确保机器人在跑跳、负重等剧烈运动下,核心数据依然安全,系统运行稳如磐石。
软件生态与功能安全:为长期迭代铺路
人形机器人的研发是一个长周期的迭代过程。在选型时,必须优先考虑那些拥有成熟开源生态的工控机,确保其能完美兼容ROS/ROS2(机器人操作系统)、主流AI框架以及各类视觉开发库,从而大幅降低算法移植与二次开发的门槛。
同时,由于人形机器人常处于人机共融的场景,功能安全是重中之重。合格的工控机硬件应具备一定的功能安全合规性,并支持远程运维与诊断。通过集成4G/5G或WiFi 6无线通信模块,研发团队可以实时监控机器人的运行状态,进行远程程序更新与故障排查,这对于降低后期运维成本、保障长期稳定运行至关重要。
综上所述,人形机器人的工控机选配是一项极其复杂的系统工程。它不能简单地用“配置高低”来衡量,而必须围绕硬实时性、异构算力、丰富接口、紧凑形态以及安全生态五大核心指标进行精准匹配,才能真正打造出既聪明又稳健的下一代智能机器人。