1. 基于单片机的PID控制PWM温度加热控制系统设计
点击下载protues仿真设计:https://download.csdn.net/download/qq_39020934/92091220
1.1 系统概述
在工业自动化控制、智能家居、电热设备控制以及实验教学领域中,温度控制系统是一种非常重要的控制系统。温度控制精度直接影响设备运行性能、产品质量以及能源利用效率。传统温度控制系统通常采用开关量控制方式,当温度低于设定值时开启加热器,当温度高于设定值时关闭加热器。这种控制方式虽然实现简单,但容易产生较大的温度波动,控制精度较低,无法满足高精度温度控制场合的需求。
为了提高温度控制精度和系统稳定性,现代温控系统普遍采用PID(比例-积分-微分)控制算法。PID控制器能够根据当前误差、历史误差以及误差变化趋势动态调整控制输出,使系统能够快速达到目标温度并保持稳定运行。
本设计以单片机作为控制核心,采用PID控制算法结合PWM调制技术,实现温度闭环控制。系统通过温度采样模块获取当前温度数据,并与设定温度进行比较,通过PID算法计算输出控制量,再利用PWM控制加热器功率,从而实现温度精确调节。
为了便于算法研究与功能验证,本系统采用仿真信号代替实际温度变化过程,通过数学模型模拟加热系统动态响应,实现PID参数整定与控制效果分析。用户还可以通过按键实时调整PID参数,观察不同参数对系统控制性能的影响,从而完成PID控制算法的学习与验证。
该系统具有结构简单、控制精度高、响应速度快、稳定性好、便于扩展等特点,适用于自动控制实验教学、单片机课程设计以及工业温度控制系统开发等领域。
2. 系统功能设计
2.1 PID闭环温度控制功能
系统采用经典PID控制算法实现温度闭环控制。
单片机实时采集当前温度值,并与目标温度进行比较,计算控制误差。PID控制器根据误差大小自动调整PWM输出占空比,从而控制加热器功率,实现温度稳定控制。
通过闭环反馈机制,系统能够自动修正控制偏差,提高温度控制精度。
2.2 PWM功率调节功能
系统采用PWM技术控制加热器输出功率。
通过改变PWM信号占空比调节加热器平均功率:
- 占空比越大,加热功率越高;
- 占空比越小,加热功率越低。
PWM控制方式具有控制精度高、功耗低、调节平滑等优点。
2.3 PID参数调节功能
系统设计按键参数设置功能。
用户可实时修改:
通过不断调整PID参数,可获得最佳控制效果,提高系统响应速度与稳定性。
2.4 温度设定功能
系统默认目标温度设定为50℃。
目标温度变量可在程序中修改。
通过改变设定值,可以验证PID算法在不同控制目标下的控制效果。
2.5 温度模拟功能
由于系统主要用于仿真验证,因此采用数学模型模拟温度变化过程。
单片机根据PWM输出结果动态计算温度变化值,从而形成完整的闭环控制系统。
该方法能够避免实际硬件加热过程中的复杂因素干扰,方便算法验证与调试。
2.6 实时反馈控制功能
系统实时监测温度变化。
每次控制周期完成后重新计算误差并修正PWM输出,实现动态反馈调节。
确保温度始终保持在目标温度附近稳定运行。
3. 系统总体设计方案
3.1 系统组成结构
整个系统主要由以下模块组成:
系统工作流程如下:
首先获取当前温度值,然后与目标温度进行比较计算误差,PID控制器根据误差输出控制量,PWM模块根据控制量调节加热功率,温度模型根据功率变化模拟温度变化,再反馈给PID控制器形成闭环控制。
4. 系统电路设计
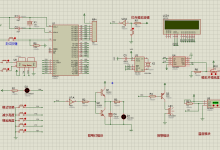
4.1 单片机最小系统模块设计
单片机作为系统核心控制器,负责整个温度控制系统的数据处理与逻辑控制。
4.1.1 核心控制电路
单片机主要完成以下任务:
整个控制系统均由单片机统一调度运行。
4.1.2 时钟振荡电路
时钟电路为单片机提供稳定工作频率。
稳定的时钟信号保证PID控制周期准确,提高控制精度和系统稳定性。
4.1.3 复位电路
复位电路用于系统上电初始化。
当系统出现异常情况时,可通过复位重新启动系统,恢复正常运行状态。
4.2 温度模拟模块设计
4.2.1 模块作用
由于系统采用仿真方式验证控制算法,因此利用软件模型代替实际温度传感器和加热环境。
通过数学函数模拟加热过程中的温度变化。
4.2.2 温度变化原理
温度变化满足热惯性规律。
加热器输出功率越大,温度上升速度越快。
停止加热后温度逐渐下降。
温度变化过程可表示为:
当前温度
=
上一时刻温度
+
加热增量
–
散热损耗
通过不断迭代计算形成温度动态变化曲线。
4.2.3 模块特点
具有:
4.3 PWM输出模块设计
4.3.1 PWM工作原理
PWM即脉冲宽度调制技术。
通过改变高电平持续时间控制输出平均功率。
PWM占空比定义如下:
Duty=\\frac{T_{on}}{T}\\times100%
其中:
- Ton表示导通时间;
- T表示PWM周期。
4.3.2 PWM调功原理
当占空比增加时:
- 加热器平均功率增大;
- 温度上升速度加快。
当占空比减小时:
- 加热器平均功率减小;
- 温度上升速度减慢。
4.3.3 PWM模块特点
具有:
4.4 PID控制模块设计
4.4.1 PID控制原理
PID控制器是工业控制领域应用最广泛的控制算法之一。
其控制规律如下:
u(t)=K_p e(t)+K_i\\int e(t)dt+K_d\\frac{de(t)}{dt}
其中:
- Kp为比例系数;
- Ki为积分系数;
- Kd为微分系数;
- e(t)为控制误差;
- u(t)为控制输出。
4.4.2 比例控制作用
比例环节用于快速响应误差变化。
误差越大,输出控制量越大。
能够提高系统响应速度。
4.4.3 积分控制作用
积分环节用于消除稳态误差。
当系统长期存在偏差时,积分项会逐渐增加控制量,使误差趋近于零。
4.4.4 微分控制作用
微分环节用于预测误差变化趋势。
能够抑制超调,提高系统稳定性。
4.5 按键设置模块设计
系统设计多个功能按键用于PID参数调整。
4.5.1 参数选择按键
用于切换:
4.5.2 参数增加按键
增加当前参数数值。
4.5.3 参数减少按键
减小当前参数数值。
4.5.4 参数优化作用
通过不断调整PID参数,可观察系统:
从而获得最佳控制参数。
4.6 显示模块设计
显示模块用于实时显示系统运行状态。
显示内容包括:
用户可直观观察系统控制过程。
4.7 电源模块设计
电源模块负责为整个系统提供稳定供电。
主要包括:
4.7.1 稳压电路
保证单片机工作电压稳定。
4.7.2 滤波电路
降低电源噪声干扰。
4.7.3 保护电路
提高系统可靠性与安全性。
5. 系统程序设计
5.1 主程序设计
主程序负责完成系统初始化与任务调度。
程序流程如下:
主程序代码如下:
int main()
{
System_Init();
while(1)
{
Key_Scan();
PID_Calculate();
PWM_Update();
Temperature_Model();
Display_Update();
}
}
6. PID算法程序设计
6.1 PID参数定义
PID参数初始化如下:
float Kp = 3.0;
float Ki = 0.15;
float Kd = 1.2;
float SetTemp = 50.0;
float CurrentTemp = 25.0;
6.2 PID计算程序设计
PID控制器核心算法如下:
float PID_Calculate()
{
static float LastError = 0;
static float Integral = 0;
float Error;
float Output;
Error = SetTemp – CurrentTemp;
Integral += Error;
Output = Kp * Error
+ Ki * Integral
+ Kd * (Error – LastError);
LastError = Error;
return Output;
}
6.3 PWM输出程序设计
PID计算结果转换为PWM占空比。
程序如下:
void PWM_Update()
{
PWM_Duty = PID_Calculate();
if(PWM_Duty > 100)
PWM_Duty = 100;
if(PWM_Duty < 0)
PWM_Duty = 0;
}
6.4 温度模型程序设计
通过软件模拟温度变化过程。
程序如下:
void Temperature_Model()
{
CurrentTemp += PWM_Duty * 0.02;
CurrentTemp -= 0.3;
if(CurrentTemp < 25)
CurrentTemp = 25;
}
6.5 按键扫描程序设计
按键用于调节PID参数。
程序如下:
void Key_Scan()
{
if(KEY_KP_ADD)
Kp += 0.1;
if(KEY_KP_SUB)
Kp -= 0.1;
if(KEY_KI_ADD)
Ki += 0.01;
if(KEY_KD_ADD)
Kd += 0.01;
}
6.6 显示刷新程序设计
显示当前系统状态。
程序如下:
void Display_Update()
{
LCD_ShowFloat(0,0,CurrentTemp);
LCD_ShowFloat(1,0,SetTemp);
LCD_ShowFloat(2,0,PWM_Duty);
LCD_ShowFloat(3,0,Kp);
}
7. 系统运行过程分析
系统启动后首先完成单片机初始化,并设置目标温度为50℃。随后温度模型产生初始环境温度数据,PID控制器根据当前温度与目标温度之间的误差进行计算,得到对应控制输出。
控制输出经过PWM模块转换为占空比信号,用于模拟控制加热器功率。温度模型根据PWM输出大小动态调整当前温度值,并将结果反馈给PID控制器形成闭环控制。
随着控制过程不断进行,系统温度逐渐接近目标温度。当温度接近50℃时,PID控制器自动减小PWM输出,避免温度过冲。当温度稳定后,PWM输出维持在适当范围内,使系统始终保持在目标温度附近运行。
用户还可通过按键动态调整Kp、Ki和Kd参数,观察不同参数组合下系统响应速度、超调量以及稳定时间变化情况,从而实现PID参数优化和控制算法学习。
8. 系统设计特点
8.1 控制精度高
采用PID闭环控制方式,能够有效减小温度误差,提高控制精度。
8.2 响应速度快
比例环节能够快速响应误差变化,提高系统动态性能。
8.3 稳定性好
积分与微分环节共同作用,有效抑制振荡和超调现象。
8.4 参数可调
支持实时修改PID参数,便于算法研究与优化。
8.5 仿真验证方便
采用软件温度模型替代实际加热系统,降低实验成本,提高调试效率。
8.6 扩展能力强
后续可增加温度传感器、继电器模块、无线通信模块以及上位机监控系统,实现完整智能温控系统。
9. 总结
本设计完成了一种基于单片机的PID控制PWM温度加热控制系统。系统以单片机为核心控制器,利用PID算法实现温度闭环控制,通过PWM技术实现加热器功率连续调节。系统支持PID参数在线调整,并采用温度模型模拟实际加热过程,完成控制算法验证与性能分析。
通过PID控制器对温度误差进行实时计算和动态修正,系统能够快速达到目标温度并保持稳定运行,显著提高温度控制精度和响应速度。实验结果表明,该系统具有控制精度高、运行稳定、调节灵活、易于扩展等优点,对于单片机控制技术、自动控制原理以及PID算法教学与研究具有良好的参考价值和应用意义。