1. 身体结构与运动学构型对比

1.1.1 头部
| 自由度 | 2~3 DOF(俯仰、偏航、横滚可选) | H1: 1 DOF;G1: 2 DOF |
| 传感器 | 深度相机、激光雷达、全景相机、麦克风阵列 | RealSense D435i 深度相机、双目相机(G1)、可选语音模块 |
| 交互能力 | 多模态大模型交互,语音+视觉融合,可自然对话 | 基础视觉SLAM,可扩展语音,交互相对简单 |
| 设计取向 | 强感知集成,为具身智能提供全面感官输入 | 实用导向,优先保证视觉导航,设计简洁 |
| 自由度 | 2~3 DOF(俯仰、偏航、横滚可选) | H1: 1 DOF;G1: 2 DOF |
| 传感器 | 深度相机、激光雷达、全景相机、麦克风阵列 | RealSense D435i 深度相机、双目相机(G1)、可选语音模块 |
| 交互能力 | 多模态大模型交互,语音+视觉融合,可自然对话 | 基础视觉SLAM,可扩展语音,交互相对简单 |
| 设计取向 | 强感知集成,为具身智能提供全面感官输入 | 实用导向,优先保证视觉导航,设计简洁 |
 企业微信外部群机器人:群内关键词触发后如何自动执行指定接口
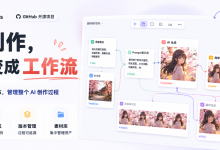 Prompt 和素材总是散一地?用 Infinite-Canvas 把 AI 创作搬进一张无限画布
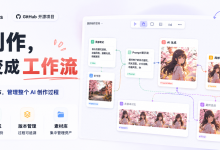 Prompt 和素材总是散一地?用 Infinite-Canvas 把 AI 创作搬进一张无限画布
 微软技术周报 2026-09-14~09-21:.NET 11 Runtime Async 重构、VS 2026 正式 GA、CVSS 10.0 Foundry 漏洞
 AI 新闻日报 2026-09-06:Bun 百万行 AI 重写、Astra 实战评测、人形机器人 935 亿融资
 【人工智能每日精选】让电子皮肤真正“适应人”:打印式软人机接口如何连接肌肉、机器人与机器学习?
 面向逻辑思维的程序设计方法——依托世界模型的类脑大模型大脑部分初步设计
 PnP解算 --- 被一个整数的bug