本文涉及知识点
数学 几何
预备知识
伪圆盘,一个简单连通区域,和其它伪圆盘顶多两个交点。凸多边形属于伪圆盘。凸曲线都属于伪圆。 简单多边形是二维流形:边界上的点具有明确的内外两侧;沿内法线方向移动足够小,必进入内部;沿相反方向移动,必进入外部。这一结论在边和顶点上均成立。 排除三点共线,凸多边形不会有两条边共线。不会有三条边平行。 假定三条边平行,中间的那条是B,另外两条边上是AC。AC处于B两则,和凸多边形所有端点都在任意边一侧矛盾。 凸多边形的支撑函数(Support Function):设
P
⊂
R
2
P \\sub R^2
P⊂R2是一个凸多边形(有界闭凸集)。对于任意方向向量
d
⃗
≠
0
\\vec d \\neq 0
d
=0,定义的支持函数为:
h
p
(
d
)
=
max
x
∈
p
<
x
,
d
>
h_p(d)=\\max\\limits_{x\\in p}<x,d>
hp(d)=x∈pmax<x,d>x,d>是点积。 将凸多边形沿d投影到一条直线上,得到的投影区间的最大值。 支撑函数的连续性:
h
p
(
d
⃗
)
h_p(\\vec d)
hp(d
)是关于方向
d
⃗
\\vec d
d
的连续函数。 差值函数:
f
(
d
⃗
)
=
h
p
1
(
d
⃗
)
−
h
p
2
(
d
⃗
)
f(\\vec d)=hp_1(\\vec d)-hp_2(\\vec d)
f(d
)=hp1(d
)−hp2(d
),它也是连续的。
两个内部不相交的凸多边形最多两个方向支撑函数相同(预备知识一)
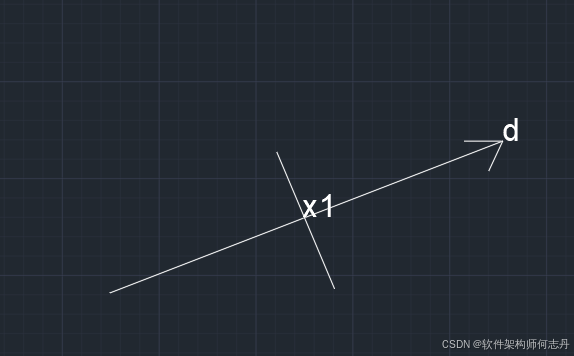 令两个凸多边形在方向d,支撑函数值相同,为x1,则过x1垂线p1。两个凸多边形所有的顶点都p1的某个半平面,且至少各有一个顶点在p1上。 假定两个多边形有三个方向支撑函数值相同,则两个凸多边形都在p1,p2,p3的相同的半平面,且各有点在p1,p2,p3上。由于p1,p2,p3方向不相同,有三种情况: 一,三条直线构成一个三角形。两个凸多边形在三角内。令a,b,c是第一个多边形的顶点,则第一个多边形一定包括abc。令def是第二多边形在p1,p2,p3的顶点,则def一定会分割abc,故内部相交,与假设矛盾。
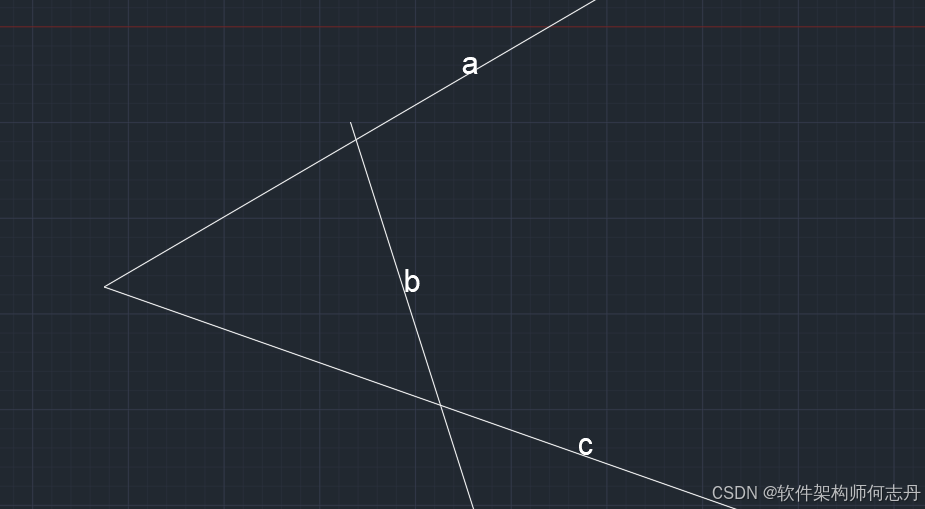
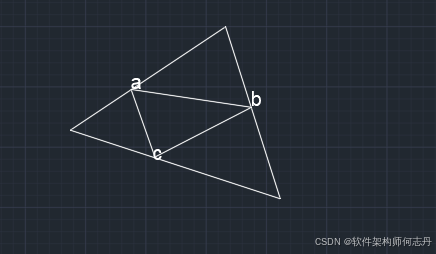 二,三条直线构成三角形,但两个凸多边形都在无界梯形。令d,e,f是第二个凸多边形在直线a,b,c的顶点。如果e放到ab之间,e和f的折线会穿过abc;如果e在dc之间,ed之间的折线会穿过abc。
 三,三条直线交于一点。
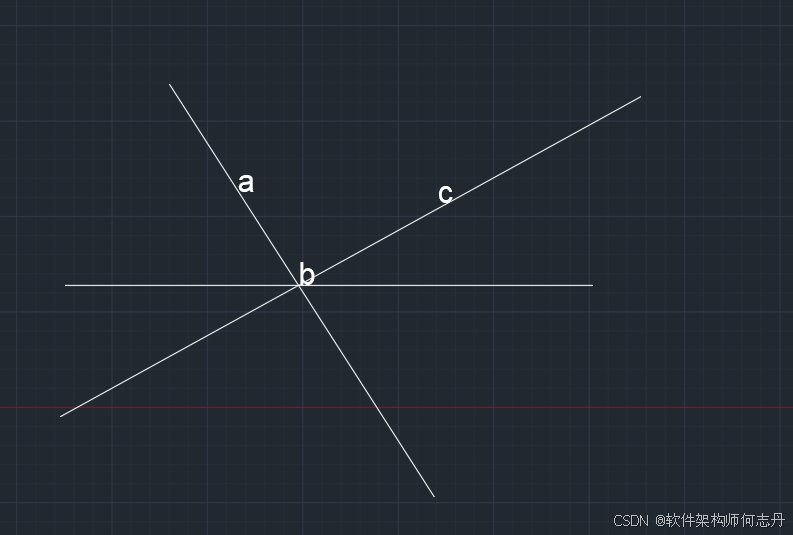
e=d,如果d在ab外,则db间的折线必定闯过abc,f在bc外同理。如果df在ab,ac内,则
b
d
f
⊂
a
b
c
bdf \\sub abc
bdf⊂abc
前言
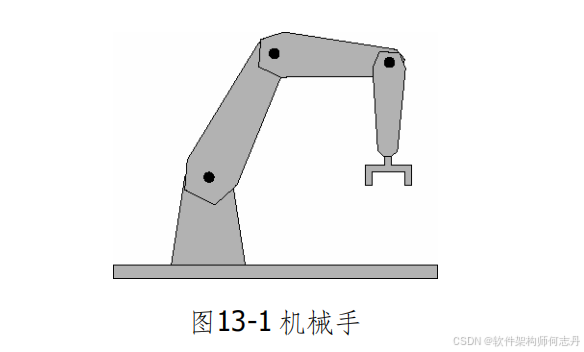 所谓的机械手或称作多关节型机器人,由若干段杠件(link)通过关节(joint)联接而成。机械手的一端固定在工作平面上–称为底座(base);另一端则装有手柄(hand)或某种工具。杆件的数目从三至六段不等。关节两种:旋转式关节和柱状关节。前者可以任意转动,后者只能滑进滑去。 简化:一,只讨论二维的运动规划问题,运动的环境是平面的一个区域,障碍物和机器人的外形都是多边形。二,环境是静态的,即机器人运动的沿途不会遇到行人。三,机器人对环境也知。 本章主要研究哪些只能平移的机器人。
1 工作空间与C-空间
设R为在二维环境中移动的一个机器人。机器人所处的环境也称为工作空间(work space),它由一组障碍物S={P_1,\\cdots P_t}组成。我们假定,R本身是一个简单多边形,机器人所处的每个位置都可以表示为一个平移向量。如果机器人沿向量(x,y)做了一次平移,就记作R(x,y)。假设某个机器人所对应多边形的顶点为(1,-1)、(1,1)、(0,3)、(-1,1)和(-1,-1),则R(6,4)所对应的顶点就是(7,3),(7,5),(6,7)和(5,3)。采用这种记号,可以用R(0,0)的所有顶点来表示一个机器人。 也可以按照参考点(reference point)的概念来理解。当R(0,0)的内部包含原点(0,0)时,这是一种直观的理解方式。R(x,y)的含义就是按机器人当前的位置,其参考点位于(x,y)。一般而言,参考点不一定落在机器人内部。 假设机器人能够通过旋转(比如绕着它的参考点旋转)改变方向。需要一个新的参数
ϕ
\\phi
ϕ来描述机器人的方西。如果机器人的参考点在(x,y),已经逆时针旋转了
ϕ
\\phi
ϕ,就可以用R(x,y,
ϕ
\\phi
ϕ)。 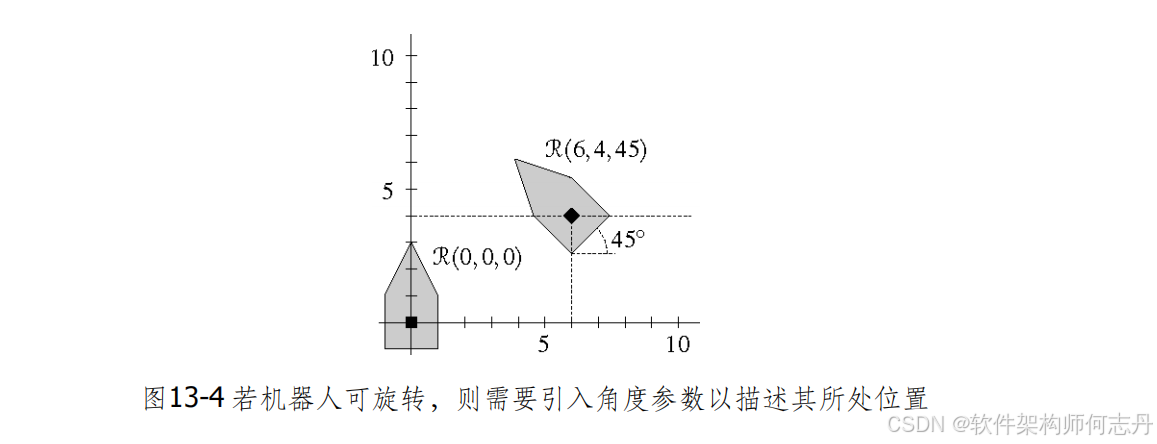 描述机器人位置的一组参数,分别对应于机器人的几个自由度(degree of frerdom,DOF)。对于只能在平面上移动的机器人来说,自由度为二;如果机器人既能平移也能旋转,其自由度是三。三维空间中,只能平移的机器人自由度是三,能平移旋转的机器人度数是六。 机器人的参数空间,通常被称为C-空间,记作C( R )。C-空间中的每个点p分别对应于工作空间中的某一位置R§。对于平面上,可平移旋转的机器人来说,C-空间是三维的,并不是三维欧氏空间,其拓扑与圆柱面类似。 如果C空间的某个点指示的位置的机器人会和S中的障碍物相交,则这个点应该被禁止,这些点构成禁止空间(forbidden space)记作
C
f
o
r
b
(
R
,
S
)
C_{forb}(R,S)
Cforb(R,S)。C空间的其余部分,每个点都对应于一个自由位置(free placement),这些点称为自由空间(free space),记作
C
f
r
e
e
(
R
,
S
)
C_{free}(R,S)
Cfree(R,S)。
机器人的每条运动路径,都可以被映射为C-空间中的一条曲线。反之亦然—路径上的每一点都可以相应地映射为C-空间的某一点。每条无碰撞的路径都可以映射为自由空间的某条曲线。 可以将障碍无映射到C-空间中。任一障碍物 P都可以映射为C-空间中的某一点集,该点集由所有满足R§与p相交的点p组成。这个几何称作与P对应的C-空间的障碍物(configuration space obstacle),或简称C-障碍物。 即使在工作空间中障碍物没有相交,它们在C-空间中对应的C-障碍物也可能会相交。如图13-6所示,如果机器人在某一位置同时与至少两个障碍物相交,就会发生这种情况。 如果机器人恰好与某个障碍物相切,是容许的。障碍物定义为开集。如果不容许相切,可以将障碍物外扩一定点。
2 点机器人
对于点机器人,工作空间和C-空间是完全相同的。 我了简化描述,我们将机器人的运动范围限制在一个包围框B中。这个包围框应该足够大,以容纳所有的多边形。自由C-空间就是B中没有被障碍物覆盖的那些区域。
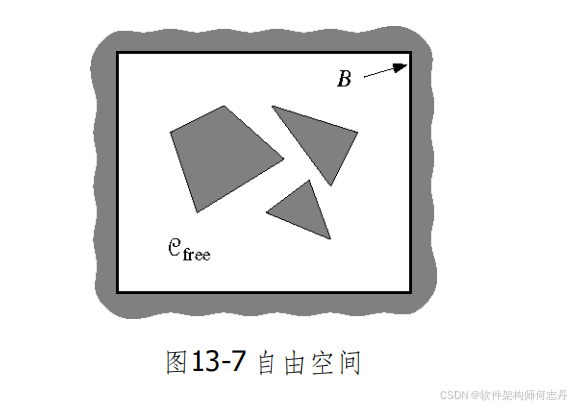 引理13.1:对于一个点机器人,若它运动的环境中包含一组互不相交的多边形障碍物,且障碍物总共包含n条边,则可以借助随机算法,在O(nlogn)期望运行时间内构造出一幅描述其自由C-空间的梯形图。我们把描述自由空间的梯形图记作T(
C
f
r
e
e
C_{free}
Cfree)。 如果起点和终点在同一个梯形图,则直接线段连接。否则依靠路线图。 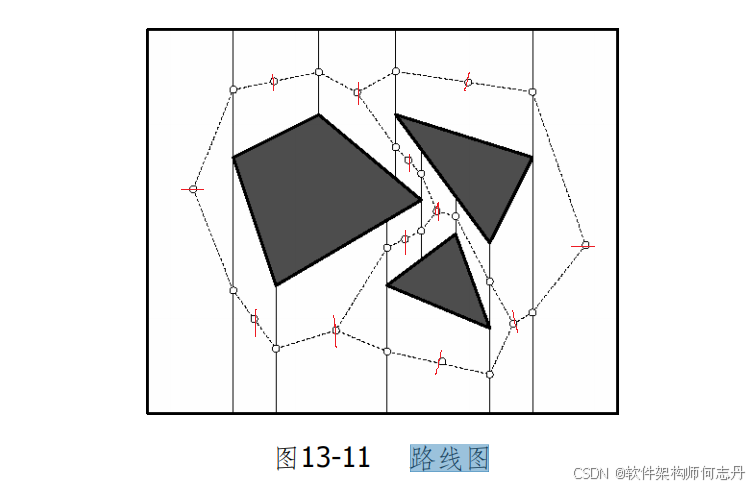
在每个梯形的中心、每条垂直边的中点各放置一个节点。两个节点之间有一条弧相联,当且仅当其中的一个节点处于某个梯形的中心,而另一个处于该梯形的边界上。起点到当前梯形路线图的任意一点,沿路线图到中点所在梯形,线段直达终点。 不会碰撞证明:梯形都在自由空间,所以任意一点都在自由空间。梯形是凸多边形,故任意线段都在梯形内,且自由空间内。 如果连通则一定能够找到连通路径:两个相邻梯形的中心都会连接公共边的中心。 梯形间的路径可以用广度用广度优先搜索(BFS),复杂度:O(边数) 定理13.2: 设点机器人R运动于一组多边形障碍物S之间,各障碍物所含边数的总数为n。可以在O(nlogn)期望运行时间内对S进行预处理,使得我们总可以在O(n)时间内,在任何起点与终点之间为R规划出一条无碰撞的路径。(如果的确存在这样一条路径的话)。
3 Minkowski 和(闵可夫斯基和)
假定机器人R是凸多边形,障碍物也是凸的。如果将P的C-障碍物记作CP,就有
C
P
:
=
{
(
x
,
y
)
∣
R
(
x
,
y
)
∩
≠
∅
}
CP:=\\{(x,y)|R(x,y)\\cap \\neq \\empty\\}
CP:={(x,y)∣R(x,y)∩=∅} 为了画出CP的形状,如图13-14所示,可以让R沿着P的边界滑行一圈。—-R的参考点经过的轨迹曲线,就是CP的边界。 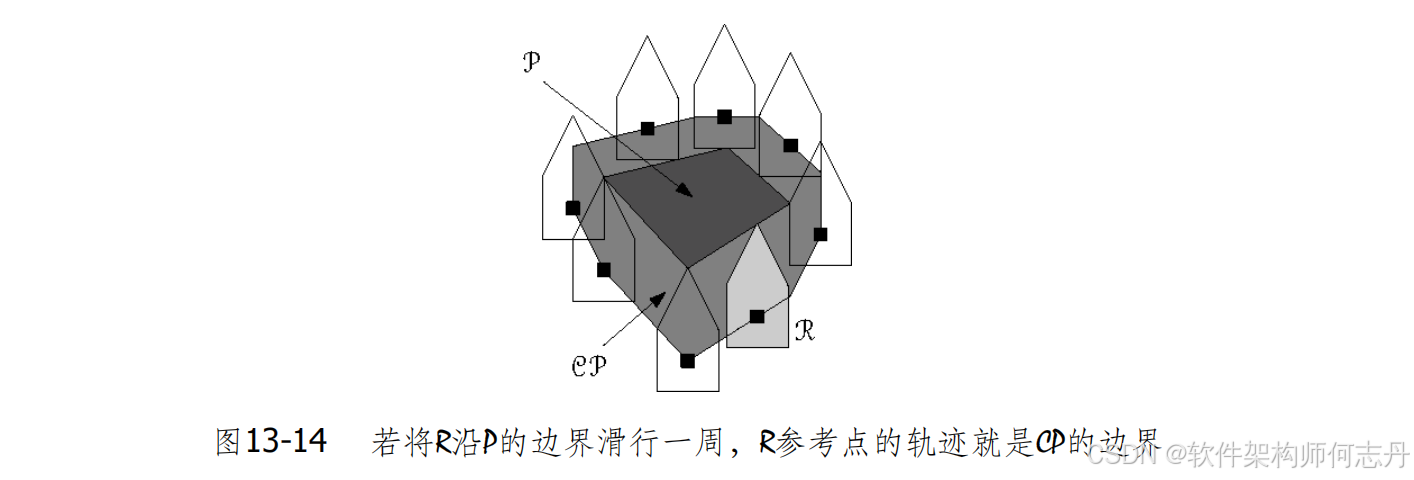
闵可夫斯基和
采用Minkowski和,对于任何两个集合
S
1
⊂
R
2
和
S
2
⊂
R
2
S_1 \\sub R^2和S_2 \\sub R^2
S1⊂R2和S2⊂R2,其闵可夫斯基和(
S
1
⊕
S
2
S_1 \\oplus S_2
S1⊕S2)为:
S
1
⊕
S
2
:
=
{
p
+
q
∣
p
∈
S
1
,
q
∈
S
2
}
S_1 \\oplus S_2 :=\\{p+q|p\\in S_1,q \\in S_2\\}
S1⊕S2:={p+q∣p∈S1,q∈S2} 其中:p+q表示两个向量p和q的向量和。
p
+
q
:
=
(
p
x
+
q
x
,
p
y
+
q
y
)
p+q := (p_x+q_x,p_y+q_y)
p+q:=(px+qx,py+qy) 多边形是平面点集,故当然也可以定义它们之间的闵可夫斯基和。 对于任意点p=(
p
x
,
p
y
p_x,p_y
px,py),定义-p :=(
−
p
x
,
−
p
y
-p_x,-p_y
−px,−py);对于任何集合S,定义-S:={-p|p
∈
\\in
∈ S} 也就是说,-S是S相对于坐标原点对称镜像。
凸多边形P、Q的闵可夫斯基和R是凸的
设
r
1
=
p
1
+
q
1
,
r
2
=
p
2
+
q
2
r_1=p_1+q_1,r_2=p_2+q_2
r1=p1+q1,r2=p2+q2是R的任两点,则
r
3
=
r
1
+
λ
r
2
=
p
1
+
q
1
+
λ
(
p
2
+
q
2
)
=
(
p
1
+
λ
p
2
)
+
(
q
1
+
λ
q
2
)
r3=r1+\\lambda r_2=p_1+q_1+\\lambda(p_2+q_2)=(p_1+\\lambda p_2)+(q_1 + \\lambda q_2)
r3=r1+λr2=p1+q1+λ(p2+q2)=(p1+λp2)+(q1+λq2)
p
1
+
λ
p
2
∈
P
,
q
1
+
λ
q
2
∈
Q
,故
r
3
∈
R
p_1+\\lambda p_2 \\in P,q_1+\\lambda q_2 \\in Q,故r_3 \\in R
p1+λp2∈P,q1+λq2∈Q,故r3∈R
投影变换后求闵可夫斯基和
⟺
\\iff
⟺求闵可夫斯基和后变换
旋转也投影变换的一种。令矩阵是m, 先变换后求和:pm+qm。 先求和再变换:(p+q)m。 根据矩阵分配律,两者相等。
R的边数
任意凸曲线
⟺
\\iff
⟺可能有无穷短边的凸多边形。 观察结论13.4:设P和R为平面上的两个物体,设CP:=P
⊕
\\oplus
⊕ R。则CP中沿着
d
⃗
\\vec d
d
方向的极点就是P和R各自沿
d
⃗
\\vec d
d
方向的极点之和。 定理13.5:设P和R为两个凸多边形,分别含有n和m条表。则闵可夫斯基和
P
⊕
R
P \\oplus R
P⊕R是一个由不超过n+m条边组成的凸多边形。 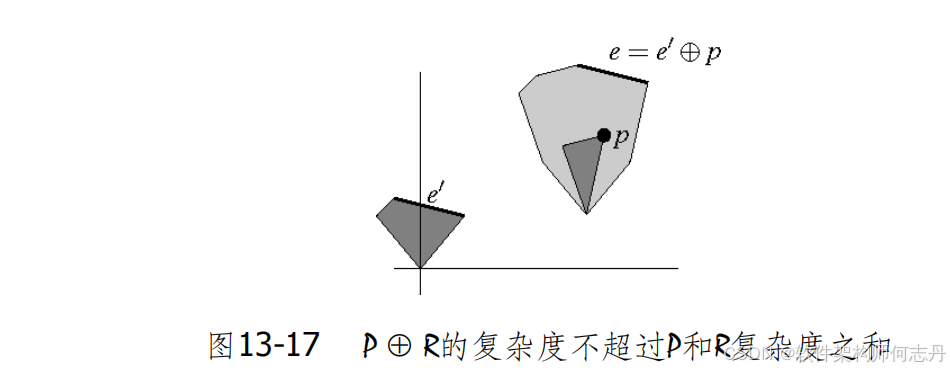
任取
P
⊕
R
P \\oplus R
P⊕R的一条边e。旋转P、Q、R直e水平,且是最右边。 假定此时P,R的包围盒的右边界和P,R交于一点,而不是一条线段。则此两点分别是(x1,y1),(x2,y2)。除这两点相加横坐标为x1+x2外,其它点的横坐标皆小于此值,故e是点不是边。与e是边矛盾。故P,R至少有一条边和e平行。故R最多m+n条边。 进一步:e的长度=P的最右边长度+Q的最右边边长度。点认为长度0。
路径规划
定理13.3:设R为沿平面做平移运动的一个机器人,P为任意一障碍物。则P所对应的C-障碍物为P
⊕
\\oplus
⊕-(R(0,0))。 只需要证明:R(x,y)与P相交当且仅当(x,y)
∈
P
⊕
(
−
R
(
0
,
0
)
)
\\in P \\oplus (-R(0,0))
∈P⊕(−R(0,0))。 首先,假设R(x,y)与P相交。并取q=(
q
x
,
q
y
)
q_x,q_y)
qx,qy)为它们的任一交点。由q
∈
R
(
x
,
y
)
可知
,
(
q
x
−
x
,
q
y
−
y
)
∈
R
(
0
,
0
)
成立。即
(
−
q
x
+
x
,
−
q
y
+
y
)
∈
−
R
(
0
,
0
)
\\in R(x,y)可知,(q_x-x,q_y-y)\\in R(0,0)成立。即(-q_x+x,-q_y+y)\\in -R(0,0)
∈R(x,y)可知,(qx−x,qy−y)∈R(0,0)成立。即(−qx+x,−qy+y)∈−R(0,0)成立。因为
q
∈
P
q \\in P
q∈P也同时成立,故有(x,y)
∈
P
⊕
(
−
R
(
0
,
0
)
)
\\in P \\oplus (-R(0,0))
∈P⊕(−R(0,0))。 设(x,y)
∈
P
⊕
(
−
R
(
0
,
0
)
)
\\in P \\oplus (-R(0,0))
∈P⊕(−R(0,0))。于是,必然存在点(
r
x
,
r
y
)
∈
R
(
0
,
0
)
和点
(
p
x
,
p
y
)
∈
P
,使得
(
x
,
y
)
=
(
p
x
−
r
x
,
p
y
−
r
y
)
成立。即,有
p
x
=
r
x
+
x
和
p
y
=
r
x
+
y
成立。由此可知,
R
(
x
,
y
)
必与
P
相交
r_x,r_y)\\in R(0,0)和点(p_x,p_y)\\in P,使得(x,y)=(p_x-r_x,p_y-r_y)成立。即,有p_x=r_x+x和p_y=r_x+y成立。由此可知,R(x,y)必与P相交
rx,ry)∈R(0,0)和点(px,py)∈P,使得(x,y)=(px−rx,py−ry)成立。即,有px=rx+x和py=rx+y成立。由此可知,R(x,y)必与P相交。 有时,P ⊕ (-R(0, 0))也被称作 Minkowski 差(Minkowski difference)
考虑一对平面物体o1和o2,其边界是
σ
(
o
1
)
σ
(
o
2
)
\\sigma(o1) \\sigma(o2)
σ(o1)σ(o2),其内部是int(o1),int(o2)。物体o1和o2是一对伪圆盘,如果以下条件满足:
σ
(
o
1
)
∩
i
n
t
(
o
2
)
和
σ
(
o
2
)
∩
i
n
t
(
o
1
)
各自都是连通的
\\sigma(o1)\\cap int(o2)和\\sigma(o2) \\cap int(o1)各自都是连通的
σ(o1)∩int(o2)和σ(o2)∩int(o1)各自都是连通的。 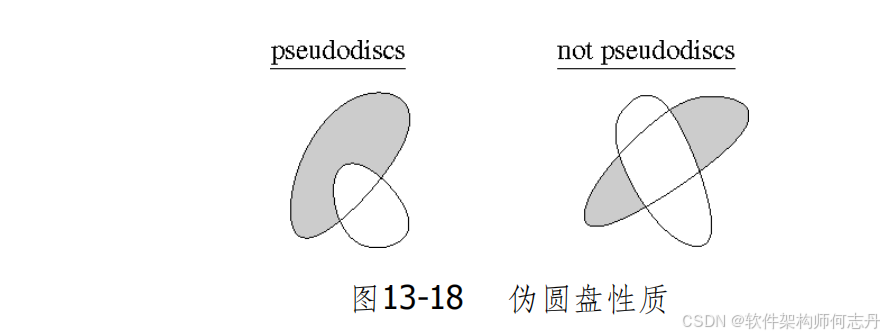
考虑一对多边形P和P’。交点p
∈
σ
P
∩
σ
P
′
\\in \\sigma P \\cap \\sigma P'
∈σP∩σP′被称为是一个边界穿越点(boundary crossing)。如果
σ
P
在
p
除从
P
′
的内部转到
P
′
的外部
\\sigma P在p除从P'的内部转到P'的外部
σP在p除从P′的内部转到P′的外部。多边形伪圆盘具有如下重要性质: 观察结论13.6:任何一对多边形伪圆盘P和P’,最多有两个边界穿越点。 在任一方向
d
⃗
\\vec d
d
上,若一个多边形的极点相对于另一个的极点更远,就说“沿着
d
⃗
\\vec d
d
方向,前者比后者更极端”。
观察结论13.7:设p1和p2为内部互不相交的两个凸多边形,且在方向
d
1
⃗
和
d
2
⃗
\\vec{d1}和\\vec{d2}
d1
和d2
上p1都比p2更极端,则在从
d
⃗
1
→
d
⃗
2
\\vec d1 \\to \\vec d2
d
1→d
2,从
d
⃗
2
→
d
⃗
1
\\vec d2 \\to \\vec d1
d
2→d
1的两个区间中,必有一个区间的任一方向,p1都比p2更加极端。 不考虑退化情况,两个内部互不相交的凸多边形分离轴方向d,差值函数不为0。如果差值函数>0,则将d反向,则差值函数<0。不失一般性,令d在d1到d2之间。由于差值函数是连续函数,故d1到d,d到d2各有一个方向差值函数为0。根据预备知识一,两个内部相交的凸多边形最多两个方向差值函数为0,故d2到d1不存在差值为0的方向。由于差值函数是连续函数,故差值不会从正数越过0,称为负数。
定理13.8:设P1和P2为内部互不相交的两个凸多边形,R为另一个凸多边形。在闵可夫斯基和
P
1
⊕
R
与
P
2
⊕
R
P1 \\oplus R与P_2 \\oplus R
P1⊕R与P2⊕R必定是一对伪圆盘。 证明:定义
C
P
1
:
=
P
1
⊕
R
,
C
P
2
:
=
P
2
⊕
R
CP_1:=P_1 \\oplus R,CP_2:=P_2 \\oplus R
CP1:=P1⊕R,CP2:=P2⊕R。根据对称性,只需证明
σ
(
C
P
1
)
∩
i
n
t
(
C
P
2
)
\\sigma(CP_1) \\cap int(CP_2)
σ(CP1)∩int(CP2)是连通的。 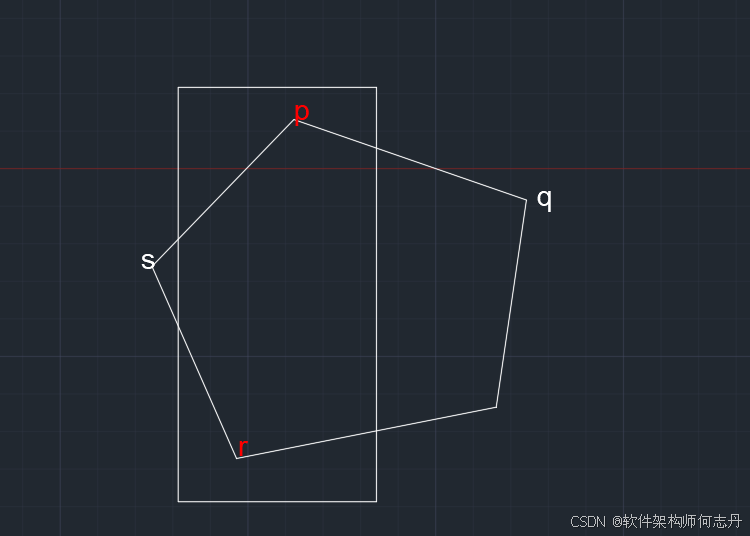
假设
σ
(
C
P
1
)
∩
i
n
t
(
C
P
2
)
不是连通的
\\sigma(CP_1) \\cap int(CP_2)不是连通的
σ(CP1)∩int(CP2)不是连通的。如图13-21所示,沿着
σ
(
C
P
1
)
\\sigma(CP_1)
σ(CP1)依次取四次p、q、r和s,使得p,r
∈
i
n
t
(
C
P
2
)
\\in int(CP_2)
∈int(CP2),而q,s
∉
i
n
t
(
C
P
2
)
\\notin int(CP_2)
∈/int(CP2)。考察这四个点的外发矢
d
⃗
p
,
d
⃗
q
,
d
⃗
r
,
d
⃗
s
\\vec d_p,\\vec d_q ,\\vec d_r,\\vec d_s
d
p,d
q,d
r,d
s。于是
d
⃗
p
,
d
⃗
r
\\vec d_p,\\vec d_r
d
p,d
r方向,
C
P
2
比
C
P
1
更极端
CP_2比CP_1更极端
CP2比CP1更极端,而沿
v
e
c
d
q
和
d
⃗
s
方向则不然
vec d_q和\\vec d_s方向则不然
vecdq和d
s方向则不然。与13.4和13.7矛盾。 注意:如果pqrs刚好是端点,逆时针移动无穷小。p,r同时CP1的边界和CP2的内部,故CP2更极端。 极端情况下,pqrs共线,则AB的外法线顺时钟旋转无穷小,此方向CP1更极端。 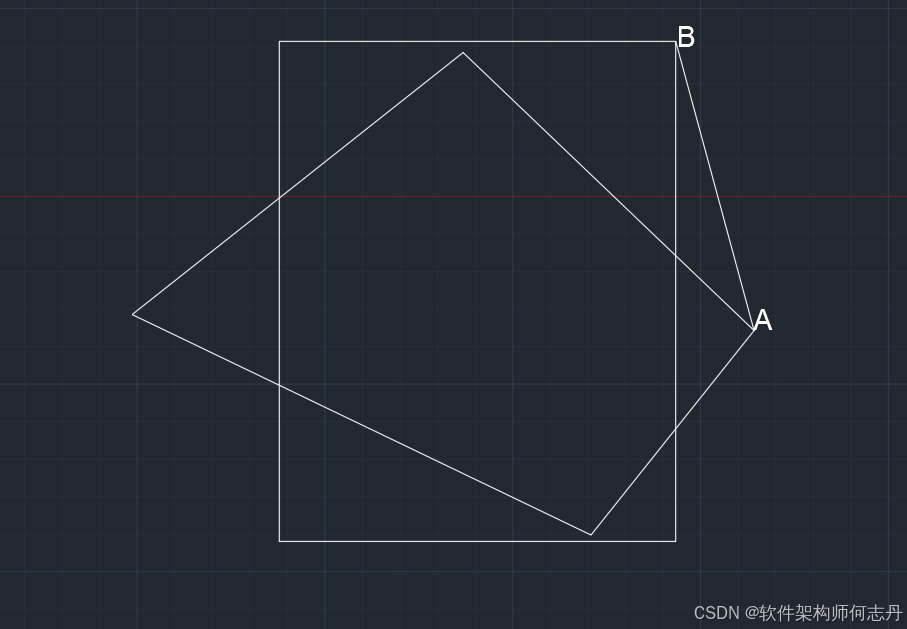 定理13.9:设S是一组多边形的伪圆盘,其中边的总数为n。则它们并集的负责度不超过2n。 平面上的任意n个圆盘的并集,复杂度必为O(n),证明复杂得多。
算法 MinkowskiSum(P,R) 输入:由顶点v1,vn组成的凸多边形P,由顶点w1,wn组成的凸多边形R。约定,每个多边形各自的顶点都按逆时针方向排列,v1和w1分别是y-坐标最小的顶点(如果y-相同,取x-坐标更小) 输出:闵可夫斯基和
P
⊕
R
P \\oplus R
P⊕R
i
←
1
,
j
←
1
i \\leftarrow 1,j \\leftarrow 1
i←1,j←1
v
n
+
1
←
v
1
;
w
m
+
1
←
w
1
v_{n+1} \\leftarrow v_1;w_{m+1} \\leftarrow w_1
vn+1←v1;wm+1←w1
v
i
+
w
j
作为顶点加入
P
⊕
R
v_i+w_j作为顶点加入P \\oplus R
vi+wj作为顶点加入P⊕R
定理13.10:任意两个凸多边形的闵可夫斯基和,都可以在O(n+m)的时间内构造出来。其中n和m分别为这两个多边形各自所含的顶点数。 非凸多边形先三角剖分,再求并集。 定理13.11:设P和R为两个多边形,它们分别含有n和m个顶点。闵可夫斯基和
P
⊕
R
P \\oplus R
P⊕R的负责的上界分别为: 一,两个多边形都是凸的,则上届为O(n+m); 二,若一个为凸,另一个非凸,则上界为O(nm)。 三,若两个多边形同时非凸,则上届为O
(
n
2
m
2
)
(n^2m^2)
(n2m2). 在最坏情况下,上面的每一上界都是紧的。
4 平移式运动规划
定理13.12:设R为一个具有常熟复杂度的机器人,它可以在一组互不相交的多边形障碍物S之间做平移运动。则自由C-空间
C
f
r
e
e
(
R
,
S
)
C_{free}(R,S)
Cfree(R,S)的复杂度为o(n),其中n为所有障碍物所含的变数。
证明:首先对每个障碍物多边形做三角剖分。这样就得到了一组共O(n)个三角形障碍物,这些障碍物互不相交。此时的自由C-空间,也就是这些三角形对应的C-障碍物的并集和补集。因为机器人本身是具有常数复杂度,所以每个C-障碍物的负责度也是常数。根据定理13.8这些障碍物必然构成一组伪圆盘。于是根据13.9它们具有线性负责度。 构造禁止空间,禁止空间的补集就是自由空间。 引理13.13:对于一个具有常数复杂度的机器人,若它在一组多边形障碍物之间做平移运动,则其对应的自由C-空间
C
f
r
e
e
可以在
O
(
n
l
o
g
2
n
C_{free}可以在O(nlog^2n
Cfree可以在O(nlog2n时间内构造出来,其中n所有障碍物所含边的总数。 13.12讲的是复杂度,13.13讲的是构造时间。
定理13.14:设R为一个具有常数复杂度的机器人,它可以在一组互不相交的多边形障碍物S之间做平移运动。在经过
O
(
n
l
o
g
2
n
)
O(nlog^2n)
O(nlog2n)期望运行时间内对S进行预处理,对于任意指定的起始和终止位置,我们都可以在O(n)时间内,在这两个位置之间为R规划出一条无碰撞的路径(如果的确存在这样条路径的话),其中n为所有障碍物所含边的总数。