/* MD / 富文本中的 .toc(含博客园搬家等嵌套结构);.toc-box 在侧栏,不受影响 */
#content_views .toc,
/* 编辑器常在目录前后插入空 p(:empty 仍占 20px),一并去掉避免顶空隙 */
#content_views.markdown_views > p:empty:has(+ .toc),
#content_views.markdown_views > .toc + p:empty,
/* 富文本旧版目录标记 */
#content_views.htmledit_views #main-toc,
#content_views.htmledit_views #hr-toc,
#content_views.htmledit_views p[id*=\”-toc\”] {
display: none !important;
}
/* 目录去掉后,紧跟的首个标题不再多出一块上边距 */
#content_views.markdown_views > .toc + h1,
#content_views.markdown_views > .toc + h2,
#content_views.markdown_views > .toc + h3,
#content_views.markdown_views > .toc + h4,
#content_views.markdown_views > .toc + p:empty + h1,
#content_views.markdown_views > .toc + p:empty + h2,
#content_views.markdown_views > .toc + p:empty + h3,
#content_views.markdown_views > .toc + p:empty + h4 {
margin-top: 0 !important;
}
一、GMSL2与零拷贝流水线技术解析
做具身智能数据采集的团队大多遇到过USB相机的痛点:线缆短、易松动、长距离传输掉帧。ZED X Nano给出的方案是GMSL2工业级链路——锁定式FAKRA-Z连接器,15米传输距离,抗EMI干扰,配合机身内置抗振IMU,专为机械臂反复运动场景设计。更关键的是零拷贝采集流水线:从传感器到GPU全链路无CPU中转,帧数据直接进入NVIDIA硬件编码器与AI推理管线,同一帧图像可同时跑感知、分割与策略网络。
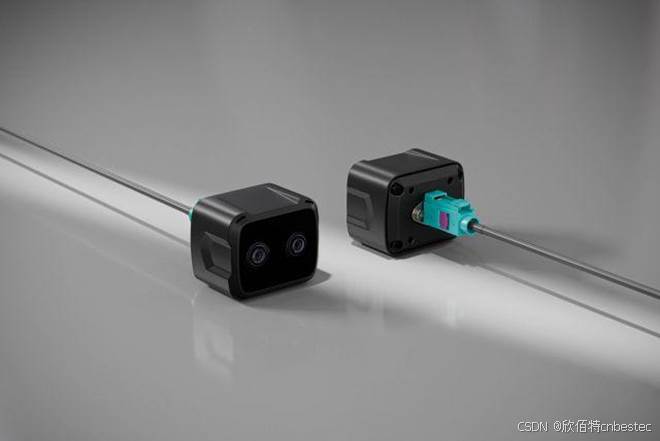
图:ZED X Nano GMSL2工业级锁定连接器
二、神经深度引擎亚毫米精度实测
传统立体视觉在弱纹理区域容易失效。Stereolabs的Neural Depth Engine用AI立体匹配替代传统算法,ZED相机最小感知距离3cm,Z轴亚毫米级精度,XY横向定位精度显著优于结构光与ToF方案。对抓取位姿估计、精密装配这类横向误差直接导致操作失败的任务,这一优势尤为关键。ZED SDK 5.3版本进一步升级NEURAL LIGHT模型,低光环境鲁棒性与精度同步提升。
三、ZED Box 2八相机同步架构详解
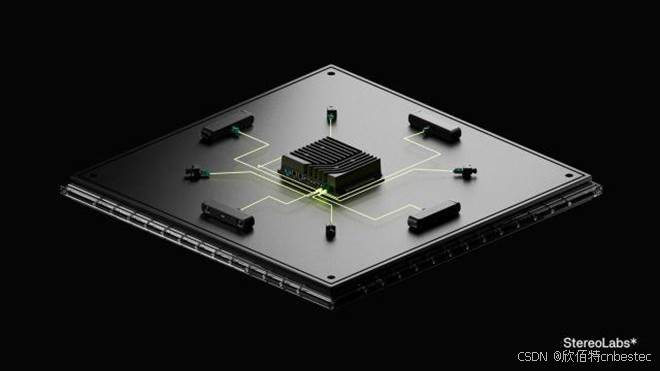
2026年10月发布的ZED Box 2系列,原生支持8路GMSL2相机输入,双Quad Fakra-Z连接器,硬件级SYNC+IO帧同步接口。ZED Box 2 Max搭载Jetson Thor T4000/T5000,2070 FP4 TFLOPS算力,128GB内存,扩展4路CAN、4路USB、4路PWM与QSFP 10GbE,可直接连接激光雷达、GNSS、电机控制器。单平台完成计算、传感器同步与感知软件,无需多供应商拼接。
|
产品型号 |
核心技术参数 |
独特优势 |
适用平台/接口 |
|
ZED X Nano |
双2.3MP全局快门,1920×1200@120fps,3cm起测,亚毫米精度 |
腕部安装,体积缩小40%,GMSL2工业链路,零拷贝流水线 |
GMSL2 / ROS 2 / Isaac Sim |
|
ZED X |
2.3MP全局快门,0.3-20m深度范围,IP67防护,工业IMU |
旗舰工业级双目相机,多相机硬件同步 |
GMSL2 / 多相机同步 |
|
ZED X One |
2.3MP单目全局快门,1920×1200@60fps,120.8°视场角可选 |
紧凑坚固,环绕补盲,55g超轻量 |
GMSL2 / 单目部署 |
|
ZED 2i |
视觉惯性跟踪,3D建图,3D物体检测,多骨骼跟踪 |
-10°C至+50°C工业温宽,低光环境鲁棒 |
USB 3.0 / ROS / 室内外通用 |
|
ZED Mini |
2K立体视频,短距深度,内置IMU,AR穿透 |
超小体积,VR/AR头戴适配 |
USB 3.0 / VR头显 |
|
ZED Box 2 |
Jetson Orin NX 16GB,157 TOPS,8路GMSL2输入 |
无风扇55mm高,硬件帧同步,多传感器融合 |
GMSL2 / CAN / GbE / USB 3 |
|
ZED Box 2 Max |
Jetson Thor T4000/T5000,2070 FP4 TFLOPS,128GB内存 |
端侧运行VLA大模型,10GbE/4CAN/4PWM全接口 |
QSFP 10GbE / 4×CAN / 4×PWM |
四、ROS 2与NVIDIA Isaac原生集成
ZED双目3D相机系列已原生支持ROS与ROS 2,并在2026年9月实现NVIDIA Isaac ROS原生支持。配合Isaac Sim/Isaac Lab的sim-to-real工作流,采集端用同一传感器模型在仿真中训练策略,部署端直接落地硬件,全栈无断层。Trossen Robotics的Workbench与Rivet双臂平台已将ZED X Mini+双ZED X Nano作为标配三相机系统,出厂校准即插即用。
五、多行业应用场景与价值
ZED多产品应用场景与解决痛点汇总表
|
产品 |
典型应用场景 |
解决的痛点问题 |
|
ZED X Nano |
机械臂腕部精密抓取、装配操作、模仿学习数据采集 |
USB相机运动模糊、长距离线缆不可靠、近距深度精度不足 |
|
ZED X |
AMR自主导航避障、人形机器人多视角感知、工业巡检 |
单目深度不可靠、弱纹理区域匹配失败、户外环境适应性差 |
|
ZED X One |
大规模机器人部署、环绕补盲、多视角视频分析 |
双目相机成本高、空间受限场景无法安装、部署一致性难保证 |
|
ZED 2i |
室内服务机器人导航、人体姿态估计、科研实验室 |
激光雷达成本高、视觉惯性融合精度不足、低光环境失效 |
|
ZED Mini |
VR/AR穿透显示、头戴式AR应用、短距手势交互 |
头显重量限制、短距深度感知缺失、穿戴设备散热约束 |
|
ZED Box 2 |
产线AMR车队、机器人工作站、多相机融合感知 |
多供应商集成周期长、算力不足、传感器时间戳不同步 |
|
ZED Box 2 Max |
人形机器人端侧VLA推理、大规模机器人 fleet |
云端延迟高、大模型边缘部署难、多传感器数据吞吐瓶颈 |
更多相关资讯,欢迎关注 "欣佰特科技" ,持续为大家带来 "具身智能领域" 前沿技术及应用!详情可邮件咨询 sales@cnbestec.com 。