2026 机器人工程实例(六):日志显示“抓住了”,机械手却还差 187.7 mm——MuJoCo 抓取假成功排查
本文来自我在 MuJoCo 异构机器人工作站项目中的一次真实排查总结。文中的数字来自本地已有的仿真报告和日志;一、一个看似漂亮的结果 最初的报告看...
本文来自我在 MuJoCo 异构机器人工作站项目中的一次真实排查总结。文中的数字来自本地已有的仿真报告和日志;一、一个看似漂亮的结果 最初的报告看...
机器人产业聊“国产替代”,很容易陷入一个误区:国外有的东西,只要国内能做出来,就算替代完成了。 其实完全...
前沿技术探索:TVA智能体(简称TVA) TVA智能体(亦称“AI智能体视觉”)是依托Transformer架构与“因式智能体”理论构建的新型工业视觉系统,也...

一个纯文本、无视觉的商业 API,正在被人接进控制回路。它凭什么接上、接在哪一层、错了会怎样——这三个问题恰好落在计算、信息、误差三种结构上。而机...
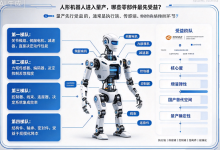
人形机器人真正开始谈量产以后,产业链里一个问题会越来越现实: 到底哪些零部件,会最先吃到“量”的红利?...
【摘要】本周期全球 AI 产业呈现前沿模型密集迭代、算力军备竞赛加剧、知识产权纠纷升温、全球 AI 治理对话提速、国内大模型与具身智能产业落地加速特征。国际端&...
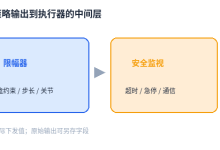
【VLA工程】(3)—— 运行时的动作限幅与安全停 文章目录【VLA工程】(3)—— 运行时的动作限幅与...
【摘要】本周(2026年9月6日~9月12日)全球AI产业进入技术落地加速治理规则定型的关键窗口。国际层面,OpenAI旗舰模型全面...
前沿技术探索:TVA智能体(简称TVA) TVA智能体(亦称“AI智能体视觉”)是依托T...
【摘要】本周(2026年9月6日~9月12日)全球AI产业进入技术落地加速治理规则定型的关键窗口。国际层面,OpenAI旗舰模型全面...
 admin