摘要:当传统嵌入式开发遭遇机器人产业的复杂需求,单一芯片的“孤岛式”编程已难以为继。本文提出以领码SPARK融合平台为数字基座,重新定义广义嵌入式开发。通过深度剖析SPARK平台的iPaaS/aPaaS双引擎架构、AI原生能力与物联网深度融合特性,系统阐述其如何将机器人开发从“硬件功能实现”升维至“云-边-端一体化智能系统构建”。文章结合数字孪生、边缘AI、集群协同等前沿技术,描绘出基于SPARK的机器人开发全景图,为开发者、架构师及企业决策者提供兼具理论深度与实践路径的下一代机器人开发指南。
关键字:领码SPARK,广义嵌入式开发,机器人,云边端一体,数字孪生,AI原生
引言:当机器人遇见“数字基座”,一场开发范式的革命
在智能制造的浪潮中,机器人正从“执行固定程序的机械臂”演变为“感知环境、自主决策、协同作业的智能体”。这一演进对底层开发模式提出了前所未有的挑战:实时控制、环境感知、路径规划、集群调度、远程运维、数据智能……这些需求交织在一起,让传统围绕单一MCU/RTOS的嵌入式开发模式捉襟见肘。
开发者们发现,他们不仅需要精通寄存器与中断,还要应对Linux应用开发、网络通信、云端API、大数据处理乃至AI模型部署。这种复杂性催生了广义嵌入式开发的概念——它不再局限于物理芯片的编程,而是涵盖从端侧传感器、边缘计算单元到云端大脑的全栈技术体系。
然而,构建这样一套体系谈何容易?异构硬件整合、实时与非实时系统协同、海量设备连接管理、数据价值挖掘……每一个环节都是巨大的工程挑战。直到领码SPARK融合平台的出现,为这一困局提供了全新的解题思路。
领码SPARK并非又一个普通的物联网平台,它是一个以 “iPaaS(集成平台即服务)+ aPaaS(应用平台即服务)+ AI Agent” 深度融合的智能底座。它旨在将企业从“连接难、开发慢、协同弱”的桎梏中解放出来,为包括机器人在内的复杂智能系统提供统一的“数字中枢”。本文将深入探讨,如何以SPARK平台为基石,开启广义嵌入式开发与机器人技术融合的新纪元。
第一章:领码SPARK平台解析——机器人的“数字基座”与“能力中台”
要理解SPARK如何赋能机器人,首先需洞悉其作为“数字基座”的独特架构与核心能力。它提供的不是单一工具,而是一套完整的生态系统。
1.1 双擎驱动:iPaaS + aPaaS的融合架构
SPARK平台的核心创新在于其“双引擎”设计,这恰好对应了机器人系统对“连接”与“构建”的两大根本需求。
| iPaaS(集成平台即服务) | “连接万物”的经络 | 负责打通机器人本体、各类传感器、执行器、上游MES/ERP系统、下游数据平台之间的数据孤岛。支持REST、MQTT、Sparkplug B、OPC UA等多种工业协议,实现异构设备的统一接入与数据标准化。 |
| aPaaS(应用平台即服务) | “快速构建”的引擎 | 提供低代码/模型驱动的开发环境,让开发者能够以可视化方式快速构建机器人的监控界面、管理后台、运维工单、数据分析看板等上层应用,将开发焦点从重复的CRUD转向业务逻辑创新。 |
深度融合的价值:传统方案中,连接层(iPaaS)与应用层(aPaaS)往往是割裂的,导致数据流不通畅,应用开发仍需大量对接工作。SPARK通过 “权限驱动的前后端一体化” 等创新,实现了“一处定义,全链路生效”。例如,在平台中为一个机器人设备定义数据点后,相应的API接口、数据库表字段、前端监控组件会自动生成并关联,极大提升了开发效率与系统一致性。
1.2 云原生内核:弹性、可靠与可持续演进
机器人系统,特别是大型产线或仓储物流场景,对系统的可靠性、弹性扩展和持续升级能力要求极高。SPARK平台基于Kubernetes等云原生技术构建,带来了颠覆性的优势:
- 零停机升级:支持灰度发布、金丝雀发布和秒级回滚。这意味着可以为机器人集群更新算法或修复漏洞时,无需停止整个生产线,保障了业务的连续性。
- 智能弹性伸缩:基于AI预测模型(如RL+GNN),平台可以预测机器人任务量的波峰波谷,动态调整后台处理服务的资源,实现成本与性能的最优平衡。
- 多租户与安全隔离:完美支持为不同车间、不同客户部署的机器人系统提供逻辑隔离,确保数据安全与隐私。
1.3 AI原生:注入机器人的“感知”与“思考”能力
AI是下一代机器人的灵魂。SPARK平台将AI能力深度融入其血脉,而非简单嫁接。
- 嵌入式AI与边缘推理:平台支持将训练好的AI模型(经过剪枝、量化优化)便捷地部署到边缘服务器甚至机器人本体上的AI计算单元(如Jetson系列)。结合其数据集成能力,可以轻松实现视觉质检、语音交互、预测性维护等场景。
- AI赋能的数据治理:机器人产生海量时序数据、日志和视频流。SPARK的AI引擎可以自动进行异常检测(如Time-Series VAE模型)、数据质量校验,甚至从非结构化数据(如维修记录文本)中提取知识,为优化提供依据。
- 智能体(Agent)协作框架:SPARK前瞻性地引入了Agent Skills MCP(模型上下文协议),允许开发者创建专用于机器人任务的AI智能体。例如,一个“路径优化Agent”可以实时分析地图和订单数据,为AMR(自主移动机器人)规划最优路线;一个“故障诊断Agent”可以分析传感器数据流,自动定位问题并生成维修建议。
#mermaid-svg-RQVKI4fGmHBYg4gE{font-family:\”trebuchet ms\”,verdana,arial,sans-serif;font-size:16px;fill:#333;}@keyframes edge-animation-frame{from{stroke-dashoffset:0;}}@keyframes dash{to{stroke-dashoffset:0;}}#mermaid-svg-RQVKI4fGmHBYg4gE .edge-animation-slow{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 50s linear infinite;stroke-linecap:round;}#mermaid-svg-RQVKI4fGmHBYg4gE .edge-animation-fast{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 20s linear infinite;stroke-linecap:round;}#mermaid-svg-RQVKI4fGmHBYg4gE .error-icon{fill:#552222;}#mermaid-svg-RQVKI4fGmHBYg4gE .error-text{fill:#552222;stroke:#552222;}#mermaid-svg-RQVKI4fGmHBYg4gE .edge-thickness-normal{stroke-width:1px;}#mermaid-svg-RQVKI4fGmHBYg4gE .edge-thickness-thick{stroke-width:3.5px;}#mermaid-svg-RQVKI4fGmHBYg4gE .edge-pattern-solid{stroke-dasharray:0;}#mermaid-svg-RQVKI4fGmHBYg4gE .edge-thickness-invisible{stroke-width:0;fill:none;}#mermaid-svg-RQVKI4fGmHBYg4gE .edge-pattern-dashed{stroke-dasharray:3;}#mermaid-svg-RQVKI4fGmHBYg4gE .edge-pattern-dotted{stroke-dasharray:2;}#mermaid-svg-RQVKI4fGmHBYg4gE .marker{fill:#333333;stroke:#333333;}#mermaid-svg-RQVKI4fGmHBYg4gE .marker.cross{stroke:#333333;}#mermaid-svg-RQVKI4fGmHBYg4gE svg{font-family:\”trebuchet ms\”,verdana,arial,sans-serif;font-size:16px;}#mermaid-svg-RQVKI4fGmHBYg4gE p{margin:0;}#mermaid-svg-RQVKI4fGmHBYg4gE .label{font-family:\”trebuchet ms\”,verdana,arial,sans-serif;color:#333;}#mermaid-svg-RQVKI4fGmHBYg4gE .cluster-label text{fill:#333;}#mermaid-svg-RQVKI4fGmHBYg4gE .cluster-label span{color:#333;}#mermaid-svg-RQVKI4fGmHBYg4gE .cluster-label span p{background-color:transparent;}#mermaid-svg-RQVKI4fGmHBYg4gE .label text,#mermaid-svg-RQVKI4fGmHBYg4gE span{fill:#333;color:#333;}#mermaid-svg-RQVKI4fGmHBYg4gE .node rect,#mermaid-svg-RQVKI4fGmHBYg4gE .node circle,#mermaid-svg-RQVKI4fGmHBYg4gE .node ellipse,#mermaid-svg-RQVKI4fGmHBYg4gE .node polygon,#mermaid-svg-RQVKI4fGmHBYg4gE .node path{fill:#ECECFF;stroke:#9370DB;stroke-width:1px;}#mermaid-svg-RQVKI4fGmHBYg4gE .rough-node .label text,#mermaid-svg-RQVKI4fGmHBYg4gE .node .label text,#mermaid-svg-RQVKI4fGmHBYg4gE .image-shape .label,#mermaid-svg-RQVKI4fGmHBYg4gE .icon-shape .label{text-anchor:middle;}#mermaid-svg-RQVKI4fGmHBYg4gE .node .katex path{fill:#000;stroke:#000;stroke-width:1px;}#mermaid-svg-RQVKI4fGmHBYg4gE .rough-node .label,#mermaid-svg-RQVKI4fGmHBYg4gE .node .label,#mermaid-svg-RQVKI4fGmHBYg4gE .image-shape .label,#mermaid-svg-RQVKI4fGmHBYg4gE .icon-shape .label{text-align:center;}#mermaid-svg-RQVKI4fGmHBYg4gE .node.clickable{cursor:pointer;}#mermaid-svg-RQVKI4fGmHBYg4gE .root .anchor path{fill:#333333!important;stroke-width:0;stroke:#333333;}#mermaid-svg-RQVKI4fGmHBYg4gE .arrowheadPath{fill:#333333;}#mermaid-svg-RQVKI4fGmHBYg4gE .edgePath .path{stroke:#333333;stroke-width:2.0px;}#mermaid-svg-RQVKI4fGmHBYg4gE .flowchart-link{stroke:#333333;fill:none;}#mermaid-svg-RQVKI4fGmHBYg4gE .edgeLabel{background-color:rgba(232,232,232, 0.8);text-align:center;}#mermaid-svg-RQVKI4fGmHBYg4gE .edgeLabel p{background-color:rgba(232,232,232, 0.8);}#mermaid-svg-RQVKI4fGmHBYg4gE .edgeLabel rect{opacity:0.5;background-color:rgba(232,232,232, 0.8);fill:rgba(232,232,232, 0.8);}#mermaid-svg-RQVKI4fGmHBYg4gE .labelBkg{background-color:rgba(232, 232, 232, 0.5);}#mermaid-svg-RQVKI4fGmHBYg4gE .cluster rect{fill:#ffffde;stroke:#aaaa33;stroke-width:1px;}#mermaid-svg-RQVKI4fGmHBYg4gE .cluster text{fill:#333;}#mermaid-svg-RQVKI4fGmHBYg4gE .cluster span{color:#333;}#mermaid-svg-RQVKI4fGmHBYg4gE div.mermaidTooltip{position:absolute;text-align:center;max-width:200px;padding:2px;font-family:\”trebuchet ms\”,verdana,arial,sans-serif;font-size:12px;background:hsl(80, 100%, 96.2745098039%);border:1px solid #aaaa33;border-radius:2px;pointer-events:none;z-index:100;}#mermaid-svg-RQVKI4fGmHBYg4gE .flowchartTitleText{text-anchor:middle;font-size:18px;fill:#333;}#mermaid-svg-RQVKI4fGmHBYg4gE rect.text{fill:none;stroke-width:0;}#mermaid-svg-RQVKI4fGmHBYg4gE .icon-shape,#mermaid-svg-RQVKI4fGmHBYg4gE .image-shape{background-color:rgba(232,232,232, 0.8);text-align:center;}#mermaid-svg-RQVKI4fGmHBYg4gE .icon-shape p,#mermaid-svg-RQVKI4fGmHBYg4gE .image-shape p{background-color:rgba(232,232,232, 0.8);padding:2px;}#mermaid-svg-RQVKI4fGmHBYg4gE .icon-shape rect,#mermaid-svg-RQVKI4fGmHBYg4gE .image-shape rect{opacity:0.5;background-color:rgba(232,232,232, 0.8);fill:rgba(232,232,232, 0.8);}#mermaid-svg-RQVKI4fGmHBYg4gE .label-icon{display:inline-block;height:1em;overflow:visible;vertical-align:-0.125em;}#mermaid-svg-RQVKI4fGmHBYg4gE .node .label-icon path{fill:currentColor;stroke:revert;stroke-width:revert;}#mermaid-svg-RQVKI4fGmHBYg4gE :root{–mermaid-font-family:\”trebuchet ms\”,verdana,arial,sans-serif;}
价值呈现
领码SPARK数字基座
物理世界: 机器人及环境
统一数据接入
数据供给
数据供给
智能决策下发
业务规则与界面
高保真仿真与监控
生成应用
分析报告
原始数据上传
控制指令下发
机器人本体传感器/执行器
边缘计算节点Jetson/工控机
PLC/CNC等传统设备
iPaaS连接层MQTT/SparkplugB/OPC UA
数据湖/时序数据库
AI能力中心模型服务/Agent引擎
aPaaS应用工厂低代码/流程引擎
数字孪生体
运维驾驶舱
移动端/Web管理平台
数据决策看板
图:基于领码SPARK平台的机器人“云-边-端”协同架构
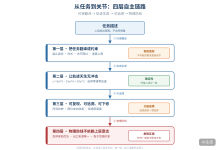
第二章:广义嵌入式开发在SPARK上的升维——从“单片机”到“云边端一体智能系统”
在SPARK底座上,嵌入式开发的边界被极大拓展,形成了全新的三层境界。
2.1 第一境:坚如磐石——实时控制域(传统嵌入式疆域)
核心硬件:STM32、ESP32等MCU,或Xilinx Zynq等FPGA。
核心软件:FreeRTOS、Zephyr或裸机程序。
在SPARK体系中的角色:负责机器人的底层、高实时性任务,如电机伺服控制、关节力矩反馈、安全回路(急停、碰撞检测)。这些单元通过轻量级协议(如CAN、EtherCAT)或Micro-ROS(ROS 2的微控制器版本)与上层边缘节点通信。SPARK的iPaaS可以通过网关设备,将这些实时域的数据汇聚并标准化。
2.2 第二境:慧若繁星——边缘智能域(广义嵌入式主战场)
核心硬件:NVIDIA Jetson系列、华为昇腾Atlas、TI Sitara等高性能SoC。
核心软件:Linux + ROS 2 + 容器化应用。
在SPARK体系中的角色:这是机器人的“本地大脑”。SPARK平台的价值在此凸显:
- 统一应用部署与管理:通过容器化技术,将SLAM算法、视觉识别服务、运动规划模块等打包成镜像,在边缘服务器集群中一键部署、扩缩容和监控。
- ROS 2与平台深度融合:SPARK可以作为ROS 2节点的“超级管家”,管理节点的生命周期、记录所有Topic的通信数据用于回溯分析,并通过其API网关将ROS服务暴露给更上层的业务系统调用。
- 边缘AI流水线:利用SPARK的AI能力,实现模型在边缘的自动更新(A/B测试)、增量学习,并将边缘推理结果与云端历史数据进行对比分析,持续优化模型。
2.3 第三境:智若瀚海——云端协同域(系统价值升华)
核心设施:公有云/私有云中的SPARK平台核心。
核心价值:突破单机、单车间限制,实现全局优化与持续进化。
- 数字孪生与仿真:SPARK平台能够基于采集的真实数据,在云端构建与物理机器人1:1对应的数字孪生体。开发者可以在数字世界中进行毫秒级、零风险的算法测试、产线模拟和故障推演,极大加速创新周期。
- 集群智能与知识共享:一个机器人学会的新技能(如抓取一种新零件),其经验模型可以通过SPARK平台安全地同步给全球所有同型号机器人,实现“一机学习,全网受益”。
- 全生命周期管理:从机器人的生产入库、现场部署、日常运维、性能分析到报废回收,所有数据和行为日志都在SPARK平台上形成闭环,实现真正的预测性维护和资产优化。
| 核心焦点 | 硬件资源、时序、功耗 | 系统架构、数据流、业务价值 |
| 关键技能 | C/汇编、电路、RTOS | 系统思维、云原生、数据工程、AI |
| 交付物 | 固件(Firmware) | 智能系统(包含硬件、软件、数据、AI模型) |
| 迭代速度 | 月/季度级 | 天/周级(得益于低代码和仿真) |
| 系统边界 | 单设备 | 云-边-端一体化网络 |
第三章:机器人开发的“SPARK范式”——五大核心应用场景全景图
理论需与实践结合。以下我们通过五个典型场景,具体展现SPARK平台如何解决机器人开发中的核心痛点。
场景一:智能产线机器人的“数字孪生”与离线编程
痛点:为工业机械臂编写和调试轨迹程序,传统方式需“示教”或在线编程,占用昂贵的生产设备时间,且调试风险高。
SPARK解决方案:
价值:将编程调试时间从数天缩短至数小时,实现生产“零中断”的工艺升级。
场景二:AMR(自主移动机器人)集群调度与交通管理
痛点:在仓库中,数十台AMR同时运行,容易发生死锁、拥堵,需要高效的中央调度和动态路径规划。
SPARK解决方案:
价值:提升仓库整体运营效率20%以上,彻底解决机器人集群的“交通混乱”问题。
场景三:机器人预测性维护与健康管理
痛点:机器人关键部件(如减速机、伺服电机)突发故障导致整线停产,损失巨大。
SPARK解决方案:
价值:变“被动维修”为“主动预防”,减少非计划停机70%以上,显著延长设备寿命。
场景四:人机协作(Cobot)的安全与技能管理
痛点:协作机器人与工人共享空间,需确保绝对安全,同时其技能(如拧螺丝、涂胶)的配置和切换应简单直观。
SPARK解决方案:
场景五:跨地域机器人舰队云端管控
痛点:大型企业在全国或全球拥有多个工厂,机器人品牌、型号各异,难以实现标准化管理和集中数据分析。
SPARK解决方案:
第四章:从零到一:基于SPARK的机器人项目实战指南
理解了“为什么”和“是什么”,接下来我们探讨“怎么做”。以下是启动一个基于SPARK的机器人智能系统项目的关键步骤。
4.1 阶段一:规划与设计(谋定而后动)
- 端侧:确定机器人选型、传感器清单、通信方式(5G/ WiFi/ 有线)。
- 边侧:设计边缘计算节点部署方案,明确需运行的容器化服务(如SLAM、视觉AI)。
- 云端:规划SPARK平台的部署模式(公有云、私有云、混合云),设计数据流与业务应用蓝图。
4.2 阶段二:开发与集成(星火初燃)
- 使用SPARK Studio(低代码设计器)创建“机器人”设备类型,定义其属性(序列号、状态)、遥测数据(位置、关节角度)和命令(开始、停止、急停)。
- 编写或配置边缘网关程序,将物理设备数据映射到平台数据模型。
- 后端逻辑:对于复杂业务逻辑,可使用平台支持的Java/Python等语言开发微服务,并注册为平台能力。
- 前端应用:使用aPaaS的可视化工具,拖拉拽构建监控面板、管理后台。如需高度定制,也可基于平台提供的SDK进行前端开发。
- 流程与规则:使用BPMN设计器编排机器人的任务流程,使用规则引擎定义告警条件和自动化动作。
4.3 阶段三:测试与部署(燎原之势)
4.4 阶段四:运营与优化(生生不息)
第五章:未来展望:当机器人遇见AI Agent与超级自动化
以领码SPARK为底座,广义嵌入式开发与机器人技术的融合才刚刚开始。未来,我们将见证以下趋势的加速实现:
结语
从精雕细琢的寄存器,到统筹全局的云边端架构,嵌入式开发的疆域已被彻底重塑。领码SPARK平台的出现,为这场变革提供了强大的“数字基座”。它通过融合连接、构建、智能与治理能力,将开发者从繁琐的集成与底层编码中解放出来,使其能更专注于机器人本身的核心智能与业务价值创新。
对于机器人行业而言,拥抱以SPARK为代表的平台化开发范式,已不是一道选择题,而是通往未来竞争力的必由之路。这星火之光,正照亮着中国智能制造与机器人产业从“大国制造”迈向“大国智造”的崭新征途。