目录
前言
1. 通用异步串口通信概述
1.1 逻辑电平与信号分类
2. 物理层架构与接口标准
2.1 RS232:经典的“点对点”基础
2.2 RS422:高速、全双工的进阶
2.3 RS485:灵活的多点总线
3. 数据传输方式与帧格式
3.1 异步通信帧结构(UART)
3.2 波特率(Baud Rate)
4. 核心特性对比表
5. 典型协议芯片简介
5.1 RS232 芯片:MAX232 / SP3232
5.2 RS422 芯片:MAX3488/MAX3490
5.2.1 MAX3488/MAX3490(不带使能控制引脚)
5.2.2 MAX3491:全双工通信 (Full-Duplex, 带使能控制)
5.3 RS485芯片
5.3.1 (MAX3483/MAX3485/MAX3486):半双工通信 (Half-Duplex)
6. 总结与 FPGA 设计建议
7.参考资料
前言
在深入剖析了 1553B 这种高可靠性航空总线之后,本章将视角转向更基础、应用最广泛的通用串行通信接口。作为深空探测载荷与星载计算机之间最常见的“对话”方式,RS232、RS422 与 RS485 构成了航天电子系统底层数据链路的基石。本文将针对这三种接口的电平机制、物理层架构及典型协议芯片展开详细对比与深度解析。
1. 通用异步串口通信概述
串行通信一般有 2 种通信方式:同步串行通信(synchronized serial communication)和异步串行通信 (asynchronous serial communication)。其中,深空探测中更为常见的的异步串口通信。串口通信(Serial Communication)是指外设和计算机间通过数据信号线、地线等,按位(bit)进行传输的通信方式。虽然在星载骨干网中 SpaceWire 和 1553B 占据主导,但在简单的传感器数据采集、姿控陀螺仪接口以及实验载荷调试中,RS232/422/485 凭借其硬件实现简单、协议开销小的优点,依然不可替代。
1.1 逻辑电平与信号分类
串口通信标准主要定义了物理层的电气特性,根据信号传输方式的不同,可分为两大类:
-
单端信号(Single-ended):以地(GND)为参考,如 RS232。
-
差分信号(Differential):通过两根信号线的电压差传输,如 RS422 和 RS485。
2. 物理层架构与接口标准
2.1 RS232:经典的“点对点”基础
RS232 是最早的串行通信标准,主要用于短距离、低速通信。
-
信号线:最简模式仅需 3 根线(TXD, RXD, GND)。
-
电平特征:采用负逻辑电平。逻辑“1”为
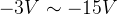 ,逻辑“0”为
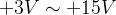 。
-
缺点:抗干扰能力差,传输距离通常不超过 15 米,且由于共地噪声的影响,不适合复杂的电磁环境;RS-232 仅支持一对一通信,存在无法实现多 个设备互联的缺点。
RS-232 标准的串口最常见的接口类型为 DB9,样式如图2-1所示,工业控制领域中用到的工控机一般都配备多个串口,很多老式台式机也都配有串口。但是笔记本电脑以及较新一点的台式机都没有串口,它们一 般通过 USB 转串口线(图2-2)来实现与外部设备的串口通信。
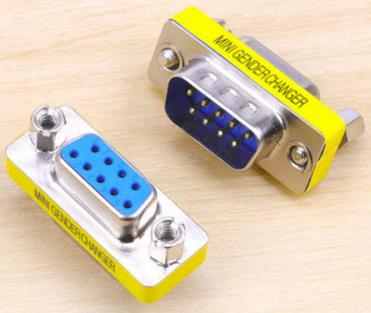
图2-1 DB9 接口
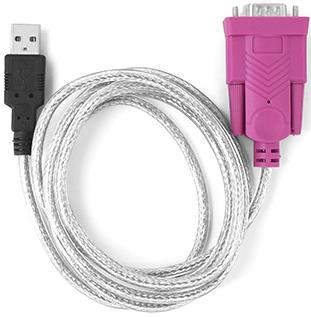
图2-2 USB 串口线
DB9 接口定义以及各引脚功能说明如图2-3所示,我们一般只用到其中的 2(RXD)、3(TXD)、5(GND) 引脚,其他引脚在普通串口模式下一般不使用。
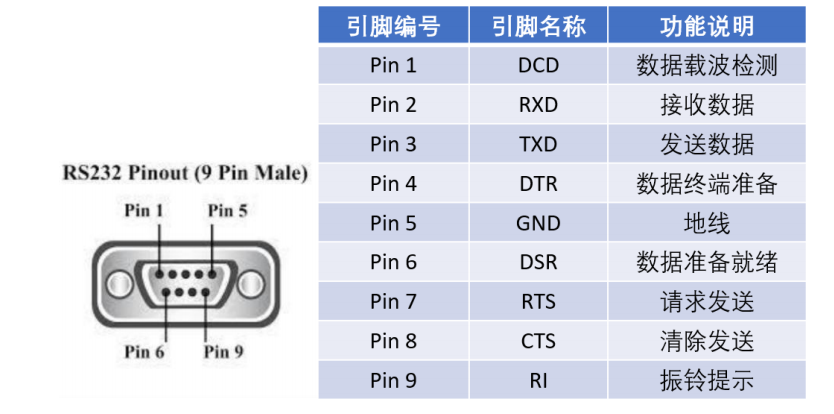
图2-3 DB9 接口定义
目前更常见的RS232接口更多采用的是USB TYPE_C 接口,具有体积小的优势,该接口样式如图2-4所示。电路上会采用USB转串口芯片,如CH340E,电路连接示意图如图2-5所示。
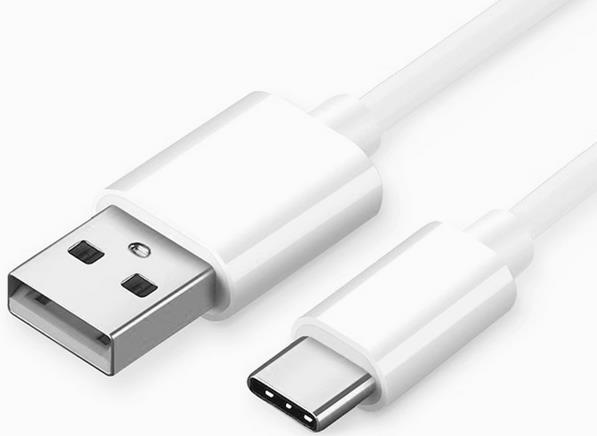
图2-4 USB TYPE_C 接口
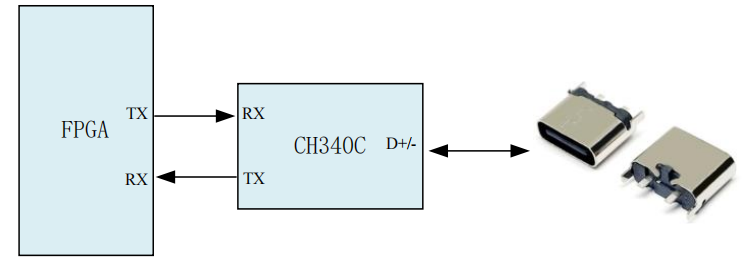
图2-5 USB 串口通信连接示意图
2.2 RS422:高速、全双工的进阶
为了解决 RS232 距离短、速率慢的问题,RS422 引入了差分平衡传输技术。
-
线制架构:采用 4 线制(T+, T-, R+, R-)加信号地。
-
传输能力:支持单机发送、多机接收(1 主 10 从),最高速率可达 10Mbps,距离可达 1200 米。
-
优势:差分信号天然抵消共模干扰,在深空探测器内部子系统间数据交换中非常常用。
信号差分传输示意图,如图2-6,干扰信号抵消原理如图2-7所示。
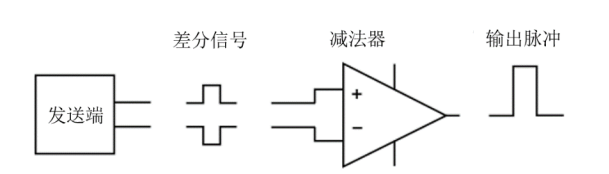
图2-6 差分传输方式
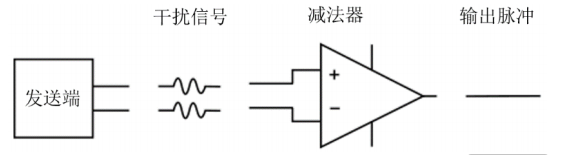
图2-7 差分传输抑制共模干扰
2.3 RS485:灵活的多点总线
RS485 是基于 RS422 的改进,主要增强了多点通信能力。
-
线制架构:通常采用 2 线制(A, B)半双工模式。
-
拓扑结构:支持真正的多主多从(通常 32 个节点,增强型可达 256 个)。
-
电平逻辑:
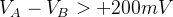 为逻辑“1”,
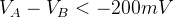 为逻辑“0”。
多点连接方式:
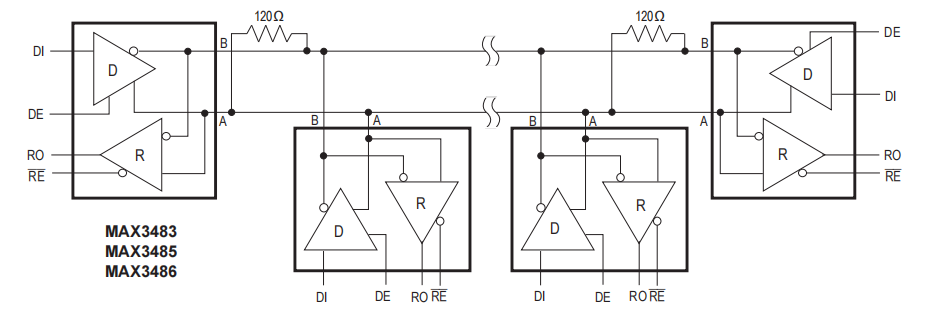
图2-8 多点连接方式
3. 数据传输方式与帧格式
3.1 异步通信帧结构(UART)
虽然电气标准不同,但这三者通常共享相同的 UART(通用异步收发传输器) 帧格式。一个完整的数据帧如图3-1所示。
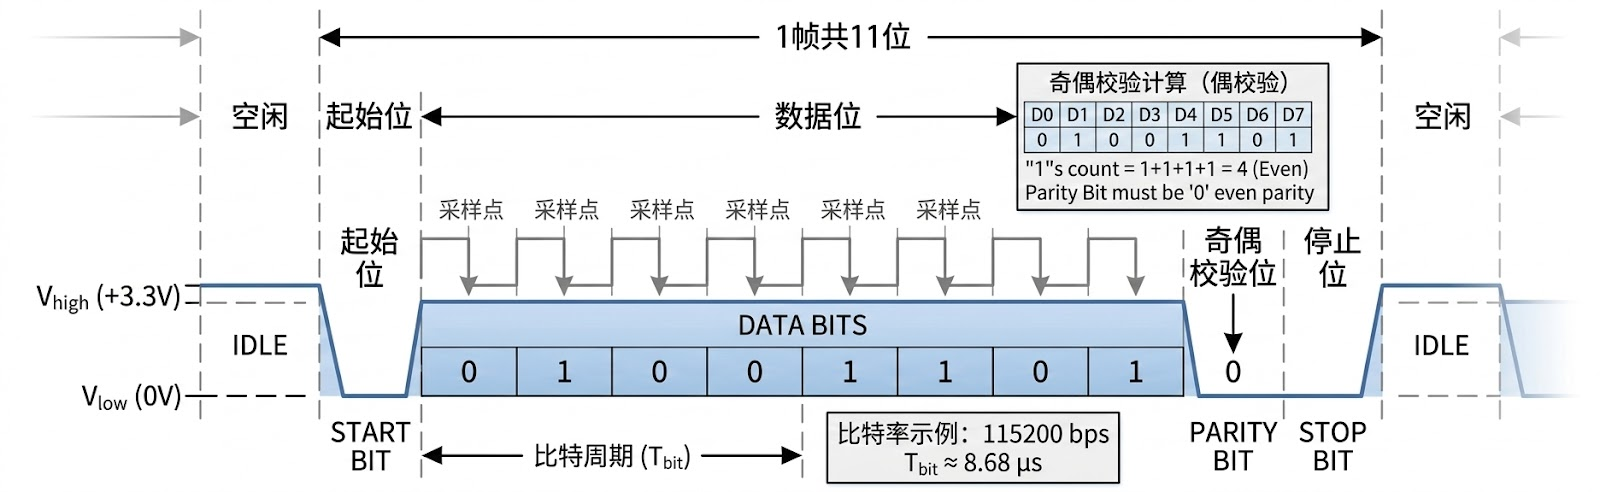
图3-1 UATR数据帧格式
-
起始位 (Start Bit):固定为 1 bit 的低电平,标志着一帧数据的开始。
-
数据位 (Data Bits):通常为 8 bit(也可配置为 5~9 bit),承载实际业务数据。
-
校验位 (Parity Bit):可选。用于奇偶校验,检测传输过程中的位翻转。奇偶性描述数字是偶数还是奇数。通过奇偶校验位,接收 UART 判断传输期间是否有数据 发生改变。电磁辐射、不一致的波特率或长距离数据传输都可能改变数据位。接收 UART 读取数据帧后, 将计数值为 1 的位,检查总数是偶数还是奇数。如果奇偶校验位为 0(偶数奇偶校验),则数据帧中的 1 或 逻辑高位总计应为偶数。如果奇偶校验位为 1(奇数奇偶校验),则数据帧中的 1 或逻辑高位总计应为奇数。 当奇偶校验位与数据匹配时,UART 认为传输未出错。但是,如果奇偶校验位为 0,而总和为奇数,或者奇 偶校验位为 1,而总和为偶数,则 UART 认为数据帧中的位已改变。
-
停止位 (Stop Bit):固定为高电平,可选 1、1.5 或 2 bit,用于告知接收方帧结束。
3.2 波特率(Baud Rate)
由于是异步通信,收发双方必须预先约定相同的采样频率,即波特率(如 9600, 115200 bps)。在 FPGA 实现中,通常需要一个高频时钟进行 16 倍采样,以精确定位起始位的下降沿。
4. 核心特性对比表
为了直观展示三者的区别,下表总结了其关键物理参数:
| 特性 | RS232 | RS422 | RS485 |
| 工作模式 | 全双工 | 全双工 | 半双工 (常见) / 全双工 |
| 传输方式 | 单端信号 | 差分信号 | 差分信号 |
| 标准线数 | 3 线 (TX, RX, GND) | 5 线 (T+/-, R+/-, GND) | 3 线 (A, B, GND) |
| 最大速率 | 115.2 kbps | 10 Mbps | 10 Mbps |
| 最大距离 | 15 m | 1200 m | 1200 m |
| 负载能力 | 1 对 1 | 1 主 10 从 | 32 个节点 (可扩展) |
| 共模抑制 | 差 | 强 | 强 |
5. 典型协议芯片简介
在 FPGA 系统设计中,我们通常使用收发器芯片(Transceiver)将 FPGA 的 LVTTL 电平转换为上述标准电平。
5.1 RS232 芯片:MAX232 / SP3232
-
特点:内置电荷泵,只需单 3.3V 或 5V 供电即可产生 RS232 所需的正负倍压。
-
应用:FPGA 开发板常见的调试串口。
5.2 RS422 芯片:MAX3488/MAX3490
5.2.1 MAX3488/MAX3490(不带使能控制引脚)
全双工通信 (Full-Duplex, 无使能控制),连接方式如图5-1所示。
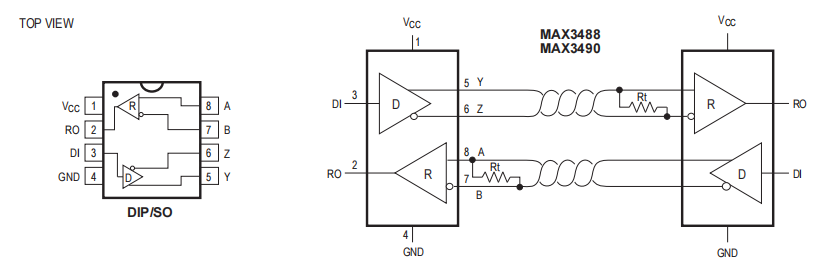
图5-1 MAX3488/MAX3490连接示意图
这种连接方式常用于点对点或特定的全双工 RS-422 系统。
-
连接特点: 拥有独立的发送线对(Y、Z)和接收线对(A、B)。总共需要 4 根信号线。
-
通信模式: 全双工。数据可以同时进行发送和接收。
-
控制逻辑: 该型号(8 引脚封装)没有 DE 或 RE 引脚。驱动器和接收器是始终开启的。这简化了电路设计,但不支持在多点总线上关闭输出以腾出带宽。
5.2.2 MAX3491:全双工通信 (Full-Duplex, 带使能控制)
连接方式如图5-2所示。
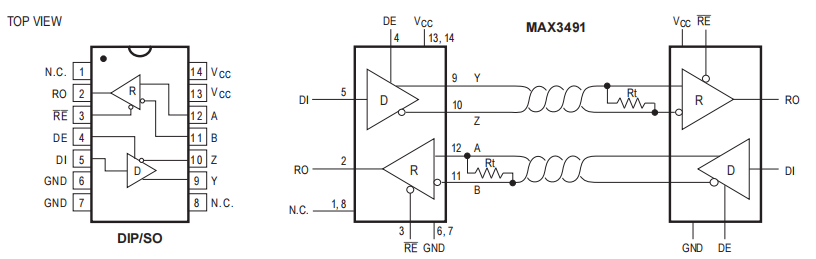
这是功能最全的连接方式,通常采用 14 引脚封装。
-
连接特点: 同样拥有独立的发送线对(Y、Z)和接收线对(A、B),属于 4 线制连接。
-
通信模式: 全双工。支持同时双向通信。
-
控制逻辑: 与图5-1不同,它增加了 DE 和 RE 控制引脚。这使得系统可以根据需要禁用驱动器或接收器。这在多节点(Multi-drop)全双工系统中非常有用,允许某个节点在不发送数据时将输出置为高阻态,从而不干扰总线上的其他发送者。
一般的芯片是同时包含驱动器和接收器的,但有些芯片仅仅是只含驱动器或者只含接收器。
5.3 RS485芯片
5.3.1 (MAX3483/MAX3485/MAX3486):半双工通信 (Half-Duplex)
连接方式如图5-3所示。这是最常见的 RS-485 连接方式。
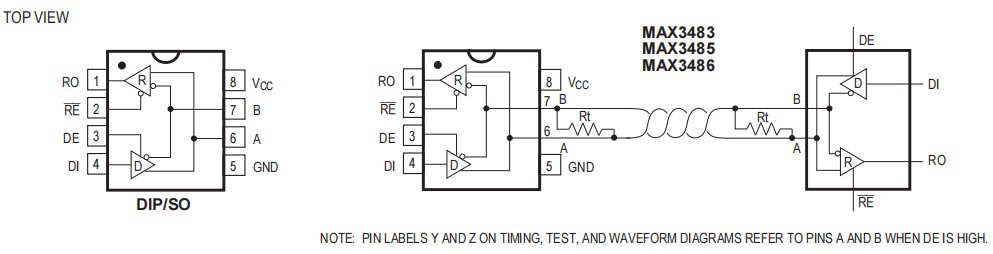
-
连接特点: 驱动器(Driver)和接收器(Receiver)共用同一对差分信号线(A 和 B)。
-
通信模式: 半双工。这意味着数据可以在两个方向上传输,但不能同时进行。在同一时刻,节点要么处于发送状态,要么处于接收状态。
-
控制逻辑: 通过 DE(驱动器使能)和 RE(接收器使能,低电平有效)引脚来切换收发状态。通常将这两个引脚连在一起,用一个信号控制:高电平时发送,低电平时接收。
代码可参考基于RS-485接口的芯片的FPGA驱动程序_adm3485-CSDN博客.
6. 总结与 FPGA 设计建议
在深空探测项目的 FPGA 设计中,建议遵循以下原则:
电气隔离:由于探测器不同载荷间可能存在电位差,建议在收发器与 FPGA 之间加入磁隔离(如 ADuM 系列),这与 1553B 的变压器耦合初衷一致。
终端匹配:对于 RS422 和 RS485 的长距离传输,必须在接收端 A、B 线间接入 120Ω 匹配电阻,以消除信号反射。
状态机设计:在编写 Verilog 时,UART 接收模块应设计为有限状态机(FSM),利用过采样技术提高抗噪能力。
7.参考资料
(1)MAX3483-MAX3491.pdf
(2)5_vivado_【正点原子】Kintex7之FPGA开发指南V1.1.pdf
以上就是本次笔记的内容。