本文介绍新型的自适应卡尔曼滤波在GNSS和INS组合导航中的应用。其自适应思想可用于现有的EKF、UKF、CKF等滤波方法上的改进。
文章目录
- 背景介绍
- 自适应算法
- 适用的背景
- 结果展示
-
- 基于SageHusa的三维EKF
- 基于新息协方差匹配的自适应UKF (CM-AUKF)
背景介绍
全球导航卫星系统(GNSS)与惯性导航系统(INS)组合导航是当前高精度、高可靠导航定位领域的主流技术路线。GNSS能够提供长期稳定、无漂移的位置与速度信息,但在复杂环境下易受遮挡、多路径和干扰影响;INS则具备完全自主、短期精度高和高更新率等优势,但其误差随时间快速累积。通过卡尔曼滤波框架对GNSS与INS进行信息融合,可以充分发挥两类系统的互补特性,从而实现连续、稳定且高精度的导航解算。
在实际工程应用中,传统卡尔曼滤波(KF)及其非线性扩展形式,如扩展卡尔曼滤波(EKF)、无迹卡尔曼滤波(UKF)和容积卡尔曼滤波(CKF),通常假设系统噪声和观测噪声的统计特性是已知且恒定的。然而,在真实运行环境中,GNSS测量噪声、INS误差模型以及系统外界扰动往往具有明显的时变性和不确定性,固定噪声统计模型容易导致滤波性能下降,甚至引发滤波发散问题。
为了提高组合导航系统在复杂和非理想环境下的鲁棒性与适应性,引入自适应卡尔曼滤波思想已成为近年来的重要研究方向。自适应方法通过在线调整噪声统计参数或滤波增益,使滤波器能够根据实际观测信息动态匹配系统状态,从而在模型不完备或噪声统计失配的情况下维持良好的估计性能。该类思想并不依赖于特定滤波结构,具有较强的通用性,可自然嵌入EKF、UKF、CKF等多种非线性滤波框架中。
自适应算法
自适应卡尔曼滤波的核心在于对系统噪声协方差矩阵 (Q) 和观测噪声协方差矩阵 ® 进行在线估计或修正,使其更符合实际误差特性。常见的自适应方法主要包括以下两类。
-
一类是以 Sage–Husa 自适应算法为代表的统计估计方法。该方法基于极大似然思想,利用滤波残差或新息序列对系统噪声和观测噪声进行递推估计,并通过引入遗忘因子实现对时变噪声的跟踪能力。Sage–Husa 方法结构清晰、实现简单,在组合导航中被广泛用于观测噪声或过程噪声的自适应调整,尤其适用于GNSS测量质量随环境变化而显著波动的场景。
-
另一类是基于新息协方差匹配(Innovation Covariance Matching, ICM)的自适应方法。该类方法通过比较理论新息协方差与实际新息统计特性之间的差异,对噪声协方差进行修正。当滤波模型与实际系统匹配良好时,两者应具有一致的统计特性;一旦出现偏差,说明噪声模型或系统模型存在失配,需要进行自适应调整。该方法具有较强的直观性和可解释性,能够在不显式建模噪声变化规律的情况下,实现对滤波性能的在线优化。
上述自适应策略既可以独立使用,也可以与EKF、UKF、CKF等非线性滤波方法相结合,形成自适应EKF、自适应UKF和自适应CKF等改进算法,从而在复杂动态环境下进一步提升组合导航系统的精度与稳定性。
适用的背景
自适应卡尔曼滤波特别适用于噪声统计特性难以精确建模或具有明显时变特征的组合导航应用场景。例如,在城市峡谷、林区或室内外过渡区域,GNSS信号质量会随时间和空间剧烈变化,固定观测噪声模型难以反映实际测量误差;在高机动载体或长时间运行条件下,INS误差模型也可能因传感器温漂、振动或环境变化而偏离标称值。
此外,在低成本MEMS惯导系统、异构多传感器融合导航以及对鲁棒性要求较高的工程应用中,自适应方法能够在不显著增加系统复杂度的前提下,有效抑制模型失配带来的不利影响。对于需要在多工况、多环境下长期稳定运行的GNSS/INS组合导航系统,自适应卡尔曼滤波为提高解算可靠性和工程实用性提供了一种有效途径。
结果展示
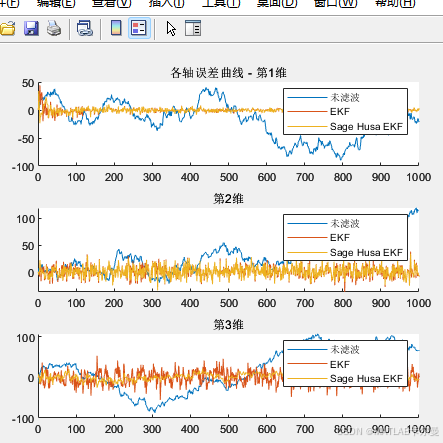
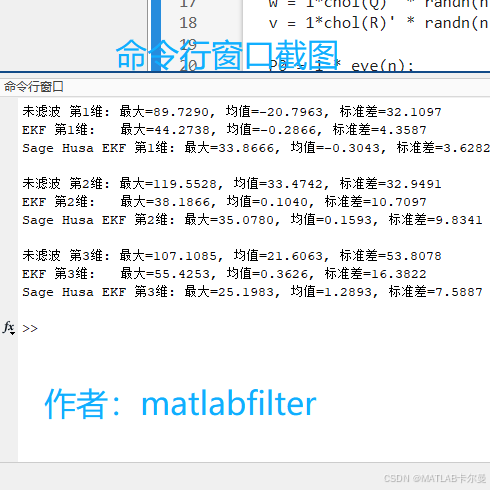
基于SageHusa的三维EKF
- 误差曲线
- 数值对比:
 相关文章:
- https://blog.csdn.net/callmeup/article/details/152311652?spm=1011.2415.3001.5331
- https://blog.csdn.net/callmeup/article/details/152326934?spm=1011.2415.3001.5331
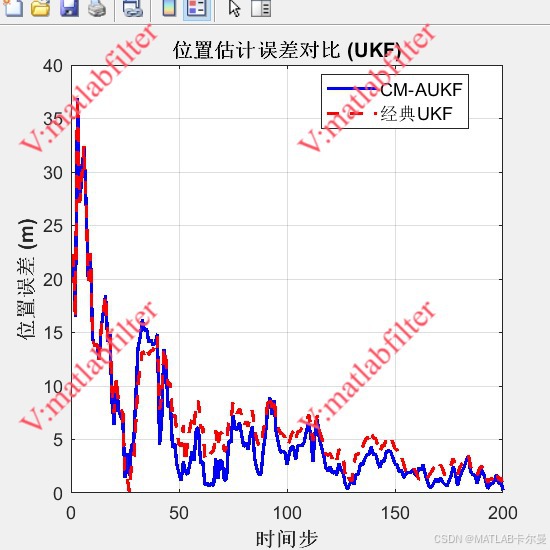
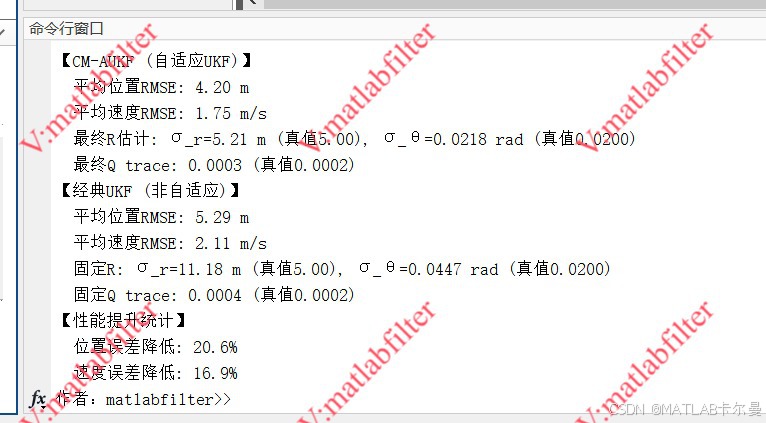
基于新息协方差匹配的自适应UKF (CM-AUKF)
对目标定位的轨迹对比: 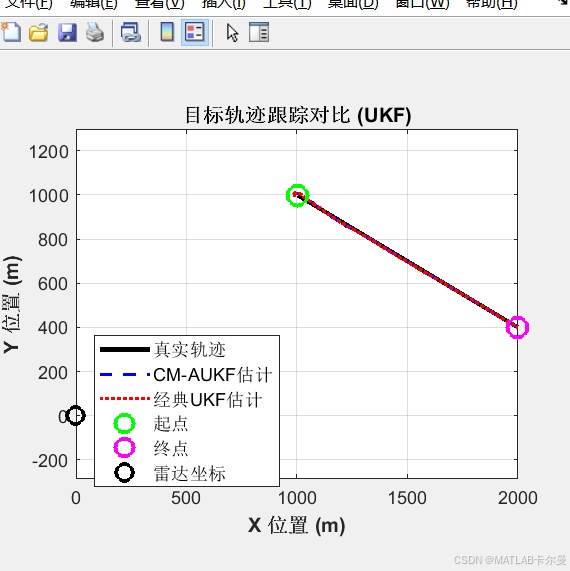 误差曲线对比:
- 命令行输出的数值对比:
 相关文章: https://blog.csdn.net/callmeup/article/details/152740103?spm=1011.2415.3001.5331
如需帮助,或有导航、定位滤波相关的代码定制需求,请点击下方卡片联系作者