1. Timer_A 定时器硬件结构与核心原理
Timer_A 是 MSP430FR 系列单片机中功能最强大、应用最广泛的 16 位定时器外设,具备定时、计数、捕获、比较、PWM 生成等多种功能,是实现低功耗定时、电机驱动、信号调制的核心基础。
1.1 Timer_A 核心硬件组成
MSP430FR 系列的 Timer_A 模块通常包含以下核心单元:
- 16 位主计数器 (TAR):定时器的核心,用于累计时钟脉冲数,可读写
- 时钟源选择与分频器:支持 4 种时钟源,配合 1/2/4/8 分频器灵活调节计数频率
- 多个捕获 / 比较模块 (CCR):每个 Timer_A 模块包含 3~7 个独立的 CCR 寄存器,可独立配置为捕获或比较模式
- 输出单元:每个 CCR 对应一个输出引脚,可生成 PWM 波形或触发外部事件
- 中断逻辑:支持计数器溢出中断和每个 CCR 的比较 / 捕获中断
1.2 Timer_A 时钟体系
Timer_A 支持 4 种独立的时钟源,可通过TAxCTL寄存器的TASSELx位选择:
| 辅助时钟 | ACLK | 32768Hz | 低功耗长定时 |
| 子系统主时钟 | SMCLK | 1MHz~16MHz | 高精度短定时、PWM 生成 |
| 外部输入时钟 | TACLK | 外部提供 | 外部事件计数 |
| 内部不可编程时钟 | INCLK | 器件特定 | 备用时钟源 |
选择时钟源后,可通过IDx位设置 1/2/4/8 分频,进一步降低计数频率,满足不同定时需求。
工程提示:低功耗应用优先选择 ACLK 作为时钟源,因为 ACLK 在 LPM3 低功耗模式下仍可运行;而 SMCLK 在 LPM3 模式下会停止,仅适用于活动模式下的高精度定时。
2. Timer_A 三种工作模式详解与配置
Timer_A 通过TAxCTL寄存器的MCx位选择三种工作模式,不同模式适用于不同的应用场景。
2.1 增计数模式 (Up Mode)
工作原理:计数器从 0 开始递增计数,当计数到TAxCCR0的值时,计数器清零并重新开始计数,同时产生溢出事件。
时序特性:
- 计数周期:T = (TAxCCR0 + 1) × 时钟周期
- 每个周期产生一次溢出中断
- 是生成固定频率 PWM 最常用的模式
寄存器配置示例:
// 配置Timer_A为增计数模式,时钟源SMCLK=8MHz,分频1,周期1ms
TA0CTL = TASSEL__SMCLK | ID__1 | MC__UP; // 选择SMCLK,不分频,增计数模式
TA0CCR0 = 8000 – 1; // 计数到7999,共8000个时钟周期,8MHz/8000=1kHz=1ms
2.2 连续计数模式 (Continuous Mode)
工作原理:计数器从 0 开始递增计数,当计数到 0xFFFF (65535) 时,计数器清零并重新开始计数,同时产生溢出事件。
时序特性:
- 计数周期固定:T = 65536 × 时钟周期
- 可通过多个 CCR 实现多个不同时间点的事件触发
- 适用于需要多个独立定时任务的场景
寄存器配置示例:
// 配置Timer_A为连续计数模式,时钟源ACLK=32768Hz,分频1
TA0CTL = TASSEL__ACLK | ID__1 | MC__CONTINUOUS; // 选择ACLK,不分频,连续计数模式
TA0CCR1 = 32768; // 1秒后触发CCR1中断
TA0CCR2 = 65536; // 2秒后触发CCR2中断
2.3 增 / 减计数模式 (Up/Down Mode)
工作原理:计数器从 0 开始递增计数到TAxCCR0,然后递减计数到 0,如此循环往复。在递增到TAxCCR0和递减到 0 时各产生一次事件。
时序特性:
- 计数周期:T = 2 × TAxCCR0 × 时钟周期
- 生成的 PWM 波形为中心对齐,谐波含量更低
- 适用于电机驱动、音频输出等对波形质量要求高的场景
寄存器配置示例:
// 配置Timer_A为增/减计数模式,时钟源SMCLK=8MHz,分频1,周期2ms
TA0CTL = TASSEL__SMCLK | ID__1 | MC__UPDOWN; // 选择SMCLK,不分频,增/减计数模式
TA0CCR0 = 8000; // 计数到8000再减到0,共16000个时钟周期,8MHz/16000=500Hz=2ms
3. 定时器中断的初始化与服务函数编写
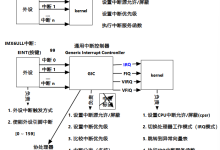
定时器中断是 MSP430 实现异步事件处理的核心机制,Timer_A 支持两种类型的中断:计数器溢出中断 (TAIFG)和捕获 / 比较中断 (CCRIFG)。
3.1 中断初始化流程
标准的定时器中断初始化包含以下步骤:
完整初始化代码示例:
void TimerA_Init(void)
{
// 1. 停止定时器,清除所有中断标志
TA0CTL = TACLR; // 清除计数器、分频器和中断标志
// 2. 配置时钟源、分频器和工作模式
TA0CTL = TASSEL__SMCLK | ID__1 | MC__UP; // SMCLK=8MHz,不分频,增计数模式
// 3. 配置CCR0的值,定时1ms
TA0CCR0 = 8000 – 1;
// 4. 使能CCR0比较中断
TA0CCTL0 = CCIE; // 使能CCR0中断
// 5. 开启全局中断
__enable_interrupt();
}
3.2 中断服务函数编写规范
MSP430 的中断服务函数必须遵循严格的编写规范,以确保系统稳定运行:
- 使用#pragma vector=中断向量声明中断向量
- 使用__interrupt关键字修饰函数
- 函数名无参数、无返回值
- 必须手动清除中断标志 (部分中断会自动清除)
- 中断服务函数应尽可能简短,避免执行耗时操作
标准中断服务函数示例:
// Timer_A0 CCR0中断服务函数
#pragma vector=TIMER0_A0_VECTOR
__interrupt void Timer0_A0_ISR(void)
{
static uint16_t count = 0;
count++;
if(count >= 1000) // 1ms × 1000 = 1秒
{
count = 0;
P1OUT ^= BIT0; // 翻转P1.0引脚,LED闪烁
}
// CCR0中断标志会自动清除,无需手动操作
}
// Timer_A0其他CCR和溢出中断服务函数
#pragma vector=TIMER0_A1_VECTOR
__interrupt void Timer0_A1_ISR(void)
{
switch(TA0IV)
{
case TA0IV_TA0CCR1: // CCR1中断
// 处理CCR1事件
break;
case TA0IV_TA0IFG: // 溢出中断
// 处理溢出事件
break;
default:
break;
}
}
工程提示:TIMER0_A0_VECTOR仅对应 CCR0 的中断,而TIMER0_A1_VECTOR对应 CCR1~CCRn 和溢出中断,需要通过TAxIV寄存器判断具体的中断源。
4. PWM 波形生成原理与参数调节
PWM (脉冲宽度调制) 是一种通过改变脉冲宽度来模拟模拟信号的技术,广泛应用于 LED 调光、电机调速、电源控制等领域。Timer_A 的比较模式是生成 PWM 波形的最佳方式。
4.1 PWM 生成基本原理
当 Timer_A 工作在比较模式时,计数器会不断与 CCR 寄存器的值进行比较:
- 当计数器值等于 CCR 值时,输出引脚电平发生翻转
- 当计数器溢出时,输出引脚电平再次翻转
通过改变 CCR 的值,可以改变高电平持续时间与周期的比例,即占空比。
4.2 边沿对齐 PWM (增计数模式)
工作原理:计数器从 0 递增到 CCR0,输出引脚在计数器等于 CCRn 时翻转,在计数器溢出时再次翻转。
参数计算公式:
- PWM 频率:f_PWM = f_CLK / (TAxCCR0 + 1)
- PWM 占空比:Duty = (TAxCCRn / (TAxCCR0 + 1)) × 100%
输出模式配置:
- 模式 7 (复位 / 置位):当计数器等于 CCRn 时输出低电平,当计数器溢出时输出高电平
- 模式 3 (置位 / 复位):当计数器等于 CCRn 时输出高电平,当计数器溢出时输出低电平
代码示例:
// 配置P1.2为Timer_A0 CCR1输出,边沿对齐PWM,频率1kHz,占空比50%
P1DIR |= BIT2; // P1.2设为输出
P1SEL1 &= ~BIT2; // 选择P1.2的Timer_A功能
P1SEL0 |= BIT2;
TA0CTL = TASSEL__SMCLK | ID__1 | MC__UP; // SMCLK=8MHz,增计数模式
TA0CCR0 = 8000 – 1; // PWM频率=8MHz/8000=1kHz
TA0CCTL1 = OUTMOD_7; // 输出模式7:复位/置位
TA0CCR1 = 4000; // 占空比=4000/8000=50%
4.3 中心对齐 PWM (增 / 减计数模式)
工作原理:计数器从 0 递增到 CCR0 再递减到 0,输出引脚在计数器递增等于 CCRn 时翻转,在计数器递减等于 CCRn 时再次翻转。
参数计算公式:
- PWM 频率:f_PWM = f_CLK / (2 × TAxCCR0)
- PWM 占空比:Duty = (TAxCCRn / TAxCCR0) × 100%
特点:中心对齐 PWM 的谐波含量比边沿对齐低,在电机驱动等应用中可以降低噪声和振动。
代码示例:
// 配置P1.2为Timer_A0 CCR1输出,中心对齐PWM,频率500Hz,占空比50%
P1DIR |= BIT2;
P1SEL1 &= ~BIT2;
P1SEL0 |= BIT2;
TA0CTL = TASSEL__SMCLK | ID__1 | MC__UPDOWN; // SMCLK=8MHz,增/减计数模式
TA0CCR0 = 8000; // PWM频率=8MHz/(2×8000)=500Hz
TA0CCTL1 = OUTMOD_3; // 输出模式3:置位/复位
TA0CCR1 = 4000; // 占空比=4000/8000=50%
4.4 PWM 参数动态调节
在实际应用中,经常需要动态改变 PWM 的频率和占空比:
- 改变占空比:直接修改TAxCCRn的值即可
- 改变频率:需要同时修改TAxCCR0和TAxCCRn的值,以保持占空比不变
动态调节占空比函数:
void PWM_SetDutyCycle(uint16_t duty)
{
if(duty > 1000) duty = 1000; // 限制占空比范围0~100%,精度0.1%
TA0CCR1 = (TA0CCR0 + 1) * duty / 1000;
}
5. 定时器高精度延时的工程实现
传统的软件延时通过空循环实现,精度低且占用 CPU 资源,无法在低功耗模式下使用。利用 Timer_A 定时器可以实现高精度、低功耗的延时功能。
5.1 阻塞式高精度延时
阻塞式延时在延时期间 CPU 处于等待状态,适用于短时间延时。
代码实现:
void Delay_us(uint16_t us)
{
if(us == 0) return;
TA0CTL = TASSEL__SMCLK | ID__1 | MC__CONTINUOUS | TACLR; // SMCLK=8MHz,连续计数模式
TA0CCR1 = TA0R + us * 8; // 计算比较值,8MHz时钟,1us=8个时钟周期
TA0CCTL1 &= ~CCIFG; // 清除中断标志
while(!(TA0CCTL1 & CCIFG)); // 等待比较事件发生
TA0CTL = MC__STOP; // 停止定时器
}
void Delay_ms(uint16_t ms)
{
while(ms–)
{
Delay_us(1000);
}
}
5.2 非阻塞式低功耗延时
非阻塞式延时利用定时器中断实现,在延时期间 CPU 可以进入低功耗模式,极大地降低系统功耗。
代码实现:
static volatile uint16_t delay_count = 0;
static volatile bool delay_done = false;
void Delay_ms_LPM(uint16_t ms)
{
delay_count = ms;
delay_done = false;
TA0CTL = TASSEL__ACLK | ID__1 | MC__UP | TACLR; // ACLK=32768Hz,增计数模式
TA0CCR0 = 32 – 1; // 约1ms中断一次(32768/32≈1024Hz)
TA0CCTL0 = CCIE; // 使能CCR0中断
__enable_interrupt();
while(!delay_done)
{
__low_power_mode_3(); // 进入LPM3低功耗模式,等待中断唤醒
}
TA0CTL = MC__STOP; // 停止定时器
}
#pragma vector=TIMER0_A0_VECTOR
__interrupt void Timer0_A0_ISR(void)
{
if(delay_count > 0)
{
delay_count–;
if(delay_count == 0)
{
delay_done = true;
__low_power_mode_off_on_exit(); // 退出低功耗模式
}
}
}
工程提示:非阻塞式延时是 MSP430 低功耗开发的核心技巧,在电池供电的设备中应优先使用。
6. 实战案例:LED 呼吸灯完整实现
呼吸灯是 PWM 最经典的应用案例,通过逐渐改变 PWM 的占空比,实现 LED 从暗到亮再从亮到暗的平滑过渡效果。
6.1 硬件连接
- LED 正极通过 220Ω 电阻连接到 MSP430FR5994 的 P1.2 引脚 (Timer_A0 CCR1 输出)
- LED 负极连接到 GND
6.2 完整代码实现
#include <msp430fr5994.h>
#include <stdint.h>
#include <stdbool.h>
#define PWM_FREQ 1000 // PWM频率1kHz
#define PWM_MAX_DUTY 1000 // 最大占空比100%,精度0.1%
#define BREATH_STEP 5 // 呼吸步长,值越大呼吸越快
void SystemClock_Init(void)
{
// 配置系统时钟为8MHz
FRCTL0 = FRCTLPW | NWAITS_1; // 配置FRAM等待状态
CSCTL0_H = CSKEY_H; // 解锁CS寄存器
CSCTL1 = DCOFSEL_6; // DCO频率8MHz
CSCTL2 = SELA__VLOCLK | SELS__DCOCLK | SELM__DCOCLK; // ACLK=VLO=10kHz,SMCLK=MCLK=DCO=8MHz
CSCTL3 = DIVA__1 | DIVS__1 | DIVM__1; // 所有时钟不分频
CSCTL0_H = 0; // 锁定CS寄存器
}
void PWM_Init(void)
{
// 配置P1.2为Timer_A0 CCR1输出
P1DIR |= BIT2;
P1SEL1 &= ~BIT2;
P1SEL0 |= BIT2;
// 配置Timer_A0为增计数模式,生成边沿对齐PWM
TA0CTL = TASSEL__SMCLK | ID__1 | MC__UP; // SMCLK=8MHz,增计数模式
TA0CCR0 = (8000000 / PWM_FREQ) – 1; // 计算CCR0值
TA0CCTL1 = OUTMOD_7; // 输出模式7:复位/置位
TA0CCR1 = 0; // 初始占空比0%
}
int main(void)
{
WDTCTL = WDTPW | WDTHOLD; // 停止看门狗
SystemClock_Init();
PWM_Init();
PM5CTL0 &= ~LOCKLPM5; // 解锁GPIO
uint16_t duty = 0;
int8_t step = BREATH_STEP;
while(1)
{
// 改变占空比
duty += step;
// 达到最大值或最小值时改变方向
if(duty >= PWM_MAX_DUTY)
{
duty = PWM_MAX_DUTY;
step = -BREATH_STEP;
}
else if(duty <= 0)
{
duty = 0;
step = BREATH_STEP;
}
// 设置PWM占空比
TA0CCR1 = (TA0CCR0 + 1) * duty / PWM_MAX_DUTY;
// 延时10ms,控制呼吸速度
__delay_cycles(80000); // 8MHz时钟,10ms=80000个周期
}
}
6.3 代码解析
- 定义duty变量存储当前占空比
- 定义step变量控制占空比变化方向和速度
- 每次循环改变占空比,达到边界时反转方向
- 设置 PWM 占空比并延时 10ms
效果:LED 会以约 4 秒为一个周期 (2 秒渐亮,2 秒渐暗),实现平滑的呼吸效果。
6.4 进阶优化:低功耗呼吸灯
上述代码在主循环中使用软件延时,CPU 一直处于活动状态,功耗较高。我们可以利用定时器中断实现低功耗呼吸灯:
#include <msp430fr5994.h>
#include <stdint.h>
#include <stdbool.h>
#define PWM_FREQ 1000
#define PWM_MAX_DUTY 1000
#define BREATH_STEP 5
volatile uint16_t duty = 0;
volatile int8_t step = BREATH_STEP;
void SystemClock_Init(void)
{
FRCTL0 = FRCTLPW | NWAITS_1;
CSCTL0_H = CSKEY_H;
CSCTL1 = DCOFSEL_6;
CSCTL2 = SELA__LFXTCLK | SELS__DCOCLK | SELM__DCOCLK; // ACLK=LFXT=32768Hz
CSCTL3 = DIVA__1 | DIVS__1 | DIVM__1;
CSCTL4 &= ~LFXTOFF; // 使能LFXT
while(!(CSCTL5 & LFXTOFFG)); // 等待LFXT稳定
CSCTL0_H = 0;
}
void PWM_Init(void)
{
P1DIR |= BIT2;
P1SEL1 &= ~BIT2;
P1SEL0 |= BIT2;
TA0CTL = TASSEL__SMCLK | ID__1 | MC__UP;
TA0CCR0 = (8000000 / PWM_FREQ) – 1;
TA0CCTL1 = OUTMOD_7;
TA0CCR1 = 0;
}
void BreathTimer_Init(void)
{
// 配置Timer_A1为10ms中断一次,用于更新占空比
TA1CTL = TASSEL__ACLK | ID__1 | MC__UP | TACLR; // ACLK=32768Hz
TA1CCR0 = 328 – 1; // 约10ms中断一次
TA1CCTL0 = CCIE; // 使能CCR0中断
}
int main(void)
{
WDTCTL = WDTPW | WDTHOLD;
SystemClock_Init();
PWM_Init();
BreathTimer_Init();
PM5CTL0 &= ~LOCKLPM5;
__enable_interrupt();
while(1)
{
__low_power_mode_3(); // 进入LPM3低功耗模式,等待中断唤醒
}
}
// 呼吸灯定时器中断服务函数,每10ms执行一次
#pragma vector=TIMER1_A0_VECTOR
__interrupt void Timer1_A0_ISR(void)
{
duty += step;
if(duty >= PWM_MAX_DUTY)
{
duty = PWM_MAX_DUTY;
step = -BREATH_STEP;
}
else if(duty <= 0)
{
duty = 0;
step = BREATH_STEP;
}
TA0CCR1 = (TA0CCR0 + 1) * duty / PWM_MAX_DUTY;
}
优化效果:CPU 大部分时间处于 LPM3 低功耗模式,系统功耗可降低至微安级别,非常适合电池供电的设备。
7. 常见问题与工程优化技巧
7.1 常见问题排查
PWM 输出无波形:
- 检查 GPIO 引脚配置是否正确 (SEL0/SEL1 位)
- 检查定时器时钟源是否正常工作
- 检查 CCR0 和 CCRn 的值是否合理
定时器中断不触发:
- 检查是否开启了全局中断 (__enable_interrupt())
- 检查是否使能了相应的中断 (CCIE 位)
- 检查中断向量是否正确
PWM 占空比不准确:
- 确保 CCR0 的值大于 CCRn 的值
- 注意增计数模式和增 / 减计数模式的占空比计算公式不同
- 避免在中断服务函数中修改 CCR 值时产生的竞争条件
7.2 工程优化技巧
提高 PWM 精度:
- 选择更高频率的时钟源
- 适当降低 PWM 频率
- 使用 16 位定时器的全部分辨率
降低系统功耗:
- 优先选择 ACLK 作为定时器时钟源
- 使用非阻塞式延时,让 CPU 进入低功耗模式
- 不需要时及时停止定时器
提高代码可移植性:
- 将定时器相关代码封装为独立的函数
- 使用宏定义配置定时器参数
- 避免直接操作寄存器,使用 HAL 库或驱动库
下一篇预告
下一篇《MSP430 实战教程 – 07:中断系统详解》,我们将深度剖析 MSP430FR 中断系统核心机制,详解中断优先级、中断嵌套原理,规范中断服务函数编写格式,讲解各类中断源使用方法,为后续低功耗开发筑牢核心基础。
原创不易,如果本文对你有帮助,欢迎点赞、收藏、关注三连!有任何问题都可以在评论区留言,我会及时回复。