拆开一台快反镜:就这6个组成部分!
快反镜FSM看起来很简单。
外面通常只能看到一块镜子和一个金属底座。
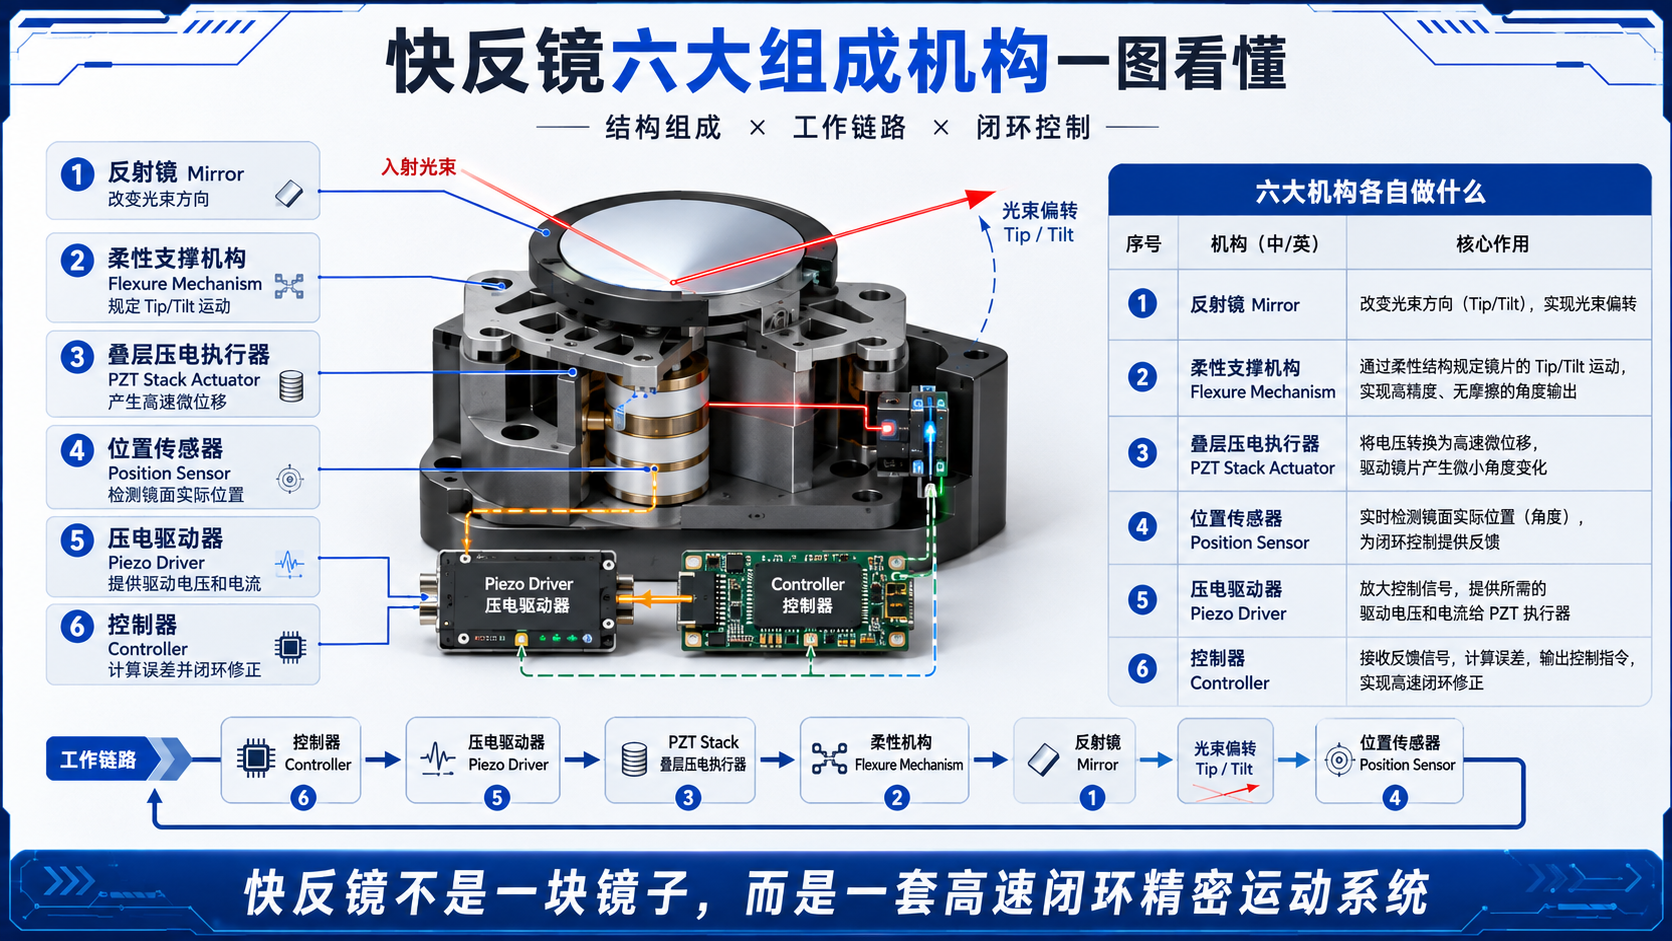
但真正拆开以后,一台典型的高性能压电快反镜,核心可以理解成六个部分:
镜面 → 柔性支撑机构 → 压电执行器 → 位置传感器 → 驱动器 → 控制器。
少了其中任何一环,系统的功能都会发生变化。
一、反射镜 Mirror——真正负责“改变光路”的部分
CEDRAT官方把FSM定义为安装在旋转结构上的Reflective Mirror反射镜,其作用就是通过改变镜面角度,快速、精确地改变光束或激光束传播方向。(Cedrat technologies)
所以FSM本质上并不是把整个激光器或者相机转过去,而是:
只转动光路中的这块镜子。
镜子转一个很小的角度,反射光束方向随之发生变化。
镜面的尺寸、基底材料和镀膜也不是随便选。CEDRAT明确把Mirror Substrate、Coating、Aperture Size列为FSM可定制的重要项目,因为不同波长、功率和应用场景对镜面要求不同。(Cedrat technologies)
二、柔性支撑/转动机构 Flexure Mechanism——规定镜子“怎么动”
镜子不能直接放在压电陶瓷上乱顶。
它需要一套机械结构,规定镜面只能围绕需要的方向进行 Tip/Tilt二维倾转。
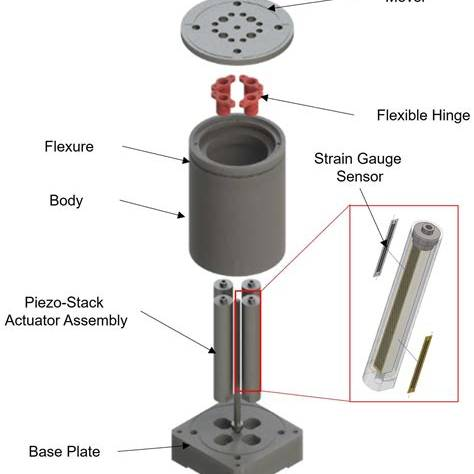
2024年的 Sensors 论文采用的就是柔性铰链 Flexible Hinge+叠层压电执行器结构,通过柔性机构实现两个方向的Tip/Tilt运动。(MDPI)
PI的S-331商业产品采用的也是柔性导向结构。PI明确指出,Flexure Guide没有传统机械导轨中的摩擦、间隙和磨损,而且在并联运动学结构中,不同执行器直接作用于同一个运动平台。(PI)
所以柔性机构就干两件事:
允许镜子按照设计方向倾转,同时尽量限制它往其他方向乱跑。
三、执行器 Actuator——真正产生“力”的地方
镜子不会自己转。
必须有一个执行器推动它。
CEDRAT目前公开的FSM主要有两类驱动路线:
Piezoelectric压电执行器
和
Magnetic磁执行器。 (Cedrat technologies)
如果采用压电路线,真正产生运动的就是我们一直讲的:
PZT Stack叠层压电执行器
2024年 Sensors 论文里的压电FSM直接采用了两对Stacked Actuators叠层执行器,通过柔性机构产生X、Y两个方向的Tip/Tilt。(ResearchGate)
PI的S-331则采用PICMA叠层压电执行器,官方给出的产品结构也是:
Piezo Actuator+Flexure Guide+Tip/Tilt Platform。 (PI)
它的任务非常单纯:
把电压变成几微米级机械位移,再交给柔性机构转换成镜面的微小角运动。
所以压电执行器是FSM的“肌肉”。
四、位置传感器 Position Sensor——告诉系统“镜子到底转了多少”
这是非常容易被忽略的一部分。
给压电100V,并不能简单理解成:
镜子一定转到某一个绝对准确的角度。
所以成熟的闭环FSM需要检测镜面的实际位置。
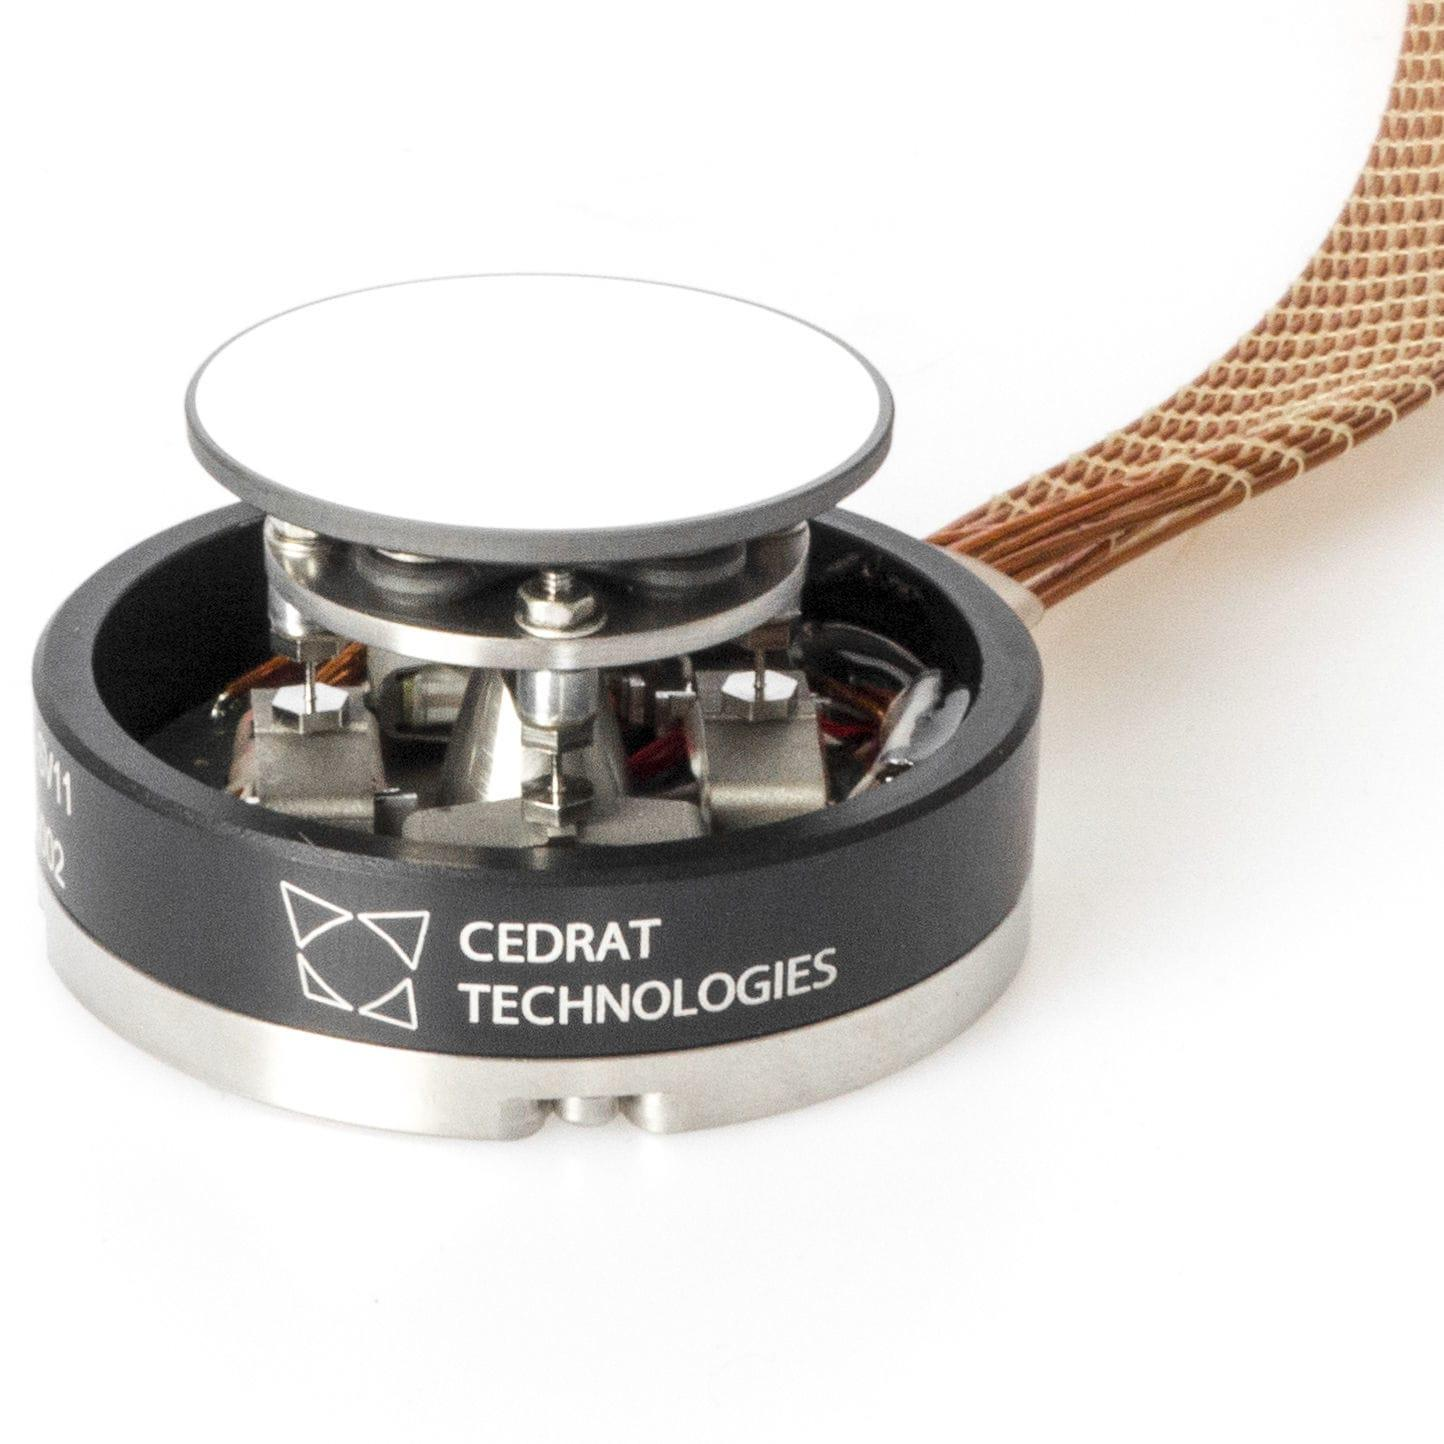
CEDRAT明确指出,位置传感器是控制回路中的关键环节;其压电机构标准方案通常采用Strain Gauge应变计,更高动态要求下还会采用Eddy Current Sensor涡流传感器进行直接位置测量。(Cedrat technologies)
PI的S-331同样内置位置传感器,并明确用于提高闭环运行时的线性度;该系列公开规格中采用SGS应变计进行间接位置检测。(PI)
简单理解:
执行器负责“推”,传感器负责“量”。
没有传感器,就是:
我让它动多少。
有传感器以后,才知道:
它实际上动了多少。
五、压电驱动器 Piezo Driver——负责给Stack“供得动电”
这里特别容易把“驱动器”和“控制器”混为一谈。
叠层压电陶瓷不能直接接普通低压控制信号工作,需要专门的功率电子驱动。
例如CEDRAT面向P-FSM150S等压电机构的CCBu20-NS,就是双通道压电驱动/控制设备,其线性放大器可向压电执行器提供最高约170 Vpp驱动,并集成应变计调理和闭环功能。(Cedrat technologies)
所以Driver主要负责:
把控制系统的小信号,变成真正能够驱动PZT Stack的电压和电流。
可以把它理解成执行器前面的“功率放大器”。
六、控制器 Controller——决定“往哪转、转多少、怎么修正”
最后才是控制器。
CEDRAT把控制器定义得很清楚:其系统中Driver和Controller通常集成在同一个机箱或机架内,控制器基于微处理器运行数字控制算法,用于减少实际执行结果与目标指令之间的误差。(Cedrat technologies)
工作链路就是:
目标角度
↓
控制器计算
↓
压电驱动器输出电压
↓
PZT Stack伸缩
↓
柔性机构带动镜面
↓
位置传感器测量实际角度
↓
反馈给控制器
↓
继续修正。
CEDRAT还明确把FSM控制分为Fast Positioning、Tracking和Vibration Rejection等不同任务,不同任务关注的指标包括幅值误差、相位误差、Jitter、Settling Time以及扰动抑制能力。(Cedrat technologies)
所以控制器真正解决的是:
镜子不只是“动起来”,而是按照指令准确地动。
七、把六个东西连起来,一台压电FSM就清楚了
| 反射镜 | Mirror | 真正改变激光/光束传播方向 |
| 柔性支撑机构 | Flexure Mechanism | 规定镜面Tip/Tilt运动,限制寄生运动 |
| 叠层压电执行器 | PZT Stack Actuator | 把电压转换成高速微位移 |
| 位置传感器 | Position Sensor | 测量镜面/机构实际运动位置 |
| 压电驱动器 | Piezo Driver / Amplifier | 给PZT提供所需驱动电压和电流 |
| 控制器 | Controller | 计算误差、控制运动、完成闭环 |
这套拆分并不是我们为了写文章自己拼出来的。
CEDRAT官方定义直接包含Mirror+Rotational Structure+Position Sensor+Actuator;2024年 Sensors 的实际压电FSM进一步明确采用Stack Actuator+Flexible Hinge+Strain Gauge Sensor+Mirror;PI的商业S-331则把这套结构落实成了PICMA压电执行器+柔性导向+位置传感+并联Tip/Tilt机构+配套控制器。(Cedrat technologies)
最后只记这一条链
控制器“想” → 驱动器“供电” → Stack“伸缩” → 柔性机构“转角” → 镜面“改变光束” → 传感器“告诉控制器转对没有”。
这样再看到一台FSM,就不用只盯着表面那块镜子。
真正决定产品性能的,是镜面后面这整套:
光学件+机械结构+压电执行+位置检测+驱动电子+闭环控制。
而叠层压电陶瓷所在的位置非常明确——它不是整个快反镜,而是快反镜里面真正产生高速微动作的核心执行器。