🧭 文章档案|STM32 TinyML 手势识别系列
📌 编号:No.76 | 🚀 阶段:第一阶段 · 端侧推理 | 🛠️ 类型:系统实战
🔩 技术栈:STM32F103ZET6 · MPU6050 · Edge Impulse · C++ · OLED · USART1
🎯 本篇关键词:300 点窗口 · signal_t · run_classifier() · 状态机 · KEY0 防抖 · OLED 结果
✨ 本篇特色:这是模型第一次真正站在 STM32 上完成“采样 → 推理 → 输出”的闭环——从训练电脑里的模型,变成手里这块板子上的实时能力。
🧪 实战状态:端到端已跑通 | 📈 项目主线:传感器 → 推理 → 结果
文章目录
- STM32 端侧实时手势推理:从 MPU6050 到 OLED 识别结果
-
- 一、模型终于真正“跑起来”了吗?
- 二、一次推理的数据窗口
- 三、模型接口如何接入?
- 四、状态机:让 MCU 知道“现在该做什么”
-
- `MODE_MONITOR`
- `MODE_RECORDING`
- `MODE_SHOW_RESULT`
- 五、KEY0 触发 + 50 ms 防抖
- 六、从推理到 OLED
- 七、为什么还不能说“系统已经可靠”?
- 八、当前端到端链路
- 九、本篇小结
- 📚 系列导航
- 🔗 项目地址
- 👋 结语
STM32 端侧实时手势推理:从 MPU6050 到 OLED 识别结果
STM32 + TinyML 端侧手势识别系列 · 第 76 篇
🎯 本文重点:把 MPU6050 的实时数据送入模型,在 STM32F103 上完成一次完整的“采样 → DSP → 分类 → OLED / UART 输出”。
一、模型终于真正“跑起来”了吗?
上一篇只是把模型集成进 STM32 工程。
这一篇才开始真正执行:
MPU6050
↓
100 × 3 采样窗口
↓
300 个 float
↓
Edge Impulse DSP
↓
分类器
↓
4 类概率
↓
argmax
↓
手势 + confidence
↓
OLED / UART
💡 这条链路跑通,才意味着 TinyML 真正进入了 MCU 应用层。
二、一次推理的数据窗口
当前工程使用:
#define RECORD_SAMPLES 100
static float raw_features[RECORD_SAMPLES * 3];
实际内存顺序为:
[x0, y0, z0,
x1, y1, z1,
…,
x99, y99, z99]
所以:
100 个采样点 × 3 个轴 = 300 个 float 输入值。
数据顺序必须与训练阶段保持一致,否则模型即使“能运行”,结果也可能完全错误。
三、模型接口如何接入?
上层调用统一封装接口:
int Model_Run_Inference(
float *raw_features,
int feature_count,
float *out_confidence
);
内部通过 signal_t 将原始数据提供给 Edge Impulse:
signal_t signal;
signal.total_length = EI_CLASSIFIER_DSP_INPUT_FRAME_SIZE;
signal.get_data = &raw_feature_get_data;
run_classifier(&signal, &result, false);
模型输出的是多个类别概率,因此需要寻找最大概率对应的类别:
result.classification[]
↓
遍历所有类别
↓
找到最大 value
↓
得到 class_id
↓
保存 max confidence
当前类别:
| idle | 静止 |
| wave_lr | 左右挥动 |
| lift_ud | 上下抬动 |
| shake_fast | 快速晃动 |
四、状态机:让 MCU 知道“现在该做什么”
项目没有把所有逻辑塞进一个 while(1),而是划分为三个核心状态:
MODE_MONITOR
↓ KEY0
MODE_RECORDING
↓ 100 samples
MODE_SHOW_RESULT
↓
回到 MODE_MONITOR
MODE_MONITOR
实时显示 / 等待下一次触发。
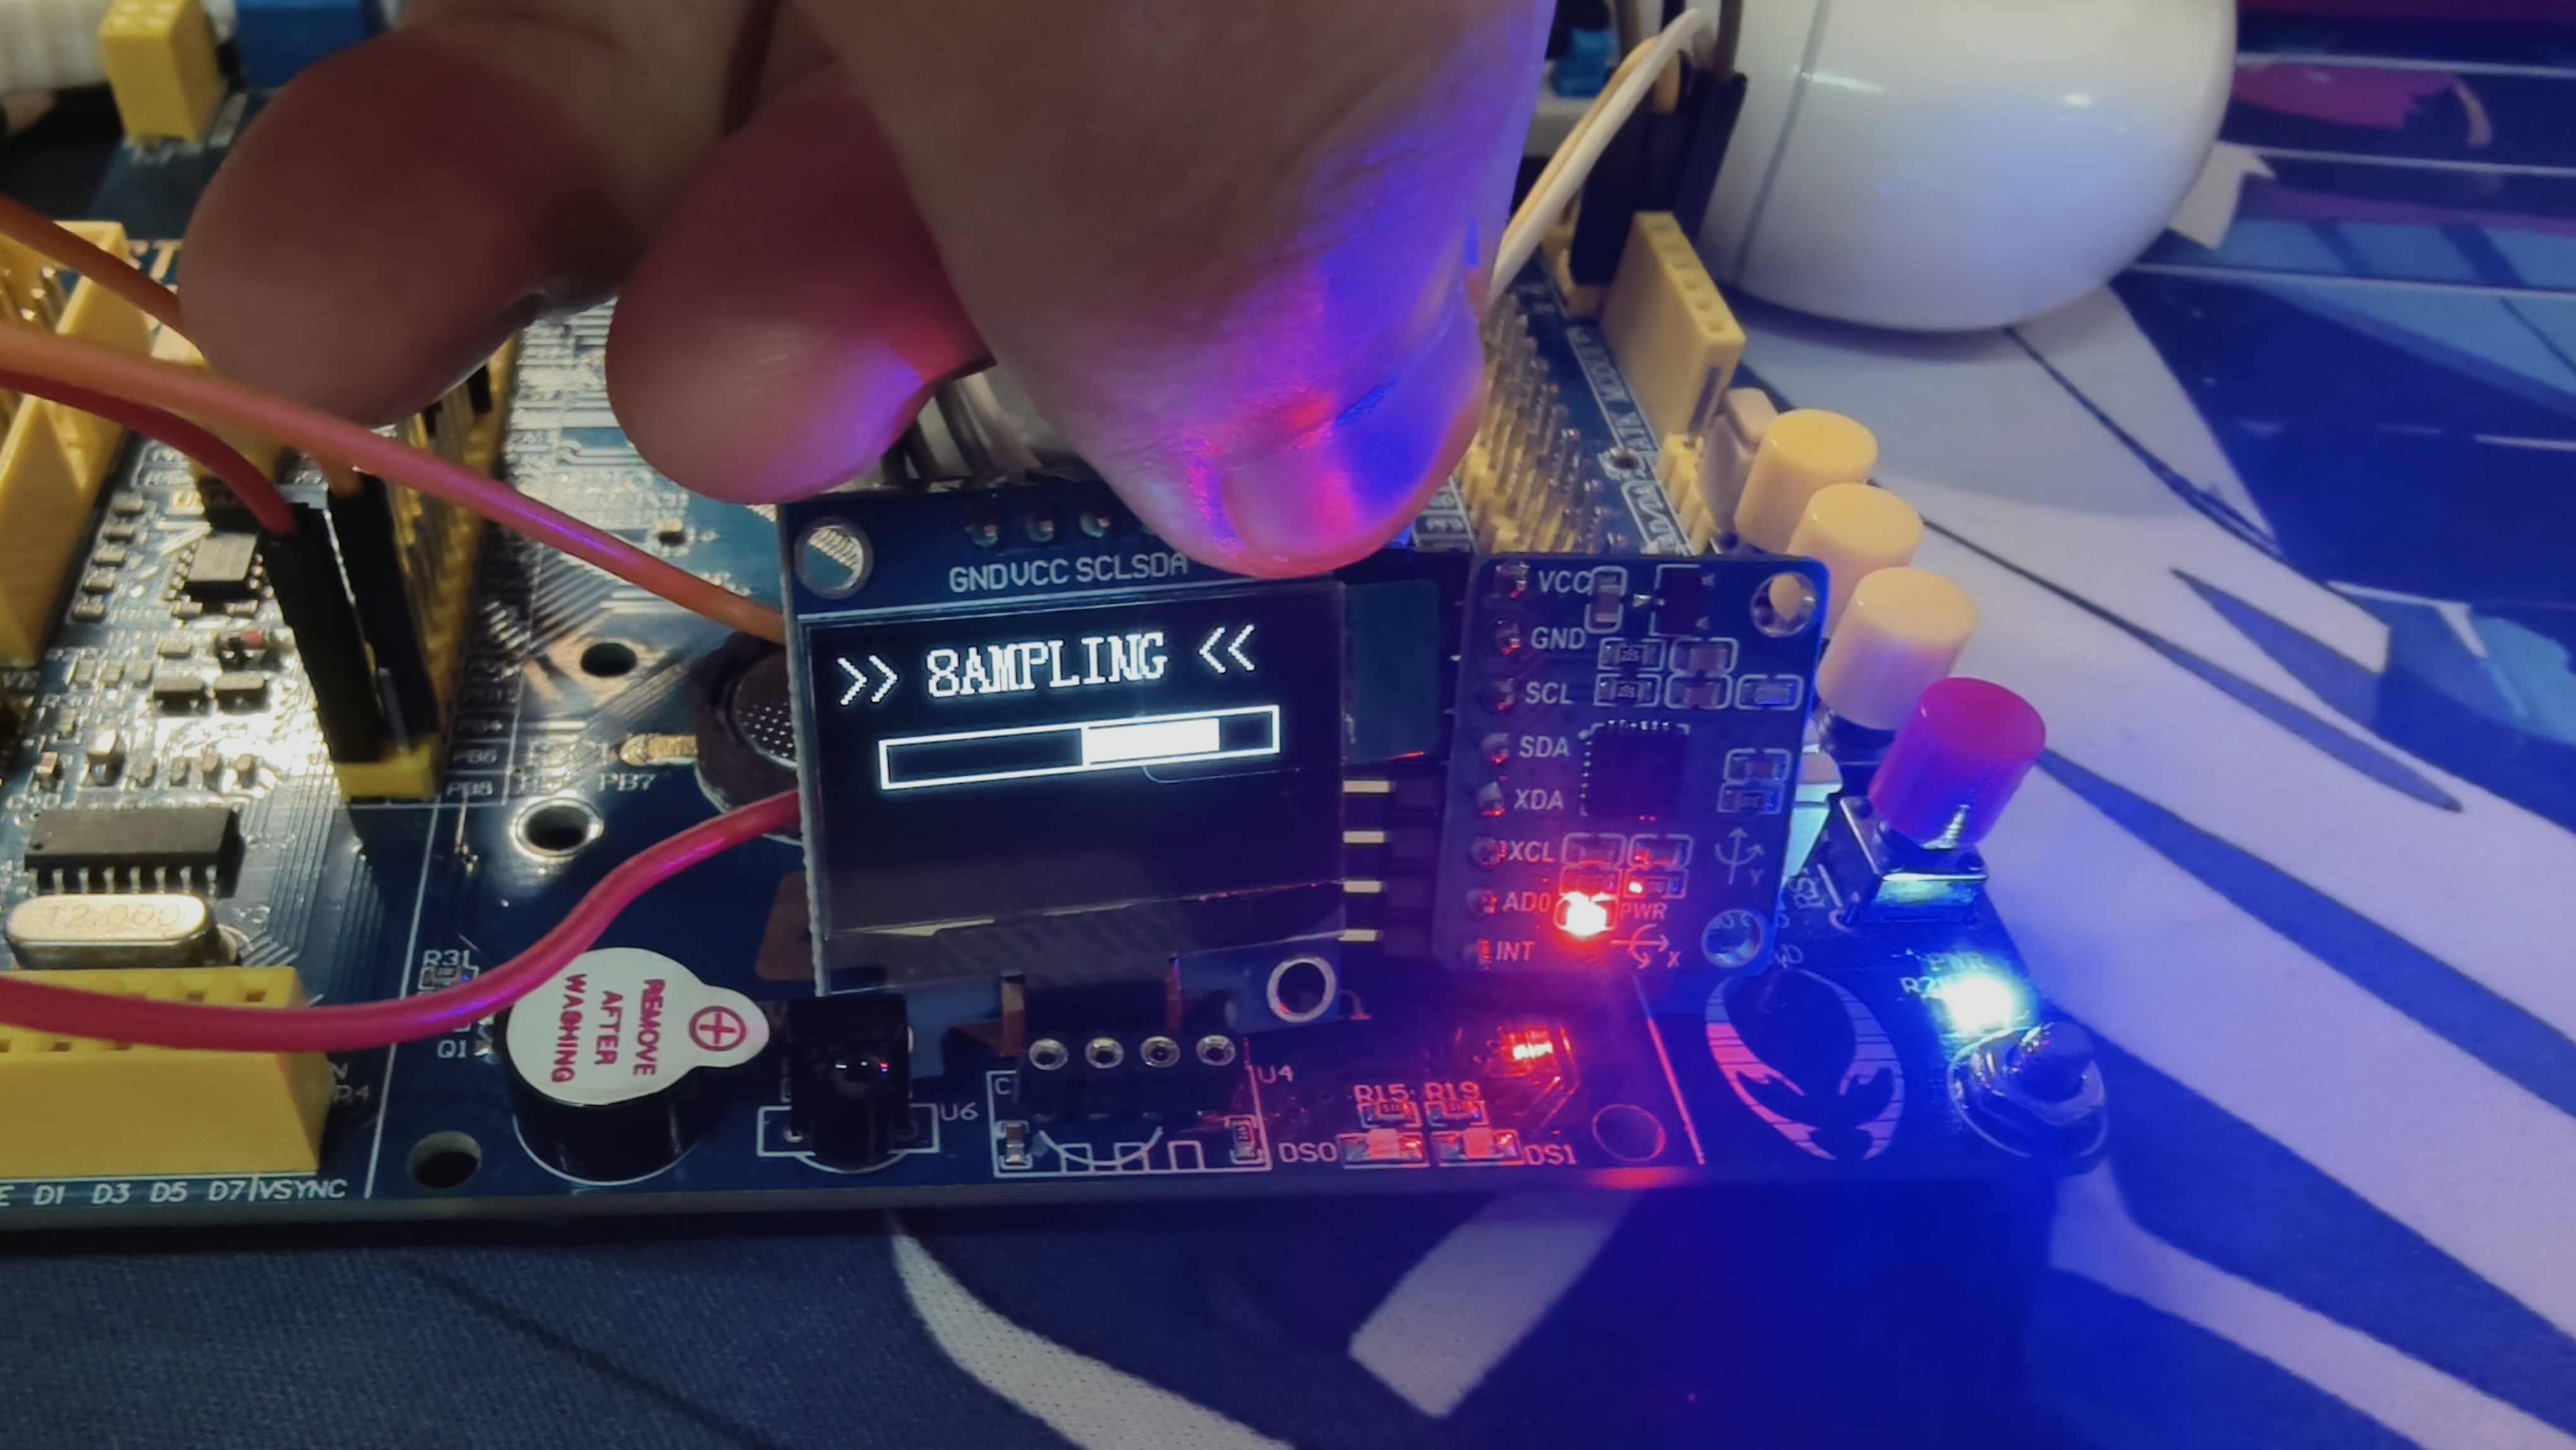
MODE_RECORDING
连续采集 100 个三轴样本,并更新 OLED 进度。
MODE_SHOW_RESULT
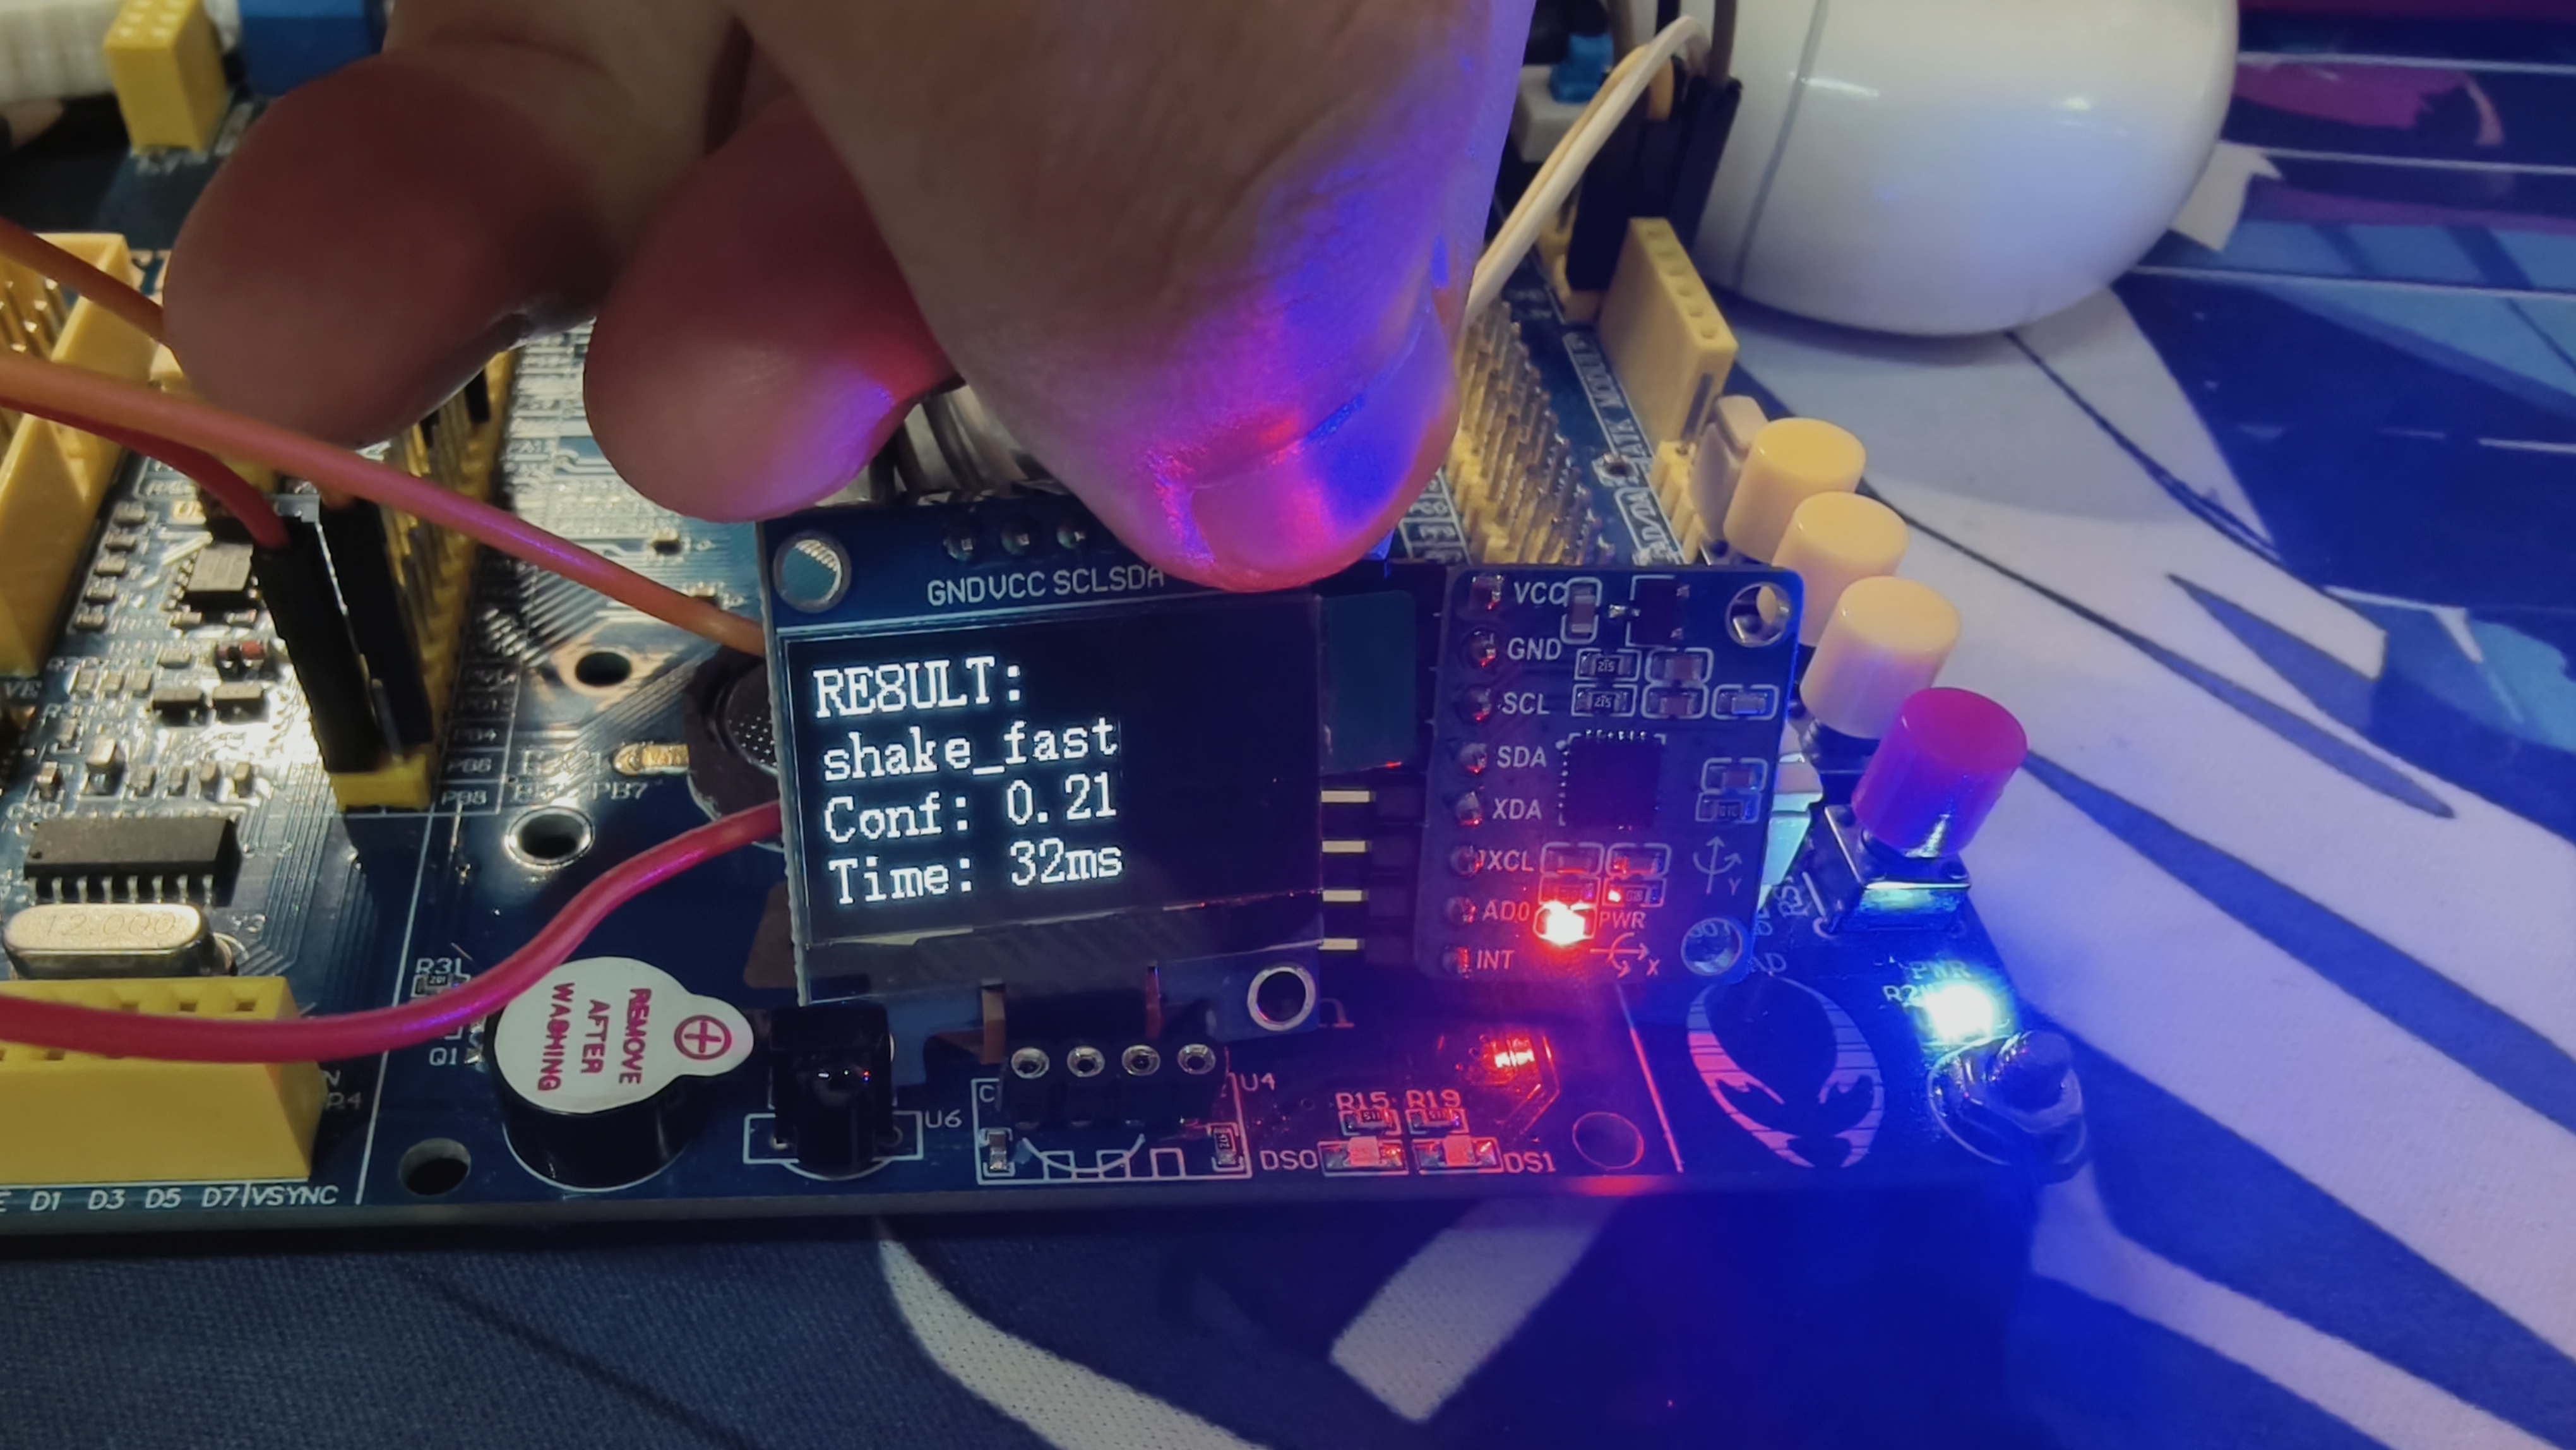
调用模型,显示最终类别、置信度和推理耗时。
五、KEY0 触发 + 50 ms 防抖
按键事件通过边沿检测和时间戳实现:
if (current_pin != key_last_state &&
(now – last_debounce_tick > 50)) {
last_debounce_tick = now;
key_last_state = current_pin;
if (current_pin == GPIO_PIN_RESET) {
return 1;
}
}
这样一次真实按键动作才会对应一次采集事件。
六、从推理到 OLED
模型完成后,程序记录:
uint32_t t_start = HAL_GetTick();
last_gesture_id = Model_Run_Inference(
raw_features,
RECORD_SAMPLES * 3,
&last_confidence
);
last_infer_time = HAL_GetTick() – t_start;
OLED 最终显示:
RESULT:
Gesture: wave_lr
Conf: 0.92
Time: 32ms
实际识别结果也会通过 USART1 输出,方便使用串口 / VOFA+ 进一步观察。
七、为什么还不能说“系统已经可靠”?
因为当前数据集只有:
4 类 × 15 个样本 = 60
模型在开发数据上运行正常,只能证明当前工程链路基本正确。
真正的可靠性还需要回答:
- 新动作速度能不能识别?
- 动作幅度变化能不能识别?
- 握持方向变化能不能识别?
- 不同用户能不能识别?
- 未参与训练的数据能不能识别?
因此:
能跑 ≠ 好用。
八、当前端到端链路
┌──────────┐
│ MPU6050 │
└────┬─────┘
↓
┌──────────┐
│ 100×3 │
└────┬─────┘
↓
┌───────────┐
│ DSP/Feature│
└────┬──────┘
↓
┌──────────┐
│ TinyML │
└────┬─────┘
↓
┌──────────┐
│ 概率输出 │
└────┬─────┘
↓
┌──────────────┐
│ OLED / UART │
└──────────────┘
到这里,项目已经从“模型部署实验”进入了真正的端侧应用阶段。
九、本篇小结
本篇完成:
- 100 × 3 原始采样窗口
- signal_t + run_classifier()
- 四类概率输出
- argmax 分类
- KEY0 触发与 50 ms 防抖
- OLED 采样进度
- OLED 识别结果
- UART 调试输出
- 推理时间统计
下一篇开始进入真正的工程优化:
低置信度、传感器量纲、DSP / RFFT、HardFault、RAM / Heap / Stack,以及推理性能。
📚 系列导航
| 72 | 项目启动:系统架构与 MPU6050 数据采集 | ✅ |
| 73 | STM32 手势数据采集:从串口到 CSV 数据集 | ✅ |
| 74 | TinyML 特征提取与模型训练:V1 → V2 | ✅ |
| 75 | TinyML 模型部署:Edge Impulse → STM32F103 | ✅ |
| 76 | STM32 端侧实时手势推理 | 🟢 本文 |
| 77 | TinyML 工程优化:从 HardFault 到 32ms 推理 | ⏳ |
| 78 | 第一阶段总结:STM32 TinyML 手势识别系统完整跑通 | ⏳ |
| 79+ | 第二阶段:数据集扩充与泛化优化 | 🔮 |
🔗 项目地址
- STM32 TinyML 项目仓库:https://github.com/nathanialkonggsd-hub/STM32-Gesture-TinyML
👋 结语
感谢阅读!如果这篇文章对你有帮助,欢迎收藏、点赞,也欢迎在评论区交流。
项目仍在持续迭代,后续会继续记录从“能跑”到“可靠、可复现、可泛化”的过程。