在前面的文章里,我用“数据加工工业园区”的比喻解释过 ROS2。
自动驾驶/机器人系统的本质,是通过定位、感知、预测、规划、控制等模块实时处理各类传感器数据,以输出符合预期的控制信号。每个模块都像一座数据加工厂,有自己的原料、机器、工艺参数和产出。ROS2 则像一个可供加盟的数据加工工业园区品牌方:它提供标准物流体系、标准物料箱、建厂工具、监控工具、启动编排工具和日志留档机制,让许多工厂可以低耦合、高内聚地协同工作。
有了这个思维模型之后,接下来就要问一个很实际的问题:ROS2 应该按什么顺序学?
这篇文章结合 ROS2 Humble 官方 First steps with ROS – learning path,把官方学习顺序和“数据加工工业园区”模型对齐,整理出一条适合自动驾驶算法工程师的 ROS2 入门路径。
一、先看官方怎么定义这条路径
官方 First Steps 页面不是完整 ROS2 教程,而是一条 beginner learning path。
官方对这条路径的定位很清楚:它要介绍 ROS framework 背后的主要概念,通过一组文章和动手活动,让学习者获得开始开发 ROS 应用所需的基础知识。
官方还给了一个很关键的判断:ROS framework 是让机器人不同部分能够通信的 plumbing,也就是底层管线。它包括 messaging 通讯、standard interfaces 标准化接口,以及多平台支持。
这句话很重要。
如果套用我的比喻,ROS2 的第一性原理不是“会写一个节点”,而是“理解园区的物流管线”。机器人系统之所以能从多个独立程序变成一个整体,靠的就是这套数据流动、接口标准和工具体系。
所以官方学习顺序没有一上来让你写复杂节点,而是先让你理解基本概念,再用 turtlesim 练习通信组件,然后学习日志、launch 和数据记录回放,最后才进入 client libraries 客户端库。
这条顺序非常合理。让我们先了解已经存在的工具和示例工厂,然后再一步步搭建属于我们自己的数据加工厂园区。
二、第一步:先理解基本概念,不要急着写代码
官方第一步是 Learn about fundamental concepts behind ROS。
它推荐先看:
- About ROS
- Nodes
- Interfaces,包括 topics、services、actions
- Parameters
这一步对应数据加工工业园区里的“入园培训”。
你要先知道:
- Node 是什么:它是接入 ROS2 园区管理体系的标准数据加工厂。
- Interface 是什么:它是工厂之间交接物料的标准物料箱。
- Topic 是什么:持续运行的物流传送带。
- Service 是什么:一次请求、一次响应的业务窗口。
- Action 是什么:可反馈、可取消、持续一段时间的生产订单。
- Parameter 是什么:机器上的旋钮和工艺参数。
很多人学习 ROS2 的第一个坑,就是跳过这一步,直接去看项目源码。结果看到一堆 node、topic、service、action、parameter、QoS、launch、tf、bag,全部混在一起。
这就像没搞清楚园区规则,就直接进入一个大型自动驾驶工厂群。你会看到很多设备都在运转,但不知道谁是工厂、谁是物流、谁是订单、谁是监控、谁是参数。
所以第一步不要急。
三、第二步:安装 ROS 和 turtlesim,用教学园区练手
官方第二步是 Install ROS and turtlesim。
官方建议熟悉 Linux 的用户优先使用 Ubuntu deb packages;对于不熟悉 Linux 的用户,Windows binary 也是替代方案。对我当前的工程环境来说,主线仍然是 Ubuntu 22.04 + ROS2 Humble。
turtlesim 是官方推荐的轻量 2D 仿真工具。它的价值不在于“乌龟有多复杂”,而在于它把 ROS2 的核心通信机制放进一个低风险、可视化、能立刻反馈的环境里。
在数据加工园区模型里,turtlesim 就是品牌方给加盟商准备的教学园区。
你不需要一开始就接激光雷达、相机、IMU、底盘、Odin1、Autoware。你先用 turtlesim 学会:
- 怎么启动一个节点(数据加工厂)。
- 怎么查看 ROS graph(数据加工园区关系图)。
- 怎么发指令。
- 怎么看反馈。
- 怎么通过 rqt 或 CLI 观察系统。
这样后面进入真实项目时,你知道自己看到的是同一套机制,只是数据和业务更复杂。
四、第三步:用 turtlesim 练主通信组件
官方第三步是 Try out working with the main communication components。
它建议按顺序完成:
这一步对应 ROS2 园区的物流训练。
Node 是标准工厂。
Topic 是持续物流。比如点云、图像、IMU、检测结果、控制状态,都是持续产生、持续消费的数据流。
Service 是一次性业务。比如请求保存地图、查询状态、触发某个简单动作,通常不需要持续反馈,只要一次请求一次响应。
Action 是长任务订单。比如导航到某个目标点、执行一个可取消任务,中间需要反馈进度,最后给结果。
Parameter 是工艺配置。比如速度限制、滤波阈值、地图路径、模型路径、是否启用某个功能,不应该每次都改代码,而应该通过参数进入节点。
这五个概念学完之后,ROS2 就不再是一堆命令,而是一套明确的数据组织方式。
对自动驾驶工程来说,这一步尤其重要。因为后面你看到任何一个功能包,都可以先问:
- 这个节点订阅什么 topic?
- 发布什么 topic?
- 是否提供 service?
- 是否使用 action?
- 参数从哪里来?
- 参数在 launch 里有没有被覆盖?
这就是读 ROS2 工程的第一层框架。
五、第四步:学习 logs introspection,先学会观察系统
官方第四步是 Learn about introspection with logs。
官方解释 introspection 的意义,是让你看到系统如何运行。节点通过日志输出事件和状态信息,rqt_console 可以帮助观察这些日志。
这一步非常容易被初学者低估。
很多人会觉得:我先会写节点就行,日志后面再说。真实项目里正好相反。你不会观察系统,就很难判断节点到底有没有正常工作。
在数据加工园区模型中,logs 和 rqt_console 是监控中心。
一个工厂没有产出,可能有很多原因:
- 原料没有进来。
- 机器没有启动。
- 参数错误。
- 输出口接错。
- 物流规则不兼容。
- 下游没有收货。
日志和 introspection 工具就是用来拆这些问题的。
所以在进入复杂项目之前,至少要习惯这些工具:
ros2 node list
ros2 node info <node_name>
ros2 topic list
ros2 topic info <topic_name>
ros2 topic hz <topic_name>
ros2 topic echo <topic_name>
再结合 rqt_console 看节点日志,就能从“感觉没输出”升级到“知道哪个环节断了”。
六、第五步:学习 launch,把多个节点组织成生产线
官方第五步是 Learn about using launch files。
官方说明 launch files 的作用,是同时启动和配置多个包含 ROS nodes 的进程,而不是打开多个终端、重复输入配置细节。
这一步对应数据加工工业园区里的“生产订单”和“一键组网方案”。
单个节点只是单座工厂。真实机器人系统一定是多个工厂协同运行:
- 传感器驱动节点。
- 点云预处理节点。
- 定位节点。
- 感知节点。
- 跟踪节点。
- 可视化节点。
- 数据记录节点。
如果每次都手动开终端,一个个启动,系统很快就不可维护。launch 的意义,是把“启动哪些工厂、每个工厂用什么参数、topic 如何 remap、namespace 如何组织”写成可重复执行的系统入口。
对 Autoware 或其他自动驾驶系统来说,launch 文件往往就是系统架构的执行说明书。
所以学 launch 时,不要只理解成“批量启动节点”。更重要的是理解它在系统工程中的位置:
- 它决定节点是否被启动。
- 它决定参数是否被加载。
- 它决定 topic 是否被 remap。
- 它决定 namespace 和组件组合。
- 它决定一个链路能否复现。
这也是为什么我会把 launch 放在 ROS2 学习的核心位置。
七、第六步:学习 rosbag,建立复现能力
官方第六步是 Learn about data recording and playback。
官方解释得很直接:有时候需要回放数据来复现实验和测试结果、调试机器人行为,或者和别人分享工作。
在数据加工园区模型里,rosbag 是生产现场留档和复盘系统。
机器人项目最怕的问题是:现场出问题了,但回到办公室无法复现。
有了 rosbag,你可以把关键数据流记录下来:
ros2 bag record /topic_a /topic_b /topic_c
回放时:
ros2 bag play <bag_path>
这样调试就从“靠记忆描述现场”变成“固定现场数据反复回放”。
对自动驾驶工程来说,rosbag 是必备能力。
所以官方把 rosbag 放在 First Steps 里,是非常有工程判断的。它不是进阶工具,而是机器人系统调试的基础工具。
八、Next steps:进入 client libraries,开始自己建厂
官方 First Steps 的最后是 Next steps:熟悉 ROS client libraries。
也就是进入 Beginner: Client libraries,学习用 C++ 或 Python 写自己的 ROS2 应用。
这一步对应数据加工园区里的“加盟建厂”。
前面你已经学会:
- 园区规则是什么。
- 教学园区怎么跑。
- 物流通道怎么用。
- 监控中心怎么看。
- 生产订单怎么写。
- 现场数据怎么留档。
到这里,才适合真正写自己的节点。
因为你写的节点不是孤立程序,而是要接入 ROS2 系统。它必须有标准身份、标准输入输出、参数接口、日志接口,并且能被 CLI、launch、rosbag、RViz、rqt 等工具观察和调试。
这就是为什么 client libraries 不应该是第一步。你当然可以一上来照着教程写 publisher/subscriber,但如果不理解前面的系统机制,写出来也只是一个能编译的小程序,而不是一个真正接入 ROS2 园区的标准工厂。
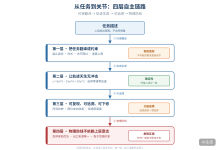
九、我的学习顺序总结
结合官方 First Steps 和自己的工程需求,我会把 ROS2 入门顺序整理成七步。
第一步:建立思维模型。
把 ROS2 理解成数据加工工业园区:Node 是标准工厂,Topic/Service/Action 是物流方式,Message 是标准物料箱,Parameter 是机器旋钮,Launch 是生产订单,rosbag 是现场留档。
第二步:安装 ROS2 Humble,并跑通 turtlesim。
不要一上来就接真实项目。先在低风险环境里跑通 ROS2 CLI 和可视化反馈。相当于在加盟之前先看看示范园区的操作以及运行情况。
第三步:按官方顺序理解通信组件。
依次了解 nodes、topics、services、parameters、actions。每学一个概念,都要能说清楚它在数据加工园区里对应什么。
第四步:学会观察系统。
掌握 ros2 node、ros2 topic、rqt_console 和日志。目标不是只会启动节点,而是能判断节点运行状态。
第五步:学 launch。
把多个节点、参数、remap 和 namespace 组织成可重复运行的系统入口。
第六步:学 rosbag。
把现场问题变成可复现数据,形成调试、分享和回归验证能力。
第七步:进入 client libraries。
用 rclcpp 或 rclpy 写自己的节点,并且用前面学过的 CLI、launch、日志和 rosbag 验证它确实接入 ROS2 系统。
十、结论
ROS2 的学习顺序不应该是“先把所有教程看完”,也不应该是“直接上项目边撞边学”。
官方 First Steps 给了一条非常务实的路径:先概念,再安装和 turtlesim,再通信组件,再日志观察,再 launch,再 rosbag,最后进入 client libraries。
我的数据加工工业园区模型,正好可以帮助我们理解这条路径为什么合理。
你可以先认识园区规则,再进入教学园区练习物流,然后学习监控和生产订单,再学会现场留档,最后才开始自己建厂。这样学 ROS2,才不是背命令,而是在建立一套能服务真实机器人/自动驾驶工程的系统能力。