从“被动扫描”到“主动感知”:FLARE用主动旋转LiDAR重塑大规模三维空中探索
在自主无人机领域,大规模未知环境的三维探索始终是一项极具挑战性的任务。无论是工业厂房的内部巡检、矿山的立体测绘,还是历史建筑的结构记录,无人机都需要在未知空间中...
在自主无人机领域,大规模未知环境的三维探索始终是一项极具挑战性的任务。无论是工业厂房的内部巡检、矿山的立体测绘,还是历史建筑的结构记录,无人机都需要在未知空间中...
一、引言:从“点云”到“图像”的跨越 2026年,智能驾驶感知领域迎来标志性转折。华为乾崑正式发布全球量产最高规格的896线双光路图像级激光雷达;速腾聚创推出...
引言:为什么需要 TOF 传感器? 你有没有想过,手机后置的那颗“Lidar”是怎么帮你在黑暗中对焦的?扫地机器人又是如何精准避开悬崖和障碍物的?自动驾驶汽车...
引言:为什么需要 TOF 传感器? 你有没有想过,手机后置的那颗“Lidar”是怎么帮你在黑暗中对焦的?扫地机器人又是如何精准避开悬崖和障碍物的?自动驾驶汽车...
引言:为什么需要 TOF 传感器? 你有没有想过,手机后置的那颗“Lidar”是怎么帮你在黑暗中对焦的?扫地机器人又是如何精准避开悬崖和障碍物的?自动驾驶汽车...
一、三种深度感知技术的原理与测量机制对比 1.1 iToF(间接飞行时间)技术 iToF技术基于光信号的调制与相位差测量原理工作。它通过发射连续波或周期性调...
文章目录 **一、详细原理** **1. NLOS信号问题与影响** **2. LiDAR的NLOS抑制原理** **3. 实现流程** **二、关键公式** ...
扫地机器人导航背后的黑科技:vSLAM+激光雷达融合实战(Jetson TX2部署实录) 当你看着扫地机器人在客厅优雅地绕过拖鞋、精准识别宠物食盆时,可能不会...
从零搭建AGV避障系统:我用激光雷达+树莓派视觉模块踩过的那些坑 去年,我接到了一个朋友工厂的委托,他们想用最低的成本,给几台手动搬运车加上基础的自动避障功能...
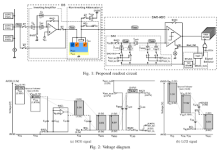
1. 研究背景:为什么需要LOFIC?在机器视觉、自动驾驶和工业检测等感测应用中,场景中的光照动态范围极大...
 admin