人形机器人电机技术全解析
- 人形机器人电机技术全解析:从关节驱动到全身控制
-
- 引言
- 1. 人形机器人对电机的核心需求
- 2. 主流电机类型及其在人形机器人中的应用
-
- 2.1 无刷直流电机 (Brushless DC Motor, BLDC)
- 2.2 永磁同步电机 (Permanent Magnet Synchronous Motor, PMSM)
- 2.3 伺服电机 (Servo Motor)
- 2.4 步进电机 (Stepper Motor)
- 2.5 直线电机 (Linear Motor)
- 3. 关键配套技术与组件
- 4. 选型考量与趋势
- 5. 典型人形机器人电机配置实例
- 总结
人形机器人电机技术全解析:从关节驱动到全身控制
引言
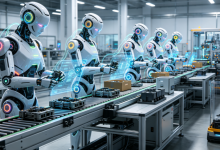
人形机器人(Humanoid Robot)是机器人技术皇冠上的明珠,其核心挑战之一在于如何让机器像人一样灵活、稳定地运动。电机作为机器人的“肌肉”和“关节”,是实现这一目标的关键执行器。本文将系统梳理人形机器人上所使用的各类电机,分析其原理、特点、应用场景及选型考量,为机器人开发者提供一份清晰的参考指南。
1. 人形机器人对电机的核心需求
在深入具体电机类型前,首先需要明确人形机器人对驱动系统的苛刻要求:
- 高功率密度与高扭矩密度:机器人关节空间有限,要求电机在体积小、重量轻的前提下,输出足够的扭矩和功率。
- 高动态响应与带宽:实现快速、精准的运动控制,如行走、跑步、跳跃时的姿态调整。
- 高精度与高分辨率:精确的位置、速度控制是实现精细操作(如抓取、写字)的基础。
- 高效率与低热耗:直接影响机器人的续航能力和连续工作性能。
- 高可靠性与鲁棒性:需承受反复启停、冲击负载及复杂环境。
- 力控与柔顺性:实现安全的人机交互与环境交互,需要电机具备力/力矩感知与柔顺控制能力。
2. 主流电机类型及其在人形机器人中的应用
2.1 无刷直流电机 (Brushless DC Motor, BLDC)
原理与特点:通过电子换向取代机械电刷和换向器,具有寿命长、效率高、维护少、转速范围宽、动态响应快的优点。
人形机器人应用:
- 高速关节:常用于髋关节、肩关节等需要较大运动范围和高转速的关节。
- 集成化关节模组:通常与高减速比行星减速器、编码器、驱动器集成,构成紧凑的关节模块。
优势:技术成熟,性价比高,功率密度出色。 挑战:通常需要搭配减速器才能输出大扭矩,增加了传动链的复杂性和背隙。
2.2 永磁同步电机 (Permanent Magnet Synchronous Motor, PMSM)
原理与特点:转子采用永磁体,定子通入三相正弦交流电产生旋转磁场。与BLDC控制方式(方波驱动)不同,PMSM通常采用矢量控制(FOC),实现更平滑的转矩输出、更低的转矩脉动和更高的效率。
人形机器人应用:
- 高性能关节驱动:是当前高端人形机器人(如波士顿动力的Atlas、特斯拉的Optimus、宇树科技的H1等)的主流选择,尤其适用于对运动平滑性、效率和控制精度要求极高的关节。
- 直驱/准直驱关节:配合低减速比或无需减速器,实现低背隙、高带宽的力控。
优势:高效率、高功率密度、优异的控制性能(力控带宽高)、转矩脉动小。 挑战:控制系统复杂,成本相对较高,弱磁控制范围有限。
2.3 伺服电机 (Servo Motor)
概念澄清:“伺服电机”是一个系统概念,指实现了闭环控制(位置/速度/转矩)的电机系统。它可以是直流有刷伺服、直流无刷伺服(BLDC伺服)或交流伺服(PMSM伺服)。现代人形机器人中提到的“伺服电机”通常指集成驱动器、编码器、通信总线的高性能一体化关节,其核心电机多为PMSM或高性能BLDC。
人形机器人应用:
- 一体化关节模组:如宇树科技Unitree的M107、特斯拉Optimus的关节执行器。它们将电机、减速器、编码器、驱动器、控制器、通信和散热集成在一个紧凑单元内,极大简化了系统集成。
- 标准化关节:便于机器人构型的快速设计与迭代。
优势:集成度高,简化布线,提升系统可靠性,便于模块化设计。 挑战:散热设计挑战大,定制化成本高,维修相对复杂。
2.4 步进电机 (Stepper Motor)
原理与特点:将电脉冲信号转换为角位移,开环控制即可实现精确定位。
人形机器人应用:
- 辅助关节或非承重关节:如手指关节、头部转动关节等对动态性能要求不高,但需要保持位置的应用。
- 早期原型或教育机器人:由于成本低、控制简单,常用于教学或验证基本概念。
优势:控制简单,成本低,定位精度高(无累积误差)。 挑战:低速振动、噪声大,高速扭矩下降快,效率低,不适合高动态、大负载的主动关节。
2.5 直线电机 (Linear Motor)
原理与特点:将电能直接转换为直线运动,无需旋转到直线的转换机构。
人形机器人应用:
- 特殊直线运动关节:理论上可用于模拟人体某些直线运动,但在当前主流人形机器人中应用较少,更多见于精密工业机器人或特定研究平台。
优势:超高速度、高加速度、高精度、无接触、无磨损。 挑战:成本极高,散热困难,控制复杂,在机器人关节中集成难度大。
3. 关键配套技术与组件
电机本身无法独立工作,其性能发挥依赖于一系列关键组件:
减速器:
- 谐波减速器:体积小、重量轻、减速比大、精度高、零背隙,广泛应用于机器人手腕、肘部等空间受限的关节。代表厂商:哈默纳科。
- 行星减速器:承载能力强、刚度高、性价比高,常用于髋关节、膝关节等承重关节。代表厂商:新宝、纽卡特。
- RV减速器:刚性和精度极高,承载能力极大,但体积重量也大,多用于工业机器人底座,人形机器人中较少使用。
编码器:
- 绝对式编码器:上电即知位置,无需回零,是机器人关节的标配。
- 多圈绝对式编码器:记录电机转子的绝对位置和圈数。
- 高分辨率:是实现高精度控制的前提,常见有光电编码器、磁编码器。
驱动器与控制器:
- FOC(磁场定向控制)算法:是现代高性能伺服驱动的核心,实现电流、磁场、转矩的解耦控制。
- 集成化:趋势是将驱动器(功率板)、控制器(MCU)与电机本体高度集成,构成“智能电机”。
制动器:在断电或紧急情况下锁住关节,防止机器人因自重或外力摔倒,保障安全。
4. 选型考量与趋势
选型核心权衡:
- 性能 vs. 成本:PMSM伺服性能最优,但成本最高;BLDC性价比高;步进电机成本最低。
- 扭矩 vs. 速度:根据关节运动曲线选择电机基速和峰值扭矩,并通过减速器匹配。
- 控制带宽 vs. 传动刚度:直驱/准直驱带宽高,但输出扭矩受限;高减速比系统扭矩大,但带宽受减速器限制,且存在背隙。
- 集成度 vs. 可维护性:一体化关节简化系统,但维修需整体更换;分体式设计维护灵活,但布线复杂。
未来趋势:
5. 典型人形机器人电机配置实例
- 波士顿动力 Atlas:早期版本使用液压驱动,最新版本已转向全电驱动,采用高度定制化的高扭矩密度电机与精密减速器,实现惊人的动态性能。
- 特斯拉 Optimus:使用自研的一体化关节执行器,核心是永磁同步电机(PMSM)配合谐波减速器,高度集成驱动器与传感器。
- 宇树科技 H1:采用自研的M107等高性能伺服关节,同样基于PMSM,强调高扭矩密度和力控性能。
- 优必选 Walker:在腿部大关节使用大扭矩伺服电机,在手臂和手部使用更紧凑的伺服模块。
- 教育/开源平台(如Robotis OP3, Poppy):多采用现成的舵机(一种集成度较低的伺服电机)或小型BLDC电机,以平衡成本与功能。
总结
人形机器人的电机选型是一个复杂的系统工程,需综合考虑运动性能、机械结构、控制算法、热管理、成本和可靠性。目前,以PMSM为核心的一体化伺服关节是高端人形机器人的主流方向,而BLDC+精密减速器的方案则在性价比和成熟度上具有优势。随着技术的进步,更轻、更强、更智能、更柔顺的驱动系统将持续推动人形机器人向实用化迈进。
理解这些电机的特性与适用场景,是设计出能够稳健行走、灵活操作、并与人类和环境和谐共处的下一代机器人的第一步。